
7.1 三相异步电动机的机械特性
cos φ2 1、物理表达式 Tem CT m I 2
C T ——异步机的转矩系数 CT
m ——异步机每极磁通
n n1 0
s
4.44m1 pN 1 kdp1 2π
E2 s)2 X 2 2 ( R2
cos φ2
——转子电流的折算值 I 2 I2
Tem
二、三相异步电动机的固有和人为机械特性
s
0
n n1 D
sN sm
C B
A 1
(3)额定运行点C:此时 n nN,s sN,Tem =TN 。电动机处于 额定运行时,转差率很小,一般 sN =0.01~0.07 。 (4)同步转速点D:此时 n n1,s 0,Tem =0。为理想空载运行 点,异步电动机在实际空载运行时,由于存在空载转矩T0,因此 工作点不可能达到同步转速点。
R1 X1 X 2
0 TN
Tm
Tem
m1 pU12 Tm ) 4πf1 ( X 1 X 2
正号对应于电动机状态,负号适用于发电机状态。
一、三相异步电动机机械特性的三种表达式
sm R2 )2 R12 ( X 1 X 2
m1 pU12 )2 ] 4πf1[ R1 R12 ( X1 X 2
第七章 三相异步电动机 的电力拖动
。
7.1 三相异步电动机的机械特性
教学要求:
1、掌握三相异步电动机的三种表达式的物理意义及 其应用。 2、利用实用表达式绘制三相异步电动机的固有机械 特性和人为机械特性,并学会利用机械特性和负载转 矩特性分析问题。
。
一、三相异步电动机机械特性的三种表达式
与直流电动机一样,三相异步电动机的机械特性也是指电磁 转矩 Tem 与转子转速 n 之间的关系。三相异步电动机的机械特性 有三种表达式:
/s m1 pU12 R2 Tem 2 2 2πf1 ( R R / s ) ( X X ) 2 1 2 1
实用表达式适用于电动机机械特性的工程计算。
2Tm Tem s sm sm s
二、三相异步电动机的固有和人为机械特性
1、固有机械特性
固有机械特性是指在额定电压和额定频率下,按规定的接线方式
TN Tst
Tm Tem
二、三相异步电动机的固有和人为机械特性
PN 例:某三相异步电动机, 60KW,nN 725r / min, f1 50Hz , KT 2.5,
试绘出电动机的固有机械特性。 解:(1)同步转速点A:
s 0时,n1 750r / min, Tem 0
n n1 0 sN sm s
2n1 ,可绘制异步电动机的机械特性: 60
令 dT ds 0 临界转差率 sm 最大转矩 Tem
R2 )2 R12 ( X 1 X 2
m1 pU12 )2 ] 4πf1 [ R1 R12 ( X1 X 2
R2 sm ) ( X1 X 2
I2
——转子电路的功率因数 cos φ2
cos φ2 s R2 s )2 X 2 2 ( R2
R2 2 s 2 X 2 2 R2
0
cos φ2
, Tem , I 2 cos φ2
用于定性分析异步电机在各运转状态下的物理过程。
一、三相异步电动机机械特性的三种表达式
R2 sm X1 X 2
m1 pU12 Tm ) 4πf1 ( X 1 X 2
Tm
分析可得:
1)当电动机各参数及电源频率不变时,Tm与U12成正比,sm则不变,且与U1 无关。 成反比。 2)当电源频率及电压不变时,sm与Tm近似地与 X1 X 2
成正比。 值无关, sm则与 R2 3)Tm与 R2
/s m1 pU12 R2 Tem 2 2 2πf1 ( R R / s ) ( X X ) 2 1 2 1
一、三相异步电动机机械特性的三种表达式
考虑
n n1 (1 s ) 及 1
/s m1 pU12 R2 Tem 2 2 2πf1 ( R R / s ) ( X X ) 2 1 2 1
Tm KT TN 当 s s N 时, T TN :
2Tm 2 K T TN TN s N sm s N sm sm s N sm s N
Tm K T TN , TN 9550
PN nN
2 KT 1)
2 2 2KT sN sm sN 0 sm s N ( K T sm
(2)当 TL T2 Tem 45N m 时
2 Tm Tm 1 由实用表达式可得:s sm Tem T em
因sm>s,上式中应取负号,则
一、三相异步电动机机械特性的三种表达式
2 2 T T 109 . 47 109 . 47 m 0.166 s sm m 1 1 0.036 Tem Tem 45 45
1)降低U1
Tm m1 pU12 )2 ] 4πf1[ R1 R12 ( X1 X 2 R2
s
0
n n1
sm
sm
0.5U N
0.8U N
UN
)2 R12 ( X 1 X 2
m1 pU12 R2 Tst 2 2 2πf1 ( R R ) ( X X ) 2 1 2 1
可使sm=1(n=0),即Tst=Tm: 对绕线式异步电动机,转子电路串电阻 RQ
RQ R12 ( X1 X 2 )2 R2
R12 ( X1 X 2 )2 R2 RQ
一、三相异步电动机机械特性的三种表达式
Tm是异步电动机可能产生的最大转矩。若TL>Tm,电动机停转。 为保证电动机不会因短时过载而停转,电动机需有一定过载倍数KT
接线,定子和转子电路中不外接电阻或电抗时的机械特性。
s
sN sm
0
n n1 D
C B
A 1
TN Tst
Tm Tem
二、三相异步电动机的固有和人为机械特性
s
0
n n1 D
sN sm
C B
A
TN Tst Tm Tem (1)起动点A:其特点是对应的转速 n 0,s 1 ,对应的转矩 Tst
1
称为起动转矩,又称堵转转矩。它是异步电动机接通电源开始起动 时的电磁转矩。 Tem Tm,s sm 。 (2)最大转矩点B:
解:(1)由nN=1440r/min,则n1=1500r/min
sN n1 nN 1500 1440 0.04 n1 1500
P 7.5 TN 9550 N 9550 49.76N m nN 1440
Tm KT TN 2.2 49.76 109.47N m
2 sm sN ( KT KT 1)=0.166
一、三相异步电动机机械特性的三种表达式
而 s
n1 n n1 1500 1455 0.03 1500
2Tm 2 109.47 TL T2 Tem 38.32N m s sm 0.03 0.166 sm s 0.166 0.03
n n ( 1500 ( 1 0.036 ) 1446 r/min 1 1 s)
由上例可知,实用表达式常用于工程计算。
练习:已知一台三相异步电动机,额定功率 PN=150kW , 额定
电压380V ,额定转速nN=1460r/min,过载倍数KT =2.4。当转子 回路不串入电阻时,(1)求其转矩的实用表达式;(2)问电
2 Tm、Tst U1 , sm 不变, n1不变
1
Tst
Tst TL Tm Tm
动机能否带动额定负载起动。
一、三相异步电动机机械特性的三种表达式
三相异步电动机机械特性的三种表达式,虽然都能 用来表征电动机的运行特性,但其应用的场合各有不同。 一般来说, 物理表达式适用于对电动机的运行作定性分析;
cos φ2 Tem CT m I 2
参数表达式适用于分析电机各参数变化对电动机运行特性的影响;
2、参数表达式
参数表达式就是直接表示异步电动机的电磁转矩 T 与转差率 s 和电动机的某些参数( U1、1 及阻抗等) 之间的关系的数学表达式。
Tem
I2
2 R2 /s Pem m1 I 2 1 2πf1 / p
U1 / s )2 ( X 1 X 2 )2 ( R1 R2
TN 2Tm s N sm 2 K T s N sm
一、三相异步电动机机械特性的三种表达式
例: 一台三相鼠笼型异步电动机的数据为: PN=7.5kW ,
fN=50Hz,nN=1440r/min,KT=2.2。(1)若带某负载运行时 转速n=1455r/min,求该电机的负载转矩 TL是多少?(2)若 负载转矩 ,则电动机的转速为多少?
sm sN
2 sm s N ( K T K T 1)
一、三相异步电动机机械特性的三种表达式
电动机在额定负载以下运行时,转差率s很小:
s sm sm s
2Tm 2Tm Tem Tem s ——机械特性的近似计算公式 s sm sm sm s
Tem TN : 当 s s N 时,
正号对应于电动机状态, 负号适用于发电机状态。
Tm
sm
m1 pU12 )2 2πf1 R1 R12 ( X 1 X 2 ' R2
三相异步电动机工作原理与图解

TKR22
sR2 (sX20)2
U12
n
n
0
T
Tmax
求解
29.11.2020
T 0 S
Tmax
KU12
1 2X2204
过载系数: T max
TN
Tmax
KU12
1 2X20
三相异步机 1.8~2.2
注意:
(1)三相异步机的 Tmax 和电压的平方成正比,所
以对电压的波动很敏感,使用时要注意电压的变化。
大家好
1
第七章 异步电动机
29.11.2020
2
§7.1 三相异步电动机的构造
一. 电动机的分类
异步(感应)电动机:应用广泛。 交流 同步电动机:用于功率较大,不需要
电动机
调速,长期工作的机械。
直流:他励,并励,串励,复励。
29.11.2020
3
三相异步机的结构
三相定子绕组:产生旋转 磁场。
转子:在旋转磁场作用下, 产生感应电动势或 电流。 线绕式
iA
A
X A'
Z' X'
iC
C' Y' Y Z B'
C
B
iB
29.11.2020
Y' A Z'
C'
B
X'
X
B'
C
Z A' Y
14
iA
A
X A'
Z' X'
iC
C'
Z C
Y' B'
Y
B
iB
I m iA iB iC t
三相异步电动机工作原理与图解
( 2 ) 最大转矩 Tmax :
电机带动最大负载的能力。
如果TL Tmax电机将会
因带不动负载而停转。
TKR22s(sR2X20)2 U12
n
n
0
T
Tmax
求解 T 0 S
TmaxKU12
1 2X20
过载系数: T max
TN
TmaxKU12
1 2X20
三相异步机 1.8~2.2
注意:
(1)三相异步机的 Tmax 和电压的平方成正比,所
Y 132 M--4 三相异步电动机
磁极数
机座中心高
机座长度代号
磁极数(极对数 p=2)
n0
60f p
(转/分)
同步转速1500转/分
2. 转速: 电机轴上的转速(n)。 如: n =1440 转/分
转差率 s150104400.04 1500
3. 联接方式:Y/ 接法: 接线盒:
AB C ZX Y
p2
p3
180 120
1500(转/分) 1000(转/分)
电动机转速和旋转磁场同步转速的关系
n 电动机转速:
电机转子转动方向与磁场旋转的方向一致,
但 n n0
异步电动机
提示:如果 n n0
转子与旋转磁场间没有相对运动
无转子电动势(转子导体不切割磁力线)
无转子电流
无转距
转差率 ( s ) 的概念:
iA
A
X A'
Z' X'
iC
C' Y' Y
Z B'
C
B
iB
Y' A Z'
C'
电工技术:三相异步电动机的转矩与机械特性

二、机械特性
2.人为机械特性
人为地改变电动机地任一个参数(如U1、f1、p、定子回路电阻或电抗、转子 回路电阻或电抗)的机械特性称为人为机械特性。
R2 m1 p U s T 2 R2 ' 2 2f1 ( R1 ) ( X1 X 2 ) s
2 1
二、机械特性
一、电磁转矩
2.参数表达式
Pem T 1
2 m1 I 2
R2 2 R2 m1 pU1 S S 2 2f 1 R2 2 2f 1 R1 + X 1 X 2 p S
T与电源参数(U1、f1)、结构参数(R、X、m、p)和运行参数(s)有关。 参数表达式用来分析或计算参数的变化对三相异步电动机运行性能的影响。
适用于绕线型异步电动机。
三相异步电动机的人为机械特性很多:
• 降低定子端电压的人为特性; • 改变转子回路的电阻的人为特性;
• 改变定转子回路电抗的人为特性;
• 改变极数后的人为特性; • 改变输入频率的人为特性等 一般重点研究降低定子端电压的人为特性和改变转子回路电阻的人为特性。
二、机械特性
(1) 降ቤተ መጻሕፍቲ ባይዱ时的人为机械特性
一、电磁转矩
3.实用表达式
2Tmax T S Sm Sm S
TN 9.55 PN nN
实用表达式应用于工程计算中。 通过铭牌数据求取电动机转矩的方法。
Tmax
PN mTN 9.55m nN
S m S N m 2 m 1
二、机械特性
电动机电磁转矩与转速之间的关系曲线,称为电动机的机械特性。
电压下降: • 理想空载速度不变; 定子电压 变化
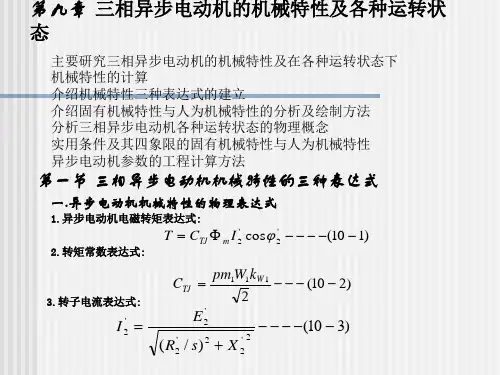
第九章 三相异步电动机的机械特性及各种运转状态 第一节 三相异步电动机机械特性的三种表达式
U
2 X
(10 17)
R12
(X1
X
' 2
)
2
正号对应于电动机状态,而负号则适用于发电机状态 考虑 R1 << ( X1 + X2') ,可得:
Sm
R2'
X1
X
' 2
(10 18)
Tm
m1U
2 X
20 ( X1
X
' 2
)
(10 19)
可以看出:
4.几点规律
1)当电动机各参数及电源频率不变时, Tm 与 UX2 成正比,sm 因与 UX 无关而保持不变
二.异步电动机机械特性的参数表达式
采用参数表达式可直接建立异步电动机工作时转矩和转速关系并 进行定量分析
E
' 2
2f1W1kW1 m (10 5)
0
2f
p
(10 6)
T
m1 0
E
' 2
I
' 2
c
os
' 2
(10 7)
E
' 2
I
' 2
Z
' 2
(10 8)
R2'
c
os
' 2
PT
3I
2 2
R2 R f s
(10 44)
转子轴上机械功率为
P2 PT (1 s) (10 45)
s > 1,P2 为负值,即电动机由轴上输入机械功率 转子电路的损耗为
DP2 PT (1 s) (10 45)
DP2 数值上等于 PT 与 P2 之和,所以反接制动时能量损耗极大 3)用途 可以用于稳定下放位能性负载
实验4:三相异步电动机在各种运行状态下的机械特性
实验4:三相异步电动机在各种运行状态下的机械特性实验目的:1、了解三相异步电动机的基本结构和工作原理;2、学习三相异步电动机的电气参数计算方法;4、掌握测量三相异步电动机的机械特性的方法。
实验原理:三相异步电动机是一种广泛应用的电动机,其基本结构和工作原理如下图所示:三相异步电动机的主要部件包括:旋转部分和定子部分。
旋转部分包括转子和轴承等部分,定子部分包括绕组、铁心、端盖等部分。
在三相交流电压的作用下,定子上的三组绕组会产生旋转磁场,在旋转磁场的作用下,转子上的导体产生感应电动势,从而在转子中产生转动力矩。
由于转子中感应电动势的存在,转子的转速与旋转磁场的同步速度是有一定差距的,因此称之为异步电动机。
三相异步电动机的主要电气参数有定子电阻、定子电感、转子电阻、转子电感、互感系数和空载电流等,这些参数与三相异步电动机的机械特性密切相关。
三相异步电动机的机械特性包括:空载特性、转矩特性和效率特性。
其中空载特性是指在无负载情况下,机械输出功率与输入电功率之比;转矩特性是指在有负载的情况下,三相异步电动机的旋转磁场力矩和负载之间的关系;效率特性是指在不同运行状态下,三相异步电动机的效率和输入电功率之间的关系。
实验内容:1、接线及仪器调整:根据图1所示连接电路,仪表的电压选择250V档,电流选择10A 档。
2、实验步骤:(1)打开柜门,启动三相异步电动机,使其无负载运行。
(2)调整滑动变阻器,依次改变定子电压,记录定子电流、转速、输入电功率和输出电功率。
(3)理论计算机械输出功率和机械效率,并与实验测量结果进行比较。
3、实验结果与分析:(1)绘制三相异步电动机空载特性曲线。
(2)比较理论计算结果与实验测量结果,分析其差异的原因。
(3)计算旋转磁场力矩和负载间的关系,并绘制转矩特性曲线。
实验注意事项:1、实验过程中,电动机的运行状态要保持稳定,否则会影响测量结果。
2、实验时需要注意安全,避免触电等意外情况的发生。
三相异步电动机课件
9551006.59牛•顿 米 1450
(2)启动转矩Tst Tst1.2TN79
(3)最大转矩Tm
T mT N 1 .8 6.9 5 1.1 68
#(4)用Y- 方法起动时的Tst' T s (Y t) T s( t)/3 7/3 9 2.3 6 (牛顿•米)
机械特性和电路参数的关系 和电压的关系
TKR22s(sR2X20)2 U12
T ~U12
n
(s 0) n n0
结论:
U 1 U1 Tmax
TST
0
T
和转子电阻的关系
n R2
sm
R2 R'2
R '2
结论: TstTst
sm s'm
s'm
T
0
T st T st
R2的 改变 : 鼠笼式电机转子导条的金属材料不同,线绕式电
机外接电阻不同。
E204.44f1N2Φm
Φm
U1 4.44f1N1
得到转矩公式 TKR22s(sR2X20)2U12
二、 三相电动机的机械特性
根据转矩公式
TKR22s(sR2X20)2 U12
得特性曲线:
s n1 n n1
T T f (S)
n
n
n f(T)
1
s
0
1
T
最大转速n=n1时
启动时n=0
三个重要转矩
i1
u1
e1
i2
e2
R2
定子电路 转子电路
Φ 定子边: u1i1R1e1e1N1ddt
设:Φmsi n1t 则:u1N1 m 1co1st
R1
i1
u1N1Φm 1co1st u1
三相异步电动机的机械特性
三相异步电动机的机械特性ppt xx年xx月xx日contents •介绍•三相异步电动机的工作原理•三相异步电动机的结构•三相异步电动机的机械特性•三相异步电动机的调速•三相异步电动机的优缺点•应用和发展趋势•参考资料目录01介绍三相异步电动机广泛应用于各种工业和商业场合,如泵、风扇、机床等。
理解三相异步电动机的机械特性对于掌握其性能、应用和控制具有重要意义。
背景和目的1电机概述23三相异步电动机是一种交流电机,其转子转速与旋转磁场速度存在差异。
电动机的定子和转子由铁芯和绕组组成,通过三相交流电驱动。
转子在旋转磁场的作用下产生感应电流,该电流在磁场中产生转矩,使电机旋转。
三相异步电动机根据冷却方式可分为开启式、防护式和封闭式三种类型。
根据电源频率和转速的不同,电动机还可以分为普通电动机和变频电动机。
电机分类02三相异步电动机的工作原理03旋转磁场的转速称为同步转速,它与电源频率及电动机的极数有关。
工作原理概述01三相异步电动机是利用旋转磁场与三相定子绕组相互作用产生电磁转矩驱动电动机运转的。
02旋转磁场的磁极与三相定子绕组之间的相互作用是异步电动机的主要工作原理。
定子是电动机的静止部分,由机座、定子铁芯和定子绕组构成。
定子铁芯由硅钢片叠压而成,以减少磁滞损耗和涡流损耗。
定子绕组是电动机的电路部分,由三个在空间互差120°的绕组组成,一般接成星形或三角形。
定子转子转子铁芯也是由硅钢片叠压而成,以减少磁滞损耗和涡流损耗。
转子绕组是电动机的电路部分,通入电流后会产生磁场,与旋转磁场相互作用产生电磁转矩。
转子是电动机的旋转部分,由转子铁芯、转子绕组和转轴构成。
旋转磁场旋转磁场是三相异步电动机的主要工作原理之一,它与三相定子绕组相互作用产生电磁转矩驱动电动机运转。
旋转磁场的磁极与三相定子绕组之间的相互作用是异步电动机的主要工作原理。
旋转磁场的转速与电源频率及电动机的极数有关,而与电动机的转矩及负载大小无关。
三相异步电动机在各种运行特性下的机械特性
三相异步电动机在容性种运行特下的机械特性实验五 三相异步电动机在各种运行状态下的机械特性【思考要点】如何利用现有设备测定三相绕线式异步电 动机的机械。
测定各种运行状态下的机械特性应注意哪 些问题。
如何根据所测得的数据计算被试电机在各 种运行状态下的机械特性。
【实验原理】三相异步电动机的定、转子之间没有直接电 的联系,它们之间的联系是通过电磁感应而实现 的。
一台三相异步电动机的电磁转矩的大小决定 了其拖动负载的能力,而三相异步电动机的电磁 力矩的大小不仅与电动机本身的参数有关,也和 其外加电源的电压有关。
本实验围绕异步电动机 的电磁力矩和其参数、外加电压的关系以及各种 运行状态等电力拖动问题进行展开。
1. 三相异步电动机的机械特性机械特性是指电动机转速n 与转矩T 之间的 关系,一般用曲线表示。
欲求机械特性,先求T 与n 的数学关系式,称为机械特性表达式。
电磁转矩由异步电动机的近似等效电路,得1. 2. 3.—Ux+ 号]+(尤+*;)2代入T的公式,即得参数表达式° (久+住)2+(尤+兀)考虑到// = (l-.v)n09即可由此式绘岀异步电动机的机械特性曲线“=/(/),如图6・24所示。
机械特性的参数表达式为二次方程,电磁转矩必有最大值,称为最大转矩Lo将表达式对s求导,并令 j 可求出产生as最大转矩7;时的转差率X^+(x, + x 2)2Sm 称为临界转差率。
代入T 的公式则可得几的公 式昭 2 ±/?,+^+(X 1+X 2)2式中正号对应于电动机状态,负号适用于发电机 状态。
一般d®,故可得近似公式一乙+疋T “ 〃武 ” 一2昭(若+Xj可见:(1)当电动机参数和电源频率不变时,几而S 与弘无关;(2)当电源电压和频率不变时,£和T a近似与(X. + XJ 成反比;(3)增大转子回路电阻心只能使£相应增大,而畫保持不变。
最大转矩監与额定转矩Z 之比称为过载倍数,也称过载能力,用心表示:般异步电动机K T =l. 8〜3. Oo 对于起重冶金机异步电动机起动时,力=0, s=l,代入参数 表达式,可得起动转矩的公式4 (尺 +/?2)+(X]由此式可知,对绕线式异步电动机,转子回lil 械用的电动机,可达3. 5。
三相异步电动机的机械特性
1. 降低定子端电压U1的人为机械特性
2)最大转矩点
横坐标Tm :
最大转矩Tm与定子端电压U1的 平方成正比,降低U1之后,最 大转矩Tm的值大幅度减小。
纵坐标nm: nm=n1(1-sm) =n1(1-R2/X2)
用平滑曲线连接这三个坐标 点,就得到了降低定子端电 压U1的人为机械特性。
1.降低定子端电压U1的人为机械特性
降低电压U1对电动机运行 性能的影响:
TL1 TL2
1)最大转矩Tm和启动转矩Tst 都大幅度减小,过载能力λ和 启动能力Kst都显著降低。 如果U1降低得太多,可能会因 为Tst<TL而无法启动,也可能 会因为Tm<TL而堵转。
长期欠压过载运行,电动机绕组的温升会超过允许值而损害 绕组的绝缘,甚至会烧毁绕组。
电动机的电气控制电路要设置欠电压保护:
1)电动机通常由接触器控制。接触器在其线圈电压下降到 85%UN时,会自动释放而切断电路,自带欠压保护功能。 2)低压断路器上有失压脱扣器,在低电压时会自动跳闸, 有欠压失压保护功能。 3)有时需要设置专门的欠电压继电器作欠压保护。
TL1 TL2 TL3
TL4
可采取的措施2:
电动机的固有机械特性
√ 换一台启动转矩Tst大于TL3,额定转矩TN与TL3相当的电动
机,带动TL3重新启动。
运行情况:
TN ≈ TL3,电动机会运行在额定状态附近,运行性能好。
★通过固有机械特性判断电机运行情况
参考答案4:
电动机带负载TL4不能启动, 绕组很快就会烧毁。
第1步: 从产品目录中查出电动机的外部参数值,计算出Tm和sm的 值,代入实用表达式,得到T = f ( s )。在转差率s的取值范 围内,计算出电动机若干个运行点的(s,T)坐标值。
三相异步电动机的机械特性
三相异步电动机的运行特性摘要:本章介绍了三相异步电动机的机械特性的三个表达式。
固有机械特性和人为机械特性,阐述了三相异步电动机的起动、调速和制动的各种方法、特点和应用三相异步电动机的运行特性三相异步电动机的运行特性就是三相异步电动机的运行工作时的机械特性。
和直流电动机一样,三相异步电动机的机械特性也是指电磁转矩与转子转速之间的关系。
由于转子转速与同步转速、转差率存在下列关系,即()则三相异步电动机的机械特性用曲线表示时,习惯上纵坐标同时表示转速和转差率,横坐标表示电磁转矩。
三相异步电动机的机械特性有三种表达式,现介绍如下:机械特性的物理表达式由上一章三相异步电动机的转矩关系知,三相异步电动机转矩的一般表达式为()式中为三相异步电动机的转矩系数,是一常数;为三相异步电动机的气隙每极磁通量;为转子电流的折算值;为转子电路的功率因数;式()表明了电磁转矩与磁通量和转子电流的有功分量的乘积成正比,它是电磁力定律在三相异步电动机的应用,它从物理特性上描述了三相异步电动机的运行特性,因此这一表达式又称为三相异步电动机的物理表达式。
仅从式()不能明显地看出电磁转矩与转差率之间的变化规律。
要从分析气隙每极磁通量,转子相电流,以及为转子功率因数与转差率之间的关系,间接地找出其变化规律。
现分析如表所示。
根据表中的分析,可作出曲线、和分别如图、、所示,据此可得出图所示的机械特性曲线。
曲线分为两段:当较小时(),变化不大,,电磁转矩与转子相电流成正比关系,表现为AB段近似为直线,称为直线部分;当较大时(),如,减少近一半,很小,尽管转子相电流增大,有功电流不大,使电磁转矩反而减小了,此时表现为段,段为曲线段,称为曲线部分。
由此分析知,三相异步电动机的机械特性在某转差率下,产生最大转矩,即点称为最大转矩点,相应的转矩为称为最大转矩,对应的转差率称为临界转差率。
机械特性的参数表达式1.参数表达式的推导:三相异步电动机的机械特性的参数表达式就是直接表示异步电动机的电磁转矩与转差率和电机的某些参数(及阻抗等)之间的关系的数学表达式。