
机电传动与控制(第四版)第2章课后习题参考答案
习题与思考题
第二章机电传动系统的动力学基础
说明机电传动系统运动方程中的拖动转矩,静态转矩和动态转矩。
拖动转矩是有电动机产生用来克服负载转矩,以带动生产机械运动的。
静态转矩就是由生产机械产生的负载转矩。
动态转矩是拖动转矩减去静态转矩。
从运动方程式怎样看出系统是处于加速,减速,稳态的和静态的工作状态。
TM-TL>0说明系统处于加速,TM-TL<0 说明系统处于减速,TM-TL=0说明系统处于稳态(即静态)的工作状态。
试列出以下几种情况下(见题图)系统的运动方程式,并说明系统的运动状态是加速,减速,还是匀速(图中箭头方向表示转矩的实际作用方向)
TM-TL>0说明系统处于加速。
TM-TL<0 说明系统处于减速
系统的运动状态是减速系统的运动状态是加速
系统的运动状态是减速
多轴拖动系统为什么要折算成单轴拖动系统转矩折算为什么依据折算前后功率不变的原则转动惯量折算为什么依据折算前后动能不变的原则
因为许多生产机械要求低转速运行,而电动机一般具有较高的额定转速。
这样,电动机与生产机械之间就得装设减速机构,如减速齿轮箱或蜗轮蜗杆,皮带等减速装置。
所以为了列出系统运动方程,必须先将各转动部分的转矩和转动惯量或直线运动部分的质量这算到一
根轴上。
转矩折算前后功率不变的原则是P=Tω, p不变。
转动惯量折算前后动能不变原则是能量守恒MV=ω2
为什么低速轴转矩大,高速轴转矩小
因为P= Tω,P不变ω越小T越大,ω越大T 越小。
为什么机电传动系统中低速轴的GD2逼高速轴的GD2大得多
因为P=Tω,T=G∂D2/375. P=ωG∂D2/375. ,P不变转速越小GD2越大,转速越大GD2越小。
如图(a)所示,电动机轴上的转动惯量J M=, 转速n M=900r/min; 中间传动轴的转动惯量J L=16kgm2,转速n L=60 r/min。
试求折算到电动机轴上的等效专惯量。
折算到电动机轴上的等效转动惯量:j=Nm/N1=900/300=3,j1=Nm/Nl=15
J=JM+J1/j2+ JL/j12=+2/9+16/225=
.如图(b)所示,电动机转速n M=950 r/min,齿轮减速箱的传动比J1= J2=4,卷筒直径D=0.24m,滑轮的减速比J3=2,起重负荷力 F=100N,电动机的费轮转距GD2M= m2, 齿轮,滑轮和卷筒总的传动效率为。
试球体胜速度v和折算到电动机轴上的静态转矩T
L以及折算到电动机轴上整个拖动系统的飞轮惯量GD 2 z.。
ωM=*2n/60= rad/s.
提升重物的轴上的角速度ω=ωM/j1j2j3=4*4*2=s
v=ωD/2=2*=0.373m/s
T L=ηC n M=*100**950=
GD2Z=δGD M2+ GD L2/j L2
=*+100*322
=
一般生产机械按其运动受阻力的性质来分可有哪几种类型的负载可分为1恒转矩型机械特性2离心式通风机型机械特性3直线型机械特性4恒功率型机械特性,4种类型的负载.
反抗静态转矩与位能静态转矩有何区别,各有什么特点
反抗转矩的方向与运动方向相反,,方向发生改变时,负载转矩的方向也会随着改变,因而他总是阻碍运动的.位能转矩的作用方向恒定,与运动方向无关,它在某方向阻碍运动,而在相反方向便促使运动。
机电传动控制课后习题答案
第二章机电传动系统的动力学基础从运动方程式怎样看出系统是处于加速,减速,稳态的和静态的工作状态。
T M-T L>0说明系统处于加速,T M-T L<0 说明系统处于减速,T M-T L=0说明系统处于稳态(即静态)的工作状态。
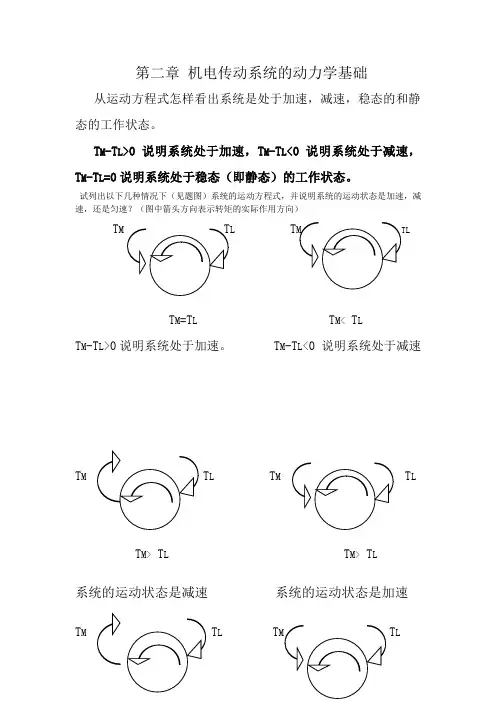
试列出以下几种情况下(见题图)系统的运动方程式,并说明系统的运动状态是加速,减速,还是匀速?(图中箭头方向表示转矩的实际作用方向)T M TT M=T L T M< T LT M-T L>0说明系统处于加速。
T M-T L<0 说明系统处于减速T M T L T M T LT M> T L T M> T L系统的运动状态是减速系统的运动状态是加速T M T L T T LT M= T L T M= T L系统的运动状态是减速系统的运动状态是匀速为什么低速轴转矩大,高速轴转矩小?因为P= Tω,P不变ω越小T越大,ω越大T 越小。
为什么机电传动系统中低速轴的GD2逼高速轴的GD2大得多?因为P=Tω,T=G∂D2/375. P=ωG∂D2/375. ,P不变转速越小GD2越大,转速越大GD2越小。
一般生产机械按其运动受阻力的性质来分可有哪几种类型的负载?可分为1恒转矩型机械特性2离心式通风机型机械特性3直线型机械特性4恒功率型机械特性,4种类型的负载.在题图中,曲线1和2分别为电动机和负载的机械特性,试判断哪些是系统的稳定平衡点?哪些不是?交点是系统的稳定平衡点. 交点是系统的平衡点交点是系统的平衡交点不是系统的平衡点第三章为什么直流电记得转子要用表面有绝缘层的硅钢片叠压而成?直流电机的转子要用表面有绝缘层的硅钢片叠加而成是因为要防止电涡流对电能的损耗..一台直流发电机,其部分铭牌数据如下:PN =180kW, UN=230V,nN=1450r/min,ηN=%,试求:①该发电机的额定电流;②电流保持为额定值而电压下降为100V时,原动机的输出功率(设此时η=ηN)PN =UNIN180KW=230*ININ=782.6A该发电机的额定电流为782.6AP= IN 100/ηNP=已知某他励直流电动机的铭牌数据如下:PN =, UN=220V, nN=1500r/min, ηN=%,试求该电机的额定电流和转矩。
机电传动控制课后答案

关闭窗口打印 | 下载习题与思考题第二章机电传动系统的动力学基础2.1 说明机电传动系统运动方程中的拖动转矩,静态转矩和动态转矩。
拖动转矩是有电动机产生用来克服负载转矩,以带动生产机械运动的。
静态转矩就是由生产机械产生的负载转矩。
动态转矩是拖动转矩减去静态转矩。
2.2 从运动方程式怎样看出系统是处于加速,减速,稳态的和静态的工作状态。
TM-TL>0 说明系统处于加速,T M-TL<0 说明系统处于减速,TM-TL=0 说明系统处于稳态(即静态)的工作状态。
2.4 多轴拖动系统为什么要折算成单轴拖动系统?转矩折算为什么依据折算前后功率不变的原则?转动惯量折算为什么依据折算前后动能不变的原则?因为许多生产机械要求低转速运行,而电动机一般具有较高的额定转速。
这样,电动机与生产机械之间就得装设减速机构,如减速齿轮箱或蜗轮蜗杆,皮带等减速装置。
所以为了列出系统运动方程,必须先将各转动部分的转矩和转动惯量或直线运动部分的质量这算到一根轴上。
转矩折算前后功率不变的原则是P=Tω, p不变。
转动惯量折算前后动能不变原则是能量守恒MV=0.5Jω22.5 为什么低速轴转矩大,高速轴转矩小?课后答案网 因为P= Tω,P不变ω越小T 越大,ω越大T 越小。
2.6 为什么机电传动系统中低速轴的GD2逼高速轴的GD2大得多?因为P=Tω,T=G〓D2/375. P=ωG〓D2/375. ,P不变转速越小GD2越大,转速越大GD2 越小。
2.7 如图2.3(a)所示,电动机轴上的转动惯量JM=2.5kgm2,转速nM=900r/min; 中间传动轴的转动惯量JL=16kgm2,转速nL=60 r/min。
试求折算到电动机轴上的等效专惯量。
折算到电动机轴上的等效转动惯量:j=Nm/N1=900/300=3,j1=Nm/Nl=15J=JM+J1/j2+ JL/j12=2.5+2/9+16/225=2.79kgm2. 2.8 如图2.3(b)所示,电动机转速nM=950 r/min,齿轮减速箱的传动比J1= J2=4,卷筒直径D=0.24m,滑轮的减速比J3=2 ,起重负荷力 F=100N, 电动机的费轮转距GD2M=1.05N m 2, 齿轮,滑轮和卷筒总的传动效率为0.83。
机电传动控制(第四版)第1,第2章

3.电气控制系统的发展概况
1) 继电器-接触器控制系统
石家庄铁道学院
能对控制对象实现起动,制动,有级调速控制;
结构简单,动作可靠;控制速度慢,控制精度差.
2) 连续控制方式和自动控制系统
20世纪30年代的电机放大机控制,40-50年代的磁放大 器控制和水银整流器控制,1958年以后的晶闸管-直流电动 机无级调速系统,80年代以来的新型电力电子元件-交流电 动机无级调速系统; 控制简单,可靠性高,连续控制,拖动性能好.
10
石家庄铁道学院
对电机的解释:电机不等于电动机 ,它包括变压器 和发电机。
电机是进行能量转换的一种机械,发电机将机械能 转换成电能,电动机将电能转换成机械能,变压器 则是把一种形式的电能转换成另一种形式的电能。 虽然是功能和结构不同,但其工作原理都是建立在 全电流定律、电磁感应定律和电磁力定律等基本的 电磁定律基础上的。
的导磁系数,而铁磁材料的导磁系数μFe比μ0大几百到几千
倍。如电机中常用的铁磁材料,其μFe约为μ0的6000倍,所 以带铁芯的磁通比空芯线圈的磁通大得多。
17
石家庄铁道学院
③磁滞现象和磁滞损耗 在测取铁磁材料的磁化曲线时,改变外施励磁磁动势的 大小及方向,使磁场强度在±Hm 之间反复磁化,所得的 B~H关系曲线称为铁磁材料的磁滞回线。同一铁磁材料在 不同的Hm值下有不同的磁滞回线。把不同Hm值的磁滞回线 的顶点连接起来所得的曲线,称为基本磁化曲线。 铁磁材料在交变磁场的作用下反复磁化时,内部的磁畴 不停地往返倒转,磁畴之间不停地互相摩擦而消耗能量引起 损耗,这种损耗称为磁滞损耗。 由于硅钢片的磁滞回线较窄,磁滞损耗较小,所以电机 和变压器的铁芯都用硅钢片。
机电传动控制例题+课后习题答案+华科+第四版

TL T KtI a C
I a
I a E
E U I a Ra E E1
注意:从
U Ra C
不能判断E是如何变化的 E K en
52.5
T
3.15 解:(1) IN=PN/NUN=2200/0.8 ×110=25A (2)求IfN=Uf/Rf=110/82.7=1.33A (3)Pf= Uf IfN=110 ×1.33=0.146kw (4)TN=9.55 × PN/nN=9.55 ×2200/1500=14N.m (5)E= KeN nN=UN-INRa=110-25 ×0.4=100V (6)IST= UN/Ra=110/0.4=275A (7) IST=UN/(Ra+RST)2 IN RST UN/2 IN- Ra=110/2 ×25-0.4=1.8
• 例5-2 有一台三相四极的异步电动机, • 其额定技术数据为nN=1440r/min,R2,E20=20V, • 试求:(l)电动机的同步转速n0 :(2)电动机启动时的转子电流 I2st : • (3)电动机在额定转速时转子电动势的频率f2N; • (4)电动机在额定转速时的转子电流 I2N E20 20 • 解 (1) n0=60f1/P=60×50/2=1500r/min 242.5 A I 2 st 2 2 • (2) R2 X 20 0.022 0.082 •
(1)估算Ra
K e N U N I N RN / nN
5.5 103 PN U N Ra 0.51 I 0.51 220 31 0.71 UN IN N
机电传动控制课后习题答案

习题与思考题第二章机电传动系统的动力学基础说明机电传动系统运动方程中的拖动转矩,静态转矩和动态转矩。
拖动转矩是有电动机产生用来克服负载转矩,以带动生产机械运动的。
静态转矩就是由生产机械产生的负载转矩。
动态转矩是拖动转矩减去静态转矩。
从运动方程式怎样看出系统是处于加速,减速,稳态的和静态的工作状态。
TM-TL>0说明系统处于加速,TM-TL<0 说明系统处于减速,TM-TL=0说明系统处于稳态(即静态)的工作状态。
试列出以下几种情况下(见题图)系统的运动方程式,并说明系统的运动状态是加速,减速,还是匀速(图中箭头方向表示转矩的实际作用方向)TM-TL>0系统的运动状态是减速系统的运动状态是匀速如图(a)所示,电动机轴上的转动惯量J M=, 转速n M n L=60r/min。
试求折算到电动机轴上的等效专惯量。
折算到电动机轴上的等效转动惯量J=JM+J1/j2+ JL/j12=+2/9+16/225=.如图(b)所示,电动机转速n M=950 r/min,齿轮减速箱的传动比J1= J2=4,卷筒直径D=,滑轮的减速比J3=2,起重负荷力 F=100N,电动机的费轮转距GD2M= m2, 齿轮,滑轮和卷筒总的传动效率为。
试球体胜速度v和折算到电动机轴上的静态转矩T L以及折算到电动机轴上整个拖动系统的飞轮惯量GD2z.。
ωM=*2n/60= rad/s.提升重物的轴上的角速度ω=ωM/j1j2j3=4*4*2=sv=ωD/2=2*=sT L=ηC n M=*100**950=GD2Z=δGD M2+ GD L2/j L2=*+100*322=在题图中,曲线1和2分别为电动机和负载的机械特性,试判断哪些是系统的稳定平衡点哪些不是交点是系统的稳定平衡点. 交点是系统的平衡点交点是系统的平衡交点不是系统的平衡点交点是系统的平衡点第三章一台他励直流电动机的技术数据如下:P N=,U N=220V, I N=, n N=1500r/min, R a =Ω,试计算出此电动机的如下特性:①固有机械特性;②电枢服加电阻分别为3Ω和5Ω时的人为机械特性;③电枢电压为U N/2时的人为机械特性;④磁通φ=φN时的人为机械特性;并绘出上述特性的图形。
机电传动控制课后习题答案完整版
机电传动控制课后习题答案完整版 习题与思考题
第二章 机电传动系统的动力学基础
2.1从运动方程式怎样看出系统是加速的、减速的、稳定的和静止的各种工作状态?
答:运动方程式:
T d >0时:系统加速; T d =0 时:系统稳速;T d <0时,系统减速或反向加速。
2.2 从运动方程式怎样看出系统是处于加速,减速,稳态的和静态的工作状态。
TM-TL>0 说明系统处于加速, TM-TL<0 说明系统处于减速, TM-TL=0 说明系统处于稳态 (即 静态)的工作状态。
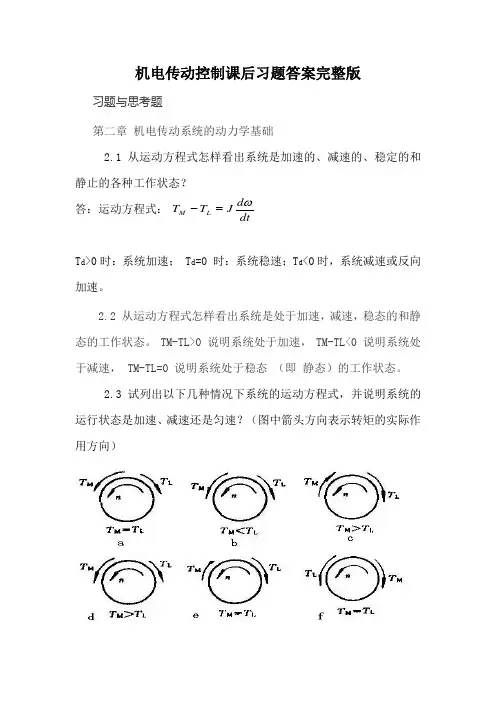
2.3 试列出以下几种情况下系统的运动方程式,并说明系统的运行状态是加速、减速还是匀速?(图中箭头方向表示转矩的实际作用方向)
dt
d J
T T L M ω=-
答:a匀速,b减速,c减速,d加速,e减速,f匀速
2.4 多轴拖动系统为什么要折算成单轴拖动系统?转矩折算为什么依据折算前后功率不变的原则?转动惯量折算为什么依据折算前后动能不变的原则?
答:在多轴拖动系统情况下,为了列出这个系统运动方程,必须先把各传动部分的转矩和转动惯量或直线运动部分的质量都折算到电动机轴上。
由于负载转矩是静态转矩,所以可根据静态时功率守恒原则进行折算。
由于转动惯量和飞轮转矩与运动系统动能有关,所以可根据动能守恒原则进行折算。
2.5 为什么低速轴转矩大?调速轴转矩小?
答:忽略磨擦损失的情况下,传动系统的低速轴和调速轴传递的功率是一样的,即P1=P2而P1=T1ω1,P2=T2ω2.。
机电传动与控制-习题答案2
7-17. 用 PLC 实现三相异步电动机的循环起停控制。 控制要求:按下起动按钮,电动机起动并正向运转 5s,停止 3s,再反向运转 5s,停止 3s,然后 再正向运转,如此循环 5 次后停止运转。循环结束指示灯以秒级闪烁,以示循环过程结束。若停止按 钮按下松开时,电动机才停止运行。 设计要求:画出 I/O 分配表;绘出主电路、PLC I/O 接线图;给出控制程序。该电路必须具有必要 的短路保护、过载保护等功能。
题 7-25 梯形图
7-26 用定时器 T32 进行中断定时,控制接在 Q0.0~Q0.7 的 8 个彩灯循环左移,每秒移动一次, 设计程序。
主程序
中断程序
7-27 用定时中断 0,控制接在 Q0.0~Q0.7 的 8 个彩灯循环左移,每秒移动一次,设计程序。
7-28 请使用移位寄存器指令设计当 I0.0 动作时,Q0.0~Q0.7 每隔 1s 依次输出为 1,8s 后全部输 出。
7-29 某装饰灯箱有 8 盏指示灯 HL0~HL7,控制要求是:按下启动按钮 SB1,奇数灯与偶数灯交替 点亮,工作周期为 1s(ON/OFF 各 0.5s),反复循环工作;按下停止按钮 SB2,信号灯全部熄灭。试设 计 PLC 控制电路,并用数据传送指令编写控制程序。
7-30 用 PLC 实现炉温控制。系统由一组 10 kW 的加热器进行加热,温度要求控制在 50~60℃, 炉内温度由一温度传感器进行检测,系统起动后当炉内温度低于 50℃时,加热器自行起动加热;当 炉内温度高于 60℃时,加热器停止运行。同时,要求系统炉温在被控范围内绿灯常亮,低于被控温 度 50℃时黄灯亮,高于被控温度 60℃时红灯亮。
7-32 某送料小车自动往返运行的工艺过程如图所示,其控制要求如下。 按下启动按钮 SB1,小车电动机 M 正转,小车第一次前进,碰到限位开关 SQ1 后小车电动机 M 反转,小车后退。小车后退碰到限位开关 SQ2 后,小车电动机 M 停转,停 10s 后,小车第二次前进, 碰到限位开关 SQ3,再次后退。小车第二次后退碰到限位开关 SQ2 时,小车停止。
大学机电传动控制课后习题答案完整版
机电传动控制课后习题答案完整版 习题与思考题第二章 机电传动系统的动力学基础2.1从运动方程式怎样看出系统是加速的、减速的、稳定的和静止的各种工作状态?答:运动方程式:T d >0时:系统加速; T d =0 时:系统稳速;T d <0时,系统减速或反向加速。
2.2 从运动方程式怎样看出系统是处于加速,减速,稳态的和静态的工作状态。
TM-TL>0 说明系统处于加速, TM-TL<0 说明系统处于减速, TM-TL=0 说明系统处于稳态 (即 静态)的工作状态。
2.3 试列出以下几种情况下系统的运动方程式,并说明系统的运行状态是加速、减速还是匀速?(图中箭头方向表示转矩的实际作用方向)dtd JT T L M ω=-答:a匀速,b减速,c减速,d加速,e减速,f匀速2.4 多轴拖动系统为什么要折算成单轴拖动系统?转矩折算为什么依据折算前后功率不变的原则?转动惯量折算为什么依据折算前后动能不变的原则?答:在多轴拖动系统情况下,为了列出这个系统运动方程,必须先把各传动部分的转矩和转动惯量或直线运动部分的质量都折算到电动机轴上。
由于负载转矩是静态转矩,所以可根据静态时功率守恒原则进行折算。
由于转动惯量和飞轮转矩与运动系统动能有关,所以可根据动能守恒原则进行折算。
2.5 为什么低速轴转矩大?调速轴转矩小?答:忽略磨擦损失的情况下,传动系统的低速轴和调速轴传递的功率是一样的,即P1=P2而P1=T1ω1,P2=T2ω2.所以T1ω1=T2ω2,当ω1>ω2时, T1<T2 .2.6 为什么机电传动系统中低速轴的GD2比高速轴的GD2大得多?答:因为低速轴的转矩大,所设计的低速轴的直径及轴上的齿轮等零件尺寸大,质量也大,所以GD2大,而高速轴正好相反。
2.7 如图所示,电动机轴上的转动惯量JM=2.5kg.m2,转速nM=900r/mim;中间传动轴的转动惯量J1=2kg.m2,转速n1=300r/mim;生产机械轴的惯量JL=16kg.m2,转速nL=60r/mim。
控制电机课后答案(第四版)陈隆昌
Ia=0.4 A, 转速 n=3600 r/min, 它的电枢电阻 Ra=50 Ω, 空载阻转矩 T0=15
mN·m。 试问该电动机额定负载转矩是多少?
5. 用一对完全相同的直流机组成电动机—发电机组, 它们的励磁电压均为 110 V, 电枢电阻 Ra=75 Ω。 已知当发电机不接负载, 电动机电枢电压加 110 V 时, 电动机的电枢电流为 0.12 A, 绕组的转速为 4500 r/min。 试问: (1) 发电机空载时的电枢电压为多少伏? (2) 电动机的电枢电压仍为 110 V, 而发电机接上 0.5 kΩ的负载 时, 机组的转速 n 是多大(设空载阻转矩为恒值)?
2. 如果用直流发电机作为直流电动机的负载来测定电动机的特性(见图 3 - 33), 就会发现, 当其他条件不变, 而只是减小发电机负载电阻 RL 时, 电动机的 转速就下降。 试问这是什么原因?
RL发 I a发 T1发 T2电 I 2电 n
3. 一台他励直流电动机, 如果励磁电流和被拖动的负载转矩都不变, 而仅仅 提高电枢端电压, 试问电枢电流、 转速变化怎样? 答:最终电枢电流不变,转速升高 4. 已知一台直流电动机, 其电枢额定电压 Ua=110 V, 额定运行时的电枢电流
答:有图可知, θ1<θ2,他们都是顺时针方向旋转;所以θ=θ2-θ1,则中间的接 收机将顺时针转过θ=θ2-θ1 的角度。 原、 副边都补偿的正余弦旋转变压器 原边和副边都补偿时的正余弦旋转变压器如图 6 - 7 所示, 此时 其四个绕组全部用上, 转子两个绕组接有外接阻抗 ZL 和 Z′, 允许 ZL 有所改 变。 和单独副边或单独原边补偿的两种方法比较, 采用原、 副边都补 偿的方法, 对消除输出特性畸变的效果更好。这是因为, 单独副边补偿时补偿所 用阻抗 Z′的数值和旋转变压器所带的负载阻抗 ZL 的值必须相等。 对于变动 的负载阻抗来说, 这样不能实现完全补偿。 第六章 1.消除旋转变压器输出特性曲线畸变的方法是什么? 答:原边补偿和副边补偿。 2.正余弦旋转变压器副边全补偿的条件是什么?原边全补偿的条件又是什么? 答:副边全补偿的条件是:转子另一输出绕组接一个等于负载阻抗 ZL 的 阻抗; 原边全补偿的条件是: 定子交轴绕组外接阻抗 Z 等于励磁电源内阻抗 Zn。 3.旋转变压器副方全补偿时只产生与转角如何(有关; 无关)的直轴磁场?而能否 (不; 可以)产生交轴磁场, 其原因是什么? 答: 旋转变压器副方全补偿时只产生与转角有关的直轴磁场, 不产生交轴 磁场, 其原因是:对称绕组不产生交轴磁场或者说它们产生的交轴磁场相互抵 消。 4.采用原方全补偿时, 旋转变压器在工作时交轴磁通在某绕组中感生电流, 该
机电传动与控制答案(邓星钟)
习题与思考题第二章机电传动系统的动力学基础2.1 说明机电传动系统运动方程中的拖动转矩,静态转矩和动态转矩。
拖动转矩是有电动机产生用来克服负载转矩,以带动生产机械运动的。
静态转矩就是由生产机械产生的负载转矩。
动态转矩是拖动转矩减去静态转矩。
2.2 从运动方程式怎样看出系统是处于加速,减速,稳态的和静态的工作状态。
T M-T L>0说明系统处于加速,T M-T L<0 说明系统处于减速,T M-T L=0说明系统处于稳态(即静态)的工作状态。
2.3 试列出以下几种情况下(见题2.3图)系统的运动方程式,并说明系统的运动状态是加速,减速,还是匀速?(图中箭头方向表示转矩的实际作用方向)T M TT M=T L T M< T LT M-T L>0说明系统处于加速。
T M-T L<0 说明系统处于减速T M T L T M T LT M> T L T M> T L系统的运动状态是减速系统的运动状态是加速T M T L T T LT M= T L T M= T L系统的运动状态是减速系统的运动状态是匀速2.4 多轴拖动系统为什么要折算成单轴拖动系统?转矩折算为什么依据折算前后功率不变的原则?转动惯量折算为什么依据折算前后动能不变的原则?因为许多生产机械要求低转速运行,而电动机一般具有较高的额定转速。
这样,电动机与生产机械之间就得装设减速机构,如减速齿轮箱或蜗轮蜗杆,皮带等减速装置。
所以为了列出系统运动方程,必须先将各转动部分的转矩和转动惯量或直线运动部分的质量这算到一根轴上。
转矩折算前后功率不变的原则是P=Tω,p不变。
转动惯量折算前后动能不变原则是能量守恒MV=0.5Jω22.5为什么低速轴转矩大,高速轴转矩小?因为P= Tω,P不变ω越小T越大,ω越大T 越小。
2.6为什么机电传动系统中低速轴的GD2逼高速轴的GD2大得多?因为P=Tω,T=G∂D2/375. P=ωG∂D2/375. ,P不变转速越小GD2越大,转速越大GD2越小。