
大学生方程式赛车转向梯形设计与优化
41
10.16638/ki.1671-7988.2019.02.014
大学生方程式赛车转向梯形设计与优化
杜佳儒,成林,王谷娜
(北京电子科技职业学院汽车工程学院,北京 100176)
摘 要:赛车转向系统的设计对赛车转向行驶性能、操纵稳定性能都有较大影响。
文章在赛车转向系统设计过程中,首先通过转向系统受力计算和UG 草图功能进行运动分析,建立三维模型数据进行预装配,在软件上检查我们设计的转向系统是否存在干涉现象,检查转向系统是否满足设计要求,以便对我们的设计进行改进。
关键词:赛车;转向系统;转向梯形;优化
中图分类号:U462.2+2 文献标识码:A 文章编号:1671-7988(2019)02-41-02
Design and Optimization of Steering Trapezium for Formula Racing Car
of College Students
Du Jiaru, Cheng Lin, Wang Guna
( School of Automotive Engineering, Beijing Polytechnic, Beijing 100176 )
Abstract: The design of the steering system has a great influence on the steering performance, handling and stability of the car. In the course of designing the steering system of racing car, this paper firstly establishes three-dimensional model data by force calculation of the steering system and motion analysis of UG sketch function, checks whether there is interference phenomenon in the steering system designed by us and whether the steering system meets the design requirements in order to set up for us, in order to improve our design.
Keywords: racing car; steering system; steering trapezium; optimizatio CLC NO.: U462.2+2 Document Code: A Article ID: 1671-7988(2019)02-41-02
引言
赛车转向系统是关系到赛车性能的主要系统,它是用来保持或者改变赛车行驶方向的机构,在赛车行驶时,保证各转向轮之间有协调的转角关系。
1 基于工程图模块的转向机动图
根据赛车的整体参数以及我们设计转向系统转角关系以及阿克曼理论,分别画出以前外轮、前内轮以及汽车纵向对
称面的转弯半径,然后根据给定的赛道画出前外轮和后内轮
转向圆以及赛道圆,由于此次大赛赛道尚未确定,我们只对初定赛道外径检查车尾是否会撞到安全桩,如图1所示,由图可知赛车车尾不会撞到安全桩。
图1 转向机动图
作者简介:杜佳儒,男,北京电子科技职业学院16士官班大三学生,专业为汽车检测与维修。
成林(1981-),男,山东烟台人,讲师,博士研究生,研究方向为矿用自卸车底盘优化设计与仿真。
汽车实用技术
42 2 零部件仿真校核
基于Adams 模型设计并优化出合理的转向梯形设计方案:
(1)立Adams 模型,建立转向及前轮跳动实验 (2)基于赛车理论提出优化目标 (3)设计优化策略并完成转向梯形优化
图2 Adams/car 中建立的转向系统模型 表1 转向系统优化目标与结果对照表
图3 转向机模型
图4 转向系统装配图
图5 转向横拉杆强度校核结果
采用UG 参数化建模技术,建立可改性较高的转向三维模型,如图3和图4所示,然后采用UG 高级仿真功能,对
建立的转向横拉杆模型进行画网格,并添加与实际相符的约束,施以与实际相符的外力,求解后如图5所示,强度满足设计要求。
3 UG 装配模型检查干涉问题
首先我们将转向于悬架模型安装于车架上,总共装了三种状态,一种是原始状态,另外两种状态分别是轮胎上跳到最大位置时和轮胎向下跳动到最大位置时,装配效果如下图所示。
图6 原始状态
图7 轮胎上跳 图8 轮胎下跳
从图中可以看到三种极限状态下,转向与悬架系统未发生干涉现象,能满足要求。
4 结论
本次设计尝试以UG 软件为工具,探索出一整套新的较
为快捷的转向系统设计方法。
选定齿轮齿条式转向器,用UG 运动仿真进行转向梯形的设计与优化,并用UG 建立三维实体装配模型,进行预装配,实现转向系统基本运动关系,并检查干涉情况与其他配合件的安装位置,通过以上分析发现,该设计满足参赛要求。
参考文献
[1] 郭倩倩,王吉忠,刘静.FSC 赛车转向系统的设计研究[J].机械研究
与应用,2017,30(3):132-133.
[2] 韩海兰,李刚,贾丽娟,等.基于驾驶模拟器的FSC 赛车操纵稳定性
主观评价研究[J].农业装备与车辆工程,2015,53(1):5-9.
[3] 冯莉原,李刚,王运辉,等.FSC 电动赛车动力学建模与性能仿真分
析[J].辽宁工业大学学报(自然科学版),2016, 36(5):316-321.。
5.5转向梯形机构确定、计算及优化

5.5转向梯形机构确定、计算及优化转向梯形有整体式和断开式两种,选择整体式或断开式转向梯形方案与悬架采用何种方案有联系。
无论采用哪一种方案,必须正确选择转向梯形参数,做到汽车转弯时,保证全部车轮绕一个瞬时转向中心行驶,使在不同圆周上运动的车轮,作无滑动的纯滚动运动。
同时,为达到总体布置要求的最小转弯直径值,转向轮应有足够大的转角。
5.5.1转向梯形结构方案分析1.整体式转向梯形图5-14 整体式转向梯形1—转向横拉杆2—转向梯形臂3—前轴整体式转向梯形是由转向横拉杆1,转向梯形臂2和汽车前轴3组成,如图5-14所示。
其中梯形臂呈收缩状向后延伸。
这种方案的优点是结构简单,调整前束容易,制造成本低;主要缺点是一侧转向轮上、下跳动时,会影响另一侧转向轮。
当汽车前悬架采用非独立悬架时,应当采用整体式转向梯形。
整体式转向梯形的横拉杆可位于前轴后或前轴前(称为前置梯形)。
对于发动机位置低或前轮驱动汽车,常采用前置梯形。
前置梯形的梯形臂必须向前外侧方向延伸,因而会与车轮或制动底板发生干涉,所以在布置上有困难。
为了保护横拉杆免遭路面不平物的损伤,横拉杆的位置应尽可能布置得高些,至少不低于前轴高度。
2.断开式转向梯形转向梯形的横拉杆做成断开的,称之为断开式转向梯形。
断开式转向梯形方案之一如图5-15所示。
断开式转向梯形的主要优点是它与前轮采用独立悬架相配合,能够保证一侧车轮上、下跳动时,不会影响另一侧车轮;与整体式转向梯形比较,由于杆系、球头增多,所以结构复杂,制造成本高,并且调整前束比较困难。
图5-15断开式转向梯形横拉杆上断开点的位置与独立悬架形式有关。
采用双横臂独立悬架,常用图解法(基于三心定理)确定断开点的位置。
其求法如下(图5-16b):1)延长与,交于立柱AB 的瞬心P 点,由P 点作直线PS 。
S 点为转向节臂球销中心在悬架杆件(双横臂)所在平面上的投影。
当悬架摇臂的轴线斜置时,应以垂直于摇臂轴的平面作为当量平面进行投影和运动分析。
大学生方程式赛车转向梯形设计与优化

大学生方程式赛车转向梯形设计与优化邵非;李传昌;徐华源【摘要】转向系统是汽车的一个重要组成部分,转向系统的性能会直接影响到方程式赛车的动态特性.基于断开式转向梯形机构的分析研究,以转向梯形底角和梯形臂长为设计变量,对转向梯形机构进行优化设计,使其趋于平行阿克曼几何,实现车辆转向系统性能和效率的提升.优化设计的结果能为方程式赛车转向系统的设计和改进提供参考.【期刊名称】《上海工程技术大学学报》【年(卷),期】2018(032)001【总页数】6页(P58-63)【关键词】转向系统;断开式转向梯形;阿克曼几何【作者】邵非;李传昌;徐华源【作者单位】上海工程技术大学汽车工程学院,上海 201620;上海工程技术大学汽车工程学院,上海 201620;上海工程技术大学汽车工程学院,上海 201620【正文语种】中文【中图分类】U463.4与普通车道相比,赛车车道具有许多大直径弯道,方程式赛车需要在行驶过程中快速、稳定地通过各种弯道,与普通车辆相比方程式赛车对于转向系统设计要求有着明显的差别.合理的转向梯形能够提升整车的性能,在一定程度上提升车辆的行驶表现.因而方程式赛车转向梯形设计在整个转向系统的设计中显得尤为重要[1].1 方程式赛车转向梯形布置方案方程式赛车转向系统主要包括:方向盘、方向盘快拆器、转向柱总成、双万向节、转向传动柱、转向器和转向横拉杆等,如图1所示.方程式赛车转向机构采用齿轮齿条式转向形式,其布置按照以下原则:转向器布置在前轴之后,后置梯形设计;要保证汽车具有较好的灵敏性,转弯时减少车轮的侧滑,减轻转向盘上的反冲力;转向传动装置及拉杆系统要有足够的刚度、强度要求;同时在整个转向过程中不能出现摩擦现象,拉杆之间不能出现死角,在转向过程中传动比的变化应尽量小[1-2].1—方向盘;2—转向柱总成;3—花键连接部件;4—双万向节;5—转向传动柱;6—转向器;7—转向横拉杆;8—鱼眼球头销;9—方向盘快拆器.图1 转向系统结构图Fig.1 Steering system structure diagram转向梯形的布置形式在一定程度上由转向器的布置形式所决定.一般齿轮齿条式转向器布置形式大体可以分为4种:中间输入,两端输出;侧面输入,两端输出;侧面输入,中间输出;侧面输入,一端输出.考虑到方程式赛车车身结构的特点,驾驶舱空间普遍狭小,方向盘被布置在汽车转向盘中间轴斜向上的位置.此外,整个转向系统不能与驾驶员的腿部空间产生干涉.因此,选择中间输入,两端输出的齿轮齿条式转向器结构布置作为本次设计最终所采用的布置方案,具体情况如图2所示,这与传统的民用车辆的转向器形式有所不同.图2 中间输入,两端输出式转向器Fig.2 Intermediate input and two output steering gear转向梯形机构由横拉杆、梯形臂等组成,分为整体式转向梯形和断开式转向梯形.整体式转向梯形的横拉杆为一体式,适用于非独立悬架;断开式转向梯形的横拉杆是断开的,适用于独立悬架[1-2].大多数方程式赛车选择使用独立悬架,当转向轮独立悬接时,相对于车架每个转向轮分别独立运动,因此本设计采用与独立悬架配用的断开式转向梯形设计方程式赛车转向传动机构,如图3所示.图3 断开式转向梯形结构Fig.3 Disconnected steering trapezoidal structure 2 断开式转向梯形的理论分析汽车转向时,由转向传动机构决定车轮是保持平行还是一个轮比另一轮转过更多的角度.根据车轮转向角关系不同可以分为3类:阿克曼几何转向、平行式转向和反阿克曼几何转向,如图4所示.图4 转向角关系类型Fig.4 Steering angle relationship types由图可见,阿克曼几何关系一般适用于横向加速度较小的车辆,可保证所有车轮都能在没有滑动的情况下自由滚动,因为所有车轮都围绕一个滚动中心滚动.而在横向加速度较大的情况下模型会有所不同.由于实际轮胎都会有一个侧偏角,内侧轮的载荷也要比外侧轮小.从轮胎性能可知负载较轻的时候获得最大侧向力所需的侧偏角较小.使用低速几何结构(阿克曼关系),前内侧轮会被迫超过对应最大侧向力时的侧偏角,导致内轮被拖动,使轮胎升温并降低车速,进而影响赛道车辆行驶的动态表现,因而对于方程式赛车而言,通常平行式转向甚至反阿克曼结构可以作为理想的解决方案.在已知轮胎参数的情况下可以计算出正确的反阿克曼量,但大部分情况下计算得到的几何关系是在汽车高速状态下,而忽略了低速状态下轮胎变小的工况,考虑以上两种行驶状态,得到一个合理的近似几何关系如图5所示.图5 齿条位于前轴之后的阿克曼几何Fig.5 Ackerman geometry of rack behind front axle后置转向能产生阿克曼几何关系,齿条以及转向器系统内的横拉杆连接是被布置在前轴之后的,从主销中心开始画线,延伸到横拉杆外端,并交于后轴中心.转向节的这个角度使内轮转向角度大于外轮(转向时外张),可以获得一个较好的近似100%的阿克曼关系.平行式阿克曼获得内外轮转角差的方法是通过改变位置的方法,通过前移或后移齿条或拉杆的位置,这时两个拉杆外端球头间的连接不再是直线连接,如图6所示.图中,后置梯形将齿条前移时倾向于平行转向,最后至反阿克曼,齿条后移将增加转向时的前轮外张量,导致内外轮转角差更大.在此次转向梯形的设计中,选择平行式.图6 齿条移动对转向几何关系的影响Fig.6 Influence of rack travel on steering geometry2.1 断开式转向梯形机构数学模型分析阿克曼理论转向几何特性是指各个车轮只滚动不滑动且各车轮必须围绕一个中心点O转动,这个中心点O要落在后轴中心线的延长线上,左、右前轮也必须以O为圆心而转动,称为转向中心,如图7所示.由于车辆在行驶过程中受到轮胎侧偏角的影响,所有车轮不能实现理论中那样绕后轴的延长线上一点运动,而是绕处于前后轴之间的某一点运动.该点主要与前后轮胎的侧偏角有关,由于存在很多不确定的因素影响前后轮侧偏角大小,不能精确地测算.一般在分析中忽略轮胎侧偏角的影响,在此前提下满足理论分析情况,即前后轮绕处在后轴延长线上的瞬时转向中心运动[2].图7 理想状态下的内、外车轮转角关系Fig.7 Inner and outer wheel angles relationshipin ideal condition设θo为外侧转向轮转角;θi为内侧转向轮转角;L为汽车轴距;K为两主销中心延长线与地面的交点之间的距离.若要保证全部车轮绕一个瞬时转向中心行驶,则梯形机构应保证内外侧转向轮的转角关系为(1)若自变角为θo,则因变角θi的期望值为(2)现有的转向梯形仅能够近似满足以上关系式,利用余弦定理可以得到转向梯形实际的因变角为(3)式中:m为转向梯形臂长;γ为转向梯形底角.设计出的转向梯形的实际因变角应尽可能地接近理论上的期望值θi,二者之间的偏差在转向盘的中间位置转角较小的范围内应尽量变小,这样可以改善汽车在高速行驶时轮胎的磨损状况;而在汽车速度小一级、转弯角度大并且较低使用频率的情况下,可以适当地放宽设计的要求.因此,引入加权因子ω(θi),构成评价转向梯形机构设计优劣的目标函数为f(x),表示为(4)将式(2)和式(3)代入式(4)得(5)式中:x为设计变量,为外侧转向轮最大转角.根据图7理想状态下的内外侧车轮转角关系,可以得到以下计算公式(6)式中:Dmin为汽车最小转弯直径;a为主销偏移距离.选用加权因子时,重点考虑在常用工况下,转角θo需要小于20°,并且使用最频繁的是10°以内的小转角,因此取(7)在设置相关约束条件时,要重点考虑到:当选用m和γ参量太小时,从而会使得作用在横拉杆的转向力过大;当m过大,而梯形底角没有发生变化时,会使得转向梯形机构整体的布置偏难.因此,有必要对m的上、下限和γ的下限进行相关的条件约束.所以,无须限制γ的上限.通过考虑以上的所有因素,最后得到转向梯形相关参数的约束条件为(8)在设计过程中,m一般取mmin=0.11K,mmax=0.15K,其中K=900,梯形底角γmin=65°,即99≤m≤135,γ≥65°,δ≥δmin=40°.同时,考虑到四连杆机构的传动角δ不可以太小,因此通常取40°.汽车在进行右转弯至极限位置的时候,转向梯形机构相关参数达到最小值,因此,只需要考虑右转弯时δ≥δmin即可.通过运用此图所做的辅助线及和弦定理,可以得出最小传动角的相对约束条件为(9)式中,δmin为最小传动角,由分析可知δmin=40°,由可知,设计变量m及γ的相关函数为δmin.2.2 建立转向梯形机构模型根据赛道规则和方程式赛车的设计经验,制定转向技术参数[2-3],见表1.表1 转向系统技术参数表Table 1 Technical parameters table of steering system项目参数项目参数横拉杆长度/mm203梯形臂长度/mm54~110转向角传动比4.5∶1梯形底角/(°)60~100转向器长度/mm388齿条行程/mm17.8最小转弯半径/m5对于样车而言,其中两主销中心的延长线与地面交点间距K=1 168.4 mm,汽车轴距L=1 684 mm,左右梯形臂长度分别为AO=BO1=54.9 mm,整个转向器左右两断开点间距(即连接转向横拉杆两球头销间距)为387.858 mm;前轴主销内倾角为0,齿条最大伸长量为S=17.79 mm,前轴主销后倾角4°,根据最小转弯半径为5 000 mm,可以得到其最大内轮转角为26°;转向器到前轴距离H=88.9 mm.通过上述已知条件,将整个转向系统的立体机构投影并利用SolidWorks软件建立平面梯形机构,如图8所示.AO、BO1为梯形臂;AC、BD为转向横拉杆;CD为转向器.图8 转向梯形平面图Fig.8 Steering trapezium plan3 基于Matlab的转向梯形机构仿真3.1 建立目标函数根据式(1)至式(9)以及约束条件,运用Matlab语句并在Editor窗口中进行编写,保存为可调用的 .m文件,然后使用建立的目标函数进行分析[4-6].3.2 确定转向梯形臂长及底角设计参数范围通过Matlab软件建模分析得到了相关的数据曲线,可以得出在转向梯形机构中,梯形底角的改变所引起的对应的相关角度变化情况比梯形臂长度的变化影响更大.所以,梯形臂长度先采用理论的梯形臂长度,即初始梯形臂长度为110 mm,初始梯形底角是本次Matlab设计中主要的影响因素.当梯形臂长度为110 mm和初始梯形底角为62°时,输出角随着输入角的变化得到相应的实际值与期望值曲线,如图9(a)所示.当梯形臂长度为110 mm和初始梯形底角为80°时,输出角随着输入角的变化得到相应的实际值与期望值曲线,如图9(b)所示.通过曲线的显示可以得到,输出角实际情况和理论情况相差很大,所以,两组梯形底角不能成为最优的设计参数.3.3 转向梯形机构优化方案确定通过不断地改变自变量及仿真计算,最后确定合适的初始梯形底角范围为67°~70°.通过软件分析计算各个初始底角所模拟的实际曲线与理想曲线的偏差和重合度,对比实际值和理论值,最后确定转向最佳梯形底角为γ=68°,软件计算模拟曲线如图10所示.两曲线图的重合度也反映实际值和理论值的符合程度.经过上述计算及分析,最终转向梯形最佳的梯形臂长度确定为m=110 mm,梯形底角确定为γ= 68°.当内轮转角为7.65°时,外轮实际转角大概确定为4.68°,而此时的阿克曼转向几何的理论外轮转角为5.32°,因而相较于理论阿克曼,多出0.64°可以用以弥补内外轮的侧偏角之差,同时该转向梯形的设计较好满足设计要求,达到了转向梯形正常的功用以及方程式赛车对于转向系统的规则和性能要求.(a) γ=62°(b) γ=80°图9 不同梯形初始底角时赛车输出转角图 Fig.9 Racing output corner diagram with differentinitial trapezoidal angles图10 改进后输出角随输入角变化实际值与期望值曲线Fig.10 Actual value and expected value curves of improvedoutput angle with change of input angle4 结语本文主要针对大学生方程式赛车转向系统关键参数即转向梯形参数进行分析,使用仿真软件建立转向梯形函数模型并优化相关参数.用最小二乘法得到最接近理论阿克曼的梯形底角,通过逐渐改变梯形底角使其趋于平行阿克曼几何,确定了理想的梯形臂长度及梯形底角,满足了赛车转向系统的设计要求.此设计在一定程度上提升了转向系统的整体性能,起到了降低内外侧车轮侧偏角之差的作用,减少转向不足趋势并避免内侧的轮胎磨损,提升了方程式赛车在过弯时的动态表现.研究的结果可为方程式汽车及其他车辆转向系统的设计提供参考价值.参考文献:[1] 吉林大学,王望予.汽车设计[M].4版.北京:机械工业出版社,2016.[2] 蔡武.汽车转向梯形机构设计中的参数定义[J].专用汽车,2007(1):40-41.[3] 刘偲.某微型客车的电动助力转向系统匹配设计研究[D].长沙:湖南大学,2012.[4] 向铁明,周水庭,何明光.拖拉机转向梯形机构的MATLAB优化与转向特性分析[J].云南农业大学学报,2015,30(2):283-288.[5] 石启龙,杨建伟.基于MATLAB的断开式转向梯形机构的优化设计[J].机械设计及制造,2011(2):8-10.[6] ZHANG L,DONG E G,XING Y Y.Steering trapezoid mechanism design based on Monte Carlo method[C]//Proceedings of 2011 International Conference on Electronic & Mechanical Engineering & Information Technology.Harbin:IEEE,2011.。
巴哈赛车转向梯形的优化设计

Science and Technology &Innovation ┃科技与创新2020年第14期·43·文章编号:2095-6835(2020)14-0043-02巴哈赛车转向梯形的优化设计徐颖航(武汉理工大学国际教育学院,湖北武汉430070)摘要:从几何学角度提出了实际转角与理论转角的函数关系,建立了需要优化的目标函数与约束函数,在二者的基础上,利用MATLAB 对模型进行求解,得出了理论转角与实际转角差值的最大值的最小量,最小量不超过1.6°,该解证明了模型的可行性。
关键词:转向梯形;MATLAB ;巴哈赛车;轮胎磨损中图分类号:U463.33文献标识码:ADOI :10.15913/ki.kjycx.2020.14.013大学生巴哈比赛运动十分剧烈,尤其是4h 的耐久赛,车队成绩的好坏与耐久赛关系很密切。
而耐久赛赛道设置了很多转弯赛道,因此,合理设计转向梯形满足赛车的转弯要求显得尤为重要。
但是由于赛事成立不久,许多学校的设计方案并不十分成熟,在赛车转弯的时候存在很多问题,例如转向时车轮没有纯滚动,导致赛车轮胎剧烈磨损。
本文立足该问题,根据阿克曼率提出了约束函数,对转向梯形进行优化设计,从而为巴哈赛车转向系统的设计提供参考。
1研究目标及研究意义通过研究巴哈赛车转向特性,包括转向梯形、转弯半径、内外轮转角差、不足转向特性等,调整转向梯形设计,借助MATLAB 软件进行优化,实车试验进行实际检验进行反馈,使得BAJA 赛车在转向过程中,内外转向轮做纯滚动,满足不足转向特性,增强赛车中高速时的操控稳定性、低速时的灵活性,减小对赛车轮胎的磨损。
2研究方法根据转向梯形相关的理论知识完成转向梯形的参数设计,将设计参数输入MATLAB 中已完成的程序中优化,将其作为反馈参数修改设计参数。
完成优化前后两种方案转向系统的加工匹配,实车测试对比优化前后两种方案的性能。
FSC赛车转向梯形机构断开点仿真与优化设计

收 稿 日期 : 2 0 1 3 — 0 2 — 2 5 基金项 目: 福 建 省教 育厅 科 技 项 目( J B L O 1 4 3 ; J A1 2 2 4 5 ) 作者简 介: 向铁明( 1 9 7 8 ) , 男, 讲师 , 硕 士, 主要 从 事 汽 车 设 计 方 法研 究 , ( 电子 信 箱 ) x t m5 0 2 @1 6 3 . C O N
近 理 想转 向特 性 曲线 , 减 少 了转 向 时的 前 轮 磨 损 . 关键词 : FS C赛 车 ; 转向梯形机构 ; 断开 点 ; 优 化 设 计 分类号 : ( 中 图) U4 6 3 . 4 文献标志码 : A
中国大学 生方 程式 汽 车 大赛 ( F o r mu l a S t u d e n t C h i n a , F S C ) , 是 一 项 由高 等 院 校 汽 车工 程 或 相 关
第3 4 卷 第3 期
V o1 . 34 N o. 3
宁夏 大 学 学报 ( 自然科 学版 )
J o u r n a l o f Ni n g x i a Un i v e r s i t y ( Na t u r a l S c i e n c e Ed i t i o n )
摘 要 : 为减 小 某赛 车转 向 时前 件 , 建 立 了某 F S C赛 车 前 悬 架 和 转 向 系统 的 多体
动 力 学模 型 , 并进 行 了前 轮 同 向跳 动 仿 真 和 转 向 仿 真 . 借助于 A D AMS / I NS I GHT, 选 取 设 计 变量 , 设置 约束条件 ,
满 足阿克 曼转 向定 律 , 那 么汽 车 车 轮都 是 在 绕 着 瞬 时 中心 0点 做纯 滚动 , 没 有滑 移 和 滑转 , 转 向轻便 , 轮胎 磨损 最小. 1 . 1 . 2 四轮 定位参 数要 求 汽 车 通 过坑 洼 不 平道 路时, 车轮 会上 下跳 动 , 在 跳 动 过程 中 , 汽 车 的四 轮 定位 参数 会发 生变 化 , 特别 是 前 束 角 变化 值 会 比较
赛车转向梯形优化设计
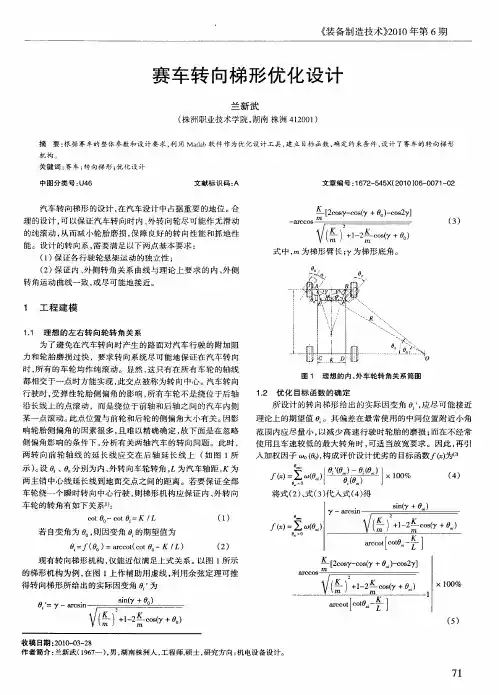
曼警 ●1
! 』 量 童圣
l¨ l
!
I f rc i n c c q =  ̄c r g u ̄t o i . e ] l a t ) y ( i2一 x I0 . . ̄ = 0s a= 2 O 18f f  ̄ . x 2 . m m
} |3一 c s f 1 卜 c 0 m n 驰 “j o , c ,扭( , t+蠊 l , 缸
3 外观 结构 设计
在设 计汽油发电机组的外观结构时 ,我们 充分考虑和 追 求产品的差异化 。产 品差异化 , 是增强产 品竞争 力、 占领市 场
L 5 0 Y单相 汽油发 电机 组在与 同类 发电机组相 比 ,具有 W5 0 C
性 能优越 、 外观精美等 优点 , 是一款具有相 当市场竞争力 的汽 油发 电机组 产品。该款发 电机组 自上市 以来 , 深受客户欢迎 ,
式中 , 为最小传 动角 , 6 为设计变量 /及 7的函数1 7 / , " 2 1 。
在 M TA A L B软件上 编辑 目标 函数 的优化 约束 条件 的 M 7 2
赛 车优化前后理 想和实际 的汽车左 右车轮转角 的关 系 曲 线如 图 6所示 , 当外轮转 角为虽大 2 。时 。 2 出现最大理论 与实 际 A k r n转角偏差 , 38 , eema 为 .。 存在轮胎 的磨 损 , 但是在外 轮
( 下转 第 8 0页 )
Eq ime t up n Ma ua t n e h oo yNo6,01 n fcr gT c n lg . 2 0 i
到 2 0h 0 。
襄 3 可 靠性、 耐久性试验表
的一种有效方式 。朗沃德 L 5 0 Y单相汽油发电机组 由汽 W5 0 C 油发动机 、 单相发 电机 、 框架 、 面板 、 电器 仪表 、 隔热板 、 减震软 垫等零部 件组成 , 减震 性能和发 电机隔热效果非常好 , 而且采 用 目前市场上 少有的圆弧 面板 设计 ,把一些影 响外 观的螺栓 紧固件完全 隐藏起来 , 工精细 , 做 外型饱满 、 圆滑 , 获得中华 并 人 民共和 国国家知识产权局两项专利保护 。
转向梯形机构设计报告

采用齿轮齿条式转向器的转向梯形机构优化设计报告指导老师:***学生:黄志宇学号:********专业班级:车辆工程04班重庆大学方程式赛车创新实践班二〇一七年二月赛车转向系统是关系到赛车性能的主要系统,它是用来改变或恢复汽车行驶方向的系统的总称,通常,车手通过转向系统使转向轮偏转一定角度实现行驶方向改变。
赛车转向系统一股由方向盘、快拆、转向轴、转向柱、万向节、转向器、转向拉杆、梯形臂等部分组成。
其中,方向盘用于输入转向角度,快拆用于快速分离方向盘与转向柱,转向柱、转向轴、万向节共同将方向盘输入角度传递到转向器,转向器通过内部传动副机构将旋转运动转化为转向拉杆的直线运动,转向拉杆与梯形臂作用于转向节,实现车轮转向。
图1展示了转向系梯形结构,图2展示了赛车转向系统构成。
图1转向梯形机构图2赛车转向系统构成由于大赛组委会规则里面明确规定不允许使用线控或者电动转向,考虑到在赛车转向系统布置空间有限,且有严格的成本限制,以及轻量化的赛车设计目标,将赛车转向器范围限定机械式转向器。
目前,国内外的大多数方程式赛车采用齿轮齿条式转向器和断开式转向梯形结构。
●齿轮齿条式转向器齿轮齿条式转向器的传动副为齿轮齿条,其中,齿轮多与转向柱做成一体,齿条多与转向横拉杆直接连接,连接点即为断开点位置。
根据输出位置不同,分为两端输出式和中间输出式。
其主要优点是:结构简单,体积小,易于设计制作;转向器可选材料多样,壳体可选用招合金,质量轻;传动效率较高;容易实现调隙,当齿轮齿条或者齿条与壳体之间产生间隙时,可以通过安装在齿条背部的挤压力可调的弹簧来消除间隙;转向角度大,制造成本低。
其主要缺点是:传动副釆用齿轮齿条,正效率非常髙的同时,逆效率非常高,可以到达当汽车在颠簸路面上行驶时,路感反馈强烈,来自路面的反冲力很容易传递到方向盘;转向力矩大,驾驶员操纵费力,对方向盘的反冲容易造成驾驶员精神紧张,过度疲劳。
●断开式转向梯形结构根据转向器和梯形的布置位置的不同,断开式转向梯形又分为四类,分别为:转向器前置梯形前置,转向器后置梯形后置,转向器前置梯形后置,转向节后置梯形前置。
方程式赛车转向梯形优化设计及仿真
第57卷 第6期Vol. 57 No. 62019年6月June 2019农业装备与车辆工程AGRICULTURAL EQUIPMENT & VEHICLE ENGINEERINGdoi:10.3969/j.issn.1673-3142.2019.06.011方程式赛车转向梯形优化设计及仿真巢香云,黄蕾澎,代成浩,袁璐莹,谭芮庆(213000 江苏省 南京市 南京农业大学)[摘要] 为解决方程式赛车高速过弯产生的转向稳定性和单侧偏磨的问题,进一步提高赛车的过弯能力,提出一种适用于方程式赛车转向梯形的优化设计方案。
探究侧偏角对转向的影响,优化标准阿克曼转角关系,从而确定目标函数和约束条件,控制转向梯形的内外转角关系尽可能符合阿克曼校正系数为43%的转向关系,通过MATLAB计算得到优化结果。
利用ADAMS进行仿真实验,通过车轮平行跳动实验验证了优化结果的可靠性。
结果表明优化后的转向梯形的臂长为82.55 mm,底角为113.85 °,具有良好的转向稳定性。
[关键词] 方程式赛车;侧偏力;转向梯形;优化设计;仿真[中图分类号] U469.6+96 [文献标识码] A [文章编号] 1673-3142(2019)06-0039-04Optimum Design and Simulation of Steering Trapezoid for Formula Racing CarChao Xiangyun, Huang Leipeng, Dai Chenghao, Yuan Luying, Tan Ruiqing(Nanjing Agriculture University, Nanjing City, Jiangsu Province 213000, China)[Abstract] In order to solve the problem of steering stability and unilateral eccentric wear of Formula car at high speed, and to further improve the bending capacity of the racing car, an optimal design scheme for the steering trapezium of the Formula car is proposed in this paper. Considering the influence of lateral force on steering, a motion model of the steering trapezium is established to determine the objective function and the constraint conditions. The relationship between the internal and external rotation angles of the steering trapezium is as close as possible to the Ackerman correction coefficient of 43%, and the optimized steering trapezium is obtained by MATLAB calculation. At the same time, ADAMS is used to establish the steering system and suspension system dynamics model of the car, and the reliability of the optimization results is verified through the wheel parallel beating experiment. The results show that the optimized steering trapezium has an arm length of 82.55 mm and a bottom angle of 113.85°, which has good steering stability.[Key words] Formula racing car; lateral force; steering trapezoid; optimization design; simulation0 引言目前,方程式赛车大赛的特点是高速、持久、弯道多[1],车手对于赛车的控制主要是通过方向盘来实现的,也就是说转向系统的性能对整车性能影响大。
大学生方程式赛车转向系统优化设计
目录1 绪论 (1)1.1大学生方程式大赛简介 (1)1.2 FSAE转向系统基础知识 (2)1.3 本次毕业设计的主要工作 (5)2 大学生方程式赛车转向系统设计 (6)2.1 转向系统基本参数 (6)2.2 转向器设计 (7)1)转向器角传动比i W (7)2)转向器载荷及相关尺寸计算 (8)3)齿轮设计 (10)4)齿条设计 (14)5)啮合受力分析 (15)6)齿间间隙调整机构设计 (18)7)轴承选择 (20)2.3 转向梯形优化 (20)3 基于UG的大学生方程式赛车转向系统仿真 (25)3.1 UG简介 (25)3.2 建立零件模型 (26)3.2.1 斜齿轮建模过程 (26)3.2.2 主要零件模型图 (31)4 基于ADAMS Car/Insight的大学生方程式赛车转向系统优化 (34)结论 (39)参考文献 (40)致谢 (42)1 绪论1.1 大学生方程式大赛简介大学生方程式大赛(以下简称FSAE )从1978年创办至今已有三十多年的历史。
如今,FSAE 已成为世界级赛事,在多个国家设立有分站比赛,如美国站、德国站、西班牙站等。
大赛一年一届,由各国汽车工程协会和大学生方程式大赛组委会举办,得到了许多车企和机构的大力赞助。
各大高校车队严格按照赛规,通过近一年的设计制造,最终同台竞技,争取在动力性、制动性、操控稳定性、燃油经济性等方面的优异表现。
中国大学生方程式大赛(以下简称FSC )始于2010年,已成功举办三届,不仅有吉林大学、同济大学、湖南大学、北京理工大学等名校的长期参与,还吸引来了诸如湖北汽车工业学院、西安汽车科技学院、广西工学院麓山学院等院校的积极加入,得到了北京汽车、广州汽车、奇瑞汽车等知名车企的极力支持。
大赛的宗旨是:由各大学车队的本科生和研究生构想、设计、制造一辆小型方程式赛车并参加比赛。
比赛本身给了参赛车队一个同各地大学的车队同场竞技的机会,以展示和证明他们的创造力和工程技术水平。
基于遗传算法的FSC赛车转向梯形设计及优化
基于遗传算法的FSC赛车转向梯形设计及优化章文忠;李健;徐生明;陈飚;张众华【期刊名称】《汽车零部件》【年(卷),期】2018(0)9【摘要】转向系统的设计及优化一直是大学生方程式赛车操控性能提升的关键技术之一,逐渐成为各参赛车队深入研究的新热点.以赛车动力学理论为基础进行赛车转向运动学设计,推导了刚体轮胎和考虑轮胎侧偏角的阿克曼转向理想模型,以此为目标函数,建立了基于遗传算法的转向梯形断开点优化模型,最后结合整车仿真对两种优化后的转向梯形进行对比,结果表明:考虑轮胎侧偏角的阿克曼转向梯形能使外侧车轮获得更大的转角,减小赛车转弯半径,可提高赛车在弯道中的操纵性能,证明应在赛车转向梯形的设计过程中充分考虑轮胎侧偏角的影响;基于遗传算法优化后的转向梯形与理想的阿克曼转向模型符合度很高,有效地缩短了赛车研发周期.【总页数】4页(P80-83)【作者】章文忠;李健;徐生明;陈飚;张众华【作者单位】四川交通职业技术学院机电工程系,四川成都611130;四川交通职业技术学院机电工程系,四川成都611130;四川交通职业技术学院机电工程系,四川成都611130;四川交通职业技术学院机电工程系,四川成都611130;四川交通职业技术学院机电工程系,四川成都611130【正文语种】中文【中图分类】U496.6+96【相关文献】1.基于ADAMS的FSAE赛车转向梯形机构的优化设计 [J], 廖小亮;孙泽海2.基于RBF神经网络的FSC赛车转向梯形断开点优化 [J], 吴平;唐岚;乔旭强3.FSC赛车转向梯形机构断开点仿真与优化设计 [J], 向铁明;周水庭;沈理真4.基于空间机构学的赛车转向梯形机构优化设计 [J], 杨永旺5.基于ADAMS的FSAE赛车转向梯形优化设计 [J], 邓召文;李松涛因版权原因,仅展示原文概要,查看原文内容请购买。
大学生方程式赛车转向节设计与优化
0引言大学生方程式赛车比赛由国际汽车工程师协会于1979年举办,面向在校本科生或研究生举办的一项学生方程式赛车比赛[1]。
该赛事针对提升大学生研发创新能力而开办,对学生知识运用、团队协作以及人际交流方面的能力都有极大的提升。
转向节是悬架系统的重要组成部分,是赛车底盘所有零部件中受力最复杂、工况最恶劣的零部件之一。
在实际行驶工况中,它不光要承受整车重量,还要承受赛车工况当中的路面冲击、制动力矩和转向力矩等载荷。
复杂和严苛的受力条件对其刚强度提出了较大考验,且由于转向节属于簧下质量,其轻量化对提高赛车操纵稳定性有重要影响[2]。
因此,转向节的合理设计与优化对于提高赛车性能,满足刚强度和轻量化要求有重要意义。
1转向节结构设计转向节作为连接悬架上下摆臂、制动卡钳和转向横拉杆的关键零部件,其结构设计需要满足赛车四轮定位参数、悬架结构形式、制动卡钳和转向横拉杆安装位置等诸多因素的要求。
本文研究的赛车悬架形式为不等长双横臂式独立悬架。
利用车辆动力学仿真软件ADAMS 对赛车悬架系统K&C 特性进行仿真调教和优化[3,4],得到最优悬架硬点组合下的主销内倾角为7°,主销后倾角为3.6°。
确定转向横拉杆和制动卡钳安装位置后,建立转向节的三维模型如图1所示,其质量为712g 。
2转向节强度校核当赛车在进行高速过弯测试时,若速度过大将导致赛车冲出赛道,由于赛道外的路面不平整,因此会带来冲击载荷。
同时,车手将踩下制动踏板,因此会产生制动力。
这种包含冲击、制动和侧倾的极限工况对转向节强度提出了巨大考验。
为了保证转向节在任何情况下都有足够的强度,认为制动减速度和侧向加速度都达到最大值。
赛车轮胎能提供的最大制动减速度为1.4g ,车身结构能提供的最大侧向加速度为1.7g 。
由此计算得到转向节受到垂直地面的冲击载荷为3900N ,刹车座受力为2100N ,转向节臂受力为1500N [5]。
在该受力条件下,利用有限元技术计算得到转向节最大应力为395MPa (图2)。