
自适应均衡器的LMS算法实现及其仿真
第27卷 第5期 吉首大学学报(自然科学版)V ol.27 N o.5 2006年9月Journal of Jishou University(Natural Science Edition)Sept.2006 文章编号:1007-2985(2006)05-0073-03自适应均衡器的LMS算法实现及其仿真Ξ张雅彬,王融丽,刘 昕(吉首大学物理科学与信息工程学院,湖南吉首 416000)摘 要:自适应均衡器已广泛应用于通信、雷达、声纳、控制和生物医学工程等许多领域,为克服多径衰落和信道失真引起的码间干扰,实时跟踪移动通信信道的时变特性,笔者设计了一个基于LMS算法的自适应线性均衡器,并通过改变步长因子Δ来分析其收敛速度和均方误差特性.关键词:自适应均衡器;LMS算法;仿真中图分类号:T N911.5 文献标识码:A在高速数字通信中,多径衰落和信道失真可引起严重的码间干扰,已成为数字通信面临的主要困难之一.克服ISI的一种有效途径是在接收机中采用均衡技术.由于移动衰落信道具有随机性和时变性,这就要求均衡器必须能够实时地跟踪移动通信信道的时变特性,这种自适应均衡器常见的工作模式为训练模式和跟踪模式.对于线性均衡器,其算法有很多种,最常见是基于LMS的算法的自适应均衡器.笔者设计了一个基于LMS算法的自适应均衡器,通过改变步长因子分析其收敛速度及均方误差.[1]1 自适应均衡器LMS算法实现自适应滤波器的研究始于20世纪50年代末,Windrow和H off等在20世纪60年代初提出最小均方误差自适应算法[2] (Least Mean Squares,LMS).LMS算法的基本原理[2-3]是基于误差梯度的最陡下降法,用平方误差代替均方误差,沿着权值的负方向搜索达到均方误差最小意义下的自适应滤波.LMS算法因其结构简单、稳定性好而且易于实现,一直是自适应滤波经典、有效的算法之一.但是这种固定步长的LMS自适应算法在收敛速率、跟踪速率及权失调噪声之间的要求是相互矛盾的,为了克服这一矛盾,人们讨论了各种各样的变步长LMS自适应滤波的改进算法.[4]更新方向向量υ(n)取作第n-1次迭代的E{e2(n)}的负梯度,即最陡下降法,根据这种思想产生的算法称为最小均方算法(LMS).LMS算法的依据是最小均方误差,即理想信号d(n)与滤波器实际输出y(n)之差e(n)的平方值的期望值E{e2(n)}最小,并且根据这个依据来修改权系数w i(n).为了使期望值E{e2(n)}最小,采用最广泛使用的自适应算法形式“下降算法”:Wi (n)=Wi(n-1)+μ(n)υ(n).式中的W i(n)为第n步迭代的权向量,μ(n)为第n次迭代的收敛因子,而υ(n)是第n次迭代的更新方向.最常用的下降算法为梯度下降法,常称最陡下降法.令N阶FIR滤波器的抽头系数为Wi(n),滤波器的输入和输出分别为x(n)和y(n),则FIR横向滤波器方程可表示为y(n)=6N i=-1W i(n)X(n-i),(1)令d(n)代表“所期望的响应”,并定义误差信号e(n)=d(n)-y(n)=d(n)-6N i=-1W i(n)X(n-i),(2)采用向量形式表示权系数及输入W和x(n),可以将误差信号e(n)写作e(n)=d(n)-W T X(n)=d(n)-X(n)W,(3)则误差平方为e2(n)=d2(n)-2d(n)X T(n)W+W T X(n)X T(n)W.(4)Ξ收稿日期:2006-04-16基金项目:湖南省教育厅科学研究项目(04C492)作者简介:张雅彬(1979-),男,山东菏泽人,吉首大学物理科学与信息工程学院教师,主要从事无线通信教学与研究.上式两边取数学期望后,得均方误差E {e 2(n )}=E {d 2(n )}-2E {d (n )X T (n )}W +W T E {X (n )X 2(n )}W .(5)定义互相关函数向量R xd T =E {d (n )X T (n )},(6)自相关函数矩阵R xx =E {X (n )x T (n )},(7)则(5)式可表示为E {e 2(n )}=E {d 2(n )}-2R T xd W +W T R xx W .(8)这表明均方误差是权系数向量W 的二次函数,它是一个凹的抛物型曲面,具有唯一最小值的函数.调节权系数使均方误差为最小.将(8)式对权系数W 求导数,得到均方值误差函数的梯度(n )= E {e 2(n )}=[9E {e 2(n )}/9W 1,…,9E {e 2(n )}/9W n ]T .(9)令 (n )=0,即可求出最佳权系数向量W opt =R -1xx R xd .(10)将W opt 代入(8)式得最小均方差值E {e 2(n )}min =E {d 2(n )}-R T xd W opt .(11)利用(11)式求最佳权系数向量的精确解需要知道R xx 和R xd 的先验统计知识,而且还需要进行矩阵求逆等运算.Widrow 和H off 提出了求解W opt 的近似值的方法,习惯上称之为Widrow 2H off LMS 算法.正如前面所介绍的,这种算法的根据是最优化理论方法中的最速下降法.根据最速下降法.“下一时刻”权系数向量W (n +1)应该等于“现时刻”权系数向量W (n )加上一个负均方误差梯度- (n )的比例项,即W (n +1)=W (n )-μ (n ),(12)其中μ是一个控制收敛速度与稳定性的常数,称之为收敛因子,LMS 算法与梯度 (n )和收敛因子μ有关.精确计算梯度 (n )是十分困难的,一种粗略的但是却十分有效的计算 (n )的近似方法是直接取e 2(n )作为均方误差E {e 2(n )}的估计值,即(n )= [e 2(n )]=2e (n ) [e (n )].(13)其中[e (n )]= [d (n )-W T (n )X (n )]=-X (n ).(14)将(14)式代入(13)式中,得到梯度估值(n )=-2e (n )X (n ),(15)于是Widrow 2H off LMS 算法为W (n +1)=W (n )+2μe (n )X (n ).(16)在LMS 算法中,由于采用最陡下降法的思想来更新权系数向量W (n ),所以LMS 算法中的收敛因子μ决定抽头权向量在每次迭代中的更新量,是影响算法收敛速率和稳态性能的关键参数.收敛因子μ的选择一直是研究的热点,基于LMS 算法的收敛分为均值收敛和均方收敛2种[3],对于收敛因子μ的选择(现在常被称为学习速率参数选择[2])已经有几种著名的选择方法,如时变学习速率的“模拟退火法则”,“换档变速方法(gear 2shifting approach )”等[5].2 计算机仿真图1 传输信息模型 图2 仿真误差分析47吉首大学学报(自然科学版)第27卷 系统仿真模型如图1所示,系统仿真误差分析如图2所示.均衡选取的信道抽头数是2K +1=11,接收信号加噪声的功率P R 归一化到1,信道特性由向量x 确定,其中x =(0.05,-0.063,0.088,-0.126,-0.25,0.0947,0.25,0,0.126,0.038,0.088).Matlab 仿真源代码如下:echo onN =500;K=5;actual isi =[0.05-0.0630.088-0.126-0.250.90470.2500.1260.0380.088];sigma =0.01;delta =0.115;Num ofrealizations =1000;mse av =zeros (1,N -23K );for j =1:Num of realizations , %the in formation sequence for i =1:N , if (rand <0.5), in fo (i )=-1; else in fo (i )=1; end ; echo off ; end ; if (j ==1);echo on ;end %the channel output y =filter (actual isi ,1,in fo ); for i =1:2:N ,[noise (i )noise (i +1)]= gngauss (sigma );end ; y =y +noise ; estimated c =[00000100000]; for k =1:N -23K, y k =y (k :k +23K ); z k =estimated c 3y k.’;e k =in fo (k )-zk ; estimated c =estimated c +delta 3e k 3y k ; mse (k )=e k ^2; echo off ;end ; if (j ==1);echo on ;end mse av =mse av +mse ; echo off ;end ;echo on ;mse av =mse av ΠNum of realizations ;m =[1:490];plot (m ,mse av );3 结语从仿真结果可以发现,减小步长因子Δ,收敛稍许变慢,但可达到最小的均方误差.增加Δ可提高收敛速度,但是当Δ增大时其均方误差也相应增大.所以选择合适的步长因子Δ对于均衡器的性能来说是至关重要的,笔者设计的自适均衡器克服了多径衰落和信道失真可引起的码间干扰,提高通信的传输质量.参考文献:[1] 西 蒙・赫金.自适应滤波器原理(第4版)[M].北京:电子工业出版社,2003.[2] 张贤达.现代信号处理(第2版)[M].北京:清华大学出版社.[3] H AYKI N S.Adaptive Filter Theory [M].America :Prentice Hall ,Inc ,S im on&Schuster C ompany ,1996.[4] 曹达仲,王尤翠.数字移动通信中的自适应均衡技术[J ].通信技术,1997,(2):67-69.[5] WI DROW B ,STE ARNS S D.Adaptive S ignal Processing [M].New Y ork :Prentice -Hall ,1985.Adaptive Equalization Simulation B ased on LMS AlgorithmZH ANG Y a 2bin ,W ANG R ong 2li ,LI U X in(C ollege of Physics Science &In formation Engineering ,Jishou University ,Jishou 416000,Hunan China )Abstract :As an im portant aspect of adaptive signal processing ,adaptive equalization is widely used in the field of tele 2communication ,radar ,s onar ,control and bio medical engineering.In order to overcome the intersymbol interference caused by multipath fadiy and channel distortion ,and according to the time 2dependent charateristics of real 2time track 2ing m obile communication channel ,the author designs on adaptive linear equalization based on LMS alg orithm and ana 2lyzes its convergence rate and mean square error characteristics by varying the step factor.K ey w ords :adaptive equalization ;LMS ;simulation analysis (责任编辑 陈炳权)57第5期 张雅彬,等:自适应均衡器LMS 算法实现及其仿真。
通信系统中基本自适应均衡技术仿真分析
通信系统中基本自适应均衡技术仿真分析【摘要】均衡技术是通信系统中用于克服信道特性差的有效方法,本文在介绍时域均衡基本原理的基础上,研究基于LMS自适应算法和线性滤波器的自适应均衡器,并基于Matlab进行了仿真分析。
【关键词】自适应均衡;LMS;仿真分析0 引言实际通信系统中,由于信道特性不理想,使得在接收端可能产生严重的码间干扰(ISI),从而使误码率升高,影响通信的质量。
在通信系统中,用于克服ISI 的一种有效方法是在接收机中采用自适应均衡技术,而自适应均衡技术的关键之处在于所采用的自适应均衡算法,对于线性均衡器,其算法有很多种,其中很多是基于最小均方误差(LMS)算法[1]。
为此,本文将主要研究基于LMS算法和线性滤波的自适应均衡器性能,并进行仿真分析。
1 时域均衡原理[2]2 基于LMS的自适应均衡器仿真分析从图中的仿真结果可以看出,减小步长因子μ,收敛速度将变慢,但可以使得均方误差更小;增加μ可提高收敛速度,然而此时其均方误差将增大。
可见,步长因子的合理选择对于基于LMS的自适应均衡器是至关重要的,需要根据实际情况和具体要求,比如是要求收敛快还是要求精度高,来进行权衡。
3 结束语自适应均衡技术是克服实际通信信道特性不理想的有效方法之一,其核心是自适应均衡算法。
本文在介绍时域均衡原理的基础上,讨论了基于LMS自适应算法和线性横向滤波器的自适应均衡器的性能。
为了进一步改善通信系统性能,还可以考虑非线性滤波器技术和其它自适应算法。
【参考文献】[1]Simon Haykin.自适应滤波原理[M].北京:电子工业出版社,2005.[2]王玲,韩红玲.基于LMS及RLS的自适应均衡算法仿真分析[J].信息技术,2008(2).[3]张贤达.现代信号处理.2版[M].北京:清华大学出版社,2002.。
BPSK调制传输系统LMS算法自适应均衡性能分析

BPSK调制传输系统LMS算法自适应均衡性能分析BPSK调制传输系统中,LMS(Least Mean Square)算法是一种常用的自适应均衡算法。
它通过自适应地调整均衡器的权重系数来实现信道均衡,从而提高系统的性能。
本文将对LMS算法在BPSK调制传输系统中的性能进行分析。
首先,我们需要了解BPSK调制传输系统的基本原理。
BPSK调制是一种二进制调制方式,它将数字信号转换为两个不同的相位信号,分别代表1和0。
在传输过程中,信号会经过信道引起失真和噪声干扰。
为了恢复原始信号,我们需要对接收到的信号进行均衡处理。
LMS算法的核心思想是根据误差信号来调整均衡器的权重系数。
误差信号是接收信号经过均衡器处理后与已知原始信号之间的差异。
通过不断调整权重系数,LMS算法能够逐步减小误差信号,最终实现信道均衡。
在BPSK调制传输系统中,我们可以对LMS算法的性能进行以下几个方面的分析。
1.收敛速度:LMS算法的收敛速度是衡量其性能的重要指标之一、收敛速度越快,均衡器能够更快地适应信道的变化,提高系统的实时性和鲁棒性。
收敛速度受到多种因素的影响,例如步长参数的选择、信道的时变性等。
在实际应用中,需要根据具体情况进行优化。
2.系统误码率:误码率是衡量系统性能的重要指标。
对于BPSK调制传输系统,误码率反映了接收信号正确解码的概率。
通过调整LMS算法的参数,如步长参数和滤波器长度等,可以改善系统的误码率性能。
同时,深度学习等新兴技术也可以结合LMS算法进行优化,进一步降低误码率。
3.资源利用率:BPSK调制传输系统中,LMS算法会引入一定的计算复杂度和存储开销。
因此,需要考虑LMS算法的资源利用率。
通过算法设计和硬件优化,可以减少计算量和存储需求,提高资源利用率。
4.系统可靠性:LMS算法在均衡过程中,由于噪声和失真等因素的存在,可能导致误差信号不断波动,进而影响系统的可靠性。
可以通过优化算法参数、加入先验知识或调整均衡器结构等方法来提高系统的可靠性。
LMS与RLS分析比较_Microsoft_Word_文档

§2.3.2 LMS 算法的自适应均衡的计算机仿真实现本小节我们来讨论基于LMS 算法的自适应均衡的计算机仿真实现。
当数据以低于2400比特/秒的速度传输时,ISI 相对较小,在调制解调器的运行中没有问题。
然而,对于高于2400比特/秒高速通信来说,在调制解调器中需要均衡器来校正信道失真[3]。
由于信道特性总的来说是未知的,且是时变的,因此需要用自适应算法进行自适应均衡。
图2.5描述了自适应滤波在自适应的信道均衡中的应用。
最初,传输一个已知的时间较短的训练序列,用LMS 算法来调整均衡器的系数。
在训练序列之后实际的数据序列{)(n y }被传输。
均衡器对信道特性的缓慢变化进行连续跟踪,从而对系数进行调整,用判定来代替已知的训练序列。
当判定误差较少时,这种方法有较好的效果[3]。
信道(a )(b )图2.5 数据传输系统中自适应均衡器的模型(1) 学习曲线特性的比较用于研究LMS 算法性能的自适应均衡系统仿真模型如图2.6所示。
数据发生器用于产生信道输入序列()y n 。
仿真时取()y n 为双极性信号。
()y n 一方面经信道传输后(信号为)(n x )由自适应均衡器进行均衡,均衡器的输出为)(ˆn y。
()y n 同时经延迟电路延迟后作为参考信号()d y n 。
自适应滤波器采用LMS 算法力图使()d y n 与)(ˆn y的均方误差2{|()|}E e n 取最小。
数据发生器信道延迟D自适应均衡器噪声发生器LMS ()h n ()()d y n y n D =-()x n ()y n ()v n ++()c n ()e n ()y n ()s n图2.6 研究自适应均衡器性能的系统仿真框图仿真时,信道采用升余弦脉冲响应来模拟[3][7]:20.51cos (2)1,2,30()n n W h n π+-==⎧⎧⎫⎡⎤⎪⎨⎬⎢⎥⎨⎣⎦⎩⎭⎪⎩其他 (2.3.14)该脉冲响应关于2=n 对称。
基于LMS和RLS的自适应滤波器的应用仿真
基于LMS和RLS的自适应滤波器的应用仿真————————————————————————————————作者:————————————————————————————————日期:湖南大学计算机与通信学院课程作业2题目:基于LMS和RLS的自适应滤波器的应用仿真基于LMS 和RLS 的自适应滤波器应用仿真1. 自适应滤波原理自适应滤波器是指利用前一时刻的结果,自动调节当前时刻的滤波器参数,以适应信号和噪声未知或随机变化的特性,得到有效的输出,主要由参数可调的 数字滤波器和自适应算法两部分组成,如图1所示图1 自适应滤波器原理图x(n)称为输入信号,y(n)称为输出信号,d (n )称为期望信号或者训练信号,e(n)为误差僖号,其中,e(n )=d (n)—y (n).自适应滤波器的系数(权值)根据误差信号e (n ),通过一定的自适应算法不断的进行改变,以达到使输出信号y(n )最接近期望信号图中参数可调的数字滤波器和自适应算法组成自适应滤波器。
自适应滤波算法是滤波器系数权值更新的控制算法,根据输入信号与期望信号以及它们之间的误差信号,自适应滤波算法依据算法准则对滤波器的系数权值进行更新,使其能够使滤波器的输出趋向于期望信号。
原理记数字滤波器脉冲响应为:h(k )=[h 0(k ) h 1(k) … h n-1(k)]T输入采样信号为:x (k)=[x(k ) x(k —1) … x(k-n-1)] 误差信号为:)()()(^k y k y k e -= ()()()()Te k y k h k x k =-优化过程就是最小化性能指标J(k),它是误差的平方和:21()[()()()]kT i J k y i h k x i ==-∑求使J(k )最小的系数向量h(k ),即使J(k )对h (k )的导数为零,也就是0)()(=k dh k dJ 。
把J (k )的表达式代入,得:12[()()()]()0kTi y i hk x i x i =-=∑和11()()()()()kkTTT i i xi y i h k x i x i ===∑∑由此得出滤波器系数的最优向量:11()()()()()kTTi k Ti xi y i h k x i xi ===∑∑这个表达式由输入信号自相关矩阵()xx c x 和输入信号与参考信号的相关矩阵()yx c k 组成,如下所示,维数都为(n,n ): 1()()()kTxx i c k xi x i ==∑1()()()kTyx i c k xi y i ==∑系数最优向量也可以写成如下形式:1()()()T opt yx xx h k c k c k -=自相关和互相关矩阵的递归表达式如下:()(1)()()T xx xx c k c k x k x k =-+ ()(1)()()Tyx yx c k c k y k x k =-+把()yx c k 的递归表达式代入系数向量表达式,得:1()()()T yx xx h k c k c k -=即1()[(1)()()]()TTyx xx h k c k x k y k c k -=-+考虑到(1)(1)(1)Tyx xx c k h k c k -=--可以记1()()[(1)(1)()()]xx xx h k c x c k h k y k x k -=--+用前面得到的表达式求出(1)xx c k -,并代入上式:1()(){[()()()](1)()()}T xx xx h k c x c k x k x k h k y k x k -=--+ 或 1()(1)()[()()()()(1)]T xx h k h k c x y k x k x k x k h k -=-+--则滤波器系数的递归关系式可以记作1()(1)()[()()()()(1)]T xx h k h k c x y k x k x k x k h k -=-+--其中()()()(1)T e k y k x k h k =--e(k )表示先验误差.只因为它是由前一个采样时刻的系数算出的,在实际中,很多时候由于h(k )计算的复杂度而不能应用于实时控制。
自适应均衡算法LMS研究
自适应均衡算法LMS研究一、自适应滤波原理与应用所谓自适应滤波器,就是利用前一时刻已获得的滤波器参数等结果,自动地调节现时刻的滤波器参数,以适应信号和噪声未知的或随时间变化的统计特性,从而实现最优滤波。
根据环境的改变,使用自适应算法来改变滤波器的参数和结构。
1.1均衡器的发展及概况均衡是减少码间串扰的有效措施。
均衡器的发展有史已久,二十世纪60年代前,电话信道均衡器的出现克服了数据传输过程中的码间串扰带来的失真影响。
但是均衡器要么是固定的,要么其参数的调整是手工进行。
1965年,Lucky在均衡问题上提出了迫零准则,自动调整横向滤波器的权系数。
1969年,Gerhso和Porkasi,Milier分别独立的提出采用均方误差准则(MSE)。
1972年,ungeboekc将LMS算法应用于自适应均衡。
1974年,Gedard 在kalmna滤波理论上推导出递推最小均方算法RLS(Recursive least-squares)。
LMS类算法和RLS类算法是自适应滤波算法的两个大类。
自适应滤波在信道均衡、回波抵消、谱线增强、噪声抑制、天线自适应旁瓣抑制、雷达杂波抵消、相参检测、谱估计、窄带干扰抑制、系统辨识、系统建模、语音信号处理、生物医学、电子学等方面获得广泛的应用。
1.2均衡器种类均衡技术可分为两类:线性均衡和非线性均衡。
这两类的差别主要在于自适应均衡器的输出被用于反馈控制的方法。
如果判决输出没有被用于均衡器的反馈逻辑中,那么均衡器是线性的;如果判决输出被用于反馈逻辑中并帮助改变了均衡器的后续输出,那么均衡器是非线性的。
图1.1 均衡器的分类1.3自适应算法LMS 算法LMS 算法是由widrow 和Hoff 于1960年提出来的,是统计梯度算法类的很重 要的成员之一。
它具有运算量小,简单,易于实现等优点。
LMS 算法是建立在Wiener 滤波的基础上发展而来的。
Wiener 解是在最小均方误差(MMSE)意义下使用均方误差作为代价函数而得到的在最小误差准则下的最优解。
lms算法自适应均衡器的设计
均衡技术是通信领域三大技术之一,时域均衡具有很强的实时性,被广泛使用。
通过软件或数字芯片,可以实现数字滤波器的设计,而不必依赖电感、电容等模拟元件。
本研究通过系统建模、仿真的方式完成了均衡内部参数的设计。
在参数选取上克服了随意性并节省了系统资源,对均衡的开发具有一定的参考意义。
1 均衡模型LMS 算法使用最小均方误差准则,并采用最速下降梯度算法[3]。
LMS 算法可以概括为两个过程:滤波和参数调整。
第一步初始化滤波器抽头系数矢量;然后求解当n=n+1时滤波器的输出;最后求出误差值并调整抽头系数值[3]。
具体公式为:因此,均衡效果的优劣受到信号期望值d (k )、滤波器抽头更新步长μ、抽头数量的影响。
判决反馈盲均衡器的期望值e (k )由接收信号的判决值替代,因为接收信号本身含有发送信号的信息[3]。
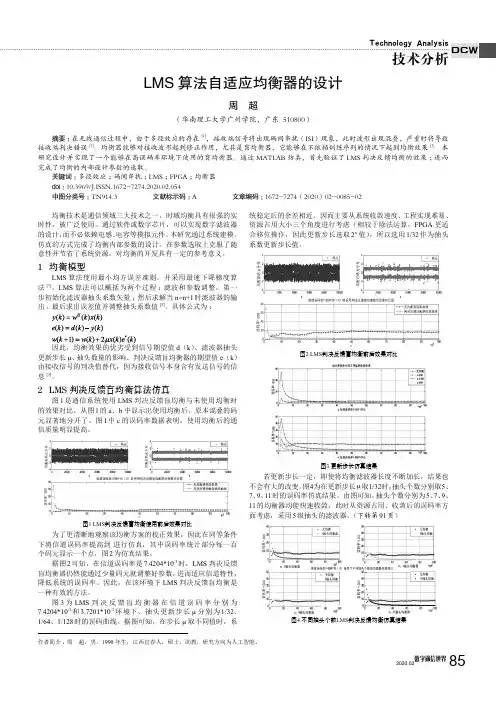
2 L MS 判决反馈盲均衡算法仿真图1是通信系统使用LMS 判决反馈盲均衡与未使用均衡时的效果对比。
从图1的a 、b 中显示出使用均衡后,原本混叠的码元显著地分开了。
图1中c 的误码率数据表明,使用均衡后的通信质量明显提高。
图1 LMS 判决反馈盲均衡使用前后效果对比为了更清晰地观察该均衡方案的校正效果,因此在同等条件下将信道误码率提高到 进行仿真,其中误码率统计部分每一百个码元显示一个点,图2为仿真结果。
据图2可知,在信道误码率是7.4204*10-3时,LMS 判决反馈盲均衡器仍然能通过少量码元就调整好参数,进而适应信道特性,降低系统的误码率。
因此,在该环境下LMS 判决反馈盲均衡是一种有效的方法。
图3为LMS 判决反馈盲均衡器在信道误码率分别为7.4204*10-3和3.7201*10-3环境下、抽头更新步长μ分别为1/32、1/64、1/128时的误码曲线。
据图可知,在步长μ取不同值时,系统稳定后的余差相近。
因而主要从系统收敛速度、工程实现难易、资源占用大小三个角度进行考虑(相较于除法运算,FPGA 更适合移位操作,因此更新步长选取2n 值),所以选用1/32作为抽头系数更新步长值。
LMS算法波束形成的基础仿真分析
LMS算法波束形成的基础仿真分析LMS (Least Mean Squares) 算法是一种自适应滤波算法,广泛应用于波束形成(Beamforming)技术中。
波束形成是一种利用多个阵元接收或发送信号,通过调整各个阵元的权重来优化信号传输的技术。
在波束形成中,LMS 算法扮演着非常重要的角色,其基础仿真分析对深入理解LMS算法的性能和优缺点具有重要意义。
本文将对LMS算法波束形成进行基础的仿真分析。
首先,我们需要了解LMS算法的基本原理。
LMS算法的目的是通过调整各个阵元的权重,使得接收到的信号在期望方向上增强,而在其他方向上抑制。
LMS算法采用梯度下降法来调整权重,使得输出信号的均方误差最小化。
其迭代更新的公式为:W(n+1)=W(n)+α*e(n)*X(n)其中,W(n)是当前时刻的权重向量,e(n)是期望输出与实际输出之间的误差,X(n)是输入信号的向量。
α是学习率,用于控制权重调整的步幅。
在进行基础仿真分析前,我们需要确定仿真参数。
首先是阵元的数量和间距。
阵元的数量决定了波束的方向性,间距决定了波束的宽度。
接下来是仿真信号的特性,包括入射角度、信号强度等。
此外,还需要确定LMS算法的参数,如学习率等。
这些参数的选择将直接影响到算法的性能。
为了进行仿真分析,我们可以使用MATLAB等工具进行实现。
首先,我们需要生成输入信号。
可以选择不同的波形(如正弦波、方波等)以及不同的入射角度和信号强度。
接下来,我们需要实现LMS算法的迭代更新公式,并利用生成的输入信号进行仿真计算。
在仿真过程中,我们可以观察到LMS算法的收敛速度以及波束形成的性能。
收敛速度是指算法达到最优解所需的迭代次数或时间。
波束形成的性能可以使用波束指向性和波束宽度来衡量。
波束指向性表示波束的主瓣在期望方向上的增益,波束宽度表示波束的主瓣在其他方向上的抑制程度。
通过调整LMS算法的参数,我们可以观察到不同参数对波束形成性能的影响。
基于LMS和RLS算法的自适应滤波器仿真设计
基于LMS和RLS算法的自适应FIR滤波器仿真一、自适应滤波原理自适应滤波器是指利用前一时刻的结果,自动调节当前时刻的滤波器参数,以适应信号和噪声未知或随机变化的特性,得到有效的输出,主要由参数可调的数字滤波器和自适应算法两部分组成,如图1.1所示图1.1 自适应滤波器原理图x(n)称为输入信号,y(n)称为输出信号,d(n)称为期望信号或者训练信号,e(n)为误差僖号,其中,e(n)=d(n)-y(n),自适应滤波器的系数(权值)根据误差信号e(n),通过一定的自适应算法不断的进行更新,以达到使滤波器实际输出y(n)与期望响应d(n)之间的均方误差最小。
二、自适应算法自适应算法中使用最广的是下降算法,下降算法的实现方式有两种:自适应梯度算法和自适应高斯-牛顿算法。
自适应高斯-牛顿算法包括RLS算法及其改进型,自适应梯度算法的典型例子即是LMS算法[1]。
1.LMS算法最陡下降算法不需要知道误差特性曲面的先验知识,其算法就能收敛到最佳维纳解,且与起始条件无关。
但是最陡下降算法的主要限制是它需要准确测得每次迭代的梯度矢量,这妨碍了它的应用。
为了减少计算复杂度和缩短自适应收敛时间许多学者对这方面的新算法进行了研究。
1960年,美国斯坦福大学的Windrow等提出了最小均方(LMS)算法,这是一种用瞬时值估计梯度矢量的方法,即2[()]()2()()()e n n e n x n w n ∧∂∇==-∂ 可见,这种瞬时估计法是无偏的,因为它的期望值E[)(n ∇∧]确实等于矢量)(n ∇。
所以,按照自适应滤波器滤波系数矢量的变化与梯度矢量估计的方向之间的关系,可以先写出LMS 算法的公式如下:1(1)()[()]()()()2w n w n n w n e n x n μμ∧∧∧∧+=+-∇=+ 将式e(n)=d(n)-y(n)和e(n)=d(n)-w H x(n)代入到上式中,可得到(1)()()[()()()][()()]()()()HH w n w n x n d n w n x n I x n x n w n x n d n μμμ∧∧∧∧+=+-=-+图2.1 自适应LMS 算法信号流图由上式可以得到自适应LMS 算法的信号流图,这是一个具有反馈形式的模型,如图2-1所示。
自适应噪声抵消LMS算法Matlab仿真
自适应噪声抵消LMS 算法Matlab 仿真传统的宽带信号中抑制正弦干扰的方法是采用陷波器(notch filter),为此我们需要精确知道干扰正弦的频率.然而当干扰正弦频率是缓慢变化时,且选频率特性要求十分尖锐时,则最好采用自适应噪声抵消的方法.下图是用一个二阶FIR 的LMS 自适应滤波器消除正弦干扰的一个方案。
1) 借助MATLAB 画出误差性能曲面和误差性能曲面的等值曲线; 2) 写出最陡下降法, LMS 算法的计算公式(δ=0.4);3) 用MATLAB 产生方差为0.05,均值为0白噪音S(n),并画出其中一次实现的波形据2)中的公式,并利用3)中产生的S(n),在1)中的误差性能曲面的等值曲n 的值曲线上叠加画出LMS 法时100情况确定,一般选取足够大以使算法达到基)(n y 宽带信号+正弦干扰0()()()y n S n N n =+图;4) 根线上叠加画出采用最陡下降法, LMS 法时H(n)的在叠代过程中的轨迹曲线。
5)用MATLAB 计算并画出LMS 法时 随时间变化曲线(对 应S(n)的某一次的一次实现)和e(n)波形;某一次实现的结果并不能从统计的角度反映实验的结果的正确性,为得到具有统计特性的实验结果,可用足够多次的实验结果的平均值作为实验的结果。
用MATLAB 计算并画出LMS 法时J(n)的100次实验结果的平均值随时间n 的变化曲线。
6)用MATLAB 计算并在1)中的误差性能曲面的等次实验中的H(n)的平均值的轨迹曲线;(在实验中n=1,,…..N,N 的取值根据实验本收敛)01(),(0)0.052()sin(16102()sin()16ss S n r N n n N n n πππ==+是均匀分布的白噪音不相关和)(),()(10n N n N n S)(n x x 1()())(n e n N n =1、用Matlab画误差性能曲面和误差性能曲面的等值曲线的程序如下:[h0,h1] = meshgrid(-2:0.1:4 , -4:0.1:2);J=0.55+h0.*h0+h1.*h1+2*cos(pi/8)*h1.*h0-sqrt(2)*h0*cos(pi/10)-sqrt(2)*h1*cos(9*pi/40);echo on;v=0:0.1:2;%axis([-4 4 -4 4 0 100]);figure(1);%误差曲面surf(h0,h1,J);xlabel('h0');ylabel('h1');title('误差性能曲面');figure(2);contour(h0,h1,J,v); %等值曲线xlabel('h0');ylabel('h1');title('误差性能曲面等值曲线');运行结果如下图示:2、①最陡下降法计算公式:)(n 21)()1(H G V n H n δ−=+ 其中δ取0.4,H(0)=[3 -4],T ⎟⎠⎞⎜⎝⎛+=⎟⎠⎞⎜⎝⎛−⎥⎦⎤⎢⎣⎡⎟⎠⎞⎜⎝⎛+==⎟⎠⎞⎜⎝⎛−⎟⎠⎞⎜⎝⎛=⎥⎦⎤⎢⎣⎡−⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡=−=∑∑==1016k 2cos 2116)(2sin 210162sin 2161)(r 16k2cos 16)(2sin 2162sin 2161)(r )1()0(2)()()0()1()1()0(22)(2)(V 15015010G ππππππππi yx i xx yx yx xx xx xx xx yxxx k i i k k i i k r r n h n h r r r r r n H R n 而故⎥⎦⎤⎢⎣⎡−−=⎥⎦⎤⎢⎣⎡−⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡=5320.37362.2)0(5377.06725.02)()(19239.09239.012)(10G G V n h n h n V②LMS 算法计算公式:,...2,1,0),1()1()()1()1()()1()1(e =+++=++−+=+n n X n e n H n H n X n H n y n T δ其中δ取0.4。
改进的变步长LMS自适应滤波算法及其仿真
的影响可以忽略不计。当en 较小时, () () p n 也较小 , 由
于 改 进算 法 的 步 长只 与 输入 信号 有 关 , 不 受 噪声 的 而 影响 。 因此 , 有 收敛 速度 快 , 具 稳态 误 差小 的优 点 , 而 且 在 低 信 噪 比的环 境 中仍保 持 较 好 的性 能 , 具有 广 泛
的问题 , 但在 稳态性 能方 面欠佳 。在分析 了 以上 算法 的
中得到 了很 好的应用 …。然而 , 传统 的固定步长的 L MS 算法 在 收敛 速 度 、时变 系 统 的跟踪 能力 和 稳态 失调 之
间 的要 求 是存 在很 大矛 盾 的 。小 的步 长确保 稳态 时具 有 小 的失 调 , 是算 法的 收敛速 度慢 , 但 并且对 非 稳态系 统的跟 踪能力差 大的步 长 . 算法具有 更快的 收敛 速 “使
AnI rv dV r be S e — z MS Ad p ie Fl r g mp o e a i l t p Sie L a t i i a v t n e Alo i m n m ua in g rh a d Si lt t o
FU il , o - i Ru -i ng LIH ng x a
计 平均 。
+N( ) n ) n N( -1
由于 N( ) n 是零均值的噪声 , n 与 X() N() , 无关, z 并且噪声 Ⅳ ) 本身不相关, n N( 一 ) /() N( ) n 1 对 An 的
贡献 很小 , 忽略不计 , 有 可 故
本文步长在h=10 =2 0和卢=02 0 0、 0 . 5时为
《 动 技 应 02 第3卷 期 自 化 术与 用 21年 l 第9
通 信 与 信 息 处 理