
四轴飞行器DIY入门 篇二
四轴飞行器DIY入门 篇二:部件组装及试飞
前一篇介绍了四轴飞行器的主要部件,大家对四轴也有了一个大概的认识,本篇就请大家一
起来动手组装、调试四轴。
正式开工前先列一个配件清单,每个配件都有价位不等的商品可供选购,根据大家的预算可
以自由组合,最低大约900块可以组装一架能飞起来的四轴~
在“其他配件”栏,楼主没有列出具体价格,因为这些配件有些朋友可能已经有了,比如电
烙铁,绑带,还有就是一些零件可以在买主要配件时找卖家附送,比如桨保护器,香蕉头等。
下面正式开工:
第一步,连接电机和电调:
电机和电调各有三根线,现在连接时无需考虑对应关系,后续调试时根据电机选择方向再做
调整:
注意:香蕉头和T插的焊接一定要牢固,不能有虚焊,否则后续飞行会有很大的炸机隐患!!!
焊接教程可参看此视频,如果手艺不到家可请卖家代劳。
接好的四个电机电调,楼主没有用桨夹,用的是桨保护器,方便试飞,正式飞行时还是建议
用桨夹比较安全:
第二步,组装机架
商品机架都有说明书,大家照说明书组装即可,楼主之前用的铝合金600机架好旧了,为了
这篇经验,楼主做了个“日”字机架,成本大约30块钱,如果这个机架好飞,后续再考虑
用碳纤管。简单描述下制作过程:
材料:两根1米长的16mm玻纤管,16mmPVC三通6个,轻木一根,绑带若干,502胶水;
1.将玻纤管切为四根330mm长的短管,轻木也切为330mm长,用PVC三通连接玻纤管和轻木,
连接处点上502;红色PVC三通为头位标示,蓝色PVC三通为尾部标示;
2.在连接轻木的三通上钻一个孔,不要钻透,在小孔里面插一小段碳杆,滴上502固定,防
止轻木移位;对了,做这一步之前最好找个水平仪矫正轻木到水平位置;
3.在四个角的三通上钻孔,用来固定电机,位置如图:
第三步,安装电机到机架
今天没有找到合适长度的螺丝,所以暂时用扎带大法:
扎带固定电调,电调T插连接电源分配线,不用分顺序;
第四步,安装飞控
楼主用一个5号电池盒做了一个平台,选取轻木中间的位置,用螺丝固定:
电池盒盖的四角钻孔,安装4个尼龙柱:
安装好飞控,调整到水平位置,然后再用尼龙柱固定,按照飞控说明书连接好接收机,电池
检测线,电机、超声波等信号线:
将接收机用魔术贴固定在四轴尾部的三通上:
将超声波固定在四轴头部的三通上,用废旧塑料卡剪个形状托住超声波,注意:超声波发生
器要和地面水平,否则影响精度;
第五步,制作电池位
在飞控安装位的正下方垫上废旧泡面板,然后贴上魔术贴,上电池后注意重心要在飞控中心
点,如果有偏差请调整电池位置:
第六步,上电调试
1.接收机和遥控器对码,具体方法请参考遥控器说明书,对飞控进行解锁:
2.上桨调试动力系统,这里先不要固定桨,只要把桨搭在电机上即可,给油,观察桨的转动
方向是否正确,如果不正确,任意调换两根电调和电机连接线的顺序即可;另外要注意安装
桨的方向,桨页上有字的一面朝上:
对了,由于楼主用的是便宜桨,所以在使用前最好对桨做个平衡矫正,最简易的方法就是在
桨轴中穿一根碳管,碳管两头搭在架子上,观察桨是否能水平,根据实际情况在桨叶上粘透
明胶,直到桨叶水平。
在视频中,大家可能会注意到1号电机转的很卡,后来用力拉电机的香蕉头,果然发现一个
香蕉头脱焊了,赶紧上烙铁重新焊接,这个issue大家特别注意下,上了天脱焊就麻烦了。
3.根据飞控说明书做校准,例如油门行程校准,水平校准,罗盘校准等,由于每个飞控校准
方法不一样,这里就不做介绍了,大家要仔细研究说明书,不明白的地方一定要弄清楚再上
天!
第七步,试飞
首先说几条安全事项:
1. 调试时,不要上桨;
2. 开始时,先开控,油门最低位,再连接四轴的电池;结束时,先拔电池,再关控;
3. 如果飞行途中中要临时降落调整四轴,请先对飞控“加锁”;
4. 航模不是玩具,请低调,不要在人多的地方飞,特别要注意熊孩子;
5. 身体不适时不要玩了,特别严禁酒后飞行;
6. 不要飞太高,小心JC蜀黍请喝茶;
暂时就这么多,欢迎模友补充,安全第一!
新手试飞时一定要选人少空旷的地方,楼主白天做机架去了,实在来不及去室外试飞,就在
客厅飞了下,没人帮忙拍,大家将就看下吧,下期再补上室外飞行视频:
对了,视频里面能听到报警音,是因为楼主忘记给电池充电了,飞控发出的低压报警;
试飞还算成功,水平校准还有点问题,脱杆会飘,需要不停修正。对于新手来说,飞行中对
姿态的修正正是练习的好机会。不知道中毒的几位值友现在弄的怎样了?
最后再补充一些工具的介绍:
小型电磨,钻木头和玻纤都没问题:
a迪西 多功能小电磨 迷你电磨工具套装 雕刻笔打磨抛
光电钻 包邮
迪西 多功能小电磨 迷你电磨工具套装 雕刻笔打磨抛光
电钻 包邮
价格¥89京东
手工线锯,拿来锯玻纤管的:
雕途 手工据|木工锯小手U型钢丝曲线拉花迷你
DIY模型进口鱼牌锯子
雕途 手工据|木工锯小手U型钢丝曲线拉花迷你
DIY模型进口鱼牌锯子
价格¥2.8天猫
胶枪,修修补补靠它了:
Exploit/开拓 20W-150W热熔胶枪 恒温胶枪
080601 60W-送5根胶棒
Exploit/开拓 20W-150W热熔胶枪 恒温胶枪
080601 60W-送5根胶棒
价格¥30京东
螺丝刀套装,必备品:
溢丰45合1 多功能螺丝刀组合套装 电脑iPhone
拆机维修工具
溢丰45合1 多功能螺丝刀组合套装 电脑iPhone
拆机维修工具
价格¥36京东
万用表,也是必备品:
优利德(UNI-T)UT33B 掌上型数字万用表
优利德(UNI-T)UT33B 掌上型数字万用表
价格¥45.9京东
扎带,万能货:
赛拓(SANTO) 0022 扎带
赛拓(SANTO) 0022 扎带
价格¥9.9京东
锉刀,整形小能手:
京岛 金刚石锉刀 组合套装工具锉刀 五金工具 5
件套 H5*180mm 打磨工具 什锦锉刀
京岛 金刚石锉刀 组合套装工具锉刀 五金工具 5
件套 H5*180mm 打磨工
价格¥39京东
对了,还有电烙铁,不要买太差的,能调温的最好,广州黄花值得信赖:
广州黄花 调温电烙铁套装 恒温可调无铅焊接工具黄花907
60W 刀头版907
广州黄花 调温电烙铁套装 恒温可调无铅焊接工具黄花907
60W 刀头版90
价格¥66京东
下期预告,FPV设备介绍及实战~
祝大家十一爽飞~
四轴基础

DIY四轴基本基本部件无刷电机电调飞控板正反桨电池遥控器机架4 4 1 2 11.1V 日本手美国手日本手:油门在右变,的遥控器是日本手。
油门就是控制电流的大小,油门大电机转速就快,升力就大。
美国手:就是油门在左边。
遥控器至少要选四通道的遥控器:上下左右前后翻转一个运动方向为一个通道。
飞控板:飞控的用途?如果没有飞控板,四轴飞行器就会因为安装、外界干扰、零件之间的不一致型等原因形成飞行力量不平衡,后果就是左右、上下的胡乱翻滚,根本无法飞行,飞控板的作用就是通过飞控板上的陀螺仪,对四轴飞行状态进行快速调整(都是瞬间的事,不要妄想用人肉完成),如发现右边力量大,向左倾斜,那么就减弱右边电流输出,电机变慢,升力变小,自然就不再向左倾斜。
X模式,+模式就是飞行模式,一般有X模式和+模式。
X模式比较难飞但是动作灵活,+模式比较容易飞,但是动作不灵活。
电调:电调的作用就是将飞控板的控制信号,转变为电流的大小,以控制电机的转速。
因为电机的电流是很大的,通常每个电机正常工作时,平均有3a左右的电流,如果没有电调的存在,飞控板根本无法承受这样大的电流(另外也没驱动无刷电机的功能)。
同时电调在四轴当中还充当了电压变化器的作用,将11.1v的电压变为5v为飞控板和遥控器供电。
电调有个BEC输出用来给飞控板和遥控接收机供电。
总结:就是电调作用就是1 驱动无刷电机,充电电压变换器将11.1V的电变换为5V为飞控板和遥控接收机供电。
无刷电机正常工作的电流是3A左右。
选多大的电调一般电调上标有多少A的电调,如20A,40A代表电调所能提供的最大电流。
如选用新西达的2212的电机和1045的搭配最大最大电流为5A,所以一般选用30A或者是40A的电调。
电调编程什么意思?首先要说明电调是有很多功能模式的,选择这个功能就是对电调编程。
编程的途径可以直接将电调连接至遥控接收机的油门输出通道(通常是3通道),按说明书,在遥控器上通过搬动摇杆进行设置,这个方法比较麻烦,但节约。
经验总结四轴

四轴DIY小结徐江 cnmusic@一、概述四轴可以说是机械结构最简单的飞行器了,而且自己做起来也不是很难。
维护起来成本也比一般航模要低不少,所以我就花了差不多6个月的时间摸索着做了2个来玩。
这篇文章就是一个大概的记录,希望对后来人能有些帮助。
由于不少都是自己摸索的,难免有不少错误,所以“仅供参考”!☺在这里要感谢网友feng_matrix对我的帮助,通过和他的交流让我少走了不少弯路。
二、马达、电调、桨的选则在我第一次选择马达的时候,我选择的是有刷马达。
原因很简单,不需要复杂的电调,直接用MOS管就可以驱动了,而且响应速度又快,价格又便宜。
可惜没有买到合适的有刷马达,只好用减速组配高转速马达。
这样一来成本反而高了,而且实际的测试结果是马达里面火化直冒也无法将四轴自身拉离地面。
原因就是马达转速和减速组搭配不合理,转速过快但拉力不够。
经历过失败后,决定不在冒险,于是选择了大众配置:新西达2212,1000KV外转子无刷马达,新西达30A电调(好赢兼容的程序),在解决了如何安装的问题后,终于可以将四轴自身拉离地面了。
对于桨,由于条件所限,只能在淘宝上买到GWS三叶正反桨。
我测试的结果是10英寸桨最结实,因为它最大,最重,带来的结果就是低转速。
优点就是抗撞击。
一般的9英寸桨稍微碰到一点东西就断了,而10英寸桨一点事没有。
以前担心10英寸桨可能引起响应时间过长造成四轴无法稳定,后来发现真正影响响应时间的是电调,桨的关系倒不是很大。
当然这不是说10英寸桨就是金刚不坏之躯,只是比9英寸桨要结实一些罢了。
用商品化电调还是I2C电调?我一开始的四轴采用的就是商品电调,原因很简单,自己焊I2C电调多麻烦啊,还是用买的现成的省事。
但随着后面深入做下去,发现这2种电调的差异还是很大的。
对于我开始的商品电调,由于里面自带的PID控制器。
严重影响了转速的快速反应。
这就造成了对于四轴稳定性之一的“自动悬停”基本无法做到了。
由于自动悬停的首要要求就是在这就要求马达转速在四轴有倾斜时需要加快,而到快回到平衡位置时需要降下来。
玩转四轴飞行器--组装

安 装 第二 个 悬 臂 。第 二个 悬 臂 的颜 色 要 与第 一个 悬臂 不 同 ,这 样 不单是 为 了美观 ,也 是 为 了能在 后 面 的飞 行 中识 别 四轴 飞行 器 的方 向。 安装 时注 意不 要把 悬 臂架 空 , 以防托架 断
锂 电池 是 为 四轴飞 行 器提 供 能 源 的 部 件 ,锂 电 池虽 说 有很 多优 点 。但 也 同 样存 在危 险 ,在安 装 时要 格外 注意 。
机 架 、 电机 、螺 丝刀 螺 丝 。
电
口
悬
由
位 图
根 没 换 后
固 的 安 上
安装 电调时需要注意 ,电调在连接 飞 控 时是 有 顺 序 的 ,这样 飞 控 才 能识 别 出电调 控 制 的 电机 是 哪 个 。从 而做 出正 确 的判 断。
机 架 、 已经 连 接好 的 电调 、 已经 固定 好 电 池 的 电池 托架 。
电 机 、 电 调 、 绝 缘 胶 布 、 香 蕉 头 、 热 缩 管 、 电 烙 铁 、 焊 锡 。
使 用 带 胶 粘 扣 按 如 图 所 示 的方 式 将 电池 和 电 池 托 架 固定在 一起 。
一 般 购 买 回 来 的 电 机 和 电 调 的 连 接 处 都 没 理 ,是 一 些 裸 露 的 们有 两 种 处理 方 式 。 头焊 接和 机架 走线 。
池 托 池 系
弟 一
要 急
d:-
将 电机 线 与三 个 香 蕉
头 (子头 )焊 接 ,用 热 缩
管 或 绝 缘 胶 布 套 住 接 口
处 的 电线 。
+
将 电调 三 根 颜 色 一 致 的 线 的 线 头与 香蕉 头 (母 头 )焊 接 , 用 热 缩 管 或 绝 缘 胶 布 套 住 接 口处 的 电 线 。
四轴飞行器课件(转)
算法上的实现
• 外环: (我的外环仅仅用了p项) • 外环输出值=p*(实际姿态解算角度值-平衡位置 姿态值-控制量) • exValue.Pitch_p =expidPitch.p*(Attitude.pitchControldata_PITCH-XStaticSet ); exValue.Roll_p =expidRoll.p*(Attitude.rollControldata_ROLL-YStaticSet ); • exValue.Yaw_p =expidYaw.p* (Attitude.yawSETYAW+Controldata_YAW);
谢谢大家
限幅
• • • • • • • • • • • • • • • • • • • if( PWM_XZ<MinPeriod) PWM_XZ=MinPeriod; else if( PWM_XZ>MaxPeriod) PWM_XZ=MaxPeriod; if( PWM_XF<MinPeriod) PWM_XF=MinPeriod; else if( PWM_XF>MaxPeriod) PWM_XF=MaxPeriod; if( PWM_YZ<MinPeriod) PWM_YZ=MinPeriod; else if( PWM_YZ>MaxPeriod) PWM_YZ=MaxPeriod; if( PWM_YF<MinPeriod) PWM_YF=MinPeriod; else if( PWM_YF>MaxPeriod) PWM_YF=MaxPeriod;
内环pd
• 内环输出=p*(实际角速度值+外环输出角 度值)-d*(当前角速度-上一次角速度) • 也就是将外环输出的角度值作为期望值加 入内环控制当中。
制作一个四轴飞行器
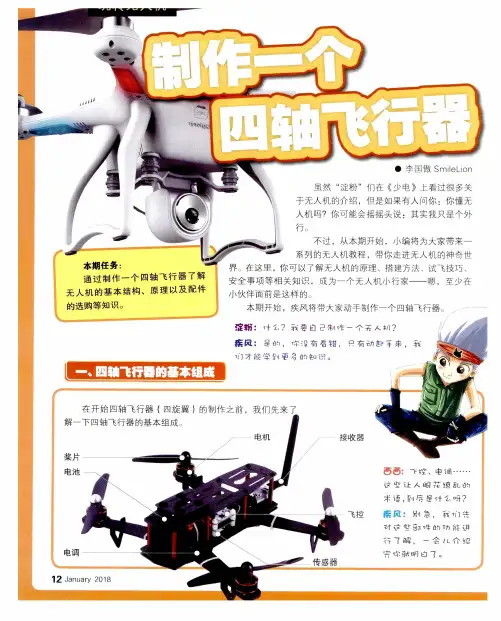
的平 衡参 数 ,并将 其告 诉飞 控 ,而飞 控可 以根 据 这些 参数 自动 调 整 四旋 翼 的状 态 ,保持 平稳 飞 行 然而 ,仅仅 靠 陀螺 仪 来提 供参 数 会存 在 一些 误 差 ,要 想 四轴飞 行器 有更 稳 定 的飞 行状 态 ,还 需 要加 速 度 传感 器告 诉飞 控一 些其 他 数据 . 而 集成 了陀 螺仪 和加 速 度传 感器 的飞 控 ,能够 更好 地对 飞 行器 进行 控 制 除 了陀 螺仪 和加 速度 传感 器 ,我们 还可 以添加 其他 自己需 要 的传感 器
的选 购等知 识 。
本 期开始 ,疾 风将 带大 家动手 制作一 个 四轴飞行 器
瑞 输 :什 么? 最 导 自 2伟 I 1 咋 一 个 瘴 风 : 星自 , ; 殳 有 看错 , 有
T I ’ ] 才} i } 学 - I 审 各自 白 o i 只。
在 开始 四轴 飞 行器 ( 四旋 翼 ) 的 制作 之 前 ,我们 先 来 了
四旋 翼 自转 ,而这 样的 设计 可 以让 桨片旋 转
时产生 的扭转 力互相 抵消 、
它 的体积 小 ,能承载 的重 量也有 限。 那 旋 翼 高速 旋 转 为什 么 能 够 产 生升 力 呢? 我 们
先来 回想 一 下 家 里 的 电风 扇 ,当 电风 扇 转 动 时 ,你
会 感 受 到 它 吹 来 的风 ,其 实 此 时空 气也 对 电风 扇 产
a 玄咳 ( 融黑 ) !下 面 罢介 绍 0 傅{ 粤
“ 碹 ” 1 门 } i 一 时 理 岛 军 ]
DIY四轴飞行器

DIY四轴飞行器
大四了,忙着找工作,很久都没动手DIY东西了,但是我一直坚持来论坛看看大家都在做什么,有没有什么好玩的
下面发一个最近闲暇时间做的一个小玩具
四轴飞行器
基本参数:
自制的MWC飞控,Arduino MEGA 2560 + GY-86模块
郎宇2212KV980电机
ATG1047桨
好盈天行者 20A电调
仿F450机架
4200mAh 3S锂电池
天地飞6A 2.4G 6通遥控器
先来张全图
飞控的制作:
为方便以后扩充更多外设,选择的Arduino MEGA2560的板子,传感器选择的GY-86模块,包括MPU6050陀螺仪与加速度计、HMC5883磁力计、MS5611高精度气压计。
自己用洞洞板焊了一块板子,把GY-86模块焊上,再焊上插针。
接线图见附件。
照片比较模糊手机比较烂拍照技术也比较烂
正面
背面
arduinoMEGA2560
背面飞线不是很乱哈
其他部分都是买的成品,在这里就不详细描述组装过程了。
郎宇2212KV980
导航灯和电压报警器
电调
电机
了解更多电子DIY信息,请搜微信号“dianzidiy”。
四轴
四轴四轴(1)-飞行原理总算能抽出时间写下四轴文章,算算接触四轴也两年多了,从当初的模仿到现在的自主创作经历了不少收获了也不少。
朋友们也经常问我四轴怎么入门,今天就简单写下四轴入门的基本知识。
尽量避开专业术语和数学公式。
1、首先先了解下四轴的飞行原理。
四轴的一般结构都是十字架型,当然也有其他奇葩结构,比如工字型。
两种的力学模型稍微有些不一样,建议先从常规结构入手(其实是其他结构我不懂)。
常规十字型结构其他结构常规结构的力学模型如图。
力学模型对四轴进行受力分析,其受重力、螺旋桨的升力,螺旋桨旋转给机体的反扭矩力。
反扭矩影响主要是使机体自旋,可以想象一下直升机没有尾桨的情况。
螺旋桨旋转时产生的力很复杂,这里将其简化成只受一个升力和反扭矩力。
其它力暂时先不管,对于目前建模精度还不需要分析其他力,顶多在需要时将其他力设为干扰就可以了。
如需对螺旋桨受力进行详细研究可以看些空气动力学的书,推荐两本,空气螺旋桨理论及其应用(刘沛清,北航出版社)空气动力学基础上下册(徐华舫,国防科技大学)网易公开课:这个比麻省理工的那个飞行器构造更对口一些。
荷兰代尔夫特理工大学公开课:空气动力学概论以上这些我是没看下去,太难太多了,如想刨根问底可以看看。
解释下反扭矩的产生:电机带动螺旋桨旋转,比如使螺旋桨顺时针旋转,那么电机就要给螺旋桨一个顺时针方向的扭矩(数学上扭矩的方向不是这样定义的,可以根据右手定则来确定方向)。
根据作用力与反作用力关系,螺旋桨必然会给电机一个反扭矩。
在转速恒定,真空,无能量损耗时,螺旋桨不需要外力也能保持恒定转速,这样也就不存在扭矩了,当然没有空气也飞不起来了。
反扭矩的大小主要与介质密度有关,同样转速在水中的反扭矩肯定比空气中大。
因为存在反扭矩,所以四轴设计成正反桨模式,两个正桨顺时针旋转,两个反桨逆时针旋转,对角桨类型一样,产生的反扭矩刚好相互抵消。
并且还能保持升力向上。
六轴、八轴…类似。
我们控制四轴就是通过控制4个升力和4个反扭矩来控制四轴姿态。
四轴实用教程
小四轴飞行器制作过程电子1201俞强吴文杰注:本文只讲我们做四轴遇到的实际的真正困扰我们的一些问题以及我们自身的经验,可以结合我们的报告来看,对于前人的经验以及我们觉得对我们有帮助的文章或帖子以及一些理论知识将在每一部分的讲解中给出,对于理论,本文尽量少讲甚至不讲,建议在看本文的每个部分的时候,写把给出的参考资料阅读一番。
一.飞行器大体结构1.飞行控制电路(飞控),稍后介绍,是飞行器设计的最关键部分。
2.电机+桨:720空心杯电机,注意不人为要阻止电机转动,很容易损坏。
720表示电机直径:7 MM;电机长度:20 MM。
根据飞行器的具体大小以及飞行测试的实际情况自行选择其他规格电机。
桨要注意有正桨和反桨的区别,见下图:注意:正桨逆时针转动,反桨逆时针转动。
如果不确定,可以在安装好电机后,开电源看看是不是四个桨风都是向下吹的。
对于相同的电机,桨的大小不同,飞行效果也不一样,小桨效率低,但抗风性能好。
大桨效率高(就是省电),但抗风性能差。
3.电池:400mah,3.7v,20c锂电池基本知识:1)1000mAh的意思是指充满电的情况下用1安培的电流放电, 可以放电一个小时. 400mAh的电池在在1安培电流充放电情况下, 充放电时间大约是25分钟. 如果采用4安培的电流放电, 放电时间大约在6分钟(25/4)左右.2)20c指放电倍率。
放电倍率指的是放电电流, 以电池容量的倍数计算. 上述电池的放电电流可根据下面的公式计算:400mAhX25C=10A。
4. X 型四轴和+ 型四轴电机安放的区别:其实是要注意传感器mpu6050和电机的放置,因为传感器是有轴向的,图中大框为整块飞控,小框为mpu6050,飞行方向为上下左右。
X二.飞控电路1.飞控电路主要器件:1)mcu的选择:对于小四轴mcu实际上选择很多,只要满足:最少4路PWM,尽量有最少一路AD转换,尽量有硬件spi和i2c接口,频率够快即可。
人人都能玩航拍手把手教你装4轴飞行器
人人都能玩航拍手把手教你装4轴飞行器身处浩瀚的影像横流,当看惯了人体大妞、风光美景、人文纪实,面对雷同的构图和取景显然新潮的拍摄手法和技巧更能吸引我的眼球,而当某日看到乔岩老师剪辑的航拍作品,让我深深沦陷,从此欲罢不能。
废话不多说,看视频才是要紧事(视频来源:《旅游卫视》乔岩)。
我相信当看到这段视频你也会如我一样震撼,震撼于这段电影感十足的短片拍摄器材仅仅是一个多轴飞行器的。
当然如果你看到此处觉得航拍是你想涉及和感兴趣的领域那么尽情的往下看,如果并非兴趣所在请绕道,毕竟接下来的故事需要一定的学习能力、理解能力和动手能力。
既然多轴飞行器能拍出这么专业的视频,土豪们会毫不在乎的说那买一个不就完了,其实并非如此,6轴飞行器的成品机造价动辄数万元到数十万元不等,而操控也是个技术活,玩航模的都知道不摔个几次,不坏个几台机器(炸机)想要操控自如谈何容易,所以你还会轻易的任数万元人民币在天上飘来飘去吗?当然土豪有土豪的玩法,屌丝有屌丝的办法。
既然不能一步到位,那我只能脚踏实地从几千元的组装4轴开始,搭载运动摄像机Gopro 的拍摄效果虽说不比专业6轴细致震撼,却也能满足一般所需。
四轴组装基本原理和零件选购:1、4轴飞行器原理和组成:虽然看似神通广大的高科技产品,其实原理非常非常简单,而所需的零件在某宝上完全可以买到,只需要把他们有序的组装起来,并保障起正常运转。
玩转航拍并不再是一个遥不可及的梦想,只要动手就变的容易实现.4轴飞行器的基本配件由机架、电池、电机、电调、飞控、螺旋桨、遥控器、拍摄相机(gopro、摄像头、微单等)组成,原理为遥控器发射遥控型号,遥控接收器收到信号传输给飞控(飞行控制器,等同于电脑的主板),飞控将遥控信号转化传输给电调,电调调节不同电机的供电电流以控制螺旋桨的旋转速度从而完成前后左右,高低上下的飞行动作,而电池负责供电,机架将所有的零件攥在一起,这样飞行器就能带拍摄机器完成在空中的各种拍摄需求。
【组图】四轴飞行器(多轴)从入门到精通教程
【组图】四轴飞行器(多轴)从入门到精通教程1.1——多轴飞行器概述这篇文章是一些关于多轴飞行器的知识和信息,希望它能帮助所有初学者成功起落你的模型。
航模这个爱好虽然有趣,但是它的学习周期相当长,学习深度还是比较难的。
大家要明白一件事情,你手里的这个东西集合了电工学,物理学,计算机学的各种知识,而并不是在讨论收集各种娃娃。
当你的第一架航模飞向天空的时候,说明你的知识储备已经到了一定层次了。
这就是为什么一个多轴飞行器航模的置顶帖总会反复提到一个词:学习。
为什么是多轴飞行器?飞行是一件十分精彩的事情。
有很多炫目的带翅膀的飞机,上面陈列着航模制作者为他们自己的飞机量身定做的各种细小的玩意儿,并且这些小玩意儿有着各种不同的特殊功能,发挥着不同的作用。
但我更感兴趣的模型应该能够能像直升机一样悬停。
很多人都说它很难飞,并且比较危险,而且花费也高,但是当我自己的模型飞到天空中的时候,在那种成就感和幸福感之下一切都微不足道了。
RTF(Ready to fly)有很多成型的模型或工具,你开始上手的时候可能会用到他们。
有些人甚至完全不用自己动手,就可以建立模型并且测试飞行。
当然,你也可以从头开始搭建自己的多轴,甚至自己设计也可以。
你怎样选择取决于很多事情,例如你的预算,以前的经验,期望和耐心等等。
遇到各种失败是你的幸运当你玩儿飞行器的时候,不要害怕重新开始。
对模型深入的了解将让你更容易掌控它。
当你对它完全了解的时候,你不需要买昂贵的替换零件,当你不喜欢同一种设置了就可以把它分开,重新建立模型(包括电调、机桨等等)。
第一件事?每个多轴有几个基本要素。
这些参数将定义你的多轴类型。
其中一些元素将在以后的文章中详细地描述。
发射机/接收机多轴航模属于遥控设备,所以你需要一个遥控器。
它应该至少有4通道,包括油门,横滚,俯仰,偏摆,也就是油门加XYZ轴的移动。
更多的通道更有利于操控,比如自稳飞行,打开/关闭灯光等等。
机架机架定义的飞机的基本外观以及飞机的大小。