
试求图示有源网络的传递函数和Bode图
习 题
6-1 试求图示有源网络的传递函数和Bode图,并说明其网络特性。
6—2 已知单位反馈控制系统的开环传递函数为
)12.0(10)(ss
sG
当串联校正装置的传递函数)(sGc如下所示时:
(1)105.012.0)(sssGc (2))110()1(2)(sssGc
1.试绘出两种校正时校正前和校正后系统Bode图;
2.试比较两种校正方案的优缺点。
6—3 已知单位反馈系统的对数幅频特性曲线如图中)(0L,串联校正装置)(sGc的对
数幅频特性如图中)(cL,要求:
1.在图中画出系统校正后的对数幅频特性)(L;
2.写出校正后系统的开环传递函数;
3.分析校正装置)(sGc对系统的作用。
6—4系统的结构图如图所示,试利用根轨迹法设计超前校正装置,使系统满足下列性
能指标7.0,sts4.1,12sKv。
6—5 已知一单位反馈系统的开环传递函数为
习题6-1图
)11.0(200)(ss
sG
试设计一校正装置,使系统的相角裕量45,剪切频率150sc。
6—6 单位反馈系统的开环传递函数为
)12(4)(ss
sG
c
设计一串联滞后校正装置,使系统相角裕量40,并保持原有的开环增益。
6—7 设单位反馈系统的开环传递函数为
)125.0)(11.0(5)(sss
sG
试设计一校正装置,使系统满足下列性能指标,速度误差系数15sKv,相角裕量
40
,剪切频率15.0sc。
6—8 单位反馈系统的开环传递函数为
)105.0)(125.0(10)(sss
sG
若要求校正后系统的谐振峰值4.1rM,谐振频率110sr,试确定校正装置的形
式与参数。
6—9 单位反馈系统的结构如图所示,现用速度反馈来校正系统,校正后系统具有临界
习题6-3图 习题6-4图
阻尼比1,试确定校正装置参数tK。
6—10 已知系统如图所示,要求闭环回路的阶跃响应无超调,并且系统跟踪斜坡信号时
无稳态误差,试确定K值及前馈校正装置)(sGc。
6—11已知系统如图所示,试确定)(1sGc和)(2sGc使系统输出量完全不受干扰信号
)(tn
的影响,且单位阶跃响应的超调量等于%25,峰值时间等于s2。其中KsG)(1,
2
2
1
)(ssG
。
6—12 如图所示,试采用串联校正和复合
控制两种方法,消除系统跟踪斜坡信号时的稳
态误差,分别计算出校正装置的传递函数。
6-13 已知某系统的传递函数为
22
10(1)(0.01)()(22)(0.020.1001)ssGsssss
试采用超前校正和滞后校正,借用MATLAB设计校正网络,使系统的单位阶跃响应的
调节时间小于2s,超调量小于20%。
6-14 系统的传递函数为
习题6-12图
习题6-11图
习题6-9图 习题6-10图
1
()(1)(0.51)Gsss
为使系统阶跃响应的稳态误差为零,将校正装置()cGs选为PI控制器。试采用MATLAB
设计()cGs,使系统阶跃响应的超调量小于5%,调节时间小于6s,速度误差系数vK大于0.9。
6-15 系统的传递函数为
100
()(1)(0.01251)Gssss
试用MATLAB来设计合适的校正装置,使系统剪切频率50c,相角裕度50。
6-16 设单位负反馈系统的开环传递函数为
()(1)(0.51)KGssss
若要是系统的速度误差系数15vKs,相角裕量40,幅值裕量10gKdB。设
计滞后校正装置,并MATLAB用来验证设计结果.
自动控制原理练习题2

例2.6 试绘制图2-8所示RC 电路的动态结构图。
例2.7 化简图2-10所示RC 电路的动态结构图, 并求出传递函数。
R R 1)(1)()()(21221122121++++==Φs C R C R C R s C C R R s U s U s i o(a)(b)(c)例2.8 试绘制图2-22所示RC 电路的动态结构图对应的信号流图。
例2.9 试用梅逊公式求图2-23所示RC 电路的信号流图的传递函数。
例2.10 试用梅逊公式求图2-24所示动态结构图的传递函数。
o例3.1 一阶系统的结构如图3-7所示,其中KK为开环放大倍数,KH为反馈系数。
设KK=100,KH=0.1,试求系统的调节时间ts(按±5%误差带)。
如果要求ts=0.1 s,求反馈系数。
例3.3 已知系统的特征方程s4+2s3+3s2+4s+5=0试判断该系统的稳定性。
例3.4 系统如图3-15所示。
为使系统稳定,试确定放大倍数K的取值范围。
例3.5 已知系统的特征方程s3+2s2+s+2=0试判断系统的稳定性。
例3.6 设系统的特征方程为s3-3s+2=0试用劳斯判据确定该方程的根在s平面上的分布。
例3.7 某控制系统的特征方程为s6+2s5+8s4+12s3+20s2+16s+16=0试判断系统的稳定性。
例3.8 已知系统的结构如图3-23所示。
求 时系统的稳态误差。
例 3.9 设系统结构如图3-19所示, 其中 又设r (t )=2t , n (t )=0.5×1(t )求系统的稳态误差。
例4.1 设某负反馈系统的开环传递函数 试绘制该系统的根轨迹图。
211)(s s s R +=s s H s s G s s G 2)(,135)(,510)(21=+=+=)2)(1()()(++=s s s k s H s G例4.9 设某正反馈系统的开环传递函数为 试绘制该系统的根轨迹图。
例4.10 设某反馈系统的开环传递函数为试绘制该系统的根轨迹图2)4)(1)(1()()(+-+=s s s k s H s G )22)(73.2()()(2+++=s s s s k s H s G统的根轨迹图。
有源校正网络如题图所示
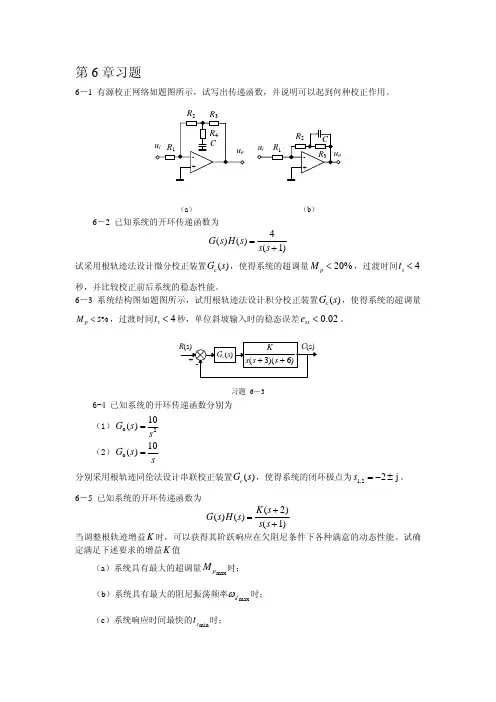
试采用频率法设计超前校正装置 Gc ( s) ,使得系统实现如下的性能指标 (a)静态速度误差系数 Kv ≥ 100 ; (b)开环截止频率ωc > 30 ; (c)相位裕度γ c > 20ο 。 6-8 已知系统的开环传递函数为
G ( s) H ( s) =
K s( 0.02 s + 1)
试采用频率法设计滞后校正装置 Gc ( s) ,使得系统实现如下的性能指标 (a)静态速度误差系数 Kv ≥ 50 ; (b)开环截止频率ωc > 10; (c)相位裕度γ c > 60ο 。 6-9 已知单位反馈系统的结构图如题图所示,其中 K 为前向增益,
1 + T1s 为超前校正装 1 + T2 s
置, T1 > T2 ,试用频率法确定使得系统具有最大相位裕度的增益 K 值。
R(s) +-
K
1 + T1 s 1 + T2 s
习题 6-8
1 C(s) s2
6-10 设单位反馈控制系统的开环传递函数为
G ( s) =
K s +1
试采用二阶参考模型法设计校正装置 Gc ( s) ,使得校正后实现下述性能指标 (a)静态速度误差系数 Kv ≥ 10 ; (b)阶跃响应的过渡时间 t s < 0.4 秒;
6-12 设角位移伺服系统的开环模型为 G ( s) =
型法设计校正装置 Gc ( s) ,使得校正后实现下述性能指标 (a)静态速度误差系数 Kv ≥ 200 ; (b)阶跃响应的过渡时间 t s < 0.4 秒; (c)阶跃响应的超调量 M p < 30% ; 并计算相位裕度γ c 的大小。 6-13 设受控对象的开环模型为
自动控制复习题

第一章绪论1.自动控制理论的三个发展阶段是(经典控制理论、现代控制理论、智能控制理论)2.偏差量指的是(给定量)与反馈量相减后的输出量3.负反馈是指将系统的(输出量)直接或经变换后引入输入端,与(输入量)相减,利用所得的(偏差量)去控制被控对象,达到减少偏差或消除偏差的目的。
4.对控制系统的基本要求有(稳定性、快速性、准确性)5.稳定性是系统正常工作的必要条件,,要求系统稳态误差(要小)6.快速性要求系统快速平稳地完成暂态过程,超调量(要小),调节时间(要短)7.自动控制理论的发展进程是(经典控制理论、现代控制理论、智能控制理论)8.经典控制理论主要是以(传递函数)为基础,研究单输入单输出系统的分析和设计问题第二章自动控制系统的数学模型1.数学模型是描述系统输出量,输入量及系统各变量之间关系的(数学表达式)2.传递函数的分母多项式即为系统的特征多项式,令多项式为零,即为系统的特征方程式,特征方程式的根为传递函数的(极点),分子的形式的根是传递函数的(零点)3. 惯性环节的传递函数为(11+Ts ) 4. 惯性环节的微分方程为(T)()(t d t dc +c (t)=r(t) 5. 振荡环节的传递函数为(G (s )=nn s s 2222ωζωω++)6. 系统的开环传递函数为前向通道的传递函数与反馈通道的传递函数的(乘积)7. 信号流图主要由(节点和支路)两部分组成8. 前向通道为从输入节点开始到输出节点终止,且每个节点通过(一次)的通道9. 前向通道增益等于前向通道中各个支路增益的(乘积)10. 在线性定常系统中,当初始条件为零时,系统输出的拉氏变换与输入的拉氏变换之比称作系统的(传递函数)11. 传递函数表示系统传递,变换输入信号的能力,只与(结构和参数)有关,与(输入输出信号形式)无关12. 信号流图主要由两部分组成:节点和支路,下面有关信号流图的术语中,正确的是(B )A . 节点表示系统中的变量或信号B .支路是连接两个节点的有向线段,支路上的箭头表示传递的方向,传递函数标在支路上 C .只有输出支路的节点称为输入节点,只有输入支路的节点为输出节点,既有输入支路又有输出支路的节点称为混合节点 D . 前向通道为从输入节点开始到输出节点终止,且每个节点通过(一次)的通道,前向通道增益等于前向通道中各个支路增益的乘积13. 求图示无源网络的传递函数U 。
自动控制原理试卷、习题及答案2套

第 7 页 共 32 页
2-5 求图示运算放大器构成的网络的传递函数。
题 2-5 图
2-6 已知系统方框图如图所示,试根据方框图简化规则,求闭环传递函数。
题 2-6 图
2-7
分别求图示系统的传递函数 C1 (s) 、 C2 (s) 、 C1 (s) 、 C2 (s) R1 (s) R1 (s) R2 (s) R2 (s)
第 1 页 共 32 页
自动控制 (A )试卷
一、系统结构如图所示,u1 为输入, u2 为输出,试求
1.求网络的传递函数 G(s)=U1(s)/U2(s)
2. 讨论元件 R1,R2,C1,C2 参数的选择对系统的稳定性是否有影响。(15 分)
i2
i1
C1
R1
U1
R2
U2
C2
二、图示系统,试求,
(1) 当输入 r(t)=0,n(t)=1(t)时,系统的稳态误差 ess; (2) 当输入 r(t)=1(t),n(t)=1(t)时,系统的稳态误差 ess; (3) 若要减小稳态误差,则应如何调整 K1,K2?(15 分)
(2) 三阶系数的一对主导极点为 s1,2 1 j2 ,求同时满足上述条件的开环传递函 数G(s) 。
3 – 10 系统结构图如图所示,试求当 0 时,系统的 和
n 之值,如要求 =0.7,试确定参数 。
题 3-10 图
3 – 11 设单位反馈系统的开环传递函数如下,试确定系统稳定时 K 的取值范围。
输入信号 r(t)=1 作用下,能使给定系统成为最少拍系统的数字控制器的
答案参见我的新浪博客:/s/blog_3fb788630100muda.html
第 4 页 共 32 页
试求图示电路的微分方程和传递函数.docx
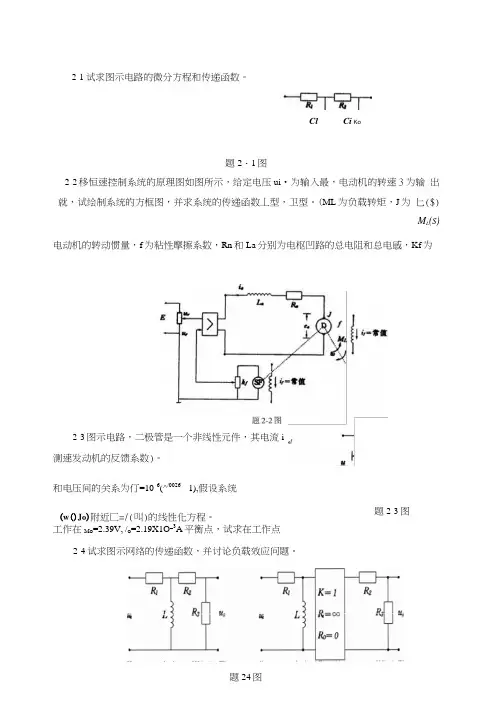
2-1试求图示电路的微分方程和传递函数。
题2・1图2-2移恒速控制系统的原理图如图所示,给定电压ui •为输入最,电动机的转速3为输 出就,试绘制系统的方框图,并求系统的传递函数丄型,卫型。
(ML 为负载转矩,J 为 匕($)M L (S )电动机的转动惯量,f 为粘性摩擦系数,Rn 和La 分别为电枢凹路的总电阻和总电感,Kf 为测速发动机的反馈系数)。
和电压间的关系为仃=10-6(^/0026 - 1),假设系统工作在M O =2.39V, /O =2.19X1O _3A 平衡点,试求在工作点2-4试求图示网络的传递函数,并讨论负载效应问题。
题24图2-3图示电路,二极管是一个非线性元件,其电流i(w ()Jo )附近匚=/(叫)的线性化方程。
题2-3图ClCi Ko2-5求图示运算放大器构成的网络的传递函数。
题2-5图2-6已知系统方框图如图所示,试根据方框图简化规则,求闭环传递函数。
题2-6图2-8绘出图示系统的信号流图,并求传递函数G(s) = C($)//?(s)2 7分别求图示系统的传递函数If 、xfC]($) C2") /?2($)、心⑴(O(4)C($)RM(b)艮3题2-7图题2-8图2-9试绘出图示系统的信号流图,求系统输出C(5)o题2・9图2-10求图示系统的传递函数C(s)/R(s)o2题2・10图2-11已知单位负反馈系统的开环传递函数+4疋+3$ + 2 52(5 +1)[(5 + 4)2+4]1.试用MATLAB求取系统的闭环模型;2.试用MATLAB求取系统的开环模和闭环零极点。
2-12如图所示系统1.试川MATLAB化简结构图,并计算系统的闭坏传递函数;2.利用pzmap函数绘制闭环传递函数的零极点图。
® 2-12 图。
自动控制原理练习题2

例2.6 试绘制图2-8所示RC 电路的动态结构图。
例2.7 化简图2-10所示RC 电路的动态结构图, 并求出传递函数。
R R 1)(1)()()(21221122121++++==Φs C R C R C R s C C R R s U s U s i o(a)(b)(c)例2.8 试绘制图2-22所示RC 电路的动态结构图对应的信号流图。
例2.9 试用梅逊公式求图2-23所示RC 电路的信号流图的传递函数。
例2.10 试用梅逊公式求图2-24所示动态结构图的传递函数。
o例3.1 一阶系统的结构如图3-7所示,其中KK为开环放大倍数,KH为反馈系数。
设KK=100,KH=0.1,试求系统的调节时间ts(按±5%误差带)。
如果要求ts=0.1 s,求反馈系数。
例3.3 已知系统的特征方程s4+2s3+3s2+4s+5=0试判断该系统的稳定性。
例3.4 系统如图3-15所示。
为使系统稳定,试确定放大倍数K的取值范围。
例3.5 已知系统的特征方程s3+2s2+s+2=0试判断系统的稳定性。
例3.6 设系统的特征方程为s3-3s+2=0试用劳斯判据确定该方程的根在s平面上的分布。
例3.7 某控制系统的特征方程为s6+2s5+8s4+12s3+20s2+16s+16=0试判断系统的稳定性。
例3.8 已知系统的结构如图3-23所示。
求 时系统的稳态误差。
例 3.9 设系统结构如图3-19所示, 其中 又设r (t )=2t , n (t )=0.5×1(t )求系统的稳态误差。
例4.1 设某负反馈系统的开环传递函数 试绘制该系统的根轨迹图。
211)(s s s R +=s s H s s G s s G 2)(,135)(,510)(21=+=+=)2)(1()()(++=s s s k s H s G例4.9 设某正反馈系统的开环传递函数为 试绘制该系统的根轨迹图。
例4.10 设某反馈系统的开环传递函数为试绘制该系统的根轨迹图2)4)(1)(1()()(+-+=s s s k s H s G )22)(73.2()()(2+++=s s s s k s H s G统的根轨迹图。
自动控制一二三题库讲解
第一章绪论一、填空题:1、如果系统的输出与输入量之间不存在着反馈的通道,这种控制方式称之为________________,如数控机床中广泛使用的定位系统。
2、若把系统的被控量反馈到它的输入端,并与参考输入相比较,这种控制方式称之为________________,这种控制方式具有良好的抗扰动功能。
3、若组成控制系统的元件都具有线性特征,则这种系统称之为________________,这种系统的输入与输出间的关系,一般可用________________,________________来描述,也可以采用状态空间表达式来表示。
4、控制系统的性能指标一般用______________,______________,______________来评价,但由于被控对象具体情况的不同,各种系统对上述三种性能要求的侧重点也不一样。
5、控制系统的性能指标一般用()来评价,A、稳定性B、响应速度C、稳态误差D、A,B,C,6、根据控制系统元件的特性,控制系统可分为( )A. 反馈控制系统和前馈控制系统B. 线性控制系统和非线性控制系统C. 恒值控制系统和随动控制系统D. 连续控制系统和离散控制系统参考答案1、开环控制2、闭环控制(反馈控制、按偏差控制)3、线性控制系统,微分方程,传递函数4、稳定性,响应速度(快速性),稳态误差(准确性)5、D6、B二、分析题b1.(12分)一个水池水位自动控制系统如图所示。
希望水位的高度不变,试说明系统工作原理,并画出系统原理方框图。
解:在这个水位控制系统中,水池的进水量Q1来自电动机控制开度的进水阀门,出水量Q2。
在用户用水量Q2随意变化的情况下,保持水箱水位在希望的高度不变。
希望水位高度由电位器触头A设定,浮子测出实际水位高度。
由浮子带动的电位计触头B 的位置反映实际水位高度。
A,B两点的电位差反映希望水位与实际水位的偏差。
当实际水位低于希望水位时,△U>0,通过放大器驱使电动机转动,开大进水阀门,使进水量Q1增加,从而使水位上升。
自动控制原理试卷及答案
1《自动控制原理》试卷(A 卷)一、 用运算放大器组成的有源电网络如图所示,试采用复数阻抗法写出它的传递函数。
(10分)(1图 )(3图)二、假设某系统对于单位阶跃输入信号的响应为t te et y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
(b) 确定该系统的阻尼系数。
(10分)三、试用梅逊增益公式求图中系统的闭环传递函数。
(写出步骤)(10分)四、控制系统的结构如图所示,设 r(t ) = t ⋅ 1(t ) ,p (t ) = 1(t )定义e (t ) = r(t ))(t y -,试求系统的稳态误差。
(10分))(t p )(t r -++)(t y 1+s )1(1+s s +(4图)五、试确定题图所示系统参数K 和ξ的稳定域。
(写步骤)(10分)(5图)六、设单位反馈控制系统的开环传递函数为(1) 绘制根轨迹,并加以简要说明。
(2) 当系统的阻尼振荡频率s rad /1d =ω时试确定闭环主导极点的值与相应的增益值。
(15分)七、最小相位系统的开环对数幅频特性的渐近线如图所示,确定系统的开环传递函数。
(10分)八、已知最小相位系统校正前后系统的折线对数幅频特性如图所示,其中Lo(ω)为校正前特性,L开(ω)为校正后特性。
(1)试作出校正装置的对数幅频特性Lc(ω)(折线);(2)试写出校正装置的传递函数Gc(s);(3)计算校正后系统的相位裕度γ。
(15分)cp为s右半平面上的开环根的个数,v为开九、设开环系统的奈氏曲线如下图所示,其中,环积分环节的个数,试判别闭环系统的稳定性。
(10分)(a)(b)2《自动控制原理》试卷(B 卷)一、 求下图所示系统的传递函数)(/)(0s U s U i 。
(10分)(1图) (3图)二、假设某系统对于单位阶跃输入信号的响应为t t e e t y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
自动控制原理第6章
二、带宽的确定
Mr
( j 0) 0.707Φ( j 0)
( j )
b的选择要兼顾跟 踪输入信号的能力 和抗干扰的能力。 若输入信号的带宽 为 0~ M,扰动信 号带宽为 1~ 2, 则b=(5~10) M, 且使 1~ 2 置于b 之外。
0
r b
输入信号
R( jw)
结束
6-2 PID控制器及其控制规律
• 注明:讲课顺序调整,本节内容在教材 P246~ P248和P254~P257
比例-积分-微分(PID)控制器 是串联校正 中常用的有源校正装置。 PID (Proportional Integral Derivative)是实 际工业控制过程中应用最广泛、最成功的一种控 制规律。 PID :对偏差信号e(t)进行比例、积分和微分运 算变换后形成的一种控制规律。
系统的闭环零点改变 系统的闭环极点未改变 增加系统抑制干扰的能力 稳定性未受影响
u0
+
ug
+
△u 电压
+
u1 功率
+
+ ua
R
n
SM 负 载
放大
放大
电压 放大
i
+
un
TG
图1-8 电动机速度复合控制系统
说明:
串联校正和反馈校正都属于主反馈回路之内的校
正。 前馈补偿和扰动补偿则属于主反馈回路之外的校 正。 对系统校正可采取以上几种方式中任何一种,也 可采用某几种方式的组合。
给定 元件
比较 元件
-
串联 校正元件
-
放大 元件
执行 元件
哈尔滨工程大学答案自动控制原理(A卷)试题答案及平分标准-07A
二、线性系统的时域分析(共25分)
1、设系统的特征方程为: 试应用劳斯稳定判据确定欲使系统稳定的 的取值范围。(5分)
2、已知控制系统的结构图如下图所示,单位阶跃响应的超调量 ,峰值时间 s分)
2、确定使系统稳定的 值范围(2分)。
3、确定使系统的阶跃响应不出现超调的最大 值(3分)。
四、线性系统的频域分析(共10分)
1、已知最小相位系统的Bode图如下图所示。求该系统的传递函数 。(5分)
2、已知某系统当开环增益 时的开环频率特性Nyquist图如下图所示。该系统在右半平面的极点数 ,试分析当开环增益 变化时其取值对闭环稳定性的影响。(5分)
3、阐述消除自持振荡的方法。
(注:非线性控制系统的描述函数为: )
(2)计算输入信号为 时的稳态误差。(5分)
3、复合控制系统的结构图如下图所示,前馈环节的传递函数 ,当输入 为单位加速度信号时(即 ),为使系统的稳态误差为0,试确定前馈环节的参数 和 。(10分)
三、线性系统的根轨迹(共15分)
某系统的结构图如下图所示。要求:
1、绘制系统的根轨迹草图(10分)。
哈尔滨工程大学本科生考试试卷
(2007~2008学年第一学期)
课程编号:0400003(1)课程名称:自动控制理论(一)
一、控制系统的数学模型(共20分)
1、已知控制系统结构图如下图所示。试通过结构图等效变换求系统的传递函数 。(7分)(要求:有化简过程)。
2、已知控制系统结构图如下图所示。绘制该系统的信号流图,并用梅森增益公式求系统的传递函数 。(8分)
五、线性系统的校正(共15分)
设单位反馈系统的开环传递函数为 ,试采用滞后-超前校正装置进行串联校正,要求: