
机械原理作业答案(含相对运动图解法)
机械原理课后全部习题答案

机械原理课后全部习题答案目录第1章绪论 (1)第2章平面机构的结构分析 (3)第3章平面连杆机构 (8)第4章凸轮机构及其设计 (15)第5章齿轮机构 (19)第6章轮系及其设计 (26)第8章机械运动力学方程 (32)第9章平面机构的平衡 (39)第一章绪论一、补充题1、复习思考题1)、机器应具有什么特征?机器通常由哪三部分组成?各部分的功能是什么?2)、机器与机构有什么异同点?3)、什么叫构件?什么叫零件?什么叫通用零件和专用零件?试各举二个实例。
4)、设计机器时应满足哪些基本要求?试选取一台机器,分析设计时应满足的基本要求。
2、填空题1)、机器或机构,都是由组合而成的。
2)、机器或机构的之间,具有确定的相对运动。
3)、机器可以用来人的劳动,完成有用的。
4)、组成机构、并且相互间能作的物体,叫做构件。
5)、从运动的角度看,机构的主要功用在于运动或运动的形式。
6)、构件是机器的单元。
零件是机器的单元。
7)、机器的工作部分须完成机器的动作,且处于整个传动的。
8)、机器的传动部分是把原动部分的运动和功率传递给工作部分的。
9)、构件之间具有的相对运动,并能完成的机械功或实现能量转换的的组合,叫机器。
3、判断题1)、构件都是可动的。
()2)、机器的传动部分都是机构。
()3)、互相之间能作相对运动的物件是构件。
()4)、只从运动方面讲,机构是具有确定相对运动构件的组合。
()5)、机构的作用,只是传递或转换运动的形式。
()6)、机器是构件之间具有确定的相对运动,并能完成有用的机械功或实现能量转换的构件的组合。
()7)、机构中的主动件和被动件,都是构件。
()2 填空题答案1)、构件 2)、构件 3)、代替机械功 4)、相对运动 5)、传递转换6)、运动制造 7)、预定终端 8)、中间环节 9)、确定有用构件3判断题答案1)、√ 2)、√ 3)、√ 4)、√ 5)、× 6)、√ 7)、√第二章 机构的结构分析2-7 是试指出图2-26中直接接触的构件所构成的运动副的名称。
机械原理(第七版) 孙桓主编 第3章
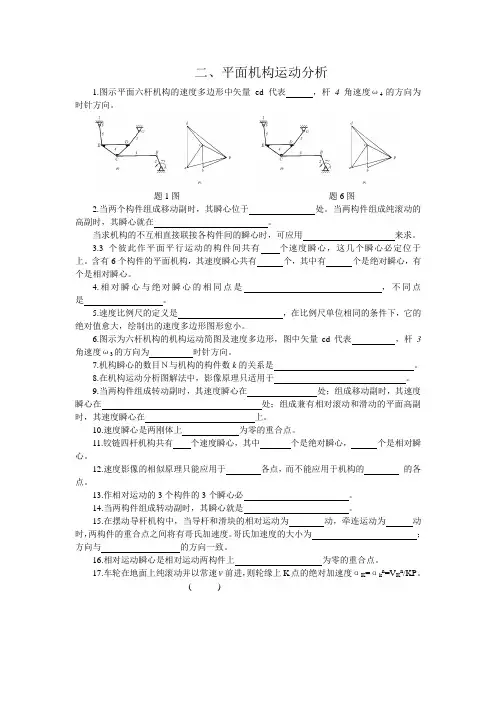
二、平面机构运动分析1.图示平面六杆机构的速度多边形中矢量ed代表,杆4角速度ω4的方向为时针方向。
题1图题6图2.当两个构件组成移动副时,其瞬心位于处。
当两构件组成纯滚动的高副时,其瞬心就在。
当求机构的不互相直接联接各构件间的瞬心时,可应用来求。
3.3个彼此作平面平行运动的构件间共有个速度瞬心,这几个瞬心必定位于上。
含有6个构件的平面机构,其速度瞬心共有个,其中有个是绝对瞬心,有个是相对瞬心。
4.相对瞬心与绝对瞬心的相同点是,不同点是。
5.速度比例尺的定义是,在比例尺单位相同的条件下,它的绝对值愈大,绘制出的速度多边形图形愈小。
6.图示为六杆机构的机构运动简图及速度多边形,图中矢量cd代表,杆3角速度ω3的方向为时针方向。
7.机构瞬心的数目N与机构的构件数k的关系是。
8.在机构运动分析图解法中,影像原理只适用于。
9.当两构件组成转动副时,其速度瞬心在处;组成移动副时,其速度瞬心在处;组成兼有相对滚动和滑动的平面高副时,其速度瞬心在上。
10.速度瞬心是两刚体上为零的重合点。
11.铰链四杆机构共有个速度瞬心,其中个是绝对瞬心,个是相对瞬心。
12.速度影像的相似原理只能应用于各点,而不能应用于机构的的各点。
13.作相对运动的3个构件的3个瞬心必。
14.当两构件组成转动副时,其瞬心就是。
15.在摆动导杆机构中,当导杆和滑块的相对运动为动,牵连运动为动时,两构件的重合点之间将有哥氏加速度。
哥氏加速度的大小为;方向与的方向一致。
16.相对运动瞬心是相对运动两构件上为零的重合点。
17.车轮在地面上纯滚动并以常速v前进,则轮缘上K点的绝对加速度αK=αk n=V K n/KP。
---------------------------------------( )18.高副两元素之间相对运动有滚动和滑动时,其瞬心就在两元素的接触点。
---( )19.在图示机构中,已知ω1及机构尺寸,为求解C 2点的加速度,只要列出一个矢量方程a C2=a B2+a n C2B2+a t C2B2就可以用图解法将a C2求出。
机械原理作业集参考答案

机械原理作业集参考答案(注:由于作图误差,图解法的答案仅供参考)第一章 绪论1-1~1-2略第二章 平面机构的结构分析2-1 F =12-2 F =12-3 F =12-4 F =12-5 F =0机构不能运动。
2-6 F =1 C 、F 为复合铰链,I 为局部自由度, EFGC 为虚约束。
2-7 F =1 C 为复合铰链,F 、I 为局部自由度。
2-8 F =2 A 、B 为复合铰链,B '为虚约束。
2-9 F =1机构由3个 II 级杆组组成,为II 级机构。
2-10 F =1 AB 为原动件,机构由3个 II 级杆组组成,为II 级机构。
EG 为原动件,机构由1个 II 级杆组、1个 III 级杆组组成,为III 级机构。
2-11 F =1高副低代后,机构为III 级机构。
2-12 F =1高副低代后,机构为III 级机构。
2-13 F =1高副低代后,机构由4个 II 级杆组组成,为II 级机构。
第三章 平面机构的运动分析3-1 略3-2 (1)(2) (3) ϕ=26°、227°3-33-4略 s m v C /40.0=sm v E /36.0=1613361331P P P P =ωω3-5 3-6略 3-7 (a )、(b )存在, (c )、(d )不存在。
3-8略3-9 3-10 3-11 3-12略3-13略3-14 第四章 平面机构的力分析4-14-2 F =1430N4-3~4-7略第五章 机械的效率和自锁5-1 η=0.575-2 η=0.22,Q =10298N5-3 η=0.82,P =8.03kw5-4 η=0.63,P =9.53kw5-5 α ≤ 2ϕ5-6 F =140N ,自锁5-7 效率不自锁条件:255/71.0/292.0s m a sm v ==233/8/2s rad srad =α=ω233/5.11/6.2s rad srad =α=ωsm v D /2.2=232/95.110s m v -==ω)sin )((211212l l l l l l f f V ++θ+=)tan(tan tan )tan(ϕ+αα=η'αϕ-α=ηϕ-<α<ϕ 90第六章 机械的平衡6-1 6-2 静平衡,轴动不平衡。
西南交通大学机械原理课后习题答案
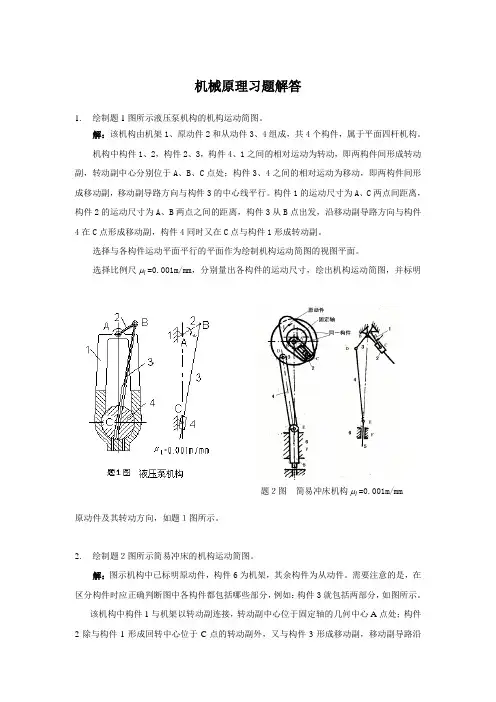
机械原理习题解答1.绘制题1图所示液压泵机构的机构运动简图。
解:该机构由机架1、原动件2和从动件3、4组成,共4个构件,属于平面四杆机构。
机构中构件1、2,构件2、3,构件4、1之间的相对运动为转动,即两构件间形成转动副,转动副中心分别位于A、B、C点处;构件3、4之间的相对运动为移动,即两构件间形成移动副,移动副导路方向与构件3的中心线平行。
构件1的运动尺寸为A、C两点间距离,构件2的运动尺寸为A、B两点之间的距离,构件3从B点出发,沿移动副导路方向与构件4在C点形成移动副,构件4同时又在C点与构件1形成转动副。
选择与各构件运动平面平行的平面作为绘制机构运动简图的视图平面。
选择比例尺μ=0.001m/mm,分别量出各构件的运动尺寸,绘出机构运动简图,并标明l题2图简易冲床机构lμ=0.001m/mm原动件及其转动方向,如题1图所示。
2.绘制题2图所示简易冲床的机构运动简图。
解:图示机构中已标明原动件,构件6为机架,其余构件为从动件。
需要注意的是,在区分构件时应正确判断图中各构件都包括哪些部分,例如:构件3就包括两部分,如图所示。
该机构中构件1与机架以转动副连接,转动副中心位于固定轴的几何中心A点处;构件2除与构件1形成回转中心位于C点的转动副外,又与构件3形成移动副,移动副导路沿BC 方向;构件3也绕固定轴上一点B 转动,即构件3与机架形成的转动副位于B 点,同时构件3与构件2形成移动副,又与构件4形成中心位于D 点的转动副;构件4与构件5形成中心位于E 点的转动副;构件5与机架6形成沿垂直方向的移动副。
该机构属于平面机构,因此选择与各构件运动平面平行的平面作为绘制机构运动简图的视图平面。
选择比例尺l μ=0.001m/mm ,量出各构件的运动尺寸,绘出机构运动简图,并标明原动件及其转动方向,如题2图所示。
3. 题3图为外科手术用剪刀。
其中弹簧的作用是保持剪刀口张开,并且便于医生单手操作。
忽略弹簧,并以构件1为机架,分析机构的工作原理,画出机构的示意图,写出机构的关联矩阵和邻接矩阵,并说明机构的类型。
机械原理作业册答案
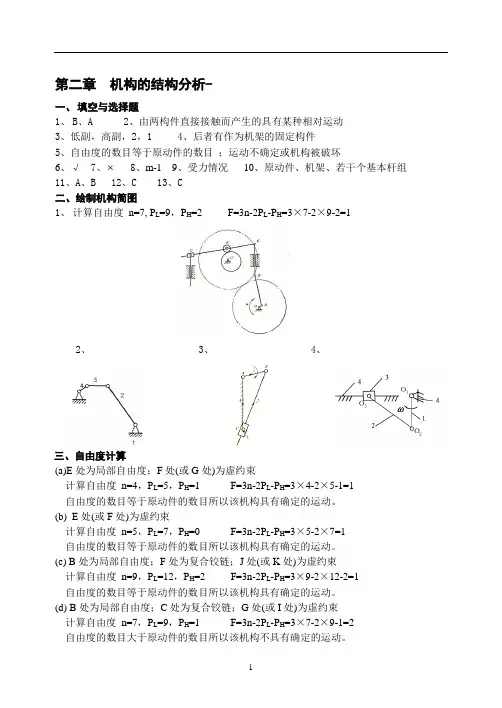
第二章机构的结构分析-一、填空与选择题1、B、A2、由两构件直接接触而产生的具有某种相对运动3、低副,高副,2,14、后者有作为机架的固定构件5、自由度的数目等于原动件的数目;运动不确定或机构被破坏6、√7、8、m-19、受力情况10、原动件、机架、若干个基本杆组11、A、B 12、C 13、C二、绘制机构简图1、计算自由度n=7, P L=9,P H=2 F=3n-2P L-P H=3×7-2×9-2=12、3、 4、三、自由度计算(a)E处为局部自由度;F处(或G处)为虚约束计算自由度n=4,P L=5,P H=1 F=3n-2P L-P H=3×4-2×5-1=1自由度的数目等于原动件的数目所以该机构具有确定的运动。
(b)E处(或F处)为虚约束计算自由度n=5,P L=7,P H=0 F=3n-2P L-P H=3×5-2×7=1自由度的数目等于原动件的数目所以该机构具有确定的运动。
(c) B处为局部自由度;F处为复合铰链;J处(或K处)为虚约束计算自由度n=9,P L=12,P H=2 F=3n-2P L-P H=3×9-2×12-2=1自由度的数目等于原动件的数目所以该机构具有确定的运动。
(d) B处为局部自由度;C处为复合铰链;G处(或I处)为虚约束计算自由度n=7,P L=9,P H=1 F=3n-2P L-P H=3×7-2×9-1=2自由度的数目大于原动件的数目所以该机构不具有确定的运动。
(e) 构件CD(或EF)及其两端的转动副引入一个虚约束计算自由度n=3,P L=4,P H=0 F=3n-2P L-P H=3×3-2×4=1自由度的数目等于原动件的数目所以该机构具有确定的运动。
(f) C处为复合铰链;计算自由度n=7,P L=10,P H=0 F=3n-2P L-P H=3×7-2×10=1自由度的数目等于原动件的数目所以该机构具有确定的运动。
机械原理习题及答案(1-1至4-3) ppt课件

ppt课件
7
ppt课件
8
1-4 试绘出偏心回转油泵机构简图,并计算其自由度。
ppt课件
9
1-2 计算图示平面机构的自由度,并拆杆组, 确定机构所含杆组的数目和级别以及机构的级别。 机构中的原动件用箭头表示。
ppt课件
10
1-2a
解:
依次拆下2-3,5-6,4-7,9-8,四个II级组,
故为II级机构。
2-3
1-4b (答案)
(答案a)(答案b)
1-4c (答案)
(答案c)(答案d)
(答案e)(答案f)
2-4 (答案a)(答案b)
3-1 (答案) 3-2(答案a)(答案b) 3-3 (答案)
2-5 (答案) 2-6答案 2-7答案
3-4 (答案)
(答案) (答案) (答案)
ppt课件
1
1-1 试画出下列各机构的运动简图,并分别计算其自由度。
A为复合铰链。
n 10, pL 14, pH 0,
F 310 21p4pt课件 2.
11
ppt课件
12
1-2b
解: 依次拆下6-7,4-5,2-3 三个II级组,故为II级机构。 C为复合铰链。
n 7, pL 10, pH 0,
F 37 210 ppt课件 1.
ppt课件
51
3-4 4-7 用作图法求凸轮的各参数尺寸:
基圆半径 rb
最大压力角 max
行程 h
推程角
远休止角
10mm
30
23mm
180
0
ppt课件
52
4-1
5-3 当 20的正常齿渐开线标准齿轮的齿根圆和基圆相
机械原理答案
第二章 平面机构的结构分析题2-1 图a 所示为一简易冲床的初拟设计方案。
设计者的思路是:动力由齿轮1输入,使轴A 连续回转;而固装在轴A 上的凸轮2与杠杆3组成的凸轮机构使冲头4上下运动,以达到冲压的目的。
试绘出其机构运动简图(各尺寸由图上量取),分析是否能实现设计意图,并提出修改方案。
解:1)取比例尺,绘制机构运动简图。
(图2-1a) 2)要分析是否能实现设计意图,首先要计算机构的自由度。
尽管此机构有4个活动件,但齿轮1和凸轮2是固装在轴A上,只能作为一个活动件,故3=n 3=l p 1=h p原动件数不等于自由度数,此简易冲床不能运动,即不能实现设计意图。
分析:因构件3、4与机架5和运动副B 、C 、D 组成不能运动的刚性桁架。
故需增加构件的自由度。
3)提出修改方案:可以在机构的适当位置增加一个活动构件和一个低副,或用一个高副来代替一个低副。
(1) 在构件3、4之间加一连杆及一个转动副(图2-1b)。
(2) 在构件3、4之间加一滑块及一个移动副(图2-1c)。
(3) 在构件3、4之间加一滚子(局部自由度)及一个平面高副(图2-1d)。
增加机构自由度的方法一般是在适当位置上添加一个构件(相当于增加3个自由度)和1个低副(相当于引入2个约束),如图2-1(b )(c )所示,这样就相当于给机构增加了一个自由度。
用一个高副代替一个低副也可以增加机构自由度,如图2-1(d )所示。
题2-2 图a 所示为一小型压力机。
图上,齿轮1与偏心轮1’为同一构件,绕固定轴心O 连续转动。
在齿轮5上开有凸轮轮凹槽,摆杆4上的滚子6嵌在凹槽中,从而使摆杆4绕C 轴上下摆动。
同时,又通过偏心轮1’、连杆2、滑杆3使C 轴上下移动。
最后通过在摆杆4的叉槽中的滑块7和铰链G 使冲头8实现冲压运动。
试绘制其机构运动简图,并计算自由度。
解:分析机构的组成:此机构由偏心轮1’(与齿轮1固结)、连杆2、滑杆3、摆杆4、齿轮5、滚子6、滑块7、冲头8和机架9组成。
机械原理(第七版)答案
∞ P34 ∞ P24
3
A
4
P14
( aII ) 级杆组 RRR
P34、P 13 D
A
P14
(b)
∞ P 12
∞ P23
p13
P24
1
2
3
P23 B
P24
1 14 A P
B
2 P 12
A
∞ P34
3
P 14
4
C
P 13 C P 34 4
(c )
(d)
P24
3
B
C P34
2
1
vM P 12 BP M
E P23
C
C2
2
C1
ϕ = 165�
P12 B
1 ϕ1 = 227
�
3
ω1
B2
ϕ2 = 26�
P34
A
4
P14
µ
l
D
m mm
= 0 . 002
B1
P24
解:
ω1 P12 P24 117.75 = = ω2 P P 30 12 14
ω2 =
P12 P14 30 ω1 = ×10 = 2.548rad / s P 117.75 12 P 24
D F B
n = 10,pl = 12,p h = 3,F ′ = 2,p ′ = 0 F = 3n − 2 p l − p h − F ′ + p′ C
= 3 × 10 − 2 × 12 − 3 − 2 =1
G
A
J
H I
解 2:C 为复合铰链,F 、I 为局部自由度(焊死) 。
E
n = 8,p l = 10,p h = 3 F = 3n − 2 p l − p h = 3 × 8 − 2 × 10 − 3 =1
机械原理习题答案
机械原理习题答案 《机械原理》作业题解
第二章
机构的结构分析
F=3n-2pl-ph =3× -2× -1= 0 34 F = 3n ? (2pl + ph )= 3 × 4 ? (2 × 5 + 1) = 1
7 4
3
8 5 2 9 1-1' F = 3n ?(2pl + ph ? p') ? F'= 3 × 8 ? (2 × 10 + 2 ? 0) ?1
= 1
第二章 平面机构的结构分析
题2-1 图a所示为一简易冲床的初拟方案。者的思路是:动力由齿轮1输入,使轴A连续回转;而固装在轴A上的凸轮2与杠杆3组成的凸轮机构使冲头4上下运动,以达到冲压的目的。试绘出其机构
运动简图(各尺寸由图上量取),分析是否能实现设计意图,并提出修改方案。
解:1)取比例尺,绘制机构运动简图。(图2-1a) 2)要分析是否能实现设计意图,首先要计算机构管此机构有4个活动件,但齿轮1和凸轮2是固装能作为一个活动件,故 n?3 pl?3 ph?1
F?3n?2pl?ph?3?3?2?4?1?0
的自由度。尽在轴A上,只
原动件数不等于自由度数,此简易冲床不能运动,即不能实现设计意图。
分析:因构件3、4与机架5和运动副B、C、D组成不能运动的刚性桁架。故需增加构件的自由度。 3)提出修改方案:可以在机构的适当位置增加一个活动构件和一个低副,或用一个高副来代替一个低
副。
(1) 在构件3、4之间加一连杆及一个转动副(图2-1b)。 (2) 在构件3、4之间加一滑块及一个移动副(图2-1c)。
(3) 在构件3、4之间加一滚子(局部自由度)及一个平面高副(图2-1d)。
置上添加一个构件(相当于增加3个自由度)和1个低副(相当于引入2个约束),如图2-1(b)(c)所示,这样就相当于给机构增加了一个自由度。用一个高副代替一个低副也可以增加机构自由度,如图2-1
(d)所示。
题2-2 图a所示为一小型压力机。图上,齿轮1与偏心轮1’为同一构件,绕固定轴心O连续转动。在齿轮5上开有凸轮轮凹槽,摆杆4上的滚子6嵌在凹槽中,从而使摆杆4绕C轴上下摆动。同时,又通过偏心轮1’、连杆2、滑杆3使C轴上下移动。最后通过在摆杆4的叉槽中的滑块7和铰链G使冲头8实现冲
机械原理(第七版)作业答案1-8-A4
第二章平面机构的结构分析2—1试画出唧筒机构的运动简图,并计算其自由度。
解:n = 3 ,pl = 4 ,p = 0hF = 3n − 2 p −pl h= 3 × 3 − 2 × 4= 12—2试画出缝纫机下针机构的运动简图,并计算其自由度。
解:n = 3 ,pl = 4 ,p = 0hF = 3n − 2 p −pl h= 3 × 3 − 2 × 4= 1班级成绩姓名任课教师学号批改日期- 1 -2—3试画出图示机构的运动简图,并计算其自由度。
解:或n = 3 ,pl = 4 ,p = 0hF = 3n − 2 p −pl h = 3 × 3 − 2 × 4= 12—4试画出简易冲床的运动简图,并计算其自由度。
n = 5 ,p = 7 ,p = 0l hF = 3 n − 2 p −pl h解:= 3 × 5 − 2 ×7= 1班级成绩姓名任课教师学号批改日期- 2 -2—5图示为一简易冲床的初拟设计方案。
设计者的思路是:动力由齿轮 1输入,使轴 A连续回转,而装在轴 A上的凸轮 2与杠杆 3组成的凸轮机构使冲头 4上下运动,以达到冲压的目的,试绘出其机构运动简图,分析是否能实现设计意图,并提出修改方案。
解:机构简图如下:机构不能运动。
n = 3 ,pl = 4 ,p = 1hF = 3 n − 2 pl −ph可修改为:n = 4 ,pl= 3 × 5 − 2 × 7 − 1= 0或= 5 ,p = 1hF = 3n − 2 p −p 班级成绩l h= 3× 4 − 2 × 5 −1 姓名任课教师= 1 学号批改日期- 3 -或虚约束。
E DDE =FCCF = HG解 1:C 、F 为复合铰链,I 为局部自由度, EFGC 为 虚 约 束 。
n = 12 , p= 17 , p = 1 , F ′ = 1 , p ′ = 1B A IG HJKNlhF = 3 n − 2 p − p − F ′ + p ′l h= 3 × 12 − 2 × 17 − 1 − 1 + 1 = 1解 2:C 为复合铰链,I 为局部自由度(焊死),EFGC 为 虚 约 束 ( 去 掉 )。