
制动间隙自动调整臂
1
制动间隙自动调整臂
汽车制动间隙自动调整臂,最早出现在我国是在九十年代中期,当时只有几个专利技术,尚不成熟,后来瀚德技术公开,国内有少数几个厂家研制,但应用效果均不理想,从此,许多有识之士,开始对自动调整臂的研究,直到近期已有几十项专利,研究人员也由过去的廖廖数人发展到几十人。代表的臂型共有以下几种:
(1)以瀚德一代为基础的瀚德臂型。
(2)以瀚德二代为基础的瀚德臂型。
(3)以美国臂型为基础的具有调整拐的臂型。
(4)以45°斜齿轮传动为特点的臂型。
以上各种臂型的产品均已投放市场,但投放量远远低于主机厂需求,究其原因有以下三个方面:
(1)技术尚不成熟,可靠性差故障率高;
(2)结构复杂,使用者不易掌握,体积大,安装不便适应性差;
(3)出厂成本高,导致售价高,无法普及。
由于以上原因阻碍了自动调整臂的普及推广,早在两年前,国家建设部就颁文要求强制采用自动调整臂,但由于存在上述原因未得实施,去年国家再次颁文强制执行,情况仍未好转。
针对上述情况,本文作者及相关人等开发研制了外联直传型自动调整臂,
本着结构简单体积小,使用方便维护少;制造容易造价低,适应广泛易普及;低故障率,高可靠性的设计原则进行了方案设计及施工图设计,按国家建设部 2 新颁布的标准进行实验室试验结果理想。主要技术指标已达到(1)调整负载为40Nm时,稳定运行达5000次以上。(2)正常调整负载时有效运行10万次以上。(3)粉尘试验,盐浴试验均完成标准要求。除此之外,一个普通装配工人,用一支螺丝刀,一把手锤,一把搬手,在两分钟内便可完成一只臂的装配,车辆每更换一次刹车衬片时,对调整臂进行一次拆洗和注润滑脂便是其维护的全部内容,与此前所有臂型相比,此调整臂的安装空间最小,安装时最方便,没有任何特殊要求。现以图示为例,说明各型调整臂结构特点,并做对比。
1、 瀚德一代臂型
主要有1小压簧、2中压簧、3外部连接件、4控制板、5联结套、6齿条、7盖板、8主动盘、9轴承套、10壳体、11前堵盖、12止推轴承、13从动套、14扭簧、15齿轮、16整体蜗杆、17蜗轮、18挡片、19大压簧、20后堵盖等件,共由二十个主要件构成。其结构特征为:控制板与主动盘通过联结套铆合固联,
主动盘上豁口与齿条凸台啮合,齿条与齿轮啮合,齿轮、从动套、扭簧均套在 3 整体蜗杆的轴上,且扭簧外涨在齿轮、从动套的内孔上,从动套上有锥型细牙与蜗杆上锥型牙啮合,从动套前端有止推轴承,止推轴承前为前堵盖,前堵盖与壳体以螺纹连接,挡片与蜗杆后端以高副型式接触,大压簧压在挡片上,后堵盖压在大压簧上,后堵盖与壳体以螺纹连接。传动过程为:控制板联动主动盘,主动盘带动齿条,齿条带动齿轮,齿轮通过扭簧单向带动从动套,从动套带动蜗杆,蜗杆带动蜗轮。优点:制造精度高、密封性好。不足之处:齿条传动有极限位置要求,故对臂的安装有位置要求,且甚为严格。另外断面为方形的扭簧易损坏,整臂故障率较高。
2、 瀚德二代臂型
主要有1Ⅰ级蜗轮、2止推轴承、3前堵盖、4轴承套、5Ⅰ级蜗杆、6端面牙半离合器、7小压簧、8小轴、9从动齿轮、10壳体、11Ⅱ级蜗轮、12后堵盖、 4 13挡片、14大压簧、15Ⅱ级蜗杆、16主动齿轮、17联结套、18盖板、19控制板、20外部连接件等件,共由二十个主要件构成。其结构特征为:主动齿轮与控制板通过联结套铆合固联,主动齿轮与从动齿轮啮合,端面牙半离合器与主动齿轮以凸台与凹槽相联,中间设有小压簧,端面齿半离合器与Ⅰ级蜗杆以端面牙啮合,用小轴将从动齿轮、端面牙半离合器、Ⅰ级蜗杆穿成一串,Ⅰ级蜗杆与Ⅰ级蜗轮啮合,Ⅰ级蜗轮套在Ⅱ级蜗杆轴上,并以锥齿啮合,止推轴承装在Ⅰ级蜗轮前端,其前部为前堵盖,前堵盖与壳体以螺纹连接,挡片与蜗杆后端以高副型式接触,大压簧压在挡片上,后堵盖压在大压簧上,后堵盖与壳体以螺纹连接。传动过程为:控制板联动主动齿轮,主动齿轮带动从动齿轮,从动齿轮联动端面牙半离合器,半离合器与Ⅰ级蜗杆以端面牙啮合,端面牙为锯齿齿形,可以使端面牙半离合器的双向转动变成Ⅰ级蜗杆的单向转动,Ⅰ级蜗杆带动Ⅰ级蜗轮,Ⅰ级蜗轮通过锥齿带动Ⅱ级蜗杆,Ⅱ级蜗杆带动Ⅱ级蜗轮。优点:除了保留瀚德一代臂型的制造精度高,密封性好之外,还克服了瀚德一代臂型安装位置要求苛刻,扭簧易损的不足。不足之处:零件制造复杂,成本高,采用端面牙离合器变扭簧式离合器的无级调整为有级调整,若制动器技术状况不佳易过调。
3、 美国臂型
主要有1叉架、 2壳体、3蜗杆、4蜗轮、5盖板、6扭簧、7前堵盖、8变形齿轮、9胶套、10调整拐、11销轴等件,共由十一个主要件构成。其结构特征为:叉架与壳体、调整拐均为铰接,调整拐另一端有齿槽,与变形齿轮啮合,变形齿轮套在蜗杆轴上,并用扭簧将二者紧箍联结,蜗杆与蜗轮啮合。传动过程为:叉架带动调整拐,调整拐带动变形齿轮,变形齿轮通过扭簧带动蜗杆,蜗杆带动蜗轮。优点:零件较少,结构简单、传动性好。不足之处:叉架、壳体体积过大,适应桥型受到限制,手动调整时需拆解零件,不可取! 5
4、 以45°斜齿轮传动的臂型
主要有1壳体、2蜗杆、3蜗杆轴、4被动斜齿轮、5压簧、6六方套、7传动套、8从动齿轮、9主动齿轮、10控制板、11外部连接件、12蜗轮、13盖板、 6 14主动斜齿轮、15有尾扭簧等件,共由十五个主要件构成。其结构特征为:主动齿轮与控制板铆合固联,主动齿轮与从动齿轮啮合,扭簧外涨在从动齿轮内孔,扭簧的另一端置于主动斜齿轮的槽口内,主动斜齿轮与被动斜齿轮啮合,被动斜齿轮套在蜗杆轴上,其上的凸台置于传动套的豁口内,二者中间设置压簧,传动套套在六方套上,六方套与蜗杆轴铆合,蜗杆轴与蜗杆过盈连接,蜗杆与蜗轮啮合。传动过程为:控制板联动主动齿轮,主动齿轮带动从动齿轮,从动齿轮通过有尾扭簧单向带动主动斜齿轮,主动斜齿轮带动被动斜齿轮,被动斜齿轮联动传动套、六方套、蜗杆,蜗杆带动蜗轮。优点:降低了零件的加工难度。不足之处:(1)采用45°斜齿轮传动效率低,传动阻力加大;(2)有尾扭簧易断尾;(3)密封性差。
5、 外联直传型调整臂
主要有1叉架、2壳体、3外连杆、4摆臂、5主动锥齿轮、6蜗轮、7主动套、8扭簧、9盖板、10蜗杆、11锥齿轮轴等件,共由十一个主要件构成。其结构特征为:外连杆铰接于叉架及摆臂上且置于壳体外部,摆臂与主动套以六方柱面装配,主动套套在主动锥齿轮上,扭簧紧箍在主动套及主动锥齿轮的外 7 圆柱面上,主动锥齿轮与锥齿轮轴啮合,锥齿轮轴与蜗杆过盈连接,蜗杆与蜗轮啮合。传动过程为:叉架带动外连杆,外连杆带动摆臂,从而带动主动套,主动套通过扭簧单向带动主动锥齿轮,主动锥齿轮带动锥齿轮轴,从而带动蜗杆,蜗杆带动蜗轮。优点:将动力直接传给离合器,省去复杂的传动过程,外形小,内部零件断面尺寸大;传动省力,动作灵敏,易复位;零件数量少,制造成本低;零件结构合理,可靠性高,故障率低;整臂简单,易于理解,外行容易掌握;自动调整功能失效后能自动转为手动调整臂;适应车型广泛易于普及。
调整臂原理图
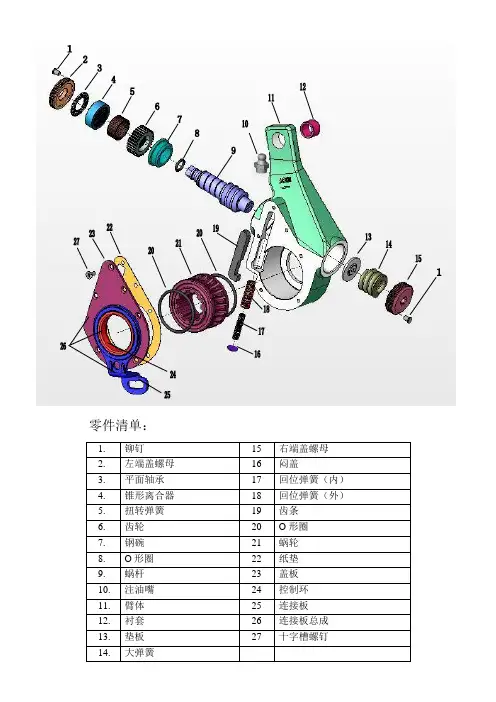
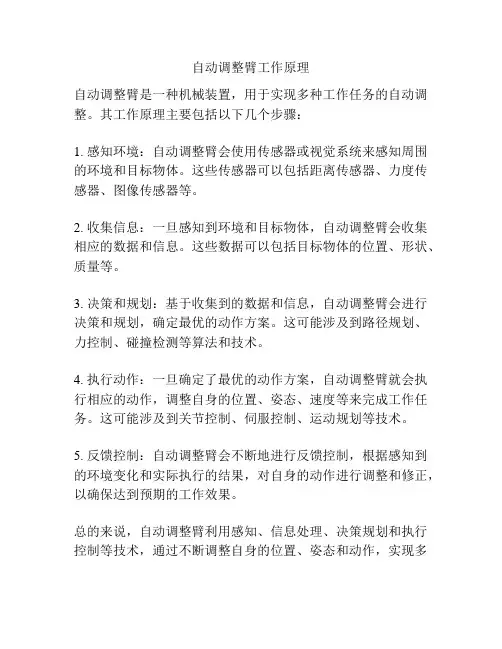
零件清单:
1. 铆钉 15 右端盖螺母
2. 左端盖螺母 16 闷盖
3. 平面轴承 17 回位弹簧(内) 4. 锥形离合器 18 回位弹簧(外) 5. 扭转弹簧 19 齿条
6. 齿轮 20 O形圈
7. 钢碗 21 蜗轮
8. O形圈 22 纸垫
9. 蜗杆 23 盖板
10. 注油嘴 24 控制环
11. 臂体 25 连接板
12. 衬套 26 连接板总成
13. 垫板 27 十字槽螺钉
14. 大弹簧 1. 起始位置
连接板25被固定在支架上,齿条19与控制环24
的槽口上端相接触。槽口的宽度决定了刹车片与
制动鼓之间的设定间隙值。
2.转过间隙角
调整臂转过角A。此时,齿条19向下运动与控制
环24的槽口下端接触,制动蹄张开。当存在超量
间隙时,刹车片与制动鼓尚末接触。
3.转过超量间隙角B
调整臂继续转动。此时,齿条19已和控制环24
的槽口下端接触(控制环与固定的控制臂被铆为
一体),不能继续向下运动。齿条驱动齿轮6旋转,
单向离合器在这个方面可以相对自由转动转过角B
后,凸轮轴带动制动蹄进一步张开,致使刹车片与
制动鼓相接触。
4.转入弹性角C
当调整臂继续转动时,由于刹车片与制动鼓已经
相接触,作用在凸轮轴和蜗轮上的力矩迅速增加,
蜗轮21作用于蜗杆9上的力(向右)随之增大,
使得蜗杆压缩弹簧14并向右移动,从而导致蜗杆
9与锥形离合器4分离。
5.转弹性角C
调整臂继续转动时,齿条被控制环限制仍然不能向
下运动而驱动齿轮转动。这时由于锥形离合器4与
蜗杆9处于分离状态,整个单向离合器总成一起转动。
AABABABC6.向回转过弹性角C
制动开始释放,调整臂向回转过角C。在回位弹簧17
和18的作用下,使得齿条向下紧帖控制环24的槽口
下端。此时,锥形离合器4与蜗杆9仍处于分离状态,
齿条可以驱使单向离合器总成自由转动。
自动调整臂工作原理
自动调整臂工作原理
自动调整臂是一种机械装置,用于实现多种工作任务的自动调整。其工作原理主要包括以下几个步骤:
1. 感知环境:自动调整臂会使用传感器或视觉系统来感知周围的环境和目标物体。这些传感器可以包括距离传感器、力度传感器、图像传感器等。
2. 收集信息:一旦感知到环境和目标物体,自动调整臂会收集相应的数据和信息。这些数据可以包括目标物体的位置、形状、质量等。
3. 决策和规划:基于收集到的数据和信息,自动调整臂会进行决策和规划,确定最优的动作方案。这可能涉及到路径规划、力控制、碰撞检测等算法和技术。
4. 执行动作:一旦确定了最优的动作方案,自动调整臂就会执行相应的动作,调整自身的位置、姿态、速度等来完成工作任务。这可能涉及到关节控制、伺服控制、运动规划等技术。
5. 反馈控制:自动调整臂会不断地进行反馈控制,根据感知到的环境变化和实际执行的结果,对自身的动作进行调整和修正,以确保达到预期的工作效果。
总的来说,自动调整臂利用感知、信息处理、决策规划和执行控制等技术,通过不断调整自身的位置、姿态和动作,实现多种工作任务的自动化调整。这种自动化调整的原理和方法可以应用于各种领域,如工业生产、医疗护理、物流仓储等。
自动调整臂原理图及安装调整方法
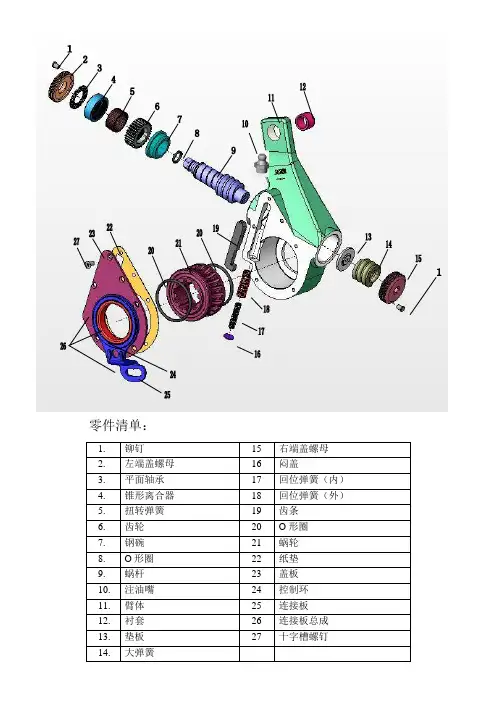
零件清单:
1. 铆钉 15 右端盖螺母 2. 左端盖螺母 16 闷盖
3. 平面轴承 17 回位弹簧(内)
4. 锥形离合器 18 回位弹簧(外)
5. 扭转弹簧 19 齿条
6. 齿轮 20 O形圈
7. 钢碗 21 蜗轮
8. O形圈 22 纸垫
9. 蜗杆 23 盖板
10. 注油嘴 24 控制环
11. 臂体 25 连接板
12. 衬套 26 连接板总成
13. 垫板 27 十字槽螺钉
14. 大弹簧 1. 起始位置
连接板25被固定在支架上,齿条19与控制环24
的槽口上端相接触。槽口的宽度决定了刹车片与
制动鼓之间的设定间隙值。
2.转过间隙角
调整臂转过角A。此时,齿条19向下运动与控制
环24的槽口下端接触,制动蹄张开。当存在超量
间隙时,刹车片与制动鼓尚末接触。
3.转过超量间隙角B
调整臂继续转动。此时,齿条19已和控制环24
的槽口下端接触(控制环与固定的控制臂被铆为
一体),不能继续向下运动。齿条驱动齿轮6旋转,
单向离合器在这个方面可以相对自由转动转过角B
后,凸轮轴带动制动蹄进一步张开,致使刹车片与
制动鼓相接触。
4.转入弹性角C
当调整臂继续转动时,由于刹车片与制动鼓已经
相接触,作用在凸轮轴和蜗轮上的力矩迅速增加,
蜗轮21作用于蜗杆9上的力(向右)随之增大,
使得蜗杆压缩弹簧14并向右移动,从而导致蜗杆
9与锥形离合器4分离。
5.转弹性角C
调整臂继续转动时,齿条被控制环限制仍然不能向
下运动而驱动齿轮转动。这时由于锥形离合器4与
蜗杆9处于分离状态,整个单向离合器总成一起转动。
6.向回转过弹性角C
制动开始释放,调整臂向回转过角C。在回位弹簧17
和18的作用下,使得齿条向下紧帖控制环24的槽口
下端。此时,锥形离合器4与蜗杆9仍处于分离状态,
齿条可以驱使单向离合器总成自由转动。
7.向回转入间隙角A
S-ABA结构制动间隙自动调整臂的优点
技术与研究
S-ABA结构制动间隙自动调整臂的优点
S—ABA结构制动间隙自动调
整臂是指双蜗蜗杆结构调整臂,无
论是Haldex还是SBT的产品均采
用的是这种结构。 S—ABA结构制动间隙自动调
整臂有下列共同的优点:
(1)s—ABA调整臂的调节幅度
小。Haldex的齿轮齿条式调整臂
(以下简述AA1)为8%,Haldex的 S—ABA为3%,SBT的S—ABA为
1.78%,由于它降低了调节速率,在
一定程度缓解了“制动鼓因热膨胀
而判断力的大小是否在允许范围内,
是否对拉深件有影响(起皱、拉裂
等)。如图2所示。 由三维图可以很直观地看出,
总拉深力随着板料厚度的增加单调
增大,而凹模圆角半径的增大对它
影响比较小。处于一个波动状态,大 致上在R=5mm时达到最小,这说 李厚情
引起过调”的难题。
(2)S—ABA调整臂将原AA1
的齿条直线运动变为蜗轮圆周运动,
从而使得控制臂初始安装可不受限 制,通用性大大提高,对安装使用
的人员的技术要求也大大降低,从
而大大降低因调整臂安装不当引起
的故障率;同时给生产和管理带来 了方便。见图1。
(3)作为SBT的s—ABA调整
臂,由于它的蜗轮蜗杆中心距以及 蜗轮外径 ̄L Haldex的S-ABA¥1应
明了凹模圆角并不是越大越好,在 接下来的覆盖件模具型面的修改过
程中要加以注意。
3.3模具间隙和凹模圆角半径对成
形性能的综合影晌
下图是对模具型面参数以及拉
深工艺参数对成形性能影响的综合
模拟,包括模具间隙和圆角半径对
表1汽车覆盖件产品缺陷及解决方法
缺陷 产生原因 解决方法 压边力过大 减小外滑块压力 凹模口或拉延筋圆角半径过小 加大相关圆角半径 拉延筋布置不当或间隙过小 调整拉延筋数量位置和间隙 破 板料尺寸过大 适当减小板料尺寸 板料放置位置不当 正确定位板料 局部形状变形条件恶劣 改变拉延筋设计、加工艺口 裂 压料面表面粗糙度过大 减小压料面表面粗糙度 润滑状况较差 改善润滑条件 板料质量较差(厚度均匀性、 优化板料展开料形状 表面质量、材料力学性能等) 或重新选材 压边力过小 增大外滑块压力 凹模口圆角半径过大 减小相关圆角半径 起 拉延筋布置不当或数目过少 增设拉延筋或改变设计
汽车S型凸轮鼓式制动器间隙自动调整臂与整车的匹配研究
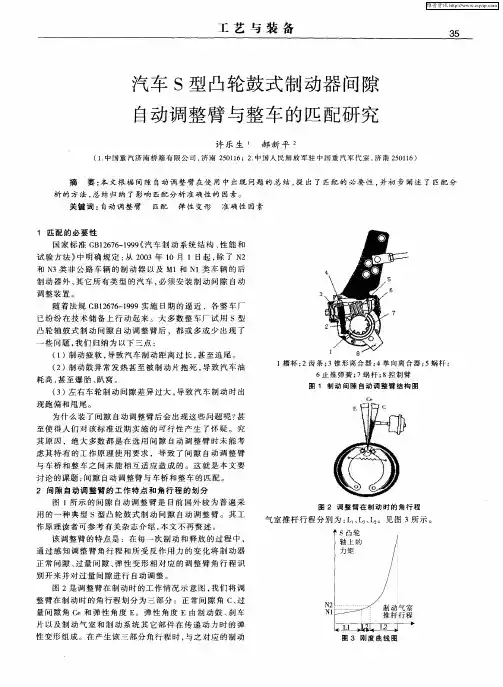
工艺与装备 汽车S型凸轮鼓式制动器间隙 自动调整臂与整车的匹配研究 许乐生t 郝新平z (1.中国重汽济南桥箱有限公司,济南250116;2.中国人民解放军驻中国重汽军代室,济南250116) 摘 要:本文根椐间隙自动调整臂在使用中出现问题的总结,提出了匹配的必要性,并初步阐述了匹配分 析的方法,总结归纳了影响匹配分析准确性的因素。 关键词:自动调整臂 匹配 弹性变形 准确性因素 1匹配的必要-陛 国家标准GB12676—1999《汽车制动系统结构、性能和 试验方法》中明确规定:从2003年10月1日起,除了N2 和N3类非公路车辆的制动器以及M1和N1类车辆的后 制动器外,其它所有类型的汽车,必须安装制动间隙自动 调整装置。 随着法规GB12676—1999实施日期的逼近,各整车厂 已纷纷在技术储备上行动起来。大多数整车厂试用S型 凸轮轴鼓式制动间隙自动调整臂后,都或多或少出现了 一些问题,我们归纳为以下三点: (1)制动疲软,导致汽车制动距离过长,甚至追尾。 (2)制动鼓异常发热甚至被制动片抱死,导致汽车油 耗高,甚至爆胎、趴窝。 (3)左右车轮制动间隙差异过大,导致汽车制动时出 现跑偏和甩尾。 为什么装了间隙自动调整臂后会出现这些问题呢?甚 至使得人们对该标准近期实施的可行性产生了怀疑。究 其原因,绝大多数都是在选用间隙自动凋整臂时未能考 虑其特有的工作原理使用要求,导致了间隙自动调整臂 与车桥和整车之间未能相互适应造成的。这就是本文要 讨论的课题:间隙自动调整臂与车桥和整车的匹配。 2间隙自动调整臂的工作特点和角行程的划分 图1所示的间隙自动调整臂是目前国外较为普遍采 用的一种典型S型凸轮鼓式制动间隙自动调整臂。其工 作原理读者可参考有关杂志介绍,本文不再赘述。 该调整臂的特点是:在每一次制动和释放的过程中, 通过感知调整臂角行程和所受反作用力的变化将制动器 正常间隙、过量间隙、弹性变形相对应的调整臂角行程识 别开来并对过量间隙进行自动调整。 图2是调整臂在制动时的工作情况示意图,我们将调 整臂在制动时的角行程划分为三部分:正常间隙角C、过 量间隙角ce和弹性角度E。弹性角度E由制动鼓、刹车 片以及制动气室和制动系统其它部件在传递动力时的弹 性变形组成。在产生该三部分角行程时,与之对应的制动 1槽杯;2齿条;3锥形离合器;4单向离合器;5蜗杆 6止推弹簧;7蜗杆;8控制臂 图1制动间隙自动调整臂结构图 C
陕汽德龙X3000维修手册--第五章+++车++桥(2)
第五章 车 桥
第三节 单级减速驱动双联桥
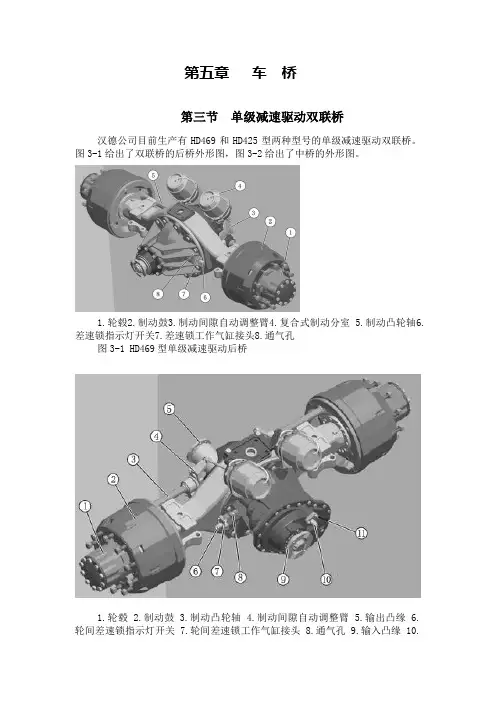
汉德公司目前生产有HD469和HD425型两种型号的单级减速驱动双联桥。
图3-1给出了双联桥的后桥外形图,图3-2给出了中桥的外形图。
1.轮毂2.制动鼓3.制动间隙自动调整臂4.复合式制动分室 5.制动凸轮轴6.
差速锁指示灯开关7.差速锁工作气缸接头8.通气孔
图3-1 HD469型单级减速驱动后桥
1.轮毂 2.制动鼓 3.制动凸轮轴 4.制动间隙自动调整臂 5.输出凸缘 6.
轮间差速锁指示灯开关 7.轮间差速锁工作气缸接头 8.通气孔 9.输入凸缘
10.轴间差速锁指示灯开关 11.轴间差速锁工作气缸气接头
图3-2 HD469型单级减速驱动中桥
表3-1给出了HD469型单减双联桥的基本性能参数
一、单级减速双联桥结构
单级减速双联桥的轮边结构与上面介绍的单级减速单后桥的完全相同,除
了半轴等部分零件有一定的区别之外,其余大部分零件均可互换。
双联桥的后桥结构与上一节介绍的HD450和HD485型单后桥大同小异,其
维修拆装程序也都基本相同,只是HD425型双联后桥与HD450和HD485型单后桥
结构完全相同,而HD469型双联后桥的差速器结构却与之略有差异。图3-3给出
了双联后桥中央传动的结构图。
1.被动齿轮 2.差速器壳 3.行星齿轮 4.主减速器壳 5.主动齿轮 6.驱动
桥壳 7.半轴 8.差速锁啮合套 9.半轴齿轮 10.差速锁工作缸 11.主动齿轮轴承
座 12.输入凸缘
图3-3双联后桥中央传动机构图
1.凸缘螺母 2.凸缘 3.4.凸缘油封 5.隔环 6.主动齿轮外轴承 7.轴承座
8.调整垫片 9.螺栓 10.调整垫片 11.隔环 12.主动齿轮内轴承 13.主动齿轮轴
14.支承轴承 15.主减速器壳 16.差速器轴承开槽螺母 17.差速器轴承 18.被动
齿轮固定螺栓 19.在差速器壳 20.被动齿轮 21.半轴齿轮垫片 22.左半轴齿轮
自动调整臂工作原理 2
学习内容:
1、掌握汽车制动器自动调整臂装配图结构与零件装配关系
2、主要零件壳体结构与技术要求
3、结合所给参考资料写出所给汽车制动器自动调整臂工作原理与自动调整的装配关系
自动调整臂实际上就是一个开环的机械自动控制系统,其工作原理如图2-2所示。
控制盘固定在车轴上作为定位元件,其上的开口对应于标准的制动间隙值,齿条可在开口内
上下移动(在壳体的带动下),在制动开始时,齿条与开口的上端接触,在制动过程中,齿条移到开口的下端。超量间隙的调整是在制动回位的过程中完成的。回位时,壳体如ω方向转动,壳体带动齿条移到开口的上端,如存在超量间隙△,壳体继续回位,齿条已不能移动,齿条驱动调整器转动调整器带动蜗杆。z方向转动驱动蜗轮转动一永久的角度(当然凸轮轴亦转过同样的角度△)而达到消除超量间隙△,调节制动间隙到标准值△Xo。
其工作原理如下图。 精选文库
— 2 (1)制动间隙处于设计理想状态时。制动时,制动分泵连接叉推动主臂1逆时针旋转,大蜗杆7推动大蜗轮9,大蜗轮9通过内花键3带动凸轮轴转动实现制动。在臂体1逆时针转动时,因控制臂5为固定的,与其固定连接的大齿轮4不动,小齿轮6将沿大齿轮4的节圆滚动,即小齿轮6也逆时针转动;经内爪键17的传动,上端锯齿轮11相应逆时针转动。当制动间隙在理想状态内时,在上端锯齿轮11逆时针转动过程中,它将压缩顶簧13顺着下端锯齿轮12的锯齿斜而轴向移动,但不会跳齿。因小蜗杆右端为一单向超越离合器,下端锯齿轮12与小蜗杆不会转动。解除制动时,制动分泵连接叉推动主臂1顺时针旋转,大蜗杆7推动大蜗轮9,大蜗轮9通过内花键3带动凸轮轴转动解除制动,在臂体1顺时针转动时,小齿轮6将沿大齿轮4的节圆滚动,即小齿轮6也顺时针转动;经内爪键7的传动,上端锯齿轮11相应顺时针转动,同时在顶簧13作用,顺着下端锯齿轮12的锯齿斜而做反向的轴向移动,其运动的角度和位移均与制动时相同,因血不做间隙调整。
刹车调整臂安装
1 东风153客车桥HALDEX刹车间隙
自动调整臂安装步骤
一、 前桥HALEDX刹车间隙自动调整臂的拆卸
1、移去制动分泵连接叉的开口销、圆柱插销,使之与刹车间隙自动调整臂分离。
2、拆去控制臂与定位支架相连的支柱螺栓,螺母垫片。
3、拆去 轮轴上的轴向定位螺检及垫片。
4。SW12的扳手逆时针方向转动刹车间隙自动调整臂上的六角调整螺母,移出调整臂(所需力矩较大,会听到咔咔声),随后将其拆除。
二、 前桥HALDEX刹车间隙自动调整臂的安装
1.解除制动,确保制动分泵推杆处于初始位置。
2. 在S凸轮轴上涂上黄油。将调整臂安装在S 凸轮轴上,调整臂壳体上箭头方向应与制动方向一致,顺时针转动调整臂端部的六角螺母,使调整臂转入分泵推杆U型叉内,直至调整臂上的孔与U 形叉孔对正。在圆柱销上涂上黄油,将其轻松插入叉孔,锁上开口销。(注意:调整臂上孔与U形叉孔一定要对正。)
3 .将控制臂沿控制臂上箭头示意方向推动,直至推不动为止。目的是保证磨擦衬片和制动鼓之间的设定间隙。随后先将HALDEX卡箍式定位支架安装在凸轮轴轴端外壳上,在定位支架上的螺母、垫片最终紧固前,将控制臂通过定位支架的螺栓支柱,螺母,垫片定位于定位支架上(详请参见图示),最后紧固定位支架于车桥上(通过其上的两只螺母,紧固力矩至少为20nm)。控制臂与定位支架的联接方式见图示。
4.用两只螺栓、垫片将调整臂固定在S凸轮轴上。
5.用SW12的扳手顺时针方向(转动力矩小,无咔咔声)转动调整臂的六角螺母,直至磨擦衬片与制动鼓按触,然后再逆时针方向转动六角螺母3/4圈(转动力矩较大,会听到咔咔声),注意不能用电动扳手或风动钻。
6.施加若干次制动,刹车间隙将自动调整至正常范围。调整功能可通过六角螺母在刹车即将结束时顺时针方向的自动旋转观察到。至此安装过程完毕。 2
汽车配件中英文对照
汽车配件中英文对照
valve ass'y蝶阀总成
tube挠形软管
pump刹车总泵
grip brake手刹车
relay转向灯间歇继电器drive shaft举升泵小传动轴solenoid
valve举升电磁阀
four-circuit
四回路保护阀
protection valve
connector bolt连杆螺栓
service kit刹车总泵修理包service kit四通阀修理包piston ring活塞环
bush板簧销衬套
valve继动阀
valve熄火按钮阀
washer增压器垫片
gasket增压器六角垫
relay雨刮继电器
hose ass'y发动机回油管总成release bearing离合器分离轴承release bearing holder离合器分离轴承座gasket油底壳垫
plate前板簧压板
pin后制动蹄销套service kit离合器助力泵修理包switch倒车灯开关
dual H air valve变速箱双H气阀switch刹车灯开关
hose离合器连接油管pump发动机手油泵
oil seal气泵油封
gasket铜垫子
gasket铜垫子 bearing传动轴橡胶轴承pressure sensor机油压力感应塞shaft
C传动轴总成(长) shaft C二三桥传动轴总成upper push rod上推力杆
lower push rod下推力杆element空滤
service kit离合器总泵修理包temperature transmitter水温压力感应塞liner ass'y发动机四配套
liner ass'y发动机四配套pump ass'y发动机油泵总成cylinder
head发动机缸盖
flange fork传动轴凸缘叉adapter传动连接盘
starter起动机
gasket大梁橡胶垫element空滤
platen离合器压盘
“铁哥们”制动间隙自动调整臂结构、工作原理、特点、安装及调整方法
1 / 3
“铁哥们”制动间隙自动调整臂
结构、工作原理、特点、安装及调整方法
1.结构组成:
制动间隙自动调整臂为阶跃式间隙自动调整装置。
该调整臂主要由壳体、蜗杆、蜗轮、棘轮、棘爪、压缩弹簧及与之相连的滑块、连杆等构件为调整补偿构件。
2.工作原理:
2.1无需自动补偿时
制动时,气室充气,气室推杆推动调整臂转动,并带动与调整臂中蜗轮相啮合的S-凸轮轴转动,从而打开制动蹄片压住制动鼓产生摩擦力矩,直至制动。在这期间调整臂转动后消除了制动蹄片与制动鼓间的间隙以及制动蹄片、S-凸轮轴、制动鼓所引起的弹性变形,刹车中由于连接套与气室的推杆相连接从而随着调整臂的转动,使与连接套相连的连杆带动滑块向上窜动,其窜动量设定值等于正常制动时调整臂转动所引起的最大窜动值。由于棘轮、棘爪的外表面带一定螺旋角的锯齿形斜齿,当棘轮向上运动时由于此时受力面为非工作面,棘爪在棘轮上滑动,当制动间隙没有超过设定值时棘轮上窜动的行程小于棘轮外表面相邻两齿的轴向齿距此时棘轮、棘爪不发生跳齿,制动器放松后,调整臂复位,棘轮和棘爪又返回原位,不进行间隙补偿。
2.2自动补偿时
当制动间隙由于摩损而引起增大、增大量超过设定值后棘轮的行程大于相邻两齿的轴向齿距时,在压缩弹簧的作用下棘爪跳过一齿重新啮合。当制动器放松后调整臂复位时,棘轮返回。此时棘轮、棘爪齿形工作面为直面,棘轮轴向返回,在棘爪的作用下棘轮会转动一定角度,棘轮和蜗杆是由花键相连接,因此棘轮会带动蜗杆旋转相同角度;蜗杆又带蜗轮转动,同样,蜗杆带动S-凸轮轴也转过同样的角度,既实现了间隙补偿。
3.产品特点:
2 / 3
3.1该装置具有检测机构和调整补偿机构,结构紧凑、动作灵活、性能安全可靠,它的安装方法基本与手动调整臂一样,安装十分方便。
3.2由于调整结构被封闭于壳体之内而受到很好的保护,从而避免了受潮、脏物及磕碰等。
3.3不再需要人工调节制动间隙,使车辆制动鼓和蹄片之间的间隙始终保持在一个正常值范围内,大大提高了车辆的制动性能,减小了制动隐患,提高了车辆行驶的安全性,也降低了维护成本。