
自动控制原理选择填空资料讲解
自动控制原理选择填空1、反馈控制又称偏差控制,其控制作用是通过 给定值 与反馈量的差值进行的。
2、复合控制有两种基本形式:即按 输入 的前馈复合控制和按 扰动的前馈复合控制。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联方式连接,其等效传递函数为()G s ,则G(s)为 G1(s)+G2(s) (用G 1(s)与G 2(s) 表示)。
4、典型二阶系统极点分布如图1所示,=n ω 阻尼比=ξ 0.7072= , 该系统的特征方程为 2220s s ++= ,该系统的单位阶跃响应曲线为 衰减振荡 。
5、若某系统的单位脉冲响应为0.20.5()105t tg t ee --=+, 则该系统的传递函数G(s)为 1050.20.5s s s s +++ 。
6、根轨迹起始于 开环极点 ,终止于 开环零点 。
7、设某最小相位系统的相频特性为101()()90()tg tg T ϕωτωω--=--,则该系统的开环传递函数为 (1)(1)K s s Ts τ++ 。
8、PI 控制器的输入-输出关系的时域表达式是1()[()()]p u t K e t e t dt T =+⎰ ,其相应的传递函数为1[1]p K Ts +,由于积分环节的引入,可以改善系统的 稳态性能 性能。
二、选择题(每题 2 分,共20分)1、采用负反馈形式连接后,则 ( D )A 、一定能使闭环系统稳定;B 、系统动态性能一定会提高;C 、一定能使干扰引起的误差逐渐减小,最后完全消除;D 、需要调整系统的结构参数,才能改善系统性能。
2、下列哪种措施对提高系统的稳定性没有效果 ( A )。
A 、增加开环极点;B 、在积分环节外加单位负反馈;C 、增加开环零点;D 、引入串联超前校正装置。
3、系统特征方程为 0632)(23=+++=s s s s D ,则系统 ( C )A 、稳定;B 、单位阶跃响应曲线为单调指数上升;C 、临界稳定;D 、右半平面闭环极点数2=Z 。
4、系统在2)(t t r =作用下的稳态误差∞=ss e ,说明 ( A )A 、 型别2<v ;B 、系统不稳定;C 、 输入幅值过大;D 、闭环传递函数中有一个积分环节。
5、对于以下情况应绘制0°根轨迹的是( D )A 、主反馈口符号为“-” ;B 、除r K 外的其他参数变化时;C 、非单位反馈系统;D 、根轨迹方程(标准形式)为1)()(+=s H s G 。
6、开环频域性能指标中的相角裕度γ对应时域性能指标( A ) 。
A 、超调%σB 、稳态误差ss eC 、调整时间s tD 、峰值时间p t7、已知开环幅频特性如图2所示, 则图中不稳定的系统是(B )。
系统① 系统② 系统③图2A 、系统①B 、系统②C 、系统③D 、都不稳定8、若某最小相位系统的相角裕度0γ>o ,则下列说法正确的是 ( C )。
A 、不稳定;B 、只有当幅值裕度1g k >时才稳定;C 、稳定;D 、不能判用相角裕度判断系统的稳定性。
9、若某串联校正装置的传递函数为1011001s s ++,则该校正装置属于( B )。
A 、超前校正 B 、滞后校正 C 、滞后-超前校正 D 、不能判断 10、下列串联校正装置的传递函数中,能在1c ω=处提供最大相位超前角的是:BA 、1011s s ++ B 、1010.11s s ++ C 、210.51s s ++ D 、0.11101s s ++1、在水箱水温控制系统中,受控对象为 水箱 ,被控量为 水温 。
2、自动控制系统有两种基本控制方式,当控制装置与受控对象之间只有顺向作用而无反向联系时,称为 开环控制系统 ;当控制装置与受控对象之间不但有顺向作用而且还有反向联系时,称为 闭环控制系统 ;含有测速发电机的电动机速度控制系统,属于 闭环控制系统 。
3、稳定是对控制系统最基本的要求,若一个控制系统的响应曲线为衰减振荡,则该系统 稳定 。
判断一个闭环线性控制系统是否稳定,在时域分析中采用 劳斯判据 ;在频域分析中采用 奈奎斯特判据 。
4、传递函数是指在 零 初始条件下、线性定常控制系统的 输出拉氏变换与 输入拉氏变换 之比。
5、设系统的开环传递函数为2(1)(1)K s s Ts τ++,则其开环幅频特性为,相频特性为 arctan 180arctan T τωω--o 。
6、频域性能指标与时域性能指标有着对应关系,开环频域性能指标中的幅值穿越频率c ω对应时域性能指标 调整时间s t,它们反映了系统动态过程的 快速性 。
二、选择题(每题 2 分,共20分) 1、关于传递函数,错误的说法是 ( B )A 传递函数只适用于线性定常系统;B 传递函数不仅取决于系统的结构参数,给定输入和扰动对传递函数也有影响;C 传递函数一般是为复变量s 的真分式;D 闭环传递函数的极点决定了系统的稳定性。
2、下列哪种措施对改善系统的精度没有效果 ( C )。
A 、增加积分环节B 、提高系统的开环增益KC 、增加微分环节D 、引入扰动补偿3、高阶系统的主导闭环极点越靠近虚轴,则系统的 ( D ) 。
A 、准确度越高B 、准确度越低C 、响应速度越快D 、响应速度越慢4、已知系统的开环传递函数为50(21)(5)s s ++,则该系统的开环增益为 ( C )。
A 、 50 B 、25 C 、10 D 、55、若某系统的根轨迹有两个起点位于原点,则说明该系统( B ) 。
A 、含两个理想微分环节B 、含两个积分环节C 、位置误差系数为0D 、速度误差系数为06、开环频域性能指标中的相角裕度γ对应时域性能指标( A ) 。
A 、超调%σB 、稳态误差ss eC 、调整时间s tD 、峰值时间p t7、已知某些系统的开环传递函数如下,属于最小相位系统的是(B )A 、 (2)(1)K s s s -+B 、(1)(5K s s s +-+) C 、2(1)K s s s +- D 、(1)(2)K s s s -- 8、若系统增加合适的开环零点,则下列说法不正确的是 ( B )。
A 、可改善系统的快速性及平稳性;B 、会增加系统的信噪比;C 、会使系统的根轨迹向s 平面的左方弯曲或移动;D 、可增加系统的稳定裕度。
9、开环对数幅频特性的低频段决定了系统的( A )。
A 、稳态精度B 、稳定裕度C 、抗干扰性能D 、快速性10、下列系统中属于不稳定的系统是( D )。
A 、闭环极点为1,212s j =-±的系统B 、闭环特征方程为2210s s ++=的系统C 、阶跃响应为0.4()20(1)t c t e-=+的系统 D 、脉冲响应为0.4()8t h t e =的系统1、对自动控制系统的基本要求可以概括为三个方面,即: 稳定性 、快速性和 准确性 。
2、控制系统的 输出拉氏变换与输入拉氏变换在零初始条件下的比值 称为传递函数。
一阶系统传函标准形式是1()1G s Ts =+ ,二阶系统传函标准形式是222()2n n n G s s s ωζωω=++ 。
3、在经典控制理论中,可采用 劳斯判据 、根轨迹法或 奈奎斯特判据 等方法判断线性控制系统稳定性。
4、控制系统的数学模型,取决于系统 结构 和 参数 , 与外作用及初始条件无关。
5、线性系统的对数幅频特性,纵坐标取值为 20lg ()A ω ,横坐标为 lg ω 。
6、奈奎斯特稳定判据中,Z = P - R ,其中P 是指 开环传函中具有正实部的极点的个数,(或:右半S 平面的开环极点个数) ,Z 是指 闭环传函中具有正实部的极点的个数(或:右半S 平面的闭环极点个数,不稳定的根的个数) ,R 指 奈氏曲线逆时针方向包围 (-1, j0 )整圈数 。
7、在二阶系统的单位阶跃响应图中,s t 定义为 调节时间 。
%σ是 超调 量 。
8、PI 控制规律的时域表达式是 0()()t p i K e t K e t dt +⎰ 。
P ID 控制规律的传递函数表达式是 i p d K K K s s ++ 。
9、设系统的开环传递函数为12(1)(1)K s T s T s ++,则其相频特性为 01112()90()()tg T tg T ϕωωω--=--- 。
二、判断选择题(每题2分,共 16分)1、关于线性系统稳态误差,正确的说法是:( C )A 、 一型系统在跟踪斜坡输入信号时无误差 ;B 、 稳态误差计算的通用公式是20()lim 1()()ss s s R s e G s H s →=+; C 、 增大系统开环增益K 可以减小稳态误差;D 、 增加积分环节可以消除稳态误差,而且不会影响系统稳定性。
2、适合应用传递函数描述的系统是 ( A )。
A 、单输入,单输出的线性定常系统;B 、单输入,单输出的线性时变系统;C 、单输入,单输出的定常系统;D 、非线性系统。
3、若某负反馈控制系统的开环传递函数为5(1)s s +,则该系统的闭环特征方程为 ( B )。
A 、(1)0s s +=B 、 (1)50s s ++=C 、(1)10s s ++=D 、与是否为单位反馈系统有关4、非单位负反馈系统,其前向通道传递函数为G(S),反馈通道传递函数为H(S),当输入信号为R(S),则从输入端定义的误差E(S)为 ( D )A 、 ()()()E S R S G S =⋅B 、()()()()E S R S G S H S =⋅⋅C 、()()()()E S R S G S H S =⋅-D 、()()()()E S R S G S H S =-5、已知下列负反馈系统的开环传递函数,应画零度根轨迹的是 ( A )。
A 、 *(2)(1)K s s s -+ B 、*(1)(5K s s s -+) C 、*2(31)K s s s +- D 、*(1)(2)K s s s -- 6、闭环系统的动态性能主要取决于开环对数幅频特性的:DA 、低频段B 、开环增益C 、高频段D 、中频段7、已知单位反馈系统的开环传递函数为2210(21)()(6100)s G s s s s +=++,当输入信号是2()22r t t t =++时,系统的稳态误差是( D )A 、 0 ;B 、 ∞ ;C 、 10 ;D 、 208、关于系统零极点位置对系统性能的影响,下列观点中正确的是( A )A 、 如果闭环极点全部位于S 左半平面,则系统一定是稳定的。
稳定性与闭环零点位置无关;B 、 如果闭环系统无零点,且闭环极点均为负实数极点,则时间响应一定是衰减振荡的;C 、 超调量仅取决于闭环复数主导极点的衰减率,与其它零极点位置无关;D 、 如果系统有开环极点处于S 右半平面,则系统不稳定。
自动控制原理的题目(含问题详解)

《自动控制原理》复习参考资料一、基本知识11、反馈控制又称偏差控制,其控制作用是通过输入量与反馈量的差值进行的。
2、闭环控制系统又称为反馈控制系统。
3、在经典控制理论中主要采用的数学模型是微分方程、传递函数、结构框图和信号流图。
4、自动控制系统按输入量的变化规律可分为恒值控制系统、随动控制系统与程序控制系统。
5、对自动控制系统的基本要求可以概括为三个方面,即:稳定性、快速性和准确性。
6、控制系统的数学模型,取决于系统结构和参数, 与外作用及初始条件无关。
7、两个传递函数分别为G1(s)与G2(s)的环节,以并联方式连接,其等效传递函数为G1(s)+G2(s),以串联方式连接,其等效传递函数为G1(s)*G2(s)。
8、系统前向通道传递函数为G(s),其正反馈的传递函数为H(s),则其闭环传递函数为G(s)/(1- G(s)H(s))。
9、单位负反馈系统的前向通道传递函数为G(s),则闭环传递函数为G(s)/(1+ G(s))。
10、典型二阶系统中,ξ=0.707时,称该系统处于二阶工程最佳状态,此时超调量为4.3%。
11、应用劳斯判据判断系统稳定性,劳斯表中第一列数据全部为正数,则系统稳定。
12、线性系统稳定的充要条件是所有闭环特征方程的根的实部均为负,即都分布在S平面的左平面。
13、随动系统的稳态误差主要来源于给定信号,恒值系统的稳态误差主要来源于扰动信号。
14、对于有稳态误差的系统,在前向通道中串联比例积分环节,系统误差将变为零。
15、系统稳态误差分为给定稳态误差和扰动稳态误差两种。
16、对于一个有稳态误差的系统,增大系统增益则稳态误差将减小。
17、对于典型二阶系统,惯性时间常数T 愈大则系统的快速性愈差。
18、应用频域分析法,穿越频率越大,则对应时域指标t s 越小,即快速性越好19最小相位系统是指S 右半平面不存在系统的开环极点及开环零点。
20、按照校正装置在系统中的不同位置,系统校正可分为串联校正、反馈校正、 补偿校正与复合校正四种。
自动控制原理选择填空
1、反馈控制又称偏差控制,其控制作用是通过 给定值 与反馈量的差值进行的。
2、复合控制有两种基本形式:即按 输入 的前馈复合控制和按 扰动的前馈复合控制。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联方式连接,其等效传递函数为()G s ,则G(s)为 G1(s)+G2(s) (用G 1(s)与G 2(s) 表示)。
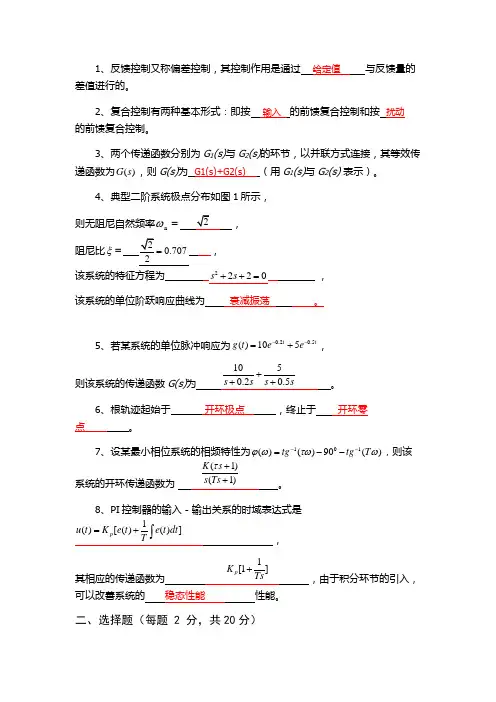
4、典型二阶系统极点分布如图1所示,则无阻尼自然频率=n ω阻尼比=ξ 0.7072= , 该系统的特征方程为 2220s s ++= ,该系统的单位阶跃响应曲线为 衰减振荡 。
5、若某系统的单位脉冲响应为0.20.5()105t t g t e e --=+,则该系统的传递函数G(s)为 1050.20.5s s s s +++ 。
6、根轨迹起始于 开环极点 ,终止于 开环零点 。
7、设某最小相位系统的相频特性为101()()90()tg tg T ϕωτωω--=--,则该系统的开环传递函数为 (1)(1)K s s Ts τ++ 。
8、PI 控制器的输入-输出关系的时域表达式是1()[()()]p u t K e t e t dt T =+⎰ ,其相应的传递函数为1[1]p K Ts + ,由于积分环节的引入,可以改善系统的 稳态性能 性能。
二、选择题(每题 2 分,共20分)1、采用负反馈形式连接后,则 ( D )A 、一定能使闭环系统稳定;B 、系统动态性能一定会提高;C 、一定能使干扰引起的误差逐渐减小,最后完全消除;D 、需要调整系统的结构参数,才能改善系统性能。
2、下列哪种措施对提高系统的稳定性没有效果 ( A )。
A 、增加开环极点;B 、在积分环节外加单位负反馈;C 、增加开环零点;D 、引入串联超前校正装置。
3、系统特征方程为 0632)(23=+++=s s s s D ,则系统 ( C )A 、稳定;B 、单位阶跃响应曲线为单调指数上升;C 、临界稳定;D 、右半平面闭环极点数2=Z 。
自动控制原理习题与答案解析

精心整理课程名称: 自动控制理论( A/B 卷闭卷)一、填空题(每空 1 分,共 15 分)1、反馈控制又称偏差控制,其控制作用是通过给定值与反馈量的差值进行的。
2、复合控制有两种基本形式:即按输入的前馈复合控制和按扰动的前馈复合控制。
3、两个传递函数分别为G1(s) 与G2(s) 的环节,以并联方式连接,其等效传递函数为G(s),则G(s)为G1(s) +G2(s) (用G1(s) 与G2(s) 表示)。
4、典型二阶系统极点分布如图 1 所示,则无阻尼自然频率n ,阻尼比,该系统的特征方程为,该系统的单位阶跃响应曲线为。
5、若某系统的单位脉冲响应为g(t) 10e 0.2t 5e 0.5t,则该系统的传递函数G(s) 为。
6、根轨迹起始于极点,终止于零点或无穷远。
7、设某最小相位系统的相频特性为( ) tg 1( ) 900 tg 1(T ) ,则该系统的开环传递函数为。
8、PI 控制器的输入-输出关系的时域表达式是,其相应的传递函数为,由于积分环节的引入,可以改善系统的性二、选择题(每题 2 分,共 20 分)1、采用负反馈形式连接后,则( )精心整理A、一定能使闭环系统稳定; B 、系统动态性能一定会提高;C、一定能使干扰引起的误差逐渐减小,最后完全消除;D、需要调整系统的结构参数,才能改善系统性能。
2、下列哪种措施对提高系统的稳定性没有效果( ) 。
A、增加开环极点; B 、在积分环节外加单位负反馈;C、增加开环零点; D 、引入串联超前校正装置。
3、系统特征方程为D(s) s3 2s2 3s 6 0,则系统( )A、稳定; B 、单位阶跃响应曲线为单调指数上升;C、临界稳定; D 、右半平面闭环极点数Z 2 。
4、系统在r (t) t 2作用下的稳态误差e ss ,说明( )A、型别v 2 ; B 、系统不稳定;C、输入幅值过大; D 、闭环传递函数中有一个积分环节。
5、对于以下情况应绘制0°根轨迹的是( )A、主反馈口符号为“-” ;B、除K r外的其他参数变化时;C、非单位反馈系统;D 、根轨迹方程(标准形式)为G(s)H (s) 1。
自动控制原理试题有参考答案解析
一、填空题(每空 1 分,共15分)1、反馈控制又称偏差控制,其控制作用是通过 给定值 与反馈量的差值进行的。
2、复合控制有两种基本形式:即按 输入 的前馈复合控制和按 扰动 的前馈复合控制。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联方式连接,其等效传递函数为()G s ,则G(s)为G 1(s)+G 2(s)(用G 1(s)与G 2(s) 表示)。
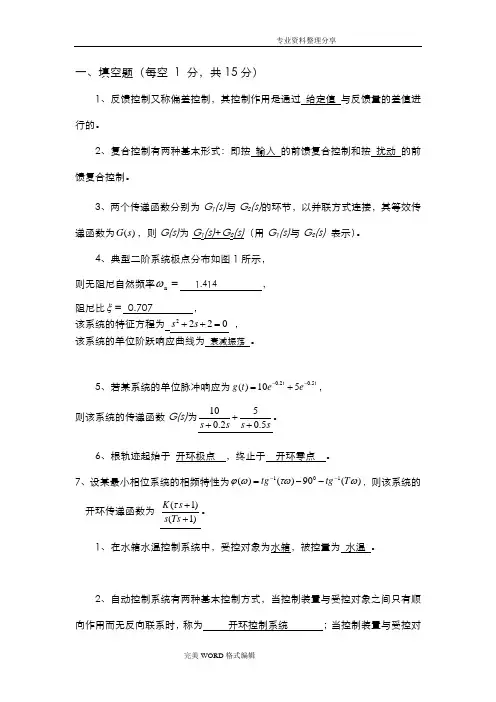
4、典型二阶系统极点分布如图1所示,则无阻尼自然频率=n ω 1.414 ,阻尼比=ξ 0.707 , 该系统的特征方程为 2220s s ++= ,该系统的单位阶跃响应曲线为 衰减振荡 。
5、若某系统的单位脉冲响应为0.20.5()105t t g t e e --=+,则该系统的传递函数G(s)为1050.20.5s s s s +++。
6、根轨迹起始于 开环极点 ,终止于 开环零点 。
7、设某最小相位系统的相频特性为101()()90()tg tg T ϕωτωω--=--,则该系统的开环传递函数为 (1)(1)K s s Ts τ++。
1、在水箱水温控制系统中,受控对象为水箱,被控量为 水温 。
2、自动控制系统有两种基本控制方式,当控制装置与受控对象之间只有顺向作用而无反向联系时,称为 开环控制系统 ;当控制装置与受控对象之间不但有顺向作用而且还有反向联系时,称为 闭环控制系统 ;含有测速发电机的电动机速度控制系统,属于 闭环控制系统 。
3、稳定是对控制系统最基本的要求,若一个控制系统的响应曲线为衰减振荡,则该系统 稳定 。
判断一个闭环线性控制系统是否稳定,在时域分析中采用劳斯判据;在频域分析中采用 奈奎斯特判据。
4、传递函数是指在 零 初始条件下、线性定常控制系统的 输出拉氏变换 与 输入拉氏变换 之比。
5、设系统的开环传递函数为2(1)(1)K s s Ts τ++,则其开环幅频特性为2222211K T τωωω++; 相频特性为arctan 180arctan T τωω--(或:2180arctan 1T T τωωτω---+) 。
自动控制原理选择填空(含答案)
一、填空题(每空 1 分,共15分)1、反馈控制又称偏差控制,其控制作用是通过 给定值 与反馈量的差值进行的。
2、复合控制有两种基本形式:即按 输入 的前馈复合控制和按 扰动 的前馈复合控制。
3、自动控制:自动装置代替手动,系统组成:被控对象和控制装置。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联方式连接,其等效传递函数为()G s ,则G(s)为 G 1(s)+G 2(s) (用G 1(s)与G 2(s) 表示)。
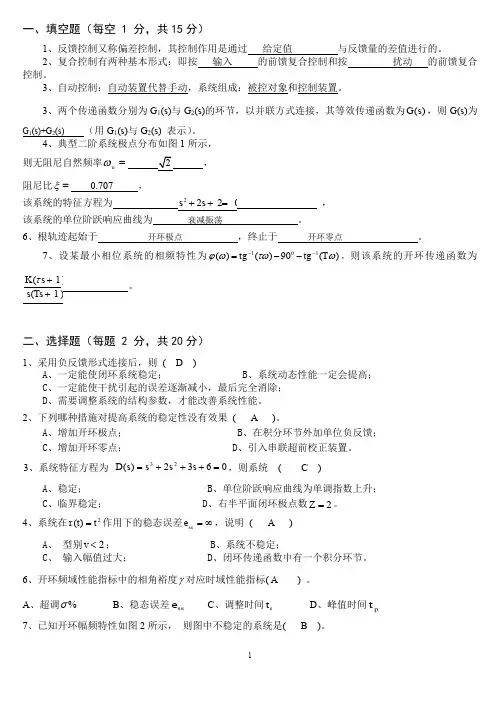
4、典型二阶系统极点分布如图1所示,则无阻尼自然频率=n ω2 ,阻尼比=ξ 0.707 , 该系统的特征方程为 2220s s ++= ,该系统的单位阶跃响应曲线为 衰减振荡 。
6、根轨迹起始于 开环极点 ,终止于 开环零点 。
7、设某最小相位系统的相频特性为101()()90()tg tg T ϕωτωω--=--,则该系统的开环传递函数为 (1)(1)K s s Ts τ++ 。
二、选择题(每题 2 分,共20分)1、采用负反馈形式连接后,则 ( D )A 、一定能使闭环系统稳定;B 、系统动态性能一定会提高;C 、一定能使干扰引起的误差逐渐减小,最后完全消除;D 、需要调整系统的结构参数,才能改善系统性能。
2、下列哪种措施对提高系统的稳定性没有效果 ( A )。
A 、增加开环极点;B 、在积分环节外加单位负反馈;C 、增加开环零点;D 、引入串联超前校正装置。
3、系统特征方程为 0632)(23=+++=s s s s D ,则系统 ( C )A 、稳定;B 、单位阶跃响应曲线为单调指数上升;C 、临界稳定;D 、右半平面闭环极点数2=Z 。
4、系统在2)(t t r =作用下的稳态误差∞=ss e ,说明 ( A )A 、 型别2<v ;B 、系统不稳定;C 、 输入幅值过大;D 、闭环传递函数中有一个积分环节。
6、开环频域性能指标中的相角裕度γ对应时域性能指标( A ) 。
自动控制原理试题与答案解析

课程名称: 自动控制理论 (A/B 卷 闭卷)一、填空题(每空 1 分,共15分)1、反馈控制又称偏差控制,其控制作用是通过 给定值 与反馈量的差值进行的。
2、复合控制有两种基本形式:即按 输入 的前馈复合控制和按 扰动 的前馈复合控制。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联方式连接,其等效传递函数为()G s ,则G(s)为 G 1(s)+G 2(s)(用G 1(s)与G 2(s) 表示)。
4、典型二阶系统极点分布如图1所示,则无阻尼自然频率=n ω ,阻尼比=ξ ,该系统的特征方程为 ,该系统的单位阶跃响应曲线为 。
5、若某系统的单位脉冲响应为0.20.5()105t t g t e e --=+,则该系统的传递函数G(s)为 。
6、根轨迹起始于 极点 ,终止于 零点或无穷远 。
7、设某最小相位系统的相频特性为101()()90()tg tg T ϕωτωω--=--,则该系统的开环传递函数为 。
8、PI 控制器的输入-输出关系的时域表达式是 ,其相应的传递函数为 ,由于积分环节的引入,可以改善系统的 性能。
二、选择题(每题 2 分,共20分)1、采用负反馈形式连接后,则 ( )A 、一定能使闭环系统稳定;B 、系统动态性能一定会提高;C 、一定能使干扰引起的误差逐渐减小,最后完全消除;D 、需要调整系统的结构参数,才能改善系统性能。
2、下列哪种措施对提高系统的稳定性没有效果 ( )。
A 、增加开环极点;B 、在积分环节外加单位负反馈;C 、增加开环零点;D 、引入串联超前校正装置。
3、系统特征方程为 0632)(23=+++=s s s s D ,则系统 ( )A 、稳定;B 、单位阶跃响应曲线为单调指数上升;C 、临界稳定;D 、右半平面闭环极点数2=Z 。
4、系统在2)(t t r =作用下的稳态误差∞=ss e ,说明 ( )A 、 型别2<v ;B 、系统不稳定;C 、 输入幅值过大;D 、闭环传递函数中有一个积分环节。
自动控制原理试题及答案
自动控制原理试题及答案【简介】自动控制原理是电子信息工程专业中的一门基础课程,主要涉及控制系统的基本概念、数学模型、传递函数、稳定性分析、根轨迹、频率响应等内容。
本文针对自动控制原理的试题及答案进行了整理和解答,共计1500字。
【第一部分:选择题】1. 控制系统的基本组成部分是()。
A. 感受器B. 控制器C. 执行器D. 以上选项都正确答案:D2. 传递函数的定义是()。
A. Y(s)/X(s)B. X(s)/Y(s)C. X(t)/Y(t)D. Y(t)/X(t)答案:A3. 控制系统的稳定性分析常使用()方法。
A. 根轨迹B. 频率响应C. 传递函数D. 线性回归答案:A【第二部分:填空题】4. __________是控制系统的核心部分,是控制器。
答案:比例控制器、积分控制器、微分控制器或PID控制器5. 在频率域中,传递函数的模为__________,相位角为__________。
答案:增益,相位【第三部分:解答题】6. 简述控制系统的开环和闭环控制的原理及区别。
解答:开环控制是指控制器的输出信号不受反馈信号的影响,仅仅由输入信号决定,因此开环控制系统是非自动调节的。
闭环控制是指控制器的输出信号受到反馈信号的调节,通过与预期输出进行比较,使输出信号逐渐接近预期输出,即使系统发生干扰也能够进行修正。
开环控制适用于要求不高、易实现的系统,闭环控制则更适用于要求较高、对系统稳定性和精度要求较高的系统。
7. 根据控制系统的传递函数D(s)与输入信号X(s)之间的关系,推导出控制系统的输出信号Y(s)与输入信号X(s)之间的关系。
解答:根据传递函数的定义,传递函数D(s)表示系统输出信号与输入信号之间的关系,即D(s) = Y(s)/X(s)。
将Y(s)独立解出,则Y(s) =D(s) * X(s)。
因此,控制系统的输出信号Y(s)与输入信号X(s)的关系为Y(s) = D(s) * X(s)。
【第四部分:编程题】8. 使用MATLAB编程,求解以下控制系统的根轨迹,并分析系统的稳定性。
自动控制原理复习1资料
(1)一、填空(每空1分,共18分)1.自动控制系统的数学模型有 微分方程 、 传递函数 、 频率特性 、 结构图 共4种。
2.连续控制系统稳定的充分必要条件是 闭环极点位于S 平面左侧 。
离散控制系统稳定的充分必要条件是 系统的特性方程的根都在Z 平面上以原点为圆心的单位圆内。
。
3.某统控制系统的微分方程为:dtt dc )(+0.5C(t)=2r(t)。
则该系统的闭环传递函数 Φ(s)= ;该系统超调σ%= ;调节时间t s (Δ=2%)= 。
4.某单位反馈系统G(s)=)402.0)(21.0()5(1002+++s s s s ,则该系统是 4 阶二 型系统;其开环放大系数K= 62.5 。
5.已知自动控制系统L(ω)曲线为:则该系统开环传递函数G(s)= ;ωC = 。
6.相位滞后校正装置又称为 调节器,其校正作用是 。
7.采样器的作用是 ,某离散控制系统)()1()1()(10210TT e Z Z e Z G -----=(单位反馈T=0.1)当输入r(t)=t 时.该系统稳态误差为 。
二. 1.求图示控制系统的传递函数.求:)()(S R S C (10分)R(s)2.求图示系统输出C (Z )的表达式。
(4分)三、 计算1、 已知t Te tf 11)(--=求F (s )(4分)2、 已知)5(1)(2+=s s s F 。
求原函数f (t )(6分)3.已知系统如图示,求使系统稳定时a 的取值范围。
(10分)R (s )四.反馈校正系统如图所示(12分)求:(1)K f=0时,系统的ξ,ωn和在单位斜坡输入下的稳态误差e ss.(2)若使系统ξ=0.707,k f应取何值?单位斜坡输入下e ss.=?五.已知某系统L(ω)曲线,(12分)(1)写出系统开环传递函数G(s)(2)求其相位裕度γ(3)欲使该系统成为三阶最佳系统.求其K=?,γmax=?(1) (2) (3)六、已知控制系统开环频率特性曲线如图示。
自动控制原理资料及参与答案
自动控制原理资料及参与答案一、基础知识自动控制,是指在无人直接参与的情况下,利用外加的设备或装置,使机器、设备或生产过程的某个工作状态或参数自动地按照预定的规律运行例如:在燃油炉温度的控制系统中,调节炉子温度的如电动机、阀门等就是控制器;燃油炉就是被控对象;而炉子的温度就是被控量;炉子正常工作所设定的温度就是给定量。
• 大系统理论和智能控制理论,称为第三代控制理论。
开环控制系统是指无被控量反馈的系统,即在系统中控制信息的流动未形成闭合回路 闭环控制就是有被控量反馈的控制,即系统的输出信号沿反馈通道又回到系统的输入端,构成闭合通道,也叫做反馈控制自动控制的性能指标:反映系统控制性能优劣的指标,工程上常常从稳定性、快速性、准确性三个方面来评价建立数学模型,可以使用解析法和实验法对线性定常系统,当输入为零时,输出为零的点为其唯一的平衡点。
当系统输入信号为零时,在非零初始条件作用下,如果系统的输出信号随时间的推移而趋于零,即系统能够自行回到平衡点,则称该线性定常系统是稳定的。
或者说,如果线性定常系统时间响应中的初始条件分量(零输入响应)趋于零,则系统是稳定的,否则系统是不稳定的。
线性系统的稳定性取决于系统的固有特征(结构、参数),与系统的输入信号无关。
稳定性是系统的固有特性,是扰动消失后系统自身的恢复能力。
任何一个系统的输出都可以表达为:)()()()()()(0s D s M s R s D s M s C += 其中: M(S)称为输入端算子式;D(S)称为输出端算子式; M0(S)是与系统初态有关的多项式。
综合上述分析可得出线性系统稳定的充要条件为:系统的所有特征根具有负实部,或者说所有特征根位于[s]平面的左半面,即Re[si]<0梅森公式∆∆=∑=n k kkP s G 1)(性能指标有6个:• 其中反映系统响应初始段快慢的有3项指标:上升时间、延迟时间、峰值时间; • 反映系统过渡过程持续时间的指标:调节时间• 反映系统整个响应过程的振荡程度的指标:超调量• 体现系统复现信号能力的指标:稳态误差ess用拉氏变换求解系统微分方程或方程组的步骤如下1. 将系统微分方程进行拉氏变换,得到以s 为变量的变换方程;2. 解出变换方程,即求出被控量的拉氏变换表达式;3. 将被控量的象函数展开成部分分式表达式;4. 对该部分分式表达式进行拉氏反变换,就得出了微分方程的解,即被控量的时域表达式二、例题精讲已知 1. 求其拉氏反变换解:将F (s )进行因式分解后得到13)1)(3(5)(21+++=+++=s C s C s s s s F 接下来是确定两个待定系数,115)()3(lim lim 331-=++=⋅+=-→-→s s s F s C s s 235)()1(lim lim 112=++=⋅+=-→-→s s s F s C s s 这时有1231)1)(3(5)(+++-=+++=s s s s s s F 将上式进行拉氏反变换得到t t e e t f 32)(---=2.已知系Xc 在t =0时刻的各阶导数均为零。
自控原理(填空选择简答)
1、线性定常连续控制系统按其输入量的变化规律特性可分为(恒值控制)系统、随动系统和程序控制系统。
2、传递函数为 [12(s+10)] / {(s+2)[(s/3)+1](s+30)} 的系统的零点为-10, 极点为-2, 增益为2。
3、对自动控制的性能要求可归纳为稳定性、快速性和准确性三个方面, 在阶跃响应性能指标中,调节时间体现的是这三个方面中的快速性,而稳态误差体现的是稳定性和准确性。
4、构成方框图的四种基本符号是: 信号线、比较点、传递环节的方框 和 引出点。
5、我们将 一对靠得很近的闭环零、极点 称为偶极子。
6、频率特性曲线常采用3种表示形式,即 极坐标图、对数坐标图 和 对数幅相图。
7.函数st e t f --=32)(的拉氏变换式为)5(32+-s s 8. 已知单位反馈系统的开环传递函数为G (S )=1/(S+1),则闭环系统在 r( t )=sin2t 时的稳态输出c( t )= )452sin(35.0)2sin()2( -=-Φ=t t j r c m ss ϕ9、一个反馈系统的特征方程为0522=++Ks s ,若要系统产生临界振荡,则K 的取值应为 K=0 。
10.表征一阶系统K/(Ts+1)静态特性的参数是K ,动态特性的参数是T 。
11. 自动控制系统包含被控对象和自动控制装置两大部分12. 线性系统数学模型的其中五种形式是微分方程、传递函数:差分方程;脉冲传递函数;方框图和信号流图 13. 相角条件是确定平面上根轨迹的充分必要条件,而用幅值条件确定根轨迹上各点的根轨迹增益k*的值。
当n-m ≥2时, 开环n 个极点之和等于闭环n 个极点之和。
14. 已知一系统单位脉冲响应为t e t g 25.13)(-=,则系统的传递函数为3/(s+1.25)。
15. 自动控制系统的基本控制方式有反馈控制方式、开环控制方式和复合控制方式_。
16. 已知一系统单位脉冲响应为t e t g 5.16)(-=,则该系统的传递函数为6/(s+1.5)17. 当∞→ω时比例微分环节的相位是90 18. 根轨迹一定开始于 开环极点 ,终止于 开环零点 。