
控制工程基础第四章习题解题过程和参考答案
4-1 设单位反馈系统的开环传递函数为:10()1Gss。当系统作用有下列输入信号时:()sin(30)rtt,试求系统的稳态输出。 解:
系统的闭环传递函数为:10()()11()()1()111CsGsssRsGs
这是一个一阶系统。系统增益为:1011K,时间常数为:111T 其幅频特性为:22()1KAT 其相频特性为:()arctanT 当输入为()sin(30)rtt,即信号幅值为:1A,信号频率为:1,初始相角为:030。代入幅频特性和相频特性,有:
2221101110(1)12211111KAT
11(1)arctanarctan5.1911T 所以,系统的稳态输出为: 10()(1)sin30(1)sin(24.81)122ctAAtt
4-2 已知系统的单位阶跃响应为:49()11.80.8(0)ttcteet。试求系统的幅频特性和相频特性。 解: 对输出表达式两边拉氏变换: 11.80.8361()49(4)(9)(1)(1)49Cssssssssss
由于()()()CssRs,且有1()Rss(单位阶跃)。所以系统的闭环传递函数为: 1()(1)(1)49sss
可知,这是由两个一阶环节构成的系统,时间常数分别为: 1211,49TT
系统的幅频特性为二个一阶环节幅频特性之积,相频特性为二个一阶环节相频特性之和: 12222222
12
111()()()11(1)(1)1681AAATT
1212()()()arctanarctanarctanarctan49TT
4-3 已知系统开环传递函数如下,试概略绘出奈氏图。 (1)1()10.01Gss
(2)1()(10.1)Gsss (3))1008()1(1000)(2sssssG (4)250(0.61)()(41)sGsss 解: 手工绘制奈氏图,只能做到概略绘制,很难做到精确。所谓“概略”,即计算与判断奈氏曲线的起点、终点、曲线与坐标轴的交点、相角变化范围等,这就可以绘制出奈氏曲线的大致形状。对一些不太复杂的系统,已经可以从曲线中读出系统的部分基本性能指标了。
除做到上述要求外,若再多取若干点(如6-8点),并将各点光滑连线。这就一定程度上弥补了要求A的精度不足的弱点。但因为要进行函数计算,例如求出实虚频率特性表格,工作量要大些。
在本题解答中,作如下处理: 小题(1):简单的一阶惯性系统,教材中已经研究得比较详细了。解题中只是简单套用。 小题(2):示范绘制奈氏图的完整过程。 小题(3)、小题(4):示范概略绘制奈氏图方法。
4-3(1)1()10.01Gss 这是一个一阶惯性(环节)系统,例4-3中已详细示范过(当T=0.5时),奈氏曲线是一个半圆。而表4-2给出了任意时间常数T下的实虚频率特性数据。可以套用至本题。
①系统参数:0型,一阶,时间常数0.01T ②起终点 奈氏曲线的起点:(1,0),正实轴 奈氏曲线的终点:(0,0),原点 奈氏曲线的相角变化范围:(0,-90°),第IV象限 ③求频率特性。据式(4-29)已知:
实频特性:221()1PT 虚频特性:22()1TQT ④可以得出如下实频特性和虚频特性数值: 0 10 12.5 25 50 80 100 125 200 400 800 1000 ()P 1.00 0.99 0.98 0.94 0.80 0.61 0.50 0.39 0.20 0.06 0.02 0.01 0.00
()Q 0.00 -0.10 -0.12 -0.24 -0.40 -0.49 -0.50 -0.49 -0.40 -0.24 -0.12 -0.10 0.00
⑤绘图:
4-3(2)1()(10.1)Gsss 示范绘制奈氏图的完整过程。 这是一个由一个积分环节和一个一阶惯性环节组成的二阶系统。 ①系统参数:1型系统,n=2, m=0 ②起终点 奈氏曲线的起点:查表4-7,1型系统起点为负虚轴无穷远处; 奈氏曲线的终点:n-m=2>0,查表4-7知终点为原点,入射角为-180°; 奈氏曲线的相角变化范围:(-90°,-180°),第III象限 ③求频率特性:
21(0.1)()(10.1)(10.01)jGjjj
实频特性:20.1()10.01P 虚频特性:21()(10.01)Q 当0时,实频曲线有渐近线为-0.1。 ④可以得出如下实频特性和虚频特性数值: 0 0.1 0.2 0.5 0.6 1 2 5 8 9 10 20
()P -0.10 -0.10 -0.10 -0.10 -0.10 -0.10 -0.10 -0.08 -0.06 -0.06 -0.05 -0.02 0.00
()Q
-10.00 -5.00 -2.00 -1.66 -0.99 -0.48 -0.16 -0.08 -0.06 -0.05 -0.01 0.00
⑤绘图:
=00
()Q
ω()P
=50
=80
=100
=125
=200
=
10.5
-0.5 4-3(3))1008()1(1000)(2sssssG 示范概略绘制奈氏图方法。 ①系统参数:1型系统,n=3, m=1 ②起终点 奈氏曲线的起点:查表4-7,1型系统起点为负虚轴无穷远处; 奈氏曲线的终点:n-m=2>0,查表4-7知终点为原点,入射角为-180°;
奈氏曲线的相角变化范围:(-90°,-180°); ③绘图:
0()Q
()P
=
-0.1-0.3-0.1-0.2=20
=10
=8
=5
=0
ω
()Q
()P
ω4-3(4)250(0.61)()(41)sGsss 示范概略绘制奈氏图方法。 ①系统参数:2型系统,n=3, m=1 ②起终点 奈氏曲线的起点:查表4-7,2型系统起点为负实轴无穷远处; 奈氏曲线的终点:n-m=2>0,查表4-7知终点为原点,入射角为-180°; 奈氏曲线的相角变化范围:(-180°,-180°);由于惯性环节的时间常数大于一阶微分环节的时间常数,二者相频叠加总是小于零,故图形在第2象限。
③绘图:
如要详绘,则先求频率特性: 22242
50(0.61)50(0.61)(41)12050170()(41)(41)16(41)jjjjGjjjjj
即有实频特性:24212050()16P 虚频特性:42170()16Q 制表: 0 0.05 0.1 0.2 0.3 0.4 0.5 0.6 0.8 1 2 5 6 8 ∞
()P -∞ -19346 -4414 -835.4 -276.9 -121.5 -64 -38.3 -17.63 -10 -2.038 -0.304 -0.21 -0.118 0
()Q 0 3269 1466 518.3 232.2 119.4 68 41.91 18.91 10 1.308 0.085 0.049 0.021 0
4-4 试画出下列传递函数的波德图。 (1))18)(12(2)()(sssHsG
ω()P
()Q(2)2200()()(1)(101)GsHssss (3)2250()()(1)(101)GsHsssss (4)210(0.2)()()(0.1)sGsHsss (5)228(0.1)()()(1)(425)sGsHssssss 解: 绘制波德图要按照教材P134-135中的10步,既规范也不易出错。
4-4(1))18)(12(2)()(sssHsG (1) 开环传递函数已如式(4-41)标准化; (2) 计算开环增益K,计算)(lg20dBK;得系统型别,确定低频段斜率; 开环增益K=2, 20lg20lg26()KdB 0型系统,低频段斜率为0; (3) 求各转折频率,并从小到大按顺序标为,,,321,同时还要在转折频率旁注明对应的斜率;
①110.1258,惯性环节,斜率-20;
②210.52,惯性环节,斜率-20; (4) 绘制波德图坐标。横坐标从0.1到10二个十倍频程。见图; (5) 绘制低频段幅频渐近线,为水平线; (6) 在10.125,斜率变为-20;在20.5,斜率变为-40;标注斜率见图; (7) 幅频渐近线的修正。在10.125处修正-3dB,在0.06,0.25处修正-1dB;在0.5处修正-3dB,在0.5,1处修正-1dB;注意在0.5处有两个-1dB修正量,共修正-2dB; (8) 绘制两个惯性环节的相频曲线; (9) 环节相频曲线叠加,形成系统相频曲线; (10) 检查幅频渐近线、转折频率、相频起终点的正确性。
自动控制原理参考答案-第4章

d) 与虚轴交点:
特征方程: s3 + 2s2 + (2 + Kg )s + 3Kg = 0
s3
1
2+ Kg
s2
2
3Kg
s1 2 − 0.5Kg
s0
3Kg
当 Kg = 4 时, 2s2 +12 = 0 ⇒ s = ±2.45 j
e) 出射角: βsc = ±180(1+ 2n) − ∑ β + ∑α
s3
1
7
s2
2
Kg −10
s1 12 − 0.5Kg
s0 Kg −10
当 Kg = 24 时, 2s2 +14 = 0 ⇒ s1,2 = ±2.65 j
劳斯表的 s0 行为正 ⇒ Kg > 10 ,即10 < Kg < 24 根轨迹如下图:
题 4-6:已知负反馈控制系统的开环传递函数为
G(s)H(s)
b) 根轨迹趋向: n − m≥ 2 ,则极点-5,-10 之间的根轨迹向右渐进.
c)
渐近线: ⎧⎪⎨ϕk
=
±180(1 + 2
2n)
=
±90o
⎪⎩−σ k = −6.5
d) 分离点与会合点:令 ∂Kg = 0 ∂s
即: 2s3 + 21s2 + 60s +100 = 0 ⇒ s1 = −7.34 ; s2,3 = −1.5794 ± 2.0776j (舍去) 根轨迹如下图:
(4) 稳态速度误差系数是多少?
(5) 系统指标比该点的二阶指标大还是小?如果要求系统有该点二阶指标
的超调量,能否通过改变阻尼线而获得?是增大阻尼比还是减小它?
自动控制原理第4章 习题及解析
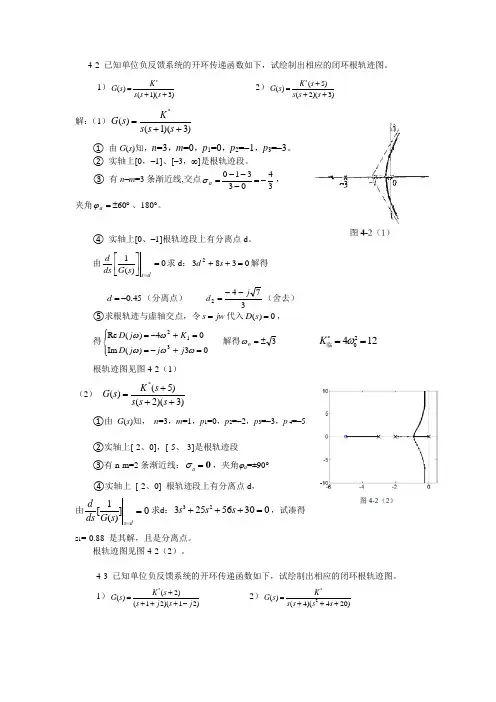
4-2 已知单位负反馈系统的开环传递函数如下,试绘制出相应的闭环根轨迹图。
1)*()(1)(3)K G s s s s =++ 2)*(5)()(2)(3)K s G s s s s +=++解:(1)()(1)(3)*K G s s s s =++① 由G (s )知,n =3,m =0,p 1=0,p 2=–1,p 3=–3。
② 实轴上[0,–1]、[–3,∞]是根轨迹段。
③ 有n –m =3条渐近线,交点3403310-=---=a σ, 夹角︒±=60a ϕ、180°。
④ 实轴上[0、–1]根轨迹段上有分离点d 。
由0)(1=⎥⎦⎤⎢⎣⎡=ds s G ds d 求d :03832=++s d 解得 45.0-=d (分离点) 3742j d --=(舍去) ⑤求根轨迹与虚轴交点,令jw s =代入0)(=s D ,得⎪⎩⎪⎨⎧=+-==+-=03)(Im 04)(Re 312ωωωωωj j j D K j D 解得3±=o ω 20412*K ω==临根轨迹图见图4-2(1)(2) *(5)()(2)(3)K s G s s s s +=++①由 G (s )知, n =3,m =1,p 1=0,p 2=–2,p 3=–3,p 4=–5②实轴上[-2、0],[-5、-3]是根轨迹段 ③有n-m=2条渐近线:0a σ=,夹角ϕa =±90°④实轴上 [-2、0] 根轨迹段上有分离点d , 由1[]0()s dd ds G s ==求d :3232556300s s s +++=,试凑得 s 1=-0.88 是其解,且是分离点。
根轨迹图见图4-2(2)。
4-3 已知单位负反馈系统的开环传递函数如下,试绘制出相应的闭环根轨迹图。
1)*(2)()(12)(12)K s G s s j s j +=+++- 2)*2()(4)(420)K G s s s s s =+++解:(1)*(2)()(12)(12)K s G s s j s j +=+++-根轨迹图见图4-3(1)(2)*2()(4)(420)K G s s s s s =+++① n =4,m =0,p 1=0,p 2=–4,p 3、4=–2±j 4② p 1、p 2连线中点正好是p 3、p 4实部,开环极点分布对称于垂线s=–2,根轨迹也将对称于该垂线。
自动控制原理课后习题第四章答案

G(s)H(s)=
Kr s(s+1)(s+3)
σ根 s=3-K+ω轨r4-3-迹+p4s132ω1-3的+~3ω32分p===s2-离+001K点.p-3r=3:KK~0θrr===012+ωω6021,o=3,=0+±1810.7o
8
jω
1.7
s1
A(s)B'系(s)统=根A'轨(s迹)B(s)
s3 p3
s=sK2±r没=j24有.8.6位×于2K.r根6=×4轨80.迹6=上7,. 舍去。
2
第四章习题课 (4-9)
4-9 已知系统的开环传递函数,(1) 试绘制出
根轨迹图。
G(s)H与(s虚)=轴s交(0点.01s+1K)(系0.统02根s+轨1迹)
jω
70.7
解: GKK(rr=s=)10H5(0s)=ωω2s1,(3=s=0+±17000K.7)r(s+50)
s1
A(s)B'(系s)统=A根'(轨s)迹B(s)
s3 p3
p2
p1
-4
-2
0
((24))ζ阻=尼03.振5s2荡+1响2应s+s的81==K-r0值0.7范+围j1.2
s=s-s10=3=.-80-56.8+50K.7r×=20=s.82-=54×-.631..1155×3.15=3.1
-2.8
450
1080
360
0σ
0σ
第四章习题课 (4-2)
4-2 已知开环传递函数,试用解析法绘制出系
统的根轨迹,并判断点(-2+j0),(0+j1),
现代控制理论习题解答(第四章)

第四章 控制系统的稳定性3-4-1 试确定下列二次型是否正定。
(1)3123212322212624)(x x x x x x x x x x v --+++= (2)232123222126410)(x x x x x x x x v ++---= (3)312321232221422410)(x x x x x x x x x x v --+++= 【解】: (1)04131341111,034111,01,131341111<-=---->=>⇒⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡----=P 二次型函数不定。
(2)034101103031,0110331,01,4101103031<-=--->=--<-⇒⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=P二次型函数为负定。
(3)017112141211003941110,010,1121412110>=---->=>⇒⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡----=P 二次型函数正定。
3-4-2 试确定下列二次型为正定时,待定常数的取值范围。
312321231221211242)(x x x x x x x c x b x a x v --+++=【解】:312321231221211242)(x x x x x x x c x b x a x v --+++=x c b a x T ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡----=1112121110212111,011,0111111>---->>c b a b aa 满足正定的条件为:⎪⎩⎪⎨⎧++>+>>1111111114410ca b c b a b a a3-4-3 试用李亚普诺夫第二法判断下列线性系统的稳定性。
;1001)4(;1111)3(;3211)2(;1110)1(x x x x x x x x ⎥⎦⎤⎢⎣⎡-=⎥⎦⎤⎢⎣⎡---=⎥⎦⎤⎢⎣⎡--=⎥⎦⎤⎢⎣⎡--=【解】: (1)设22215.05.0)(x x x v +=⎩⎨⎧≠≤==-=--=+=)0(0)0(0222221212211)(x x x x x x x x x x x x x v为半负定。
自控控制原理习题_王建辉_第4章答案

4-1 根轨迹法使用于哪类系统的分析?4-2 为什么可以利用系统开环零点和开环极点绘制闭环系统的根轨迹?4-3 绘制根轨迹的依据是什么?4-4 为什么说幅角条件是绘制根轨迹的充分必要条件?4-5 系统开零环、极点对根轨迹形状有什么影响?4-6 求下列各开环传递函数所对应的负反馈系统的根轨迹。
(1))2)(1()3()(+++=s s s K s W g K (2))2)(3()5()(+++=s s s s K s W g k (3) )10)(5)(1()3()(++++=s s s s K s W g k解:第(1)小题 由系统的开环传递函数)2)(1()3()(+++=s s s K s W g K 得知1. 起点:0=g K 时,起始于开环极点,即 11-=-p 、22-=-p2. 终点:=∝g K 时,终止于开环零点,31-=-z3. 根轨迹的条数,两条,一条终止于开环零点,另一条趋于无穷远。
4. 实轴上的根轨迹区间为3~-∝-和1~2--5. 分离点与会合点,利用公式0312111=+-+++d d d ()()()()()()()()()0321213132=+++++-+++++d d d d d d d d d 即:0762=++d d解上列方程得到:586.11-=d ,414.42-=d根据以上结果画出根轨迹如下图:解:第(2)小题由系统的开环传递函数)2)(3()5()(+++=s s s s K s W g K 得知1. 起点:0=g K 时,起始于开环极点,即 00=-p 、21-=-p 、32-=-p2. 终点:=∝g K 时,终止于开环零点,51-=-z3. 根轨迹的条数,三条,一条终止于开环零点,另两条趋于无穷远。
4. 实轴上的根轨迹区间为3~5--和0~2-5. 分离点与会合点,利用公式05131211=+-++++d d d d 8865.0-=d6. 根轨迹的渐进线渐进线倾角为:0009013)21(180)21(180 =-+=-+=μμϕm n渐进线的交点为:01352311=--+=---=-∑∑==m n z p m i in j j k σ 根据以上结果画出根轨迹如下图:解:第(3)小题由系统的开环传递函数)10)(5)(1()3()(++++=s s s s K s W g K 得知1. 起点:0=g K 时,起始于开环极点,即 10-=-p 、51-=-p 、102-=-p2. 终点:=∝g K 时,终止于开环零点,31-=-z3. 根轨迹的条数,三条,一条终止于开环零点,另两条趋于无穷远。
自动控制原理第4章课后习题答案

第4章4-1 已知系统的开环传函如下,试绘制系统参数K 从0→∞时系统的根轨迹图,对特殊点要加以简单说明. (1) ()()(4)(1)(2)K s G s H s s s s +=++ (2) ()()2(4)(420)KG s H s s s s s =+++ 解:(1)有3个开环几点,1个开环零点,固有3条根轨迹分别始于0,-1,-2; 1条根轨迹终于-4,另外2条根轨迹趋于无穷远处 实轴上的根轨迹分布在-1~0之间及-4~-2之间 渐近线条数为n-m=3-1=2 渐进线的交点12041312σ++-=-=-渐近线的倾角90θ︒=±分离点22[()()]02152480d G s H s s s s ds =⇒+++= 解得: 12s =- 其它舍去求与虚轴交点:令s j ω=代入特征方程(1)(2)(4)0s s s K s ++++=中得(1)(2)(4)0j j j K j ωωωω++++= 令上式两边实部和虚部分别相等,有226430(2)0 2.83K K K ωωωω⎧=⎧-=⎪⎪⇒⎨⎨+-==±=±⎪⎪⎩⎩绘制系统根轨迹,如图4-1(1)(2)有4个开环几点,无开环零点,有4条根轨迹,分别起始于0,-4, 24j -±终于无穷远处 实轴上的根轨迹分布在-4~0之间; 渐近线条数为n-m=4-0=4 渐进线的交点04242424j j σ++++-=-=-渐近线的倾角45,135θ︒︒=±±分离点22[()()]042472800d G s H s s s s ds=⇒+++=解得: 2s =-由()()1G s H s =得21224(2)4220K=--+--⨯+, K=64绘制系统根轨迹,如图4-1(2)图4-1(1)图4-1(2)4-2 已知系统的开环传函为(2)(3)()()(1)K s s G s H s s s ++=+(1) 试绘制系统参数K 从0→∞时系统的根轨迹图,求取分离点和会和点 (2) 试证明系统的轨迹为圆的一部分解:有2个开环极点,2个开环零点,有2条根轨迹,分别起始于0,-1; 终于-2,-3;实轴上的根轨迹分布在-3~-2之间及-1~0之间分离会和点2221,2,321[()()]02401,12123(2)()()()[()()]0[2(6)4]0203602,18()()[()()]00020,d G s H s s ds KK K s G s H s s s a d G s H s s s a s a dsa a a a s KG s H s sd G s H s s ds a s s =⇒+===-+⨯-++=+=⇒+++=⇒-+≥⇒≤≥===⇒=≤≤=23s ==解得:当10.634s =-时 由()()1G s H s =得(0.6342)(0.6343)10.070.6340.6341K K -+-+=⇒=-⨯-+当2 2.366s =-时 同理 K=13.9 绘制系统根轨迹 如图4-2证明:如果用s j αβ=+代入特征方程1()()0G s H s +=中,并经整理可得到以下方程式:2233()24αβ++=(注:实部虚部相等后消K 可得)显然,这是个圆的方程式,其圆心坐标为3(,0)2-,半径为2图4-24-3 已知系统的开环传函()()(1)(3)KG s H s s s =++(1) 试绘制系统参数K 从0→∞时系统的根轨迹图(2) 为了使系统的阶跃响应呈现衰减振荡形式,试确定K 的范围 解:有2个开环极点,无开环零点,有2条根轨迹,分别起始于-1,-3; 终于无穷远处;实轴上的根轨迹分布-3~-1之间; 渐近线条数2; 渐近线的交点13022σ+-=-=- 渐近线的倾角90θ︒=± 分离会和点[()()]0240d G s H s s ds=⇒+=解:S=-2由()()1G s H s =得1,12123KK ==-+⨯-+绘制系统根轨迹图4-3由图知 当1<K<+∞时系统的响应呈现衰减振荡形式4-4 设负反馈控制系统的开环传函为2(2)()()()K s G s H s s s a +=+试分别确定使系统根轨迹有一个,两个和三个实数分离点的a 值,分别画出图形 解:求分离点2[()()]0[2(6)4]0d G s H s s s a s a ds=⇒+++=解得s=0,或分离点为实数2203602a a a ⇒-+≥⇒≤或18a ≥当a=18时 实数分离点只有s=0 如图4-4(1)当a>18时 实数分离点有三个,分别为1,2,3(6)0,4a s -+=如图4-4(2)当a=2时2()()K G s H s s =分离点[()()]00d G s H s s ds=⇒= 即分离点只有一个s=0 如图4-4(3) 当02a ≤≤分离点有一个s=0 如图4-4(4) 当a<0时 分离点有1230,s s s ===(舍去)如图4-4(5)综上所述:当a=18,0≤a ≤2时,系统有一个分离点 当a >18时,系统有三个实数分离点 当a <0时,系统有两个分离点a=18图4-4(1) a=2图4-4(2)图4-4(3) a=1图4-4(4)图4-4(5)4-65 已知系统的开环传递函数为3(1)(3)()()K S S G S H S S++=(1)绘制系统的根轨迹。
自动控制原理第4章课后习题答案
第4章4-1 已知系统的开环传函如下,试绘制系统参数K 从0→∞时系统的根轨迹图,对特殊点要加以简单说明. (1) ()()(4)(1)(2)K s G s H s s s s +=++ (2) ()()2(4)(420)KG s H s s s s s =+++ 解:(1)有3个开环几点,1个开环零点,固有3条根轨迹分别始于0,-1,-2; 1条根轨迹终于-4,另外2条根轨迹趋于无穷远处 实轴上的根轨迹分布在-1~0之间及-4~-2之间 渐近线条数为n-m=3-1=2 渐进线的交点12041312σ++-=-=-渐近线的倾角90θ︒=±分离点22[()()]02152480d G s H s s s s ds =⇒+++= 解得: 12s =- 其它舍去求与虚轴交点:令s j ω=代入特征方程(1)(2)(4)0s s s K s ++++=中得(1)(2)(4)0j j j K j ωωωω++++= 令上式两边实部和虚部分别相等,有226430(2)0 2.83K K K ωωωω⎧=⎧-=⎪⎪⇒⎨⎨+-==±=±⎪⎪⎩⎩绘制系统根轨迹,如图4-1(1)(2)有4个开环几点,无开环零点,有4条根轨迹,分别起始于0,-4, 24j -±终于无穷远处 实轴上的根轨迹分布在-4~0之间; 渐近线条数为n-m=4-0=4 渐进线的交点04242424j j σ++++-=-=-渐近线的倾角45,135θ︒︒=±±分离点22[()()]042472800d G s H s s s s ds=⇒+++=解得: 2s =-由()()1G s H s =得21224(2)4220K=--+--⨯+, K=64绘制系统根轨迹,如图4-1(2)图4-1(1)图4-1(2)4-2 已知系统的开环传函为(2)(3)()()(1)K s s G s H s s s ++=+(1) 试绘制系统参数K 从0→∞时系统的根轨迹图,求取分离点和会和点 (2) 试证明系统的轨迹为圆的一部分解:有2个开环极点,2个开环零点,有2条根轨迹,分别起始于0,-1; 终于-2,-3;实轴上的根轨迹分布在-3~-2之间及-1~0之间分离会和点2221,2,321[()()]02401,12123(2)()()()[()()]0[2(6)4]0203602,18()()[()()]00020,d G s H s s ds KK K s G s H s s s a d G s H s s s a s a dsa a a a s KG s H s sd G s H s s ds a s s =⇒+===-+⨯-++=+=⇒+++=⇒-+≥⇒≤≥===⇒=≤≤=23s ==解得:当10.634s =-时 由()()1G s H s =得(0.6342)(0.6343)10.070.6340.6341K K -+-+=⇒=-⨯-+当2 2.366s =-时 同理 K=13.9 绘制系统根轨迹 如图4-2证明:如果用s j αβ=+代入特征方程1()()0G s H s +=中,并经整理可得到以下方程式:2233()24αβ++=(注:实部虚部相等后消K 可得)显然,这是个圆的方程式,其圆心坐标为3(,0)2-,半径为2图4-24-3 已知系统的开环传函()()(1)(3)KG s H s s s =++(1) 试绘制系统参数K 从0→∞时系统的根轨迹图(2) 为了使系统的阶跃响应呈现衰减振荡形式,试确定K 的范围 解:有2个开环极点,无开环零点,有2条根轨迹,分别起始于-1,-3; 终于无穷远处;实轴上的根轨迹分布-3~-1之间; 渐近线条数2; 渐近线的交点13022σ+-=-=- 渐近线的倾角90θ︒=± 分离会和点[()()]0240d G s H s s ds=⇒+=解:S=-2由()()1G s H s =得1,12123KK ==-+⨯-+绘制系统根轨迹图4-3由图知 当1<K<+∞时系统的响应呈现衰减振荡形式4-4 设负反馈控制系统的开环传函为2(2)()()()K s G s H s s s a +=+试分别确定使系统根轨迹有一个,两个和三个实数分离点的a 值,分别画出图形 解:求分离点2[()()]0[2(6)4]0d G s H s s s a s a ds=⇒+++=解得s=0,或分离点为实数2203602a a a ⇒-+≥⇒≤或18a ≥当a=18时 实数分离点只有s=0 如图4-4(1)当a>18时 实数分离点有三个,分别为1,2,3(6)0,4a s -+=如图4-4(2)当a=2时2()()K G s H s s =分离点[()()]00d G s H s s ds=⇒= 即分离点只有一个s=0 如图4-4(3) 当02a ≤≤分离点有一个s=0 如图4-4(4) 当a<0时 分离点有1230,s s s ===(舍去)如图4-4(5)综上所述:当a=18,0≤a ≤2时,系统有一个分离点 当a >18时,系统有三个实数分离点 当a <0时,系统有两个分离点a=18图4-4(1) a=2图4-4(2)图4-4(3) a=1图4-4(4)图4-4(5)4-65 已知系统的开环传递函数为3(1)(3)()()K S S G S H S S++=(1)绘制系统的根轨迹。
自控第四章习题解答
自动控制原理第四章习题解答4-4解(简略解答):渐近线:与实轴交点:35-=σ; 夹角:3)12(πθ+=k ,31πθ=,32πθ-=,πθ=3。
虚轴交点:2j ±=ω,12*≥K 时系统不稳定。
4-5解(简略解答):根据幅角条件,利用三角函数关系可得:()22210=+ωσ。
4-6解(简略解答):(1)渐近线3-=σ,夹角:3)12(πθ+=k ,31πθ=,32πθ-=,πθ=3。
分离点918.01-=d ,虚轴交点:74.3±=ω(2)126*=K(3)707.0=ζ时闭环极点86.086.02,1j s ±-=,64.10*=K4-8设单位反馈控制系统的开环传递函数为:)102.0)(101.0()(++=s s s Ks G ,要求(1)画出准确根轨迹;(2)确定系统的临界稳定开环增益c K ; (3)确定与系统临界阻尼比相应的开环增益K 。
解:(1))100)(50(5000)(++=s s s K s G①起点0,-50,-100,且均终止于无穷远处; ②分支数:3=n ,有3条根轨迹;③实轴上的根轨迹:]100,[--∞,]0,50[-; ④渐近线:与实轴交点:50310050-=--=σ;夹角:3)12(πθ+=k ,31πθ=,32πθ-=,πθ=3。
⑤分离点和会合点:010015011=++++d d d整理得:0500030032=++d d解之得:3.211-=d (在根轨迹上,保留),3.212=d (不在根轨迹上,舍去) 根轨迹如图所示:(2)临界开环增益c K 为根轨迹与虚轴交点对应的开环增益。
050005000150)(23=+++=K s s s s D令ωj s =带入上式可得:0)5000(500015032=+-++-ωωωj K即:⎩⎨⎧=+-=+-050000500015032ωωωK ,解之得:71.7050002,1±=±=ω,0=ω(舍去) (3)系统处于临界阻尼比1=ζ,相应的闭环根位于分离点处,即要求分离点d 对应的K 值。
《控制工程基础》第二版 (董景新 著)课后习题答案 清华出版社
Xi
G1 G2
1+G1 H1+ G2 H2 +G1G2 H3 +G1G2H1H2 )
X0
G (s) =
G 1G 2 1 + G 1 H 1 + G 2 H 2 + G 1G 2 H 3 + G 1G 2 H 1 H 2
第二章习题解
2-7: 求X0(s) 和Xi2(s) (s)之间的闭环传递函数; 求X0(s) 和Xi1(s (s)之间的闭环传递函数;
G (s) =
G1G 2G 3G 4G 5 H 1 1 + G 4 + G1G 2 + G1G 2G 4 − G1G 4G 5 H 1H 2
第二章习题解
4):求出
X 02 ( s ) X i1 ( s )
-
解:第一步,方框图整理
-
G2 G1
Xi1 +
+
+
①
H2 H1
+
② G4 ③
X02 G5 G6
( g )解:设中间变量 : xa (t ) Q k ′ = (Ds + k1 )
x 0(t) k1 k2 m x a(t) (t)
(t) fi(t)
k ′x0 (t ) = k 2 [xa (t ) − x0 (t )] k ′ + k2 D x0 (t ) ∴ xa (t ) = k2 x 又:f i (t ) = m&&a (t ) + k 2 [xa (t ) − x0 (t )] k2 ∴ G (s ) = mDs 3 + m(k1 + k 2 )s 2 + k 2 Ds + k1k 2
机械控制工程基础习题集
《机械控制工程基础》习题及解答目录第1章绪论第2章控制系统的数学模型第3章控制系统的时域分析第4章控制系统的频域分析第5章控制系统的性能分析第6章控制系统的综合校正第7章模拟考试题型及分值分布第1章绪论一、选择填空题1。
开环控制系统在其控制器和被控对象间只有(正向作用).P2A。
反馈作用 B.前馈作用 C。
正向作用 D。
反向作用2.闭环控制系统的主反馈取自(被控对象输出端)。
P3A.给定输入端B.干扰输入端 C。
控制器输出端 D。
系统输出端3。
闭环系统在其控制器和被控对象之间有(反向作用)。
P3A.反馈作用B.前馈作用 C。
正向作用 D.反向作用A。
输入量 B。
输出量 C。
反馈量 D。
干扰量4.自动控制系统的控制调节过程是以偏差消除(偏差的过程)。
P2-3A。
偏差的过程 B。
输入量的过程 C.干扰量的过程 D.稳态量的过程5.一般情况下开环控制系统是(稳定系统)。
P2A.不稳定系统B.稳定系统 C。
时域系统 D。
频域系统6.闭环控制系统除具有开环控制系统所有的环节外,还必须有(B)。
p5A.给定环节B.比较环节 C。
放大环节 D.执行环节7.闭环控制系统必须通过(C)。
p3A.输入量前馈参与控制 B。
干扰量前馈参与控制C。
输出量反馈到输入端参与控制 D。
输出量局部反馈参与控制8.随动系统要求系统的输出信号能跟随(C的变化)。
P6A。
反馈信号 B。
干扰信号 C。
输入信号 D。
模拟信号9。
若反馈信号与原系统输入信号的方向相反则为(负反馈)。
P3A。
局部反馈 B。
主反馈 C.正反馈 D.负反馈10.输出量对系统的控制作用没有影响的控制系统是(开环控制系统)。
P2A。
开环控制系统 B。
闭环控制系统 C.反馈控制系统 D.非线性控制系统11。
自动控制系统的反馈环节中一般具有( B )。
p5A。
.给定元件 B.检测元件 C.放大元件 D.执行元件12. 控制系统的稳态误差反映了系统的〔B 〕p8A. 快速性B.准确性C. 稳定性 D。