
运动控制系统运动控制系统试卷(练习题库)(2023版)
运动控制系统运动控制系统试卷(练习题库)1、弱磁控制时电动机的电磁转矩属于恒功率性质只能拖动恒功率负载而不能拖动恒转矩负载。
2、采用光电式旋转编码器的数字测速方法中,M法适用于测高速,T法适用于测低速。
3、只有一组桥式晶闸管变流器供电的直流电动机调速系统在位能式负载下能实现制动。
4、直流电动机变压调速和降磁调速都可做到无级调速。
5、静差率和机械特性硬度是一回事。
6、带电流截止负反馈的转速闭环系统不是单闭环系统。
7、双闭环调速系统在起动过程中,速度调节器总是处于饱和状态。
8、逻辑无环流可逆调速系统任何时候都不会出现两组晶闸管同时封锁的情况。
9、可逆脉宽调速系统中电动机的转动方向(正或反)由驱动脉冲的宽窄决定。
10、双闭环可逆系统中,电流调节器的作用之一是对负载扰动起抗扰作用。
11、与开环系统相比,单闭环调速系统的稳态速降减小了。
12、α=β配合工作制的可逆调速系统的制动过程分为本组逆变和它组制动两阶段。
13、转速电流双闭环速度控制系统中转速调节为PID调节器时转速总有超调。
14、电压闭环相当于电流变化率闭环。
15、闭环系统可以改造控制对象。
16、直流电动机弱磁升速的前提条件是恒定电动势反电势不变。
17、直流电动机弱磁升速的前提条件是恒定电枢电压不变。
18、电压闭环会给闭环系统带来谐波干扰,严重时会造成系统振荡。
19、对电网电压波动来说,电压环比电流环更快。
20、静差率和机械特性的硬度有关,当理想空载转速一定时,特性越硬,静差率()21、下列异步电动机调速方法属于转差功率不变型的调速系统是O22、常用的可控直流电源有O23、调速系统的稳态性能指标包括O24、反馈控制系统的作用是O25、常见的调速系统中,在基速以下按(),在基速以上按()26、自动控制系统的动态性能指标包括对给定输入信号的跟O和对扰动输入信号的O27、电力牵引的()。
34、PWM变换器可以通过调节O来调节输出电压。
35、PWM逆变器根据电源类型不同可以分为()。
36、转速单闭环直流控制系统可以通过引入O控制以提高系统动态性能。
37、转速电流双闭环调速系统在启动过程中,转速调节器ASR将经历O三种情况。
38、交流调速的基本类型中最好的一种节能省力型调速方案是()。
39、无静差直流调速系统的实质是调节器包含O环节。
40、比例积分控制综合了比例控制和积分控制两种规律的优点,()部分能迅速响应控制作用。
41、电流调节器可以对电网电压的波动起O的作用。
42、V-M系统中,由于电流波形的脉动,可能出现电流波形()和()两种情况。
当电感量较小或负载较轻时,就容43、双闭环直流调速系统起动过程的特点是()、()以及()。
44、双闭环直流调速系统在外环设计成∏型时,由于系统的()作用,使其抗扰性与跟随性一致。
45、异步电动机变压调速系统转差功率损耗与系统的O和负载性质有密切关系,相对来说O类负载比较适合采用变46、采用两组晶闸管反并联的可逆V-M系统,如果两组装置的整流电压同时出现,便会产生O两组晶闸管之间流通47、逻辑无环流可逆系统的逻辑控制装置需要设置两个延时电路,分别是O延时和O延时。
48、对于调速系统的转速控制要求有OOO三个方面。
49、PWM变换器中,由于直流电源靠二极管整流器供电,不可能回馈电能,电机制动时只好对滤波电容充电,这将使50、根据直流电动机转速方程,可以看出有改变电枢电阻、()以及()三种方法可以调节直流电动机的转速。
51、异步电动机串级调速时所能产生的最大转矩比正常接线时减少了()。
52、在交-直-交变压变频器中,按照中间直流环节直流电源性质的不同,逆变器可以分成()型和()型两类,两种53、两组晶闸管反并联的可逆Vf系统,采用O控制,可以消除直流平均环流,但是瞬时脉动环流是自然存在的,54、根据对异步电动机转差功率处理方式的不同,可把交流调速分成转差功率消耗型、转差功率O转差功率()。
55、PID控制器各环节的作用是什么?56、>V—M系统57、静差率58、ASR59、测速方法的分辨率60、PWM61、直接转矩控制62、调速范围63、ACR64、调节器的设计过程可以简化为哪两步?65、简述运动控制系统的类型及其优缺点。
66、常用的液压元件有哪些?67、常用的气动元件有哪些?68、试写出旋转运动的动力学方程式。
69、简述直流调速方法。
70、调速性能指标有哪些?71、在晶闸管整流器-电动机开环调速系统中,为什么转速随负载增加而降低?72、在直流PWM变换器-电动机系统中,当电动机停止不动时,电枢两端是否还有电压?电路中是否还有电流?为什73、步进电动机有哪些控制方式?74、步进电动机驱动器应满足哪些要求?75、步进电动机的细分控制是什么意思?有什么作用?76、试分析比较开环和闭环控制系统,在哪些方面可以改善系统的性能?77、在转速负反馈调速系统中,当电网电压、负载转矩、电动机励磁电流、电枢电阻、测速发电机励磁各量发生变化时78、为什么用积分控制的调速系统是无静差的?在转速单闭环调速系统中,当积分调节器的输入偏差电压为零时,调节79、在无静差转速单闭环调速系统中,转速的稳态精度是否还受给定电源和测速发电机精度的影响?请说明理由。
80、在转速负反馈单闭环有静差调速系统中,突减负载后又进入稳定运行状态,此时晶闸管整流装置的输出电压Ud较81、在无静差调速系统中,突加负载后进入稳态时转速n和整流装置的输出电压Ud是增加、减少还是不变?82、在转速、电流双闭环直流调速系统中,ASR和ACR各起什么作用?83、试从下面5个方面来比较转速、电流双闭环直流调速系统和带电流截止环节的转速单闭环直流调速系统:(1)调84、试分析直流脉宽调速系统的不可逆和可逆电路的区别。
85、晶闸管可逆系统中环流产生的原因是什么?有哪些抑制方法?86、无环流逻辑控制器中为什么必须设置封锁延时和开放延时?延时过大或过小对系统有何影响?87、请从系统组成、功用、工作原理、特性等方面比较PWM可逆直流调速系统与晶闸管可逆直流调速系统的异同点。
88、弱磁与变压协调控制系统空载起动到额定转速以上,主电路电流和励磁电流的变化规律是什么?89、异步电动机的变压调速需要何种交流电源?有哪些交流调压方法?90、异步电动机变压调速开环控制系统存在什么缺点?而闭环控制系统是如何改进性能的?91、什么是SPWM控制技术?什么是SVPWM控制技术?92、矢量控制系统的基本思想是什么?为何采用矢量控制可以使交流调速系统达到与直流调速系统相当的性能?93、直接转矩控制系统的基本思想是什么?试分析比较矢量控制系统与直接转矩控制系统各有何特点。
94、通用变频器为什么经常要外接一个制动电阻?95、串级调速系统的效率比绕线转子串电阻调速的效率要高的原因是什么?96、简述异步电动机双馈调速的基本原理和异步电动机双馈调速的五种工况。
97、何谓同步电动机的失步与起动问题,如何克服解决?98、同步电动机有哪两种基本控制方式?其主要区别在何处?99、分析比较无刷直流电动机与有刷直流电动机及其相应的调速系统的相同与不同之处。
100、旋转编码器有几种?各有什么特点?IOk 数字测速方法有几种?各有什么优缺点?102、什么是电子齿—能?103、全闭环位置伺服系统与半闭环位置伺服系统相比有什么优点?104、位置随动系统有哪些特点?105、位置随动系统的性能用哪些指标衡量?106、伺服系统的执行电动机有哪几种?107、数控插补算法有哪几类?108、运动控制系统的数字控制器与模拟控制器比较有哪些优点?109、增量式PID控制器与位置式PID控制器各有何优缺点?110、什么是现场总线?常用的现场总线有哪些?HkProfibUS现场总线的主站与主站、主站与从站是以什么方式进行通信的?112、试总结运动控制系统中网络控制的发展趋势。
113、试述工业企业供电系统的构成。
114、工业企业供电系统的常用额定电压等级及选取额定电压等级时应考虑的因素。
115、统一规定各种电气设备的额定电压有什么意义?发电机、变压器、用电设备以及电网额定电压有无差别?差别的116、简述工厂供电系统电能质量的主要指标及其对用户的影响。
117、试述工厂供电设计的主要内容。
118、什么是计算负荷,以不同时限确定的计算负荷如何换算?119、工厂供电系统设计的技术指标和经济指标是什么?120、什么是标准回收期?它与用电设备本身的使用寿命有何不同?121、工厂变电所位置设置的原则是什么?122、变压器台数选择应考虑哪些因素?什么是明备用?什么是暗备用?123、什么是变电所的电气主接线?选择主接线时应注意哪些问题?124、什么是工厂—配电电路的基本接线方式?并就可靠性,经济性,灵活性等方面分析其优缺点。
125、列表比较双电源单母线(不分段),分段单母线(用隔离开关及断路器分段),双母线(不分段)三种接线方式在126、试说明采用有名值和标么值计算短路电流各有什么特点?这两种方法适用于什么场合?127、什么叫短路电流的力效应?为什么要用短路冲击电流来计算?128、供电系统继电保护的作用是什么?对保护装置有哪些要求?129、继电保护的操作电源有几种,基本结构如何,有什么优缺点?操作机构的用途是什么,怎样分类?130、直流电动机有哪几种调速方法?各有哪些特点?131、简述直流PWM变换器电路的基本结构。
132、直流PWM变换器输出电压的特征是什么?133、为什么直流PWM变换器-电动机系统比V-M系统能够获得更好的动态性能?134、在直流脉宽调速系统中,当电动机停止不动时,电枢两端是否还有电压?电路中是否还有电流?为什么?135、直流PWM变换器主电路中反并联二极管有何作用?如果二极管断路会产生什么后果?136、直流PWM变换器的开关频率是否越高越好?为什么?137、泵升电压是怎样产生的?对系统有何影响?如何抑制?138、在晶闸管整流器-电动机开环调速系统中,为什么转速随负载增加而降低?139、静差率和调速范围有何关系?静差率和机械特性硬度是一回事吗?举个例子。
140、调速范围与静态速降和最小静差率之间有何关系?为什么必须同时提才有意义?141、转速单闭环调速系统有哪些特点?改变给定电压能否改变电动机的转速?为什么?如果给定电压不变,调节转速142、为什么用积分控制的调速系统是无静差的?在转速单闭环调速系统中,当积分调节器的输入偏差电压AU=O143、在无静差转速单闭环调速系统中,转速的稳态精度是否还受给定电源和测速发电机精度的影响?为什么?144、在转速负反馈单闭环有静差调速系统中,突减负载后又进入稳定运行状态,此时晶闸管整流装置的输出电压Ud较145、简述直流电动机的调速方法。
146、直流调压调速主要方案有?147、简述转速反馈控制的直流调速系统的静特性本质。
运动控制系统期末复习题(直流部分)

运动控制系统期末复习题(直流部分)运动控制直流部分复习题一、填空:1. 调速系统的稳态性能指标主要是指和静差率。
2. 采用V-M系统,当系统处于深调速状态时,功率因数将较。
3. 直流调速系统中,晶闸管触发和整流装置的传递函数可近似成环节,时间常数称为。
4. 晶闸管-电动机转速、电流双闭环调速系统中,环为内环,环为外环。
5. 双惯性环节校正成典型Ⅰ型系统,引入的调节器是调节器。
6直流调速的方法包括改变电枢回路电阻调速、调速和减弱磁通调速。
7.闭环调速系统对于_ 的扰动具有抑制作用,而对于_ _ 的扰动则无能为力。
8.转速、电流双闭环调速系统中,调节__的限幅值可以调节系统最大电流;调节_ _的限幅值可以调节UPE的最大输出电压。
9.双极性直流PWM变换器的占空比,当时,输出平均电压为正,要使输出平均电压为负,应使。
二、选择题1.下列说法正确的是()A积分调节器的输出决定于输入偏差量的历史过程。
B比例控制可以使系统在偏差电压为零时保持恒速运行。
C比例调节器可以实现无静差。
D采用积分调节器动态相应快。
2.双闭环调速系统中电流调节器具备的作用为()A对负载变化起抗扰作用。
B对电网电压波动起及时抗扰作用。
C输出限幅决定允许的最大电流。
D使转速跟随转速给定电压变化。
3.双闭环调速系统中转速调节器不具备的作用为()A对负载变化起抗扰作用。
B对电网电压波动起及时抗扰作用。
C输出限幅决定允许的最大电流。
D使转速跟随给定电压变化。
4.在工程设计中,如果将系统校正成典型Ⅰ型系统的过程,KT值取为()时为无超调。
1A0.25 B0.5 C0.75 D1.05.采用工程设计法的双闭环直流调速系统中,电流环设计成典型()型系统,引入的电流调节器为()调节器。
AⅠPI BⅡPI CⅠP DⅡP6.G-M直流调速系统中的G指的是哪一种直流电源()。
A直流发电机;B静止整流器;C脉宽调制电源;D以上情况均可能。
三、分析与简答1.在调速系统中,为什么在开环系统中晶闸管整流装置的控制电压前面没有加放大器,而在闭环之后要添加放大器?2.双闭环调速系统中,电流调节器的作用各是什么?3.采用双极型PWM变换器的调速系统,当电动机停止时,电枢电流是否等于零,为什么?4.假设某转速单闭环调速系统的电源电压突然降低,则该调速系统将如何进行调节,请结合稳态结构图加以说明。
(完整版)运动控制考试复习题

一、填空题1、控制系统的动态性能指标是指跟随指标和抗扰指标,而调速系统的动态指标通常以抗扰性能指标为主2、直流电机调速方法有变压调速、电枢串电阻调速和弱磁调速。
异步电动机调速方式常见有6种分别是:降压调速、差离合调速、转子串电阻调速、串级调速和双馈电动机调速、变级调速、变压变频调速。
其中转差率不变型有:变级调速、变压变频调速,只有变压变频应用最广,可以构成高动态性能的交流调速系统。
同步电动机按频率控制方式不同分为:他控式变频调速和自控式变频调速。
(变电阻调速:有级调速。
变转差率调速:无级调速。
调压调速:调节供电电压进行调速)按按转差功率可以怎么划分电动机:转差功率消耗型、转差功率不变型、转差功率馈送型3、对于异步电动机变压变频调速,在基频以下,希望维持气隙磁通不变,需按比例同时控制定子电压和定子频率,低频时还应当抬高电压以补偿阻抗压降,基频以下调速属于恒转矩调速;而基频以上,由于电压无法升高,只好仅提高定子频率而迫使磁通减弱,相当直流电动机弱磁升速情况,基频以上调速属于恒功率调速。
4、对于SPWM型逆变器,SPWM的含义为正弦波脉宽调制,以正弦波作为逆变器输出的期望波形,SPWM波调制时,调制波为频率和期望波相同的正弦波,载波为频率比期望波高得多的等腰三角波,SPWM型逆变器控制方式有同步调制、异步调制、混合调制。
SPWM 型逆变器的输出的基波频率取决于正弦波。
SPWM 控制技术包括单极性控制和双极性控制两种方式。
5、调速系统的稳定性能指标包括调速范围和静差率6、供变压调速使用的可控直流电源有:旋转交流机组(G-M 系统)、静止式可控整流器(V-M 系统)与直流斩波器(PWM-M 系统)或脉宽调制变换器。
7、典型 I 型系统与典型 II 型系统相比, 前者跟随性能好、超调小,但抗扰性能差。
典型I 型系统和典型Ⅱ型系统在稳态误差和动态性能上有什么区别?答:稳态误差:对于典型I 型系统,在阶跃输入下,稳态时是无差的;但在斜坡输入下则有恒值稳态误差,且与K 值成反比;在加速度输入下稳态误差为∞ 。
运动控制技术练习题

一.填空题1.采用PWM的变频调速系统,不仅要实现调压调频①的要求,更重要的是抑制逆变器输出电压或电流中的谐波分量②。
2.单闭环比例控制直流调速系统能够减少稳态速降①的实质在于它的自动调节作用,它随负载的变化而相应的改变电枢电压②以补偿电枢回路电阻压降的变化。
3.提高运动控制系统动态性能的关键在于电动机的电磁转矩电压电流频率①控制,使转速转角转角速转差率②按期望的规律变化。
4.PWM变换器是采用脉冲宽度调制①的方法,控制开关器件的通断,把恒定的直流电压电源②调制成频率一定、宽度可变的③脉冲电压序列。
5.异步电动机变压变频调速控制特性曲线中,基频以下的调速称为恒转矩①调速。
基频以上称为②恒功率调速。
6.运动控制系统的本质是反馈控制,即根据给定①和输出②的偏差实施控制,最终缩小或消除偏差。
7.提高运动控制系统的动态性能的关键在于电动机的①的控制,使②按期望的规律变化。
8.调速系统静态指标代表调速系统在稳定运行中的各种性能,主要指调速范围①和静差率②。
9.直流电动机调节转速的方式有励磁调速①、电枢电压调速②和电枢回路电阻调速③。
10.交流异步电动机变频调速系统的控制方式有①恒磁通控制、②恒电流控制和恒电流控制③三种,其中恒磁通控制又称为恒转矩控制。
11.对于同一个调速系统,它的特性硬度是一定的,因此,如果对静差率的要求越严,系统允许的调速范围也越小①。
12.晶闸管整流器的输出电压是靠改变触发器触发角①来调节的,这种控制有两个特征:一是触发周期一定②;二是相控特征③。
13.运动控制系统中常用的速度检测元件有直流测速机①、交流测速机②和光电编码器③等。
14.闭环系统静特性是系统靠反馈调节而产生的外特性,它的硬度与反馈调节①的精度有关,是可以靠改变系统的②控制器参数而改变的。
15. 恒压频比控制方式是指给异步电动机供电的 电压 ① 和 频率② 之比为常数。
16. PI 调节器的特点是:比例部分能迅速反映偏差,产生强迫的 激励电压① ,使动态恢复过程 加两块 ② ,积分部分用于消除 ③ 静态偏差 。
运动控制系统考试简答题

绪论1、运动控制系统:以机械运动的驱动设备——电动机为控制对象,以控制器为核心,以电力电子功率变换装置为执行机构,在自动控制理论的指导下组成的电气传动自动控制系统。
工作原理:通过控制电动机的转矩、转速和转角,将电能转换为机械能,实现运动机械的运动要求。
2、分类(1)按被控量分:以转速为被控量的系统——调速系统以角位移或直线位移为被控量的系统——位置随动(伺服)系统。
(2)按驱动电机的类型分:直流电机带动生产机械——直流传动系统交流电机带动生产机械——交流传动系统(3)按控制器类型分:以模拟电路构成的控制器——模拟控制系统以数字电路构成的控制器——数字控制系统(4)按控制系统中闭环的多少分:单环、双环、多环控制系统3、运动控制系统的功率放大与变换装置:一方面按控制量的大小将电网中的电能作用于电动机上,调节电动机的转矩大小,另一方面按电动机的要求把恒压恒频的电网供电转换成电动机所需的交流电或直流电;4、反抗性恒转矩负载不是转矩作用方向和运动方向相反吗?那为什么n>0时T>0,n<0时T<0?答:n>0,T>0 和n<0,T<0意味着电机目前处于正转电动和反转电动状态,这个和负载转矩没有关系。
第二章转速反馈控制的直流调速系统1、直流电动机的稳态转速调节转速方法Φ-=eKIRUn2、直流电动机点数两端的平均电压 三种改变输出平均电压的调制方法:(1)T 不变,变 ton —脉冲宽度调制(PWM)(2)ton 不变,变 T —脉冲频率调制(PFM)(3)ton 和 T 都可调,改变占空比—混合调制(两点式控制)。
当负载电流或电压低于某一最小值,开关器件导通,当高于某一最大值时,使开关器件关断。
3、UPE 是由电力电子器件组成的变换器,其输入接三组(或单相)交流电源,输出为可控的直流电压,控制电压为Uc 。
UPE 变换器的器件选择:中、小容量系统,多采用IGBT 或P-MOSFET 构成较大容量系统,采用GTO 、IGCT 电力电子开关器件特大容量系统,则常用晶闸管触发与整流装置4、 系统稳态参数计算例: 用线性集成电路运算放大器作为电压放大器的转速负反馈闭环直流调速系统如图1-28所示,s s ond ρU U T t U ==5、PID调节器的类型和功能比例微分(PD):由PD调节器构成的超前校正,可提高系统的稳定裕度,并获得足够的快速性, 但稳态精度可能受到影响;比例积分(PI):由PI调节器构成的滞后校正,可以保证稳态精度,却是以对快速性的限制来换取系统稳定的;比例积分微分(PID):PID调节器实现的滞后—超前校正则兼有二者的优点,可以全面提高系统的控制性能,但具体实现与调试要复杂一些。
电力拖动自动控制系统-运动控制系统期末试卷附答案共6套
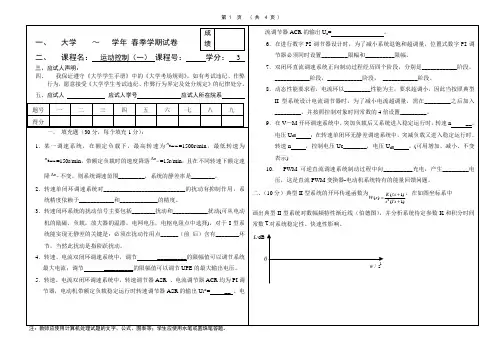
第 3 页 ( 共 4 页 )五、(12分)在转速、电流双闭环直流调速系统中,突加转速给定时,起动过程可分为三个阶段,论述在不同的阶段内,转速和电流的变化规律及两个调节器的作用;并在下图中画出转速、电流的过渡过程曲线。
tn 0 0IdI dLn* Idm六、(20分))有一转速、电流双闭环调速系统,已知电动机参数为:P N =5.5kw ,U N =220V ,I N =28A ,n N =1460 r/min ,电枢回路电阻Ra=0.8Ω,允许电流过载倍数λ=1.6,电磁时间常数T l =0.048s ,机电时间常数T m =0.185s ,主电路采用三相桥式整流电路,触发整流环节的放大倍数Ks=35,整流电装置内阻R rec =1.3Ω,平均失控时间常数T s =0.0017s,ASR 和ACR 均采用PI 调节器,最大输入、输出电压均为8V ,电流反馈滤波时间常数T oi =0.002s ,转速反馈滤波时间常数T on =0.015s 。
电流调节器已按典型I 型系统中KT=0.25设计好,电流环的静动态指标均已满足要求。
现要求转速稳态无静差,且电动机空载起动到额定转速时的超调量10%n σ≤ (1)计算电流反馈系数β,转速反馈系数α;(4分) (2)画出待设计转速环动态结构图;(6分) (3)拟将转速环设计成典型II 型系统,请设计转速调节器,并校核近似条件;(6分) (4)请校核转速超调量%n σ。
(4分)(计算时小数点后保留三位,若数值较小,应保留三位有效位) 附1:典型二型系统抗扰性能指标与参数的关系: h3 4 5 6 7 8 b mac C C /∆72.2%77.5%81.2%84.0%86.3%88.1%附2:转速、电流双闭环系统动态结构图:大学 ~ 学年 春季学期试卷 课程名: 运动控制(一) 课程号: 学分: 3 应试人声明: 我保证遵守《大学学生手册》中的《大学考场规则》,如有考试违纪、作弊行为,愿意接受《大学学生考试违纪、作弊行为界定及处分规定》的纪律处分。
运动控制系统习题集解(直流部分)

习题二转速、电流双闭环直流调速系统和调节器的工程设计方法2-1 在转速、电流双闭环调速系统中,若要改变电动机的转速,应调节什么参数改变转速调节器的放大倍数Kn行不行改变电力电子变换器的放大倍数Ks行不行改变转速反馈系数α行不行若要改变电动机的堵转电流,应调节系统中的哪些参数答:①在转速、电流双闭环调速系统中,若要改变电动机的转速,应调节的参数有:转速给定电压U*n,因为转速反馈系统的转速输出服从给定。
②改变转速调节器的放大倍数Kn,只是加快过渡过程,但转速调节器的放大倍数Kn的影响在转速负反馈环内的前向通道上,它引起的转速变化,系统有调节和抑制能力。
因此,不能通过改变转速调节器的放大倍数Kn,来改变转速③改变改变电力电子变换器的放大倍数Ks,只是加快过渡过程,但转电力电子变换器的放大倍数Ks的影响在转速负反馈环内的前向通道上,它引起的转速变化,系统有调节和抑制能力。
因此,不能通过改变电力电子变换器的放大倍数Ks,来改变转速④改变转速反馈系数α,能改变转速。
转速反馈系数α的影响不在转速负反馈环内的前向通道上,它引起的转速变化,系统没有调节和抑制能力。
因此,可以通过改变转速反馈系数α来改变转速,但在转速、电流双闭环调速系统中稳定运行最终的转速还是服从给定。
⑤若要改变电动机的堵转电流,应调节系统中的参数有:转速的给定U*n、转速调节器的放大倍数Kn、转速调节器的限幅值、转速反馈系数α等,因为它们都在电流环之外。
2-2 在转速、电流双闭环调速系统稳态运行时,两个调节器的输入偏差电压和输出电压各是多少为什么答:在转速、电流双闭环调速系统中稳定运行时,转速调节器退饱和,PI的作用使得转速调节器的输入偏差电压为0,转速调节器的输出电压由于维持在U*im(n*)。
在转速、电流双闭环调速系统中稳定运行时,电流调节器不饱和,PI的作用使得电流调节器的输入偏差电压为0,形成一个电流随动子系统,力图使I d尽快跟随其给定U*i. 电流调节器的输出电压U C又后面的环节决定。
运动控制系统课后答案
习题解答(供参考)习题二2.2 系统的调速范围是1000~100min r ,要求静差率s=2%,那么系统允许的静差转速降是多少? 解:10000.02(100.98) 2.04(1)nn s n rpm D s ∆==⨯⨯=- 系统允许的静态速降为2.04rpm 。
2.3 某一调速系统,在额定负载下,最高转速特性为0max 1500min n r =,最低转速特性为 0min 150min n r =,带额定负载时的速度降落15min N n r ∆=,且在不同转速下额定速降 不变, 统允许的静差率是多少?解:1)调速范围 max min D n n =(均指额定负载情况下)max 0max 1500151485N n n n =-∆=-=min 0min 15015135Nn n n =-∆=-=max min148513511D n n ===2) 静差率 01515010%N s n n =∆==2.4 直流电动机为P N =74kW,UN=220V ,I N =378A ,n N =1430r/min ,Ra=0.023Ω。
相控整流器内阻Rrec=0.022Ω。
采用降压调速。
当生产机械要求s=20%时,求系统的调速范围。
如果s=30%时,则系统的调速范围又为多少??解:()(2203780.023)14300.1478N N a N Ce U I R n V rpm =-=-⨯= 378(0.0230.022)0.1478115N n I R rpm ∆==⨯+=[(1)]14300.2[115(10.2)] 3.1ND n S n s =∆-=⨯⨯-=[(1)]14300.3[115(10.3)] 5.33ND n S n s =∆-=⨯⨯-=2.5 某龙门刨床工作台采用V-M 调速系统。
已知直流电动机,主电路总电阻R=0.18Ω,Ce=0.2V •min/r,求:(1)当电流连续时,在额定负载下的转速降落N n ∆为多少?(2)开环系统机械特性连续段在额定转速时的静差率N S 多少?(3)若要满足D=20,s ≤5%的要求,额定负载下的转速降落N n ∆又为多少?解:(1)3050.180.2274.5/min N N n I R Ce r ∆=⨯=⨯=(2) 0274.5(1000274.5)21.5%N N S n n =∆=+= (3) [(1)]10000.05[200.95] 2.63/min N n n S D s r ∆=-=⨯⨯=2.6 有一晶闸管稳压电源,其稳态结构图如图所示,已知给定电压*8.8u U V =、比例调节器放大系数2P K =、晶闸管装置放大系数15S K =、反馈系数γ=0.7。
电力拖动自动控制系统—运动控制系统期末考试模拟题
10.在逻辑无环流可逆V-M系统中,需要设置平波电抗器。( )
三、画图题(共5分)
画出不可逆三相桥式晶闸管-电动机直流调速系统的主电路原理图。
四、简答题
双闭环直流调速系统中电流调节器的作用是什么?(共5分)
五、综合计算题(共30分)
(1)决定调节器的结构和参数;(5分)
(2)画出模拟调节器的原理图,确定调节器的电阻和电容值。(5分)
3.某直流电机的额定电枢电流IN=140A,允许过载倍数Km=,计算机内部定点数占一个字的位置(16位),试确定电枢电流的存储系数。(3分)
4.由比例调节器构成单闭环转速负反馈系统,电动机参数为: , , , , ,整流装置内阻 ,触发整流装置放大倍数 ,最大转速给定电压 , 当要求调速范围 ,静差率 。(12分)
1.调速系统的静差率指标应以最高速时能达到的数值为准。( )
2.一个调速系统的调速系统的调速范围,是指在最低速时还能满足所需静差率的转速可调范围。( )
3.闭环调速系统的静特性表示闭环系统电动机转速与负载电流(或转矩)间的稳态关系。( )
4.反馈控制系统所能抑制的只是被反馈环包围的前向通道上的扰动。( )
4.脉宽调速系统的开环额定速降 ,为保证闭环系统的额定静态速降不大于 ,那么该闭环系统的开环放大系数K应满调速系统是静差系统,用比例控制的系统是静差系统。
7.调速系统的动态性能指标主要包括:1);2)。
8.在直流双闭环系统中,典型I系统一般用于环设计,典型II系统一般用于环设计。
1、填空题(每空2分,共40分)
1.调速系统的稳态性能指标主要包括: 1);2)。
2.在直流脉宽调速系统中,PWM装置的延迟时间为Ts=,而且知道触发电路控制电压在0~10V范围内变化时,PWM装置输出的平均电压变化范围是0~220V,则PWM装置的传递函数Ws(s)≈。
运动控制系统思考题课后习题答案完整版(1)
运动控制系统思考题课后习题答案完整版(1)思考题答案1.1直流电动机有哪几种调速方式?各有那些特点?答:a改变电枢回路电阻调速法外加电阻Radd的阻值越大,机械特性的斜率就越大,相同转矩下电动机的转速越低b减弱磁通调速法减弱磁通只能在额定转速以上的范围内调节转速c调节电枢电压调速法调节电枢电压调速所得的人为机械特性与电动机的固有机械特性平行,转速的稳定性好,能在基速以下实现平滑调速。
1.2为什么直流PWM变换器-电动机系统比相控整流器-电动机系统能够获得更好的动态性能?答:aPWM变换器简单来讲调节的是脉冲串的宽度,直流成分没有受到破坏,也就是说其最大值=峰值是不变的,变的是平均值;b相控整流,是由交流整流得到的直流,虽然也是平均值在变,但是其最大值、峰值也是随着导通角的大小时刻在变,且导通角越小波形的畸变越严重。
从而影响了电机的输出特性。
答:直流PWM变换器和晶闸管整流装置均可看作是一阶惯性环节。
其中直流PWM变换器的时间常数T等于其IGBT控制脉冲周期(1/fc),晶闸管整流装置的时间常数T通常取其最大失控时间的一半(1/(2mf)。
因fc通常为kHz级,而f通常为工频(50或60Hz)为一周内),m整流电压的脉波数,通常也不会超过20直流PWM变换器间常数通常比晶闸管整流装置时间常数更小,从而响应更快,动态性能更好。
1.4简述直流PWM变换器电路的基本结构。
答:直流PWM变换器基本结构如图,包括IGBT和续流二极管。
三相交流电经过整流滤波后送往直流PWM变换器,通过改变直流PWM变换器中IGBT的控制脉冲占空比,来调节直流PWM变换器输出电压大小,二极管起续流作用。
1.5答:不会1.7静差率与调速范围D有什么关系?静差率与机械特性硬度是一回事吗?答:关系见书上公式。
静差率与机械特性硬度是不同的概念,硬度是指机械特性的斜率,一般说硬度大静差率也大;但同样硬度的机械特性,随着起理想空载转速的降低,其静差率会随之增大。
运动控制技术考核试卷
7.运动控制系统的动态性能主要受到______和______的影响。()
8.在多轴联动控制中,______技术用于确保各轴之间的协调运动。()
9.为了减少运动控制系统的能耗,可以采用______技术对电机进行控制。()
10.在进行运动控制系统设计时,应充分考虑______和______的需求。()
19.在多轴联动控制中,以下哪些是实现同步控制的关键因素?()
A.精确的时间同步
B.高精度的位置反馈
C.快速的通信速度
D.合适的控制算法
20.以下哪些是选择运动控制系统时需要考虑的经济因素?()
A.系统成本
B.维护费用
C.投资回报率
D.系统寿命
三、填空题(本题共10小题,每小题2分,共20分,请将正确答案填到题目空白处)
A.系统简单
B.成本低
C.对干扰敏感
D.控制精度高
3.常用的闭环控制系统的类型包括以下哪些?()
A.反馈控制
B.前馈控制
C.复合控制
D.无控制
4.以下哪些是PID控制器的组成部分?()
A. P控制器
B. I控制器
C. D控制器
D.前馈控制器
5.伺服电机的特点包括以下哪些?()
A.控制精度高
B.响应速度快
2. P提高响应速度,I消除稳态误差,D改善动态性能,适用于快速响应且需消除余差的控制系统。
3.同步控制策略包括:时间同步、速度同步、位置同步,常用于多轴机器人、生产线等。
4.运动控制系统提高生产效率通过精确控制、提高产品质量通过减少误差,如自动化装配线、精密加工等。
A.数据采集