
一类具有双时滞效应的氮–磷–浮游植物模型的动力学研究
E2 = x* , y* , z* 转化到原点,然后将系统(1)线性化处理,则系统(1)可以转化为:
dU = MU ( t ) + NU ( t − τ 1 ) + OU ( t − τ 2 ) , dt
(
)
(3)
其中:
U ( t ) = [u , v, w] , M = ( mij )
T
3×3
, N = nij
= x ( t ) φ1 (θ ) ≥ 0 = y ( t ) φ2 (θ ) ≥ 0 θ ∈ [ −τ , 0] , = z ( t ) φ3 (θ ) ≥ 0
3 3 , ( r = 1, 2,3) , 其中 φr ∈ C [ −τ , 0] → R+ = R+
(2)
(
)
{( x, y, z )} 。
dx a xz =I1 − b1 x − 1 c1 + x dt a yz dy , I 2 − b2 y − 2 = d t c 2 + y dz e a x ( t − τ ) z e a y ( t − τ ) z 1 2 =1 1 + 2 2 − mz d t c + x t − τ c + y t − τ ( ) ( 1 1 2 2)
Keywords
Nutrient, Phytoplankton, Delay, Stability, Hopf Bifurcation
一类具有双时滞效应的氮–磷–浮游植物模型 的动力学研究
赵 潘
温州大学,浙江 温州
收稿日期:2018年8月10日;录用日期:2018年8月23日;发布日期:2018年8月30日
DOI: 10.12677/aam.2018.78128 1106 应用数学进展
赵潘
为研究收获率和时间延迟之间的动态机制提供一个良好的框架。 Shi et al. [19]研究了一类具有分布时滞和 Dirichlet 边界条件的反应–扩散模型,他们的研究成果具有非常重要的意义,为我们研究营养循环如何 影响浮游植物生长的问题提供了一套系统的研究方法。Shi and Jiang [20]研究了一类具有双时滞效应的浮 游动物–浮游植物模型,这一研究为我们以后研究多时滞模型提供了一套完整的理论和模拟方法等。他 们的研究成果对预防和控制水体的富营养化具有一定的指导意义。 基于以上讨论和 Deng et al. [21]研究的相关结果, 本文构建了一类具有时滞效应的氮–磷–浮游植物 模型,其可以表示如下:
Open Access
1. 引言
富营养化是指生物所需的氮、磷等无机营养物质大量进入湖泊、河口、海湾等相对封闭、水流缓慢 的水体,在适宜的外界环境因素综合作用下,引起藻类及其它浮游生物迅速繁殖,水体溶解氧量下降, 水质恶化,鱼类及其它水生生物大量死亡的现象[1] [2] [3]。此外,人类活动的影响可加剧这一过程,特 别是在现代生产和生活中,人类对环境资源的开发利用日益频繁,工农业发展迅速,大量的营养物质进 入水体并在其中积累,导致富营养化在短期内出现。目前,人类活动导致的水体富营养化已成为当今世 界水污染治理的难题,是全球范围内普遍存在的环境问题[4]。 如今,许多实验生态学家和数学生态学家一直在关注着浮游植物生长的动态行为,以便找出如何控 制富营养化,如何预测藻类爆发,以及如何模拟藻类传播趋势等等[5] [6] [7]。他们的研究表明,光照, 温度,矿物元素等都是影响浮游植物生长,生物量和群落分布的关键因素,这一工作为准确预防藻类爆 发提供了良好的理论依据,对探索自然生态系统中的富营养化问题至关重要。其中有些学者也尝试着运 用数学模型来研究富营养化问题[8] [9] [10]。他们的工作表明,这些数学模型不但可以近似地刻画生物种 群的动态演化进程,还可以解释种群之间的增长和相互作用等。近年来越来越多的学者开始对生物种群 动态的数学模型进行研究[11] [12] [13]。Mei and Zhang [11]研究了一种非局部的反应扩散–平流系统,模 拟了多种竞争性浮游植物物种的生长。Wang et al. [12]考虑到收获和毒素释放对浮游植物产生的影响,建 立了一类带有时滞效应和选择性收获的产毒浮游植物–浮游动物模型。 Wang et al. [13]构建了一类具有时 滞效应的营养–浮游生物模型。他们的研究成果都具有重要意义,为解决水体富营养化问题提供了不同 的视角。文献[14] [15] [16]也详细研究了带有时滞效应的生物种群动态的数学模型,它们的研究成果为我 们构建模型提供了一定的理论依据,从而保证我们所构建的模型具有一定的实际意义。 Li and Liu [17]研究了一类具有时滞效应的浮游生物模型,解析出系统正平衡点全局稳定性和发生 Hopf 分岔的阈值条件,这一方法很值得我们借鉴。Martin and Ruan [18]考虑了收获率和时间延迟的综合 影响,构建了一类带有时滞效应和选择性收获的浮游植物–浮游动物模型,他们发现时滞因素可能会导 致系统发生失稳,但是当收获值处于临界收获水平时,收获率对系统的平衡有稳定作用,这项工作可以
− λτ 2
−a13 −a23 = 0,
(4)
λ
a11 = −b1 −
(c + x )
1
a1c1 z*
* 2
, a13 = −
a1 x* , c1 + x*
a2 y* , c2 + y*
a22 = −b2 −
(c
a2 c2 z*
2
+ y*
* 2
)
2
, a23 = −
a31 =
系统(3)对应的特征方程如下:
Abstract
Under the framework of water eutrophication prevention and control research, a nitrogen-phosphorus-phytoplankton model with two delays will be investigated mathematically and numerically. Mathematical works have comprehensively explored the locally asymptotic stability of positive equilibrium and the threshold conditions of occurring Hopf bifurcation. Numerical simulation works have depicted the dynamic evolution process of nutrient and phytoplankton density and Hopf bifurcation. These results provide a great help for the interaction between nutrition and phytoplankton in dynamics, and are helpful to deeply understand how the delay affects the dynamic trend of the marine ecosystem. Furthermore, they can provide certain theoretical support for further prevention and control of eutrophication of water bodies as well.
文章引用: 赵潘. 一类具有双时滞效应的氮–磷–浮游植物模型的动力学研究[J]. 应用数学进展, 2018, 7(8): 1105-1118. DOI: 10.12677/aam.2018.78128
赵潘
摘
要
在水体富营养化的预防和控制的研究背景下,本论文构建了一类具有双时滞效应的氮–磷–浮游植物动 力学模型,并对其相关动力学性质进行理论分析和数值仿真,解析出模型正平衡点具有局部渐近稳定性 和发生Hopf分支的阈值条件,模拟出营养及浮游植物密度和Hopf分岔的动态演化过程。本论文的研究结 果有利于从动力学的角度揭示营养与浮游植物之间的互作机制,有助于深入分析时滞效应对海洋生态系 统的影响,为进一步预防和控制水体富营养化提供一定的理论支撑。
Dynamic Analysis of a Nitrogen-Phosphorus-Plankton Model with Two Time Delays
Pan Zhao
Wenzhou University, Wenzhou Zhejiang
th rd th
Received: Aug. 10 , 2018; accepted: Aug. 23 , 2018; published: Aug. 30 , 2018
2. 局部稳定性和 Hopf 分支
现在主要讨论系统(1)正平衡点的稳定性和 Hopf 分支的存在性。 首先对 系统 (1) 进 行换 元变 形: u= ( t ) x ( t ) − x* , v= ( t ) y ( t ) − y* , w= ( t ) z ( t ) − z* ,将正 平衡 点
D = −a13 a31 , D = −a13 a31 , D = −a13 a31 .
下面分五种情况进行讨论: 第一种情况: τ= τ= 0。 1 2 局部稳定的。 证明:当 τ= τ= 0 时,方程(5)可以转化为: 1 2
定理 2.1: τ= τ= 0 时,满足条件 ( H1 ) : A11 > 0 , A11 A12 > A13 时,系统正平衡点 E2 = x* , y* , z * 是 1 2
, n32 =
(c
e2 a2 c2 z*
* 2 + y
)
2
,
DOI: 10.12677/aam.2018.78128
一类具有时滞和免疫反应的病毒感染模型的稳定性和Hopf分支

34 7
北华 大学学报 ( 自然科 学版 )
第1 2卷
要一定的时间, 机体 内的免疫系统从接受抗原( 病毒) 刺激到产生免疫细胞( C L 也需要一段时间. 如 T) 文献[ ] 4 考虑到抗原刺激产生免疫细胞 C L 需要的时间滞后效应 , Ts 得到了如下具时滞和双线性发生
具有反应时滞的种间竞争模型
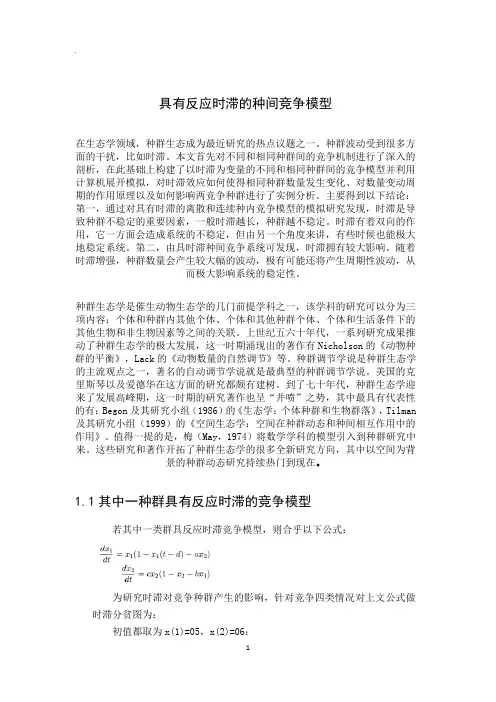
具有反应时滞的种间竞争模型在生态学领域,种群生态成为最近研究的热点议题之一。
种群波动受到很多方面的干扰,比如时滞。
本文首先对不同和相同种群间的竞争机制进行了深入的剖析,在此基础上构建了以时滞为变量的不同和相同种群间的竞争模型并利用计算机展开模拟,对时滞效应如何使得相同种群数量发生变化、对数量变动周期的作用原理以及如何影响两竞争种群进行了实例分析。
主要得到以下结论:第一,通过对具有时滞的离散和连续种内竞争模型的模拟研究发现,时滞是导致种群不稳定的重要因素,一般时滞越长,种群越不稳定。
时滞有着双向的作用,它一方面会造成系统的不稳定,但由另一个角度来讲,有些时候也能极大地稳定系统。
第二,由具时滞种间竞争系统可发现,时滞拥有较大影响。
随着时滞增强,种群数量会产生较大幅的波动,极有可能还将产生周期性波动,从而极大影响系统的稳定性。
种群生态学是催生动物生态学的几门前提学科之一,该学科的研究可以分为三项内容:个体和种群内其他个体、个体和其他种群个体、个体和生活条件下的其他生物和非生物因素等之间的关联。
上世纪五六十年代,一系列研究成果推动了种群生态学的极大发展,这一时期涌现出的著作有Nicholson的《动物种群的平衡》,Lack的《动物数量的自然调节》等。
种群调节学说是种群生态学的主流观点之一,著名的自动调节学说就是最典型的种群调节学说。
美国的克里斯琴以及爱德华在这方面的研究都颇有建树。
到了七十年代,种群生态学迎来了发展高峰期,这一时期的研究著作也呈“井喷”之势,其中最具有代表性的有:Begon及其研究小组(1986)的《生态学:个体种群和生物群落》,Tilman 及其研究小组(1999)的《空间生态学:空间在种群动态和种间相互作用中的作用》。
值得一提的是,梅(May,1974)将数学学科的模型引入到种群研究中来。
这些研究和著作开拓了种群生态学的很多全新研究方向,其中以空间为背景的种群动态研究持续热门到现在。
海洋生态系统动力学模型及其研究进展_刘桂梅

第18卷第3期2003年6月地球科学进展ADVANCE I N E AR TH SCIE NCE SVol.18 No.3Jun.,2003文章编号:1001-8166(2003)03-0427-06海洋生态系统动力学模型及其研究进展刘桂梅1,2,孙 松1,王 辉3(1.中国科学院海洋研究所海洋生态与环境科学重点试验室,山东 青岛 266071;2.中国科学院大气物理研究所,I CCE S,北京 100029;3.国家自然科学基金委员会地球科学部,北京 100085)摘 要:海洋生态系统动力学研究是当前多学科交叉研究的热门领域,依据国内外研究进展,分别就人们在模型研究中所采用的过程模型、个体模型、种群模型、种间模型及生态系统模型进行了介绍,并概述了当前国际上的研究热点全球变化与海洋生态系统动力学研究,总结了我国的海洋生态系统动力学研究现状以及进一步研究中存在的问题和发展趋势。
关 键 词:海洋生态系统动力学;模型;全球变化中图分类号:P731.2 文献标识码:A 20世纪60年代后期,海洋生态系统结构、功能、食物链、生物生产力等方面的研究逐渐增多,科学家们注意到海洋生物资源的变动并非完全受捕捞的影响,环境变化对生物资源补充量有重要影响,与全球气候波动也密切相关。
一批生物、渔业海洋学家还认为,浮游动物的动态变化不仅影响许多鱼类和无脊椎动物种群的生物量,同时浮游动物在形成生态系统结构和生源要素循环中起重要作用,对全球的气候系统产生影响。
从全球变化的意义上研究海洋生态系统被提到日程上来,众多全球性的国际海洋计划应运而生:热带海洋与全球大气计划(TO-GA)、世界海洋环流实验(W OCE)、全球海洋通量联合研究(JGOFS)、海岸带陆海相互作用(LOICZ)和全球海洋观测系统(GOOS)等。
1995年全球海洋生态系统动力学研究计划(GL OBEC)被纳入国际地圈生物圈计划(I GBP)的核心计划,海洋生态系统动力学研究成为当今海洋科学跨学科研究的国际前沿领域[1~3]。
病毒感染动力学模型分析

称为脱壳这是病毒在细胞内能否进行复制的关键病毒核酸如不暴露出来则无法发挥 指令作用病毒就不能进行复制。四、生物合成病毒基因一经脱壳释放就能利用宿主 细胞提供的低分子物质合成大量的病毒核酸及结构蛋白等此过程称为生物合成。指 导病毒成分合成的程序包括个重复的过程病毒的转录病毒复制子代病毒核酸第一章 绪论特异性转译子代病毒峁沟鞍准肮δ艿鞍住I锖铣芍械墓丶 锸遣《镜遣煌 掷嗟牟《静学位论文病毒感染动力学模型分析姓名王开发申请学位级别博士专业 生态学指导教师王稳地20070401摘要本文的目的是建立几个病毒感染数学模型并研 究这些模型的动力学性态我们首先研究了一类具有溶非溶细胞免疫效应病毒感染模 型的全局稳定性获得了病毒来感染平衡点和病毒感染平衡点全局稳定的充分条牛特 别地当忽略溶细胞机制效应时我们采用和提出的几何方法得到了病毒感染平衡点全 局稳定的充分条件拓展了病毒感染模型全局稳定性的研究方法。注意我腔竦玫牟《净 驹偕懒⒂诿庖呦低车挠泄夭问虼宋颐堑慕峁哂薪虾玫纳镅б庖逅得髁 说辈《镜幕驹偕 笥谑苯隹克拗髅庖呦低车幕钚圆蛔阋酝耆 鹛迥诓《咀疃 嘟瞿芄唤档吞迥诓《靖腥镜那慷取S捎诨迳斫诼傻钠毡榇嬖谛悦庖呦低骋膊焕 狻T诤雎苑侨芟赴 效应情形下本文的第二部分建立了一个时变系统描述溶细 胞机制的周期效应利用解析的方法我们获得了宿主体内病毒感染与末感染的阈值并 且得到病毒一旦感染就必然表现为波动性态进一步通过计算机模拟我们发现该模型 具有复杂动力学性态随着模型参数的变化波动周期可能发生三倍和双倍的增加而导 致混沌性态并且逆周期加倍分支现象也被发现这些结果能够用来解释在慢性或患者 体内观察到的病毒载量波动现象符合有关文献的实验报道结果。许多文献表明抗原 刺激产生免疫细咆可能需要一定的时间周期因此本文的第三部分构建了一个具有滞 后免疫反应的病毒感染模型并且证实了病毒感染平衡点稳定和周期波动都可能出 现。同时。随着时滞的增加稳定开关发生并最终导致混沌模式出现。进一步我们还 分析了从周期解到混沌的形成路径。这些结果也可以用来解释有关文献的实验报道 结果。本文的第四部分研究了病毒感染的空问效应。首次利用反应扩散方程模拟了 具有空间效应的感染过程通过几何奇异扰动方法证明了系统行波解的存在性并得到 了最小波速的估计。数值模拟结果表明除了单调行波解模式之外模型还存在非单调 行波解模式。我们还进一步模拟了备种参数对行波解性态及其最小波速的影响并从 生物学意义上对观察到的现象给出了合理解释。关键词病毒动力学免疫效应分支混 沌扩散波„“”腿‟西南大学擘士学位论文吐—独创性声明学位论文题目瘟圭盛装盈左 堂搓型佥堑本人声明所呈交的学位论文是本人在导师指导下进行的研究工作及取得 的研究成果。据我所知除了文中特别加以标注和致谢的地方外论文中不包含其他人 已经发表或撰写过的研究成果也不包含为获得西南大学或其他敦育机构的学位或证 书而使用过的材料。与我一同工作的同志对本研究所做的任何贡献均已在论文中作 了明确的说明并表示谢意。学位论文作者王哥友签字日期妒年妒月日学位论文版权 使用授权书本学位论文作者完全了解西南大学有关保留、使用学位论文的规定有权 保留并向国家有关部门或机构送交论文的复印件和磁盘允许论文被查阅和借阅。本 人授权西南大学研究生院丁以将学位论文的全部或部分内容编入有关数据库进行检 索可以采用影印、缩印或扫描等复制手段保存、汇编学位论文。保密的学位论文在 解密后适用本授权书本论文留不保密口保密期限至年月止。学位论文作者签名王哥 炎导师签名互雠签字日期如年妒月日签日期锣口年尸月日学位论文作者毕业后去 向‟‟工作单位箜三至匡盍堂电话≥§通讯地址筮三至匡态堂基塑整数堂熬亟窒邮编论 文创新点尽管对病毒感染的群体动力学模型已有大蓬的研究工作但绝大部分只涉及 局部稳定性分析全局稳定性的研究相当少。本文对一类具有溶非溶细胞免疫效应病 毒感染模型的全局动力学性态进行了完整分析引入了和提出的几何方法拓展了病毒 感染模型全局稳定性的研究方法找到了宿主体内控制病毒感染的病毒基本再生数和
氮磷比对浙江近岸浮游植物群落结构影响的实验研究
摘要 :通过 室 内受控 实验 方法 研 究不 同氮磷 比( p ( 1 4:1 8:1 1 1 3 N/ ) 1: , , , 6: , 2:1 6 ,4:1 1 8 , 2
: 1和 2 6:1 对 浙江 近岸秋 季 浮游植 物群 落结 构 的 影 响。结 果 表 明 , 同 N/ 5 ) 不 P对 浮游 植 物群 落
浮游 植物 是海 洋生 态 系统 中最重 要 的初级 生产
东海 是位 于 中 国大 陆东 岸与 太平洋 之 间 的半 封
闭海 , 长江 、 钱塘 江 、 江 、 瓯 闽江 等河 流携带 大量 营养 物质汇 人东 海 , 其 河 口和 近岸 海 域 营 养 盐 和生 产 使 力 维 持在 较 高 水 平 。近 2 0年来 , 着 沪浙 闽 随 等沿岸 经 济 区的快速 发展 , 活污水 、 生 农业 施肥 和工
黄 伟 , 朱旭 字 , 曾江 宁 , 陈全 震 , 晓群 廖 一波 刘 晶 晶 杜 萍 徐 , , ,
刘刚(中国农业大学教授)
中国农业大学教授
01 人物经历
03 获奖记录
目录
02 研究领域 04 学术成果
刘刚,男,毕业于北京大学,博士,现为中国农业大学教授。
人物经历
教育经历
工作经历
1990.09-1994.07烟台大学物理本科理学学士 1994.09-1997.07中国原子能科学研究院核物理理学硕士 1997.09-2000.07北京大学凝聚态物理理学博士
5.乔照钰,刁万英,刘刚*. 2017.原位测量固体材料热导率的改进热探针方法.工程热物理学报. (待刊)
2016年:
1. RuiqiRen, G, Liu*, , Robert Horton, Baoguo Li, Bing cheng effects of probe misalignment on sap flux density measurements and in situ probe spacing correction . Meteorol., 232:176-185.
1.刘刚;温敏敏;常旭培;李保国.可实地自我校正间距的双针热脉冲热特性测量装置及方法.专利号:0.4
2.刘刚;温敏敏;任瑞琪; Robert Horton, Bing Si,王建平,eat pulse sensor and method for measuring sap flow or water flux. US9638558B2
1.资源环境系统分析.北京师范大学出版社, 2009,参编.
谢谢观看
2000.07-2002.11中国农业大学资源环境学院博士后、讲师 2002.11-2013.11中国农业大学资源环境学院副教授 其中:2009.07-2010.07加拿大Univ of Saskatchewan访问学者 2013.11-中国农业大学资源环境学院教授
一类具饱和发生率的时滞 SEIR 传染病模型的分析
一类具饱和发生率的时滞 SEIR 传染病模型的分析杨俊仙;闫萍【摘要】A delayed SEIR epidemic model with saturation incidence rate is proposed and analyzed,and the basic reproductive number R0 is defined.By analyzing the corresponding characteristic equations,the local stability of a disease-free equilibrium P0 and an endemic equilibrium P* are discussed.Further,by the comparison principle and constructing Lyapunov functions,it is found that if R0 <1 ,the disease free equilibrium P0 is globally asymptotically stable,and ifR0 >1 ,the endemic equilibrium P* is permanent.%提出并分析了一类具有饱和发生率的时滞 SEIR 传染病模型,定义了基本再生数 R0。
通过分析系统对应的特征方程,得到了无病平衡点 P0和地方病平衡点 P*的局部渐近稳定性。
进一步,通过比较原理和构造李雅普诺夫函数,得出:当 R0<1时,无病平衡点 P0是全局渐近稳定的;当 R0>1时,地方病平衡点 P*是持久的。
【期刊名称】《中山大学学报(自然科学版)》【年(卷),期】2015(000)003【总页数】5页(P51-55)【关键词】SEIR 传染病模型;饱和发生率;时滞;基本再生数;全局稳定性【作者】杨俊仙;闫萍【作者单位】安徽农业大学理学院,安徽合肥 230036;安徽农业大学理学院,安徽合肥 230036【正文语种】中文【中图分类】O175.13传染病是危害人类身体健康,威胁人类生命安全的重要疾病[1]。
海洋生态系统动力学
模型研究的不足之处(二)
•4 质量守恒假定不可避免地引导研究者依赖于“源”、 “汇”项,但是“源”、“汇”的使用必然会显著地剥削 动力学模型的功能,特别是它们的“自组织”能力; •5 传统的研究方法强调生物自身的循环系统,在某种程 度上忽视了环境场四维时空结构的演变与生物场的联系。 在省略了驱动生物分布和演变的物理环境场条件下,过度 地追求生物过程的完整性和与观测资料的拟合程度,造成 了这一学科的研究停滞不前; •6 传统的生态动力学模型忽略了作为环境的物理场作用 而过于强调生物过程自身的完整性,虽然这类生态模型有 助于对理想条件下生物自身循环过程的了解,但由于缺少 真实的物理场背景而无法用于模拟实际海洋中三维生态场 的时空分布。
海洋生态系统的进一步巩固需要我们每个人的共同努力!
全球海洋生态系统动力学
•研究重点: •(1)通过重检、综合历史资料,建立发展全球 海洋系统模式的基础 •(2)开展关键性的生物和物理过程研究。重点 认识营养动力学通道,尤其是它们的变化和食物 网营养质量的作用。
全球海洋生态系统动力学
•(3)发展多学科耦合模拟、观测系统的预测和 建模能力。 •(4)同其它海洋、大气、陆地和社会全球变化 研究合作,评估海洋生态系统变化对全球地球系 统的反馈作用。
定义
研究的意义
主 要 内 容
研究进展
动力学模型
一、定义
•中文名称:海洋生态系统动力学 •英文名称:marine ecosystem dynamics •定义:研究海洋生态系统在海洋动力条件驱动下 动态变化的学科。
二、海洋生态系统动力学研究的意义
•到21世纪中叶,我国人口将达到16亿,耕地减少和人口 增加的矛盾更加突出,满足日益增长的食物和优质动物蛋 白的需求是一个十分艰巨的任务,而海洋是尚未充分开发 利用的最大疆域,具有巨大的动物蛋白生产潜力。海洋作 为我国现在和未来赖以生存与发展的重要基础,己引起国 家和社会的高度重视。 •我国海洋渔业发展过程中,产业的母体——近海生态系 统的服务和产出发生了一些令人担忧的变化,明显影响了 海洋产业的可持续发展,经济损失巨大。
表面流人工湿地磷循环生态动力学模型及实现方法
・数学模型・收稿日期:2003207210基金项目:国家科技部“十五”重大专项“城市污水处理资源化技术研究及工程示范”资助(项目编号:2002AA601023)作者简介:张 军(1976-),男,山东青岛人,2001年获青岛海洋大学海洋化学硕士学位,现为同济大学环境工程专业博士研究生,研究方向为水污染控制和生态毒性学。
表面流人工湿地磷循环生态动力学模型及实现方法张 军,周 琪(同济大学污染控制与资源化研究国家重点实验室,上海 200092) 摘要:人工湿地做为一种高效低耗的新型污水处理工艺日益为人们所关注,特别是表面流人工湿地所特有的区域生态效益和脱氮除磷效果,但其污染物去除的内在机制并不为人们所完全掌握。
本文详细地介绍了表面流人工湿地磷循环生态动力学模型的设计思想、具体结构、数学模式和实现方法,并对生物生长、死亡和土壤作用模块的各种不同实现方法做了深入细致地分析探讨。
结果表明人工湿地生态动力学模型由于假设歧义、实现方法不统一、模型参数测定手段的缺乏等因素的影响,导致其模拟结果的误差偏大,在表面流人工湿地多介质环境条件下多形态磷循环机理和多学科交叉研究方面还需要进行更深入、细致的工作,来对模型不断完善以推动对人工湿地污水处理工艺的完全掌握和科学应用。
关 键 词:人工湿地;生态动力学模型;磷中图分类号:X70311 文献标识码:A 文章编号:100123644(2004)0120088204E cological Kinetic Models and Methods of Phosphorus Cycle in Free 2w ater Surface Constructed WetlandsZHAN G J un ,ZHOU Qi(S tate Key L aboratory of Pollution Cont rol and Resources Reuse ,Tongji U niversity ,S hanghai 200092,China )Abstract :Constructed wetlands ,a low cost and high efficient wastewater treatment system ,has been recognized by people for severaldecades ,especially the regional ecological benefit and nutrient removal of free 2water surface constructed wetlands (FWS ),but it is not yet completely understood ,and the ecological kinetic model is a good tool to gain detailed information about this technology.The differ 2ent kinds of design methods ,detailed structure and mathematical technique of the ecological kinetic of phosphorus cycle in FWS are pre 2sented and compared in this paper.It shows that further researches on the s patial and temporal data of different phosphors forms in the free water surface wetlands and the parameter determining methods still need to be done to improve the veracity of the ecological kinetic model.K ey w ords :Constructed wetland ;ecological kinetic model ;phosphorus1 前 言人工湿地作为一种新型生态污水处理技术,具有投资和运行费用低、抗冲击负荷、处理效果稳定、出水水质好,芦苇可以利用(作为造纸原料)等诸多优点。
时滞动力学与控制研究进展
第21卷第8期2023年8月动力学与控制学报J O U R N A L O FD Y N AM I C SA N DC O N T R O LV o l .21N o .8A u g.2023文章编号:1672G6553G2023G21(8)G001G005D O I :10.6052/1672G6553G2023G105㊀2022G08G17收到第1稿,2022G09G06收到修改稿.∗国家自然科学基金资助项目(12072068,11972223,12272167),N a t i o n a lN a t u r a lS c i e n c eF o u n d a t i o no fC h i n a (12072068,11972223,12272167).†通信作者E Gm a i l :y .ya n @u e s t c .e d u .c n 时滞动力学与控制研究进展∗严尧1†㊀张丽2㊀陈龙祥3(1.电子科技大学航空航天学院,成都㊀611731)(2.南京航空航天大学航空学院,南京㊀210016)(3.上海交通大学船舶海洋与建筑工程学院,上海㊀200240)摘要㊀与一般动力系统不同,无穷维时滞系统的研究方法并不成熟,使得时滞系统的分析和控制都很困难.与此同时,时滞广泛存在于包括神经网络㊁人工智能㊁机械加工㊁多智能体㊁机器人控制等众多领域,使得时滞动力学与控制的研究至关重要.因此,本专刊聚焦时滞引起的稳定性㊁非线性动力学和控制问题,着重讨论了神经㊁网络㊁机械和减振等领域的时滞动力学问题,希望能为相关领域的学者提供一些借鉴和参考.关键词㊀时滞,㊀动力学与控制,㊀非线性,㊀分岔与混沌,㊀无穷维中图分类号:O 328文献标志码:AP r o g r e s s i nD y n a m i c s a n dC o n t r o l o fT i m e Gd e l a y e dS ys t e m s ∗Y a nY a o 1†㊀Z h a n g L i 2㊀C h e nL o n g x i a n g3(1.S c h o o l o fA e r o n a u t i c s a n dA s t r o n a u t i c s ,U n i v e r s i t y o fE l e c t r o n i c S c i e n c e a n dT e c h n o l o g y o f C h i n a ,C h e n g d u ㊀611731,C h i n a )(2.C o l l e g e o fA e r o s p a c eE n g i n e e r i n g ,N a n j i n g U n i v e r s i t y o fA e r o n a u t i c s a n dA s t r o n a u t i c s ,N a n j i n g㊀210016,C h i n a )(3.S c h o o l o fN a v a lA r c h i t e c t u r e ,O c e a n &C i v i l E n g i n e e r i n g ,S h a n g h a i J i a o t o n g U n i v e r s i t y ,S h a n g h a i ㊀200240,C h i n a )A b s t r a c t ㊀U n l i k eo r d i n a r y d i f f e r e n t i a ls y s t e m s ,d e l a y e ds y s t e m sd on o th a v ea m a t u r ei n v e s t i ga t i o n m e t h o d ,m a k i n g i t s a n a l y s i s a n d c o n t r o l v e r y h a r d .M e a n w h i l e ,d e l a y w i d e l y e x i s t s i n s ys t e m s o f n e u r a l n e t w o r k s ,a r t i f i c i a l i n t e l l i g e n c e ,m a c h i n i n g ,m u l t i a g e n t s ,r o b o t i c c o n t r o l ,w h i c he n h a n c e s t h es i gn i f i Gc a n c e o f s t u d i e s o f t i m e Gd e l a y e d s y s t e m s .T h e r e f o r e ,t h i s s pe c i a l i s s u ef o c u s e s o n t h e p r o b l e m s o f s t a b i l i Gt y ,n o n l i n e a r d y n a m i c s a n dc o n t r o l d e t e r m i n e db y t i m ed e l a y ,e s p e c i a l l y i nn e u r a l s ys t e m s ,n e t w o r k s ,m a c h i n e r i e s ,a n dv i b r a t i o n m i t i g a t i o n w i t hd e l a y s ,e x p e c t i n g t o p r o v i d es o m ev a l u a b l er e f e r e n c e sf o r s c h o l a r s i n t e r e s t e d i n r e l a t e d t o pi c s .K e y wo r d s ㊀t i m ed e l a y ,㊀d y n a m i c sa n dc o n t r o l ,㊀n o n l i n e a r i t y ,㊀b i f u r c a t i o na n dc h a o s ,㊀i n f i n i t ed i Gm e n s i o n引言从动物种群演化到人体平衡,从计算机网络到车辆道路交通,从金属切削到机械臂控制,时滞效应无处不在,对自然㊁社会㊁工程等动力系统的演化发展产生了广泛而深刻的影响.针对这些系统的早期研究常常在忽略㊁近似㊁补偿的基础上套用经典的动力系统分析和控制方法,然而时滞系统具有无穷维解空间,与常微分系统有本质的不同.近20年来,以时滞为中心的动力学与控制研究取得了长足Copyright ©博看网. All Rights Reserved.动㊀力㊀学㊀与㊀控㊀制㊀学㊀报2023年第21卷的发展和丰硕的成果,人们陆续揭示了时滞效应对C o v i dG19的传播与防治㊁神经元活动和大脑疾病㊁计算机网络和道路拥塞㊁再生加工颤振和机器人运动误差的决定性影响.与此同时,许多学者还在积极开发时滞效应的应用,主动引入时滞控制实现宽频隔振㊁分岔和混沌控制㊁网络拥塞调控等.然而,时滞动力学与控制的研究依然面临诸多困难,例如系统的固有时滞辨识没有可借鉴的方法,多时滞高维系统的稳定性分析和高余维分岔研究非常困难,时滞反馈设计没有统一的理论框架,时滞多稳态分析不能基于经典的吸引盆定义等.为了及时总结各类时滞系统中的动力学与控制研究最新成果,我们特在«动力学与控制学报»组织了 时滞动力学与控制 专刊,旨在征集和汇报时滞动力学与控制在相关领域的创新性研究和工程应用成果,获得了国内学者的积极响应.然而,由于期刊对于篇幅的限制,本次专刊只能汇总其中的一部分成果,期望将来有更多的成果在«动力学与控制学报»上不断发表,促进时滞动力学与控制的发展.总体而言,本次特刊包括综述论文1篇,由孙中奎和金晨[1]总结了时滞系统非线性动力学的发展,其余论文大体上可归纳为神经系统时滞动力学2篇,时滞网络动力学2篇,机械与控制系统中的时滞动力学3篇,以及时滞减振4篇(包括能量采集1篇).1㊀神经系统时滞动力学神经元动力学一直是脑科学㊁人工智能等领域的研究热点,虽然单个神经元不具有智能,但研究表明多个神经元构成的神经系统中的群体同步和去同步等复杂放电行为通常与神经系统正常和病态功能密切相关[2].目前已知的神经元同步包括多种状态,如完全同步(c o m p l e t es y n c h r o n i z a t i o n)㊁滞后同步(l a g s y n c h r o n i z a t i o n),广义同步(g e n e rGa l i z e ds y n c h r o n i z a t i o n)等[3].此外,由于信号传输速度的有限性和神经递质释放的滞后,神经系统中信息的传递通常不是瞬时的,即在神经网络中普遍存在信息传递的时间滞后,并且时滞可以诱发多种不同的同步放电模式,为此有很多学者对具有时滞的神经系统动力学展开了大量研究[4].袁韦欣等[5]将两个单向耦合的F i t z H u g hGN a g u m o神经元之间的滞后同步视为一种特殊的广义同步,并通过辅助系统方法来获得滞后同步发生的条件.关利南等[6]研究了含时滞和I h流的抑制耦合水蛭神经元系统的同步簇放电活动,发现合适的时滞和耦合强度都可以产生神经元的多种同步放电模式,并通过快慢变分析发现快子系统的鞍结分岔点和鞍同宿轨分岔点之间的参数范围会随着I h流电导的增大而缩小,从而使得簇内峰数减少,诱导多种同步放电模式.2㊀具有时滞的人工网络除了生命智能所具有的自然神经网络,各种人造网络在近些年也获得了蓬勃的发展,特别是在人工智能领域取得了革命性的突破.卷积神经网络[7]㊁循环神经网络[8]和对抗生成网络[9],分别在图像识别精度,时序的自然语言处理和虚拟图像生成领域取得了显著的成就.其中广泛用于时序数据处理的循环神经网络具有典型的时间滞后特征,其采用历史记忆和当前输入可对未来时序进行有效预测.徐一宸和刘建明[10]在一类特殊的循环神经网络,回声状态神经网络中,引入注意力机制以体现样本之间的差异与交互,可以有效地实现对混沌系统的时序预测,有望应用在通讯加密解密等方面.另一类典型的具有时滞的人工网络是多智能体系统,其中的分布式同步和一致性控制是动力学与控制等诸多领域的热点课题[11].这之中的E u l e rGL a g r a n g e(E L)系统的合作行为与协调控制备受关注,这是因为它可以描述包括机械臂㊁无人车辆和航天器等诸多智能体,在大规模集成化生产过程中,具有独特的灵活性㊁并行性㊁可操作性和可拓展性.郑斌等[12]在研究一类具有通讯时滞的网络化欠驱动E L系统的一致性问题时,提出一致性能量整形方案,有机地整合了系统欠驱动和驱动部分以及控制器三部分能量,并构造相应的L y a p u n o v函数,充分确保网络化欠驱动E L系统达到所期望的分布式一致性.3㊀具有时滞的机械与控制系统时间滞后以再生效应的形式广泛存在于各类机械加工动力学中.以单刀刃车削为例,刀刃划过工件表面留下的切痕会影响下一轮切削时刀刃切2Copyright©博看网. All Rights Reserved.第8期严尧等:时滞动力学与控制研究进展入工件的深度,使得切削深度和切削力与前一个旋转周期时的状态相关,由此工件表面再生引入的时滞被称为再生时滞,对切削稳定性具有决定性的作用.在此基础上,多刀刃的钻削和铣削会导致多时滞效应,而磨削中砂轮的表面再生则会导致双时滞效应.针对多刀刃钻削问题,侯祥雨等[13]建立了4自由度钻杆动力学模型,考虑钻头跳动现象引起的多重时滞问题,基于半离散法得到了系统的稳定性判据,并通过优化的顶部柔顺边界实现了振动抑制,为钻柱纵扭耦合振动的抑制提供一种简单有效的思路.小车倒立摆系统是一类经典的控制对象,主要包括起摆控制和稳摆控制两种,起摆控制通常使用基于能量的控制律,稳摆控制可采用经典的P I D 控制[14].冯欣炜等[15]同时考虑了回路中的时滞对于起摆和稳摆控制的影响,基于L y a p u n o v函数证明了时滞可以优化非线性起摆控制阶段的能量输入,同时采用定积分法分析了稳摆控制的稳定性,发现时滞先是增强稳摆稳定性,但时滞的进一步增大会弱化稳定性并导致系统失稳.无人驾驶是智能车辆的重要发展方向,其中的最优经济性驾驶策略已成为重要的课题之一.刘灿昌和孙亮[16]以无人驾驶汽车整车控制问题为研究对象,基于车辆智能网思想,用负时滞体现对未来路况的预判,建立车辆坡道行驶的预见性驾驶动力学模型,分析了加速控制参数与坡道高度关系规律,发现合适的控制参数和时滞可以有效设计冲坡㊁下坡速度,降低油耗.4㊀时滞减振为了抑制结构在外载荷作用下的振动,人们提出了多种控制方法,近些年非线性动力吸振器与时滞主动控制的方案受到了大家的关注,非线性可以拓宽吸振器带宽,而时滞反馈可以提升控制效果以适应复杂工况[17].针对建筑结构的减振问题,管明杰等[18]提出一种含时滞的非线性轨道动力吸振器,通过谐波平衡法得到了系统的频响曲线,发现被动控制时的非线性具有软弹簧特性,而时滞反馈可以消除这种特性并降低共振幅值,从而有效改善振动抑制效果.张国荣等[19]研究了时滞反馈P D控制对于电磁轴承系统的减振效果,发现合适的时滞会使得轴承在面内的振动相较于无时滞状态明显减小,还可以消除多稳态㊁突跳等非线性现象.这一特征也正是能量采集这一当下的研究热点所关心的对象,即采用非线性多稳态可以提升带宽,采用时滞反馈可以调节振动系统的分岔特征,从而使得能量采集器可以从振动主系统中提取更多的机械能转化为电能.孙成佳等[20]设计了一套具有时滞反馈控制的双稳态压电-电磁式俘能器,将随机的振动能量转化为电能,发现通过联合位移和速度的反馈时滞特性有利于取得更好的能量采集效率.此外,魏梦可和韩修静[21]还讨论了一类广义上的 时滞 问题,即由慢变参数导致的分岔延迟问题,这是吸引子的一种延迟失稳现象,即当吸引子失稳变成排斥子时,系统的轨线继续在排斥子上停留一段时间,然后再离开排斥子的现象.这种延迟效应已经成为可以诱发簇发振荡的有效机制之一.他们发现簇发振荡的延迟与初始时间无关,而取决于系统的参数.5㊀结语时滞动力学与控制的应用范围非常广泛,涉及生命㊁神经系统㊁网络㊁人工智能㊁机械㊁控制㊁交通等众多领域,深刻影响着自然㊁社会㊁工程的演化发展.限于篇幅,此次专刊仅仅刊登了时滞动力学与控制在神经系统动力学㊁网络动力学㊁机械与控制㊁减振和能量采集领域的应用.本文也同样只简单地讨论了相关领域的进展.除了本文涉及的范畴,时滞动力学与控制的发展还在帮助我们解决疾病传播㊁计算机网络和交通网络拥塞㊁机器人本体和集群控制等众多领域的难题.除了应用,时滞系统的理论基础也有待进一步发展,其具有独特的无穷维状态空间,分析和计算的理论难度都很大,而时滞与非光滑和多稳态问题的耦合会进一步加剧问题的分析难度,乃至没有合适的计算方法或工具,因此,时滞动力学与控制的理论发展更是至关重要.参考文献[1]孙中奎,金晨.时滞系统非线性动力学研究进展[J].动力学与控制学报,2023,21(8):6-18.S U NZ K,J I N C.A d v a n c e s i nn o n l i n e a rd y n a m i c sf o r d e l a y e ds y s t e m s[J].J o u r n a lo fD y n a m i c sa n d3Copyright©博看网. All Rights Reserved.动㊀力㊀学㊀与㊀控㊀制㊀学㊀报2023年第21卷C o n t r o l,2023,21(8):6-18.(i nC h i n e s e) [2]WO U A P IK M,F O T S I NBH,L O U OD O PFP,e ta l.V a r i o u s f i r i n g a c t i v i t i e s a n d f i n i t eGt i m e s y n c h r o n iGz a t i o no f a n i m p r o v e dH i n d m a r s hGR o s e n e u r o nm o dGe l u n d e r e l e c t r i cf i e l de f f e c t[J].C og n i t i v eN e u r o d yGn a m i c s,2020,14:375-397[3]K I M SY,L I M W.E f f e c t o f i n h i b i t o r y s p i k eGt i m i n gd e p e n d e n t p l a s t i c i t y o nf a s ts p a r s e l y s y n c h r o n i z e dr h y t h m si n as m a l lGw o r l d n e u r o n a ln e t w o r k[J].N e u r a lN e t w o r k s,2018,106:50-66[4]G U H G,Z HA O Z G.D y n a m i c so f t i m ed e l a yGi nGd u ce d m u l t i p l es y n c h r o n o u sb e h a v i o r si ni n h i b i t o r yc o u p l ed ne u r o n s[J].P l o s O n e,2015,10(9):e0138593[5]袁韦欣,镇斌,徐鉴.单向耦合F i t z H u g hGN a g u m o 神经元的滞后同步研究[J].动力学与控制学报,2023,21(8):19-23.Y U A N W,Z H E N B,X UJ.T h es t u d y f o r l a g s y nGc h r o n i z a t i o nb e t w e e n t w oF i t z h u g hGN a g u m on e u r o n sw i t hu n i d i r e c t i o n a l c o u p l i n g[J].J o u r n a l o fD y n a mGi c s a n dC o n t r o l,2023,21(8):19-23.(i nC h i n e s e) [6]关利南,张新景,申建伟.含时滞和I h流的神经元的同步放电行为[J].动力学与控制学报,2023,21(8):24-30.G U A NL,Z HA N GX,S H E NJ.S y n c h r o n o u s f i r i n gb e h a v i o r s o f n e u r o n sw i t ht i m ed e l a y a n d I hc u r r e n t[J].J o u r n a l o fD y n a m i c s a n dC o n t r o l,2023,21(8):24-30.(i nC h i n e s e)[7]L E C U N Y,B O S E RB,D E N K E RJS,e t a l.H a n dGw r i t t e n d i g i tr e c o g n i t i o n w i t h a b a c k p r o p a g a t i o nn e t w o r k[C].I nP r o c e e d i n g sA d v a n c e s i nN e u r a l I nGf o r m a t i o nP r o c e s s i ng S y s t e m s,1990,396-404[8]C HU N GJ,G U L C E H R EC,C HO K,e t a l.G a t e df e e d b a c k r e c u r r e n t n e u r a l n e t w o r k s[C].I nP r o c e e dGi n g s o f t h e32t h I n t e r n a t i o n a l C o n f e r e n c e o nM a c h i n eL e a r n i n g,2015,37,2067-2075[9]Z HA N G H,G O O D F E L L OW I,M E T A X A SD,e ta l.S e l fGa t t e n t i o n g e n e r a t i v e a d v e r s a r i a l n e t w o r k s[C].I nP r o c e e d i n g so f t h e36t hI n t e r n a t i o n a lC o nGf e r e n c e o nM a c h i n eL e a r n i n g,2019,97,L o ng B e a c h,C A[10]徐一宸,刘建明.基于注意力机制回声状态神经网络的混沌系统预测[J].动力学与控制学报,2023,21(8):31-37.X U Y,L I UJ.C h a o t i c s y s t e m s p r e d i c t i o nu s i n g t h ee c h os t a t en e t w o r k w i t ha t t e n t i o n m e c h a n i s m[J].J o u r n a l o fD y n a m i c s a n dC o n t r o l,2023,21(8):31-37.(i nC h i n e s e)[11]G A O C,WA N G Z,H E X,e ta l.F a u l tGt o l e r a n tc o n s e n s u sc o n t r o l f o r m u l t ia g e n ts y s t e m s:a ne nGc r y p t i o nGde c r y p t i o ns c h e m e[J].I E E E T r a n s a c t i o n so nA u t o m a t i cC o n t r o l,2021,67(5):2560-2567[12]郑斌,苗中华,周进.基于能量整形方案实现具有通讯时滞欠驱动E u l e rGL a g r a n g e网络的一致性[J].动力学与控制学报,2023,21(8):38-43.Z H E N GB,M I A O Z,Z HO U J.C o n s e n s u so fn e tGw o r k e du n d e r a c t u a t e dE u l e rGL a g r a n g ew i t hc o mm uGn i c a t i o nd e l a y sb a s e do n e n e r g yGs h a p i n g s c h e m e[J].J o u r n a l o fD y n a m i c s a n dC o n t r o l,2023,21(8):38-43.(i nC h i n e s e)[13]侯祥雨,刘显波,龙新华等.复杂变时滞作用下的钻头纵扭耦合非线性振动[J].动力学与控制学报,2023,21(8):50-62.HO U X,L I U X,L O N G X,e ta l.N o n l i n e a ra x i a lGt o r s i o n a l v i b r a t i o n s o f a d r i l l s t r i n g w i t h c o m p l e x d eGl a y[J].J o u r n a lo fD y n a m i c sa n dC o n t r o l,2023,21(8):50-62.(i nC h i n e s e)[14]A S T R OM KJ,F U R U T A K.S w i n g i n g u p a p e n d uGl u mb y e n e r g y c o n t r o l.A u t o m a t i c a,2000,36(2):287-295[15]冯欣炜,胥奇,杨正兵等.一类小车倒立摆的起摆稳摆时滞控制研究[J].动力学与控制学报,2023,21(8):77-86.F E NG X,X U Q,Y A N GZ,e t a l.D e l a y e d s w i n g u pa n d s t ab i l i t yc o n t r o l o f a c l a s s o f c a r tGp e nd u l u ms y sGt e m[J].J o u r n a l o fD y n a m i c sa n dC o n t r o l,2023,21(8):77-86.(i nC h i n e s e)[16]刘灿昌,孙亮.基于负时滞控制有效性的车辆坡道预见性驾驶[J].动力学与控制学报,2023,21(8):87-93.L I N C,S U N L.P r e d i c t i v ed r i v i n g o nv e h i c l er a m p sb a s e do n e g a t i v e t i m e d e l a yc o n t r o l e f f e c t i v e n e s s[J].J o u r n a l o fD y n a m i c s a n dC o n t r o l,2023,21(8):87-93.(i nC h i n e s e)[17]M E N G H,S U N X,X UJ,e t a l.T h e g e n e r a l i z a t i o n o fe q u a lGp e a k m e t h o d f o r d e l a yGc o u p l e d n o n l i n e a rs y s t e m.P h y s i c a D:N o n l i n e a r P h e n o m e n a,2020,403:132340.[18]管明杰,茅晓晨.含时滞轨道吸振器的建筑结构的动力学分析[J].动力学与控制学报,2023,21(8):63-4Copyright©博看网. All Rights Reserved.第8期严尧等:时滞动力学与控制研究进展69.G U A N M,MA OX.D y n a m i c a l a n a l y s i s o f a b u i l d i n gs t r u c t u r ew i t ha t i m eGd e l a y t r a c kv i b r a t i o na b s o r b e r[J].J o u r n a l o fD y n a m i c s a n dC o n t r o l,2023,21(8):63-69.(i nC h i n e s e)[19]张国荣,王希奎,邹瀚森等.转子-电磁轴承非线性系统时滞减振研究[J].动力学与控制学报,2023,21(8):94-104.Z HA N G G,WA N G X,Z O U H,e ta l.V i b r a t i o ns u p p r e s s i o no f t i m ed e l a y i nr o t o rGm a g n e t i cb e a r i n gn o n l i n e a r s y s t e m[J].J o u r n a l o fD y n a m i c s a n dC o nGt r o l,2023,21(8):94-104.(i nC h i n e s e)[20]孙成佳,靳艳飞,张艳霞.具有时滞反馈控制的双稳态压电-电磁式俘能器的随机动力学[J].动力学与控制学报,2023,21(8):70-76.S U NC,J I N Y,Z HA N GY,e t a l.S t o c h a s t i c d y n a mGi c so f t h eb i s t a b l e p i e z o e l e c t r i ca n de l e c t r o m a g n e t i ch y b r i de n e r g y h a r v e s t e rw i t ht i m eGd e l a y e df e e d b a c kc o n t r o l[J].J o u r n a l o fD y n a m i c s a n dC o n t r o l,2023,21(8):70-76.(i nC h i n e s e)[21]魏梦可,韩修静.慢变参数激励D u f f i n g系统中的延迟分岔现象及其诱发的簇发振荡[J].动力学与控制学报,2023,21(8):44-49.W E I M,HA N X.B i f u r c a t i o nd e l a y b e h a v i o r sa n db u r s t i n g o sc i l l a t i o n s i n a p a r a m e t r i c a l l y e x c i t e dD u f fGi n g s s y s t e m[J].J o u r n a l o fD y n a m i c s a n dC o n t r o l,2023,21(8):44-49.(i nC h i n e s e)5Copyright©博看网. All Rights Reserved.。