
08多旋翼飞行器简介
机以及机载设备将是致命的。
无人飞行器的应用非常广泛,可以用于军事,也可以用于民用和科学研究。 在民用领域,无人飞行器已经和即将使用的领域多达40多个,例如影视航拍、 农业植保、海上监视与救援、环境保护、电力巡线、渔业监管、消防、城市规划 与管理、气象探测、交通监管、地图测绘、国土监察等。
无 人 飞 行 器 应 用 领 域
多 旋 翼 飞 行 原 理
横滚运动,即左右控制
与图(b)的原理相同,在图(c)中,改变电机2和电机4的转速,保持
电机1和电机3的转速不变,便可以使机身绕x轴方向旋转,从而实现飞行器横 滚运动。
多 旋 翼 飞 行 原 理
偏航运动,即旋转控制
四旋翼飞行器偏航运动可以借助旋翼产生的反扭矩来实现。旋翼转动过程 中由于空气阻力作用会形成与转动方向相反的反扭矩,为了克服反扭矩影响, 可使四个旋翼中的两个正转,两个反转,且对角线上的各个旋翼转动方向相同。 反扭矩的大小与旋翼转速有关,当四个电机转速相同时,四个旋翼产生的反扭 矩相互平衡,四旋翼飞行器不发生转动;当四个电机转速不完全相同时,不平 衡的反扭矩会引起四旋翼飞行器转动。在图(d)中,当电机1和电机3的转速
无 人 飞 行 器 发 展 简 史
用3架经修复的“小仙后”双翼机进行试验,从海船上对其进行无线电遥控, 其中2架失事,但第三架试飞成功,使英国成为第一个研制并试飞成功无线电
遥控靶机的国家。
德国科学家领先时代数十年。实际上直到80年代底以前,世界上每一种研 制成功的无人机都是以V-1巡航导弹或“福克-沃尔夫”(Fw 189)飞机的构 造思想为基础。
影视航拍
城市规划与管理
消防救援
电力巡线 无 人 飞 行 器 应 用 领 域
农业植保
地图测绘
交通监管
无人飞行器的种类繁多,主要包括飞艇、固定翼无人机、伞翼无人机、扑
翼无人机、变翼无人机、旋翼式无人机等。
无 人 飞 行 器 的 分 类
飞艇
固定翼无人机
伞翼无人机
无 人 飞 行 器 的 分 类
扑翼无人机
多 旋 翼 飞 行 器 的 构 造
桨叶
桨叶是通过自身旋转,将电机转动功率转化为动力的装置。在整个飞行系 统中,桨叶主要起到提供飞行所需的动能。按材质一般可分为尼龙桨,碳纤维 桨和木桨等。
多 旋 翼 飞 行 器 的 构 造
尼龙桨
碳纤维桨
木桨
电池
电池是将化学能转化成电能的装置。在整个飞行系统中,电池作为能源储 备,为整个动力系统和其他电子设备提供电力来源。目前在多旋翼飞行器上, 一般采用普通锂电池或者智能锂电池等。
无 人 飞 行 器 发 展 简 史
德国“V-1”导弹
二战期间,美国海军首先将无人机作为空面武器使用。1944年,美国海军为
了对德国潜艇基地进行打击,使用了由B-17轰炸机改装的遥控舰载机。
美国特里达因•瑞安公司生产的“火蜂”系列无人机是当时设计独一无二、 产量最大的无人机。1948-1995年,该系列无人机产生多种变型:无人靶机(亚
2. 无人机速度慢,抗风和气流能力差,在大风和乱流的飞行中,飞机易偏离飞行
线路,难以保持平稳的飞行姿态。 3. 无人机受天气影响较大,结冰的飞行高度比过去预计的要低,在海拔30004500m的高度上,连续飞行10-15min后会使飞机受损。
无 人 飞 行 器 的 优 缺 点
4. 无人机的应变能力不强,不能应付意外事件,当有强信号干扰时,易造成接收 机与地面工作站失去联系。 5. 无人机机械部分也有出现故障的可能,一旦出现电子设备失灵现象,那对无人
3. 制造成本与寿命周期费用低,没有昂贵的训练费用和维护费用,机体使用寿命
无 人 飞 行 器 的 优 缺 点
长,检修和维护简单。 4. 无人机的技术优势是能够定点起飞,降落,对起降场地的条件要求不高,可以 通过无线电遥控或通过机载计算机实现远程遥控。
缺点
1. 主要表现在生存力低,在与有较强防空能力的敌人作战时,无优势可言。
多 旋 翼 飞 行 原 理
俯仰运动,即前后控制
在图(b)中,电机1的转速上升,电机3的转速下降,电机2、电机4的转
速保持不变。为了不因为旋翼转速的改变引起四旋翼飞行器整体扭矩及总拉力 改变,旋翼1与旋翼3转速该变量的大小应相等。由于旋翼1的升力上升,旋翼 3的升力下降,产生的不平衡力矩使机身绕y轴旋转(方向如图所示),同理, 当电机1的转速下降,电机3的转速上升,机身便绕y轴向另一个方向旋转,实 现飞行器的俯仰运动。
多 旋 翼 概 述 及 分 类
三轴多旋翼
四轴多旋翼
六轴多旋翼
无 人 飞 行 器 的 分 类 八轴多旋翼
多旋翼飞行器主要由机架、电机、电调和桨叶组成,为了满足实际飞行需
要,一般还需要配备电池、遥控器及飞行辅助控制系统。
多 旋 翼 飞 行 器 的 构 造
机架
机架是指多旋翼飞行器的机身架,是整个飞行系统的飞行载体。一般使用 高强度重量轻的材料,例如碳纤维、PA66+30GF等材料。
动力扭矩效应全被抵消。与传统的直升机相比,四旋翼飞行器的优势:各个旋 翼对机身所产生的反扭矩与旋翼的旋转方向相反,因此当电机1和电机3逆时针 旋转时,电机2和电机4顺时针旋转,可以平衡旋翼对机身的反扭矩。
多 旋 翼 飞 行 原 理
一般情况下,多旋翼飞行器可以通过调节不同电机的转速来实现4个方向 上的运动,分别为:垂直、俯仰、横滚和偏航。
无 人 飞 行 器 发 展 简 史
美国“扫描鹰”无人机
美国“火力侦察兵”无人直升机
多旋翼飞行器作为无线电遥控的一种类型,历史尚浅。
1、理论开创阶段 多旋翼无人飞行器理论开创于上世纪10年代,直升机研发之前。几家主要 飞机生产商开发出的在多个螺旋桨中搭乘飞行员的机型。这种设计开创了多旋
多 旋 翼 无 人 飞 行 器 发 展 简 史
多 旋 翼 飞 行 原 理
垂直运动,即升降控制
在图(a)中,两对电机转向相反,可以平衡其对机身的反扭矩,当同时
增加四个电机的输出功率,旋翼转速增加使得总的拉力增大,当总拉力足以克 服整机的重量时,四旋翼飞行器便离地垂直上升;反之,同时减小四个电机的 输出功率,四旋翼飞行器则垂直下降,直至平衡落地,实现了沿z轴的垂直运 动。当外界扰动量为零时,在旋翼产生的升力等于飞行器的自重时,飞行器便 保持悬停状态。保证四个旋翼转速同步增加或减小是垂直运动的关键。
多 旋 翼 飞 行 器 的 构 造 普通锂电池 智能锂电池
遥控系统
遥控系统由遥控器和接收机组成,是整个飞行系统的无线控制终端。
多 旋 翼 飞 行 器 的 构 造
遥控器
接收机
飞行控制系统
飞行控制系统集成了高精度的感应器元件,主要由陀螺仪(飞行姿态感 知),加速计,角速度计,气压计,GPS及指南针模块(可选配),以及控制 电路等部件组成。通过高效的控制算法内核,能够精准地感应并计算出飞行器 的飞行姿态等数据,再通过主控制单元实现精准定位悬停和自主平稳飞行。根 据机型的不一样,可以有不同类型的飞行辅助控制系统,有支持固定翼、多旋 翼及直升机的飞行控制系统。
翼飞行器的理论。
2、加速发展阶段 2007年以后,装配高性能压电陶瓷陀螺仪和角速度传感器(六轴陀螺仪) 的多旋翼无人飞行器开始出现加速发展。
3、未来发展阶段。
伴随着飞行器技术的进步,多旋翼无人飞行器使用者会急剧增加。这样一
来,事故和故障也会相应增加,甚至会发展成社会问题。今后不仅是制造商和 商店一级,协会和主管部门面向多旋翼无人飞行器的飞行会和培训班也会增加。
多 旋 翼 无 人 飞 行 器 发 展 简 史 多旋翼无人飞行器
优点
1. 避免牺牲空勤人员,因为飞机上不需要飞行人员,所以最大可能地保障了人的 生命安全。 2. 无人机尺寸相对较小,设计时不受驾驶员生理条件限制,可以有很大的工作强
度,不需要人员生存保障系统和应急救生系统等,大大地减轻了飞机重量。
多 旋 翼 飞 行 器 的 构 造
A2多旋翼飞控
NAZA多旋翼飞控
ACE ONE直升机飞控
NAZA-H直升机飞控
多旋翼飞行器是通过调节多个电机转速来改变螺旋桨转速,实现升力的变 化,进而达到飞行姿态控制的目的。
多旋翼飞行原理详解
以四旋翼飞行器为例,飞行原理如下图所示,电机1和电机3逆时针旋转
的同时,电机2和电机4顺时针旋转,因此飞行器平衡飞行时,陀螺效应和空气
使用领域占有重要地位。
无 人 飞 行 器 发 展 简 史
以色列“侦察兵”无人机
全世界都在造无人机!
80—90年代,除了美国和以色列外,其他国家的许多飞机制造公司也在从事 无人机的研制与生产。
西方国家中在无人机研制与生产领域占据领先位置的是美国。今天,美军有 用于各指挥层次––从高级司令部到营、连长的全系列无人侦察机。许多无人机可
无 人 飞 行 器 发 展 简 史
以携带制导武器(炸弹、导弹)、目标指示和火力校射装置。最著名的是“捕食
者” 可复用无人机,世界上最大的无人机––“全球鹰”,“影子-200”低空无 人机, “扫描鹰”小型无人机,“火力侦察兵” 无人直升机。
美国“全球鹰”无人机
美国“捕食者”无人机
美国“影子200”无人机
变翼无人机
旋翼式无人机多旋翼
旋翼式无人机直升机
无 人 飞 行 器 的 分 类
多旋翼飞行器也称为多轴飞行器,是直升机的一种,它通常有3个以上的
旋翼。飞行器的机动性通过改变不同旋翼的扭力和转速来实现。相比传统的单
水平旋翼直升机,它构造精简,易于维护,操作简便,稳定性高且携带方便。 常见的多旋翼飞行器,如:四旋翼,六旋翼和八旋翼,被广泛用于影视航拍、 安全监控、农业植保、电力巡线等领域。
上升,电机2和电机4的转速下降时,旋翼1和旋翼3对机身的反扭矩大于旋翼2
多旋翼飞行器简介
什么是多旋翼飞行器 Multicopter
Quadcopter 多轴模式 Hexacopter Octacopter
3-axis copter
什么是多旋翼飞行器 Multicopter
机架的材质
1.玻纤:硬度较强,重量较轻。 2.碳纤:硬度强,重量轻,价格高。 3.3D打印技术(可定制):运用粉末状金属或塑料等可粘合 材料,通过逐层堆叠累积的方式来构造物体的技术。
多轴飞行器用途
1.拍摄视频
2.短途运输
Thank you
脚架
1.U型脚架:一体机,如大疆精灵phantom系列 2.T型脚架:最为常见
3.电动脚架:航拍需要更宽的视野,造价贵
什么是多旋翼Biblioteka 行器 Multicopter
云台
1.一种适应航空拍摄的照相或摄影连接装置。即相机或摄像 机与三脚架连接的装置。
2.两轴云台/三轴云台(俯仰、横滚、航向)
3.装载相机一般为Gopro相机,山狗相机,小米相机。
什么是多旋翼飞行器 Multicopter
动力系统
什么是多旋翼飞行器 Multicopter
控制系统
什么是多旋翼飞行器 Multicopter
FPV系统
FPV 是英文 First Person View 的缩写,即“第一人称主视 角”,它是一种基于遥控航空模型或者车辆模型上加装无线 摄像头回传设备,在地面看屏幕操控模型的新玩法。 FPV 的设备组成: OSD ( on screen display ) , 图传发射 (transmitter),图像接收(receiver),显示器(monitor)。
多旋翼飞行器简介
多旋翼无人机的组成

多旋翼无人机的组成
多旋翼无人机是一种通过多个旋翼提供升力和稳定性的飞行器。
它由多个旋翼、机身、电池、控制器和传感器等部件组成。
下面将介绍多旋翼无人机的组成结构及各部件的功能。
1. 旋翼:多旋翼无人机通常由四个以上的旋翼组成,常见的有四旋翼、六旋翼、八旋翼等。
旋翼通过快速旋转产生升力,控制旋翼的转速可以实现飞行高度和方向的调节。
2. 机身:机身是连接各个部件的主体,通常由轻质材料如碳纤维或铝合金制成,具有足够的强度和稳定性以支撑整个无人机的飞行。
3. 电池:电池是提供动力的重要部件,多旋翼无人机通常使用锂电池作为能源,电池的容量和电压会直接影响无人机的续航时间和飞行性能。
4. 控制器:控制器是多旋翼无人机的大脑,负责接收和处理传感器反馈的数据,控制旋翼的转速和姿态,以确保无人机的稳定飞行和精准操控。
5. 传感器:传感器包括陀螺仪、加速度计、罗盘等,通过感知飞行器的姿态、速度和方向等信息,传输给控制器进行实时调节,以保持飞行器的平衡和稳定。
6. 遥控器:遥控器是操作无人机的设备,通过遥控器上的摇杆、按
钮等控制无人机的起飞、降落、飞行方向和高度等动作。
多旋翼无人机的组成包括旋翼、机身、电池、控制器、传感器和遥控器等部件,每个部件都发挥着重要的作用,协同工作才能实现无人机的稳定飞行和精准操控。
随着技术的不断发展,多旋翼无人机在农业、航拍、物流等领域有着广泛的应用前景,相信未来会有更多创新的无人机设计和应用出现。
多轴飞行器知识入门:多轴飞行器简介及其运用

桨的定义及作用
1.螺旋桨桨:螺旋桨是指靠桨叶在空气或水中旋转, 将发动机或电机的转动功率转化为推进力的装置。 2.桨的作用:多轴通过改变不同旋翼之间的相对速度 可以改变推进力的扭矩,从而控制飞行器的运行轨迹。
桨的规格
Model 330
Propeller(桨) 8 × 4.5in
450
550 800
多轴电池性能要求
容量大
B
重量轻
A 能量密度高 E D
C
体积小
相对倍率 低
飞行时间 长
能量密度(Energy density)是指在一定的空间或质量物质中储存 能量的大小
行业应用
产品运用领域:
1.政府机构:警务应用,火场指挥,抢险救灾,交通事故调查 2.媒体机构:新闻报道,航空摄影 3.科研机构:地质调查,野生动物摄影,环境评估,空中考古 4.企业机构:管道线路巡检,农业渔业生产, 5.个人应用:休闲娱乐
飞控主要提供两种控制:主动控制和辅助控制
A左右 按照马达顺序将电调从M1-M4接好 E 前后 主动控制:将遥控发射的信号控制飞行器的水平运动垂直运动,翻滚动作等 T油门 4口LED 辅助控制:主要有 3种,定点悬停,航线飞行(GPS电源模块 卫星导航系统定点飞行) R尾舵 3口信号线接X3 自动返航。其他辅助有很多例如电压保护,动力失效保护等等。 U控制模式切换 X1 云台 X2 D BUS(总线) X3 电压监测 (接收机)
A左右 E前后 T油门 R尾舵 U控制模式切换 X1 云台 X2 D BUS(总线) X3 电压监测 (接收机)
多轴飞行器的组装 (450为例子) 飞控-飞行控制系统
M
飞控指的是飞行控制系统,控制着飞行器的运动 5.将点调和飞控按照连接上,并在力臂上安装电机 姿态。 现在市面上入门级的飞控至少都可以支持到6轴。 高端的飞控会支持到8轴或以上。
无人机运行手册多旋翼与固定翼飞行器比较与选择

无人机运行手册多旋翼与固定翼飞行器比较与选择无人机运行手册:多旋翼与固定翼飞行器比较与选择无人机(Unmanned Aerial Vehicle,简称无人机)作为一种无人操控飞行器,正逐渐成为各行各业的利器。
在选择无人机时,最重要的选择之一就是决定是使用多旋翼还是固定翼飞行器。
本文将对多旋翼与固定翼飞行器进行比较与选择的探讨。
多旋翼飞行器,如四轴、六轴、八轴等,以较小的体积和简单的结构著称。
它们可以在狭小的空间内悬停、起降,并能够实现复杂的飞行动作。
多旋翼飞行器通常适用于需要低空慢速悬停、巡航、监测等场景。
然而,由于设计结构的限制,多旋翼飞行器航程和续航时间相对较短,通常需要定期更换电池以维持飞行。
相较而言,固定翼飞行器以其高速高效、长续航时间等特点而备受青睐。
固定翼飞行器需要利用气动力维持飞行,并通常具有更远的通信和传输距离。
这意味着固定翼飞行器适用于需要大范围巡航、地理测绘、搜救等任务。
然而,固定翼飞行器的起降场地需求相对较大,使用成本和飞行技术要求也较高。
在选择多旋翼还是固定翼飞行器时,需根据实际需求进行综合考量。
如果任务需要在狭小空间内进行低空慢速飞行,如建筑监测、农业植保等,多旋翼飞行器是更好的选择;而如果任务需求是大范围快速飞行,如边境巡逻、林地勘测等,固定翼飞行器则更为适合。
此外,也可以考虑选用可转换机型,即集多旋翼和固定翼功能于一体的飞行器。
这种飞行器能够在需要时切换两种飞行模式,兼具多旋翼的垂直起降和固定翼的长续航能力,适用范围更为广泛。
总的来说,多旋翼和固定翼飞行器各有优势,并根据实际需求来选择更加合适的飞行器类型。
在无人机运行手册中,对于飞行器的选择应根据任务要求、环境特点、技术水平等方面进行综合考量,以确保飞行任务的顺利完成。
多旋翼飞行器基本知识
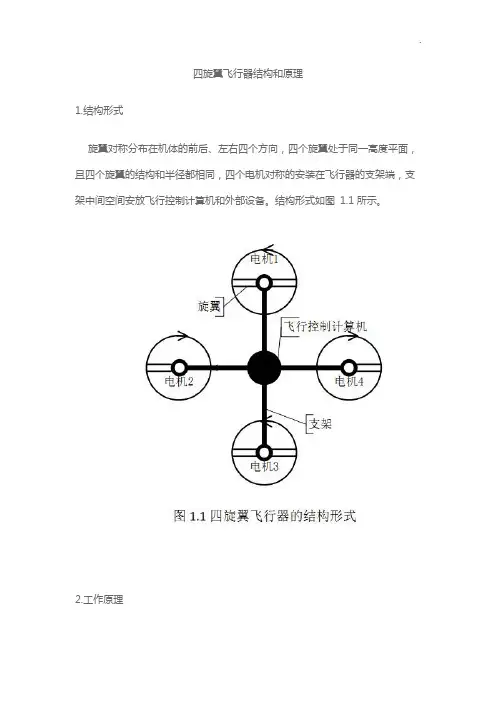
四旋翼飞行器结构和原理1.结构形式旋翼对称分布在机体的前后、左右四个方向,四个旋翼处于同一高度平面,且四个旋翼的结构和半径都相同,四个电机对称的安装在飞行器的支架端,支架中间空间安放飞行控制计算机和外部设备。
结构形式如图1.1所示。
2.工作原理四旋翼飞行器通过调节四个电机转速来改变旋翼转速,实现升力的变化,从而控制飞行器的姿态和位置。
四旋翼飞行器是一种六自由度的垂直升降机,但只有四个输入力,同时却有六个状态输出,所以它又是一种欠驱动系统。
四旋翼飞行器的电机1和电机3逆时针旋转的同时,电机2和电机4顺时针旋转,因此当飞行器平衡飞行时,陀螺效应和空气动力扭矩效应均被抵消。
在上图中,电机1和电机3作逆时针旋转,电机2和电机4作顺时针旋转,规定沿x轴正方向运动称为向前运动,箭头在旋翼的运动平面上方表示此电机转速提高,在下方表示此电机转速下降。
(1)垂直运动:同时增加四个电机的输出功率,旋翼转速增加使得总的拉力增大,当总拉力足以克服整机的重量时,四旋翼飞行器便离地垂直上升;反之,同时减小四个电机的输出功率,四旋翼飞行器则垂直下降,直至平衡落地,实现了沿z轴的垂直运动。
当外界扰动量为零时,在旋翼产生的升力等于飞行器的自重时,飞行器便保持悬停状态。
(2)俯仰运动:在图(b)中,电机1的转速上升,电机3 的转速下降(改变量大小应相等),电机2、电机4 的转速保持不变。
由于旋翼1 的升力上升,旋翼3 的升力下降,产生的不平衡力矩使机身绕y 轴旋转,同理,当电机1 的转速下降,电机3的转速上升,机身便绕y轴向另一个方向旋转,实现飞行器的俯仰运动。
(3)滚转运动:与图b 的原理相同,在图c 中,改变电机2和电机4的转速,保持电机1和电机3的转速不变,则可使机身绕x 轴旋转(正向和反向),实现飞行器的滚转运动。
(4)偏航运动:旋翼转动过程中由于空气阻力作用会形成与转动方向相反的反扭矩,为了克服反扭矩影响,可使四个旋翼中的两个正转,两个反转,且对角线上的各个旋翼转动方向相同。
飞行器知识手册(入门必看)
飞行器知识手册(入门必看)飞行器知识手册(入门必看)介绍本文档旨在提供有关飞行器的基本知识,供初学者参考。
以下是一些重要的概念和术语,以及飞行器的不同类型和基本原理。
飞行器类型1. 固定翼飞行器固定翼飞行器是一种飞行器,其翼面上有固定的机翼。
常见的固定翼飞行器包括飞机和滑翔机。
2. 旋翼飞行器旋翼飞行器是一种通过旋转翼叶产生升力的飞行器。
直升机是最常见的旋翼飞行器。
3. 多旋翼飞行器多旋翼飞行器是一种使用多个旋转桨叶来产生升力和控制的飞行器。
无人机是最常见的多旋翼飞行器。
飞行器的基本原理1. 升力和重力飞行器能够在空中飞行的原因是升力的产生。
升力是通过飞行器的翅膀或旋转桨叶产生的,它抵抗重力并使飞行器上升。
2. 推力和阻力推力是指飞行器前进的力量,它由发动机或旋转桨叶产生。
阻力是飞行器在飞行中所经历的空气阻力,它会减慢飞行速度。
3. 控制和稳定性飞行器的控制主要包括操纵翼面或旋转桨叶,以改变其飞行姿态和方向。
稳定性是指飞行器在空中保持平衡和稳定的能力。
飞行器的操作飞行器的操作需要有合适的许可和训练。
以下是一些常见的操作注意事项:1. 遵守航空法规和规定。
2. 确保飞行器处于良好的工作状态。
3. 在飞行前进行必要的检查和维护。
4. 根据天气条件和空域限制进行飞行计划。
5. 注意周围环境和他人的安全。
请注意,本文档仅为飞行器基础知识的简要介绍,对于详细操作和法规细节,请参考相关资料和官方指南。
参考资料- 《航空法规手册》- 《飞行器操纵指南》- 《飞行器维护手册》。
多旋翼飞行原理
专业用户级多旋翼飞行器——Spreading Wings S1000
SPREADING WINGS S1000的介绍 S1000是一款专业级载机,具有便携易用、操作友好、安全稳定等特点,
是专业航拍应用的不二选择。
多 旋 翼 无 人 飞 行 器 常 见 机 型 介 绍
多 旋 翼 无 人 飞 行 器 常 见 机 型 介 绍
多 旋 翼 无 人 飞 行 器 常 见 机 型 介 绍
多 旋 翼 无 人 飞 行 器 常 见 机 型 介 绍
DIY用户级多旋翼飞行器——Flame Wheel F450
Flame Wheel F450 的介绍 Flame Wheel(风火轮)系列产品是DJI开发的多旋翼飞行平台。配合
特性
安全稳定
(1)S1000采用V型8旋翼设计,配合DJI飞控使用时即使某一轴被意外停止工作 也能最大幅度保证飞机处于稳定状态。
(2)机身板内部集成了含DJI专利同轴接头的电源分布设计;主电源线选用
AS150防火花插头与XT150的组合,可以防止用户插错电池极性,也能有效
多
的防止电池自短路。
旋 翼
上升,电机2和电机4的转速下降时,旋翼1和旋翼3对机身的反扭矩大于旋翼2
和旋翼4对机身的反扭矩,机身便在富余反扭矩的作用下绕z轴转动,从而实现
多
飞行器的偏航运动。
旋
翼
飞
行
原
理
概述
多旋翼飞行器在整个飞行系统中作为飞行的载体,根据飞行的实际需要
(比如:载重)不一样,需要选择不一样的飞行器作为合适的载体。一般情
免去上传至电脑的麻烦。Biblioteka 多 安全飞行特性旋
多旋翼飞行器
多旋翼飞行器入门1、DJI产品的发展历程(一)“精灵”系列2013年12月16号PHANTOM2新产品发布精灵3 是深圳市大疆创新科技有限公司(DJ-Innovations,简称DJI)在2015年4月8 日推出的一款微小型一体航拍无人机。
2016年3月2日深圳市大疆创新科技有限公司在纽约正式发布产品—大疆精灵Phantom 4图1-1 “精灵”(二)“御”系列2018年8月23日,DJI大疆创新在纽约发布“御”Mavic 2 系列无人机,包括“御”Mavic 2 专业版及“御”Mavic 2 变焦版两款。
图1-2 “御”(三)“悟”系列2014年11月13日,在旧金山金银岛上,DJI正式发布了一款消费级无人机“悟”图1-3 “悟”(四)“晓”系列“晓”Spark是DJI大疆创新于2017年5月在美国纽约召开新品发布上,正式推出的全新无人机,这也是大疆第一款迷你型掌上无人机。
图1-4 “晓”2、国内外多旋翼飞行器行业应用2.1农业我国是传统农业大国,耕地面积超过20亿亩。
随着农村劳动力短缺问题的凸显,农村土地集约化管理的加快,农业机械化和自动化引起了国家有关部门的重视。
2015年5月,国务院印发《中国制造2025》,全面推进制造强国战略。
在这份行动纲领中,农机装备与航空航天装备、生物医药、新材料等一起被列入十大重点发展领域。
在全国倡导机械化、自动化的大环境下,植保无人机迎来了广阔的发展空间。
我国的农业机械化率超过60%,但就无人机的应用水平而言,与发达工业国家相比还存在一定差距。
日本在用植保无人机3000多架,入手超过14000人。
仅Yamaha一家企业就有130多家培训学校,负责和从事水稻等无人机作业的组织超过1000个,且形成了规范的行业服务体系。
而我国的农业植保无人机尚处于起步阶段,据统计,2014年我国植保无人机保有量为695架,总作业面积426万亩;2015年我国植保无人机保有量为2324架(31个省统计),总作业面积1152.8万亩,增长幅度分别为234%、170.6%。
多旋翼无人机的介绍和航拍应用浅谈
飞行器航空器
无人多
旋翼轻于
空气
气球
飞艇
重于
空气
旋翼
固定翼
共轴、纵列、
横列双旋翼
多旋翼
自转旋
翼机
直升机
航天器
卫星
火箭
有人多
旋翼
升力的标准公式Lift=1/2 CyρV²S
结构子系统
机载链
路子系统遥控接收机、机载数传模块及天线、机载图传模块和天线
典型多
旋翼无人机系统链路
分系
统
飞行
器平
台分
系统
飞控子
系统
动力子
系统
机架、脚架、云台
主板控、飞控软件、外接式IMU、
GPS、其他外接传感器
桨、电机、电调、电池、充电器
地面
站分
系统
地面链
路子系
统
遥控子
系统
(操纵)
遥测子
系统
(显示)
遥控发射机杆、开关、键盘、鼠
标等
遥控发射机、地面数传模块和天
线、地面图传模块及天线
飞控地面站界面、图传显示屏、
OSD
飞控内外回路(姿态、位置)均不参与控制飞控内回路稳定姿态,外回路稳定位置,人来影响修正位置飞控内回路稳定姿态,人来影响姿态以改变位置军用:舵面遥控民用:纯手动模式
军用:姿态遥控
民用:姿态或曾稳模式
军用:人工修正
民用:GPS 模式
飞控内回路稳定姿态,外回路根据航点设置控制位置
军用:自主
民用:航线飞行
注意线的顺序
thanks。
多旋翼飞行器--多旋翼植保无人机的结构特点
官网:
1 多旋翼飞行器--多旋翼植保无人机的结构特点
亿天航多旋翼植保无人机由多组动力系统组成的飞行平台,一般常见的有四旋翼、六旋翼、八旋翼……甚至更多旋翼组成。
多旋翼机械结构非常简单,动力系统只需要电机直接连桨就行。
优点是机械简单,能垂直起降,缺点是续航时间最短,载荷小。
多旋翼植保无人机区别于市场上常见的农用直升机,简便式多旋冀机,该机采用模块化设计,使用与维护极其方便,稳定性无可比拟,防水、防摔效果为全球一流水平。
亿天航植保无人机每日作业可达300亩,在水稻区每亩次作业费可收取20元左右,农药零售可收到30-35元,每日可创营业额1.2~1.35万元,每个农业年度作业70天,可创造84~94.5万元的营业额,是农业创业致富的好帮手。
亿天航多旋翼植保无人机易保养,多旋翼植保无人机具有以下特点:
1、易保养,使用、维护成本低;
2、整体尺寸小、重量轻、效率高;
3、起飞调校短、效率高、出勤率高;
4、无废气、环保,符合国家节能环保的要求;
5、机身振动小,可以搭载精密仪器,喷洒农药等更加精准;
6、地形要求低,作业不受海拔限制,在高海拔地区完全没问题。
7、自身研发的飞行动力系统,并配置专业的无线电遥控系统。
8、方向控制灵活,具备自身研发飞控系统,在通常飞行过程中,可以根据个人需要,进行灵活操纵。