
【精品毕设】牛头刨床的运动分析
《机械原理》
课程设计计算说明书题目:牛头刨床主传动机构的设计与分析
系别工程与应用科学系
专业班级 08级机械工程及自动化2班
学生姓名高峰
学号 12008247801
指导教师李辉
2010年7月
目录
一、概述
§1.1、课程设计的任务和目的————————————— 1 §1.2、课程设计的要求———————————————— 1 §1.3、课程设计的数据———————————————— 1
二、牛头刨床主传动机构的结构设计与分析
§2.1、机构选型、方案分析及方案的确定———————— 2 §2.2、主传动机构尺寸的综合与确定—————————— 2 §2.3、杆组拆分——————————————————— 3 §2.4、绘制机构运动简图——————————————— 3 §2.5、绘制刀头位移曲线图—————————————— 3
三、牛头刨床主传动机构的运动分析及程序
§3.1、解析法进行运动分析—————————————— 3 §3.2、程序编写过程(计算机C语言程序)——————— 5 §3.3、计算数据结果————————————————— 6 §3.4、位移、速度和加速度运动曲线图与分析—————— 7
四、小结
心得体会—————————————————————— 8
五、参考文献
参考文献—————————————————————— 8。
牛头刨床运动分析
连杆机构运动分析机构运动分析的解析法有多种,其中比较常用的有矢量方程解析法、矩阵法和复数矢量法等。
用解析法作机构运动分析时,首先建立机构的位置方程,然后将其对时间求一次、二次导数,可以得到机构的速度方程和加速度方程,完成运动分析。
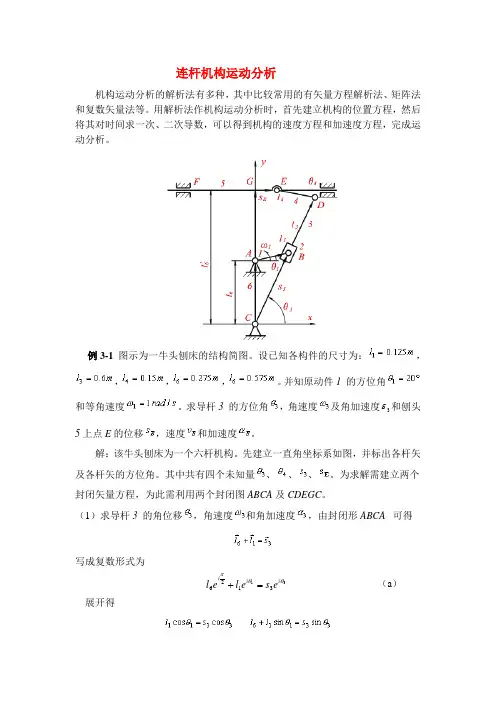
例3-1 图示为一牛头刨床的结构简图。
设已知各构件的尺寸为:,,,,。
并知原动件1 的方位角和等角速度。
求导杆3 的方位角,角速度及角加速度3ε和刨头5上点E 的位移,速度和加速度。
解:该牛头刨床为一个六杆机构。
先建立一直角坐标系如图,并标出各杆矢及各杆矢的方位角。
其中共有四个未知量、、、。
为求解需建立两个封闭矢量方程,为此需利用两个封闭图ABCA 及CDEGC 。
(1)求导杆3 的角位移,角速度和角加速度,由封闭形ABCA 可得写成复数形式为313126θθπi i ie s e l e l =+ (a )展开得解上述两式可得因式中分子分母均为正,故知在第一象限。
式(a )对时间t 求导,注意为变量,有33133311θθθωωi i i e dtds ie s ie l += (b ) 展开后可得m/srad/s (逆时针方向)再将式(b )对时间t 求导,则有 3333133232233332112θθθθθωωεωi i i i i ie dt dse dts d es ies e l ++-=- (c )展开后可求得1471.0/]2)s i n ([333132113=--=s dtds l ωθθωε rad/s 2 (逆时针方向)m/s 2其方向与相反。
(2)求刨头上点E 的位移,速度和加速度。
由封闭形CDEGC 可得写成复数形式为 E ii i s el el e l +=+2'64343πθθ (d )展开得解之得由机构简图知在第二象限,故=175.3266º,而m式(d )对时间t 求导可得dtds ie l ie l Ei i =+434433θθωω (e ) 解之得rad/s (逆时针方向)m/s其方向与相反。
牛头刨床的连杆机构运动分析

牛头刨床的连杆机构运动分析0 前言机构运动分析的任务是对于结构型式及尺寸参数已定的具体机构,按主动件的位置、速度和加速度来确定从动件或从动件上指定点的位置、速度和加速度。
许多机械的运动学特性和运动参数直接关系到机械工艺动作的质量,运动参数又是机械动力学分析的依据,所以机构的运动分析是机械设计过程中必不可少的重要环节。
以计算机为手段的解析方法,由于解算速度快,精确度高,程序有一定的通用性,已成为机构运动分析的主要方法。
连杆机构作为在机械制造特别是在加工机械制造中主要用作传动的机构型式,同其他型式机构特别是凸轮机构相比具有很多优点。
连杆机构采用低副连接,结构简单,易于加工、安装并能保证精度要求。
连杆机构可以将主动件的运动通过连杆传递到与执行机构或辅助机构直接或间接相连的从动件,实现间歇运动,满足给定的运动要求,完成机器的工艺操作。
牛头刨床是一种利用工作台的横向运动和纵向往复运动来去除材料的一种切削加工机床。
工作台的纵向往复运动是机床的主运动,实现工件的切削。
工作台的横向运动即是进给运动,实现对切削精度的控制。
本文中只分析纵向运动的运动特性。
牛头刨床有很多机构组成,其中实现刨头切削运动的六连杆机构是一个关键机构。
刨床工作时,通过六杆机构驱动刨刀作往复移动。
刨刀右行时,当刨刀处于工作行程时;要求刨刀的速度较低且平稳,以减小原动机的容量和提高切削质量。
当刨刀处于返回行程时,刨刀不工作,称为空行程,此时要求刨刀的速度较高以提高生产率。
由此可见,牛头刨床的纵向运动特性对机床的性能有决定性的影响。
1 牛头刨床的六连杆机构牛头刨床有很多机构组成,其中实现刨头切削运动的六杆机构是一个关键机构。
图1所示的为一牛头刨床的六连杆机构。
杆1为原动件,刨刀装在C点上。
假设已知各构件的尺寸如表1所示,原动件1以等角速度ω1=1rad/s沿着逆时针方向回转,要求分析各从动件的角位移、角速度和角加速度以及刨刀C点的位移、速度和加速度的变化情况。
牛头刨床机构运动分析

高等机构学题目: 牛头刨床机构运动分析院系名称:机械与动力学院专业班级:机械工程学生姓名:学号:学生姓名:学号:学生姓名:学号:指导教师:2015年12 月17日目录一问题描述................................................................................................................................ - 1 -二运动分析................................................................................................................................ - 1 -2.1矢量法构建机构独立位置方程 ............................................................................. - 1 -2.2机构速度分析 ............................................................................................................. - 2 -2.3机构加速度分析......................................................................................................... - 2 -2.4机构运动线图绘制.................................................................................................... - 3 -三总结......................................................................................................................................... - 4 -附录一:Matlab程序............................................................................................................... - 4 -牛头刨床机构运动分析一 问题描述如图1-1所示的牛头刨床机构中,800h mm =,1360h mm =,2120h mm =,200AB l mm =,960CD l mm =,160DE l mm =。
机械原理牛头刨床课程设计----运动分析
机械原理牛头刨床课程设计----运动分析第一篇:机械原理牛头刨床课程设计----运动分析3的角位移l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x)));fori=14:1:31 y(i)=pi+y(i);end >> plot(x*180/pi,y*180/pi) E的位移 l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x)));for i=14:1:31 y(i)=pi+y(i);end l=466.507;l3=500;l4=97.929;a=pi-asin((l-l3*sin(y))./l4);b=l3*cos(y)+l4*cos(a);plot(x*180/pi,b) 4的角位移l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x)));for i=14:1:31 y(i)=pi+y(i);end l=466.507;l3=500;l4=97.929;a=pi-asin((l-l3*sin(y))./l4);>> plot(x*180/pi,a*180/pi)3的角速度l1=120;l6=240;x1=-pi/6:2*pi/36:11/6*pi;y1=l1*2*pi*(l1+l6*sin(x1))./(l6*l6+l1*l1+2*l6 *l1*sin(x1));plot(x1*180/pi,y)4的角速度l1=120;l6=240;>> x=-pi/6:2*pi/36:11*pi/6;>> y=atan((l6+l1*sin(x))./(l1*cos(x)));>> for i=14:1:31 y(i)=pi+y(i);end >> l=466.507;l3=500;l4=97.929;>> a=pi-asin((l-l3*sin(y))./l4);>>y1=l1*2*pi*(l1+l6*sin(x))./(l6*l6+l1*l1+2*l6*l1*sin(x));>>y4=(y1.*l3.*cos(y))./(l4.*cos(a));>> plot(x*180/pi,y4)E的速度l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x)));fori=14:1:31 y(i)=pi+y(i);end l=466.507;l3=500;l4=97.929;a=pi-asin((l-l3*sin(y))./l4);y1=l1*2*pi*(l1+l6*sin(x))./(l6*l6+l1*l1+2*l6*l1*sin(x ));>> v=-(y1.*l3.*sin(y+a))./cos(a);>> plot(x*180/pi,v)3的角加速度l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y3=(l6.*l6-l1.*l1).*l6.*l1.*2.*2.*pi.*pi.*cos(x)./((l6.*l6+l1.*l1+2.*l6.*l1.*sin(x)).* (l6.*l6+l1.*l1+2.*l6.*l1.*sin(x)));>>plot(x*180/pi,y3)4的角加速度>> l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x)));fori=14:1:31 y(i)=pi+y(i);end l=466.507;l3=500;l4=97.929;a=pi-asin((l-l3*sin(y))./l4);y1=l1*2*pi*(l1+l6*sin(x))./(l6*l6+l1*l1+2*l6*l1*sin(x ));y4=-(y1.*l3.*cos(y))./(l4.*cos(a));>> y3=(l6.*l6-l1.*l1).*l6.*l1.*2.*2.*pi.*pi.*cos(x)./((l6.*l6+l1.*l1+2.*l6.*l1.*sin(x)).* (l6.*l6+l1.*l1+2.*l6.*l1.*sin(x)));a4=((y3.*l3.*cos(y)-y1.*y1.*l3.*sin(y)).*l4.*cos(a)+y1.*l3.*l4.*cos(y).*sin(a).*y4)./((l4.*c os(a)).*(l4.*cos(a)));>> plot(x*180/pi,a4)E的加速度l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x)));fori=14:1:31 y(i)=pi+y(i);end l=466.507;l3=500;l4=97.929;a=asin((l-l3*sin(y))./l4);y1=l1*2*pi*(l1+l6*sin(x))./(l6*l6+l1*l1+2*l6*l1*sin(x ));y4=-(y1.*l3.*cos(y))./(l4.*cos(a));y3=(l6.*l6-l1.*l1).*l6.*l1.*2.*2.*pi.*pi.*cos(x)./((l6.*l6+l1.*l1+2.*l6.*l1.*sin(x)).* (l6.*l6+l1.*l1+2.*l6.*l1.*sin(x)));>> e=-((y3.*l3.*sin(y-a)+y1.*l3.*cos(y+a).*(y1+y4)).*cos(a)+y1.*l3.*sin(y+a).*sin(a).*y4). /(cos(a).*cos(a));>> plot(x*180/pi,e)第二篇:机械原理课程设计牛头刨床机械原理课程设计——牛头刨床设计说明书(3)待续2.6.滑块6的位移,速度,加速度随转角变化曲线§其位移,速度,加速度随转角变化曲线如图所示:三.设计方案和分析§3.1方案一3.1.1方案一的设计图3.1.2方案一的运动分析及评价(1)运动是否具有确定的运动该机构中构件n=5。
毕业设计(论文)-牛头刨床六杆机构运动分析

毕业设计(论文)-牛头刨床六杆机构运动分析河南理工大学本科毕业设计,论文,摘要在工程技术领域,经常会遇到一些需要反复操作,重复性很高的工作,如果能有一个供反复操作且操作简单的专用工具,图形用户界面就是最好的选择。
如在本设计中对于牛头刨床平面六杆机构来说,为了保证结构参数与运动参数不同的牛头刨床的运动特性,即刨刀在切削过程中接近于等速运动从而保证加工质量和延长刀具寿命,以及刀具的急回性能从而提高生产率,这样的问题如果能够通过设计一个模型平台,之后只需改变参量就可以解决预期的问题,这将大大的提高设计效率。
设计本设计中正是通过建立牛头刨床六杆机构的数学模型,然后用MATLAB程序出一个友好的人机交互的图形界面,并将数学模型参数化,使用户只需改变牛头刨床的参数就可以方便的实现运动分析和运动仿真,用户可以形象直观地观察到牛头刨床的运动轨迹、速度变化及加速度变化规律。
关键词:牛头刨床六杆机构 MATLAB 运动仿真程序开发1河南理工大学本科毕业设计,论文,AbstractIn the engineering area, often repeatedly encountered some operational needs, repetitive highly, and if the operation can be repeated for a simple operation and dedicated tool graphical user interface is the best choice. As in the planer graphic design for six pole bodies, and campaigns to ensure the structural parameters of different parameters planer movement characteristics, planning tool inthe process of cutting close to equal campaign to ensure processing quality and extended life cutlery and cutlery rush back to the performance enhancing productivity, If such issues can be adopted to design a model platform parameter can be changed only after the expected settlement, which will greatly enhance the efficiency of the design. It is through the establishment of this design planer six pole bodies mathematical model, and then use MATLAB to devise procedures of a friendly aircraft in the world graphics interface, and mathematical models of the parameters, so that users only need to change the parameters planer can facilitate the realization of movement analysis and sports simulation, Users can visual image observed in planer movement trajectories, speed changes and acceleration changes.Keywords:Planer 6 pole bodies MATLAB Campaign simulation Procedure development.2河南理工大学本科毕业设计,论文,目录1 绪论 (4)2牛头刨床六杆机构运动分析程序设计2.1 MATLAB介绍 (5)2.2 MATLAB的特点 (6)2.3 用MATLAB处理工程问题优缺点................................7 3牛头刨床运动分析的模型3.1 基本概念与原理 (9)3.2 牛头刨床六杆机构的数学模型 .................................9 4图形用户界面GUI4.1界面设计的原则 (13)4.2 功能要求 (16)4.3界面结构设计 (17)4.4 程序框图的设计 .............................................19 5运动仿真程序界面设计与编程实现5.1 句柄图形体系 (21)5.1.1 图形对象、对象句柄和句柄图形树结构 (22)5.1.2 对象属性 (23)5.1.3 对象句柄的获取方法 (23)5.1.4 对象句柄的获取和设置 (25)5.2 主界面参数含义 (27)5.3 界面制作步骤 (27)6总结 (49)7致谢 (50)8参考书目 (51)9附录程序源代码 (52)3河南理工大学本科毕业设计,论文,1 绪论1.1本课题的意义机构运动分析是不考虑引起机构运动的外力的影响,而仅从几何角度出发,根据已知的原动件的运动规律(通常假设为匀速运动),确定机构其它构件上各点的位移、速度、加速度,或构件的角位移、角速度、角加速度等运动参数。
(完整版)牛头刨床运动分析实例

例: 如图所示为一牛头刨床的机构运动简图。
设已知各构件尺寸为:1125mm l =,3600mm l =,4150mm l =,原动件1的方位角1=0~360θ︒︒和等角速度1=1rad/s w 。
试用矩阵法求该机构中各从动件的方位角、角速度和角加速度以及E 点的位移、速度和家速度的运动线图。
解:先建立一直角坐标系,并标出各杆矢量及方位角。
其中共有四个未知量3θ、4θ、3s 及E s 。
为求解需建立两个封闭矢量方程,为此需利用两个封闭图形ABCA 及CDEGC ,由此可得,613346,'E l l s l l l s +=+=+(1-1)写成投影方程为: 331133611334433446cos cos sin sin cos cos 0sin sin 'E s l s l l l l s l l l θθθθθθθθ==++-=+= (1-2)解上面方程组,即可求得3θ、4θ、3s 及E s 四个位置参数,其中23θθ=。
将上列各式对时间取一次、二次导数,并写成矩阵形式,即可得以下速度和加速度方程式。
速度方程式:3331133331131334443344cos sin 00sin sin cos 00cos 0sin sin 1000cos cos 0E s l s s l w w l l w l l v θθθθθθθθθθ⎡⎤--⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥=⎢⎥⎢⎥⎢⎥---⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦ (1-3)机构从动件的位置参数矩阵:33333333443344cos sin 00sin cos 000sin sin 10cos cos 0s s l l l l θθθθθθθθ-⎡⎤⎢⎥⎢⎥⎢⎥---⎢⎥⎣⎦机构从动件的的速度列阵:334E s w w v ⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦机构原动件的位置参数矩阵:1111sin cos 00l l θθ-⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦1w :机构原动件的角速度加速度方程式:333333333344433443333333333333333344433344cos sin 00sin cos 000sin sin 10cos cos 0sin sin cos 00cos cos sin 000cos cos 00sin sin E s s s l l l l w s s w w s s w l w l w l w l w θθθθαθθαθθαθθθθθθθθθθ⎡⎤-⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥---⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦----=-----11131113144cos sin 000E l w s l w w w w v θθ⎡⎤⎡⎤-⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥-⎢⎥⎢⎥+⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎢⎥⎣⎦(1-4)机构从动件的位置参数矩阵求导:33333333333333333444333444sin sin cos 00cos cos sin 000cos cos 00sin sin 0w s s w w s s w l w l w l w l w θθθθθθθθθθ⎡⎤---⎢⎥⎢⎥-⎢⎥⎢⎥--⎢⎥--⎢⎥⎣⎦机构从动件的的加速度列阵:334E s ααα⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦机构原动件的位置参数矩阵求导:111111cossinl wl wθθ-⎡⎤⎢⎥-⎢⎥⎢⎥⎢⎥⎣⎦主程序(matlab):%牛头刨床运动分析主程序s;%x(1)——代表3θ;%x(2)——代表构件3的转角3θ;%x(3)——代表构件4的转角4s;%x(4)——代表E点的线位移El;%x(5)——代表1l;%x(6)——代表3l;%x(7)——代表4l;%x(8)——代表6l;%x(9)——代表'6w。
牛头刨床导杆机构的运动分析
牛头刨床导杆机构的运动分析1. 引言牛头刨床导杆机构是一种常用于刨削加工的机床设备,具有高精度和高效率的特点。
在刨床导杆机构中,导杆起着重要的作用,它能够提供刨床刀架的平行导向和支撑作用。
导杆机构的运动特性对于刨削加工的精度和效率有着重要的影响。
因此,对于牛头刨床导杆机构的运动分析具有重要意义。
2. 导杆机构的构成牛头刨床导杆机构一般由导杆、导轨、导轨座以及导杆座等部件组成。
导杆是导轨上移动的零件,通过导杆座和刨床刀架相连。
导轨是固定在刨床床身上的导向轨道,导轨座则用于支撑导杆并保证其在导轨上的平稳移动。
3. 运动分析导杆机构的运动分析主要包括导杆的运动规律和导轨座的运动约束等方面。
3.1 导杆的运动规律导杆在刨床加工过程中的运动规律可由导杆机构的几何关系来描述。
假设导杆长度为L,导轨座的前进长度为x,导杆与导轨的接触点为A,刨床刀架的前进位置为y。
根据几何关系可知,导杆的运动规律满足以下方程:x = L - y3.2 导轨座的运动约束为了保证导杆在导轨上的平稳运动,导轨座需要满足一定的运动约束条件。
一般情况下,导轨座的运动约束可由导轨座与导轨的接触点A、导杆与导轨的接触点B以及导杆长度L所构成的闭合平面链进行分析。
根据平面链的运动学原理,可以得到以下方程:L = AB + BC其中,AB代表导轨座的前进长度,BC代表导杆的伸出长度。
根据实际情况,可以确定导轨座的运动范围,并进行相应的设计。
4. 结论通过对牛头刨床导杆机构的运动分析,可以得出以下结论:1.导杆的运动规律可由导杆机构的几何关系来描述,其中导杆的前进位置与导轨座的前进长度满足特定的关系。
2.导轨座的运动约束需要满足导轨座与导轨接触点、导杆与导轨接触点以及导杆长度所构成的闭合平面链的特定关系。
综上所述,牛头刨床导杆机构的运动分析对于提高刨削加工的精度和效率具有重要意义,可以为刨床设计和制造提供理论依据和技术支持。
参考文献:[1] 张三. 牛头刨床导杆机构运动分析研究[J]. 机床与液压, 2010, 12(4): 45-50.。
牛头刨床机械原理课程设计8’运动分析
牛头刨床机械原理课程设计8’运动分析牛头刨床机械原理课程设计8’运动分析是指牛头刨床机械原理课程设计的八个主要运动分析方面的研究和分析。
它是机械学理论与牛头刨床机械原理课程设计中许多方面的一种综合性研究,不同于传统机械及机械控制相关的学科,有着自身独特的性质。
本文就牛头刨床机械原理课程设计8’运动分析进行深入分析,以期为工程设计和机械应用提供参考。
1、运动分析的基本概念运动分析是牛头刨床机械原理课程设计中必不可少的研究内容,其内容包括初始运动的准确分析、控制品的运动的动态分析、机械布置的结构分析、运动的变化情况分析以及牛头刨床机械原理的计算机仿真分析等。
运动分析的基本概念是以牛头刨床机械的物体及其相互关系为基础,分析运动物体间的动力学关系,求解物体运动的过程及参数,回答物体运动时所问的问题。
2、物体运动的速度分析物体运动的速度分析是牛头刨床机械原理课程设计中最重要的部分,它需要考虑物体的力学性质和运动参数,以及其相互的关系,并根据这些参数计算出物体运动的过程所需要的物理量和物理要素,以求得物体运动的最优结果。
通常情况下,需要考虑物体运动方向、运动状态、坐标系变换、时间演变等多种因素,并借助牛头刨床机械原理中的分析方法求解问题。
3、物体运动的动能分析物体运动的动能分析是指在牛头刨床机械原理课程设计中,通过分析物体运动的动能学分析,求解物体运动的动能学参数,其中包括物体的动能、力学活动能以及动能传递的几何关系等。
其目的是可以准确地预测和模拟物体运动时可能遇到的实际情况,从而有效地缩小物体运动的误差,进而提高物体控制的效果。
4、物体运动的静力分析物体运动的静力分析是指利用物体的坐标系变换、动量角度、力学活动能转移及各静力系统运行情况等,以及牛头刨床机械原理的物体运动模型,对物体的运动方式的静力特征进行考察和分析,求解物体运动的静力参数,从而获得物体运动的最佳结果。
5、牛头刨床机械原理计算机仿真牛头刨床机械原理计算机仿真是一种用于分析和模拟物体运动的计算机技术。
牛头刨床导杆机构的运动分析、动态静力分析
摘要——牛头刨床运动和动力分析一、机构简介与设计数据1、机构简介牛头刨床是一种用于平面切削加工的机床,如图1-1a。
电动机经皮带和齿轮传动,带动曲柄2和固结在其上的凸轮8。
刨床工作时,由导杆机构2 –3 –4 –5 –6 带动刨头6和刨刀7作往复运动。
刨头右行时,刨刀进行切削,称工作行程,此时要求速度较低并且均匀,以减少电动机容量和提高切削质量;刨头左行时,刨刀不切削,称空回行程,此时要求速度较高,以提高生常率。
为此刨床采用有急回作用的导杆机构。
刨刀每切削完一次,利用空回行程的时间,凸轮8通过四杆机构1 – 9 – 10 – 11 与棘轮带动螺旋机构(图中未画),使工作台连同工件做一次进给运动,以便刨刀继续切削。
刨头在工作行程中,受到很大的切削阻力(在切削的前后各有一段约0.05H的空刀距离,图1-1b),而空回行程中则没有切削阻力。
因此刨头在整个运动循环中,受力变化是很大的,这就影响了主轴的匀速运转,故需安装飞轮来减小主轴的速度波动,以提高切削质量和减少电动机容量a b图目录摘要 (III)1设计任务 (1)2 导杆机构的运动分析 (2)导杆机构的动态静力分析 (4)3.1运动副反作用力分析 (4)3.2力矩分析 (6)4方案比较 (7)5总结 (10)6参考文献 (10)《机械原理课程设计》说明书1设计任务机械原理课程设计的任务是对机器的主题机构进行运动分析。
动态静力分析,确定曲柄平衡力矩,并对不同法案进行比较,以确定最优方案。
要求根据设计任务,绘制必要的图纸和编写说明书等。
2 导杆机构的运动分析2.1 速度分析取曲柄位置1’对其进行速度分析,因为2和3在以转动副相连,所以V A2=V A3,其大小等于ω2l02A,指向于ω2相同。
取构件3和4的重合点A进行速度分析。
列速度矢量方程,得υA4 = υA3 + υA4A3大小 ? √ ?方向⊥O4A ⊥O2A ∥O4B选比例尺μv=0.004(m/s)/mm,做出速度矢量图(见图a)νA4=0.088m/sνA3=0.816m/s取5构件作为研究对象,列速度矢量方程,得υC5 = υB5 + υC5B5大小 ? √ ?方向∥XX ⊥O4B ⊥BC取速度极点p,选比例尺μv=0.004(m/s)/mm,做出速度矢量图(见图a)νC5=0.16m/sνC5B5=0.044m/s2.2 加速度分析取曲柄位置“1”进行加速度分析。
牛头刨床横向进给运动分析.
横向进给机构及进给量的调整
1、2—齿轮 3—连杆 4—棘爪 5—棘轮 6—丝杆 7—棘轮护盖
B6065牛头刨床横向进给运动及调整 由变速机构将运动传递给齿轮2,齿轮2带动齿轮1(曲柄)转动, 通过连杆3驱使棘爪4(摇杆)往复摆动。正向进给时,棘爪4拨动 棘轮5使丝杆6转一个角度,实现横向进给。反向时,由于棘爪后面 是斜的,爪内弹簧被压缩,棘爪从棘轮顶滑过。因此工作台横向自 动进给是间歇的。
进给量分析例题:
已知牛头刨床工作台横向进给单线螺纹的螺距 P为6mm,最小进给量Lmin为0.2mm,最大横向 进给量Lmax为2.4mm,求该棘轮齿数为Z多少? 当进给量为1mm时,棘轮应转过多少个齿?进给 量最大时转过多少齿,转过多少度?
解: 由棘轮和单线螺纹的相关知识可知:
P=Lmin×Z
牛头刨床横向进给量分析
牛头刨床横向进给量分析
导入
通过学习牛头刨床的知识 我们知道牛头刨床的切削运动, 普通牛头刨床由滑枕带着刨刀 作水平直线往复运动,刀架可 在垂直面内回转一个角度,并 可手动进给,工作台带着工件 作间歇的横向或者垂直运动, 常用于加工平面、沟槽和燕尾 面等。
牛头刨床的进给运动为: 电动机——变速机构——齿轮 进给机构——工作台横向进给 机构(棘轮机构和螺旋机构)
则Z=P/Lmin=6÷0.2=30
当进给量为1mm时其转过的齿当最大进给量时转过的齿数为 Lmax÷Lmin=2.4÷0.2=12;
当最大进给量时转过的角度为 360°×12/30=144°
横向进给机构及进给量的调整
棘轮机构:将棘爪的往复摆动转化为棘轮的间歇转动 螺旋机构:将棘轮(丝杆)的间歇转动转化为工作台(螺母) 的间歇直线移动 结论:工作台的每次进给量取决于棘轮每次转过的角度,即棘 爪每次拔动棘轮转过的齿数。