
3 雷达测距原理与脉冲法测距
电磁波特殊传播(超视距情形)
电磁波经电离层反射(高频段) 、沿海面绕射(高频段)、在大气波导 (微波段)中曲线传播。
2013-12-20
哈尔滨工业大学电子工程系
6
电磁波在大气层内的折射传播
地球表面的大气层分布是不均匀的。
1、大气密度、温度、湿度等参数随时间、 地点而变化,导致大气传播介质的导磁 系数和介电常数发生相应改变,引起电 波传播速度c变化。
雷达测距原理与脉冲法测距
1、雷达测距机理——测时延(单基地、双基地) 2、雷达测距物理基础——恒光速、直线传播 3、电磁波特殊传播特性及其应用
电磁波在大气层内的折射传播 电磁波沿海面的绕射传播 电磁波异常传播途径的应用——超视距探测
4、雷达测距的实现方法——调幅、调频、调相 5、脉冲法测距优缺点
昼夜间大气中温度、气压及湿度的起伏 变化所引起的传播速度变化为:
c c 105
丁鹭飞,雷达原理,西电出版社,1995
2013-12-20
哈尔滨工业大学电子工程系
7
2、大气介质分布的不均匀将造成电磁波非直线传播(大气折射)。 折射系数n=c/vp
折射率N=(n-1)x10
h↑—n↓—vp↑ dn/dh<0
30
设脉冲重复频率分别为fr1和fr2 (fr2>fr1),它们都不满足无模 糊测距的要求,fr1和fr2具有公约频率为fr=fr1/N=fr2/(N+a),其中 N, a为正整数。 常选a=1使N和N+a为互质数,且fr的选择应保证无模糊测 距,即0<tR<Tr=N*Tr1=(N+1)*Tr2。这样有 fr2=(N+1)fr=fr1+fr tR=t1+n1/fr1=t2+n2/fr2 则在0<tR<Tr范围内,n1和n2关系只可能有两种可能: n2=n1、n2=n1+1 根据获得的t1, t2值大小,可据下式计算tR及目标距离R=c*tR/2:
2013-12-20
哈尔滨工业大学电子工程系
10
电磁波沿海面的地波传播
无线电波朝海面发射时,在海水表面会存在一种电磁波传播模式,称为 地波(Ground Wave)是一种表面波(Surface Wave)。垂直极化高频电磁 波在海水表面的地波传播衰减很小,而且地波在一定程度上会沿着弯曲 的地球表面传播,到达地平线以下很远的地方,即实现超视距传播。
28
脉冲法测距的解模糊方法
R 1 c(mTr t R ) 2
为了得到目标的真实距离R,必须判定测距模糊值m。为了判 别模糊,必须对周期发射的脉冲信号再加上某些可识别的标 志,通常采用的解模糊方法有: 多种脉冲重复频率法
舍脉冲法
2013-12-20
哈尔滨工业大学电子工程系
29
n1=n2=0, tr=t1=t2
6、雷达测距的几个基本概念:
距离分辨力、测距范围、距离模糊 7、脉冲法测距的解模糊方法:
双/多脉冲重复频率法、舍脉冲法
雷达测距机理
测量电磁波往返雷达与目标之间的时间。 对单基地雷达,设光速为c,电磁波往返雷达与目标 的时间为TR,则目标相对雷达的距离R为:
cTR R 2
据上述公式可得1微秒(μs)对应150米(m),式中数字2表示收 发双程。
Rmin
1 1 c( t 0 ) c 2 2
雷达的最大单值测距范围由其脉冲重复周期决定,即
1 Tr 1 Rmax c(Tr ) Rmax cTr 2 2 当确定了雷达的最大作用距离 Rmax 后,为保证单值测距,通常选取雷达脉冲重复
周期满足下列条件:
2 Tr Rmax c2013-12源自20 哈尔滨工业大学电子工程系 21
雷达测距的几个基本概念
下面以脉冲雷达信号为例介绍几个测距的基本概念:
Tr
简单矩形脉冲波形
脉冲宽度(pulse width) ——
r
脉冲重复周期PRI (Pulse Repetition Interval) —— T 占空比(duty cycle) ——
2013-12-20
哈尔滨工业大学电子工程系
11
电磁波特殊传播途径的应用
利用电磁波的特殊传播途径可实现地基/舰载雷达的超视距探测: 1、高频地波超视距雷达High Frequency Surface Wave OTH Radar 高频地波超视距雷达正是利用高频(3~30MHz)垂直极化电磁波沿海面 绕射的特性探测超视距的海面舰船和低空飞机,沿海面绕射300~400km。
2013-12-20 哈尔滨工业大学电子工程系 20
脉冲雷达的天线是收发共用的,这需要一个收发转换开关。在发射时,收 发开关使天线与发射机接通,并与接收机断开,以免高功率的发射信号进 入接收机把高放或混频器烧毁。接收时,天线与接收机接通,并与发射机 断开,以免因发射机旁路而使微弱的接收信号受损失。
2013-12-20 哈尔滨工业大学电子工程系 26
3、测距模糊:当回波延迟超过脉冲重复周期时,会把远目标误认为近目 标,即目标回波对应的距离为:
1 R c(mTr t R ) 2
式中 m 为非负整数, R 为接收的回波信号与最邻近发射脉冲间的延迟。 t
t0 t R Tr
还有其他多种目标定位方法,具体可参考:
M.I. Skolnik, Radar Handbook: Ch25 Bistatic Radar, 2nd edition, McGraw-Hill, 1990
2013-12-20
哈尔滨工业大学电子工程系
5
雷达测距的物理基础
电磁波恒光速传播 电磁波直线传播(直视距情形)
美国Raytheon公司高频地波雷达 SWR-503的接收天线阵
2013-12-20 哈尔滨工业大学电子工程系 12
2、高频天波雷达High Frequency Skywave OTH Radar 高频天波超视距雷达利用电离层对短波的反射效应,其探测距离可达 1000至4000km。
澳大利亚Jindalee高频天波雷达接收天线阵
2013-12-20 哈尔滨工业大学电子工程系 9
电磁波经电离层的反射传播
利用天空的电离层折射和反射而传播的电波,也叫天波。电离层一 方面反射电波,另一方面也要吸收电波。电离层对电波的反射和吸收与 频率(波长)有关。利用短波的天波传播可实现远距离通信及目标探测,具 有两个突出特点: 一是传播距离远,同时产生中间静区地带, 二是传播不稳定,随昼夜和季节的变化而变化。
实现方法: 调幅——脉冲法测距
调频——频率法测距
调相——相位法测距
2013-12-20
哈尔滨工业大学电子工程系
17
D.K. Barton et al, Radar Technology Encyclopedia, Artech House, Inc., 1998
2013-12-20
哈尔滨工业大学电子工程系
双脉冲重复频率解模糊
t1<t2, n1=n2=1, tr=4t2-3t1
t1 t 2 n1 2 3 n2 f r1 f r 2 fr 3 4 t 2 f r 2 t1 f r1 1 tr f r 2 f r1
2013-12-20 哈尔滨工业大学电子工程系
4t 2 3t1 Tr
1、距离分辨力:距离分辨力是指同一方向上两个大小相等点目标之间最小可区分 距离,它取决于雷达信号波形。
t
t 0
r1 ( 2), r2 (0)
r1 ( ), r2 ( 2)
2013-12-20
哈尔滨工业大学电子工程系
23
r1 ( ), r2 (0)
2013-12-20
哈尔滨工业大学电子工程系
脉冲重复频率PRF (Pulse Repetition Frequency) —— f r 1 Tr
Tr
Pa v
峰值功率Pt与平均功率Pav ——
Pt Tr
典型中程防空雷达参数: 1s, Tr 1ms, Pt 1MW, 则占空比为1 1000,P av 1KW
2013-12-20 哈尔滨工业大学电子工程系 22
18
脉冲法测距的优缺点
2013-12-20
哈尔滨工业大学电子工程系
19
脉冲雷达
常规脉冲雷达是幅度调制的一个例子,其发射波形是单载频的矩形脉冲 ,按一定的(单重复周期)或交错的重复周期(参差重复周期)工作,发射一 个短脉冲相当于对电磁波打上标记以测往返时间。
单载频信号
B.R. Mahafza et al, Matlab simulations for radar systems design, Chapman & Hall/CRC, 2004
分层大气(层内均 匀,越高越稀薄)
射线通过径向分层大气时的途径 [美]杰里L. 伊伏斯等编,现代雷达原理,电子工业出版社,1991.3
2013-12-20 哈尔滨工业大学电子工程系 8
折射效应对目标位置的影响 电磁波在非均匀大气层中传播时出现的大气折射,对雷达测量的影响: 1)、改变雷达测量距离,产生测距误差。 2)、引起俯仰角测量误差。 折射的影响可采用等效地球半径法近似说明。《现代雷达原理》P60
TBMs Out to 700Km
Horizon
Line-of-Sight Propagation
Surface wave Propagation
Antiship Missiles Fighter and Small Detection and Boat Detection and Tracking at 37Km Tracking at 74Km Ship Detection and Tracking at 200Km
船用雷达 详细介绍
4.磁控管的检查:
万用表欧姆档测灯丝阻值:其阻值接近于0(几个欧姆)正常 兆欧表检查阳阴极之间绝缘电阻:其值应大于200
5.使用注意事项
1)阴极充分预热3~5分钟,暂时不用只关高压 2)保护磁性,严禁敲打,铁磁物相距大于10 cm 3)防高压触电,防电磁辐射,带电检查需两人在场 4)波导天线连接要良好且水密防变形,禁拆波导开高压 5)新管或长期不用(大于6个月 )的使用前应进行老练,
实际波形:
1)越接近矩形,能量越大,
tt: 前沿上升时间
0.1~0.2τ tf: 后沿下降时间
0.2~0.4τ Δu: 顶部波动值
2~5%
作用距离越远 2)前沿越陡,测距精度越高
3)后沿越陡,距离分辨力 越高
4)顶部越平坦,发射功率和 频率越稳定
第一节 雷达发射机(Transmitter)
三、磁控管振荡器
第二节 雷达的基本组成、作用
5、接收机:超外差式,将微弱回波信号放大千万倍以符合
显示器要求。
V 几十V
6、显示器:平面位置显示器(PPI)。显示与测量目标,目标 回波按目标的实际距离和方位显示在荧光屏上; 且配有测量系统供随时测量。
7、雷达电源:把船电变成雷达所需的中频交流电。 400 ~ 2000 Hz
随量程改变:近量程,高F;远量程,低F
4.发射功率:指峰值功率,一般3~75 kW
1)峰值功率 pt: 在脉冲持续时间内的平均功率 2)平均功率 Pm: 一个脉冲重复周期内输出功率的平均值
R max
p =p t m tT
p↑→
杂波
天线旁瓣干扰
5.脉冲波形:发射脉冲的包络
故障
理想脉冲: 矩形
波形:
激光测距的方法及原理
激光测距的方法及原理激光测距技术与一般光学测距技术相比具有操作方便、系统简单及白天和夜晚都可以工作的优点。
与雷达测距相比,激光测距具有良好的抗干扰性和很高的精度,而且激光具有良好的抵抗电磁波干扰的能力。
其在探测距离较长时,激光测距的优越性更为明显。
光测距技术是指利用射向目标的激光脉冲或连续波激光束测量目标距离的距离测量技术。
较常用的激光测距方法有三角法、脉冲法和相位法激光测距。
1.三角法激光测距激光位移传感器的测量方法称为激光三角反射法,激光测距仪的精度是一定的,同样的测距仪测10米与100米的精度是一样的。
而激光三角反射法测量精度是跟量程相关的,量程越大,精度越低。
采用激光三角原理和回波分析原理进行非接触位置、位移测量的精密传感器。
广泛应用于位置、位移、厚度、半径、形状、振动、距离等几何量的工业测量。
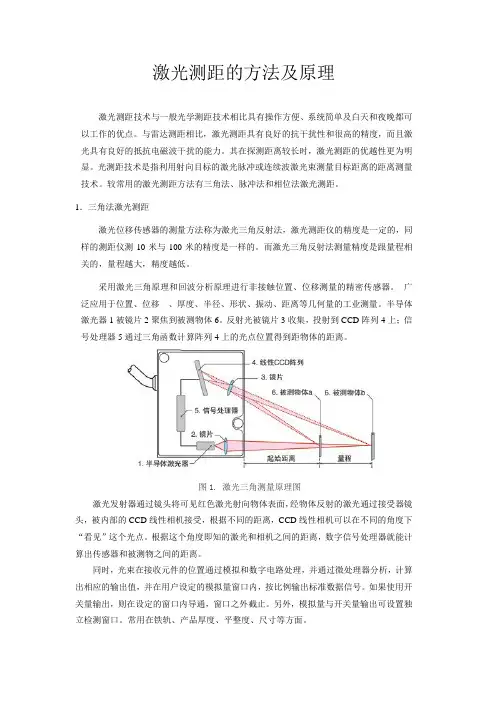
半导体激光器1被镜片2聚焦到被测物体6。
反射光被镜片3收集,投射到CCD阵列4上;信号处理器5通过三角函数计算阵列4上的光点位置得到距物体的距离。
图1. 激光三角测量原理图激光发射器通过镜头将可见红色激光射向物体表面,经物体反射的激光通过接受器镜头,被内部的CCD线性相机接受,根据不同的距离,CCD线性相机可以在不同的角度下“看见”这个光点。
根据这个角度即知的激光和相机之间的距离,数字信号处理器就能计算出传感器和被测物之间的距离。
同时,光束在接收元件的位置通过模拟和数字电路处理,并通过微处理器分析,计算出相应的输出值,并在用户设定的模拟量窗口内,按比例输出标准数据信号。
如果使用开关量输出,则在设定的窗口内导通,窗口之外截止。
另外,模拟量与开关量输出可设置独立检测窗口。
常用在铁轨、产品厚度、平整度、尺寸等方面。
2.脉冲法激光测距脉冲法测距的过程是这样的:测距仪发射出的激光经被测量物体的反射后又被测距仪接收,测距仪同时记录激光往返的时间。
光速和往返时间的乘积的一半,就是测距仪和被测量物体之间的距离。
脉冲法测量距离的精度是一般是在+/- 1米左右。
雷达系统工作原理
雷达系统工作原理
雷达系统工作原理主要包括脉冲雷达和连续波雷达两种类型。
这两种雷达系统在原理上有一些不同,但都是通过向目标发射微波信号并接收回波来实现目标检测和跟踪的。
脉冲雷达系统利用脉冲信号的特性来进行测量。
它通过向目标发送短暂的高功率脉冲微波信号,然后等待接收目标反射回来的回波信号。
脉冲雷达通过测量回波的时间延迟来计算目标离雷达的距离。
由于脉冲雷达系统的工作原理是基于发送和接收之间的时间差,所以它对目标距离的测量精度相对较高。
连续波雷达系统则是通过连续地发射和接收微波信号来实现目标探测和跟踪的。
它向目标发送一定频率的持续微波信号,并接收目标反射回来的信号。
连续波雷达通过测量接收到的信号的频率变化来计算目标的速度。
由于连续波雷达系统的工作原理是基于信号频率的变化,所以它对目标速度的测量精度相对较高。
不论是脉冲雷达还是连续波雷达,雷达系统都需要利用天线来发射和接收微波信号。
雷达系统会向天空或水平面发射微波信号,并接收由目标反射回来的信号。
接收回波信号经过放大、滤波等信号处理后,会对信号进行分析和解调,从而得到目标的距离、速度、方位等信息。
总而言之,雷达系统工作的主要原理是利用发射和接收微波信号来探测目标并获取目标信息。
无论是脉冲雷达还是连续波雷达,它们都通过测量回波的时间延迟和频率变化来计算目标的
距离和速度。
雷达系统广泛应用于军事、航空、气象等领域,发挥着重要的作用。
雷达测距原理及实现方法

雷达测距原理及实现方法一、雷达测距原理雷达是利用无线电波进行探测和测距的一种技术。
雷达测距是通过测量从雷达到目标物体的往返时间差来估计目标的距离。
雷达测距的原理可以简单地概括为发射一束射频信号,当这个信号遇到目标时,部分能量被目标吸收或散射,剩下的能量会返回雷达。
雷达系统接收这个返回的信号,并测量从发送到返回信号的时间差,然后根据电磁波在空气中的传播速度,就可以计算出目标到雷达的距离。
具体实现雷达测距的原理有以下几种:1.脉冲测距原理:脉冲测距原理是利用发射一组很短的脉冲信号,并测量从发送到返回信号的时间来计算距离。
这种方法的特点是简单、精度较高,适用于对距离变化不频繁的目标进行测距。
2.相位测距原理:相位测距原理是利用发射一组连续波信号,并测量信号的相位变化来计算距离。
相位变化与距离成正比,并且可以通过频率测量的方法,精确计算出距离。
相位测距一般用于对动态目标进行测距。
3.干涉测距原理:干涉测距原理是利用发射两个相干的连续波信号,并测量两个信号之间的干涉现象来计算距离。
干涉测距具有高精度和高抗干扰性能的特点,适用于对距离变化频繁的目标进行测距。
4.多普勒测距原理:多普勒测距原理是利用目标在接收到的波的频率上所引起的多普勒频移来计算目标的速度和距离。
多普勒测距一般用于对移动目标进行测速和测距。
二、雷达测距实现方法实现雷达测距需要几个关键的组件和步骤:1.发射器和天线:发射器产生并发送无线电波的信号,天线用于辐射和接收电磁波。
2.接收器:接收器用于接收从目标返回的信号,并将其转换成电信号。
3.信号处理:接收到的信号经过信号处理子系统进行滤波、放大、调制等操作以提取出目标信息。
4.时间测量:雷达系统需要测量从信号发射到接收到返回信号的时间差。
可以通过多种方法实现时间测量,例如使用计数器、脉冲计时器等。
5.距离计算:根据从时间测量得到的时间差,结合电磁波在空气中的传播速度,通过计算得到目标到雷达的距离。
激光测距实验报告

激光测距实验报告激光脉冲测距实验1.实验目的通过学习激光脉冲测距的工作原理;了解激光脉冲测距系统的组成;搭建室内模拟激光脉冲测距系统进行正确测距,为今后的工程设计奠定理论基础和工程实践基础。
2.实验原理激光脉冲测距与雷达测距在原理上是完全相同的,如图所示。
在测距点激光发射机发射激光脉冲,光脉冲经过光纤到达接收端,并被测距机上的探测系统接收。
测出从激光发射时刻到被接收时刻之间的时间间隔t,根据已知光速,即可求出光纤的长度R为R=/2式中c为光速。
真空中的光速是一个精确的物理常数C1=299792458 m/s光纤中的平均折射率n为n=故光纤中的光速为C=299710000可见,激光测距的任务就是准确地测定时间间隔t。
当不考虑光纤中光速的微小变化时,测距精度⊿R主要是由测时精度⊿t确定的⊿R=C⊿t/2实际脉冲激光测距机中是利用时钟晶体振荡器和脉冲计数器来测定时间间隔t的。
时钟晶体振荡器用于产生固定的频率的电脉冲振荡,脉冲计数器的作用是对晶体产生的电脉冲个数进行计数。
设晶体振荡器产生的电脉冲频率为f,则脉冲间隔T=1/f。
若从激光脉冲发出时刻脉冲计数器开始计数,到光脉冲被接收时刻停止计数。
设这段时间内脉冲计数器共计得脉冲个数为m,则可计算出被测光纤的长度为R=1/2cmT=cm/f=相应的测距精度为⊿R =1/2Ct=c/可见,脉冲激光测距机的测距精度由晶振的频率决定。
常用军用激光测距仪的晶振频率有15MHz、30MHz、75MHz和150MHz 等,与其相对应的测距精度分别为正负10m、正负5m 、正负2m和正负1m。
晶振的频率愈高,测距精度就愈高,但随之而来的,不仅是计数器的技术难度增加,而且要求激光脉冲的宽度愈窄,激光器的难度也增加。
对脉冲测距系统,计数器的“开门”信号是由取出一小部分发射激光脉冲经光探测器转换成电信号形成的。
这两个信号既可由同一探测器提供,也可以用两个探测器提供。
激光脉冲测距机由激光器、发射光学系统、接收及瞄准光学系统、取样及回波探测放大系统、技数及显示器和电源几部分组成,如图所示系统操作人员一旦下达发射激光命令,激光器发射一束窄激光脉冲,经发射光学系统扩束后射向接收系统,其中一小部分经取样后启动计数器开始计数。
雷达技术 第六章 目标距离的测量21-22

6
6.1 脉冲法测距
6.1.1 基本原理
lp l
R=CtR /2 R=0.15tR ,R(km) tR (us)
发射 脉冲
近区地 物回波
目标回波
0 10 20 30 40 50 60 70 km 机械距离刻度标 尺
思考问题:
用脉冲的哪里来作为 回波到达时刻? 有何区别? 回波前沿 回波中心
7
图6.2 显示器荧光屏画面
Δc为电波传播速度平均值的误差; ΔtR为测量目标回波延迟时间的误差。
11
6.1 脉冲法测距
(1)电波传播速度变化产生的误差 估算传播速度变化引起的误差
R c R c tR c 2
R
R
c
c
表6.1 电波传播速度
12
6.1 脉冲法测距
(2)时间差测量误差
R c R c tR c 2
25
6.1 脉冲法测距
?
用多重复频率测距
办法可以从我国的余数定理中找到
魔术师背对观众坐在一张椅子上,让某位观众心中 随意想定一个不超过500的数, 然后用7去除这个数并报出余数; 然后再用8去除原来想定的数并报出余数; 然后再用9去除并报出余数; 这样魔术师就知道到底这个观众心里想的数是多少。 -如余数分别为1,5,8,答案是多少? 197 -如余数分别为3,5,7,答案是多少? 493 26
31
6.2 调频法测距
当反射回波来自运动目标, 其距离为 R0而径向
速度为 v 时, 其回波频率 fr 为
4f fr f0 fd Tm 8f fb ft f r Tm c 8f fb f r ft Tm c
平均 频率差
雷达测距原理和脉冲法测距资料全
哈尔滨工业大学电子工程系
15
现代级:136-139 中华现代:168-169 中华神盾:170-171
俄制MINERAL-ME 目标指示/射控雷达 (Bandstand音乐台)
——利用大气波导
2019/3/22 哈尔滨工业大学电子工程系 16
雷达测距的实现方法
物理解释:
一般地说单载频的连续波雷达没有测距能力,这与其发射信号带宽 太窄有关。若必须测量距离,则需要在连续波发射信号上加上某些定时 标志以识别发射的时间和回波时间。标志越尖锐、鲜明,则传输时间的 测量越准确。由傅立叶变换知:定时标志越尖锐,则发射信号的频谱越 宽。因此为了测量传输时间或距离,则必须扩展单载频连续波的频谱。
Tr
峰值功率Pt与平均功率Pav —— P av
Pt Tr
典型中程防空雷达参数: 1s, Tr 1ms, Pt 1MW, 则占空比为1 1000,P av 1KW
2019/3/22 哈尔滨工业大学电子工程系 22
1、距离分辨力:距离分辨力是指同一方向上两个大小相等点目标之间最小可区分 距离,它取决于雷达信号波形。
2019/3/22 哈尔滨工业大学电子工程系 25
2、测距范围:包括最小可测距离和最大单值测距范围。
最小可测距离——指雷达能测量的最近目标的距离。脉冲雷达收发共用天线,在 发射脉冲宽度时间内,接收机和天线馈线系统间是断开的,不能正常接收目标 回波。发射脉冲过去后天线收发开关恢复到接收状态,也需要一段时间t0。在上述 这段时间内,由于不能正常接收回波信号,雷达是很难进行测距的。因此,雷达 的最小可测距离为:
2019/3/22
哈尔滨工业大学电子工程系
14
4、微波超视距雷达
利用海面蒸发形成的大气波导(大气超折射和对流层非均匀散射)传播 效应是此系统在微波段实现超视距探测的基础,分别对应主动、被动工作 方式。 详细分析:见《电磁波传播特性》章节。
雷达原理-第6章目标距离的测量
④
u
u
t
c
t
⑤
⑧
u
后波门 ⑤
后选通 ⑦
积分 电路
⑥
t′
c
t
t
形成 电路
放大 器
Ⅱ
u
⑦ u
t
⑧
注意:比较电路是否一直 u
t
有输出?
⑨ u
t
⑩
t
(a )
(b )
2020/5/7
(a) 组成方框图; (b) 各点波形
2. 控制器
控制器的作用是把误差信号uε进行加工变换后, 将其输出去控制跟踪波门移动, 即改变时延t′, 使其 朝减小uε的方向运动。设控制器的输出是电压信 号E, 则其输入和输出之间可用下述通常函数关系 表示:
脉冲调频测距原理 (a) 原理性方框图组成;
f
FA F
F T
td T A
o
2020/5/7
FA
fd
td
2vr
2 R0 c
FB
fd
td
2vr
2 R0 c
fd
FC
fd
2vr
FB
FC
T
T
B
C
t
(b)
脉冲调频测距原理 (b) 信号频率调制规律;
6.3 距离跟踪原理
6.3.1 人工距离跟踪 操作员按照显示器上的画面,将电刻
fb
ft
fr
8f Tm c
R0
fd
fb
fr
ft
8f Tm c
R0
fd
(前半周正向调频范围) (后半周负向调频范围)
R0
c 8f
fb fb 2fm
雷达简答题(上海海事大学)
1、测距测方位原理:超高频无线电波空间传播具有等速、直线传播的特性,遇到物标有良好的反射现象,记录雷达脉冲离开天线的时间t1和无线电脉冲波遇到物标反射回到天线的时间t2,则物标离天线的距离可由下式求出:S=C(t2-t1)/2。
超高频无线电波在空间的传播是直线的,只要把天线做成定向天线,那么天线所指的方向就是天线的方向。
如果天线旋转,依次向四周发射与接收,当在某个方向上收到物标回波时,记下此时的天线方向就可知道物标的方向了。
2、脉冲重复频率:每秒钟内脉冲重复出现的次数。
脉冲宽度:就是射频脉冲振荡持续的时间。
3、磁控管使用与保管:1.检修维护保养时,谨防特高压触电伤人,接触管子阴极前,先关机,并将高压放电。
2.严防大功率超高频电磁波损伤人脑及眼睛。
雷达发射时不要站在开口波导前或天线辐射窗面前。
3.接触磁控管时,应先脱去手表,以防手表磁化。
4.加高压前,应保证阴极已充分预热。
频繁使用雷达时,可不关低压只关高压,以免灯丝忽冷忽热而损坏。
5.要注意保护磁场。
存放时离开铁磁体至少10cm,两个磁控管间至少离开20cm。
严禁敲打、震动。
6.要保证负载匹配。
防止波导或天线内积水或有污物堵塞或断裂、变形或连接不良等现象。
7.新管或长期保存未用的管子,加高压前要先进行‘老练’。
4、半功率点水平/垂直波束宽度:在天线功率方向特性图中主瓣波束的两个半功率点方向间的夹角称为主瓣的波束宽度。
在水平面内的波束宽度称为水平波束宽度,在垂直面内的波束宽度称为垂直波束宽度。
旁瓣电平:旁瓣相对于主瓣的大小,即相对减弱的倍数,用分贝数表示,称为旁瓣电平。
雷达缝隙波导天线,如果要求半功率点水平波束宽度θ<=°,天线要多长θ=70λ/L L=10cm 代入则L>=7.接收机是怎样工作的它受显示器面板上哪些旋钮、开关控制接收机将接收到的超高频回波信号通过变频器变成频率较低的中频回波信号,再通过中频放大器放大几十万倍,然后由检波器检波,再由前置视频放大器初步放大检波器输出的视频脉冲信号并实现前后电路的相互匹配,输出视频脉冲信号用同轴电缆送给显示器。
3 雷达测距原理与脉冲法测距
2013-12-20
哈尔滨工业大学电子工程系
10
电磁波沿海面的地波传播
无线电波朝海面发射时,在海水表面会存在一种电磁波传播模式,称为 地波(Ground Wave)是一种表面波(Surface Wave)。垂直极化高频电磁 波在海水表面的地波传播衰减很小,而且地波在一定程度上会沿着弯曲 的地球表面传播,到达地平线以下很远的地方,即实现超视距传播。
18
脉冲法测距的优缺点
2013-12-20
哈尔滨工业大学电子工程系
19
脉冲雷达
常规脉冲雷达是幅度调制的一个例子,其发射波形是单载频的矩形脉冲 ,按一定的(单重复周期)或交错的重复周期(参差重复周期)工作,发射一 个短脉冲相当于对电磁波打上标记以测往返时间。
单载频信号
B.R. Mahafza et al, Matlab simulations for radar systems design, Chapman & Hall/CRC, 2004
2013-12-20
哈尔滨工业大学电子工程系
14
4、微波超视距雷达
利用海面蒸发形成的大气波导(大气超折射和对流层非均匀散射)传播 效应是此系统在微波段实现超视距探测的基础,分别对应主动、被动工作 方式。 详细分析:见《电磁波传播特性》章节。
dn/dh比正常值更负时, 电波更加向地面弯曲。
2013-12-20
雷达测距原理与脉冲法测距1雷达测距机理测时延单基地双基地2雷达测距物理基础恒光速直线传播3电磁波特殊传播特性及其应用电磁波在大气层内的折射传播电磁波沿海面的绕射传播电磁波异常传播途径的应用超视距探测4雷达测距的实现方法调幅调频调相5脉冲法测距优缺点6雷达测距的几个基本概念
雷达测距原理与脉冲法测距