
第16章 动力学普遍方程[16页]
1.动能表达式
是广义坐标的函数,称为广义质量。 2.能量积分
这就是我们熟知的机械能守恒定律,这个初积分称为能量积分。 3.循环积分
上式称为拉格朗日方程的循环积分。有几个循环坐标就有几个循环积分。 式中pj称为对应于广义坐标qj的广义动量。上式表明:对于循环坐标,广义动量守恒。
ISBN 978-5624-3530-3
16.1 动力学普遍方程
第16章 动力学普遍方程 和拉格朗日方程
在理想约束的条件下,质点系的各个质点在任一瞬时所受的主动力和惯性力在虚位移上所 作的虚功之和等于零。此方程特别适用于求解非自由质点系的动力学问题。 16.2 拉格朗日方程
上式称为拉格朗日方程。 上式称为在保守系统中的拉格朗日方程。
是广义坐标的函数,称为广义质量。 2.能量积分
这就是我们熟知的机械能守恒定律,这个初积分称为能量积分。 3.循环积分
上式称为拉格朗日方程的循环积分。有几个循环坐标就有几个循环积分。 式中pj称为对应于广义坐标qj的广义动量。上式表明:对于循环坐标,广义动量守恒。
ISBN 978-5624-3530-3
16.1 动力学普遍方程
第16章 动力学普遍方程 和拉格朗日方程
在理想约束的条件下,质点系的各个质点在任一瞬时所受的主动力和惯性力在虚位移上所 作的虚功之和等于零。此方程特别适用于求解非自由质点系的动力学问题。 16.2 拉格朗日方程
上式称为拉格朗日方程。 上式称为在保守系统中的拉格朗日方程。
合集下载
动力学普遍定理
t C n C
由质心运动定理
maCx = ∑ Fx , maCy = ∑ Fy
得:
3mg − sin ϕ cos ϕ = FOx 4 − 3mg (1 − 3sin 2 ϕ ) = FOy − mg 4
FOy aCy FOx
O C mg
y x
解得:
aCx
3mg FOx = − sin 2ϕ 8 mg FOy = (1 + 9sin 2 ϕ ) 4
ωB ωA
Fk
P2
vA , s
m2 g
ωD
P1
m1 g
m3g ,vE,aE
vA = ω Ar = ωB r
v A = 3vD
J P2 3 = m1 r 2 2 JB
3 vE = ω D r 4 s = 3h
1 = m1 r 2 2
3 ⎞ ⎛3 vA = ωD ⎜ r + r ⎟ 4 ⎠ ⎝2
J P1
g a = OC ⋅ α = cos ϕ 4
t C n = OC ⋅ ω 2 = aC
y x O
g sin ϕ 2
aCy
ϕ
C
将其向直角坐标轴上投影得:
3g aCx = − a sin ϕ − aC cos ϕ = − sin ϕ cos ϕ 4
t C
an
C
aCx
ω α
t aC
n
3g aCy = − a cos ϕ + a sin ϕ = − (1 − 3sin 2 ϕ ) 4
2、基本定理 1) 质点动力学(二维)
⎧ma x = ∑ Fx ⎨ = ∑ ma F y ⎩ y
2、基本定理 2) ***刚体动力学 刚体平动
由质心运动定理
maCx = ∑ Fx , maCy = ∑ Fy
得:
3mg − sin ϕ cos ϕ = FOx 4 − 3mg (1 − 3sin 2 ϕ ) = FOy − mg 4
FOy aCy FOx
O C mg
y x
解得:
aCx
3mg FOx = − sin 2ϕ 8 mg FOy = (1 + 9sin 2 ϕ ) 4
ωB ωA
Fk
P2
vA , s
m2 g
ωD
P1
m1 g
m3g ,vE,aE
vA = ω Ar = ωB r
v A = 3vD
J P2 3 = m1 r 2 2 JB
3 vE = ω D r 4 s = 3h
1 = m1 r 2 2
3 ⎞ ⎛3 vA = ωD ⎜ r + r ⎟ 4 ⎠ ⎝2
J P1
g a = OC ⋅ α = cos ϕ 4
t C n = OC ⋅ ω 2 = aC
y x O
g sin ϕ 2
aCy
ϕ
C
将其向直角坐标轴上投影得:
3g aCx = − a sin ϕ − aC cos ϕ = − sin ϕ cos ϕ 4
t C
an
C
aCx
ω α
t aC
n
3g aCy = − a cos ϕ + a sin ϕ = − (1 − 3sin 2 ϕ ) 4
2、基本定理 1) 质点动力学(二维)
⎧ma x = ∑ Fx ⎨ = ∑ ma F y ⎩ y
2、基本定理 2) ***刚体动力学 刚体平动
动力学普遍方程和拉格朗日方程

(i 1,2,......... .n)
对这n个式子求和
(25.2)
iq
(F N F
i 1 i i
n
) r i 0
(25.3)
若为理想约束,由虚位移和理想约束的条件知
N r
i 1 i
n
i
0
上式变为:
(F F
i 1 i
n
iq
) r i 0或者 (F i mi ai ) r i 0 (25.4)
s
k 2 2 i i i s j 1 j s j s k i i j 1 j s j s
即
v q
r
i s
r d ( ri ) dt q
s
也可以写为
v q
r
i j
r d ri ( ) dt q
j
n
或
r q
r
i j
r d ri ( ) dt q
j
j
( j 1,2...k )
r 在任意瞬时,加速度为a
i
根据达朗伯原理,在其上加达朗伯惯性力
r r mi ai F iq
则
约束反力的合力
r rr F N F
i i
0
iq
(i 1,2,......... .n)
(25.1)
达朗伯惯性力
作用于此质点上 的主动力的合力
点积虚位移 ri
( F i N i F iq) r i 0
对时间求导
得到
q
vi
j
q
ri
j
或
q ri
j
( j 1,2...k )
动力学普遍方程及拉格朗日方程

C
O1
x1
δα
l α α l
A
− FIA ⋅ δxA + FIB ⋅ δxB + m1g ⋅ δyA + m1g ⋅ δyB + m2 g ⋅ δyC = 0
根据几何关系,有 根据几何关系,
ωB
δrC
δrB FIB
l m1g
xA = −lsinα yA = lcosα xB = lsinα yB = lcosα yC = 2lcosα
由动力学普遍方程, 由动力学普遍方程,得
∑F ⋅ δr −∑m a ⋅ δr
i =1 i i i =1 i i
n j j
N
N
i
=0
∑F ⋅ δr = ∑Q δ q
i =1 i i j =1
N
Q j ——广义力
n N ∂ri ∂r && ⋅ ∑ δ qj = ∑(∑mi && ⋅ i )δ qj ri ∑miai ⋅ δr i = ∑miri j=1 ∂qj ∂qj i =1 j =1 i =1 i =1
MI2 = J2 α2
J2 = 1 m2 R2 2
α
m2 g
B
x
m1g
ar = Rα2
m2 gsinα ⋅ Rδϕ + FI2ecosα ⋅ Rδϕ − FI2r ⋅ Rδϕ-J2α2 ⋅ δϕ = 0
1 3 sinα ⋅ + (a1cosα − ar ) = 0 g 2
解:4、应用动力学普遍方程 令: δ x ≠ 0,δ ϕ = 0
i i i i i
(i = 1,2, ⋅⋅⋅, N)
动力学普遍方程的直角坐标形式
∑[(F
O1
x1
δα
l α α l
A
− FIA ⋅ δxA + FIB ⋅ δxB + m1g ⋅ δyA + m1g ⋅ δyB + m2 g ⋅ δyC = 0
根据几何关系,有 根据几何关系,
ωB
δrC
δrB FIB
l m1g
xA = −lsinα yA = lcosα xB = lsinα yB = lcosα yC = 2lcosα
由动力学普遍方程, 由动力学普遍方程,得
∑F ⋅ δr −∑m a ⋅ δr
i =1 i i i =1 i i
n j j
N
N
i
=0
∑F ⋅ δr = ∑Q δ q
i =1 i i j =1
N
Q j ——广义力
n N ∂ri ∂r && ⋅ ∑ δ qj = ∑(∑mi && ⋅ i )δ qj ri ∑miai ⋅ δr i = ∑miri j=1 ∂qj ∂qj i =1 j =1 i =1 i =1
MI2 = J2 α2
J2 = 1 m2 R2 2
α
m2 g
B
x
m1g
ar = Rα2
m2 gsinα ⋅ Rδϕ + FI2ecosα ⋅ Rδϕ − FI2r ⋅ Rδϕ-J2α2 ⋅ δϕ = 0
1 3 sinα ⋅ + (a1cosα − ar ) = 0 g 2
解:4、应用动力学普遍方程 令: δ x ≠ 0,δ ϕ = 0
i i i i i
(i = 1,2, ⋅⋅⋅, N)
动力学普遍方程的直角坐标形式
∑[(F
动力学基本方程-PPT
解:(1)研究M (2)受力分析如图:
拉力F,重力mg (3)运动分析:M在平面上
作圆周运动,a , an , v
速度沿M点切线方向
大家好
ቤተ መጻሕፍቲ ባይዱ
40
(4)建立运动微分方程并求解 因M点的轨迹已知为圆周,故可采用自然
坐标形式的运动微分方程
m
dv dt
F
0
m
v2 r
Fn
FT
sin 600
0
Fb
mg
FT
动力学基本方程
一、绪论:
1.研究对象
动力学是研究物体机械运动状态的变化与 作用于物体上的力之间的关系的一门学科,将 物体的运动和力加以统一考虑,研究机械运动 所具有的普遍规律。
大家好
1
2.动力学与静力学,运动学之间的关系
静力学——只研究物体的力系的合成与平衡问题, 不考虑其运动,即不考虑力系的不平 衡状态。
大家好
23
特殊形式:质点沿平面曲线运动:
z 0, z o, z 0 FZ O
质点沿直线运动:(力系在y,z方向上均平衡)
y 0, z 0 Fy 0, Fz 0
大家好
24
(4)自然轴(坐标)形式的运动DE 若已知质点运动的轨迹,则可将矢量形式
的运动微分方程两端的投影到自然坐标轴。
利用以上三种形式的直线运动微分方程, 原则上就能解决有关质点运动学的所以问题, 至于在具体应用时宜选取什么形式的运动微分 方程,则需要根据具体的问题而定。
大家好
27
质点动力学的问题分为两类:
第一类问题:(微分问题) 已知质点的运动,即已知质点的运动方程,
或已知质点在某瞬时的速度或加速度,求作用于 质点的未知力。
动力学方程
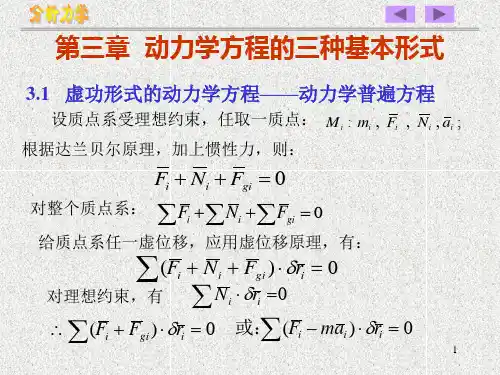
− ( P + FgA )∆v A + ( P2 − FgB )∆vB + ( M − M gC )∆ϕ C − M gD ∆ϕ D = 0 & & 1 P P 1 即 − ( P + a A )∆v A + ( P2 − 1 a A )∆v A + 1 g g Qr ∆v Qr ∆v (M − aA ) A − aA ⋅ A = 0 8 2g r 2g r
碰撞后,正方形作平面运动,设质
投影,有
u A = uC + u AC u Ax = uCx + u AC cos 45°
u Ay = uCy − u AC sin 45°
其中 u AC 2 = bω ' 2
(e)
(f)
18
将式(c)、(f)代入(e),解得 uCx=-0.5bω′, uCy= v1+0.5bω′ ∆uCx=-0.5b∆ω′, ∆uCy= 0.5b∆ω′ (3)受力分析 重力非碰撞力,可忽略。角A承受碰 撞力,对应为Sx、 Sy 。 (4)建立碰撞过程的动力学方程 本题为刚体的平面运动,只有一个 刚体(i=1),由式(3.2.13) 得:
所以式(A)为
d ∑[mO (Fi ) − dt LOi ]⋅ ∆ω = 0 i=1
动量矩 在t——t+τ 时间内积分,得
n
n
(3.2.7)
∑[m
i=1
O
(Si ) − (LOi − lOi )]⋅ ∆ω = 0
t +τ
(3.2.9)
这就是用动量矩和冲量矩表述的动力学方程。其中:
冲量矩 mO(Si ) = ∫ mO(F )dt i
u By − u Ay u Bx − u Ax kx = , ky = v Ax − vBx v Ay − vBy
动力学普遍方程及拉格朗日方程
动力学普遍方程的直角坐标形式
[(F
i
ix
mi xi ) δxi (Fiy mi yi ) δyi (Fiz mi zi ) δzi ] 0 i 1, 2, , N
动力学普遍方程 适用于具有理想约束或双面约束的系统。 动力学普遍方程 既适用于具有定常约束的系统,也适用于 具有非定常约束的系统。 动力学普遍方程 既适用于具有完整约束的系统,也适用于 具有非完整约束的系统。 动力学普遍方程 既适用于具有有势力的系统,也适用于具有 无势力的系统。
(m1 m2 ) g m1lcos
2
例题3 质量为m 的三棱柱ABC 1
通过滚轮搁置在光滑的水平面上。 质量为m2、半径为R的均质圆轮沿 三棱柱的斜面AB无滑动地滚下。
y
A ae C2
D
2 ar B
求:1、三棱柱后退的加速度a1; OC 2、圆轮质心C2相对于三棱 柱加速度ar。 解:1、分析运动 三棱柱作平动,加速度为 a1。 圆轮作平面运动,质心的牵连 加速度为ae= a1 ;质心的相对加 速度为ar;圆轮的角加速度为2。
N N ri ri d d ri mi ri mi (ri ) mi ri ( ) q j i 1 dt q j dt q j i 1 i 1 N
N r ri d i r r ( ) mi ri d ri i mi i ri dt q q i 1 i 1 j j dt q q q N
将虚位移原理和达朗贝尔原理综合应用于动力学
★ 建立分析力学的新体系 拉格朗日力学
动力学普遍方程
考察由N个质点的、具有理想约束的系统。根据 达朗贝尔原理,有
Fi FRi mi ai 0
动力学普遍方程与拉格郎日方程
即为系统的运动微分方程。
a A = x′′ A ′′ aC = xC
Mg − 3 f s mg M − 3 f s m g = = M + 3m M + 3m M + 2m − f s m = g M + 3m
讨论: (1)只有 M − 3 f s m > 0 时符合题意。 若 M − 3 f s m ≤ 0 ,则
∂ ri δ ri = ∑ δ qj j =1 ∂ q j 代入动力学普遍方程,可得
k
n k
虚位移:
(i = 1, 2,L , n )
(16-4)
∂ ri ∑ (Fi − m ai ) ⋅ ∑ ∂ q δ q j = 0 i =1 j =1 j
(16-5)
∑
j =1
k
n ∂ri ∑ Fi ⋅ i =1 ∂q j
拉格朗日变换式: (1)速度对广义速度的偏导数
∂ri ∂ri ∂ri ∂ri ′ ′ ′ vi = ri′ = q1 + q2 + L + qk + ∂q1 ∂q2 ∂qk ∂t
∂ ri ∂ ri 、 中不包括广义速度, ∂qj ∂t 该式两端对 q ′j 求偏导数
∂ vi ∂ ri = ∂ q′j ∂ q j
Mg δxC − FS δx A − FIA δx A − FIC δxC − M IC δϕ = 0
′′ Mgδ xC − FS δ x A − mx′′δ x A − MxCδ xC A 1 1 ′′ − Mr ( xC − x′′ ) ⋅ (δ xC − δ x A ) = 0 A 2 r 1 ′′ ′′ A Mg − MxC − 2 M ( xC − x′′ ) δ xC
a A = x′′ A ′′ aC = xC
Mg − 3 f s mg M − 3 f s m g = = M + 3m M + 3m M + 2m − f s m = g M + 3m
讨论: (1)只有 M − 3 f s m > 0 时符合题意。 若 M − 3 f s m ≤ 0 ,则
∂ ri δ ri = ∑ δ qj j =1 ∂ q j 代入动力学普遍方程,可得
k
n k
虚位移:
(i = 1, 2,L , n )
(16-4)
∂ ri ∑ (Fi − m ai ) ⋅ ∑ ∂ q δ q j = 0 i =1 j =1 j
(16-5)
∑
j =1
k
n ∂ri ∑ Fi ⋅ i =1 ∂q j
拉格朗日变换式: (1)速度对广义速度的偏导数
∂ri ∂ri ∂ri ∂ri ′ ′ ′ vi = ri′ = q1 + q2 + L + qk + ∂q1 ∂q2 ∂qk ∂t
∂ ri ∂ ri 、 中不包括广义速度, ∂qj ∂t 该式两端对 q ′j 求偏导数
∂ vi ∂ ri = ∂ q′j ∂ q j
Mg δxC − FS δx A − FIA δx A − FIC δxC − M IC δϕ = 0
′′ Mgδ xC − FS δ x A − mx′′δ x A − MxCδ xC A 1 1 ′′ − Mr ( xC − x′′ ) ⋅ (δ xC − δ x A ) = 0 A 2 r 1 ′′ ′′ A Mg − MxC − 2 M ( xC − x′′ ) δ xC
动力学普遍方程及拉格朗日方程讲解
将虚位移原理和达朗贝尔原理综合应用于动力学
★ 建立分析力学的新体系 拉格朗日力学
动力学普遍方程
考察由N个质点的、具有理想约束的系统。根据 达朗贝尔原理,有
Fi FRi mi ai 0
主动力
(i 1, 2, , N )
惯性力
令系统有任意一组虚位移
δri
系统的总虚功为
(i 1,2, , N )
2 aC g sin 3
0
mgsin x - FIR x M IC
x
R
例 题 2
离心调速器
已知: m1-球A、B 的质量; m2-重锤C 的质量; l-杆件的长度; - O1 y1轴的旋转角速度。 求: - 的关系。
O1 l l FIA m1g l
C
如果将位矢对任意一个广义坐标 qj 求偏导数,再对时间求 导数,则得到
d ri dt q j
2 N 2 ri ri k q q t k 1 q j qk j
ri q j
=
d ri dt q j
第二个拉格朗日关系式
N
ri d T mi ri q j dt i 1 q j
N
T q j
Q j mi ri
i 1
N
ri 0 ( j 1, 2, q j
, n)
ri d T mi ri q j dt i 1 q j
a1
C1
x
解:2、施加惯性力
y
A x OC a1
FI 2 r
MI2
D C2
m2 g FI 2 e
FI1 m1a1
★ 建立分析力学的新体系 拉格朗日力学
动力学普遍方程
考察由N个质点的、具有理想约束的系统。根据 达朗贝尔原理,有
Fi FRi mi ai 0
主动力
(i 1, 2, , N )
惯性力
令系统有任意一组虚位移
δri
系统的总虚功为
(i 1,2, , N )
2 aC g sin 3
0
mgsin x - FIR x M IC
x
R
例 题 2
离心调速器
已知: m1-球A、B 的质量; m2-重锤C 的质量; l-杆件的长度; - O1 y1轴的旋转角速度。 求: - 的关系。
O1 l l FIA m1g l
C
如果将位矢对任意一个广义坐标 qj 求偏导数,再对时间求 导数,则得到
d ri dt q j
2 N 2 ri ri k q q t k 1 q j qk j
ri q j
=
d ri dt q j
第二个拉格朗日关系式
N
ri d T mi ri q j dt i 1 q j
N
T q j
Q j mi ri
i 1
N
ri 0 ( j 1, 2, q j
, n)
ri d T mi ri q j dt i 1 q j
a1
C1
x
解:2、施加惯性力
y
A x OC a1
FI 2 r
MI2
D C2
m2 g FI 2 e
FI1 m1a1
动力学普遍方程
ai
xi , yi , zi ,
δ
ri
δ
xi ,δ
yi ,δ
zi
动力学普遍方程的直角坐标形式
(Fix mi xi ) δ xi (Fiy mi yi ) δ yi (Fiz mi zi ) δ zi 0
i
i 1,2, ,n
动力学普遍方程的意义和应用
动力学普遍方程是将达朗伯原理和虚位移原 理而得到的,可用来求解质点系的动力学问题。
Qk 称为与第j个广义坐标 qk 对应的广义主动力
特别地:有势力的广义力
Qk=-
V qk
在势力场中,对应于第 j个广义坐标 qk 的广义力等
于系统势能对于这一广义坐标的偏导数的负数。
三、拉格朗日方程
Qk=
d dt
T ( qk
)-
T qk
对于主动力为有势力的情况,拉格朗日方程可改写为:
d ( L )- L =0 dt qk qk
利用理想约束条件
i
FNi δ ri 0 (i 1,2, , n)
i
得到
(Fi FIi ) δ ri 0 (i 1,2,, n)
i
(Fi FIi ) δ ri 0 (i 1,2,, n)
i
注意到:
FIi mai
动力学普遍方程
(Fi mi ai ) δ ri 0 (i 1,2, , n)
由n个质点所 组成的质点系
主 动 力 F1, F2 , , Fn
质点位置坐标 x1, y1, z1, x2 , y2 , z2 , , xn , yn , zn ,
广义坐标
q1, q2 , , qN
第i个质 点的位矢
虚位移
N 3n S
动力学普遍定理的综合应用
理论力学
动力学普遍定理在求解具体问题时,同一个问题,有时可以分别用几个定理求解, 有时需要几个定理联合求解。在应用时主要有两个问题应当深入讨论:
(1)如何根据问题的条件恰当地选用定理; (2)如何应用若干个定理联合求解。
每个动力学普遍定理都只建立了某种运动特征量和某种力的作用量之间的关系。例 如,动量定理(质心运动定理)建立了动量和外力之间的关系,动量矩定理建立了动 量矩和外力矩之间的关系,动能定理建立了动能与力的功之间的关系等。
例11-12 质量为 m1和 m2 的两重物 M1 和 M2 ,分别挂在两根绳子上,绳子又分别绕在半径为
r1 和 r2 的两个固连在一起的同轴鼓轮上,如图 11-29(a)所示。已知鼓轮的总转动 惯量为 J,求鼓轮的角加速度。
解 (1)选鼓轮、绳子、两个重物组成的系统为研究对象。
(2)画出外力的受力图,如图11-29(b)所示。
T2 V2 T1 V1 0
设在终了位置时滑块A的速度为vA ,小球B的速度为 vB ,方向如图1130(b)所示,于是有
T2
1 2
P1 g
vA2
1 2
P2 g
vB2
V2 P2l
代入机械能守恒定理得
1 2g
(P1vA2
P2vB2
)
P2l
0
(a)
式(a)中有两个未知量 vA 和 vB ,不可能解出。这表明本题仅用一个定理不能求 解,应当再应用其他定理写出其他方程。从系统外力的受力图可看出一个特点,即 外力在水平轴 Ox 上的投影恒等于零,因此有沿轴 Ox 方向的动量守恒。考虑到初 始时系统处于静止,因此有
对于复杂的动力学问题,或要求未知量个数较多时,只用一个定理不能求得全部结 果,这时必需适当地选用若干个定理,联合求外力在某轴上的投影恒为零 时,可选用动量守恒定理求解;外力对某点或某轴之矩恒等于零时,适合应用动量矩 守恒定理求解;系统上做功的力皆为有势力时,适合用机械能守恒定理求解。下面举 例说明。
动力学普遍定理在求解具体问题时,同一个问题,有时可以分别用几个定理求解, 有时需要几个定理联合求解。在应用时主要有两个问题应当深入讨论:
(1)如何根据问题的条件恰当地选用定理; (2)如何应用若干个定理联合求解。
每个动力学普遍定理都只建立了某种运动特征量和某种力的作用量之间的关系。例 如,动量定理(质心运动定理)建立了动量和外力之间的关系,动量矩定理建立了动 量矩和外力矩之间的关系,动能定理建立了动能与力的功之间的关系等。
例11-12 质量为 m1和 m2 的两重物 M1 和 M2 ,分别挂在两根绳子上,绳子又分别绕在半径为
r1 和 r2 的两个固连在一起的同轴鼓轮上,如图 11-29(a)所示。已知鼓轮的总转动 惯量为 J,求鼓轮的角加速度。
解 (1)选鼓轮、绳子、两个重物组成的系统为研究对象。
(2)画出外力的受力图,如图11-29(b)所示。
T2 V2 T1 V1 0
设在终了位置时滑块A的速度为vA ,小球B的速度为 vB ,方向如图1130(b)所示,于是有
T2
1 2
P1 g
vA2
1 2
P2 g
vB2
V2 P2l
代入机械能守恒定理得
1 2g
(P1vA2
P2vB2
)
P2l
0
(a)
式(a)中有两个未知量 vA 和 vB ,不可能解出。这表明本题仅用一个定理不能求 解,应当再应用其他定理写出其他方程。从系统外力的受力图可看出一个特点,即 外力在水平轴 Ox 上的投影恒等于零,因此有沿轴 Ox 方向的动量守恒。考虑到初 始时系统处于静止,因此有
对于复杂的动力学问题,或要求未知量个数较多时,只用一个定理不能求得全部结 果,这时必需适当地选用若干个定理,联合求外力在某轴上的投影恒为零 时,可选用动量守恒定理求解;外力对某点或某轴之矩恒等于零时,适合应用动量矩 守恒定理求解;系统上做功的力皆为有势力时,适合用机械能守恒定理求解。下面举 例说明。