
现代汽车系统控制技术第三章 汽车悬架系统
输出 悬挂质量
+
路面随机输入
自适应器 输出 非悬挂质量
阻力可调减振器
某半主动悬架阻尼自适应控制系统框图
23
3.6.4 汽车半主动悬架的共性问题
半主动悬架同时具有主动悬架、被动悬架的特征, 而且在更多方面保留有被动悬架的固有特征。概 括起来主要有以下几点: (1) 半主动悬架系统以闭环的方式控制阻尼力,包 括传感器、电子控制单元(ECU)以及调制阻尼力 的伺服阀,在这一方面类似主动悬架。 (2) 可以采用各种可能的控制策略,如天棚阻尼控 制、简单线性反馈控制、最优控制、相对控制, 也可以采用自适应控制,这也类似主动悬架。
7
3.2.1 汽车被动悬架系统模型
汽车悬架系统是一个多输入多输出系统,但为了研 究问题的方便,在研究悬架系统时,普遍采用单 轮模型,它是二自由度线性系统。 在建立汽车被动悬架系统模型时,作如下假设: (1) 取1/4汽车作为分析模型; (2) 只考虑垂直方向振动; (3) 不考虑非线性因素; (4) 认为轮胎不离开地面。
4
2.主动悬架 主动悬架与被动悬架相比,有以下特点: (1) 主动悬架能供给能量和调节能量,被动悬架只 能靠弹性元件变形储存和释放能量; (2) 主动悬架能产生许多变量函数的力,从而适应 外部环境广泛的干扰。
5
3.1.3 悬架的评价指标
根据汽车整车性能对悬架的要求,通常用以下三个 参数来评价悬架的优劣,即: (1) 车身垂直加速度(舒适性); (2) 车轮相对动载(安全性); (3) 悬架动挠度(防止悬架冲击缓冲块)。 在设计时,这三个参数应尽可能小,但在客观上存 在矛盾,特别是被动悬架。在悬架设计时,要综 合考虑这些参数的选取。
11
2.最优控制 最优控制是先要确定一个明确的目标函数,通过一 定的数学方法计算出使该函数取极值时的控制输 入。一般情况下,目标函数的确定要靠经验,最 优控制的解只有在极少数情况下才能得出解析解, 有的可以通过计算机得到数值解。在汽车悬架系 统上应用的最优控制较多,常用的有线性最优控 H 制、 最优控制和最优预见控制等。
6
3.2 汽车被动悬架
目前,多数汽车的悬架都为被动悬架,即汽车的车 轮和车身状态只能被动地取决于路面及行驶状况、 汽车的弹性元件、减振器和导向机构等。汽车的 乘坐舒适性和操纵稳定性是一对矛盾,如果要保 证汽车的乘坐舒适性,就要求悬架比较柔和;要 保证汽车的操纵稳定性,就要求悬架具有较大的 弹簧刚度和阻尼较大的减振器。
13
3.4 汽车主动悬架系统的控制功能
1.车速路面感应控制 车速路面感应控制主要是随着车速和路面的变化改变悬架的刚度和阻尼, 使之处于“软”或“硬”状态。每种状态按照刚度和阻尼的大小依次 有低、中、高三种状态。 2.车身姿态控制 车身姿势控制主要是指车速和转向急剧变化时对车身姿态进行控制,以 保证汽车的乘坐舒适性和稳定性。这种控制包括三种控制功能,即转 向时的车身侧倾控制、制动时的车身点头控制和起步时的车身俯仰控 制。 3.车身高度控制 车身高度控制分为常规和高两种控制模式,每种控制模式按车身的高度 从低到高的顺序,又分为低、中、高三种状态。
25
3.7 汽车空气悬架
汽车主动悬架可以明显改善乘坐舒适性和操纵稳定 性,但成本高、功率消耗大,在当前技术条件下, 主动悬架很难在汽车上得到普遍采用,主要应用 对象为数量较少的高档轿车。近年来发展起来的 电控空气悬架,同时具备主动悬架、半主动悬架 和被动悬架的特性。
26
3.7.1 空气悬架组成及特点
∞
12
3.自适应控制 自适应控制是针对具有一定不确定性的系统而设计的。自适应控制方法 可以自动检测系统的参数变化,从而时刻保持系统的性能指标最优。 4.模糊控制 汽车主动悬架系统是一个复杂的非线性系统,其数学模型相当复杂,采 用已有的常规的控制理论很难达到好的控制效果。而模糊控制系统由 于不需要建立精确的数学模型,可以避免因系统建模误差带来的影响, 从而取得较好的控制效果。另外,利用模糊控制,可以利用较少的状 态量作为反馈控制信号,从而减少传感器数量,降低成本。 5.神经网络控制 神经网络具有自适应学习、并行分布处理和较强的稳健性、容错性等特 点,适合于对复杂系统进行建模和控制。近年来,采用神经网络控制 汽车主动悬架已引起重视。
14
3.5 汽车全主动悬架
汽车全主动悬架是一种具有作功能力的悬架,在悬 架系统中附加一个可控制作用力的装置,因此需 要一套提供能量的设备。全主动悬架可根据汽车 载荷、路面状况、行驶速度,启动、制动、转向 等行驶条件的变化,自动调节悬架的刚度、阻尼 和车身高度等控制参数,同时满足汽车行驶平顺 性和操纵稳定性的要求。
10
3.3 汽车主动悬架控制技术
1.PID控制 以经典控制理论为基础的PID控制不需要了解被控 对象的数学模型,只要根据经验进行调节器参数 在线调整,即可取得较为满意的结果。不足的是 对被控对象参数变化比较敏感。研究查表法变参 数PID控制和模糊PID控制方法在半主动悬架控制 系统中应用有一定的价值。
20
3.6.1 汽车半主动悬架系统的控制原理
汽车半主动悬架系统的控制原理
21
3.6.2 汽车半主动悬架系统模型
研究汽车半主动悬架的主动控制时,采用下图所示 的两自由度模型,其中减振器的阻尼是可调的, 可调阻尼器是由常规阻尼器和变化阻尼力组成。
两自由度模型
22
3.6.3 汽车半主动悬架阻尼自适应控制
3
3.1.2 悬架分类及特点
1.被动悬架 被动悬架由弹性元件(弹簧)与减振器(阻尼器)组成,在汽车 行驶过程中,这种悬架的弹性刚度和阻尼系数不随路况的 改变而改变,它只能使汽车的某些性能在一定的路况下得 到一定的改善。即使采用优化方法设计也只能使其有限度 地适应某些路况。另外,汽车在不同的工况下,如汽车在 加速、减速、超车、转弯以及载荷变化时,其要求与之相 适应的悬架参数就不尽相同。因此,汽车被动悬架系统由 于其弹性元件的刚度和减振器的阻尼在汽车行驶过程中无 法进行调节,从而使汽车的许多性能在很大程度上受到限 制。
2 J = ∫ q1&&2 + q2 z 2 + q3 z3 + q4 u 2 dt z2 0 ∞
17
3.5.3 汽车全主动悬架的模糊控制
1.模糊控制器的结构选择 结构选择将直接影响模糊控制器的性能。 2.模糊控制规则的选取 模糊控制规则是模糊控制器的核心,它用语言的方式描述了控制器输入 量和输出量之间的关系,即它们之间的模糊关系。 3.确定系统的模糊输出量 每一个模糊控制规则将形成一个模糊子关系,即 R1 = a (NL) × V (NL) × u (PL) R2 = a (NL) × V (NS) × u (PL) M R25 = a (PL) × V (PL) × u (NL)
18
4.进行模糊判决 利用模糊关系 R ,对于任意一组模糊输入 a 和 V , 所求得的控制器输出 u 是一个模糊子集,但被控 对象只能接受精确的控制量,这就需要进行输出 信息的模糊判决,即将模糊量转化为精确量。
19
3.6 汽车半主动悬架
被动悬架结构简单,但不能兼顾舒适性和稳定性, 而且隔振效果较差。主动悬架能获得一个优质的 隔振系统,实现理想悬架的控制目标,但能量消 耗大,成本高,结构复杂,限制了使用。半主动 悬架介于被动悬架和主动悬架之间,它是通过改 变减振器的阻尼特性适应不同的道路和行驶状况 的需要,改善乘坐舒适性和操纵稳定性。由于半 主动悬架在控制品质上接近主动悬架,且结构简 单,无须力源,能量损耗小,因此被广泛使用。
ω2
S0
9
3.2.3 被动悬架的频域特性
对式
m M d 2 z1 dz dz = K t ( z0 − z1 ) − Cs 1 − 2 − Ks ( z1 − z2 ) 2 dt dt dt d 2 z2 dz dz = Cs 1 − 2 + Ks ( z1 − z2 ) − f b 2 dt dt dt
第3章 汽车悬架系统
1
3.1 概
述
传统的悬架只能保证在一种特定的道路状态和速度下达到性 能最优。随着高速公路的迅速发展,以及人们对汽车平顺 性和安全性要求的提高,传统的悬架已不能满足要求,人 们希望悬架的刚度、减振器的阻尼系数、车身高度能随汽 车载荷、行驶速度、路面状况等行驶条件变化而变化,使 悬架性能总是处于最佳状态附近。同时满足汽车行驶平顺 性、操纵稳定性等方面的要求,于是现代各种悬架控制技 术和方案得到了长足的发展,各种形式的电子控制悬架系 统相继在一些高级轿车上采用。
28
3.7.2 汽车空气弹簧特性
1.空气弹簧刚度特性 汽车空气悬架中空气弹簧与常见的线性刚度钢板弹 簧不同,它具有非线性刚度特性。 空气弹簧的承载能力为
F = Pi × Ae
29
2.空气弹簧有效面积特性 对于膜式空气弹簧,当活塞座轮廓为圆柱形时,有效面积几 乎不随位移变化而变化,此时空气弹簧刚度计算公式可简 化为
2
3.1.1 悬架系统的作用
悬架系统的作用除传递作用于车轮、车架或车身之 间的一切力和力矩之外,还应具有以下基本功能: (1) 具有良好的减振和缓冲性能,以缓和路面不平 传给车架或车身的冲击,使汽车行驶平顺、乘坐 舒适; (2) 车轮跳动时使车轮定位参数变化小,保证良好 的汽车操纵稳定性; (3) 使车轮与地面有良好附着性,减小车轮动载变 化,以保证良好的安全性。
24
(3) 无论采用什么样的控制方式,由于半主动悬架系统不能 提供能量,而只能耗损能量,所以在进行控制器设计时, 尽管可以采用线性反馈、最优全状态反馈,但最终能在半 主动悬架系统实现时,一定具有非线性的切换函数或约束 条件。因此,半主动悬架系统是本质非线性的,在消耗能 量时具有主动悬架的特征,而在补充能量时表现为被动悬 架的特征。 (4) 半主动悬架本质上是可调阻尼系统,它可以产生任何期 望的阻尼力替代被动阻尼力。 (5) 半主动悬架仅有电控装置和驱动机构需要消耗能量,因 而消耗的能量小,系统的结构简单、成本低。
汽车悬架系统

什么是悬挂系统舒适性是轿车最重要的使用性能之一。
舒适性与车身的固有振动特性有关,而车身的固有振动特性又与悬架的特性相关。
所以,汽车悬架是保证乘坐舒适性的重要部件。
同时,汽车悬架做为车架(或车身)与车轴(或车轮)之间作连接的传力机件,又是保证汽车行驶安全的重要部件。
因此,汽车悬架往往列为重要部件编入轿车的技术规格表,作为衡量轿车质量的指标之一。
汽车车架(或车身)若直接安装于车桥(或车轮)上,由于道路不平,由于地面冲击使货物和人会感到十分不舒服,这是因为没有悬架装置的原因。
汽车悬架是车架(或车身)与车轴(或车轮)之间的弹性联结装置的统称。
它的作用是弹性地连接车桥和车架(或车身),缓和行驶中车辆受到的冲击力。
保证货物完好和人员舒适;衰减由于弹性系统引进的振动,使汽车行驶中保持稳定的姿势,改善操纵稳定性;同时悬架系统承担着传递垂直反力,纵向反力(牵引力和制动力)和侧向反力以及这些力所造成的力矩作用到车架(或车身)上,以保证汽车行驶平顺;并且当车轮相对车架跳动时,特别在转向时,车轮运动轨迹要符合一定的要求,因此悬架还起使车轮按一定轨迹相对车身跳动的导向作用。
悬架结构形式和性能参数的选择合理与否,直接对汽车行驶平顺性、操纵稳定性和舒适性有很大的影响。
由此可见悬架系统在现代汽车上是重要的总成之一。
一般悬架由弹性元件、导向机构、减振器和横向稳定杆组成。
弹性元件用来承受并传递垂直载荷,缓和由于路面不平引起的对车身的冲击。
弹性元件种类包括钢板弹簧、螺旋弹簧、扭杆弹簧、油气弹簧、空气弹簧和橡胶弹簧。
减振器用来衰减由于弹性系统引起的振,减振器的类型有筒式减振器,阻力可调式新式减振器,充气式减振器。
导向机构用来传递车轮与车身间的力和力矩,同时保持车轮按一定运动轨迹相对车身跳动,通常导向机构由控制摆臂式杆件组成。
种类有单杆式或多连杆式的。
钢板弹簧作为弹性元件时,可不另设导向机构,它本身兼起导向作用。
有些轿车和客车上,为防止车身在转向等情况下发生过大的横向倾斜,在悬架系统中加设横向稳定杆,目的是提高横向刚度,使汽车具有不足转向特性,改善汽车的操纵稳定性和行驶平顺性。
悬架系统介绍

工作过程:
主动悬架系统的控制中枢是一个微电脑控制模块,在整车行驶过程中,悬架上 的多种传感器分别收集各种行车信息(车速、制动力、踏板速度、车身垂直方向 的振幅及频率、转向盘角度及转向速度等数据 ),电脑不断接收这些数据并与预 先设定的临界值进行比较,选择相应的悬架状态。 同时,微电脑独立控制每一只车轮上的执行元件,通过动力装置产生的作用 力控制执行单元相应的功能特性,从而能在任何时候、任何车轮上产生符合要求 的悬架运动。 另外,主动悬架具有控制车身运动的功能。当汽车制动或拐弯时的惯性引起 弹簧变形时,主动悬架会产生一个与惯性力相对抗的力,减少车身位置的变化。 例如当车辆拐弯时悬架传感器会立即检测出车身的倾斜和横向加速度,电脑根据 传感器的信息,与预先设定的临界值进行比较计算,立即确定在什么位置上将多 大的负载加到悬架上,使车身的倾斜减到最小。
4)多连杆式独立悬架 所谓多连杆悬挂,顾名思义就是通过各种连杆配置把车轮与车身相连的 一套悬挂机构。而连杆数量在3根以上才称为多连杆,目前主流的连杆数量 为5连杆。因此其结构要比双叉和麦弗逊复杂很多。
现代汽车悬架的新技术
现代汽车悬架的新技术1.汽车悬架的功能与组成现代汽车除了保证其基本性能,即行驶性、转向性和制动性等之外,目前正致力于提高安全性与舒适性,向高附加价值、高性能和高质量的方向发展。
对此,尤其作为提高操纵稳定性、乘坐舒适性的轿车悬架必须进行相应的改进。
舒适性是汽车最重要的使用性能之一。
舒适性与车身的固有振动特性有关,而车身的固有振动特性又与悬架的特性相关。
悬架是汽车上的重要总成之一,它把车身和车轮弹性地连接在一起。
悬架的主要作用是传递作用在车轮和车身之间的一切力和力矩,比如支撑力、制动力和驱动力等,并且缓和由不平路面传给车身的冲击载荷、衰减由此引起的振动、保证乘员的舒适性、减小货物和车辆本身的动载荷。
悬架与汽车的多种使用性能有关,为满足这些性能,悬架系统必须能满足这些性能的要求:首先,悬架系统要保证汽车有良好的行驶平顺性,对以载人为主要目的的轿车来讲,乘员在车中承受的振动加速度不能超过国标规定的界限值。
其次,悬架要保证车身和车轮在共振区的振幅小,振动衰减快。
再次,要能保证汽车有良好的操纵稳定性,一方面悬架要保证车轮跳动时,车轮定位参数不发生很大的变化,另一方面要减小车轮的动载荷和车轮跳动量。
还有就是要保证车身在制动、转弯、加速时稳定,减小车身的俯仰和侧倾。
最后要保证悬架系统的可*性,有足够的刚度、强度和寿命。
所以,汽车悬架是保证乘坐舒适性的重要部件。
同时,汽车悬架做为车架(或车身)与车轴(或车轮)之间作连接的传力机件,又是保证汽车行驶安全的重要部件。
因此,汽车悬架往往列为重要部件编入轿车的技术规格表,作为衡量轿车质量的指标之一。
汽车悬架包括弹性元件,减振器和传力装置等三部分,这三部分分别起缓冲,减振和力的传递作用。
弹性元件用力传递垂向力,并缓和由路面不平度引起的冲击和振动。
从轿车上来讲,弹性元件多指螺旋弹簧,它只承受垂直载荷,缓和及抑制不平路面对车体的冲击,具有占用空间小,质量小,无需润滑的优点,但由于本身没有摩擦而没有减振作用。
汽车电控悬架系统资料
电控悬架系统能够根据汽车行驶的各种工况,自动调整减振器阻尼系 数和弹簧刚度,防止汽车急速起步或急加速时的“后蹲”;防止紧急 制动时的“点头”;防止汽车急转弯时的车身横向摇动;防止汽车换 档时的车身纵向摇动等,提高行驶平顺性和操纵稳定性。
3
汽车电子控制技术 课件
任务一 汽车电控悬架系统的故障诊断与维修
控制原理
减振器阻尼大小的调节是通过改变减振器阻尼孔截面积的大小 得以实现。减振器阻尼调节杆连接的转阀上有三个阻尼孔,悬 架控制执行器通过控制杆带动转阀旋转,使转阀上的小孔与活 塞杆上的小孔接通或切断,从而增加或减少减振器上下油室之 间的过流而积,达到调节减振器阻尼的目的。
23
汽车电子控制技术 课件
任务一 汽车电控悬架系统的故障诊断与维修
乘坐舒适性的要求。
汽车空调自问世以来经过几十年的发展,已经由最
初的奢侈品成为必需品,是汽车舒适度的一个重要体现,
同时,又是影响汽车安全性的重要因素。
1
汽车电子控制技术 课件
项目五 汽车行驶舒适性控制系统
任务一 汽车电控悬架系统的故障诊断与维修
知识目标 1.了解汽车电控悬架系统的分类及功能 2.掌握弹簧刚度控制系统的组成及控制原理 3.掌握减振器阻尼控制系统的组成及控制原理 4.掌握车身高度控制系统的组成及控制原理 能力目标 1.学会检查电控悬架系统的控制功能 2.能够对电控悬架系统的常见故障进行诊断与排除
14
汽车电子控制技术 课件
任务一 汽车电控悬架系统的故障诊断与维修
五、电控悬架系统的主要构件
空气压缩机
干燥器
电控悬架主要执行器
高度控制阀 排气电磁阀
继电器
空气弹簧
现代控制理论大作业-北科
现代控制理论大作业分析对象:汽车悬架系统指导老师:周晓敏专业:机械工程姓名:白国星学号:S2*******1.建模悬架是车轮或车桥与汽车承载部分之间具有弹性的连接装置的总称,具有传递载荷、缓和冲击、衰减振动以及调节汽车行驶中的车身位置等作用。
传统汽车悬驾系统是被动悬驾,其参数不能改变,无法控制其对不同路面激励的响应,因此对不同路面的适应性较差。
为提高汽车的行驶平顺性、操纵稳定性和制动性等性能,人们开始用主动悬架系统来代替传统的被动悬架系统。
主动悬架系统能根据路面的情况通过一个动力装置改变悬挂架的参数,改善汽车的各方面性能。
对悬驾系统进行仿真计算首先要建立悬驾系统动力学模型,随后对所建立的模型进行仿真分析。
为了简化模型,取汽车的一个车轮的悬驾系统进行研究,该模型可简化为一维二自由度的弹簧阻尼质量系统,图1所示为该模型的模拟图。
图1 悬架系统模型的模拟图其中u为动力装置的作用力,w为路面位移,x1为车身位移,x2为悬驾位移,用车身位移来度量车身的振动情况,并视为系统的输出。
路面状况以w为尺度,并视为系统的一个干扰输入。
当汽车从平面落入坑时,w可用一个阶跃信号来模拟。
u为主动悬架的作用力,它是系统的控制量。
进行受力分析,由牛顿第二规律可得车身悬架系统的动力学方程为:()()()()()1121212212122s s t m x K x x b x x um x K x x b x x u K w x ⎧=-+-+⎪⎨=-+--+-⎪⎩ 设系统状态变量为:[]1212x x x x x =则上面系统动力学方程可改写为状态空间表达式:x Ax Buy Cx Du=+⎧⎨=+⎩ 其中:()1111222200100001sss t s K K b b A m m m m K K K b b m m m m ⎡⎤⎢⎥⎢⎥⎢⎥--=⎢⎥⎢⎥-+⎢⎥-⎢⎥⎣⎦1220000101t B m K m m ⎡⎤⎢⎥⎢⎥⎢⎥=⎢⎥⎢⎥-⎢⎥⎣⎦[]1000C = []00D = u u w ⎡⎤=⎢⎥⎣⎦Matlab 系统模型程序代码: m1=800;m2=320;ks=10000;b=30000; kt=10*ks;a=[0 0 1 0;0 0 0 1;-ks/m1 ks/m1 -b/m1 b/m1; ks/m2 -(ks+kt)/m2 b/m2 -b/m2]; b=[0 0;0 0;1/m1 0;-1/m2 kt/m2]; c=[1 0 0 0];d=[0 0];G=ss(a,b,c,d)[num,den]=ss2tf(a,b,c,d,1); tfsys=tf(num,den)eig(a)figure(1)impulse(G)figure(2)step(G)系统状态空间模型::系统传递函数:系统矩阵特征值:系统矩阵特征值都在左半平面,故系统稳定。
现代IX35悬架系统03
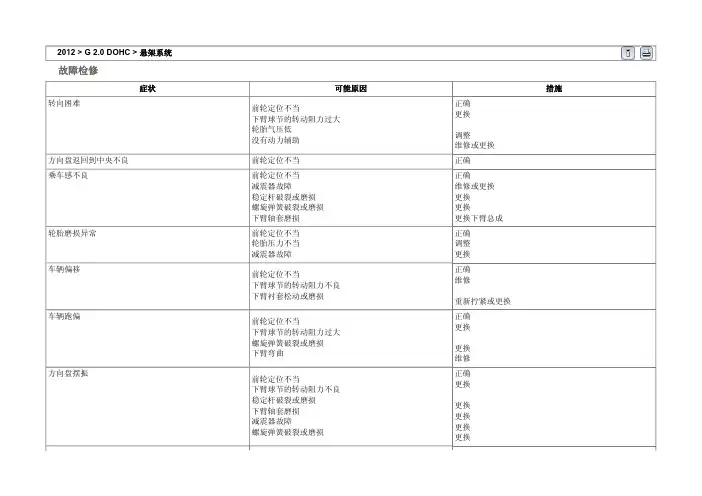
正确 维修
重新拧紧或更换
正确 更换
更换 维修
正确 更换
更换 更换 更换 更换
措施
车辆下陷
螺旋弹簧破裂或磨损 减震器故障
更换 更换
车轮/轮胎发生噪音、振动和粗糙度直接与车速有关,通常不受加速、滑行或减速影响。不平衡的车轮和轮胎不只在一个速度发生振动。受发动机转速影响或将变速器置于空 档可消除的振动与轮胎和车轮无关。在一般情况下,通过方向盘感觉到的轮胎和车轮振动与前轮胎和车轮总成有关。座椅或底板内的振动与后轮胎和车轮总成有关。因此可以 在开始时分辨出涉及前轮或后轮。
必须注意轮胎和车轮。轮胎和车轮损坏或磨损可导致几个症状。应对轮胎和车轮总成进行仔细地视觉检查。缓慢转动轮胎并观察横向或径向跳动量的标记。参考轮胎磨损表, 以便判定轮胎磨损条件和应对措施。
胎面中央磨损
车轮和轮胎诊断 两个胎肩迅速磨损
一个胎肩磨损
• 由于轮胎过度膨胀,中央轮胎磨损至露出纤维 • 缺乏转动 • 主动轮的轮胎缘距过大 • 主动轮的加速度过大
部分磨损
• 轮胎充气压力小 • 悬架部件磨损 • 转向速度过大 • 缺乏转动
车轮边缘有羽毛边
• 前束调整超出标准值 • 车轮外倾超出标准值 • 支柱损坏 • 下臂损坏
磨损花纹
• 由制动鼓上的不规则毛边导致的磨损
ቤተ መጻሕፍቲ ባይዱ
• 前束调整超出标准值 • 横拉杆损坏或磨损 • 转向节损坏
• 非主动轮的前束过大 • 缺乏转动
前轮定位不当 轮胎压力不当 减震器故障
前轮定位不当 下臂球节的转动阻力不良 下臂衬套松动或磨损
前轮定位不当 下臂球节的转动阻力过大 螺旋弹簧破裂或磨损 下臂弯曲
前轮定位不当 下臂球节的转动阻力不良 稳定杆破裂或磨损 下臂轴套磨损 减震器故障 螺旋弹簧破裂或磨损
悬架系统匹配设计
悬架系统匹配设计一、悬架系统概述悬架是现代汽车上重要总成之一,它把车架与车轴弹性地连接起来。
其主要任务是传递作用在车轮和车架之间的一切力和力矩,并且缓和由不平路面传给车架的冲击载荷,衰减由此引起的承载系统的振动,以保证汽车平顺地行驶。
悬架主要由弹性元件、导向机构和减振器组成(在有些悬架中还有缓冲块和横向稳定杆)。
弹性元件用来传递垂直力,并缓和由不平路面引起的冲击和振动,其种类有钢板弹簧、螺旋弹簧、扭杆弹簧、空气弹簧、油气弹簧及橡胶弹簧等。
由于钢板弹簧在悬架中可兼作导向机构用,可使悬架结构简化,且保养维修方便、制造成本低,所以货车悬架中一般都采用钢板弹簧作为弹性元件。
钢板弹簧是汽车悬架中作为汽车当中应用最广泛的弹性元件,它是由若干等宽但不等长的合金弹簧片组成的一根近似等强度的弹性梁,钢板的弹簧的第一片一般是主片,其两端弯成卷耳内装青铜、粉沫治金组成的衬套,以便用弹簧销与固定在车架的支架或吊耳作铰接连接。
钢板弹簧一般用U型螺栓固定在车桥上。
中心螺栓用以连接各片弹簧片,并保证装配时各片的相对位置。
中心螺栓距两卷耳的距离可相等也可以不等。
主片卷耳受力最严重,是薄弱处,为改善主片卷耳的受力情况,常将第二片末端也弯成卷耳,包在主片的外面(也称包耳)。
有些悬架中的钢板弹簧两端不做成卷耳,而采用其它的支承方式(比如滑块式)。
连接各构件,除了中心螺栓以外,还有若干个弹簧夹,其主要作用是当钢板弹簧反向变形时,使各片不致于相互分开,以免主片单独承载,此处,为了防止各处横向错动。
弹簧夹用铆钉铆接在下之相连的最下边弹簧的端部,弹簧的夹的两边用螺栓连接,在螺栓上有套管顶住弹簧片的两边,以免将弹簧片夹得过紧。
中螺栓套管和弹簧片之间有一定的间隙(不少于(1.5mm)。
以保证弹簧变形可以相互滑移。
钢板弹簧在载荷作用下变形时,各片有相对滑移而产生摩擦,可以促进车架的振动的衰退。
但各片的干摩擦,将使车轮所受的冲击在很大程度上传给车架,即降低了悬架的缓和冲击能力,并使弹簧片加速磨损,这是相当不利的,为了减少弹簧片之间的摩擦,在装组合钢板弹簧时,各片间需涂上石墨润滑脂,并应定期的保养。
现代汽车电控悬架系统
备注:系统保护措施 在汽车行驶时,为了最大限度地降低车身振动对判断车身高 度带来的影响,读数时间间隔会适当延长。高度传感器 发出车身高度变化信号7-13S以后,EMS ECU才会向执行 元件发出控制信号。在这段时间,如果高度传感器没有 输入信号,ECU就不会改变车身高度。发生频次。 若在该段时间内所测得车高信号处于“过高区”比例达 75%-80%以上,则电脑将根据高度传感器的输入信号,向 排气电磁阀发出控制信号,打开排气电磁阀,空气弹簧 气室中的空气通过空气干燥器排向大气,从而达到降低 车身高度的目的。 此后,通过检测当发现车高信号处于“过低区”或“低 车身区”所占比例达到10%以上时,终止放气,完成一次
以电脑作为控制核心,对汽车悬架系统参数,包括弹簧放度、 悬架阻尼、侧倾刚度和车身高度等实行适时控制已经成为现 实 当前,对汽车悬架的控制主要有以下几种: (1)以改善坏路行驶能力和高速操纵稳定性为目的的车高控 制; (2)以改善舒适性和操纵稳定性为目的的减振器阻尼控制; (3)以改善舒适性和操纵稳定性为目的的弹簧刚度控制。 (4)以改善操纵稳定性为目的的侧倾刚度控制。 (5)综合以上各种考虑的综合性悬架。
被动悬架即传统悬架在设计时,不可能使乘坐舒适 性及操稳性都得到优化,只能是:在二者中间寻求 折中方案(在特定道路及速度下实现);或偏重于 某一种方案(牺牲一个方面,达到另一个目的)。
当前,人们对舒适性及操纵稳定性的需求越来越高, 所以开始研究及应用主动悬架。
悬架发展与分类
1981年开始车身高度控制,同年开发出可变减 震器阻尼力的新技术 1987年日本田公司率先推出空气弹簧主动悬架 90年代随电子技术发展,已具有在10-20秒内 做出反应的电控悬架系统
现代汽车悬架控制技术
控 态。
制Leabharlann • 典型的车高控制有以下几种:第十三页,共55页。
1、停车水平控制
• 停车后,当车上载荷减少而车身上抬时,控 制系统能自动地降低车身高度,以减少悬架 系统的负荷,改善汽车外观形象。
2、特殊行驶工况高度控制
• 汽车高速行驶时,主动降低车身高度,以改善 行车的操纵稳定性和气动特性。当汽车行驶于 起伏不平度较大的路面时,主动升高车身,避 免与地面或悬架的磕碰。
•
• 光电式转向盘转角传感器是 最常见的一种结构型式。
遮光圆盘
第三十页,共55页。
光电 藕合 器
窄缝
转向轴
• 可调阻尼式减振器有执行机构和减振器两部分 组成。执行机构设在减振器支柱的顶部,由直 流电动机、小齿轮、扇形齿轮、控制杆以及电 磁线圈等组成
第二十六页,共55页。
• 从结构上看 • 汽车减振器是一个密闭的、充满油液的缸筒 • 内置的活塞将缸筒分为两个工作腔体 • 活塞上开有的轴向节流孔成为沟通两工作腔
的通道。 • 车身的上下振动带动活塞在缸筒中往复运动,
迫使筒内的油液在两工作腔之间往复流动 • 节流孔对油液的摩擦阻力构成了减振器阻尼,
源控制元件构成的闭环控制系统对汽车悬架 实行主动控制的装置,它能根据车辆的运行 状况和路面情况主动作出反应,抑制车身的 各种振动,使悬架始终处于最佳减振状态。
• 目前,悬架控制系统可实现对车高、悬架弹 簧刚度和减振器阻尼、侧倾刚度等方面的主 动调节。
• 与其他控制系统一样,悬架控制系统一般也 包含传感器、电脑和执行机构三个组成部分。
• 悬架控制系统的执行机构可以是电磁阀、 步进电动机或泵气电动机等
• 他们根据电脑的控制信号,准确、快速和 及时地作出动作反应,实现对弹簧刚度、 减振器阻尼或车身高度的调节。
现代汽车构造 知识拓展-电子控制悬架系统
电子控制悬架系统
电子控制悬架系统在不同的使用条件下 具有不同的弹簧刚度和减震器阻尼系数,这 样既能满足平顺性的要求又能满足操纵稳定 性的要求。 电子控制悬架系统主要有主动悬架和半 主动悬架两种。 一、主动悬架 主动悬架按照弹簧的类型,又可以分为 空气弹簧主动悬架和油气弹簧主动悬架。
主动悬架能进行车速及路面感应、车 身姿态、车身高度3方面控制。 (一)主动制 单元ECU和执行机构等组成。图14-53所示 为雷克萨斯LS400型轿车主动悬架系统。 主动悬架的工作原理是利用传感(包 括开关)把汽车行驶时路面的状况和车身 的状态进行检测,将检测信号输入 ECU
2、无级式半主动悬架 无级式半主动悬架根据汽车行驶的 路面条件和行驶状态,能在几毫秒内对 悬架系统的阻尼在最小值和最大值之间 进行无级调节。 图14-58所示为一种无级半主动悬 架示意图。
进行处理,ECU通过驱动电路控制悬架系 统的执行器动作,完成悬架特性参数的调 整。
(二)传感器 (1)转向盘转角传感器 (2)加速度传感器 (3)车身高度传感器 (4)节气门位置传感器 (5)车速传感器 (6)模式选择开关 (三)执行机构 (1)悬架刚度的调节 图14-54所示为空气悬架。
(2)悬架阻尼的调节
图14-56 悬架阻尼控制执行器的结构与工作状态 l-直流电动机; 2-挡块; 3-挡块用电磁铁; 4-减振器 ;5-减速齿轮
(3)车身高度的调节
二、半主动悬架
半主动悬架按阻尼级又可分成有级式和无 级式两种。 1、有级式半主动悬架 有级式半主动悬架的工作原理与主动悬架中 的悬架阻尼的调节原理相同。