
智能汽车控制策略及PID算法分析
智能汽车控制策略及其PID 算法分析作者:王保磊机电1103-11221077目录背景简介一.智能汽车竞赛简介: (1)系统建立二.控制策略: (1)2.1:理论分析 (2)2.2 : PID 控制规律的离散化 (3)2.3 : matlab 分析 (4)2.4 :系统校正 (9)总结三.总结: (14)一.智能汽车竞赛简介。
全国大学生“飞思卡尔”杯智能汽车竞赛是在规定的模型汽车平台上,使用飞思卡尔半导体公司的 8 位、 16 位微控制器作为核心控制模块,通过增加道路传感器、电机驱动电路以及编写相应软件,制作一个能够自主识别道路的模型汽车,按照规定路线行进,以完成时间最短者为优胜。
因而该竞赛是涵盖了控制、模式识别、传感技术、电子、电气、计算机、机械等多个学科的比赛。
摄像头组比赛规则:采用模拟或数字摄像头对赛道信息进行采集,通过硬件二值化并进行软件信息处理,获得赛道信息,采用规定的舵机和电机控制小车的行走。
相同的赛道,竞速,完成赛道时间短的队伍获胜。
下图为赛道示意图和实际赛道照片。
为保证小车一直沿着黑色引导线快速行驶,系统主要的控制对象是小车的转向和车速。
即应使小车在直道上以最快的速度行驶。
在进入弯道的时刻尽快减速,且角度的转向要适合弯道的曲率,确保小车平滑地转弯,并在弯道中保持恒速。
从弯道进入直道时,小车的舵机要转向至中间,速度应该立即得到提升,直至以最大的速度行进。
为实现上述控制思想,我们采用不同的控制方法来控制小车的转角和速度。
下图为小车的实物模型:二.控制策略。
2.1:理论分析:Ov7620 数字摄像头采集到的赛道信息为采集点灰度值,这些灰度值与设定的阀值进行比较转化为二进制信息,利用这些二进制信息可以确定赛道黑线位置,进而确定小车当前位置及理想通过曲线。
求得理想通过曲线上各点的斜率进而确定赛道类型,通过算法控制电机转速,以保证小车安全通过赛道防止侧翻和打滑。
计算小车的当前位置横坐标值即摄像头视野中线与理想通过曲线与横坐标交点的差值。
利用该差值控制舵机转角进而控制小车转向,在前进过程中向理想通过曲线靠拢。
通过以上分析,系统的模型可基本建立。
如图所示矩形ABCD代表 ov7620 摄像头的采集范围。
令: e=X2-X1。
将 e 作为系统的输入变量即偏差,计算该偏差的值利用PID 算法计算出输出 U 的值, U 为当前输出控制舵机的PWM 值与上次的差值。
根据该差值可得控制舵机转角的 PWM 值。
以上模型可以抽象为解决以 e 为输入函数, U 为输出函数的系统稳定问题。
由以上分析得到了舵机的控制信号,及解决了小车的转向难题。
解决小车的速度问题方法与此类似。
根据理想通过曲线上不同点的斜率与适当阀值进行比较确定赛道类型,进而控制小车电机的 PWM 信号达到车速控制目的。
其控制算法亦可用PID 算法。
本文仅对小车的舵机 PID 算法进行分析研究。
接下来就是系统传递函数的建立。
2.2 PID 控制规律的离散化。
PID 控制器是一种线性调节器,这种调节器是将系统的给定值r 与实际输出值y 构成的控制偏差 c r y 的比例(P)、积分(I)、微分(D),通过线性组合构成控制量,所以简称 PID 控制器。
连续控制系统中的模拟PID 控制规律为:u(t )1tT Dde(t ) K p [ e(t )e(t )dt]T I0dt(式 1)式中 u(t) 是控制器的输出,e(t ) 是系统给定量与输出量的偏差,K P是比例系数, T I是积分时间常数, T D是微分时间常数。
其相应传递函数为:1T D s)G ( s) K p (1T I s(式 2)在系统中加入积分环节,微分环节会达到不同的调节效果。
如下进行介绍。
比例调节器、积分调节器和微分调节器的作用:(1)比例调节器:比例调节器对偏差是即时反应的,偏差一旦出现,调节器立即产生控制作用,使输出量朝着减小偏差的方向变化,控制作用的强弱取决于比例系数K P。
比例调节器虽然简单快速,但对于系统响应为有限值的控制对象存在静差。
加大比例系数K P可以减小静差,但是, K P过大时,会使系统的动态质量变坏,引起输出量振荡,甚至导致闭环系统不稳定。
(2)比例积分调节器:为了消除在比例调节中的残余静差,可在比例调节的基础上加入积分调节。
积分调节具有累积成分,只要偏差 e 不为零,它将通过累积作用影响控制量u ,从而减小偏差,直到偏差为零。
如果积分时间常数T I大,积分作用弱,反之为强。
增大T I将减慢消除静差的过程,但可减小超调,提高稳定性。
引入积分词节的代价是降低系统的快速性。
(3)比例积分微分调节器:为了加快控制过程,有必要在偏差出现或变化的瞬间,按偏差变化的趋向进行控制,使偏差消灭在萌芽状态,这就是微分调节的原理。
微分作用的加入将有助于减小超调,克服振荡,使系统趋于稳定。
由于计算机系统是一种采样控制系统,只能根据采样时刻的偏差值计算控制量,因此,利用外接矩形法进行数值积分,一阶后向差分进行数值微分,当采样周期为T 时,T i T Du i e j(e i e i 1 )]K p [e iTT I j 0(式 3)如果采样周期足够小,这种离散逼近相当准确。
上式中u i为全量输出,它对应于被控对象的执行机构第 i 次采样时刻应达到的位置,因此,上式称为PID 位置型控制算式。
可以看出,按上式计算 u i时,输出值与过去所有状态有关。
当执行机构需要的不是控制量的绝对数值,而是其增量时,可导出下面的公式:u i u i u i 1K p [e i e i 1T e i T D(e i2e i 1e i 2)]T I T(式 4)u i u i 1K p [ e i e i 1T e i T D(e i2e i 1e i 2)]T I T(式 5)式 4 称为增量型PID 控制算式;式 5 称为递推型PID 控制算式;增量型控制算式具有以下优点:(1)计算机只输出控制增量,即执行机构位置的变化部分,因而误动作影响小;(2)在 i 时刻的输出u i,只需用到此时刻的偏差,以及前一时刻,前两时刻的偏差e i 1、e i 2,和前一次的输出值u i 1,这大大节约了内存和计算时间;(3)在进行手动—自动切换时,控制量冲击小,能够较平滑地过渡;控制过程的计算机要求有很强的实时性,用微型计算机作为数字控制器时,由于字长和运算速度的限制,必须采用必要的方法来加快计算速度。
下面介绍简化算式的方法。
按照式 5表示的递推型PID 算式,计算机每输出一次u i,要作四次加法,两次减法,四次乘法和两次除法。
若将该式稍加合并整理写成如下形式:u i u i 1K p (1T T D2T D T De i 2 T I T)e i K p (1)e i 1 K pT Tu i 1a0e i a1 e i 1a2 e i 2(式 6)式中系数 a0、a1、a2可以离散算出,从而加快了算法程序的运算速度。
按式 6 编制的数字控制器的程序框图如下图所示。
由于输出信号U 作为舵机 PWM 值的变化量,小车实际位置与理想通过曲线与横坐标交点的差值 e 作为输入误差值,选择增量式 PID算法。
因此其传递函数为增量式PID 传递函数。
输出与输入的关系为u i u i u i 1 K p [ e i e i 1T T D(e i 2e i 1e i 2 )],其e i中 Kp*T/Ti=Ki, Kp*Td/T=Kd 其传递函数为: G( s) =Kp+Ki/s+Kd*s.2.3 matlab 分析。
系统的输入函数是不确定的,因为对于小车循迹的过程中在某一时刻的偏差对应一个PWM 差值,影响下一时刻的信息采集,采集的的信息经过二值化处理进行计算可得下一时刻的偏差,该偏差不仅受上一次输出值的影响还受外界环境的影响,是一个不确定的值,因此输入函数是不确定的。
在这里仅对小车做静态的PID 算法分析,即设定输入函数为一定值。
进行 matlab 分析如下:设定传递函数为G(s)=10/[s(s^2+3s+2)].编写以下程序:clear;num=10;den=conv([1,0],[1,3,2]);G1=tf(num,den);figure;step(feedback(G1,1));figure;margin(G1);grid;在matlab 中运行,可得下图图像:由该图可知系统是不稳定的。
其bode 图为:2.4 系统校正。
为使系统变为稳定系统现增加一PID 调节环节,此时系统传递结构框图变为:在 matlab 中编写以下程序:clear;Kp=8;Ki=12;Kd=1.90;s=tf( 's' );Gb=Kp*(Ki*Kd*s*s+Ki*s+1)/(Ki*s);figure;margin(G1*Gb);grid;figure;step(feedback(G1*Gb,1));G1=G1*Gb;接下来要做的是调节PID 参数,使系统变得稳定。
工程上确定PID 参数的方法为试凑法,具体实现如下:(1 )先整定比例部分:将比例系数K p由小调大,并观察相应的系统响应趋势,直到得到反应快、超调小的响应曲线。
如果系统没有静差或静差已小到允许范围之内,同时响应曲线已较令人满意,那么只须用比例调节器即可,最优比例系数也由此确定。
( 2)如果在比例调节的基础上系统的静差不能满足设计要求,则须加入积分环节。
整定时一般先置—个较大的积分时间系数T I,同时将第一步整定得到的比例系数K p缩小一些(比如取原来的 80%),然后减小积分时间系数使在保持系统较好的动态性能指标的基础上,系统的静差得到消除。
在此过程中,可以根据响应曲线的变化趋势反复地改变比例系数K p和积分时间系数 T I从而实现满意的控制过程和整定参数。
( 3)如果使用比例积分控制器消除了偏差,但动态过程仍不尽满意,则可以加入微分环节,构成 PID 控制器。
在整定时,可先置微分时间系数T D为零,在第二步整定的基础上,增大微分时间系数 T D,同时相应地改变比例系数K p和积分时间系数T I,逐步凑试,以获得满意的调节效果和控制参数。
值得一提的是, PID 三个参数可以互相补偿,即某一个参数的减小可由其他参数增大或减小来补偿。
因此用不同的整定参数完全可以得到相同的控制效果,这也决定了 PID 控制器参数选取的非唯一性。
另外,对无自平衡能力的对象,则不应包含积分环节,即只可用比例或比例微分控制器。
在实时控制过程中,只要被控对象的主要性能指标达到了设计要求,就可以选定相应的控制器参数为最终参数。
目前,工程上仍广泛使用实验方法和经验方法来整定PID的调整参数,称为PID参数的工程整定方法。
这种方法的最大优点在于整定参数不必依赖被控对象的数学模型。
恩智浦杯全国智能车竞赛之PID调节

恩智浦杯全国智能车竞赛之PID调节PID调节是一种常用的控制算法,广泛应用于恩智浦杯全国智能车竞赛中智能车的控制。
PID调节算法通过对车辆的当前状态和目标状态进行比较,通过调节车辆的方向和速度,使得车辆能够稳定地行驶在预定的轨道上。
PID调节算法由三个部分组成:比例控制、积分控制和微分控制,分别对应着P、I和D三个参数。
比例控制通过比较车辆当前位置和目标位置的差异,控制车辆的方向。
当差异较大时,车辆会偏离目标轨道,此时P参数会增大,使得车辆能够迅速纠正方向。
积分控制通过积分车辆位置和目标位置的差异,控制车辆的速度。
当差异较小但持续存在时,I参数会增大,使得车辆能够平稳地调整速度。
微分控制通过计算车辆位置的变化率,控制车辆的加速度。
当车辆位置发生快速变化时,D参数会增大,使得车辆能够灵敏地调整加速度。
在恩智浦杯全国智能车竞赛中,PID调节算法可以应用于多个场景。
在寻迹任务中,车辆需要跟随预定的轨道行驶。
通过将传感器获取的轨道信息与目标轨道进行比较,可以得到差异值,并根据PID调节算法调整车辆的方向和速度,使得车辆能够准确地行驶在轨道上。
在避障任务中,车辆需要在遇到障碍物时及时停车或避让。
通过将传感器获取的障碍物信息与目标距离进行比较,可以得到差异值,并根据PID调节算法调整车辆的速度,使得车辆能够及时地避开障碍物。
PID调节算法在智能车竞赛中的应用不仅可以提高车辆的稳定性和精度,还可以有效地减少对人为干预的依赖。
通过合理调整PID参数,可以实现对车辆位置和速度的精确控制,使得车辆能够按照预定的轨道和速度行驶。
PID调节算法还能够根据具体场景的需求进行灵活调整,提高智能车的适应能力。
智能车PID的算法推荐
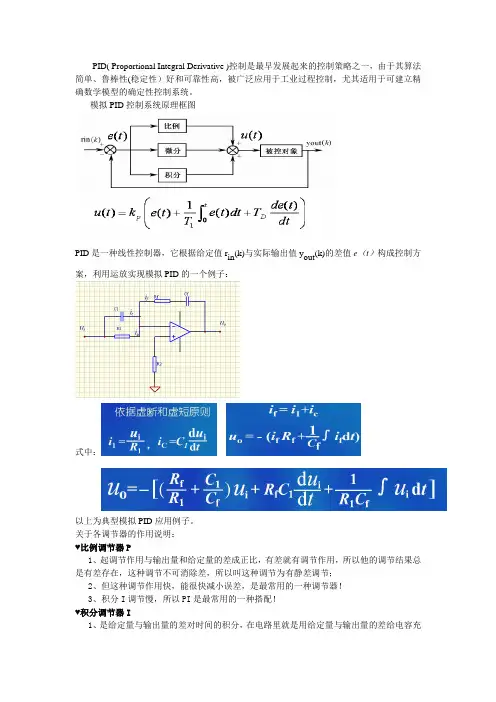
PID( Proportional Integral Derivative )控制是最早发展起来的控制策略之一,由于其算法简单、鲁棒性(稳定性)好和可靠性高,被广泛应用于工业过程控制,尤其适用于可建立精确数学模型的确定性控制系统。
模拟PID控制系统原理框图PID是一种线性控制器,它根据给定值r in(k)与实际输出值y out(k)的差值e(t)构成控制方案,利用运放实现模拟PID的一个例子:式中:以上为典型模拟PID应用例子。
关于各调节器的作用说明:♥比例调节器P1、起调节作用与输出量和给定量的差成正比,有差就有调节作用,所以他的调节结果总是有差存在,这种调节不可消除差,所以叫这种调节为有静差调节;2、但这种调节作用快,能很快减小误差,是最常用的一种调节器!3、积分I调节慢,所以PI是最常用的一种搭配!♥积分调节器I1、是给定量与输出量的差对时间的积分,在电路里就是用给定量与输出量的差给电容充电,只要时间足够长,电容器的电压总会到达给定量,使输出量与给定量的差为零;2、积分调节器是一种无静差调节器,意思是说可调节到给定值,做到精确、准确输出;♥微分控制调节器D1、,这种控制总是以输出量与给定量的差的变化率成正比,差变化越剧烈,调节作用越大,差变化越平稳,调节作用越弱;2、这种微分调节作用,使得输出量平稳而很少波动;3、这种微分调节作用,对输出量的变化、波动产生强烈的阻尼、抑制的作用,就像摩擦力的作用;数字式PID应用:增量式PID的算式为:如果换换成智能车里的方向控制就变为:Pwm_offset=PWMMiddle+PID_P*(error-last_error)+PID_I*(error)+PID_D*(error+pre_error-2*la st_error);其中:error=middle-offset,注意这个公式里的offset应该有正负之分,左右偏移的值互为相反。
这样自然就确定了最后的方向。
PID算法在智能车方向控制中的应用

PID算法在智能车方向控制中的应用智能车是指能够感知、分析、决策和执行动作的汽车。
它可以通过集成传感器、图像识别、机器学习和控制算法来实现自主导航和安全驾驶。
在智能车的控制系统中,方向控制是一个重要的组成部分。
PID算法是智能车方向控制中常用的一种算法,它能够通过实时调整车辆转向角度来实现车辆的精确控制。
PID算法是一种反馈控制算法,它通过不断地对系统输出与期望输出的差异进行检测和调整,以实现控制系统的稳定。
PID算法由比例控制、积分控制和微分控制三个部分组成。
比例控制部分根据系统输出与期望输出的差异进行比例调整,积分控制部分根据系统输出与期望输出的累积差异进行积分调整,微分控制部分根据系统输出与期望输出的变化速率进行微分调整。
这三个部分共同作用,通过实时调整控制信号来达到期望输出。
在智能车的方向控制中,PID算法可以通过以下步骤应用:1.传感器数据获取:智能车通常配备了多种传感器,如惯性传感器、陀螺仪和激光雷达等,用于感知车辆的运动状态和周围环境。
PID算法需要读取传感器数据作为反馈信号。
2.设置期望输出:根据预定的路线或目标,可以设置一个期望的转向角度作为系统的期望输出。
3.计算误差:将传感器数据中获取的实际转向角度与期望转向角度进行比较,计算得出误差。
误差可以表示为实际转向角度减去期望转向角度的差异。
4.比例控制:根据误差的大小,比例控制部分会调整控制信号的大小,从而影响车辆的转向角度。
比例系数越大,车辆的响应速度越快,但可能会引起过冲或震荡现象。
5.积分控制:积分控制部分会通过累积误差来调整控制信号,从而消除系统的稳态误差。
积分系数越大,车辆的稳定性越好,但可能会引起过冲现象。
6.微分控制:微分控制部分会通过测量误差的变化率来调整控制信号,从而降低车辆的震荡现象。
微分系数越大,车辆的稳定性越好,但可能会引起过度补偿。
7.发送控制信号:根据比例控制、积分控制和微分控制的结果,生成控制信号并发送给车辆的转向系统,从而实现转向角度的调整。
(完整版)PID控制算法与策略

第四章控制算法与策略按偏差的比例、积分和微分进行控制的控制器(简称为PID控制器、也称PID 调节器),是过程控制系统中技术成熟、应用最为广泛的一种控制器。
它的算法简单,参数少,易于调整,并已经派生出各种改进算法。
特别在工业过程控制中,有些控制对象的精确数学模型难以建立,系统的参数不容易确定,运用控制理论分析综合要耗费很大代价,却不能得到预期的效果。
所以人们往往采用PID控制器,根据经验进行在线整定,一般都可以达到控制要求。
随着计算机特别是微机技术的发展,PID控制算法已能用微机简单实现。
由于软件系统的灵活性,PID算法可以得到修正而更加完善[14]。
在本章中,将着重介绍基于数字PID控制算法的系统的控制策略。
4.1采用周期T的选择采样周期T在微机控制系统中是一个重要参数,它的选取应保证系统采样不失真的要求,而又受到系统硬件性能的限制。
采样定理给出了采样频率的下限,据此采样频率应满足,①'2①,其中①是原来信号的最高频率。
从控制性能Smm来考虑,采样频率应尽可能的高,但采样频率越高,对微机的运行速度要求越高,存储容量要求越大,微机的工作时间和工作量随之增加。
另外,当采样频率提高到一定程度后,对系统性能的改善已不明显[14]。
因此采样频率即采样周期的选择必须综合考虑下列诸因素:(1)作用于系统的扰动信号频率。
扰动频率越高,则采样频率也越高,即采样周期越小。
(2)对象的动态特性。
采样周期应比对象的时间参数小得多,否则采样信号无法反映瞬变过程。
(3)执行器的响应速度。
如果执行器的响应速度比较缓慢,那么过短的采样周期和控制周期将失去意义。
(4)对象的精度要求。
在计算机速度允许的情况下,采样周期越短,系统调节的品质越好。
(5)测量控制回路数。
如果控制回路数多,计算量大,则采样周期T越长,否则越小。
(6)控制算法的类型。
当采用PID算式时,积分作用和微分作用与采样周期T的选择有关。
选择采样周期T太小,将使微分积分作用不明显。
PID算法在智能车方向控制中的应用

方向控制中的PID算法2015/12/26 BY 哈工大智能车-技术培训部-刘键方向控制在软件系统中的位置方向控制系统宏观概览PID控制方法理解PID程序编写PID参数调试PID算法微改进1.方向控制算法在软件系统中的位置整个智能车基本上就在做两件事,一个是方向的控制,一个是速度的控制(当然平衡车还多一个平衡的控制),只要能够将这两个量给控制的恰到好处(恰到好处不光是两者单独控制的很好,而是两者一起工作时配合的很好)本文档只讲其中的一个:方向控制中的控制策略问题(四轮车的速度控制与此非常类似,甚至还更简单)。
下面是我们车内软件运行的一个大概的流程图,软件成员后来的所有精力基本都倾注在这三个加粗的方面:方向偏差提取;方向控制算法;速度控制;传感器信息采集(电感电压/光电管/摄像头)速度读取方向偏差提取方向控制算法舵机驱动速度控制算法(舵机PWM 占空比的大小)电机驱动(电机PWM 占空比的大小)周期开始电感压差/中线偏差速度偏差周期开始结束结束方向控制速度控制PD PID整体上就分为两部分,方向和速度控制。
其中两者均为周期性控制,但控制的周期可能不一样。
方向控制的主要步骤如下:1、 采集方向传感器的信息,比如对于摄像头就是进行图像的采集;2、 方向偏差信息的求取,对于摄像头来说就是图像中线的求取,进而得到得到车体当前位置与理想位置的偏差3、 方向控制模块根据这个偏差来计算应该输给舵机的PWM 占空比,进而来调整车体的前进方向。
2方向控制系统宏观概览系统宏观上了解。
通过对系统的全局分析,你不仅可以更清楚了解方向控制的本质,更重要的是还能够从系统中各模块的相互约束关系中找到一些新的能够改进整个控制系统的方案,下面详述~从控制系统的角度来看,典型的方向闭环反馈系统结构图如下图所示,主要由五部分构成:控制目标;被控对象;执行机构;测量反馈;控制算法(这里面就是我们常说的核心PID 啦)。
在构思控制算法之前你首先需要对执行机构,被控对象,测量反馈和控制目标摄像头测量图像舵机驱动舵机实际方向和位置车体测量反馈被控对象执行机构控制目标是首当其冲要考虑的。
基于PID算法实现智能车的控制
基于PID算法实现智能车的控制随着科学技术的不断发展,智能控制的应用越来越广泛,几乎渗透到所有的领域。
智能车技术依托于智能控制,是未来发展的趋势。
本论文是第十一届“恩智浦”杯大学生智能汽车竞赛中摄像头组的解决方案,要求设计的智能赛车能够根据既定的轨道路线完成最后的任务。
本论文主要包括硬件系统、软件系统等,简略地阐述了我们的设计方案。
标签:智能控制;智能车;硬件系统;软件系统1智能车系统1.1智能车系统介绍。
我们选用了动力较好的C车模,C车模的精度不是很高的。
因此我们对C 车模进行了一定的改造,主要使它的重量减轻和降低它的地盘高度。
为了使智能车系统更加的可靠,我们将智能车的驱动系统和主控分别设计,这样便于维护,同时可以简化电路,减少出错的概率。
传感器采用了定位眼摄像头用来采集图像和龙邱LQ_ECM15180305_SDZ 512 线增量式编码器用来采集转速。
为了方便调试,我们采用了OLED 显示屏来显示系统状态,按键来调节系统参数,同时使用蓝牙将数据发送给图像上位机从而观测动态数据。
1.2 智能车硬件系统。
为了使智能车能够稳定的运行,必须要保证电路的稳定性。
单片机采用MK60FX512ZVLQ15,使用一片LM1117-3.3 产生的3.3V 电压为单片机单独供电,从而保证单片机稳定工作,不受其他电路影响,经试验证明单片机能够正常稳定的运行,不会出现复位或跑飞现象。
另外采用LM2940 给编码器、蓝牙、OLED 供电,舵机由LM1084-ADJ供电。
调试过程中,采用人机交互模块液晶和按键、无线通讯蓝牙等模块辅助,方便小车的调试。
在采集图像上我们采用了定位眼摄像头,此款摄像头集成高灵敏度感光芯片CMOS数字摄像头芯片,支持从320*240 到80*60 不同分辨率输出,帧率高达60fps,定位眼摄像头搭载180度红外滤光广角镜头,可以在远距离轻松捕获闪烁的红外信标。
1.3 智能车的软件系统1.3.1智能车的软件系统概述。
智能车PID的算法推荐
智能车PID的算法推荐智能车PID控制算法是一种常用的控制算法,它通过不断地调整车辆的控制量来实现目标状态与当前状态之间的误差最小化。
PID算法的名称源于它的三个部分:比例(P)、积分(I)和微分(D),而车辆的控制量则是根据这三个部分的权重参数进行计算。
比例项(P)是通过比较目标状态和当前状态的误差得到的,其控制效果是与误差成比例的。
当误差较大时,比例项会产生较大的输出,有助于加快系统响应速度;而当误差较小时,比例项的输出将减小,以减小振荡。
积分项(I)可以追踪已经发生的误差,得到误差的累积项。
它在误差持续存在时提供控制输出,可以在误差较小或者趋于零时,对系统进行微调以消除持久性误差。
微分项(D)是根据误差的变化率来调整系统的输出。
它可以提供一个反馈信号,预测误差的变化趋势,并制定适当的控制输出来减小误差的变化速度,以克服过冲或振荡的问题。
在实际应用中,选择合适的PID权重参数是非常重要的。
通常的做法是先设置P和D的值,然后逐渐增加I的值直到系统稳定。
这个过程可能需要多次试验和微调,以获得最佳的参数组合。
除了基本的PID算法,还有一些改进的PID算法可供选择,其中一些常用的包括:1.增量PID算法:在每个控制周期中,通过计算误差的变化量来更新控制量,以提高控制系统对于误差变化的敏感性。
2.自适应PID算法:根据系统当前状态和性能,动态调整PID参数,以适应不同的工况和外部扰动。
3.模糊PID算法:结合模糊逻辑和PID算法,通过定义模糊规则来调整PID参数,以更好地适应非线性和不确定性系统。
4.基于模型的PID算法:通过对系统动态建模,根据建模结果自动调整PID参数,以提高系统的控制精度和稳定性。
5.改进的积分项算法:针对积分项可能导致的问题(如积分饱和),进行改进和优化,以避免控制系统出现过度响应或不稳定的情况。
6.鲁棒PID算法:通过考虑外部扰动和模型不确定性,设计具有鲁棒性的PID控制器,以提高系统的抗干扰能力和稳定性。
智能车PID算法实现原理讲解
智能车PID算法实现原理讲解引言智能车是一种能够通过传感器收集环境信息,然后分析、决策、控制并实现自主导航的车辆。
PID(Proportional-Integral-Differential)控制算法是智能车中常用的一种控制方法,可以实现对车辆的位置、速度等参数进行精确调节。
本文将对PID算法的实现原理进行详细讲解。
一、PID控制算法原理PID控制算法是一种经典的反馈控制算法,通过对系统的误差进行连续检测和调整,使得系统能够自动调整到期望值附近并保持稳定。
PID算法由三个部分组成:比例控制(P),积分控制(I)和微分控制(D)。
1.比例控制(P)比例控制是基于误差的当前值来进行控制调整的,它通过将误差乘以一个比例系数来调整控制量的变化。
这意味着当误差增大时,控制量的变化也会增大。
2.积分控制(I)积分控制是基于误差的历史累积值来进行控制调整的,它通过将误差的累积值乘以一个积分系数来调整控制量的变化。
这意味着当误差持续存在时,控制量的变化会逐渐增大,从而更好地调整系统。
3.微分控制(D)微分控制是基于误差的变化率来进行控制调整的,它通过将误差的变化率乘以一个微分系数来调整控制量的变化。
这意味着当误差快速变化时,控制量的变化也会被加大。
二、PID算法实现步骤基于PID算法的智能车控制实现需要按照以下步骤进行:1.设定目标值(设定值)和实际值(反馈值)。
目标值为期望的位置或速度,实际值通过传感器获取。
2.计算误差。
误差可以通过将设定值减去实际值得到。
3.计算比例控制量。
比例控制量可以通过将误差乘以比例系数得到。
4.计算积分控制量。
积分控制量可以通过将误差的累积值乘以积分系数得到。
5.计算微分控制量。
微分控制量可以通过将误差的变化率乘以微分系数得到。
6.将比例控制量、积分控制量和微分控制量相加得到最终的控制量。
7.根据最终的控制量来调整车辆的状态,例如调整轮速、转向角度等。
8.循环执行上述步骤,使得车辆能够持续地调整控制量,使得实际值逐渐接近设定值,从而实现稳定的控制。
PID控制以及汽车控制的应用
未来展望
随着智能控制技术的发展,PID控制算法将与人工智能、机器 学习等技术相结合,实现更加智能化和自适应的控制策略。
未来研究方向包括发展新型PID控制算法、提高控制精度和鲁 棒性、以及探索多目标优化和控制等问题。同时,也需要加 强基础理论和实验研究,推动汽车控制技术的不断创新和发 展。
THANKS
在汽车控制中,PID控制算法广泛应用于发动机控制、底盘控制和车身控制等领域,对提高汽车的动力 性、经济性和舒适性具有重要意义。
实际应用与挑战
Hale Waihona Puke 在实际应用中,PID控制算法需要根 据具体的汽车系统和工况进行参数调 整和优化,以适应不同的行驶条件和 性能要求。
挑战主要来自于系统非线性和不确定 性,以及复杂的行驶环境和多变的驾 驶员意图。为了实现更好的控制效果 ,需要深入研究系统动态特性和驾驶 员行为特征。
控制精度与鲁棒性
控制精度
PID控制器在汽车控制中需要高精度 的控制效果,以满足汽车运行的安全 性和稳定性。
鲁棒性
由于汽车运行环境复杂多变,PID控制 器需要具备良好的鲁棒性,以应对各 种干扰和不确定性。
实时性要求
快速响应
汽车控制需要快速响应,以应对突发情况, PID控制器需要具备高效的计算能力和优化 算法,以满足实时性要求。
详细描述
通过传感器检测车辆的横摆角速度和侧向加速度,PID控制器计算期望横摆力矩并与实际横摆力矩进 行比较,产生一个附加横摆力矩,通过制动系统施加到内侧车轮上,使车辆保持稳定。PID控制器能 够根据车辆的动态响应实时调整附加横摆力矩,提高车辆的操控性和稳定性。
自动泊车系统
总结词
自动泊车系统是利用PID控制算法实现自 动寻找停车位和自动泊车的智能化系统 。
基于PID算法对智能车自动控制的研究与实现
总681期第十九期2019年7月河南科技Henan Science and Technology基于PID 算法对智能车自动控制的研究与实现陶文鹏(安徽财经大学管理科学与工程学院,安徽蚌埠233000)摘要:本设计以摄像头为传感器,利用电机和舵机来控制智能车的方向及速度,旨在研究并实现PID 控制算法。
其间设计并建立了简略的数学模型,进行相应数学公式的推导,同时通过相关软件进行仿真,结合实际参数,研究PID 算法的原理。
其目的是将PID 算法与智能车车模相结合,使智能小车能够正常并稳定地沿着路径行驶。
关键词:智能车;PID 算法;路径循迹;软件仿真中图分类号:TP242.6文献标识码:A文章编号:1003-5168(2019)19-0030-03Research and Implementation of Intelligent Vehicle Automatic Control Based on PID AlgorithmsTAO Wenpeng(School of Management Science and Engineering,Anhui University of Finance and Economics ,Bengbu Anhui 233000)Abstract:This design took camera as sensor,used motor and steering gear to control the direction and speed of intel⁃ligent vehicle,aiming at researching and realizing the PID control algorithm.In the meantime,a simple mathematical model was designed and established,and the corresponding mathematical formula was deduced.At the same time,the principle of the PID algorithm was studied by simulation with relevant software and actual parameters.Its purposeis to combine the PID algorithm with the intelligent vehicle model,so that the intelligent car can travel along the path normally and steadily.Keywords:intelligent vehicle ;PID algorithm ;path tracking ;software simulation 智能车作为轮式机器人的一个分类,在如今大数据与人工智能的时代背景下,其应用较为广泛,智能化需求日趋强烈,而控制系统是智能车的“智能”体现之处。