
自动控制原理(第2版)(余成波)_第5章习题解答 -
第5章频率特性法教材习题同步解析5.1 一放大器的传递函数为:G (s )=1+Ts K测得其频率响应,当ω=1rad/s 时,稳态输出与输入信号的幅值比为12/2,稳态输出与输入信号的相位差为-π/4。
求放大系数K 及时间常数T 。
解:系统稳态输出与输入信号的幅值比为A ==222172K T ω=+ 稳态输出与输入信号的相位差arctan 45T ϕω=-=-︒,即1T ω=当ω=1rad/s 时,联立以上方程得T =1,K =12放大器的传递函数为:G (s )=121s +5.2 已知单位负反馈系统的开环传递函数为5()1K G s s =+ 根据频率特性的物理意义,求闭环输入信号分别为以下信号时闭环系统的稳态输出。
(1)r (t )=sin (t +30°); (2)r (t )=2cos (2t -45°);(3)r (t )= sin (t +15°)-2cos (2t -45°); 解:该系统的闭环传递函数为65)(+=Φs s 闭环系统的幅频特性为365)(2+=ωωA闭环系统的相频特性为6arctan )(ωωϕ-=(1)输入信号的频率为1ω=,因此有37375)(=ωA ,()9.46ϕω︒=- 系统的稳态输出537()sin(20.54)37ss c t t ︒=+ (2)输入信号的频率为2ω=,因此有10()4A ω=,()18.43ϕω︒=- 系统的稳态输出10()cos(263.43)2ss c t t ︒=- (3)由题(1)和题(2)有对于输入分量1:sin (t +15°),系统的稳态输出如下5371()sin( 5.54)37ss c t t ︒=+ 对于输入分量2:-2cos (2t -45°),系统的稳态输出为102()cos(263.43)2ss c t t ︒=-- 根据线性系统的叠加定理,系统总的稳态输出为)4363.632cos(210)537.5sin(37375)(︒︒--+=t t t c ss5.3 绘出下列各传递函数对应的幅相频率特性与对数频率特性。
(1) 11.010)(±=s s G (2) G (s )=10(0.1s 1) (3) )2(4)(+=s s s G(4) )2)(1(4)(++=s s s G (5))02.0(2.0)(++=s s s s G(6))1)(1(10)(2+++=s s s s G (7)1)(2.0+=-s e s G 解: (1)11.010)(±=s s G幅相频率特性 开环系统110()0.11G s s =-是一个不稳定的惯性环节,频率特性为110()10.1G j j ωω=-+相频特性为1()(180arctan 0.1)arctan 0.1180ϕωωω=-︒-=-︒相频特性从-180连续变化至-90。
可以判断开环奈氏曲线起点为(-10,j0)点,随的增加,A 1()逐渐减小至0,而1()逐渐增加至-90°,绘制出系统开环频率特性G 1(j )的轨迹,如图5.1(a )虚线所示,是一个直径为10的半圆。
而开环系统210()0.11G s s =+则是一个典型的惯性环节,其幅相频率特性G 2(j )如图5.1(a )实线所示。
对数频率特性(a) 幅相频率特性Im-10 Reω→0ω→0ω→∞(b) 对数频率特性图5.1 题5.3(1)系统频率特性10ω/ (rad ·s -1)L (ω)/(dB ) 20ϕ(ω)/︒-90 -45 0 0 [-20]ω/ (rad ·s -1)101001[0]-180135 1()G j ω2()G j ωϕ2(ω)ϕ1(ω)开环系统110()0.11G s s =-与210()0.11G s s =+的对数幅频特性完全相同,仅对数相频特性不同,如图5.1(b )所示。
(2)G (s )=10(0.1s 1)幅相频率特性开环系统G 1(s )=10(0.1s -1)的频率特性为1()10(0.11)G j j ωω=-,其相频特性为1()180arctan 0.1ϕωω=︒-相频特性从180连续变化至90。
其开环频率特性G 1(j)的轨迹,如图5.2(a )虚线所示。
而开环系统G 2(s )=10(0.1s +1) 则是一个典型的一阶微分环节,其幅相频率特性G 2(j )如图5.2(a )实线所示。
对数频率特性同题(1),二者的对数幅频特性完全相同,仅对数相频特性不同,如图5.2(b )所示。
(3))2(4)(+=s s s G系统开环传递函数的时间常数表达式为2()(0.51)G s s s =+(a) 幅相频率特性Im-10Reω→0ω→0ω→∞(b) 对数频率特性图5.2 题5.3(2)系统频率特性10ω/ (rad ·s -1)L (ω)/(dB ) 20ϕ(ω)/︒90 45 00 [-20]ω/ (rad ·s -1)10 1001 [0]180135 1()G j ω2()G j ωϕ2(ω)ϕ1(ω)ω→∞幅相频率特性1)系统为Ⅰ型系统,A (0)=∞,(0)=-90º,低频特性始于平行于负虚轴的无穷远处。
低频渐近线如下确定:将频率特性表达式分母有理化为22222(10.5)2()(0.51)(10.5)(10.5)(10.25)1210.25(10.25)j j j G j j j j j j ωωωωωωωωωωωωω----===++-+-=-++则低频渐近线为20001lim Re[()]lim ()lim110.25x G j R ωωωσωωω+++→→→-====-+ 同时可知,频率特性实部与虚部均<0,故曲线只在第三象限。
2)n -m =2,则()=-180,幅相特性沿负实轴进入坐标原点。
3)此系统无开环零点,因此在由0增大到过程中,特性的相位单调连续减小,从-90º连续变化到-180。
奈氏曲线是平滑的曲线,从低频段开始幅值逐渐减小,沿顺时针方向连续变化最后终于原点。
系统的幅相频率特性G (j )见图5.3(a )。
对数频率特性1)可知系统包含有放大、积分、一阶惯性环节,转折频率为T=2 rad ·s -1。
低频段斜率为-20dB/dec ,低频段表达式为L (ω)=20lg2-20lg ω,并通过点L (2)= 0dB 。
经过转折频率T后斜率为-40dB/dec 。
(a) 幅相频率特性Im-1Reω→0ω→∞(b) 对数频率特性图5.3 题5.3(3)系统频率特性ω/ (rad ·s -1) L (ω)/(dB )20ϕ(ω)/︒-900 [-20]ω/ (rad ·s -1)1100.1 2-180-135 ()G j ω[-40]1 102)系统的相频特性为积分环节(-90º)与惯性环节(0º ~-90º)相频特性的叠加,为()90arctan 0.5ϕωω=-︒-转折频率处相位为(2)=-135°,对数相频特性曲线对应于该点斜对称。
绘制开环伯德图L ()、(),如图5.3(b )所示。
(4))2)(1(4)(++=s s s G系统开环传递函数的时间常数表达式为2()(1)(0.51)G s s s =++幅相频率特性1)系统为0型系统,A (0)=2,(0)= 0º,开环奈氏曲线起点为(2,j0)点;n -m =2,则()=-180。
随的增加,A ()逐渐单调连续减小至0,而()滞后逐渐增加至-180°,幅相特性沿负实轴进入坐标原点。
2)将频率特性表达式分母有理化为222222222(1)(10.5)()(1)(10.5)(1)(10.25)2(10.5)3(1)(10.25)(1)(10.25)j j G j j j jωωωωωωωωωωωωω--==++++-=-++++频率特性虚部均<0,故曲线在第三、第四象限。
3)相位有()=-90,因此与虚轴的交点为22222(10.5)Re[()]0(1)(10.25)2/,Im[()]0.94G j rad s G j ωωωωωωω-==++==此系统无开环零点,因此在由0增大到过程中,奈氏曲线是平滑的曲线,G (j )见图5.4(a )。
对数频率特性1)可知系统包含有放大、两个一阶惯性环节,转折频率分别为1=1 rad·s -1、2=2 rad·s -1。
系统为0型,低频段斜率为0dB/dec ,低频段表达式为L (ω)=20lg2=6dB 。
经过转折频率1、2后斜率分别为-20、-40dB/dec 。
2)系统的相频特性是两个惯性环节相频特性的叠加,为()arctan arctan 0.5ϕωωω=--两个转折频率处相位分别为(1)=-72°,(2)=-109°。
绘制开环伯德图L ()、(),如图5.4(b )所示。
(5))02.0(2.0)(++=s s s s G系统开环传递函数的时间常数表达式为0.2(51)10(51)()0.02(501)(501)s s G s s s s s ++==++幅相频率特性1)系统为Ⅰ型系统,A (0)=∞,(0)=-90º,低频特性始于平行于负虚轴的无穷远处。
低频渐近线如下确定:(a) 幅相频率特性Im-j0.94Reω→0ω→∞(b) 对数频率特性图5.4 题5.3(4)系统频率特性2 ω/ (rad·s -1)L (ω)/(dB )20 ϕ(ω)/︒-18090 0 0 [-20] ω/ (rad·s -1)110 0.1[0] ()G j ω62[-40]22210(51)10(51)(150)45010(2501)()(501)(150)(150)12500(12500)j j j j j G j j j j j j ωωωωωωωωωωωωω+-+-+===--++-++低频渐近线为2000450lim Re[()]lim ()lim 45012500x G j R ωωωσωωω+++→→→===-=-+ 同时可知,频率特性实部、虚部均<0,故曲线只在第三象限。
2)n -m =1,则()=-90,幅相特性沿负虚轴进入坐标原点。
3)此系统有开环零点,因此在由0增大到过程中,特性曲线有凹凸,最后终于原点。
系统的幅相频率特性G (j )见图5.5(a )。
对数频率特性1)系统转折频率分别为1=0.02 rad·s -1、2=0.2 rad·s -1。
自动控制原理 课后习题答案(2020年7月整理).pdf
第1章控制系统概述【课后自测】1-1 试列举几个日常生活中的开环控制和闭环控制系统,说明它们的工作原理并比较开环控制和闭环控制的优缺点。
解:开环控制——半自动、全自动洗衣机的洗衣过程。
工作原理:被控制量为衣服的干净度。
洗衣人先观察衣服的脏污程度,根据自己的经验,设定洗涤、漂洗时间,洗衣机按照设定程序完成洗涤漂洗任务。
系统输出量(即衣服的干净度)的信息没有通过任何装置反馈到输入端,对系统的控制不起作用,因此为开环控制。
闭环控制——卫生间蓄水箱的蓄水量控制系统和空调、冰箱的温度控制系统。
工作原理:以卫生间蓄水箱蓄水量控制为例,系统的被控制量(输出量)为蓄水箱水位(反应蓄水量)。
水位由浮子测量,并通过杠杆作用于供水阀门(即反馈至输入端),控制供水量,形成闭环控制。
当水位达到蓄水量上限高度时,阀门全关(按要求事先设计好杠杆比例),系统处于平衡状态。
一旦用水,水位降低,浮子随之下沉,通过杠杆打开供水阀门,下沉越深,阀门开度越大,供水量越大,直到水位升至蓄水量上限高度,阀门全关,系统再次处于平衡状态。
开环控制和闭环控制的优缺点如下表1-2 自动控制系统通常有哪些环节组成?各个环节分别的作用是什么?解:自动控制系统包括被控对象、给定元件、检测反馈元件、比较元件、放大元件和执行元件。
各个基本单元的功能如下:(1)被控对象—又称受控对象或对象,指在控制过程中受到操纵控制的机器设备或过程。
(2)给定元件—可以设置系统控制指令的装置,可用于给出与期望输出量相对应的系统输入量。
(3)检测反馈元件—测量被控量的实际值并将其转换为与输入信号同类的物理量,再反馈到系统输入端作比较,一般为各类传感器。
(4)比较元件—把测量元件检测的被控量实际值与给定元件给出的给定值进行比较,分析计算并产生反应两者差值的偏差信号。
常用的比较元件有差动放大器、机械差动装置和电桥等。
(5)放大元件—当比较元件产生的偏差信号比较微弱不足以驱动执行元件动作时,可通过放大元件将微弱信号作线性放大。
《自动控制原理》5章课后习题参考答案.

+
1(
10000(6
.311
2e +=
S S S G
1001.0(11.0(1(1.0(d +++=
S S S S S G 61
.054
.0154.0,
11(2
2
=+==+=
K K
A ω
ωω010
s
900.257.3180 2.16rad
tg ωωω----∙︒=-=,(
(
5
.1,
(5
(6 (7
5.12
K增大和T减少
((1(1(1m K
K s s Ts Ts K
s T s K
Φ=
≈
+++++
K
T m 21=
ζ ,不变(稳定裕度不变
2
22
(12(121b n ωωξξ=-+
-+
5.13
11=+=
p
ssr K e 35
.01
12
416==
=
v
ssr K e %
8.4%100%2
1=⨯=--ξ
πξ
σe 05
.006.13
==≈
ቤተ መጻሕፍቲ ባይዱεξ
ω,S t n s s
rad n n c 8.2707.0707.02=∙=ωωω=0
63
=γdB K g s rad g ∞=∞=ω0,1==r r M ωs
rad n b 4==ωω0
1
1
11006
.787.53.841001.01001.0180180=-=∙-=-+-=----tg
自动控制原理简明教程第二版课后答案第五章习题答案

5-13 试用奈氏判据分宾判断题 5-5,5-6 系统的闭环稳定性。 解:5-5 (1)τ > T 时系统闭环稳定。 (2)T >τ 5-6 (1)ν =1 时系统闭环稳定。 (2)ν = 2,3,4 时系统闭环不稳定。 5-14 已知下列系统开环传递函数(参数 K,T,Ti > 0;i = 1,2,,6 ) : 时系统闭环不稳定。
8
胡寿松自动控制原理习题解答第五章 电 3 刘晓峰制作
L(ω ) (dB)
60 40 20
-20 -40 -20
0
0.1 1 2 10
-40 20 -60
100ω
ω 0 − 90
−180
5-11 绘制下列函数的对数幅频渐进特性曲线:
2
(1)G(s) =
(2s +1)(8s +1) 200 (2)G(s) = s 2(s +1)(10s +1)
1
所以:G(s) = 100(0.001s/ω
1
+1)
(s
/ω 1 +1)(s /100 +1)
11
胡寿松自动控制原理习题解答第五章 电 3 刘晓峰制作
(b)G(s) = s 102 (s(s/ω /ω
21
++11) )
(c)
G(s) = (s
2
2ξ ω nKs+2ω + s
n 2
ω
n
2
)(s /10 +1)
0.5 −87.2
1 −92.1
3 −164
5 − 216
7 − 234.5
10 − 246
自动控制原理第五章课后答案

五 频域分析法2-5-1 系统单位阶跃输入下的输出)0(8.08.11)(94≥+-=--t e e t c tt ,求系统的频率特性表达式。
【解】: 98.048.11)]([L )(1+++-==-s s s t c s C 闭环传递函数)9)(4(36198.048.11)()()(++=+++-==s s ss s s s R s C s G )9tg 4(tg 2211811636)9)(4(36)(ωωωωωωω--+-+⨯+=++=j ej j j G2-5-2系统时,系统的稳态输出(1))30sin()(0+=t t r ; (2))452cos(2)(0+=t t r ;(3))452cos(2)30sin()(00--+=t t t r 。
【解】:求系统闭环传递函数5tg 21254)5(4)(54)(1)()()()(14)(ωωωω--+=+=+=+==+=j B K K B K ej j G s s G s G s R s C s G s s G根据频率特性的定义,以及线性系统的迭加性求解如下:(1)︒===30,1,11θωr A︒--====-3.1151tg )1(178.0264)1()(1j j j B e eeA j G θωω[])7.18sin(78.0)1(sin )1()sin()(12︒+=++=+=t t A A t A t c r c s θθθ(2)︒===45,2,21θωr A︒--==+=-8.2152tg 274.02544)(1j j B e ej G ωω)2.232cos(48.1)(︒+=t t c s(3))8.662cos(48.1)7.18sin(78.0)(︒--︒+=t t t c s2-5-3 试求图2-5-3所示网络的频率特性,并绘制其幅相频率特性曲线。
【解】:(1)网络的频率特性1)(111)(212212+++=+++=ωωωωωC R R j C jR C j R R C j R j G(2)绘制频率特性曲线)tg (tg 22212121111)(1)(11)(ωωωωωωωT T j eT T jT jT j G ---++=++= 其中1221221,)(,T T C R R T C R T >+==。
(完整版)自动控制原理课后习题及答案
第一章绪论1-1 试比较开环控制系统和闭环控制系统的优弊端.解答: 1 开环系统(1)长处 :构造简单,成本低,工作稳固。
用于系统输入信号及扰动作用能早先知道时,可获得满意的成效。
(2)弊端:不可以自动调理被控量的偏差。
所以系统元器件参数变化,外来未知扰动存在时,控制精度差。
2闭环系统⑴长处:不论因为扰乱或因为系统自己构造参数变化所惹起的被控量偏离给定值,都会产生控制作用去消除此偏差,所以控制精度较高。
它是一种按偏差调理的控制系统。
在实质中应用宽泛。
⑵弊端:主要弊端是被控量可能出现颠簸,严重时系统没法工作。
1-2什么叫反应?为何闭环控制系统常采纳负反应?试举例说明之。
解答:将系统输出信号引回输入端并对系统产生控制作用的控制方式叫反应。
闭环控制系统常采纳负反应。
由1-1 中的描绘的闭环系统的长处所证明。
比如,一个温度控制系统经过热电阻(或热电偶)检测出目前炉子的温度,再与温度值对比较,去控制加热系统,以达到设定值。
1-3试判断以下微分方程所描绘的系统属于何种种类(线性,非线性,定常,时变)?2 d 2 y(t)3 dy(t ) 4y(t ) 5 du (t ) 6u(t )(1)dt 2 dt dt(2) y(t ) 2 u(t)(3)t dy(t) 2 y(t) 4 du(t) u(t ) dt dtdy (t )u(t )sin t2 y(t )(4)dtd 2 y(t)y(t )dy (t ) (5)dt 2 2 y(t ) 3u(t )dt(6)dy (t ) y 2 (t) 2u(t ) dty(t ) 2u(t ) 3du (t )5 u(t) dt(7)dt解答: (1)线性定常(2)非线性定常 (3)线性时变(4)线性时变(5)非线性定常(6)非线性定常(7)线性定常1-4 如图 1-4 是水位自动控制系统的表示图, 图中 Q1,Q2 分别为进水流量和出水流量。
控制的目的是保持水位为必定的高度。
自动控制原理第五章课后习题答案(免费)[1]
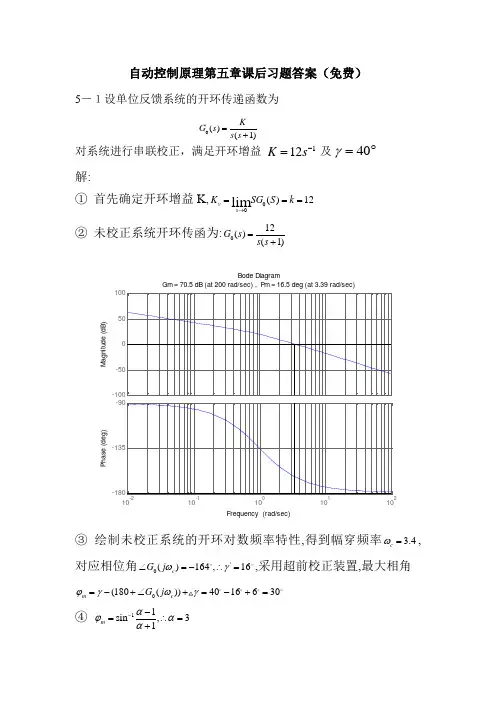
自动控制原理第五章课后习题答案(免费)5-1设单位反馈系统的开环传递函数为对系统进行串联校正,满足开环增益 及 解:① 首先确定开环增益K,00()12lim v s K SG S k →===② 未校正系统开环传函为:012()(1)G s s s =+M a g n i t u d e (d B )1010101010P h a s e (d e g )Bode DiagramGm = 70.5 dB (at 200 rad/sec) , P m = 16.5 deg (at 3.39 rad/sec)Frequency (rad/sec)③ 绘制未校正系统的开环对数频率特性,得到幅穿频率 3.4c ω=,对应相位角'0()164,16c G j ωγ∠=-∴=,采用超前校正装置,最大相角 0(180())4016630m c G j ϕγωγ=-+∠+=-+=④ 11sin ,31m αϕαα--=∴=+ 0()(1)KG s s s =+40γ=︒112K s -=⑤ 在已绘图上找出10lg 10lg3 4.77α-=-=-的频率 4.4m ω=弧度/秒 令c m ωω=⑥0.128/,0.385/m T s T s ωα=⇒==∴=校正装置的传函为:110.385()110.128Ts s G s Ts s α++==++校正后的开环传函为:012(10.39)()()()(1)(10.13)c s G s G s G s s s s +==++ 校正后1801374340γ=-=>,满足指标要求.-100-50050100M a g n i t u d e (d B )101010101010P h a s e (d e g )Bode DiagramGm = 99.2 dB (at 1.82e+003 rad/sec) , P m = 42.4 deg (at 4.53 rad/sec)Frequency (rad/sec)5-2设单位反馈系统的开环传递函数为要求 设计串联迟后校正装置。
自动控制原理(第2版)(余成波_张莲_胡晓倩)习题全解及MATLAB实验_____第1、2章习题解答
第1章控制系统的基本概念本章介绍了自动控制的定义,自动控制系统的组成、工作原理和相关的常用术语。
比较了开环控制系统和闭环控制系统,并进一步说明了其优缺点和适用范围,介绍了典型闭环系统的功能框图。
需要重点掌握负反馈在自动控制系统中的作用,闭环系统(或反馈系统)的特征是:采用负反馈,系统的被控变量对控制作用有直接影响,即被控变量对自身有控制作用。
在分析系统的工作原理时,确定控制系统的被控对象、控制量和被控制量,根据控制系统的工作原理及各元件信号的传送方向,可画出控制系统的职能方框图。
方框图是分析控制系统的基础。
本章的难点在于由系统的物理结构图或工作原理示意图绘出系统元件框图。
按照不同的分类方法可以将自动控制系统分成不同的类型,实际系统可能是几种方式的组合。
对自动控制系统的基本要求包括:系统首先必须是稳定的;系统的稳态控制精度要高,即稳态误差要小;系统的动态性能要好,即系统的响应过程要平稳,响应过程要快。
这些要求可归纳成稳、准、快三个字。
教材习题同步解析1.1 试列举几个日常生活中的开环控制和闭环控制系统的例子,并简述其工作原理。
解:1)开环控制最普通的热得快,加热到一定程度提醒断电,但不会自主断电,需要人为去断电。
电风扇,人工转换电扇档位实现转速的控制,但不能根据环境温度自动调节。
洗衣机,洗衣人根据经验,预先设定洗涤、漂洗等洗衣程序,则洗衣机根据设定的程序完成洗衣过程。
系统的被控制量(输出量)没有通过任何装置反馈回输入端,对系统的控制不起作用。
2)闭环系统饮水机或电水壶,自动断电保温,加温到一定温度停止加温,进入保温状态;温度降低进入加温状态,如此循环。
自动调温空调,当环境温度高于或低于设定温度时,空调制冷系统自动开启,调定室温到设定值。
全自动洗衣机的水位控制,红外传感器扫描水位高低,当水位合适时,洗衣机自动停止加水。
走道路灯的声光控制系统,基本工作原理如下:白天或夜晚光线较亮时,光控部分将开关自动关断,声控部分不起作用。
自动控制原理课后习题答案第五章
第 五 章5-2 若系统单位阶跃响应为49()1 1.80.8tth t ee--=-+试确定系统的频率特性。
分析 先求出系统传递函数,用j ω替换s 即可得到频率特性。
解:从()h t 中可求得:(0)0,(0)0h h '==在零初始条件下,系统输出的拉普拉斯变换()H s 与系统输出的拉普拉斯变换()R s 之间的关系为()()()H s s R s =Φ⋅即()()()H s s R s Φ=其中()s Φ为系统的传递函数,又1 1.80.836()[()]49(4)(9)H s L h t s s s s s s ==-+=++++1()[()]R s L r t s ==则()36()()(4)(9)H s s R s s s Φ==++令s j ω=,则系统的频率特性为()36()()(4)(9)H j j R j j j ωωωωωΦ==++5-7 已知系统开环传递函数为)1s T (s )1s T (K )s (G 12++-=;(K、T1、T2>0)当取ω=1时, o180)j (G -=ω∠,|G(jω)|=0.5。
当输入为单位速度信号时,系统的稳态误差为0.1,试写出系统开环频率特性表达式G(jω)。
分析:根据系统幅频和相频特性的表达式,代入已知条件,即可确定相应参数。
解: 由题意知:()G j ω=21()90arctan arctan G j T T ωωω∠=---因为该系统为Ⅰ型系统,且输入为单位速度信号时,系统的稳态误差为0.1,即1()lim ()0.1ss s e E s K→∞===所以:10K =当1ω=时,(1)0.5G j ==21(1)90arctan arctan 180G j T T ∠=---=-由上两式可求得1220,0.05T T ==,因此10(0.051)()(201)j G j j j ωωωω-+=+5-14 已知下列系统开环传递函数(参数K 、T 、T i>0,i=1,2,…,6)(1))1s T )(1s T )(1s T (K)s (G 321+++=(2))1s T )(1s T (s K)s (G 21++=(3))1Ts (s K )s (G 2+=(4))1s T (s )1s T (K )s (G 221++=(5)3s K )s (G =(6)321s)1s T )(1s T (K )s (G ++=(7))1s T )(1s T )(1s T )(1s T (s )1s T )(1s T (K )s (G 432165++++++=(8)1Ts K)s (G -=(9)1Ts K )s (G +--=(10))1Ts (s K)s (G -=其系统开环幅相曲线分别如图5-6(1)~(10)所示,试根据奈氏判据判定各系统的闭环稳定性,若系统闭环不稳定,确定其s 右半平面的闭环极点数。
《自动控制原理》第二版课后习题答案
动电位器 P2 的滑臂转过一定的角度 o ,直至 o i 时, ui uo ,偏差电压ue 0 ,电动 机停止转动。这时,导弹发射架停留在相应的方位角上。只要 i o ,偏差就会产生调节作
3
用,控制的结果是消除偏差 e ,使输出量 o 严格地跟随输入量 i 的变化而变化。 系统中,导弹发射架是被控对象,发射架方位角 o 是被控量,通过手轮输入的角度 i 是
大,提高发电机的端电压,使发电机 G 的端电压回升,偏差电压减小,但不可能等于零,因
为当偏差电压为 0 时, i f =0,发电机就不能工作。即图(b)所示系统的稳态电压会低于 110
伏。 1-8 图 1-22 为水温控制系统示意图。冷水在热交换器中由通入的蒸汽加热,从而得到一
定温度的热水。冷水流量变化用流量计测量。试绘制系统方块图,并说明为了保持热水温度 为期望值,系统是如何工作的?系统的被控对象和控制装置各是什么?
图 1-16 仓库大门自动开闭控制系统
1
解 当合上开门开关时,电桥会测量出开门位置与大门实际位置间对应的偏差电压,偏 差电压经放大器放大后,驱动伺服电动机带动绞盘转动,将大门向上提起。与此同时,和大 门连在一起的电刷也向上移动,直到桥式测量电路达到平衡,电动机停止转动,大门达到开 启位置。反之,当合上关门开关时,电动机带动绞盘使大门关闭,从而可以实现大门远距离 开闭自动控制。系统方框图如图解 1-2 所示。
征炉温的希望值)。系统方框图见图解 1-3。
1-4 图 1-18 是控制导弹发射架方位的电位器式随动系统原理图。图中电位器 P1 、 P2 并 联后跨接到同一电源 E0 的两端,其滑臂分别与输入轴和输出轴相联结,组成方位角的给定元件
自动控制原理习题解答(余成波,张莲,胡晓倩)
第1章 控制系统的基本概念1.5 图1.1所示的转速闭环控制系统中,若测速发电机的正负极性接反了,试问系统能否正常工作?为什么?图1.1 直流电动机转速闭环控制系统电 压 放大器 功 率 放大器M c负载nM电动机+ _+a u_+ _ g u + E电位器测速发电机+_f u+ e u _解:若测速发电机的正负极性接反,偏差电压则为e g fu u u =+系统将由负反馈变为正反馈,而正反馈不能进行系统控制,会使系统的偏差越来越大。
因此,系统不能正常工作。
1.9 仓库大门自动控制系统原理如图1.8所示。
试说明仓库大门开启、关闭的工作原理。
如果大门不能全开或全关,应该怎样进行调整?解 当给定电位器和测量电位器输出相等时,放大器无输出,门的位置不变。
假设门的原始位置在“关”状态,当门需要打开时,“开门”开关打开,“关门”开关闭合,给定电位器和测量电位器输出不相等。
电位器组会测量出开门位置与大门实际位置间对应的偏差电压,偏差电压经放大器放大后,驱动伺服电动机带动绞盘转动,将大门向上提起。
与此同时,和大门连在一起的电刷也向上移动,直图1.8仓库大门自动控制系统图1.9 仓库大门自动控制系统方框图给定电位器到电位器组达到平衡,即测量电位器输出与给定电位器输出相等,则电动机停止转动,大门达到开启位置。
反之,当合上关门开关时,电动机带动绞盘使大门关闭,从而可以实现大门远距离开闭自动控制。
系统方框图如图1.9所示。
如果大门不能全开或者全闭,说明电位器组给定的参考电压与期望的开门位置或关门位置不一致,应该调整电位器组的滑臂位置,即调整“开门”或“关门”位置对应的参考电压。
第2章 自动控制系统的数学模型2.1 求图2.1中RC 电路和运算放大器的传递函数o ()()i U s U s 。
解:(a )令Z 1=111R Cs +为电容和电阻的复数阻抗之和;Z 2=2R 为电阻的复数阻抗。
由此可求得传递函数为:22121211221()()1()1o i U s Z R R R G s U s Z Z R Cs R R Cs R R ====+++++(c) 该电路由运算放大器组成,属于有源网络。