
静态推靠式旋转导向钻具组合优化
静态推靠式旋转导向钻具组合优化
旋转导向钻井系统给钻井工程的发展带来了新的革命,它能够自动、灵活地调整井斜和方位,大幅度地提高了钻井速度和钻井安全性。
为了提高静态推靠式旋转导向钻井系统研制及应用水平,必须对旋转导向工具的导向力和作用方位进行准确的预测。
而对旋转导向钻具组合力学特性分析是实现对钻进趋势预测的基础性工作。
因此,建立完善的静态推靠式旋转导向钻具组合力学分析模型对于旋转导向工具的研制具有十分重要的意义。
在充分了解旋转导向工具结构和BHA力学特性分析方法的基础上,利用纵横弯曲法分别建立在二维和三维井眼中钻具组合力学特性分析模型和求解方法,得出钻头侧向力和钻头倾角的表达式。
进而得到钻进趋势角的大小,为井眼轨迹的预测提供指导。
通过对钻具结构的分析,以提高工具的造斜率为目标,分别研究钻进参数(钻压大小、导向力大小),工具结构参数(导向力作用位置、第一扶正器参数、柔性短节参数)对提高造斜率的影响。
从而给出优化RSBHA钻具组合性能的设计方案。
为旋转导向工具的研制提供参考。
为了防止井下出现复杂情况,对翼肋造成破坏,影响正常的钻井施工。
对影响加厚翼肋处挠度的影响因素进行分析。
另外,探讨了第一扶正器的直径和位置对加厚翼肋挠度的影响,相应的也给出了第一扶正器的直径和位置的设计系列。
并进一步讨论井壁弹性对RSBHA工具的影响,利用赫兹接触理论建立钻柱与井壁的接触分析模型,分析了不同的井眼曲率和岩石弹性模量对旋转导向工具钻
头侧向力的影响。
旋转导向钻井技术介绍
High Side
Bearing Housing Sleeve
High Side
Sleeve Orientati on Direction
P2 Bit Side Force
=
P3
P1
Magnitude
Drive Shaft
13
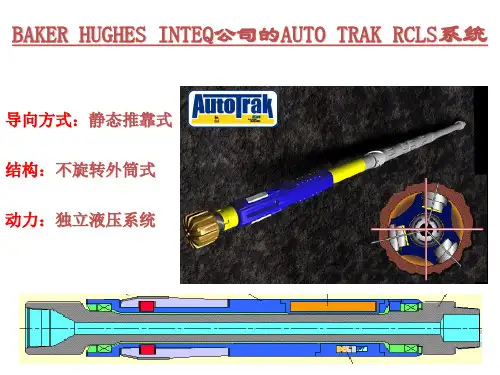
(1)AutoTrak RCLS系统
15
Surface Equipment
Sensor Interface / Decoding Unit (TR700) Other Sensors Transducer Signal By Pass Controller DrillByte Computer
整体设计
①非旋转固定套筒上装有能够单独操作的、可调的导向筋,导向筋 可以在钻头上形成侧向力,以便进行造斜或保持现在的井眼轨迹;
②井下计算机和传感器可连续监测和控制相对于下步目标的当前井 眼轨迹,地面与地下的实时双向通信联系。
14
Control principle two way communication
工作方式
静态偏置 推靠式 调制式 静态偏置 指向式
代表系统
AutoTrak RCLS PowerDrive SRD Geo-Pilot
旋转导向程度
工具系统 外筒不旋转 全旋转 工具系统 外筒不旋转
造斜能力 (°/30m) 6.5 8.5 5.5
位移延伸 能力 低 高 中
螺旋 井眼 存在 存在 消除
井眼尺寸 (mm) 216~311 152~311 216~311
Non Rotating • 1997 年注册为AutoTrak,正式推向市场 。 Sleeve
旋转导向钻井工具导向力优化设计

中图分 类号 :T 9 1 2 E 2 .
文献标识码 :A
文章 编号:1 0—8 0 (0 6 20 1 -5 0 10 9 2 0 )0 —0 O0
高压孔
1 概 述
直 接推 动钻头 产生 侧 向力是 当今 国外 钻井 工程 界
已商业 化 的 3种 导 向钻 井 工 具 导 向 原 理 之一 l 』 _ 。该 1
第3 4卷第 2 期
彭 旁等 :旋转导 向钻井工具导向力优化设计
围。
阀低 压孔 直径影 响 的条件 下 , 应 不 小 于 下 盘 阀相邻
2个钻 井液通 道所对 应 的 圆心 角 1 0 ,同时 应 不 大 2。
第 3段 ,当低 压 孔 工转 到 B 点 后 ,低 压 孔 Ⅲ到
的下盘 阀钻 井液通 道将 流 过高 压钻井 液 并推动 柱 塞 和 执行部 件产 生推靠 井壁 的侧 向力 ,工 具 的调整 或保 持
功能 的实 现正 是 由这 个 侧 向力 来 完 成 的 ] 。笔 者 着
Ⅲ
图 2 上下 盘阀圆心角及相关角几何关 系
重研究 上 盘阀高压 孔所 对应 圆心角对 工 具侧 向力 的影 响 ,当下 盘阀为 3个钻 井 液孔通 道 时 ,从 理论 和实 际
达 A 点 与上 盘 阀 高 压 孔 连 通 ,下 盘 阀 低 压 孔 工在 B
于下 盘 阀相邻 3个 钻井 液通道 对 应 的圆心角 20,即 4。
块 旋转 ,即所 谓 的旋 转 导 向 。侧 向 力 除 了 受 柱 塞 尺
与L斑阑配台面
寸 、工 具 内外钻井 液 压差 的影 响外 ,还 和上 盘 阀高压
孔尺寸 以及 下盘 阀钻井 液 孔 通道 密切 相 关 ( 图 1 。 见 )
旋转导向钻井技术(简版)
指向式 23口井 占74.2%
推靠式 7口井 占 22.6%
即用推 靠式又 用指向 式1口井, 占3.2%
从市场统计来看,指向式比推靠式旋转导向工具更能适应
现在市场需求。
垂直钻井工具
Schlumberger 公司的Power V*系统
Power V * 是一个闭环工作的旋转导向系统,该系统 可以自动保持井眼垂直状态而几乎不需要任何地面的干 预措施,与PowerDrive Xtra 类似,主要由偏置单元和 控制单元两部分组成。
12 ¼ in.
0-8 deg/30m 50-250 rpm 5,678 gal/min 47.5 ton 30,000 psi 175 deg C * 350 ton 无限制No limitations 垂直Vertical
钻头压降Bit Pressure Drop
最Hale Waihona Puke 造斜角度Minimum KO angle
二、国外主要旋转导向钻井系统
大尺寸系统
随着世界范围内深水勘探开发的迅速发展,提高 上部井段的钻井效率的需求越来越强烈,从而促进 了用于大尺寸井眼( Ø444.5mm 和 Ø463.6mm)的旋 导工具的开发。 斯伦贝谢公司与BP公司合作,历时9个月,于2002 年初推出了大尺寸Power Drive旋导系统。
和大位移井, 2000 年至今,已在中国南海、渤海湾和陆 上成功完成30多口大位移井作业,最大测深超8000m,其 中南海某区块大位移井位垂比4.58居国内之首。
二、国外主要旋转导向钻井系统
国内应用:
塔河油田TK238H井
TK238H 井 设 计 井 深 5111.76m , 实 钻 井 深
5177m , 造斜点 4163m , 水平段 300m , 成功穿 越油层276m,机械钻速15.68m/h。 斜井段及水平段平均狗腿度 3.88°/30m,而 常规水平井平均狗腿度为 10°/30m 以上 , 很好 的控制了井眼的光滑度,实际钻井周期50d,节约 钻井周期27d, 创造塔河油田水平井钻井周期最 短记录。
静态推靠式旋转导向钻具静力学特性分析

学特性的影响规律ꎮ 研究结果表明: 增大井眼曲率、 井斜角、 导向力和钻压均可使 RSBHA 产生
的造斜力增大ꎬ 其中导向力的影响最为显著ꎻ 随着井斜角的增大ꎬ RSBHA 横向位移相应增大ꎬ 上
切点位置则逐渐下移ꎬ RSBHA 与井壁之间的接触力逐渐增大ꎻ 接触区域随井斜角的增大而逐渐扩
大ꎬ RSBHA 磨损最严重区域由下端向上端逐渐转移ꎮ 研究结果可为 RSBHA 系统的井眼轨迹预测
dimensional directional well as an exampleꎬ the effects of borehole curvatureꎬ inclination angleꎬ steering force and
weight on bit on the statics characteristics of RSBHA are studied The results show that increasing the wellbore cur ̄
并逐步形成了以 Schlumberger 公司 PowerDrive 钻井
burton 公司 Geo ̄Pilot 钻井系统为代表的商业化产
自 RSS 问世以来ꎬ 旋转导向钻井系统底部钻
具组合 ( RSBHA) 的受力变形分析一直是业内学
者研究的热点ꎮ 赵金海等
[4]
运用加权余量法建立
了 RSBHA 静力学模型ꎬ 分析了偏置式 RSBHA 的
力学行为ꎮ 唐雪平等 [5-7] 采用纵横弯曲梁法ꎬ 从静
力学角度对变刚度变截面 RSBHA 的受力问题进行
了分析ꎮ 洪迪峰等
[8]
以纵横弯曲梁法和有限元法
为基础ꎬ 提出了一种广义纵横弯曲法ꎬ 建立了 RS ̄
推靠式旋转导向系统钻具组合力学性能分析
推靠式旋转导向系统钻具组合力学性能分析何俊杰;毛良杰;杨森;秦才会;赵清阳;魏祥高【期刊名称】《石油机械》【年(卷),期】2024(52)4【摘要】针对基于动力学特性的旋转导向钻具安全性能研究较少。
为此,综合考虑钻具结构、钻井参数、钻柱与井壁接触等参数,基于Lagrange方程建立了全井钻柱系统动力学模型,采用有限单元法对模型离散,并采用Newmark-β求解,根据旋转导向钻具结构和钻具属性,研究了扶正器安装位置、柔性节尺寸、钻压影响因素下的旋转导向钻具组合动力学特性和安全性能。
研究结果显示:安装扶正器能显著降低旋转导向钻具组合的横向振动;柔性节的长度对旋转导向钻具组合的安全性能影响很大,合理的长度能显著降低横向振动,反之则会起到相反的效果;增加钻压会增加底部钻具组合的横向位移,工程上不建议在使用旋转导向工具时采用高钻压提高钻井速度。
研究结论可为旋转导向工具研究和应用提供理论支撑。
【总页数】8页(P41-48)【作者】何俊杰;毛良杰;杨森;秦才会;赵清阳;魏祥高【作者单位】西南石油大学机电工程学院;西南石油大学油气藏地质及开发工程国家重点实验室;西南油气田分公司开发事业部;中海油田服务股份有限公司;中国石油集团西部钻探工程有限公司吐哈钻井公司;中国石油集团西部钻探工程有限公司玉门钻井分公司【正文语种】中文【中图分类】TE921【相关文献】1.柔性短节对推靠式旋转导向底部钻具组合造斜能力的影响分析2.推靠式旋转导向系统底部钻具组合动态安全评价方法3.静态推靠式旋转导向钻具静力学特性分析4.改进的静态推靠式旋转导向钻具组合力学模型5.475型静态推靠式旋转导向钻具组合的弯曲应力分布规律因版权原因,仅展示原文概要,查看原文内容请购买。
静态推靠式旋转导向系统三支撑掌偏置机构控制方案

万方数据
杜建生等:静态推靠式旋转导向系统三支撑掌偏置机构控制方案
7
4。3个分力E、疋、尼在x-y平面内均布。
易K R如 陬
耍刁凡一
习 笙一B 1
E
F
Fig.4
图4平面三力汇交力系合力计算 Mathematical solution of the force vector resultant
合力F的幅值及其方向为
to hole wall without force.At last,the control arithmetic is presented for the static push-the—bit rotary steerable t001.The block diagram
can supply theory basis for some domestic researchers who study this kind ofbias unit.
Key words:push·-the··bit rotary steerable system;static bias device;three pads;control scheme
静态推靠式旋转导向系统是BakerHughes石油 技术服务公司于20世纪末最先研发并成功应于商 业化的导向工具,该T具专门针对复杂的3D井、超 深保直井、难以开采的小型边缘断块油气田以及大
sinoo+F2
sin(240。+/90)
l
E cosoo+E cos(1200+Oo)+巧cos(240。+Oo)
(2) 将式(2)代入式(1),简化得
IF(鼻,E,r0=√E2+E2+E2一EE—E巧一EE
1tanQ:生!坐鱼±墨!垫!!!笠±鱼!±刍!!里!!!!:±鱼!
钻井工程—旋转导向钻具组合力学分析
BHA MECHANICAL ANALYSIS FOR ROTARY STEERING DRILLING SYSTEM 1)
TANG Xueping2) SU Yinao GE Yunhua SHENG Limin LI Tiejun
(China National Petroleum Corporation, Drilling Research Institute, Beijing 100083, China)
ω = ±arccos (ϕB = ϕA ) ns sin γ − nr cos γ 1 − (ns cos γ + nr sin γ )
2
(12)
式中,当 ϕB > ϕA 时,取 “+”;当 ϕB < ϕA 时,取 “−”;当 ϕB = ϕA 时, ω = 0. 由正交单位矢量 s 和 r 可求得空间斜平面 p 的 法向单位矢量 n,n = s × r .
Abstract the rotary steering drilling system represents the advanced level of the directional drilling, and the development direction of the well-path control technology. In order to solve the problem of the well-path control for a rotary steering drilling, the rotary steering bottom hole assembly (RS-BHA) analysis is made in this paper. Applying the beam-column theory, a three-dimensional mechanical model for a typical RS-BHA is established. The relation between the bit side force and the steering parameter is derived, and based on the limiting curvature method, the building capability of the rotary steering tool can be predicted, and the steering parameter for the planned well-path is calculated. The RS-BHA can be optimized through a mechanical analysis, and the rules of the well-path control are obtained, which can provide a theoretical basis for the design of the rotary steering drilling tool and the automatic control in the directional drilling. Key words rotary steering drilling system, BHA, beam-column theory, building capability, steering parameter
静态推靠式旋转导向的导向力变化规律模拟研究
控更合适。
基于静态推靠式旋转导向系统的结构及工作原理,通过模拟实验模拟研究静态推靠式旋转导向钻井工具的两种调控模式,为下一步优选调控模式和提高调控精度提供技术支持。
2 实验装置2.1 水平实验架如图1所示,水平实验架是整套装置的主体部分,用于安装驱动电机、固定模拟井筒、安装测量传感器等,在前后两端有加压手轮,可根据需求加压。
1 引言随着我国石油资源的不断开采,水平井、大位移井、多分支井等复杂井越来越多。
而旋转导向钻井技术就能够很好地解决这些复杂井钻井的技术难题。
目前,国内已经研制出静态推靠式旋转导向钻井系统,现场应用过程中发现国产旋转导向系统的工具面调控误差较大,误差来源可能为旋转导向系统的调控机制。
由于推靠式旋转导向系统的导向合力与偏心位移调控不完全等效,工具面调控误差很可能院子调控机制。
为了减小工具面调控误差,需要理论与实验探究导向合力调控还是偏心位移调静态推靠式旋转导向的导向力变化规律模拟研究韩东东(中海油能源发展股份有限公司工程技术分公司,天津 300452)摘要:目前,国内已经研制出静态推靠式旋转导向钻井系统,为了提高井眼轨迹调控精度,需要优选出适合静态推靠式旋转导向工具的调控方式,来减小工具面调控误差。
为了实现该目标,在静态推靠式旋转导向钻井模拟装置上,开发并实现了响应的模拟实验程序。
通过改变钻进参数(钻压、转速)及参考工具面方向,对比分析了基础力较大、较小的两种情况下,不同参考工具面方向是导向翼肋的导向力方向、偏心位移方向,以及钻头侧向力方向随钻进参数的变化规律。
研究结果表明,在水平井眼中导向合力相差不大的情况下,采用较大基础力方案可以有效增加造斜能力;偏心位移的调控机制更适合静态推靠式旋转导向,并且偏心位移的方向十分稳定,不易受到钻进参数的影响。
研究成果能够为优选静态推靠式旋转导向系统的井眼轨迹调控模式、减小工具面调控误差提供支持。
关键词:静态推靠式旋转导向系统;模拟实验;钻头侧向力;导向合力;偏心位移1—加压手轮;2—压力传感器;3—伺服电机;4—转速传感器;5—模拟井筒;6—模拟钻柱;7—模拟旋转导向装置组件;8—径向位移传感器;9—局部加粗的井筒;10—模拟钻头与侧向力传感器;11—岩心和底座;12—压力传感器图1 水平井眼钻柱动力学模拟装置结构示意图1 —上主轴;2—硬质合金处理的芯轴端面;3—非旋转外套;4—芯轴;5 —旋转导向翼肋;6—非旋转外套端面;7—下主轴(接钻头)图2 模拟旋转导向钻井工具结构简图2.2 模拟旋转导向钻井工具模拟旋转导向钻井工具整体结构示意图如图2所示。
静态推靠式旋转导向控制模型与造斜率预测方法
第 51 卷 第 4 期石 油 钻 探 技 术Vol. 51 No.4 2023 年 7 月PETROLEUM DRILLING TECHNIQUES Jul., 2023doi:10.11911/syztjs.2023077引用格式:秦永和,范永涛,陈文辉,等. 静态推靠式旋转导向控制模型与造斜率预测方法[J]. 石油钻探技术,2023, 51(4):74-80.QIN Yonghe, FAN Yongtao, CHEN Wenhui, et al. Static push-the-bit rotary steering control model and build-up rate prediction method [J].Petroleum Drilling Techniques,2023, 51(4):74-80.静态推靠式旋转导向控制模型与造斜率预测方法秦永和1, 范永涛2, 陈文辉2, 刘 越2, 李晓军2, 王 舸3(1. 中国石油天然气集团有限公司, 北京 100010;2. 中国石油集团测井有限公司, 陕西西安 710054;3. 石油工程教育部重点实验室(中国石油大学(北京)), 北京 102249)摘 要: 推靠式旋转导向工具的防斜、稳斜能力强,能基本满足复杂地层安全高效钻进的需要,但目前的造斜率预测方法没有考虑推靠块控制方式及钻进过程的影响,存在造斜率预测精度低的问题。
为此,考虑导向工具的结构特性,建立了静态推靠式旋转导向控制模型,给出了可靠的导向力控制方案,利用下部钻具组合力学模型及钻头–地层相互作用模型,得到了基于零侧向钻速条件下的造斜率预测模型,并引入折算系数对造斜率预测结果进行了修正。
实例计算及敏感性分析结果表明,该方法预测精度高,能够满足井眼轨迹精确控制的需要;导向合力、钻压、钻头与稳定器的距离对推靠式旋转导向工具的造斜能力影响显著,现场施工时为了充分发挥导向合力的作用,要适当减小钻头与稳定器的距离、降低钻压,以提高旋转导向工具的造斜能力。
静态偏置推靠钻头式旋转导向钻井系统介绍
!! 旋转导向钻井技术发展概况
* &!(+
世 界 上 多 家 公 司$ 包括 ! "世 纪 ’ " 年 代 初 期$ e ? V N /0 B A N L 公司 与 8 ; J 9 > H H U 公司 的联合 研究 项 目组 & 英 国 9T 英国 . @ K @ 公 司& ? T M / > Q N: / > 4 4 > C H H 日本国家石油公司" 等开 9 B R @ T ? R > @ C 公司 & I ;2 .# 始进行旋转导向 钻 井 技 术 的 前 期 研 究 %! "世纪’ " 年代中期这些公司分别研制成了各自的旋转导向系 统样机 $ 并开 展 试 验 和 应 用 % 至 ! " 世 纪 末 期$ #家 石油技术服务公司 e & ? V N /0 B A N L \ K A 4 B T M N / N /和 H H 分别使 9 0 ? 4 4 > M B / R @ C公 司 通 过 各 种 方 式$ B R @ 7 / ? V Y . ^ \& 1 @ S N /: / > O N\ Y :和 < N @ $ 1 > 4 @ R旋 转 导 向 钻 井系统投入商业 化 应 用 % 另 外 $ 还有许多研究机构 和公司已形成或正在开发各自的旋转导向钻井系统 " 如表 & # %
! 8 2 / ( $ 5 . ( 2 C R A NM ? L > L@ P > C R / @ Q B K R > @ C@ P R A NQ N O N 4 @ T N C R ? C QL R ? R B Ld B @@ PY @ R ? / R N N / > C / > 4 4 > C Y \ :# U W\ H: H" $ R N K A C @ 4 @ R A NK 4 ? L L > L P > K ? R > @ C > C?C N ST ? C C N /@ P R A NQ @ S C $ A @ 4 NR @ @ 4@ PY \ :$ Q N R ? > 4 N Q> C R / @ Q B K R > @ C@ P R A N H W ( ) # Q N O N 4 @ T N C R ? C QS @ / V > C / > C K > 4 N@ P R A NL R ? R > KM > ? L 1 B L A $ 7 A N $ e > R Y @ R ? / R N N / > C L R N T" Y \ \ ? / NH > O N C U HU U W\ H\ W > CR A > LU ? N / + J RU / @ O > Q N LL @ T N > C P @ / T ? R > @ CP @ / > C R / @ Q B K > C \ \R @. A > C ? P @ /B L N@ /Q @ > C N L N ? / K A? C QQ N $ U HY H/ O N 4 @ T N C R@ PY \ :R N K A C @ 4 @ > C. A > C ? + U H W ! ’ ’ ’ 9 3 , $ * / / @ R ? / C ? O > ? R > @ C ? 4Q / > 4 4 > C R N K A C > B N K 4 ? L L > P > K ? R > @ C’ M > R W H H d +: "世纪% " 年 代 末 期$ !! 旋转导向钻井 技 术 是 在 ! 作为闭环钻井技 术 的 一 项 内 容 提 出 的 % 当 时 $ 由于 世界上大部分油田 进 入 开 发 后 期 $ 油藏开发难度越 来越大 $ 深 井& 高 难 度 定 向 井& 水 平 井& 大 位 移 井& 三 维多目标井等特殊工艺井已成为油藏开发的主要手 段$ 这一形势对 导 向 钻 井 技 术 的 要 求 越 来 越 高 % 尽 管传统的滑动导向钻井方式发展到 ! " 世纪 % " 年代 末期已非常成熟 $ 并且可以采用复合钻进方式配合 但毕 ZX: 测 量 实 现 一 定 程 度 上 的 连 续 导 向 钻 井 $ 竟存在一些严重 的 缺 陷 $ 如$ 轨 迹 控 制 精 度 差& 井身 质量差 & 井眼净化差 & 位移延伸能力低 $ 另外 $ 与旋转 钻井相比 $ 机械钻 速 低 & 钻 井 效 率 差$ 使其根本无法 满足提高油气开发能力和开发效益的形势需要 % 为 适应油气开发形势 的 需 要 $ 必须对导向钻井技术进 行改进 $ 以实现旋转导向钻井 %