
FANUC数字伺服的调整
FANUC数字伺服系统的调整简介:通常情况下,数字伺服的调整应通过数控系统进行,数字伺服的调整可分为初始化与动态性能调整两部分。
1.FANUC数字伺服的初始化当数控系统的伺服驱动更换,或因为更换电池等原因,?/div>通常情况下,数字伺服的调整应通过数控系统进行,数字伺服的调整可分为初始化与动态性能调整两部分。
1.FANUC数字伺服的初始化当数控系统的伺服驱动更换,或因为更换电池等原因,使伺服参数出现错误时,必须对伺服系统进行初始化处理与重新调整。
数字伺服的初始化步骤如下。
(1)初始化的准备在初始化数字伺服前,应首先确认以下基本数据,以便进行初始化工作。
1)数控系统的型号。
2)伺服电动机的型号、规格、电动机代码。
3)电动机内装的脉冲编码器的型号、规格。
4)伺服系统是否使用外部位置检测器件,如使用,需要确认其规格型号。
5)电动机每转对应的工作台移动距离。
6)机床的检测单位。
7)数控系统的指令单位。
(2)初始化的步骤数字伺服的初始化按以下步骤进行:1)使数控系统处在“紧停”状态。
2)设定系统的参数写入为“允许”状态。
3)操作系统,显示伺服参数画面。
对于不同的系统,其操作方法有所区别,具体如下:对于FANUC 0C系统,操作步骤为:①将机床参数PRM389 bit0设定为“1”,使伺服参数页面可以在CRT上显示。
②关机,使PRM389 bit0的设定生效。
③通过按系统操作面板上的“PARAM”(参数显示)键(按键可能需要数次,或直接通过系统显示的“软功能键”进行选择),直到出现图5-18所示的页面显示。
对于FANUC l5系列系统:按“SERVICE”键数次,直到出现图5-18所示的页面显示;对于FANUC l6/18/20/21系列系统,操作步骤为:①将机床参数PRM3111 bit0设定为“1”,使伺服参数页面可以在CRT上显示。
②关机,使PRM3111 bit0的设定生效。
③按“SYSTEM”键,选择“系统”显示页面。
④按次序依次操作“软功能键”〖SYSTEM〗→〖>〗→〖SV-PRM〗,使图5-18所示的页面显示。
图5-18 数字伺服初始化页面4)根据系统的要求设定伺服系统的指令单位(INITIAL SET BITS的bit0);设定初始化参数(INITIAL S ET BITS的bitl)为初始化方式(见表5-17)。
5)根据所使用的电动机,输入电动机代码参数“Motor ID No”。
6)根据电动机的编码器输出脉冲数,设定编码器参数AMR,在通常情况下,使用串行口脉冲编码器时,A MR设定为00000000。
7)根据机床的机械传动系统设计,设定指令脉冲倍乘比CMR。
8)根据机床的机械传动系统设计与使用的编码器脉冲数,设定伺服系统的“电子齿轮比”参数“Feed gear”的N/M的值。
9)设定电动机转向参数“DIRECTION Set”,正转时为111,反转时为-111。
10)设定伺服系统的速度反馈脉冲数“Velocity Pulse No” 与位置反馈脉冲数“Position Pulse No”。
在通常情况下,对于半闭环系统,可以按表5-17进行设定;当采用全闭环系统时,设定参数有所区别,可参见有关手册进行,在此从略。
表5-17 速度/位置反馈脉冲数的设定表11)根据编码器脉冲数、丝杠螺距、减速比等参数设定伺服系统的参考计数器容量“Ref counter”。
12)关机,再次开机。
2.FANUC数字伺服的参数调整与动态优化当数字伺服参数设定错误时,将发生数字伺服报警,这时必须调整参数。
报警的内容与原因以及应调整的参数见表5-18。
表5-18 数字伺服参数报警及调整上览表报警内容报警原因应调整的参数FANUC0C FANUC 15 FANUC16/18/20/21POAl(观察器)溢出POAI参数被设定为0 8*47 1857 2047 N脉冲抑制电平溢出N脉冲抑制参数设定太大8*03 1808 2003 前馈参数溢出前馈参数超过了32767 8*68 1961 2068 位置增益溢出位置增益参数设定太大517 1825 1825 位置反馈脉冲数溢出位置反馈脉冲数大于13108*00 1804 2000 电动机代码不正确电动机代码设定错误8*20 1874 2020 轴选择错误坐标轴设定错误269~274 1023 1023其他报警位置反馈脉冲数≤08*24 1891 2024速度反馈脉冲数≤08*23 1876 2023旋转方向=0 8*22 1879 2022电子齿轮比设定(N/M)≤08*84/8*85 1977/19782084/2085 电子齿轮比(N/M)>1 8*84/8*85 1977/197 2084/20858(1)数字伺服的功能概述FANUC 数字伺服采用了部分新型的控制功能,它用于调整伺服系统的动态特性,这些功能包括:1)停止时的振荡抑制功能(N脉冲抑制功能)。
N脉冲抑制功能的作用是消除停止时的振荡。
由于伺服系统采用了闭环控制,当电动机不转时,当速度反馈出现很小的偏移时,经过速度环的放大,就可能引起电动机的振荡。
使用N脉冲抑制功能,可能在电动机停止时,从速度环比例增益中消除速度反馈脉冲的偏移量,避免电动机停止时的振荡。
2)机械谐振抑制功能。
在FANUC数字伺服中,用于机械谐振抑制的功能主要有:250µs加速反馈功能、机械速度反馈功能、观察器功能、转矩指令滤波功能、双位置反馈功能等。
250µs加速反馈功能是利用电动机的速度反馈信号乘以加速反馈增益,实现对转矩的补偿,从而对速度环的振荡进行抑制的功能,它对由于弹性联轴器联结或负载惯量的原因引起的50~150Hz的振荡具有抑制作用。
机械速度反馈功能可以在电动机与机床间连接刚性不足时,将机床本身的速度反馈加入速度环中,从而提高速度环的稳定性。
观察器功能用于消除机械系统的高频谐振干扰,提高速度环的稳定性。
在数字伺服系统中,控制系统的状态变量为速度与扰动转矩,观察器的功能是将预测的速度状态变量用于反馈。
由于观察器预测的速度量中无实际速度的高频分量,因此,利用本功能可以消除速度环的高频振荡。
转矩滤波器的作用是对转矩指令进行低通滤波,消除转矩指令中的高频分量,从而抑制机械系统的高频谐振。
双位置反馈功能用于全闭环系统,它可以使全闭环系统获得与半闭环系统同样的稳定性。
3)超调补偿功能。
超调补偿功能是通过数字伺服系统的不完全积分器,使得系统的转矩指令满足起动转矩指令TCMDl>静摩擦转矩>动摩擦转矩>停止时的转矩指令TCMD2的关系式,从而消除了系统的超调。
4)形状误差抑制功能。
在FANUC数字伺服中,用于抑制形状误差的功能主要有位置前馈、反向间隙加速两种功能。
位置前馈是通过前馈控制,提高了系统的动态响应速度,从而减小系统的位置跟随误差,抑制加工的形状误差的功能。
反向间隙加速是通过提高系统反向间隙补偿速度,减小了由于机械系统间隙引起的位置滞后,从而抑制加工的形状误差的功能。
通过合理充分利用上述功能,选择合理的伺服参数,可以使伺服系统获得最佳的静、动态性能。
(2)数字伺服的参数调整当数字伺服参数设定不合适时,伺服系统的动态性能将变差,严重时甚至会使系统产生振荡与超调,这时必须进行参数的调整与优化。
对于不同的故障,伺服系统参数的调整与优化步骤如下。
1)停止时发生振荡。
伺服系统停止时可能发生的振荡有高频振荡与低频振荡两种,对于停止时的振荡,参数调整的步骤与内容见表5-19。
表5-19 数字伺服参数调整一览表1现象处理应调整的参数FANUC 0C FANUC 15 FANUC 16/18/20/21高频振荡1.降低速度环比例增益(PK2V) 8*44 1856 2044 2.降低负载惯量比8*21 1875 2021 3.使用250µs加速功能8*66 1894 2066 4.使用N脉冲抑制功能8*03 1808 2003低频振荡5.提高负载惯量比8*21 1875 2021 6.降低速度环积分增益(PKlV) 8*43 1855 2043 7.提高速度环比例增益(PK2V) 8*44 1856 20442)移动时发生振荡。
伺服系统移动时可能发生的振荡,亦有高频振荡与低频振荡两种,对于移动时的振荡,参数调整的步骤与内容见表5-20。
表5-20 数字伺服参数调整一览表2现象处理应调整的参数FANUC 0C FANUC 15FANUC16/18/20/21高频振荡1.降低速度环比例增益(PK2V) 8*44 1856 2044 2.降低负载惯量比8*21 1875 2021 3.使用250µs加速功能8*66 1894 2066低频振荡4.提高负载惯量比8*21 1875 2021 5.降低速度环积分增益(PKlV) 8*43 1855 2043 6.提高速度环比例增益(PK2V) 8*44 1856 20447.调整TCMD波形应使用调整板进行3)超调。
对于伺服系统移动时超调,参数调整的步骤与内容见表5-21。
表5-21 数字伺服参数调整一览表3现象处理应调整的参数FANUC 0C FANUC 15 FANUC16/18/20/21超调 1.使PI控制生效(PIEN) 8*03 1808 2003#3置12.提高负载惯量比8*21 1875 20213.使用超调抑制功能8*03/8*45/8*771808/1875/19702003/2045/2077 4.提高速度环不完全积分增益(PK3V)8*45 1875 20455.调整TCMD波形应使用调整板进行4)出现圆弧插补象限过渡过冲现象。
对于伺服系统圆弧插补象限过渡过冲现象,参数调整的步骤与内容见表5-22。
表5-22 数字伺服参数调整一览表4现象处理应调整的参数FANUC 0C FANUC 15 FANUC16/18/20/21圆弧插补象限过渡过冲 1.使PI控制生效(PIEN) 8*03 1808 2003#3置12.调整反向间隙值535 1851 18513.使用反向间隙加速功能8*03 1808 2003#5置1,2048反冲加速量4.使用两级反向间隙加速功能——1957 20155.调整VCMD波形应使用调整板进行。
FANUC数控系统伺服调整
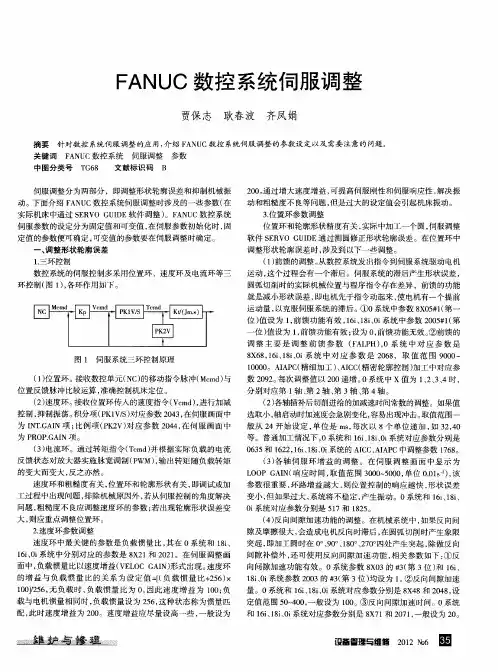
() 2 速度环。 接收位置环传人 的速度指令 ( c d , V m )进行加减
控制 , 抑制振荡。 积分项( K1 /) P V S 对应参数 24 , 0 3 在伺服画面中 为 I TG I N .A N项 ; 比例项 ( K V) P 2 对应参数 2 4 , 0 4 在伺服 画面 中
一
位) 值设为 1前馈功能有效 ; , 设为 0 前馈功能无效 。 , ②前馈的
调 整 主 要 是 调 整 前 馈 参 数 (A P , F L H)0系 统 中对 应 参 数 是 图 1 伺服系统三环控制原理 8 6 ,6、8、i X 8 1i1 i 系统 中对 应 参 数 是 2 6 ,取值 范 围 9 0 ~ 0 08 00 10 0 I P ( 0 0 。A A C 精细加工 )A C ( 、 IC 精密轮廓控制 ) 加工 中对应参
() 1位置环。接收数控单元 ( C 的移动指令脉冲 ( md 与 N) Mc )
位置反馈脉 冲比较运算 , 准确控制机床定位 。
数 29 。 0 2 每次调整值 以 2 0 0 递增 。 0系统中 X值为 12 34时 , 、、、
分别对应第 1 、 2轴 、 3轴 、 4轴 。 轴 第 第 第
2 0 通过增大速度增益 , 0。 可提高伺 服刚性和伺服响应性 , 解决振
动 和粗糙度不 良等问题 , 但是过大的设定值会引起机床振动 。
3位置环参数调整 . 位置环和轮廓形状精度有关 , 实际中加工一个圆 , 伺服调整
伺服参数的设定分为 固定值和可变值 , 在伺服参 数初始化 时, 固 定值的参数便可确定 , 可变值 的参数要在伺服调整时确定 。
为 P O .A N项 。 R PG I
FANUC_伺服_HRV_控制调整
当增加位置环增益引起伺服系统震动时,请减少位置环增益,一般设定值 应为伺服稳定时的70%~80%左右。
9
Servo HRV Control HRV(High Response Vector) 调整步骤 (2)
(3) Servo Software 电流和速度的高速 控制
(4) Servo Amplifier 高精度的电流 检测
(5) Pulse coder 高响应和高精度的位置 检测
16
参数意义
推荐设定值
(*) 当速度环发生震动时,请减小此值.
15
Servo HRV Control
高速、高精度的伺服控制系统
(1) CNC 平滑和高精度的CNC指令
(2) Servo motor 独特的结构实现电机的平滑进给
高速、高精度的伺服控制系统 对于位置指令可以实现高速高精度的响应 提高了抗外界干扰(静摩擦扭矩,切削扭矩)
调整速度环增益 调整速度环增益 (负载惯量比)
FANUC 0-C/D 8X21 FS 16/18/0i/PM 2021 标准设定值 0 (参数画面)
100%(伺服调整 画面)
标准设定值 512 (参数画面)
300%(伺服调整 画面)
伺服调整画面的增益值与系统参数之间的设定值的关系为: 速度环增益(%)=1+LDINT/256 当增加速度环增益引起伺服系统震动时,请减少速度环增益,一般设定值 应为伺服稳定时的70%~80%左右.
O1000 N0000
Alarm1 Alarm2 Alarm3 Alarm4 Alarm5 Loop gain Pos error Current(%) Speed(rpm)
FANUC伺服参数的初始化设置
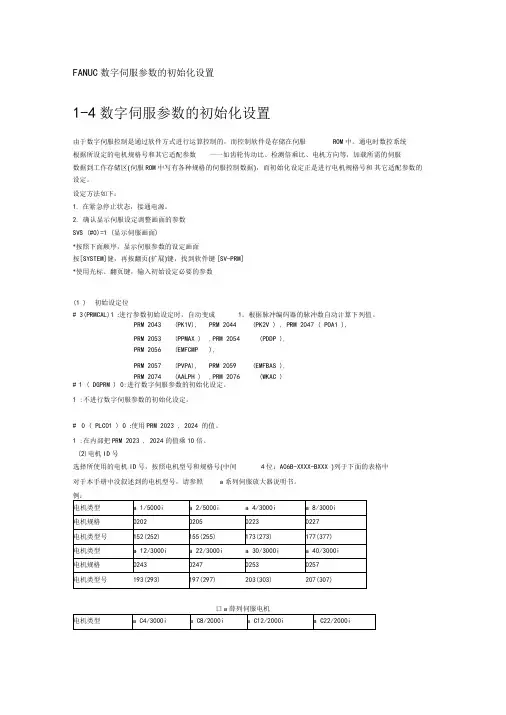
FANUC数字伺服参数的初始化设置1-4数字伺服参数的初始化设置由于数字伺服控制是通过软件方式进行运算控制的,而控制软件是存储在伺服ROM中。
通电时数控系统根据所设定的电机规格号和其它适配参数一一如齿轮传动比、检测倍乘比、电机方向等,加载所需的伺服数据到工作存储区(伺服ROM中写有各种规格的伺服控制数据),而初始化设定正是进行电机规格号和其它适配参数的设定。
设定方法如下:1.在紧急停止状态,接通电源。
2.确认显示伺服设定调整画面的参数SVS (#0)=1 (显示伺服画面)*按照下面顺序,显示伺服参数的设定画面按[SYSTEM]健,再按翻页(扩展)键,找到软件键[SV-PRM]*使用光标、翻页键,输入初始设定必要的参数(1 ) 初始设定位# 3(PRMCAL)1 :进行参数初始设定时,自动变成1。
根据脉冲编码器的脉冲数自动计算下列值。
PRM 2043(PK1V),PRM 2044(PK2V ) , PRM 2047 ( POA1 ),PRM 2053(PPMAX ),PRM 2054(PDDP ),PRM 2056(EMFCMP),PRM 2057(PVPA),PRM 2059(EMFBAS ),PRM 2074(AALPH ),PRM 2076(WKAC )#1 ( DGPRM ) 0:进行数字伺服参数的初始化设定。
1 :不进行数字伺服参数的初始化设定。
#0 ( PLC01 ) 0 :使用PRM 2023 , 2024 的值。
1 :在内部把PRM 2023 , 2024的值乘10倍。
(2)电机ID号选择所使用的电机ID号,按照电机型号和规格号(中间4位:A06B-XXXX-BXXX )列于下面的表格中对于本手册中没叙述到的电机型号,请参照a系列伺服放大器说明书。
360/10注意:设定为00000000(4) CMR(5) 关断电源,然后再打开电源:1 .对分子和分母,最大设定值(约分后)是 32767 o2 .对柔性齿轮比,a 脉冲编码器假定电机每转有 1000000个脉冲,3 .如果计算电机转数时使用了 兀值,比如使用齿轮和齿条,假定 兀值近似为355/113[例][例]对旋转轴,机械有一 1/10的减速齿轮和设定为1000度的检测单位,则电机每转一转工作台旋转 度的移动量。
FANUC伺服调整教材
①设定1902#0#1=0
#7 1902 #6 #5 #4 #3 #2 #1 ASE #0 FMD
#1:ASE
#0:FMD
FSSB的设定方式为自动设定方式时 0:自动设定未完成。 1:自动设定已经完成。 0:FSSB的设定方式为自动方式。 1:FSSB的设定方式为手动方式。
14
BEIJING-FANUC
2020
2001 1820 2084/2085 2022 2023 2024 1821
18
BEIJING-FANUC
第一章 伺服电机规格及初始化
1、初始化设定位
设定初始化设定位
#7 初始化 设定位 #1:DGP 0:进行伺服参数的初始设定。 1:结束伺服参数的初始设定。 #6 #5 #4 #3 #2 #1 DGP #0
3
BEIJING-FANUC
目录
四、自动增益调整
五、加工条件选择功能 第四章:SERVO GUIDE软件的使用及调试方法 一、Servo Guide软件介绍 二、Servo Guide连接 三、 Servo Guide调整步骤 第五章:伺服调整实例分析 一、工件表面光洁度调整案例
16
BEIJING-FANUC
第一章 伺服电机规格及初始化
四、伺服初始化
伺服初始化是在完成了FSSB连接与设定的基础上进行电机的一转移动量以 及电机种类的设定。伺服电机必须经过初始化相关参数正确设定后才能够 正常运行。
设定参数3111后,伺服设定画面能够显示。
第一章 伺服电机规格及初始化
②按伺服电机连接顺序设定参数1023的值。 1023 伺服轴号
设定控制轴为放大器连接的第几个伺服轴,通常控制轴号与伺服轴号设定 相同。
伺服设定及调试步骤

FANUC伺服系统一般调整BEIJING-FANUC FANUC伺服系统一般调整BEIJING-FANUC停止中的振动抑制BEIJING-FANUC 停止中的振动抑制BEIJING-FANUC停止中的振动抑制停止中的振动抑制停止中的振动抑制停止中的振动抑制积压进给(爬行)的抑制BEIJING-FANUC 积压进给(爬行)的抑制BEIJING-FANUCSERVO GUIDE 测量图形过冲的抑制BEIJING-FANUC 过冲的抑制BEIJING-FANUC高速高精度伺服调整BEIJING-FANUC 高速高精度伺服调整BEIJING-FANUC高速高精度调整概述BEIJING-FANUC 高速高精度调整概述BEIJING-FANUC高速高精度调整概述BEIJING-FANUC 高速高精度调整概述BEIJING-FANUCHRV控制设定BEIJING-FANUC HRV控制设定BEIJING-FANUC滤波器调整BEIJING-FANUC 滤波器调整BEIJING-FANUC速度增益调整BEIJING-FANUC 速度增益调整BEIJING-FANUC位置增益调整BEIJING-FANUC 位置增益调整BEIJING-FANUC前馈调整BEIJING-FANUC 前馈调整BEIJING-FANUC前馈0%前馈100%前馈调整BEIJING-FANUC 前馈调整BEIJING-FANUC前馈调整BEIJING-FANUC 前馈调整BEIJING-FANUCY轴需加VFFY500大了前馈调整BEIJING-FANUC 前馈调整BEIJING-FANUCY:好结果圆弧半径减速BEIJING-FANUC 圆弧半径减速BEIJING-FANUC10μm/div 拐角钳制速度F2000/R5拐角减速BEIJING-FANUC 拐角减速BEIJING-FANUCA B C速度差减速功能速度差减速功能BEIJING-FANUC速度差减速功能小结小结小结小结小结•双位置反馈功能(选择功能)•只要半闭环不出现震动,全闭环就可以消除震动。
fanuc伺服调试步骤
SERVO GUIDE -1伺服调试的步骤伺服调试的步骤连接设定连接设定1.打开伺服调整软件后,出现以下菜单画面:图1 :主菜单2.点击图1 的“通信设定”,出现以下菜单。
连接设定连接设定图2:通讯设定连接设定连接设定NC 的IP 地址检查如下:图3:CNC的IP地址设定连接设定连接设定电脑的IP 地址检查:图4:PC 的IP 地址设定连接设定连接设定如果以上设定正确,在测试后还没有显示OK,请检查网线连接是否正确。
图5:NC-PC 正确连接连接设定连接设定注意:对于现在的新笔记本电脑,内置网卡可能自动识别网络信号,如果是这样的,则耦合器和交叉网线不需要,直接连接就可以了。
下拉参数页面下拉参数页面1,点击主菜单(图)上面的“参数”,如下:图6:参数初始画面下拉参数页面下拉参数页面点击“在线”,如果正确(NC 出于MDI 方式,POS 画面),则出现下述参数画面。
注意:CNC 型号选择,必须和你正在调试的系统一致,否则所显示的参数号可能和实际的有差别。
下拉参数页面下拉参数页面2,参数初始画面及系统设定图7:参数系统设定画面下拉参数页面下拉参数页面参数画面打开后进入“系统设定”画面,该画面的内容不能改动,可以检查该系统的高速高精度功能和加减速功能都有哪些,后面的调整可以针对这些功能修改。
频率响应测定频率响应测定通过频率响应测量各轴的共振点,并用滤波器参数来抑制共振。
在满足波形要求,保证共振点被抑制的情况下,提高速度环路增益。
图8:频率响应频率响应测定频率响应测定在图形画面,按“工具”-〉“频率响应”,然后按“测量”,选择需要测量的轴(X,Y,Z 等),然后按“开始”就可以自动侧量了。
通过观察上述图形,可以看到共振点的中心频率等,在参数画面上设定。
如下:图9:滤波器设定频率响应测定频率响应测定注意:设定参数时一定要选择相应的轴。
设定完后一定要再测一遍。
图10 加滤波器后的频率响应曲线如果有两个或以上共振点,可以使用多个滤波器来抑制(每个轴有四个滤波器)。
论FANUC数控机床的伺服设定及调整
论FANUC数控机床的伺服设定及调整进入二十一世纪,数控机床在工业上的应用越来越广泛,我国的数控机床占有量已经排名世界前列。
在众多数控系统中,FANUC数控系统是目前国内也是世界上市场占有率最高的数控系统,虽然FANUC数控系统的可靠性非常高,但是由于目前国内的操作工对数控机床的保养及维修技术不够精通,经常出现对数控机床的误操作或者数据的误删除,从而导致数控设备的故障。
伺服报警是FANCU数控机床常见的报警之一,文章通过对伺服系统原理以及伺服参数设定的讲解让操作者对FANUC伺服系统的设定及调整有个基础的认识,从而可以使操作者能对一些常见的伺服报警进行处理。
标签:FANUC;数控机床;数控维修;伺服参数;伺服调整1 伺服系统基本参数的设置FSSB中文全称为高速串行伺服总线,将CNC控制器和多个伺服放大器通过高速串行伺服总线用一根光缆进行连接,从而提高伺服运行的可靠性。
使用高速串行伺服總线对进给轴进行控制时,需要设定如下的参数:No.1023、No.1905、No.1936、1937、No.14340~14349、No.14376~14391。
设定这些参数的方法有如下3种。
1.1 手动设定1首先设定参数No.1023,从而默认的轴设定完成。
由此就不需要设定参数(No.1905,No.1936、1937,No.14340~14349,No.14376~14391),也不会进行自动设定。
但是此项设定方法设定的参数不完整。
1.2 手动设定2直接输入所有参数(No.1023,No.1905,No.1936、1937,No.14340~14349,No.14376~14391)。
1.3 自动设定进入伺服设定画面,设定轴和放大器的关系,数控系统进行轴设定的自动计算,即自动设定相关参数(No.1023,No.1905,No.1936、1937、No.14340~14349,No.14376~14391)。
2 伺服参数的设置2.1 设定编码器类型和选择设定方式参数1815#5 数控系统是否使用分离型脉冲编码器0:不使用半闭环时1:使用全闭环时参数1902#1 FSSB的设定方式为自动时0:自动设定未完成1:自动设定已完成(1902#O设为0并重启后自动置1)参数1902#0 0:FSSB的设定方式为自动方式1:FSSB的设定方式为手动方式2.2 进入伺服设定画面“伺服设定”页面中各项目含义如下所示。
FANUC伺服参数调整
伺服参数调整(详情参阅伺服参数手册)在系统连接并通电运行后,首先要进行伺服参数的调整,包括基本伺服参数的设定以及按机床的机械特性和加工要求进行的优化调整,如果是全闭环,要先按半闭环情况设定(参数1815#1,伺服参数画面的N/M,位置反馈脉冲数,参考计数器容量),调整正常后再设定全闭环参数,重新进行调整。
一.参数设定(FSSB)1.参数1023设定为1;2;3等。
对应光缆接口X,Y,Z等。
2.参数1902.0#,1#=0,伺服FSSB参数自动设定。
3.通过SYSTEM功能键进入FSSB画面。
4.先按【AMP】(放大器),再按【OPRT】,输入1,选择【SETTING】。
如果正常设定,会出现000报警,关机再开机。
5.按【AXIS】,再按【SETTING】,6.FSSB设定完成。
二.伺服参数初始化设定1.把3111.0(SVS)设定为1显现伺服设定和调整画面。
翻到伺服参数设定画面,设定各项(如果是全闭环,先按半闭环设定)。
注:1)第一项(初始化位)设定为0,第二项为电机代码,第三项不需要设定,第四项CMR=2,(车床的X轴为1).2)柔性齿轮比N/M按以下公式计算:电机每转动1圈所需的位置脉冲数(微米)100万三.方向:标准设111,如果需要设定相反的方向,设-111。
速度反馈脉冲数为8192,位置反馈脉冲数12500,参考计数器容量:按电机反馈回来的位置脉冲数,即参考计数器=电机每转动1圈所需的位置脉冲数或其分之一(如果设定不合适,回零将不准)。
以上参数设定完成后,关断系统电源,重新开机,则伺服初始化设定。
四.伺服调整画面:设定时,首先将功能位(2003)的位3(PI)设定1(冲床为0),回路增益(1825)设定为3000(在机床不产生振动的情况下,可以设定为5000),比例,积分增益不要改,速度增益从200增加,每增加100后,用JOG方式分别以慢速和最快速移动坐标,看是否振动。
调整原则是:尽量提高设定值,但是调整的最终结果,都要保证在手动快速,手动慢速,进给等各种情况都不能有振动。
FANUC伺服调试步骤
8
设定指令倍乘比
BEIJING-FANUC
2021/12/11
4.设定CMR(指令倍乘比)
CMR决定由NC输入伺服的移动量的指令倍率 CMR(倍率)= 最小移动单位(NC)/ 检测单位(伺服)
例: 对于NC侧发出1个脉冲指令,机床移动1μm时的最小移动单位是1μm/脉冲 伺服的检测单位则为0.001mm/脉冲, 则CMR=1(x1)
α12/10000i 403
α12/8000ip
α22/8000ip
β8/8000i
334 αc3/6000i
242 α1.5/10000i
304 α15/7000i
316 α1.5/10000i
305 α15/10000i
404 α15/6000ip
408 α30/6000ip
411
β12/7000i 335
FANUC伺服调试步骤
2
伺服调整步骤
2021/12/11
伺服调整步骤和方法 1.初始化设定 2.手动对各种功能的调整
或一键设定, 一键调整 3.用SERVO GUIDE 进一步优化
BEIJING-FANUC
3
伺服调整内容
2021/12/11
BEIJING-FANUC
伺服调整步骤和方法 • 使用HRV2控制的数字伺服参数初始设定 • 速度增益调整
BEIJING-FANUC
7
高速高精度加工伺服调整步骤(使用SERVO GUIDE时)
2021/12/11
•高速高精度相关的参数初始设定值 •高速速度控制的调整 •快速移动加/减速的调整 •位置增益的调整 •基于圆弧的调整 •基于四角的调整 •基于带有1/4圆弧的四角形状的调整
论FANUC数控机床的伺服设定及调整
论FANUC数控机床的伺服设定及调整作者:徐杰来源:《科技创新与应用》2015年第04期摘要:进入二十一世纪,数控机床在工业上的应用越来越广泛,我国的数控机床占有量已经排名世界前列。
在众多数控系统中,FANUC数控系统是目前国内也是世界上市场占有率最高的数控系统,虽然FANUC数控系统的可靠性非常高,但是由于目前国内的操作工对数控机床的保养及维修技术不够精通,经常出现对数控机床的误操作或者数据的误删除,从而导致数控设备的故障。
伺服报警是FANCU数控机床常见的报警之一,文章通过对伺服系统原理以及伺服参数设定的讲解让操作者对FANUC伺服系统的设定及调整有个基础的认识,从而可以使操作者能对一些常见的伺服报警进行处理。
关键词:FANUC;数控机床;数控维修;伺服参数;伺服调整1 伺服系统基本参数的设置FSSB中文全称为高速串行伺服总线,将CNC控制器和多个伺服放大器通过高速串行伺服总线用一根光缆进行连接,从而提高伺服运行的可靠性。
使用高速串行伺服总线对进给轴进行控制时,需要设定如下的参数:No.1023、No.1905、No.1936、1937、No.14340~14349、No.14376~14391。
设定这些参数的方法有如下3种。
1.1 手动设定1首先设定参数No.1023,从而默认的轴设定完成。
由此就不需要设定参数(No.1905,No.1936、1937,No.14340~14349,No.14376~14391),也不会进行自动设定。
但是此项设定方法设定的参数不完整。
1.2 手动设定2直接输入所有参数(No.1023,No.1905,No.1936、1937,No.14340~14349,No.14376~14391)。
1.3 自动设定进入伺服设定画面,设定轴和放大器的关系,数控系统进行轴设定的自动计算,即自动设定相关参数(No.1023,No.1905,No.1936、1937、No.14340~14349,No.14376~14391)。