
异步串行通信的工作方式
异步串行通信的工作方式,然后给出了VB MSComm控件下异步串行通信在电子衡器中的应用实例,包括硬件接口及软件设计。
关键词:RS-232 异步串行通信Visual Basic 电子衡器控件计算机一般提供了2个25针或9针的RS-232标准串行口,简称为COM1和COM2。
在某些应用中,我们还可以通过插通信卡来获得额外的RS-232标准串行口。
利用这些串行口可以与其它数字设备进行一般的数据通信,计算机的串行接口主要用于远程通信和低速输入输出设备。
由于串行数据通信传输线条数最少,而且有许多较便宜的专用芯片可实现它,发送和接受器也简单,因而对数据传输速度要求不高的计算机和数字设备间的近程通信,多采用串行通信实现。
而目前各个厂家生产的电子衡器的称重仪表多配有与上位机通信的RS—232C串行接口,因而计算机与称重仪表之间的数据通信用串口很容易实现,只需要制作一条2芯或3芯的数据线编写相应的接口程序即可实现,不需要增加其他硬件设备。
采用这种方式组成的微机电子衡器有许多优点:称重仪表经过多年的发展,在数据采集、抗干扰、可靠性等方面技术成熟,质量稳定;而计算机在存储容量、数据处理、查询、统计报表等数据管理方面有明显优势。
正是两者的完美结合,才使计算机与称重仪表组成的在线式称重管理系统得到了广泛的应用。
1串行通信的工作方式串行通信,可分为同步和异步两种方式。
异步方式是指在约定的波特率下,传送和接受的数据不需要严格的保持同步,允许有相对的延迟,虽然速度较慢,但经济实用,所以异步串行通信现大量应用于计算机接口技术中。
计算机与称重仪表就采用异步通信的方式传送数据。
1.1异步串行通信的数据格式在这种通信方式中,一般以一个字符为一帧。
一帧最少由三部分组成:起始位、数据位、停止位,开始是一位起始位以发送一个逻辑“0”表示,接着是表示这个数据的数据位,数据位可以是5位、6位、7位或8位,再加一位奇偶校验位,然后是一个、一个半或二个停止位,停止位以逻辑“1”表示。
1.2波特率串行通信每秒传送的位数,传送时先低位后高位。
常用的波特率有600、1200、2400、4800、9600等。
1.3端口在计算机中,一般都配有两个标准串行口,用COM1和COM2表示。
(通常采用2个9针D型阳性插头。
)1.4信号线RS—232C标准规定有25根连线,使用21个信号线。
在我们讨论的微机电子衡器中仅用到3根信号线,它们是:发送数据线TXD(输出信号),接受数据线RXD(输入信号线),信号地GND。
其余信号线定义可参考相关书籍。
2串行通信在电子衡器中的应用实例串行通信接口设计,包括硬件、软件设计两部分。
在WINDOWS操作系统下,可选用VC++、VB等可视化开发工具。
下面将以上海耀华称重系统公司的XK3190—A1+为例,以VB6.0编程语言,说明串行通信的软、硬件设计过程。
2.1称重仪表仪表选用上海耀华XK3190-A1+仪表,其串口通信格式如下:2.1.1连续方式发送:所传送的数据为仪表显示的当前称量(毛重或净重),每帧数据由12组数据组成。
第X组
内容及注释
1
02(XON)开始
2
+或- 符号位
3
称量数据高位
:
称量数据:
:
称量数据:
8
称量数据低位
9
小数点位数从右到左(0~4)
10异或校验高四位
11异或校验低四位
12 03(XOFF)结束。
异步串行通信
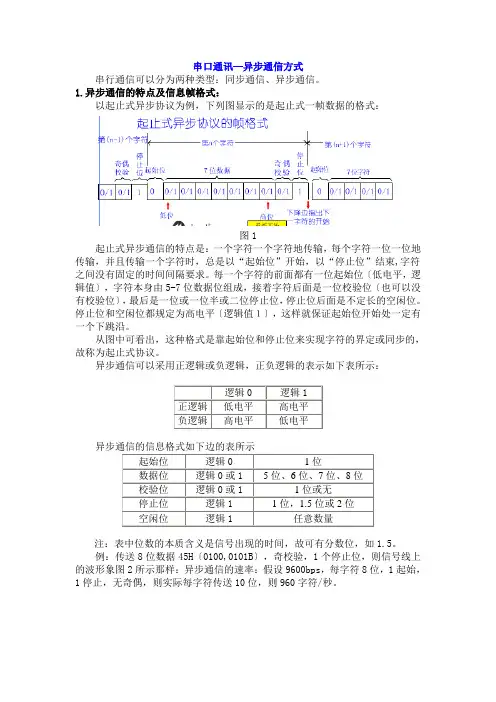
串口通讯—异步通信方式串行通信可以分为两种类型:同步通信、异步通信。
1.异步通信的特点及信息帧格式:以起止式异步协议为例,下列图显示的是起止式一帧数据的格式:图1起止式异步通信的特点是:一个字符一个字符地传输,每个字符一位一位地传输,并且传输一个字符时,总是以“起始位”开始,以“停止位”结束,字符之间没有固定的时间间隔要求。
每一个字符的前面都有一位起始位〔低电平,逻辑值〕,字符本身由5-7位数据位组成,接着字符后面是一位校验位〔也可以没有校验位〕,最后是一位或一位半或二位停止位,停止位后面是不定长的空闲位。
停止位和空闲位都规定为高电平〔逻辑值1〕,这样就保证起始位开始处一定有一个下跳沿。
从图中可看出,这种格式是靠起始位和停止位来实现字符的界定或同步的,故称为起止式协议。
异步通信可以采用正逻辑或负逻辑,正负逻辑的表示如下表所示:注:表中位数的本质含义是信号出现的时间,故可有分数位,如1.5。
例:传送8位数据45H〔0100,0101B〕,奇校验,1个停止位,则信号线上的波形象图2所示那样:异步通信的速率:假设9600bps,每字符8位,1起始,1停止,无奇偶,则实际每字符传送10位,则960字符/秒。
图22.异步通信的接收过程接收端以“接收时钟”和“波特率因子”决定一位的时间长度。
下面以波特率因子等于16〔接收时钟每16个时钟周期,使接收移位寄存器移位一次〕、正逻辑为例说明,如图3所示。
图3〔1〕开始通信时,信号线为空闲〔逻辑1〕,当检测到由1到0的跳变时,开始对“接收时钟”计数。
〔2〕当计到8个时钟时,对输入信号进行检测,假设仍为低电平,则确认这是“起始位”B,而不是干扰信号。
〔3〕接收端检测到起始位后,隔16个接收时钟,对输入信号检测一次,把对应的值作为D0位数据。
假设为逻辑1, 作为数据位1;假设为逻辑0,作为数据位0。
〔4〕再隔16个接收时钟,对输入信号检测一次,把对应的值作为D1位数据。
电子信息工程技术《串行口工作方式1》

方式1的波特率: 其是可变的,为: ×定时器T1溢出率 即为:定时器1溢出率/16或定时器1溢出率/32
2SMOD 32
第三页,共七页。
工作方式1数据传输过程:
发送过程:在工作方式l下发送数据时,CPU执行一条写入SBUF的指令就启动发送,数 据从TD引脚输出,发送完一帧数据时,硬件置位中断标志TI。
接收过程:当REN=1时,接收器对RD引脚进行采样,采样脉冲频率是所选波特率的16倍。 当样到RD引脚上出现从高电平“1〞到低电平“0〞的负跳变时,就启动接收器接收数据。如果接 收到的不是有效起始位,那么重新检测负跳变。接收器按“三中取二〞原那么接收的值是3次采样 中至少两次相同的值来确定采样数据的值以保证采样接收准确无误。
微控制器原理与应用
串行口工作方式1
第一页,共七页。
引入
串行口有四种工作方式,但串行通信主要使用方式1、方式2、方式3。 方式0主要用于扩展并行输入/输出口。
第二页,共七页。
工作方式1:
串行口在方式1下工作于异步通信方式,规定发送或接收一帧数据有10位,包括1位起始位,8位数据位和1 位停止位。串行口采用该方式时,特别适合于点对点的异步通信。方式1的波特率可以改变。
第四页,共七页。
串行口工作方式1:
➢ 工作方式1特点; ➢ 工作方式1数据传输过程;
Su小 结mm
注意:方式1只有在满足以下两个条件 :① RI=0;② SM2=0或接收到的停止位 为1,那么接收到的数据才有效。把接收到
第五页,共七页。
微控制器原理与应用
第六页,共七页。
内容总结
微控制器原理与应用。串行口有四种工作方式,但串行通信主要使用方式1、方式2、方式3。发送 过程:在工作方式l下发送数据时,CPU执行一条写入SBUF的指令就启动发送,数据从TD引脚输出, 发送完一帧数据时,硬件置位中断标志TI。接收过程:当REN=1时,接收器对RD引脚进行采样,采样 脉冲频率是所选波特率的16倍。当采样到RD引脚上出现从高电平“1〞到低电平“0〞的负跳变时, 就启动接收器接收数据。再见
串行通信的工作原理

串行通信的工作原理串行通信是一种在计算机或其他电子设备之间传输数据的方式,其工作原理是通过逐位地传输数据,从而实现数据的传输和通信。
串行通信与并行通信相比,具有传输速度较慢但传输距离较远、传输线数量较少的优势。
在串行通信中,数据以位的形式传输,即每次只传输一个位。
数据通过串行通信线路一个接一个地传输,按照一定的协议和规则进行传输。
串行通信的工作原理主要包括以下几个方面:1. 数据传输方式:串行通信通过一个传输线路逐位地传输数据,通常是通过串行通信线路传输数据。
数据在传输线路上传输时,会经过编码和调制处理,以确保数据传输的可靠性和准确性。
2. 数据传输速率:串行通信的数据传输速率通常以波特率(Baud rate)来衡量,波特率表示每秒传输的波特数,也可以理解为每秒传输的符号数。
波特率越高,数据传输速度越快。
3. 数据帧结构:在串行通信中,数据通常以数据帧的形式传输。
数据帧包括数据字段、校验字段、控制字段等,用于确保数据传输的正确性和完整性。
4. 数据传输协议:串行通信通常使用一定的数据传输协议,如UART(通用异步收发传输)协议、SPI(串行外设接口)协议、I2C(Inter-Integrated Circuit)协议等。
这些协议定义了数据传输的格式、时序、校验等规则,用于确保数据的可靠传输。
5. 数据传输方式:串行通信可以采用同步传输方式和异步传输方式。
同步传输方式需要发送方和接收方之间保持时钟同步,数据按照时钟信号进行传输;而异步传输方式则不需要时钟信号,数据的传输是根据数据帧的起始和停止位进行的。
总的来说,串行通信的工作原理是通过逐位传输数据,通过数据传输线路、数据传输方式、数据帧结构、数据传输协议等多个方面的配合,实现数据的传输和通信。
串行通信在计算机、通信、工业控制等领域广泛应用,是现代电子设备数据传输的重要方式。
串行通信工作方式
在RI=0的条件下,用指令置REN=1即可开始串行接收。TXD端输出移位脉冲,数据依次 由低到高以fosc/12波特率经RXD端接收到SBUF中,一帧数据接收完成后硬件置接收中断标 志位RI为1。若要再次接收一帧数据,应该用指令MOV A,SBUF将上一帧数据取走,并用指 令将RI清零。用方式0通信时,多用查询方式。
1.2 串行工作方式1
方式1是一帧10位的异步串行通信方式,包括1个起始位,8个数据 位和一个停止位。波特率可变,由定时器/计数器T1的溢出率和SMOD (PCON.7)决定。其帧格式如下:
起始 D0 D1 D2 D3 D4 D5 D6 D7 停止
1、 数据发送
发送时只要将数据写入SBUF,在串行口由硬件自动加入起始位和停 止位,构成一个完整的帧格式。然后在移位脉冲的作用下,由TXD端串 行输出。一帧数据发送完毕后硬件自动置TI=1。再次发送数据前,用指 令将TI清零。
单片机原理与应用
串行通信工作方式
80C51串行通信共有4种工作方式,由串行控制寄存器SCON 中SM0 SM1决定。
1.1 串行工作方式0(同步移位寄存器工作方式)
以RXD(P3.0)端作为数据移位的输入/输出端, 以TXD(P3.1)端输出移位脉冲。 移位数据的发送和接收以8位为一帧,不设起始位和停止位,无论输入 /输出,均低位在前高位在后。 其帧格式为:
1.3 串行工作方式2
串行接口工作方式2为9位异步通信接口,传送一帧数据有11位。1位起 始位(低电平信号),8位数据位(先低位后高位),1位可编程位,1位停止位 (高电平信号)。其格式如下:
起始位
数据位
0
D0
D1
D2
D3
D4
D5 D6
《单片机原理及接口技术》第7章习题及答案
《单片机原理及接口技术》(第2版)人民邮电出版社第7章 AT89S51单片机的串行口思考题及习题71.帧格式为1个起始位,8个数据位和1个停止位的异步串行通信方式是方式。
答:方式1。
2.在串行通信中,收发双方对波特率的设定应该是的。
答:相等的。
3.下列选项中,是正确的。
A.串行口通信的第9数据位的功能可由用户定义。
对B.发送数据的第9数据位的内容是在SCON寄存器的TB8位中预先准备好的。
对C.串行通信帧发送时,指令把TB8位的状态送入发送SBUF中。
错D.串行通信接收到的第9位数据送SCON寄存器的RB8中保存。
对E.串行口方式1的波特率是可变的,通过定时器/计数器T1的溢出率设定。
对4.通过串行口发送或接收数据时,在程序中应使用。
A.MOVC指令B.MOVX指令 C.MOV指令 D.XCHD指令答:C5.串行口工作方式1的波特率是。
A.固定的,为f osc/32 B.固定的,为f osc/16C.可变的,通过定时器/计数器T1的溢出率设定D.固定的,为f osc/64答:C6.在异步串行通信中,接收方是如何知道发送方开始发送数据的?答:当接收方检测到RXD端从1到0的跳变时就启动检测器,接收的值是3次连续采样,取其中2次相同的值,以确认是否是真正的起始位的开始,这样能较好地消除干扰引起的影响,以保证可靠无误的开始接受数据。
7.AT89S51单片机的串行口有几种工作方式?有几种帧格式?各种工作方式的波特率如何确定?答:串行口有4种工作方式:方式0、方式1、方式2、方式3;有3种帧格式,方式2和3具有相同的帧格式;方式0的发送和接收都以fosc/12为固定波特率,方式1的波特率=2SMOD /32×定时器T1的溢出率方式2的波特率=2SMOD /64×fosc方式3的波特率=2SMOD /32×定时器T1的溢出率8.假定串行口串行发送的字符格式为1个起始位、8个数据位、1个奇校验位、1个停止位,请画出传送字符“B ”的帧格式。
uart通信的详细讲解
uart通信的详细讲解UART(Universal Asynchronous Receiver/Transmitter)是一种常见的串行通信协议,常用于将数据传输至微控制器、传感器、无线模块等外部设备。
它是一种异步通信方式,意味着数据是以字节为单位发送和接收的,并且在数据发送和接收之间没有时钟信号进行同步。
下面将详细介绍UART通信的原理和工作流程。
UART通信基于一对输入输出引脚,其中TX(发送)和RX(接收)引脚分别用于数据的发送和接收。
通过这对引脚,数据可以以位的形式在串行总线上传输。
TX引脚用于将数据发送给接收方,RX引脚用于接收从发送方发送的数据。
在UART通信中,发送方和接收方之间需要事先约定好一些通信参数,包括波特率(通信速率),数据位宽,校验位和停止位。
通信起始阶段,发送方将要发送的数据从最高有效位(MSB)开始依次发送到TX引脚上。
UART通信是异步的,没有外部时钟信号作为同步信号,因此发送方和接收方之间需要通过提前约定的波特率来进行同步。
波特率表示每秒传输的位数,通常以波特(baud)为单位进行衡量。
在发送数据前,发送方需要先发送一个起始位(通常为逻辑低电平)来通知接收方数据的到来。
然后连续发送数据的位数。
发送方还可以选择在数据位之后发送一位校验位来增强数据的可靠性。
最后,发送方发送一个或多个停止位(通常为逻辑高电平)来标志数据的结束。
接收方在接收数据时,根据约定好的波特率等参数从RX引脚接收数据。
接收方在接收到起始位时开始接收数据,并按照波特率计时以正确的速率接收数据位。
在接收数据后,接收方还可以验证校验位的正确性。
如果校验位不匹配,接收方可以丢弃接收到的数据或者发生错误的数据信号。
最后,接收方等待一个或多个停止位来表示数据的结束。
UART通信的数据传输速率受到波特率的限制,快速的数据通信需要更高的波特率。
波特率的选择要根据通信双方的要求和硬件性能来确定。
总之,UART通信是一种简单、低成本的串行通信方式,用于将数据以位的形式在发送方和接收方之间传输。
单片机中串行通信的三种类型
单片机中串行通信的三种类型在单片机的世界里,串行通信就像一条小小的高速公路,将各种数据在不同的部件之间传递。
它的基本任务就是让不同的设备能够互相“聊天”,共享信息。
想象一下,如果没有串行通信,单片机和外设之间就像被厚厚的墙隔开了,彼此难以沟通。
因此,了解串行通信的三种主要类型非常重要。
下面,我们就来聊聊这些串行通信的类型吧!1. 异步串行通信1.1 什么是异步串行通信?异步串行通信,顾名思义,就是在数据传输的时候,双方并不需要保持同步。
说白了,就是两头在做各自的事情,偶尔通过约定的信号来“打招呼”。
就像你和朋友在微信上聊天,不需要时时刻刻保持在线,偶尔发个消息就行了。
1.2 异步串行通信的工作原理在这种通信方式中,数据被拆分成一串串的字节,每个字节都会被加上一个起始位和一个停止位。
起始位告诉接收方:“嘿,数据来了!”而停止位则是“这条消息完了!”的信号。
这就像在你发短信时,在开始和结束的时候都留个标记,让对方知道你的信息什么时候开始和结束。
1.3 异步串行通信的应用这种通信方式应用非常广泛,比如我们常用的UART(通用异步收发传输器)就属于这个类别。
UART在我们的生活中几乎无处不在,从电脑的串口到一些简单的传感器都用得上它。
2. 同步串行通信2.1 什么是同步串行通信?同步串行通信和异步串行通信有点像“有组织的队伍”,双方在数据传输的过程中要保持同步。
就是说,你发数据的时候,对方也要准备好接收数据,这就像排队一样,大家都得按顺序来。
2.2 同步串行通信的工作原理在同步通信中,除了数据本身,还需要一个额外的时钟信号来确保数据的准确传输。
可以把时钟信号看作是“指挥棒”,它帮助双方协调一致地进行数据传输。
想象一下在舞台上表演的舞者,大家都得跟着同一个节拍才能跳得整齐划一。
2.3 同步串行通信的应用同步串行通信的速度通常比异步串行通信快,因为它减少了数据传输过程中的额外开销。
常见的同步串行通信协议包括SPI(串行外设接口)和I2C(集成电路间接口)。
uart串口工作原理
uart串口工作原理UART(Universal Asynchronous Receiver/Transmitter)是一种通用异步收发器,它是串行通信中常用的一种方式。
UART串口的工作原理是通过发送和接收数据帧来实现数据的传输。
UART串口通信的基本原理是将要发送的数据按照一定的格式进行编码,然后通过串口发送出去;接收端接收到数据后,按照相同的格式进行解码,得到原始数据。
UART串口通信的数据帧一般包括起始位、数据位、校验位和停止位。
具体地,UART串口的工作过程如下:1. 起始位:当发送端要发送数据时,首先发送一个低电平的起始位来表示数据帧的开始。
起始位的作用是告诉接收端数据的传输即将开始。
2. 数据位:起始位之后就是要发送的数据位。
数据位的数量可以是5、6、7或8个,表示数据位的位数。
一般情况下,数据位的位数是8,即一个字节。
3. 校验位:数据位之后可以有一个校验位。
校验位的作用是用来检测数据传输过程中的错误。
常见的校验方式有奇偶校验和校验和两种。
奇偶校验是指校验位的值使得数据位的位数为奇数或偶数;校验和是指校验位的值使得数据位和校验位的和为一个固定值。
4. 停止位:校验位之后是一个或多个停止位。
停止位的作用是告诉接收端数据帧的结束。
通常情况下,停止位是一个高电平的信号。
在UART串口通信中,发送端和接收端的波特率必须一致。
波特率是指数据传输的速率,也就是每秒钟传输的比特数。
常见的波特率有9600、19200、38400等。
UART串口通信的优点是简单、易用,而且适用于各种不同的应用场景。
它在嵌入式系统、通信设备、传感器等领域中得到广泛应用。
总结一下,UART串口是一种通用异步收发器,通过发送和接收数据帧来实现数据的传输。
它的工作原理是将要发送的数据按照一定的格式进行编码,然后通过串口发送出去;接收端接收到数据后,按照相同的格式进行解码,得到原始数据。
UART串口通信的数据帧一般包括起始位、数据位、校验位和停止位。
串行工作方式2和3
知识点目录
1
帧结构 方式2和方式3输出 方式2和方式3输入
1.帧结构
2
方式2或方式3时为11位数据的异步通信口。 TXD为数据发送引脚,RXD为数据接收引脚。 其帧结构如下图所示:
起 空始 闲位
D0 LSB
1帧共11位 数据位9位
停 止空 位闲
Hale Waihona Puke D7RB8/TB8
MSB
3
方式2和方式3时起始位1位,数据9位(含1位附加的第9位,发送时为SCON中的 TB8,接收时为RB8),停止位1位,一帧数据为11位。方式2的波特率固定为晶振 频率的1/64或1/32,方式3的波特率由定时器T1的溢出率决定。
D6
D7
RB8 停止位
RI(中断标志)
接收时,数据从右边移入输入移位寄存器,在起始位0移到最左边时,控制电 路进行最后一次移位。当RI=0,且SM2=0(或接收到的第9位数据为1)时,接收到 的数据装入接收缓冲器SBUF和RB8(接收数据的第9位),置RI=1,向CPU请求中断。 如果条件不满足,则数据丢失,且不置位RI,继续搜索RXD引脚的负跳变。
起 空始 闲位
D0 LSB
1帧共11位 数据位9位
停 止空 位闲
D7
RB8/TB8
MSB
2.方式2和方式3输出
工作时序: 写入SBUF
TXD
起始 D0 D1
TI(中断标志)
4
D2 D3 D4 D5 D6 D7 TB8 停止位
发送开始时,先把起始位0输出到TXD引脚,然后发送移位寄存器的输出位(D0)到TXD 引脚。每一个移位脉冲都使输出移位寄存器的各位右移一位,并由TXD引脚输出。
同步通信和异步通信的传输方式
同步通信和异步通信的传输方式通信是现代社会最基本的交流手段之一。
在网络连通的时代,需要通过不同的方式进行数据传输。
同步通信和异步通信都是通信领域非常重要的传输方式。
同步通信是指在数据的传输过程中,发送方和接收方的时钟是同步的。
也就是说,在发送数据的时候,需要和接收方的时钟进行同步和匹配,使得数据的传输能够实时、准确地进行。
同步通信可以提供高效、可靠的传输方式。
但是,它也有一些不足之处。
例如,同步通信需要使用更多的数据信号线路,这样就意味着它对于电路和软件的设计要求更高。
此外,同步通信还容易受到传输距离以及传输速度等因素的影响。
因此,当需要进行长距离、高速的数据传输时,同步通信可能不太合适。
与同步通信不同,异步通信则是通过发送方和接收方之间的信号进行传输。
在异步通信中,每一份数据都被封装为一个帧,然后发送到接收方。
这些帧经常包含数据、起始符、停止符和奇偶校验位等信息来保证数据传输的准确性。
由于异步通信的传输方式相对简单,因此它很适合于长距离、低速的传输。
此外,由于异步通信可以节省数据信号线路,因此它也很常见于基于串行接口的设备之间。
总体而言,同步通信和异步通信都各自有其独特的应用场景。
当需要进行高效、高速的数据传输时,同步通信可能是更好的选择。
而当需要进行低速、长距离的传输时,异步通信则是更加合适的方式。
当然,这只是一些通用规则,并不一定适用于所有的情况。
在具体的应用场景中,我们需要根据实际需求来选择最适合的通信方式。
综上所述,同步通信和异步通信都是通信领域非常重要的传输方式。
尽管它们的工作方式和原理有所不同,但都可以为不同的应用场景提供高效、可靠的数据传输方式。
在进行通信设计时,我们需要仔细考虑实际需求,选择最适合的通信方式。