
惯性导航单元芯片公司及基本功能性能 2讲解
MIN-IVA900结合了三个方向角速率陀螺仪,三向加速度计,三轴磁强计,混合运算器,16 bit模数转换,微控制器等,通过创新性的算法,无论在静态和动态都能给出精确的方向和姿态。
操作在三轴360度的运动状态,提供姿态的Euler角.MIN-IVA900利用三轴陀螺跟踪系统动态的角度,三轴的加速度计和磁场计跟踪静态的角度,而内置的处理器及控制器,通过滤波和算法,输出实时的角度(无论是在静态还是动态),这就提供了快的响应,当在振动和快速的运动状态下也没有漂移。
稳定的输出通过容易使用的数字格式提供.方向量程360度,任意轴传感器量程陀螺:+/-300 deg/s;加速度:+/-1.7 g;磁场:+/-1.2 Gauss FS A/D分辨率16 bits加速度线性度0.2%加速度零偏稳定性* 0.010 G's陀螺线性度0.2%陀螺零偏稳定性* 0.7 degrees/sec磁强计线性度0.4%磁强计零偏稳定性* 0.010 Gauss方向分辨率<0.1 deg重复性0.20 deg精度+/-0.5 deg(静态),+/-2 deg(动态)输出格式Euler串口数字输出RS-232响应速度100Hz串口数据速率115.2 Kb供应电压9V DC供应电流85 mA操作温度-40 to+70℃尺寸27 x 35x 60 mm冲击1000 G's(非工作状态);500 G's(工作状态)ADIS16355(6DOF)Analog Devices,Inc.(简称ADI公司)将创新、业绩和卓越作为企业的文化支柱,在此基础上已成长为该技术领域最持久高速增长的企业之一。
ADI公司是业界广泛认可的数据转换和信号调理技术全球领先的供应商,拥有遍布世界各地的60,000客户,他们事实上代表了全部类型的电子设备制造商。
ADI公司作为高性能模拟集成电路(IC)制造商庆祝公司在此行业全球领先40多年,其产品广泛用于模拟信号和数字信号处理领域。
公司总部设在美国马萨诸塞州诺伍德市,全球员工约8900人。
公司拥有遍布全球的30个产品设计中心以及位于美国马萨诸塞州、加利福尼亚州、北卡罗来纳州、爱尔兰和菲律宾的多个造基地。
ADI公司的股票在纽约证券交易所上市,并被纳入标准普尔500指数(S&P 500 Index)。
FEATURESTri-axis gyroscope with digital range scaling±75,±150,±300°/s settings14-bit resolutionTri-axis accelerometer±10 g measurement range14-bit resolution350 Hz bandwidthFactory calibrated sensitivity,bias,and alignmentADIS16350:+25°C,ADIS16355:-40°C to+85°CDigitally controlled bias calibrationDigitally controlled sample rateDigitally controlled filteringProgrammable condition monitoringAuxiliary digital input/outputDigitally activated self-testProgrammable power managementEmbedded temperature sensorSPI-compatible serial interfaceAuxiliary 12-bit ADC input and DAC outputSingle-supply operation:4.75 V to 5.25 V2000 g shock survivability1.体积仅23mm*23mm*23mm!2.工厂对灵敏度、零偏、安装误差进行全温校准(从-40℃~+85℃)3.三个轴的角速率测量范围:±75°/s,±150°/s,±300°/s(可通过程序设定)分辨率:14位4.三个轴的加速度测量范围:±10g分辨率:14位5.带宽:350Hz(可通过程序设定其他任意带宽值)6.嵌入式温度传感器ADIS16355是美国ADI公司最新推出的一款数字输出、全温校准的高性能、微惯性测量系统。
输出为SPI 串行接口,提供三个角速率信号、三个线加速度计信号、温度传感器信号、电源电压信号和一个辅助的模拟输入。
工厂对零偏和灵敏度进行了全温、精密校准。
一.特点:1.体积仅23mm*23mm*23mm!2.工厂对灵敏度、零偏、安装误差进行全温校准(从-40℃~+85℃)3.三个轴的角速率测量范围:±75°/s,±150°/s,±300°/s(可通过程序设定)分辨率:14位4.三个轴的加速度测量范围:±10g分辨率:14位5.带宽:350Hz(可通过程序设定其他任意带宽值)6.嵌入式温度传感器7.SPI串行接口输出8.辅助的12位ADC输入和12位DAC输出9.数字控制零偏校准10.数字控制采样速率11.数字控制滤波12.数字激励自检功能13.可编程报警14.可编程电源管理15.辅助数字I/O接口16.供电电压:5V±5%17.承受冲击加速度:2000g(通电情况下)二.典型应用:飞行器的导航与控制平台稳定与控制运动控制与分析惯性测量单元GPS辅助导航摄像稳定机器人三.IMU性能参数:(条件:温度=-40℃~+85℃;Vcc=5V;角速率=0°/s;动态范围=±300°/s,±1g)参数条件数值单位陀螺灵灵敏度25℃,动态范围:±300°/s 0.07326 °/s/LSB25℃,动态范围:±150°/s 0.03663 °/s/LSB25℃,动态范围:±75°/s 0.01832 °/s/LSB 灵敏度40 ppm/℃敏度温度系数非线性0.1 % 陀螺轴非正交性25℃,与理想90°比±0.05 °陀螺轴失准角25℃,相对于基准面±0.5 °陀螺零偏零偏稳定性25℃,1σ0.015 °/s 角度随机游走25℃,1σ 4.2 °/温漂系数0.008 °/s/℃g值敏感任意轴,1σ0.05 °/s/g 电压敏感Vcc=4.75V to 5.25V 0.25 °/s/V陀螺噪声输出噪声25℃,动态范围:±300°/s,不滤波0.6 °/s rms25℃,动态范围:±150°/s,4阶滤波0.35 °/s rms25℃,动态范围:±75°/s,16阶滤波0.17 °/s rms 速率噪声密度25℃,频率=25Hz,±300°/s,不滤波0.07 °/s/rms陀螺频响3dB带宽350 Hz 谐振频率14 KHz加计灵敏度测量范围每个轴±10 g灵敏度25℃,每个轴 2.522 mg/LSB 非线性±0.2 %温度系数10 ppm/℃加计轴间非正交性25℃,与理想90°比±0.25 °加计轴失准角25℃,相对于基准面±0.5 °加计零偏0g偏置25℃±20 mg 温度系数0.33 mg/℃加计噪声输出噪声25℃,无滤波35 mg rms 噪声密度25℃,无滤波 1.85 mg/rms加计频响3dB带宽350 Hz 谐振频率10 KHz温度传感器输出25℃0 LSB 灵敏度6.88 LSB/℃ADC 输入分辨率12 bits 输入范围0~2.5 VDAC 输出分辨率12 bits 输出范围0~2.5 V转换速度最大采样率819.2 sps 最小采样率0.413 sps启动时间初始上电150 ms 休眠模式恢复 3 ms供电供电电压5±5% V 供电电流25℃,通常模式33 mA25℃,快速模式57 mA25℃,休眠模式500 μAITG3200Invensense是传感器与可携式行动设备开发与销售的全球领导者,拥有世界一流的性能,尺寸和成本。
该公司的努力已引进世界上第一个集成双轴陀螺仪,其防震功能提供数字相机与行动电话极高的画面质量。
基于航迹推测和与定位置的服务为可携式导航设备(PNDs)和行动电话皆有极高的性能。
Invensense创新开发,在MEMS运动传感器的设计与制作的基础上,结合专利nasiri加工,终于使世界上第一个集成双轴陀螺仪克服了目前手持式消费产品的难题,提供市场上以最小的足迹,最低的成本和最高效能传感器,Invensense的IDG家庭陀螺仪的传感器是专为简易的整合为设计,目前Invensense传感器出货量已达百万。
Invensense由史蒂芬于2003年成立,总公司位于美国加州圣荷西。
Invensense主要投资者包括artiman合资企业,partech国际和高通公司。
ITG-3200是首个在单一硅芯片上,集成了回转仪和三个旋转轴(倾斜,转动,偏转),功耗减少了50%,封装尺寸减少67%。
器件采用QFN封装,尺寸为4mmx4mmx0.9mm,其三轴融合消除了轴交叉干扰和零偏移率。
数字输出无需外部、高分辨率ADC。
其它性能包括低通滤波器,嵌入式温度传感器,I2C串行接口,满刻度范围高达2000°/s,噪音系数为0.03o/s/Hz,交叉轴隔离为±2%。
现可提供ITG-3200样片,2010年第一季度将批量生产。
ITG-3200是全球首例单一芯片并以数位方式输出的三轴MEMS陀螺仪IC,专为游戏、3D鼠标,以及3D遥控应用而设计。
ITG-3200的特性在于运用三个16-bit的类比/数位转换器(ADCs)来数字化陀螺仪输出端,有程控的内建低通滤波器频宽,以及快速模式的I2C(Fast Mode I2C)(400kHz)界面。
其特性另有内建温度传感器与精准差仅2%的内建震荡设计。
此突破性的陀螺仪技术提供了缩小高达67%之包装尺寸,减少了50%的耗电量,相较于其他竞争厂商的多芯片组陀螺仪解决方案,ITG-3200具有其固有的成本优势。
惯性导航仪的工作原理

惯性导航仪的工作原理导航是指确定位置、确定方向和确定速度的过程。
惯性导航仪是一种利用惯性力学原理来实现导航功能的设备。
它通过测量和集成加速度和角速度的信息,来计算和估计飞行器、船舶或车辆的位置、方向和速度。
惯性导航仪由三个主要部分组成:加速度计、陀螺仪和数据处理单元。
1. 加速度计:加速度计用于测量飞行器在三个轴向上的加速度。
它可以通过测量物体受到的惯性力来确定物体的加速度。
加速度计通常使用微机电系统(MEMS)技术制造,其中微小的质量块通过弹簧悬挂在芯片上。
当飞行器加速时,质量块会偏离其平衡位置,从而导致电容或电阻的变化。
这些变化被转换为电信号,然后被传输到数据处理单元进行处理。
2. 陀螺仪:陀螺仪用于测量飞行器的角速度。
它可以通过检测飞行器的旋转来确定其角速度。
陀螺仪通常使用激光陀螺仪或微机电系统陀螺仪来实现。
激光陀螺仪利用激光束在环形路径上的传播时间来测量角速度。
微机电系统陀螺仪则使用微小的振动结构来测量飞行器的旋转。
陀螺仪输出的信号也被传输到数据处理单元进行处理。
3. 数据处理单元:数据处理单元是惯性导航仪的核心部分,负责接收、处理和集成来自加速度计和陀螺仪的信号。
它通过对加速度和角速度进行积分,可以计算出飞行器的位置、方向和速度。
数据处理单元通常由微处理器和相关算法组成。
这些算法可以校正误差、滤波噪声,并提供准确的导航信息。
惯性导航仪的工作原理基于牛顿的第一和第二定律。
根据牛顿的第一定律,一个物体在没有外力作用下会保持静止或匀速直线运动。
根据牛顿的第二定律,物体的加速度与作用在物体上的力成正比,与物体的质量成反比。
因此,通过测量加速度和角速度,惯性导航仪可以推断出飞行器的位置、方向和速度。
然而,惯性导航仪存在一些误差和漂移问题。
加速度计和陀螺仪可能受到振动、温度变化和机械振动等外界因素的影响,从而导致测量误差。
此外,由于积分过程中的误差累积,导航信息的准确性会随着时间的推移而下降。
为了解决这些问题,惯性导航仪通常与其他导航系统(如全球定位系统)结合使用,通过融合多种传感器的数据来提高导航的准确性和稳定性。
JY901使用说明V2

高精度惯性导航模块JY-901说明书1产品概述模块集成高精度的陀螺仪、加速度计、地磁场传感器,采用高性能的微处理器和先进的动力学解算与卡尔曼动态滤波算法,能够快速求解出模块当前的实时运动姿态。
采用先进的数字滤波技术,能有效降低测量噪声,提高测量精度。
模块内部集成了姿态解算器,配合动态卡尔曼滤波算法,能够在动态环境下准确输出模块的当前姿态,姿态测量精度0.01度,稳定性极高,性能甚至优于某些专业的倾角仪!模块内部自带电压稳定电路,工作电压3v~6v,引脚电平兼容3.3V/5V的嵌入式系统,连接方便。
支持串口和IIC两种数字接口。
方便用户选择最佳的连接方式。
串口速率2400bps~921600bps可调,IIC接口支持全速400K速率。
最高200Hz数据输出速率。
输入内容可以任意选择,输出速率可调节。
保留4路扩展端口,可以分别配置为模拟输入,数字输入,数字输出,PWM输出等功能。
具备GPS连接能力。
可接受符合NMEA-0183标准的串口GPS数据,形成GPS-IMU组合导航单元。
采用邮票孔镀金工艺,可嵌入用户的PCB板中。
4层PCB板工艺,更薄、更小、更可靠。
2 性能参数 1、电压:3V~6V2、电流:<40mA3、体积:15.24mm X 15.24mm X 2mm4、焊盘间距:上下100mil(2.54mm),左右600mil(15.24mm)5、测量维度:加速度:3维,角速度:3维,磁场:3维,角度:3维,气压:1维,GPS :3维6、量程:加速度:±16g ,角速度:±2000°/s ,角度±180°。
7、分辨率:加速度:6.1e-5g ,角速度:7.6e-3°/s 。
8、稳定性:加速度:0.01g ,角速度0.05°/s 。
9、姿态测量稳定度:0.01°。
10、数据输出内容:时间、加速度、角速度、角度、磁场、端口状态、气压(JY-901B )、高度(JY-901B )、经纬度(需连接GPS )、地速(需连接GPS )。
惯导(惯性导航系统).

北京七维航测科技股份有限公司 Beijing SDi Science&Technology Co.,Ltd.惯导(惯性导航系统)概述惯性导航系统(INS,以下简称惯导)是一种不依赖于外部信息、也不向外部辐射能量的自主式导航系统。
其工作环境不仅包括空中、地面,还可以在水下。
惯导的基本工作原理是以牛顿力学定律为基础,通过测量载体在惯性参考系的加速度,将它对时间进行积分,且把它变换到导航坐标系中,就能够得到在导航坐标系中的速度、偏航角和位置等信息。
惯性导航系统(英语:INS)惯性导航系统是以陀螺和加速度计为敏感器件的导航参数解算系统,该系统根据陀螺的输出建立导航坐标系,根据加速度计输出解算出运载体在导航坐标系中的速度和位置。
运用领域现代惯性技术在各国政府雄厚资金的支持下,己经从最初的军事应用渗透到民用领域。
惯性技术在国防装备技术中占有非常重要的地位。
对于惯性制导的中远程导弹,一般说来命中精度70%取决于制导系统的精度。
对于导弹核潜艇,由于潜航时间长,其位置和速度是变化的,而这些数据是发射导弹的初始参数,直接影响导弹的命中精度,因而需要提供高精度位置、速度和垂直对准信号。
目前适用于潜艇的唯一导航设备就是惯性导航系统。
惯性导航完全是依靠运载体自身设备独立自主地进行导航,不依赖外部信息,具有隐蔽性好、工作不受气象条件和人为干扰影响的优点,而且精度高。
对于远程巡航导弹,惯性制导系统加上地图匹配技术或其它制导技术,可保证它飞越几千公里之后仍能以很高的精度击中目标。
惯性技术己经逐步推广到航天、航空、航海、石油开发、大地测量、海洋调查、地质钻控、机器人技术和铁路等领域,随着新型惯性敏感器件的出现,惯性技术在汽车工业、医疗电子设备中都得到了应用。
因此惯性技术不仅在国防现代化中占有十分重要的地位,在国民经济各个领域中也日益显示出它的巨大作用。
北京七维航测科技股份有限公司Beijing SDi Science&Technology Co.,Ltd.导航和惯导从广义上讲从起始点将航行载体引导到目的地的过程统称为导航。
惯性导航仪的工作原理
惯性导航仪的工作原理引言概述:惯性导航仪是一种用于飞行器、舰船、导弹等载具的导航设备,它能够通过测量载具的加速度和角速度来确定载具的位置、速度和方向。
惯性导航仪具有高精度、独立性强等优点,被广泛应用于航空航天领域。
一、惯性导航仪的基本原理1.1 惯性导航仪的加速度测量原理惯性导航仪内置加速度计,通过测量载具的加速度来确定载具的运动状态。
当载具发生加速度变化时,加速度计会产生相应的电信号,进而计算出载具的加速度值。
1.2 惯性导航仪的角速度测量原理惯性导航仪内置陀螺仪,通过测量载具的角速度来确定载具的旋转状态。
陀螺仪会产生相应的电信号,用于计算载具的角速度值。
1.3 综合加速度和角速度信息惯性导航仪会综合加速度和角速度信息,通过积分计算出载具的位置、速度和方向,从而实现导航功能。
二、惯性导航仪的误差补偿原理2.1 零偏误差补偿惯性导航仪存在零偏误差,需要进行零偏误差补偿。
通过定期校准零偏误差,可以提高导航仪的准确性。
2.2 温度漂移补偿惯性导航仪的性能会受到温度的影响,需要进行温度漂移补偿。
通过传感器内部的温度补偿电路,可以减小温度对导航仪的影响。
2.3 震动干扰抑制惯性导航仪在运动过程中会受到震动干扰,需要进行震动干扰抑制。
通过滤波算法和信号处理技术,可以减小震动对导航仪的影响。
三、惯性导航仪的工作模式3.1 静态模式在载具住手运动时,惯性导航仪处于静态模式。
此时,导航仪主要通过加速度计和陀螺仪测量载具的姿态和位置。
3.2 动态模式在载具运动时,惯性导航仪处于动态模式。
此时,导航仪主要通过积分计算出载具的位置、速度和方向。
3.3 切换模式惯性导航仪可以根据载具的运动状态自动切换不同的工作模式,以确保导航的准确性和稳定性。
四、惯性导航仪的应用领域4.1 航空领域惯性导航仪被广泛应用于飞机、直升机等航空器上,用于实现飞行导航和飞行控制。
4.2 舰船领域惯性导航仪也被应用于舰船上,用于实现航行导航和姿态控制。
IMU(惯性测量单元)简介

个球好了:的,在实际应用中,可能通过弹簧等装置来测量力。
这个力可以是加速度引起的,但在下面的例子中,我们会发现它不一定是加速度引起的。
如果我们把模型放在地球上,球会落在Z-墙面上并对其施加一个1g的力,见下图:在这种情况下盒子没有移动但我们任然读取到Z轴有-1g的值。
球在墙壁上施加的压力是由引力造成的。
在理论上,它可以是不同类型的力量- 例如,你可以想象我们的球是铁质的,将一个磁铁放在盒子旁边那球就会撞上另一面墙。
引用这个例子只是为了说明加速度计的本质是检测力而非加速度。
只是加速度所引起的惯性力正好能被加速度计的检测装置所捕获。
虽然这个模型并非一个MEMS传感器的真实构造,但它用来解决与加速度计相关的问题相当有效。
实际上有些类似传感器中有金属小球,它们称作倾角开关,但是它们的功能更弱,只能检测设备是否在一定程度内倾斜,却不能得到倾斜的程度。
到目前为止,我们已经分析了单轴的加速度计输出,这是使用单轴加速度计所能得到的。
三轴加速度计的真正价值在于它们能够检测全部三个轴的惯性力。
让我们回到盒子模型,并将盒子向右旋转45度。
现在球会与两个面接触:Z-和X-,见下图:0.71g这个值是不是任意的,它们实际上是1/2的平方根的近似值。
我们介绍加速度计的下一个模型时这一点会更清楚。
在上一个模型中我们引入了重力并旋转了盒子。
在最后的两个例子中我们分析了盒子在两种情况下的输出值,力矢量保持不变。
虽然这有助于理解加速度计是怎么和外部力相互作用的,但如果我们将坐标系换为加速度的三个轴并想象矢量力在周围旋转,这会更方便计算。
请看看在上面的模型,我保留了轴的颜色,以便你的思维能更好的从上一个模型转到新的模型中。
想象新模型中每个轴都分别垂直于原模型中各自的墙面。
矢量R是加速度计所检测的矢量(它可能是重力或上面例子中惯性力的合成)。
RX,RY,RZ是矢量R在X,Y,Z 上的投影。
请注意下列关系:,R ^ 2 = RX ^ 2 + RY ^ 2 + RZ ^ 2(公式1)此公式等价于三维空间勾股定理。
高精度6轴惯性导航模块说明书
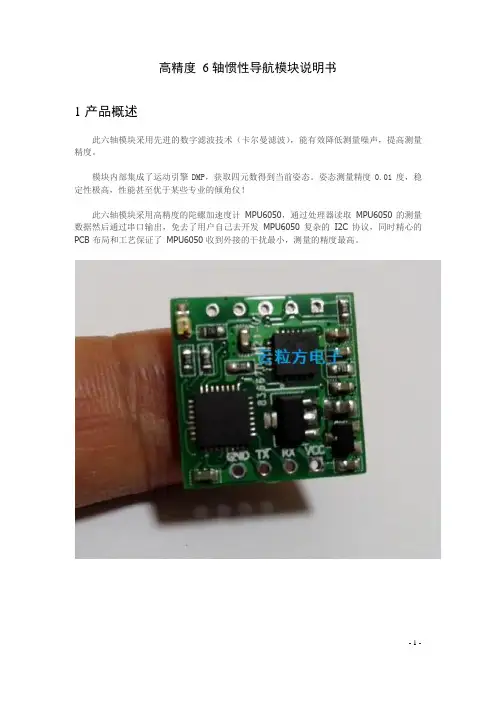
高精度 6 轴惯性导航模块说明书1产品概述此六轴模块采用先进的数字滤波技术(卡尔曼滤波),能有效降低测量噪声,提高测量精度。
模块内部集成了运动引擎DMP,获取四元数得到当前姿态。
姿态测量精度0.01度,稳定性极高,性能甚至优于某些专业的倾角仪!此六轴模块采用高精度的陀螺加速度计MPU6050,通过处理器读取MPU6050 的测量数据然后通过串口输出,免去了用户自己去开发MPU6050 复杂的I2C 协议,同时精心的PCB 布局和工艺保证了MPU6050 收到外接的干扰最小,测量的精度最高。
2性能参数1、电压:3V~6V2、电流:<10mA3、体积:17.8mm X 17.8mm 重量:1.1g4、焊盘间距:上下100mil(2.54mm),左右600mil(15.24mm)5、测量维度:加速度:3 维,角速度:3 维,姿态角:3 维6、量程:加速度:± 16g,角速度:± 2000°/s。
7、分辨率:加速度:6.1e-5g,角速度:7.6e-3°/s。
8、稳定性:加速度:0.01g,角速度0.05°/s。
9、姿态测量稳定度:0.01°。
10、数据输出频率100Hz(波特率115200)/20Hz(波特率9600)。
11、数据接口:串口(TTL 电平),I2C(直接连MPU6050,无姿态输出)10、波特率115200kps/9600kps。
3引脚说明:名称功能VCC 模块电源,3.3V 或 24V 输入RX 串行数据输入,TTL 电平TX 串行数据输出,TTL 电平GND 地线负极4硬件连接方法4.1与计算机与计算机连接,需要USB 转TTL 电平的串口模块。
推荐以下USB 转串口模块。
USB 串口模块连接6050 模块的方法是:USB 串口模块的+5V,TXD,RXD,GND 接6050 模块的VCC,RX,TX,GND。
注意TXD 和RXD 的交叉。
惯性导航的工作原理及惯性导航系统分类
惯性导航的工作原理及惯性导航系统分类
惯性导航系统(INS)是一种自主式的导航设备,能连续、实时地提供载体位置、姿态、速度等信息;特点是不依赖外界信息,不受气候条件和外部各种干扰因素。
惯性导航及控制系统最初主要为航空航天、地面及海上军事用户所应用,是现代国防系统的核心技术产品,被广泛应用于飞机、导弹、舰船、潜艇、坦克等国防领域。
随着成本的降低和需求的增长,惯性导航技术已扩展到大地测量、资源勘测、地球物理测量、海洋探测、铁路、隧道等商用领域,甚至在机器人、摄像机、儿童玩具中也被广泛应用。
不同领域使用惯性传感器的目的、方法大致相同,但对器件性能要求的侧重各不相同。
从精度方面来看,航天与航海领域对精度要求高,其连续工作时间也长;从系统寿命来看,卫星、空间站等航天器要求最高,因其发射升空后不可更换或维修;制导武器对系统寿命要求最短,但可能须要满足长时间战备的要求。
涉及到军事应用等领域,对可靠性要求较高。
惯性导航的工作原理
惯性导航系统是一种自主式的导航方法,它完全依靠载体上的设备自主地确定载体的航向、位置、姿态和速度等导航参数,而不需要借助外界任何的光、电、磁等信息。
惯性导航是一门涉及精密机械、计算机技术、微电子、光学、自动控制、材料等多种学科和领域的综合技术。
其基本工作原理是以牛顿力学定律为基础,通过测量载体在惯性参考系的加速度、角加速度,将它对时间进行一次积分,求得运动载体的速度、角速度,之后进行二次积分求得运动载体的位置信息,然后将其变换到导航坐标系,得到在导航坐标系中的速度、偏航角和位置信息等。
百度搜索“乐晴智库”,获得更多行业深度研究报告
惯性导航系统分类。
惯性导航的基本原理及应用
惯性导航的基本原理及应用惯性导航是一种基于惯性传感器技术的导航系统,它能够通过测量车辆、航空器或船只的加速度和角速度来推导出其位置、速度和姿态信息。
惯性导航系统利用了牛顿力学中的惯性原理,即物体在没有外界力作用下会保持匀速直线运动或保持不变的角速度。
基于这一原理,惯性导航系统可以通过不断积分加速度和角速度的数据来推导出车辆或飞行器的运动状态,实现自主导航和定位。
惯性导航系统的核心组件包括加速度传感器和陀螺仪。
加速度传感器用于测量运动物体的加速度,而陀螺仪则可以测量物体的角速度。
通过不断地对这些传感器所得到的数据进行积分运算,可以推导出车辆或飞行器的位置、速度和姿态信息。
此外,惯性导航系统通常还会与全球卫星定位系统(GPS)等其他导航系统相结合,以提高其定位精度和可靠性。
惯性导航系统的基本原理是利用牛顿运动方程和刚体运动学原理,通过积分运算来推导出车辆或飞行器的位置、速度和姿态信息。
具体来说,惯性导航系统首先通过加速度传感器和陀螺仪来测量车辆或飞行器的加速度和角速度,然后利用这些数据进行姿态解算和定位计算。
由于积分运算会引入误差累积,因此惯性导航系统通常会通过组合滤波算法来对导航信息进行优化和校正,以提高其定位精度和稳定性。
惯性导航系统具有许多应用,特别是在需要高精度导航和定位的领域。
例如,在航空航天领域,惯性导航系统常被用于飞行器的姿态控制、自主导航和惯性测量单元(IMU)等方面。
在军事领域,惯性导航系统可以用于导弹、无人机和战车等武器装备的精确定位和导航。
此外,在汽车、船舶和铁路等交通运输领域,惯性导航系统也可以为车辆的自主导航和定位提供支持。
另外,惯性导航系统还在船舶、海洋科学研究和海洋勘测等领域有着重要的应用。
总而言之,惯性导航系统基于惯性传感器技术,利用加速度传感器和陀螺仪等传感器来测量车辆或飞行器的运动信息,通过积分和滤波运算来推导出其位置、速度和姿态信息。
惯性导航系统在航空航天、军事、交通运输和海洋领域等有着广泛的应用,对提高导航定位精度和自主导航能力具有重要意义。
惯性导航知识点
惯性导航知识点概述惯性导航是一种基于物理原理的导航技术,它利用惯性传感器测量物体的加速度和角速度来推测其位置和方向。
这种导航方式不受外部环境的影响,因此在无法使用地面、天空或卫星信号进行导航的环境中具有很高的适用性。
本文将介绍惯性导航的原理、应用和未来发展方向。
一、惯性导航原理惯性导航基于牛顿第一定律,即物体在没有外力作用时将保持静止或匀速直线运动。
根据这个原理,惯性导航系统利用加速度计和陀螺仪来测量物体的加速度和角速度,并通过积分计算出位置和方向。
加速度计测量物体的加速度,而陀螺仪测量物体的角速度。
结合这两个测量值,我们可以获得物体的运动状态。
二、惯性导航应用惯性导航在许多领域中都有广泛的应用。
一方面,在航空航天领域,惯性导航被广泛用于飞机、导弹和航天器等的导航系统中。
因为这些系统需要长时间在没有卫星信号的空间中运作,而惯性导航正好可以提供稳定准确的导航信息。
另一方面,在汽车和船舶领域,惯性导航也可以用于提供车辆和船只的位置和方向信息。
三、惯性导航的优势和限制与其他导航技术相比,惯性导航具有一些独特的优势。
首先,惯性导航不受外部环境的干扰,能够在恶劣天气条件下工作。
其次,惯性导航系统具有较高的精度和更新速率,可以提供准确的导航信息。
然而,惯性导航也存在一些限制。
由于惯性传感器存在漂移问题,导航的误差会随时间累积,因此需要通过其他导航系统进行校正,如全球卫星定位系统(GPS)。
四、惯性导航的未来发展方向随着技术的不断发展,惯性导航正朝着更加精确和可靠的方向发展。
首先,研究人员正在努力改进惯性传感器的性能,减小测量误差和漂移问题,提高导航的精度。
其次,结合其他导航系统,如GPS和地图数据,可以进一步提高惯性导航的可靠性和准确性。
此外,随着人工智能技术的发展,惯性导航系统可能会与其他智能设备和系统进行集成,实现更多应用场景和功能。
总结惯性导航是一种基于物理原理的导航技术,利用惯性传感器测量物体的加速度和角速度来推测其位置和方向。
惯性导航的原理和应用
惯性导航的原理和应用1. 惯性导航的概述惯性导航是一种基于惯性测量单元(Inertial Measurement Unit, IMU)的导航技术。
IMU通常由加速度计和陀螺仪组成,通过测量物体的线性加速度和角速度来估计和预测姿态、位置和速度等导航参数。
2. 惯性导航的原理惯性导航基于牛顿力学定律和旋转运动定律,通过积分测量的加速度和角速度来更新导航参数。
惯性导航系统是一个闭环控制系统,其主要原理如下:•加速度计测量物体的线性加速度,陀螺仪测量物体的角速度。
•加速度计和陀螺仪的测量值在一定时间间隔内采样并进行积分,得到速度和位置的估计值。
•估计值由卡尔曼滤波器或其他滤波算法进行融合和校正,得到更精确的导航参数。
3. 惯性导航的优势惯性导航具有以下几点优势:•实时性高:惯性导航系统不需要外部信号的输入,可以即时获取和更新导航信息。
•精度较高:惯性导航系统通过积分加速度和角速度,可以提供相对较高的姿态、位置和速度测量精度。
•可靠性强:惯性导航独立于外界环境和对地基站的依赖,可以在恶劣条件下正常工作。
•应用范围广:惯性导航可以应用于航空航天、无人驾驶、船舶导航、运动追踪等领域。
4. 惯性导航的应用惯性导航在多个领域有广泛的应用,以下列举几个常见的应用场景:•航空航天:惯性导航在飞机、导弹和卫星等航空航天器中被广泛使用。
它可以提供飞行姿态、速度和位置的实时估计,为导航和姿态控制提供支持。
•无人驾驶:无人驾驶汽车、船舶和飞行器通常使用惯性导航系统进行实时定位和导航。
惯性导航可以为无人驾驶系统提供稳定的位置和姿态信息。
•运动追踪:惯性导航在运动追踪和运动分析领域也有广泛的应用。
例如,运动传感器可以用于定位和跟踪运动员或物体的姿态和运动轨迹。
•船舶导航:惯性导航在船舶导航中也是一种常见的技术。
它可以提供船舶的姿态、速度和位置信息,用于航行控制和航线规划。
5. 惯性导航的挑战和改进惯性导航也存在一些挑战和限制,例如测量误差的累积、漂移、传感器失准等。