
FANUC 0 系统部分参数功能说明
4 ORC
3 TOC
2 DCS
1 PROD
0 DCS
0:不进行自动漂移补偿。
RDRN 1:快移时空运转有效。
0:快移时空运转无效。
DECI 1:返回参考点时,减速信号为“1”时开始减速。
0:返回参考点时,减速信号为“0”时开始减速。
ORC 1:偏置量用直径表示。
0:偏置量用半径表示。
IOF 1:偏置量绝对值输入。
0:偏置量增量值输入。
TOC 1:偏置可补复置键取消。
0:偏置不补复置键取消。
DCS 1:按 MDI 面板上的 START 键可直接启动 CNC 而不必经过机床侧(仅 MDI 状态)。
0:按 MDI 面板上的 START 键向机床侧发信号,当机床侧启动信号返回时,CNC 才启动。
PROD 1:坐标值显示的是编程的位置。
HRPC
用位置编码器 用高分辩率编码器 定向方法(编码器/磁传感器) 内装传感器 位置编码器信号 高分辩率编码器
JGNPMC DPCRAM
用 PMC 显示 PMC 操作菜单 图形显示的绘图坐标系
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
参数功能
0001 7 ADFT
6 RDRN
5 DECI
ADFT 1:进行自动漂移补偿。
0:坐标值显示的是加上偏置值的实际位置。
SCW 1:最小指令值为英制(机床为英制) 0:最小指令值为米制(机床为米制)
0002
7
6
5
4
3
2
1
0
NFED TFHD HSLE
ASR33 PPD
STP2
NFED 1: 使用阅读/穿孔输出程序时,不输出前后的引导部分。(使用 FANUC 磁泡盒时设为“1”)
0
14/5
WIGA
刀补量的限制
0
15/4
MORB
直接输入刀补测量值的按钮
0
24/6
QNI
刀补测量 B 时补偿号的选择
0
75/3
WNPT
刀尖补偿号的指定(在几何还是在磨损中)
0
122
刀补偿量 B 时的补偿号
0
728
最大的刀具磨损补偿增量值
0
729
最大的刀具磨损补偿值
0
78/0
NOINOW
用 MDI 键输入磨损补偿量
复位时清除刀长补偿矢量
0
0
1/4
ORC
刀具补偿值(半径/直径输入)
0
8/6
NOFC
刀补量计数器输入
0
10/5
DOFSI
刀偏量直接输入
0
13/1
GOFU2
几何补偿号(由刀补号或刀号)指定
0
13/2
GMOFS
加几何补偿值(运动/变坐标)
0
14/0
T2D
T 代码位数
0
14/1
GMCL
复位时是否清几何补偿值
0:使用两个手摇脉冲发生器时,轴选择信号无效。 (与轴选择信号无关,旋转手摇脉冲发生器,轴即移动) 注:有一个手摇脉冲发生时,引参数设为“0”。 (※此项功能在 OT—Mate 中无效)
ASR33 1:阅读/穿孔接口为 20mA 电流环接口。 0:阅读/穿孔接口用于 FANUC PPR,FANUC 磁包盒或便携式纸阅读机。(设定参数 I/O“0”时有效)
表 5 行程限位
8/6 15/4 24/4 57/5 65/3 700—703 704—707 15/2 20/4 24/4 743—746 747—750 804—806 807—809 770—773 774—777
OTZN LM2 INOUT HOT3 PSOT
COTZ LM2 INOUT
Z 轴行程限位检查否 第二行行程限位 第三行行程限位 超行程—LMX—+LMZ 有效 回零点前是否检查行程限位 各轴正向行程 各轴负向行程 超行程—LMX—+LMZ 有效 第二行行程限位 第三行行程限位 第二行行程正向限位 第二行行程反向限位 第三行行程正向限位 第三行行程反向限位 第二行行程正向限位 第二行行程反向限位
0
G96 或换档(#3/5:GST=1)或模拟主轴定向
108
0
0
(SOR:G120/5:M=1)速度
110
检查 SAR(G120/4)的延时时间
0
516
模拟主轴的增益(G96)
0
539
模拟主轴电动机的偏移补偿电压(G96)
0
551
G96 的主轴最高转速
0
556
G96 的主轴最高转速
0
540—543
各档主轴的最高转速
0:使用阅读/穿孔输出程序时,输出前后的引导部分。(设定参数 I/O 为“0”时有效)。
TFHD 1:TEACHIN (JOG)状态下,手摇脉冲发生器有效。
0:TEACHIN JOG (JOG 示教)状态下,手摇脉冲发生器无效。
HSLE 1: 使用两个手摇脉冲发生器时,轴选择信号有效。
(在轴选择信号关断时,手摇脉搏冲发生器不起作用)
0
0
78/1
NOINOG
用 MDI 键输入几何补偿量
0
0
78/2
NOINMV
用 MDI 键输入宏程序变量
0
0
78/3
NOINMZ
用 MDI 键输入工件坐标偏移量
0
0
在自动方式的停止时,用 MDI 键输入工件坐标
393/2
MKNMDI
0
0
偏移量
表 12 主轴参数 13/5
ORCM
定向时,S 模拟输出的极性
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
747—750 751—754 760—763 764—767
表 6 进给与伺服电机参数
1/6 8/5 49/6 20/5 4—7 4—7 21/0.1.2.3 35/7 37/0.1.2.3 100—103
INCH
MDI 方式公/英制
0
0000
I/O
RS—232C 口
0
0000
SEQ
自动加顺序号0Βιβλιοθήκη 表 2 RS232C 口参数
2/0
STP2
通道 0 停止位
0
552
通道 0 波特率
0
12/0
STP2
通道 1 停止位
0
553
通道 1 波特率
0
50/0
STP2
通道 2 停止位
0
250
通道 2 波特率
0
51/0
0 0 0 0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
表 9 编程参数
10/4 15/7 28/4 29/5 389/2 394/6
PRG9 CPRD EXTS MABS PRG8 WKZRST
O9000—O9999 号程序保护 小数点的含义 外部程序号检索 MDI—B 中,指令取决于 G90/G91 设定 O8000—O8999 号程序保护 自动设工件坐标系时设为 G54
13/6.7
TCW,CWM
S 模拟 M03,M04 的方向
0
0
14/2
主轴转速显示
0
0
24/2
SCTO
是否检查 SAR(G120/4)
0
0
49/0
EVSF
SF 的输出
0
0
71/0
ISRLPC
串行主轴时编码器信号的接法
0
71/4
SRL2SP
用 1 或 2 个串行主轴
0
71/7
FSRSP
是否用串行主轴
STP2
通道 3 停止位
0
251
通道 3 波特率
0
55/3
RS42
Remote Buffer 口 RS232/522
0
390/7
NODC3
缓冲区满
0
表 3 伺服控制轴参数
1/0
SCW
公/英制丝杠
0
3/0.1.2.4
ZM
回零方向
0
8/2.3.4
ADW
轴名称
30/0.4
ADW
轴名称
0
32/2.3
LIN
3,4 轴,回转轴/直线轴
FANUCO系统常用参数

FANUCO系统常用参数1. P参数(Programmable parameter):这些参数用于设定机床的各种功能和操作模式。
例如,P1表示第一个参数,通常用于设定主轴速度、进给速度、工件坐标系等。
2. G代码参数(G Code Parameter):这些参数用于切换不同的G代码功能、坐标系和刀具半径补偿。
例如,G54-G59表示不同的工件坐标系,G40-G42表示刀具半径补偿。
3. M代码参数(M Code Parameter):这些参数用于设定机床的不同操作模式,例如,M03表示主轴正转,M04表示主轴反转,M05表示停止主轴。
4. T代码参数(T Code Parameter):这些参数用于选择和切换刀具。
例如,T01表示选择第一个刀具,T02表示选择第二个刀具。
5. S参数(Speed Parameter):用于设定主轴转速。
例如,S1000表示主轴转速为1000转/分钟。
6. F参数(Feedrate Parameter):用于设定进给速度。
例如,F200表示进给速度为200mm/分钟。
7. I、J、K参数(Incremental Coordinate Parameter):这些参数用于设定圆弧的半径、起点和终点。
例如,G02 X10 Y10 I5 J5表示从当前位置以半径为5的圆弧运动到X=10、Y=10的位置。
8. R参数(Retract Plane Parameter):用于设定刀具的安全位置。
例如,G01 Z-10 R2表示在Z=-10位置进行切削时,刀具在切削时以2mm的高度保持安全。
9. L参数(Loop Count Parameter):用于设定循环次数。
例如,L2表示循环2次。
10. H参数(Tool Length Offset Parameter):用于设定刀具长度的补偿。
例如,H1表示第一个刀具长度的补偿。
11. D参数(Dwell Parameter):用于设定停顿时间。
fanuc series 0i-mf 参数说明书

fanuc series 0i-mf 参数说明书Fanuc 0i-MF是Fanuc公司的最新一代数控系统,具有功能强大、操作简便、稳定可靠的特点。
下面将对Fanuc 0i-MF的参数进行说明。
1.硬件参数Fanuc 0i-MF采用高性能的工控机作为控制器,具有以下硬件参数:-主处理器:采用高性能多核处理器,保证了系统的高效稳定运行;-存储器:内置大容量存储器,可存储大量的加工程序和参数设置;-显示器:高分辨率彩色触摸屏显示器,操作界面友好,操作简便;- I/O接口:提供多个数字输入输出和模拟输入输出接口,可连接多种外部设备。
2.轴控制参数Fanuc 0i-MF支持多轴同时控制,具有以下参数设置:-轴数:最多可控制32个轴,可根据加工需求进行灵活配置;-运动控制方式:支持点位控制、直线插补、圆弧插补等多种运动方式;-轴速度:可根据加工需求设置轴的最大速度和加速度;-轴精度:可根据精度要求设置轴的回零精度和运动精度。
3.运动控制参数Fanuc 0i-MF具有强大的运动控制功能,可以精确控制加工过程,具有以下参数设置:-插补周期:可根据加工要求设置插补周期,确保运动平滑;-进给速度:可根据加工物料和加工工艺设置进给速度;-快速移动速度:支持设置快速移动速度,提高加工效率;-加工时间:可根据加工过程的复杂程度设置加工时间。
4.输入输出参数Fanuc 0i-MF支持多种输入输出设备和接口,可以满足不同的外部连接需求,具有以下参数设置:-数字输入输出:支持设置多个数字输入输出和开关量输入输出;-模拟输入输出:支持设置多个模拟输入输出和模拟量输入输出;-通信接口:支持以太网、RS232、USB等多种通信接口,方便与外部设备进行数据交互。
5.用户界面参数Fanuc 0i-MF操作界面简单直观,友好易用,可自定义设置,具有以下参数设置:-显示语言:支持多种语言选择,适应不同国家和地区的操作需求;-操作方式:支持手动操作和自动操作两种模式,方便操作人员操作;-图形界面:支持显示加工路径、示教示意图、参数设置等图形化界面。
FANUC0系统部分参数功能说明

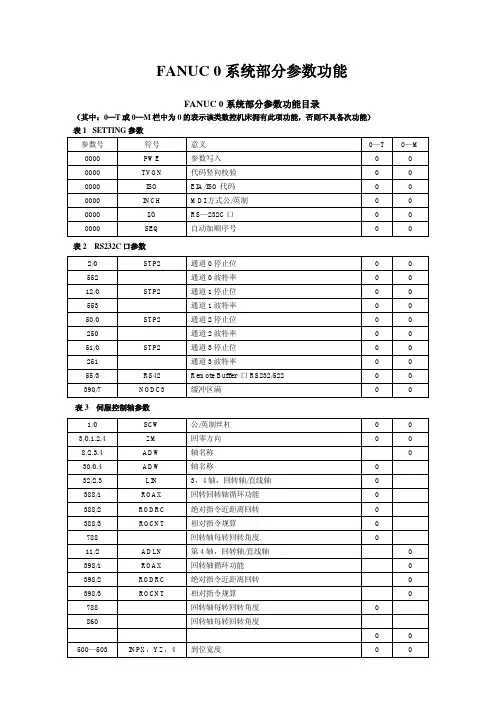
FANUC0系统部分参数功能说明FANUC 0系统部分参数功能说明1.SETTING 参数参数号符号意义0-T 0-M0000 PWE 参数写⼊O O0000 TVON 代码竖向校验O O0000 ISO EIA/ISO代码O O0000 INCH MDI⽅式公/英制O O0000 I/O RS-232C⼝O O0000 SEQ ⾃动加顺序号O O2.RS232C⼝参数2/0 STP2 通道0停⽌位O O552 通道0波特率O O12/0 STP2 通道1停⽌位O O553 通道1波特率O O50/0 STP2 通道2停⽌位O O250 通道2波特率O O51/0 STP2 通道3停⽌位O O251 通道3 波特率O O55/3 RS42 Remote Buffer ⼝RS232/422 O O390/7 NODC3 缓冲区满O O3.伺服控制轴参数1/0 SCW 公/英制丝杠O O3/0.1.2.4 ZM 回零⽅向O O8/2.3.4 ADW 轴名称O30/0.4 ADW 轴名称O32/2.3 LIN 3,4轴,回转轴/直线轴O388/1 ROAX 回转轴循环功能O388/2 RODRC 绝对指令近距离回转O388/3 ROCNT 相对指令规算O788 回转轴每转回转⾓度O11/2 ADLN 第4轴,回转轴/直线轴O398/1 ROAX 回转轴循环功能O398/2 RODRC 绝对指令近距离回转O398/3 ROCNT 相对指令规算O788 回转轴每转回转⾓度O860 回转轴每转回转⾓度O500-503 INPX,Y,Z,4 到位宽度O O504-507 SERRX,Y,Z,4 运动时误差极限O O 508-511 GRDSX.Y,Z,4 栅格偏移量O O512-515 LPGIN 位置伺服增益O O517 LPGIN 位置伺服增益(各轴增益) O O518-521 RPDFX,Y,X,4 G00速度O O522-525 LINTX,Y,Z,4 直线加/减速时间常数O O 526 THRDT G92时间常数O528 THDFL G92X轴的最低速度O527 FEDMX F的极限值O O529 FEEDT F的时间常数O O530 FEDFL 指数函数加减速时间常数O O533 RPDFL ⼿动快速移动倍率的最低值O O 534 ZRNFL 回零点的低速O O535-538 BKLX,Y,Z,4 反向间隙O O593-596 STPEX,Y,Z,4 伺服轴停⽌时的位置误差极限O O 393/5 快速倍率为零时机床移动O O 4.坐标系参数10/7 APRS 回零点后⾃动设定⼯件坐标系O O2/1 PPD ⾃动设坐标系相对坐标值清零O24/6 CLCL ⼿动回零后清除局部坐标系O28/5 EX10D 坐标系外部偏移时⼑偏量的值(×10)O 708-711 ⾃动设定⼯件坐标系的坐标值O 735-738 第⼆参考点O O780-783 第三参考点O O784-787 第四参考点O O5.⾏程限位8/6 OTZN Z轴⾏程限位检查否O15/4 LM2 第⼆⾏程限位O24/4 INOUT 第三⾏程限位O57/5 HOT3 硬超程-LMX--+LMZ有效O65/3 PSOT 回零点前是否检查⾏程限位O O700-703 各轴正向⾏程O O704-707 各轴反向⾏程O O15/2 COTZ 硬超程-LMX--+LMZ有效O20/4 LM2 第⼆⾏程限位O24/4 INOUT 第三⾏程限位O743-746 第⼆⾏程正向限位O747-750 第⼆⾏程反向限位O804-806 第三⾏程正向限位O807-809 第三⾏程反向限位O770-773 第⼆⾏程正向限位O774-777 第⼆⾏程反向限位O747-750 第三⾏程正向限位O751-754 第三⾏程反向限位O760-763 第四⾏程正向限位O764-767 第四⾏程反向限位O6.进给与伺服电机参数1/6 RDRN 空运⾏时,快速移动指令是否有效O O8/5 ROVE 快速倍率信号ROV2(G117/7)有效O49/6 NPRV 不⽤位置编码器实现主轴每转进给O O 20/5 NCIPS 是否进⾏到位检查O O 4—7 参考计数器容量O O4—7 检测倍⽐O O21/0.1.2.3 APC 绝对位置编码器O O35/7 ACMR 任意CMR O O37/0.1.2.3 SPTP ⽤分离型编码器O O100-103 指令倍⽐CMR O O7.DI/DO参数8/7 EILK Z轴/各轴互锁O O9/0.1.2.3 TFIN FIN信号时间O O9/4.5.6.7 TMF M,S,T读信号时间O O12/1 ZILK Z轴/所有轴互锁O31/5 ADDCF GR1,GR2,DRN 地址O252 复位信号扩展时间O O8.显⽰和编辑1/1 PROD 相对坐标显⽰是否包括⼑补量O O2/1 PPD ⾃动设坐标系相对坐标清零O O15/1 NWCH ⼑具磨损补偿显⽰W O O18/5 PROAD 绝对坐标系显⽰是否包括⼑补量O23/3 CHI 汉字显⽰O O28/2 DACTF 显⽰实际速度O O29/0.1 DSP 第3,4轴位置显⽰O35/3 NDSP 第4轴位置显⽰O38/3 FLKY ⽤全键盘O O48/7 SFFDSP 显⽰软按键O O60/0 DADRDP 诊断画⾯上显⽰地址字O O60/2 LDDSPG 显⽰梯形图O O60/5 显⽰操作监控画⾯O O64/0 SETREL ⾃动设坐标系时相对坐标清零O O 77/2 伺服波形显⽰O O389/0 SRVSET 显⽰伺服设定画⾯O O389/1 WKNMDI 显⽰主轴调整画⾯O O9.编程参数10/4 PRG9 O9000-O9999号程序保护O O15/7 CPRD ⼩数点的含义O O28/4 EXTS 外部程序号检索&n, bsp; O O29/5 MABS , MDI-B中,指令取决于G90/G91设定O 389/2 PRG8 O8000-O8999号程序保护O O 394/6 WKZRST ⾃动设⼯件坐标系时设为G54 O 10.螺距误差补偿T M11/0.1 PML 螺补倍率O O712-715 螺补间隔O756-759 螺补间隔O1000, 2000,3000, 4000 补偿基准点O O1001-11282001-21283001-3128 4001-4128 补偿值O O11.⼑具补偿1/3 TOC 复位时清除⼑长补偿⽮量0 O1/4 ORC ⼑具补偿值(半径/直径输⼊) O8/6 NOFC ⼑补量计数器输⼊O10/5 DOFSI ⼑偏量直接输⼊O13/1 GOFU2 ⼏何补偿号(由⼑补号或⼑号)指定O 13/2 GMOFS 加⼏何补偿值(运动/变坐标)0 14/0 T2D T代码位数O14/1 GMCL 复位时是否清⼏何补偿值O14/5 WIGA ⼑补量的限制O15/4 MORB 直接输⼊⼑补测量值的按钮O24/6 QNI ⼑补测量B时补偿号的选择O75/3 WNPT ⼑尖补偿号的指定(在⼏何还是在磨损中) O 122 ⼑补测量B时的补偿号O728 最⼤的⼑具磨损补偿增量值O729 最⼤的⼑具磨损补偿值O78/0 NOINOW ⽤MDI键输⼊磨损补偿量O O78/1 NOINOG ⽤MDI键输⼊⼏何补偿量O O78/2 NOINMV ⽤MDI键输⼊宏程序变量O O78/3 NOINMZ ⽤MDI键输⼊⼯件坐标偏移量O O393/2 MKNMD12.主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWM S模拟M03,M04的⽅向O O14/2 主轴转速显⽰O O24/2 SCTO 是否检查SAR(G120/4) O O49/0 EVSF SF的输出O O71/0 ISRLPC 串⾏主轴时编码器信号的接法O71/4 SRL2SP ⽤1或2个串⾏主轴O71/7 FSRSP 是否⽤串⾏主轴O108 G96或换挡(#3/5:GST=1)或模拟主轴定向SOR:G120/5:M)=1速度O O 110 检查SAR(G120/4)的延时时间O 516 模拟主轴的增益(G96) O539 模拟主轴电机的偏移补偿电压(G96) O551 G96的主轴最的转速O556 G96的主轴最⾼转速O540-543 各挡主轴的最⾼转速O3/5 GST ⽤SOR(G120/5)定向/换挡O14/0 SCTA 加⼯启动时检查SAR信号O20/7 SFOUT 换挡时输出SF O29/4 FSOB G96时输出SF O35/6 LGCM 各挡最⾼速的参数号O539,541,555 各挡的主轴最⾼转速O542 主轴最⾼转速O543 主轴最低转速O585,586 主轴换挡速度(B型) O577 模拟主轴电机的偏移补偿电压O6519/7 主轴电机初始化O O6633 主轴电机代码O O6501/2 POSC2 ⽤位置编码器O O6501/5-7 CAXIS1-3 ⽤⾼分辨率编码器O O6503/0 PCMGSL 定向⽅法(编码器/磁传感器) O O 6501/1 PCCNCT 内装传感器O O6501/4.6.7 位置编码器信号O O6504/1 HRPC ⾼分辨率编码器O O13.其它24/0 IGNPMC ⽤PMC O O71/6 DPCRAM 显⽰PMC操作菜单O O 123 图形显⽰的绘图坐标系O。
FANUC 0系列参数说明
0 0 0 0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0Hale Waihona Puke 0000
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
0
表 9 编程参数
10/4 15/7 28/4 29/5 389/2 394/6
PRG9 CPRD EXTS MABS PRG8 WKZRST
O9000—O9999 号程序保护 小数点的含义 外部程序号检索 MDI—B 中,指令取决于 G90/G91 设定 O8000—O8999 号程序保护 自动设工件坐标系时设为 G54
PPD 1:坐标系设定时,相对坐标值亦被预置。 0:坐标系设定时,相对坐标值不被预置。
STP2 1:阅读/穿孔接口的停止位由此 2 位设定。 0:阅读/穿孔接口的停止位由此 1 位设定。 (设定参数 I/O “0”时有效) 注:波特率由参数 NO.0522 设定。
0004 0006 0005 0007
0:坐标值显示的是加上偏置值的实际位置。
SCW 1:最小指令值为英制(机床为英制) 0:最小指令值为米制(机床为米制)
0002
7
6
5
4
3
2
1
0
NFED TFHD HSLE
FANUC 0系列参数说明

ASR331:阅读/穿孔接口为20mA 电流环接口。
0:阅读/穿孔接口用于FANUC PPR ,FANUC 磁包盒或便携式纸阅读机。
(设定参数I/O“0”时有效)PPD 1:坐标系设定时,相对坐标值亦被预置。
0:坐标系设定时,相对坐标值不被预置。
STP2 1:阅读/穿孔接口的停止位由此2位设定。
0:阅读/穿孔接口的停止位由此1位设定。
(设定参数I/O “0”时有效) 注:波特率由参数NO.0522设定。
[收藏] [推荐] [评论] [打印] [关闭]FANUC 0系列参数说明0003(※0006,0007号参数在OT—Mate中无效)KMRX~DMR4:检测倍率设定,见附表2。
附表2 检测倍率GRDX~GRD4:参考计数器容量,见附表3。
附表3 参考计数器的容量DMR、CMR、GRD的关系见附表4。
附表4 DMR、CMR、GRD的关系2 1 0NOFC 1:不使用偏置计数器。
0:使用偏置计数器。
ROVE 1:快移修调信号ROV2无效。
(100%,F0)0:快移修调信号ROV2有效。
(100%,50%,25%,F0)MFPR 1:手动同步进给有效。
0:手动同步进给无效。
FANUC 0系列参数说明0009TMF:由发出M、S、T码到发出MF、SF、TF信号的时间。
TFIN:接收FIN信号的时间宽度。
设定范围:16~256ms (以16ms为单位)。
TMF、TFIN与参数设定见附表5。
附表5 TMF、TFIN与参数设定。
FANUC0系统功能参数(详细)
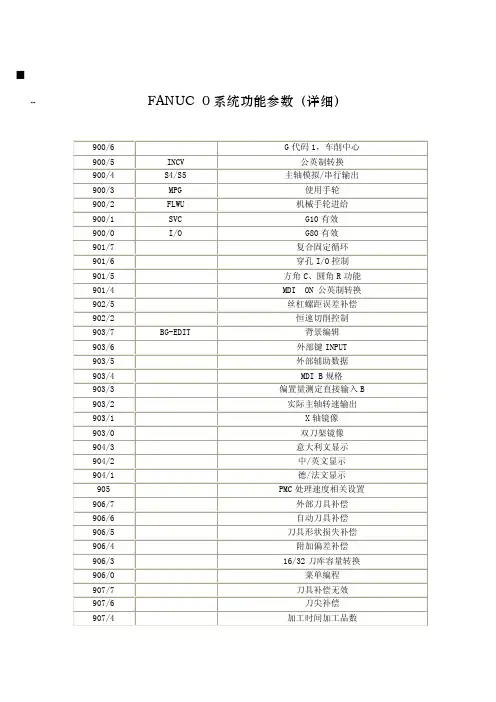
-- FANUC 0系统功能参数(详细)
注:功能参数仅供参考,请谨慎修改!!!
900 #5 公英制转换; 1,公制
#4 主轴模拟/串行输出; 1,用离合器
#3 手摇轮; 1,用
901 #7 复合固定循环; 1,有
#5 倒方角C,倒圆角R; 1,有
902 #6 用户宏程序A; 1,有
#5 丝杠螺距误差补偿; 1,有
#2 恒速切削控制; 1,有
903 #7 背景编辑; 1,有
#3 偏置量测定直接输入B; 1,有
#1 实际主轴转速输出; 1,有
904 #2 中文显示; 1,中文(P23 #3设1)
906 #7 外部刀具补偿; 0,有
#6 自动刀具补偿; 0,有
#5 刀具形状损失补偿; 1,有
#0 菜单编程; 0,有
907 #6 刀尖补偿; 1;有
#4 加工时间加工品数; 1,有
909 #1 外部信息; 1,有
#0 图形显示; 1,有
911 #3 时间功能; 1,有
932 #7 MDI—B; 1,有
#6 表面恒速; 1,有
#3 用户宏程序B; 1,有
#2 用户宏程序A; 1,有(#2、#3不能同时选择)934 #4 特殊G代码输入; 1,有
935 #5 出现600号参数; 1,有
#2 加工复循环; 1,有
#1 工件坐标系; 1,有
#0 刀具寿命管理; 1,有。
FANUC OM参数说明书
1改成0 PMC启动时读入芯片程序FANUC 0系统参数功能目录(其中:0—T或0—M栏中为0的表示该类数控机床拥有此项功能,否则不具备次功能)表1 SETTING参数参数号符号意义—T—M0000PWE参数写入00 0000TVON代码竖向校验00 0000ISO EIA/ISO代码00 0000INCH MDI方式公/英制00 0000I/O RS—232C口00 0000SEQ自动加顺序号00表2 RS232C口参数2/0STP2通道0停止位00 552通道0波特率00 12/0STP2通道1停止位00 553通道1波特率00 50/0STP2通道2停止位00 250通道2波特率00 51/0STP2通道3停止位00 251通道3波特率00 55/3RS42Remote Buffer 口RS232/52200 390/7NODC3缓冲区满00表3 伺服控制轴参数1/0SCW公/英制丝杠00 3/回零方向00 8/轴名称0 30/ADW轴名称032/LIN3,4轴,回转轴/直线轴0388/1ROAX回转回转轴循环功能0388/2RODRC绝对指令近距离回转0388/3ROCNT相对指令规算0788回转轴每转回转角度011/2ADLN第4轴,回转轴/直线轴0 398/1ROAX回转轴循环功能0 398/2RODRC绝对指令近距离回转0 398/3ROCNT相对指令规算0788回转轴每转回转角度0860回转轴每转回转角度00500—503INPX,YZ,4到位宽度00504—507SERRX,Y,Z,4运动时误差极限00508—511GRDSX,Y,Z,4栅格偏移量00512—515LPGIN位置伺服增益00517LPGIN位置伺服增益(各轴增益)00518—521RPDFX,Y,X,4G00速度00522—525LINTX,Y,Z,4直线加/减速时间常数526THRDT G92时间常数0528THKFL G92X轴的最低速度00 527FEDMX F的极限值00 529FEEDT F的时间常数00 530FEDFL指数函数加减速时间常数00 533RPDFL手动快速成移动倍率的最低值00 534ZRNFL回零点的低速00535—538BKLX,Y,Z,4反向间隙00593—596STPEX,Y,Z,4伺服轴停止时的位置误差极限00393/5快速倍率为零时机床移动00表3 坐标系参数10/7APRS回零点后自动设定坐标系00 2/1PPD自动设坐标系相对坐标值清零024/6CLCL手动回零后清除局部坐标系0 28/5EX10D坐标系外部偏移时刀偏量的值(×10)0708—711自动设定工件坐标系的坐标值735—728第二参考点00780—783第三参考点00784—787第四参考点00表4 行程限位8/6OTZN Z轴行程限位检查否0 15/4LM2第二行行程限位0 24/4INOUT第三行行程限位0 57/5HOT3超行程—LMX—+LMZ有效0 65/3PSOT回零点前是否检查行程限位00700—703各轴正向行程00704—707各轴负向行程0015/2COTZ超行程—LMX—+LMZ有效0 20/4LM2第二行行程限位0 24/4INOUT第三行行程限位0743—746第二行行程正向限位747—750第二行行程反向限位804—806第三行行程正向限位807—809第三行行程反向限位770—773第二行行程正向限位774—777第二行行程反向限位747—750第三行行程正向限位751—754第三行行程反向限位760—763第四行行程正向限位764—767第四行行程反向限位表5 进给与伺服电机参数1/6RDRN空运行时,快速移动指令是否有效00 8/5ROVE快速倍率信号ROV2(G117/7)有效0 49/6NPRV不用位置编码器实现主轴每转进给00 20/5NCIPS是不进行到位检查00 4—7参考计数器容量00 4—7检测倍比00 21/绝对位置编码器00 35/7ACMR任意CMR00 37/用分离型编码器00 100—指令倍比CMR00表6 DI/DO参数8/7EILK Z轴/各轴互锁00 9/信号时间00 9/,S,T读信号时间00 12/1ZILK Z轴/所有轴互锁0 31/5ADDCF GR1,GR2,DRN地址0252复位信号扩展时间00表7 显示和编辑1/1PROD相对坐标显示是否包括刀补量00 2/1PPD自动设坐标系相对坐标清零00 15/1NWCH刀具磨损补偿显示W00 18/5PROAD绝对坐标系显示是否包括刀补量0 23/3CHI汉字显示00 28/2DACTF显示实际速度00 29/DSP第3,4轴位置显示035/3NDSP第4轴位置显示0 38/3FLKY用全键盘00 48/7SFFDSP显示软按键00 60/0DADRDP诊断画面上显示地址字00 60/2LDDSPG显示梯形图00 60/5显示操作监控画面00 64/0SETREL自动设坐标系时相对坐标清零00 77/2伺服波形显示00 389/0SRVSET显示伺服设定画面00 389/1WKNMDI显示主轴调整画面00表8 编程参数10/4PRG9O9000—O9999号程序保护00 15/7CPRD小数点的含义00 28/4EXTS外部程序号检索00 29/5MABS MDI—B中,指令取决于G90/G91设定0 389/2PRG8O8000—O8999号程序保护00 394/6WKZRST自动设工件坐标系时设为G540表9 螺距误差补偿11/PML螺补倍率00712—715螺补间隔756—759螺补间隔1000,补偿基准点003000,40001001-1128 2001-2128 3001-3128 4001-4128补偿值00表10 刀具补偿1/3TOC复位时清除刀长补偿矢量00 1/4ORC刀具补偿值(半径/直径输入)08/6NOFC刀补量计数器输入010/5DOFSI刀偏量直接输入013/1GOFU2几何补偿号(由刀补号或刀号)指定013/2GMOFS加几何补偿值(运动/变坐标)014/0T2D T代码位数014/1GMCL复位时是否清几何补偿值014/5WIGA刀补量的限制015/4MORB直接输入刀补测量值的按钮024/6QNI刀补测量B时补偿号的选择075/3WNPT刀尖补偿号的指定(在几何还是在磨损中)122刀补偿量B时的补偿号0728最大的刀具磨损补偿增量值0729最大的刀具磨损补偿值078/0NOINOW用MDI键输入磨损补偿量00 78/1NOINOG用MDI键输入几何补偿量00 78/2NOINMV用MDI键输入宏程序变量00 78/3NOINMZ用MDI键输入工件坐标偏移量00393/2MKNMDI在自动方式的停止时,用MDI键输入工件坐标偏移量00表11 主轴参数13/5ORCM定向时,S模拟输出的极性13/TCW,CWM S模拟M03,M04的方向00 14/2主轴转速显示00 24/2SCTO是否检查SAR(G120/4)00 49/0EVSF SF的输出00 71/0ISRLPC串行主轴时编码器信号的接法071/4SRL2SP用1或2个串行主轴071/7FSRSP是否用串行主轴0108G96或换档(#3/5:GST=1)或模拟主轴定向(SOR:G120/5:M=1)速度00110检查SAR(G120/4)的延时时间0 516模拟主轴的增益(G96)0539模拟主轴电动机的偏移补偿电压(G96)551G96的主轴最高转速0 556G96的主轴最高转速0540—5 43各档主轴的最高转速3/5GST用SOR(G120/5)定向/换档0 14/0SCTA加工启动时检查SAR信号0 20/7SFOUT换档时输出SF0 29/4FSOB G96时输出SF0 35/6LGCM各档最高速的参数号0539,54 1,555各档的主轴最高转速542主轴最高转速0 543主轴最低转速0585,58 6主轴换档速度(B型)577模拟主轴电动机的偏移补偿电压0 6519/7主轴电动机初始化00 6633主轴电动机代码006501/2POSC2用位置编码器006501/5 -7CAXIS1—3用高分辩率编码器006503/0PCMGSL定向方法(编码器/磁传感器)006501/1PCCNCT内装传感器006501/位置编码器信号006504/1HRPC高分辩率编码器00表12 其它24/0JGNPMC用PMC0071/6DPCRAM显示PMC操作菜单00123图形显示的绘图坐标系00001ADFT RDRN DECI ORC TOC DCS PROD DCS7 6 5 4 3 2 1 0 ADFT 1:进行自动漂移补偿。
FANUC 0系统参数
0系统参数1.SETTING 参数0-M 参数号符号意义 0-TO 0000 PWE 参数写入 OO 0000 TVON 代码竖向校验 OO 0000 ISO EIA/ISO代码 OO 0000 INCH MDI方式公/英制 O0000 I/O RS-232C口 OOO 0000 SEQ 自动加顺序号 O2.RS232C口参数O2/0 STP2 通道0停止位 OO552 通道0波特率 OO12/0 STP2 通道1停止位 OO553 通道1波特率 OO50/0 STP2 通道2停止位 OO250 通道2波特率 OO51/0 STP2 通道3停止位 OO251 通道3 波特率 OO口RS232/422 O55/3 RS42 RemoteBufferO 390/7 NODC3 缓冲区满 O3.伺服控制轴参数O1/0 SCW 公/英制丝杠 OO3/0.1.2.4 ZM 回零方向 O8/2.3.4 ADW 轴名称O 30/0.4 ADW 轴名称 O32/2.3 LIN 3,4轴,回转轴/直线轴 O388/1 ROAX 回转轴循环功能 O388/2 RODRC 绝对指令近距离回转 O388/3 ROCNT 相对指令规算 O788 回转轴每转回转角度 O11/2 ADLN 第4轴,回转轴/直线轴O398/1 ROAX 回转轴循环功能O398/2 RODRC 绝对指令近距离回转O398/3 ROCNT 相对指令规算O788 回转轴每转回转角度 O860 回转轴每转回转角度OO 500-503 INPX,Y,Z,4 到位宽度 OO504-507 SERRX,Y,Z,4 运动时误差极限 O508-511 GRDSX.Y,Z,4 栅格偏移量 OOO 512-515 LPGIN 位置伺服增益 OO517 LPGIN 位置伺服增益(各轴增益) OO 518-521 RPDFX,Y,X,4 G00速度 OO522-525 LINTX,Y,Z,4 直线加/减速时间常数 O526 THRDT G92时间常数 O528 THDFL G92X轴的最低速度 OO 527 FEDMX F的极限值 OO 529 FEEDT F的时间常数 OO530 FEDFL 指数函数加减速时间常数 OO533 RPDFL 手动快速移动倍率的最低值 OO 534 ZRNFL 回零点的低速 OO 535-538 BKLX,Y,Z,4 反向间隙 O593-596 STPEX,Y,Z,4 伺服轴停止时的位置误差极限 OOO393/5 快速倍率为零时机床移动 O4.坐标系参数O10/7 APRS 回零点后自动设定工件坐标系 O2/1 PPD 自动设坐标系相对坐标值清零 O24/6 CLCL 手动回零后清除局部坐标系O28/5 EX10D 坐标系外部偏移时刀偏量的值(×10) O708-711 自动设定工件坐标系的坐标值OO 735-738 第二参考点 OO 780-783 第三参考点 OO 784-787 第四参考点 O5.行程限位8/6 OTZN Z轴行程限位检查否O15/4 LM2 第二行程限位O24/4 INOUT 第三行程限位O57/5 HOT3 硬超程-LMX--+LMZ有效OO65/3 PSOT 回零点前是否检查行程限位 OO 700-703 各轴正向行程 OO 704-707 各轴反向行程 O15/2 COTZ 硬超程-LMX--+LMZ有效 O20/4 LM2 第二行程限位 O24/4 INOUT 第三行程限位 O743-746 第二行程正向限位O747-750 第二行程反向限位O804-806 第三行程正向限位O807-809 第三行程反向限位O770-773 第二行程正向限位 O774-777 第二行程反向限位 O747-750 第三行程正向限位 O751-754 第三行程反向限位 O760-763 第四行程正向限位 O764-767 第四行程反向限位 O6.进给与伺服电机参数O1/6 RDRN 空运行时,快速移动指令是否有效 O8/5 ROVE 快速倍率信号ROV2(G117/7)有效O49/6 NPRV 不用位置编码器实现主轴每转进给 O OO20/5 NCIPS 是否进行到位检查 OO4--7 参考计数器容量 OO 4--7 检测倍比 OO21/0.1.2.3 APC 绝对位置编码器 OO 35/7 ACMR 任意CMR OO37/0.1.2.3 SPTP 用分离型编码器 OO100-103 指令倍比CMR O7.DI/DO参数O8/7 EILK Z轴/各轴互锁 OO9/0.1.2.3 TFIN FIN信号时间 OO9/4.5.6.7 TMF M,S,T读信号时间 O12/1 ZILK Z轴/所有轴互锁O地址 O31/5 ADDCF GR1,GR2,DRNO252 复位信号扩展时间 O8.显示和编辑O1/1 PROD 相对坐标显示是否包括刀补量 OO2/1 PPD 自动设坐标系相对坐标清零 OO15/1 NWCH 刀具磨损补偿显示W O18/5 PROAD 绝对坐标系显示是否包括刀补量OO 23/3 CHI 汉字显示 OO28/2 DACTF 显示实际速度 O29/0.1 DSP 第3,4轴位置显示 O35/3 NDSP 第4轴位置显示OO 38/3 FLKY 用全键盘 OO 48/7 SFFDSP 显示软按键 OO60/0 DADRDP 诊断画面上显示地址字 OO 60/2 LDDSPG 显示梯形图 OO60/5 显示操作监控画面 OO64/0 SETREL 自动设坐标系时相对坐标清零 OO77/2 伺服波形显示 OO389/0 SRVSET 显示伺服设定画面 OO389/1 WKNMDI 显示主轴调整画面 O9.编程参数10/4 PRG9 O9000-O9999号程序保护 OO15/7 CPRD 小数点的含义 OO28/4 EXTS 外部程序号检索 OO29/5 MABS MDI-B中,指令取决于G90/G91设定O389/2 PRG8 O8000-O8999号程序保护 OO394/6 WKZRST 自动设工件坐标系时设为G54O10.螺距误差补偿11/0.1 PML 螺补倍率 OO 712-715 螺补间隔O 756-759 螺补间隔 O1000, 2000 3000, 4000 补偿基准点O O1001-1128 2001-2128 3001-3128 4001-4128 补偿值O O11.刀具补偿1/3 TOC 复位时清除刀长补偿矢量O1/4 ORC 刀具补偿值(半径/直径输入) O8/6 NOFC 刀补量计数器输入 O10/5 DOFSI 刀偏量直接输入 O13/1 GOFU2 几何补偿号由刀号末位数值指定 O14/0 T2D T代码位数 O 14/1 GMCL 复位时是否清几何补偿值 O14/5 WIGA 刀补量的限制 O 15/4 MORB 直接输入刀补测量值的按钮 O24/6 QNI 刀补测量B时补偿号的选择 O75/3 WNPT 刀尖补偿号的指定 O122 刀补测量B时的补偿号 O728 最大的刀具磨损补偿增量值 O729 最大的刀具磨损补偿值 O78/0 NOINOW 用MDI键输入磨损补偿量 O78/1 NOINOG 用MDI键输入几何补偿量 O78/2 NOINMV 用MDI键输入宏程序变量 O78/3 NOINMZ 用MDI键输入工件坐标偏移量 O393/2 MKNMDI 在自动方式的停止时,用MDI键输入工件坐标偏移量O12.主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWM S模拟M03,M04的方向 OO24/2 SCTO 是否检查SAR(G120/4) OO49/0 EVSF SF的输出 OO 71/0 ISRLPC 串行主轴时编码器信号的接法 O71/4 SRL2SP 用1或2个串行主轴 O71/7 FSRSP 是否用串行主轴 O108 G96或换挡(#3/5:GST=1)或模拟主轴定向SOR:G120/5:M)=1速度OO110 检查SAR(G120/4)的延时时间 O516 模拟主轴的增益(G96) O539 模拟主轴电机的偏移补偿电压(G96) O551 G96的主轴最的转速 O556 G96的主轴最高转速 O540-543 各挡主轴的最高转速 O3/5 GST 用SOR(G120/5)定向/换挡O14/0 SCTA 加工启动时检查SAR信号O20/7 SFOUT 换挡时输出SFO29/4 FSOB G96时输出SFO35/6 LGCM 各挡最高速的参数号O539,541,555 各挡的主轴最高转速O542 主轴最高转速O543 主轴最低转速O 585,586 主轴换挡速度(B型)O577 模拟主轴电机的偏移补偿电压O6501/2 POSC2 用位置编码器 OO 6501/5-7 CAXIS1-3 用高分辨率编码器 OO6503/0 PCMGSL 定向方法(编码器/磁传感器) OO6501/1 PCCNCT 内装传感器 OO 6501/4.6.7 位置编码器信号 OO6504/1 HRPC 高分辨率编码器 OO13.其它24/0 IGNPMC 用PMC OO 71/6 DPCRAM 显示PMC操作菜单 OO123 图形显示的绘图坐标系 O。
FANUC系统部分操作面板简介
;k;lm/n部分面板按键功能说明(FANUC)一、FANUC0系统MDI面板:
FANUC0系统MDI面板各键功能说明表
*表示尚未开发的功能键
二、FANUC0系统车床标准面板
FANUC0系统车床标准面板功能说明表
START JOG FEEDRATE OVERRIDE
置有效。
三、FANUC0系统宝鸡机床厂SK50型车床面板:
FANUC0系统宝鸡机床厂SK50型车床面板功能说明表
四、FANUC0系统xx机床厂车床面板:
FANUC0系统xx机床厂车床面板功能说明表模式选择旋钮
五、FANUC0-PM0系统MDI面板
FANUC0-PM0系统MDI面板各键功能说明表
六、FANUC-PM0系统车床标准面板:
FANUC-PM0系统车床标准面板功能说明表
七、FANUC0I系统MDI面板:
FANUC0I系统MDI面板各键功能说明表
八、FANUC0I系统JOHNFORD VMC-850型立式加工中心面板:
FANUC0I系统JOHNFORD VMC-850型立式加工中心面板功能说明表
程序运行开始;模式选择旋钮在“”或“行暂停。
按“。
FANUC0系统部分参数功能说明
FANUC0系统部分参数功能说明1.参数1:机床坐标系该参数用于定义机床的坐标系。
通过设置不同的值,可以将机床的坐标系与工件的坐标系进行转换,从而实现机床的运动控制。
2.参数2:机床最大速度该参数用于设置机床的最大速度。
通过设置合适的数值,可以确保机床在运动过程中不超过设定的最大速度,从而避免机床的损坏和工件的质量问题。
3.参数3:进给速度该参数用于设置机床的进给速度。
进给速度是指机床在加工过程中,工件相对于刀具的移动速度。
通过设置不同的进给速度,可以控制加工过程中的进给量,从而实现不同的加工效果。
4.参数4:切削速度该参数用于设置机床的切削速度。
切削速度是指刀具在切削过程中的线速度。
通过设置合适的切削速度,可以确保切削效果良好,同时还可以延长刀具的使用寿命。
5.参数5:主轴转速该参数用于设置机床主轴的转速。
主轴转速是指主轴每分钟旋转的圈数。
通过设置不同的主轴转速,可以控制切削速度和加工效果。
6.参数6:刀具半径补偿该参数用于设置刀具半径补偿。
刀具半径补偿是指在加工过程中,根据刀具的半径大小来调整刀具路径,以保证加工精度。
通过设置合适的刀具半径补偿,可以实现更高的加工精度。
7.参数7:刀具长度补偿该参数用于设置刀具长度补偿。
刀具长度补偿是指在加工过程中,根据刀具的长度来调整刀具路径,以保证加工精度。
通过设置合适的刀具长度补偿,可以实现更高的加工精度。
8.参数8:工件坐标系该参数用于定义工件的坐标系。
通过设置不同的值,可以将机床的坐标系与工件的坐标系进行转换,从而实现工件的正确加工。
9.参数9:刀具补偿类型该参数用于设置刀具补偿的类型。
刀具补偿是指在加工过程中,根据刀具的形状和位置来调整刀具路径,以保证加工精度。
通过设置不同的刀具补偿类型,可以实现不同的切削效果。
10.参数10:切削深度该参数用于设置切削的深度。
切削深度是指刀具在切削过程中进入工件的深度。
通过设置合适的切削深度,可以控制加工过程中的切削量,从而实现不同的加工效果。