
航海学第二节航向和方位(圆周法、半圆法、罗经点法)
四个基点 四个隅点 八个三字点 十六个偏点:
320 330 340 350
0
10 20 30 40
N
NW WNW
NE ENE
W
E
WSW SW S
ESE SE
140 150 160 170 180 190 200 210 220
罗经点法
50 60 70 80 90 100 110 120 130
(END)
0
S
S 180
罗经点法
罗经点法
四个基点: N、E、S、W
320 330 340 350
0
10 20 30 40
N
230 240 250 260 270 280 290 300 310
50 60 70 80 90 100 110 120 130
W
E
S
140 150 160 170 180 190 200 210 220
0
10 20 30 40
N
NW WNW
NE ENE
W
E
WSW SW S
ESE SE
140 150 160 170 180 190 200 210 220
罗经点法
230 240 250 260 270 280 290 300 310 SSW
NNE
50 60 70 80 90 100 110 120 130 SSE
罗经点法
四个基点 四个隅点:
320 330 340 350
0
10 20 30 40
N
230 240 250 260 270 280 290 300 310
50 60 70 80 90 100 110 120 130
W
E
S
140 150 160 170 180 190 200 210 220
罗经点法
方位线:在测者地面真地平平面上,测者
N 与物标的连线。
真方C位:以真北为基准顺时针 度量到物标方位线的角度,
TC
代号TB。范围:000°~360°,常
用圆周法表示。
TB
A M
舷角[Relative bearing]:航向线与物标方位线
间的夹角,代号Q。习惯上常用半圆法表示。
N
范围000°~180°。
思考练习
1、位于地球北极的测者,其真北方向是: A、无真北方向 B、真北方向不定 C、向上D、向下
2、位于地球南极的测者,其真北方向是: A、无真北方向 B、任意方向 C、向上 D、向下
3、ESE的圆周方向是: A、112°.5 B、157°.5 C、067°.5 D、22°.5
4、128°SE的圆周方向是: A、128° B、052° C、232° D、308°
E
SW半圆:
圆周方向=1800+半圆方向
NW半圆:
0
圆周方向=3600-半圆方向
S
S
180
三种方向划分间的换算2
230 240 250 260 270 280 290 300 310
50 60 70 80 90 100 110 120 130
半圆法圆周法
罗经点法圆周法 法1:
圆周方向=点数×110.25
230 240 250 260 270 280 290 300 310
50 60 70 80 90 100 110 120 130
四个基点
四个隅点: NE、SE、SW、NW
320 330 340 350
0
10 20 30 40
N
NW
NE
W
E
SW
SE
S
140 150 160 170 180 190 200 210 220
000 /360 N
始终用三位数表
示,如:
000°、005°、 270 W
E 090
090°、180°。
S 180
圆周法
度量 表示法
000 /360 N
应用: 航海上最常用的
表示方向的方法。 270 W
E 090
(END)
S 180
半圆法
半圆法
度量
N
法1:以正北为基准,
分别向东或向西度量
二、航向、方位和舷角
依据基准北所确 定的船舶的航向 和物标的方位, 统称向位。
一、真向位
N TC
A
1、真航向[True Course]:
航向线:船首尾线向船首方向的 C 延长线。
真航向:以真北为基准顺时针度 量到航向线的角度,代号TC. 范围:000°~ 360°,常用圆 周法表示。
真方位[True Bearing]:
SSEEE/ESE
S
SSSWW/S S/W
SES/SSE S/E
140 150 160 170 180 190 200 210 220
三种方向划分间的换算2
三字点:基点±22 °.5 偏字点:基点(隅点)±11 °.25
例:WSW=270 °— 22 °.5= 247 °.5 ESE=090 ° + 22 °.5= 112 °.5 N/E=000 ° + 11 °.25= 011 °.25 SE/E=135 °— 11 °.25= 123 °.75
罗经点法
230 240 250 260 270 280 290 300 310 SSW
NNE
50 60 70 80 90 100 110 120 130 SSE
NNW四个基点源自 四个隅点八个三字点: NNE、ENE、 ESE、SSE、 SSW、WSW、 WNW、NNW
320 330 340 350
罗经点法
230 240 250 260 270 280 290 300 310
50 60 70 80 90 100 110 120 130
四个基点 四个隅点 八个三字点:
320 330 340 350
0
10 20 30 40
N
NW
NE
W
E
SW
SE
S
140 150 160 170 180 190 200 210 220
50 60 70 80 90 100 110 120 130
半圆法圆周法
罗经点法圆周法 法1: 法2:
基点:记忆 隅点:记忆
320 330 340 350
0
10 20 30 40
N
N/E NE/NNNE
N/W NNNWW/N
WNNWWN/WW W/N
W W/S
WSSWW/SWW
NNEEE/ENE E/N E E/S
圆周法
圆周法
度量:
000
以正北为基准
N
(0000),顺时针
方向度量,度量
范围0000-3600。
W
E
S
圆周法
度量:
000
以正北为基准
N
(0000),顺时针
方向度量,度量
范围0000-3600。
W
E 090
S
圆周法
度量:
000
以正北为基准
N
(0000),顺时针
方向度量,度量
范围0000-3600。
到正南,度量范围00
到1800。
W
E
S
半圆法
度量
N
法1:以正北为基准,
分别向东或向西度量
到正南,度量范围00
到1800。
W
E
S
半圆法
度量
N
法1:以正北为基准,
分别向东或向西度量
到正南,度量范围00
到1800。
W
E
S
半圆法
0
度量
N
法1:以正北为基准,
分别向东或向西度量
到正南,度量范围00
到1800。
WNNWWN/WW W/N
W W/S
WSSWW/SWW
NNEEE/ENE E/N E E/S
SSEEE/ESE
S
SES/SSE S/E
140 150 160 170 180 190 200 210 220
罗经点法
50 60 70 80 90 100 110 120 130
四个基点 四个隅点 八个三字点 十六个偏点 共计32个罗经点 1点=3600 =110.25
量到正北,度量范
W
E
围00到1800。
0 S S 180
半圆法
0
度量
N
法1:
N
法2:
180
表示法:
度数+起点名+度量方向。 W
E
如:
300NE、1500SE
600NW、1200NW(END)
0
S
S 180
半圆法
0
度量
N
法1:
N
法2:
180
表示法
应用:
W
E
在天文航海学中,
表示天体的方位。
四个基点
四个隅点
八个三字点
十六个偏点: N/E、N/W、 NE/N、NE/E、 E/N、E/S、 SE/E、SE/S等。
230 240 250 260 270 280 290 300 310
SSSWW/S S/W
320 330 340 350
0
10 20 30 40
N
N/E NE/NNNE
N/W NNNWW/N
WNNWWN/WW W/N
W W/S
WSSWW/SWW
NNEEE/ENE E/N E E/S
SSEEE/ESE
S
SSSWW/S S/W
SES/SSE S/E
航海学教材

航海学航海学就是一门研究船舶如何安全、经济地从一个港口(地点)航行到另一港口(地点)的实用性学科。
航海学主要研究下列课题:1. 拟定一条安全、经济的航线与制定一个切实可行的航行计划。
2. 航迹推算,包括航迹绘算与航迹计算两种方法。
航迹推算就是指根据船上最基本的航海仪器(罗经与计程仪)所指示的航向与航程,结合海区内的风流要素与船舶操纵要素,不借助外界物标或航标,从某一已知船位起,推算出具有一定精度的航迹与某一时刻的船位的方法。
它就是驾驶员在任何情况下,求取任何时刻的船位的最基本的方法,也就是陆标定位、天文定位与电子定位的基础。
3. 测定船位(简称定位),包括陆标定位、天文定位与电子定位三种。
陆标定位就是指观测海图上标有准确位置的,并可供目视或雷达观测的山头、岛屿、岬角、灯塔等显著的固定物标与本船的某一(某些)相对位置关系,如方位、距离与方位差等,从而在海图上确定本船船位的方法与过程。
陆标定位一般可分为方位定位、距离定位、方位距离定位与移线定位等。
天文定位就是指在海上利用航海六分仪观测天体(太阳、月亮与部分星体)高度来确定船舶位置的一种定位方法。
电子定位就是指利用船舶所装备的无线电定位系统的接收机来测定本船位置的一种定位方法。
目前,普遍使用的有GPS定位系统与罗兰C 定位系统。
船舶航行中,要求航海人员尽一切可能随时确定本船的船位所在。
这样,才可能结合海图,了解船舶周围的航行条件,及时采取适当、有效的航行方法与必要的航行措施,确保船舶安全、经济地航行。
航迹推算与定位就是船舶在海上确定船位的两类主要方法。
4. 航行方法,研究在各种航海条件下的航行方法,如沿岸航行、狭水道航行与特殊条件下的航行等。
为了研究上述课题,航海学还必须包括航海学基础知识与航路资料等基本内容。
其中,航海学基础知识主要包括坐标、方向与距离,以及海图两大部分内容;航路资料主要包括:潮汐与潮流、航标与《航标表》与航海图书资料等内容。
第一章坐标、方向与距离第一节地球形状与地理坐标一、地球形状航海上船舶与物标的坐标、方向与距离等,都就是建立在一定形状的地球表面的, 要研究坐标、方向与距离等航海基本问题, 必须首先对地球的形状与大小作一定的了解。
航海学知识点
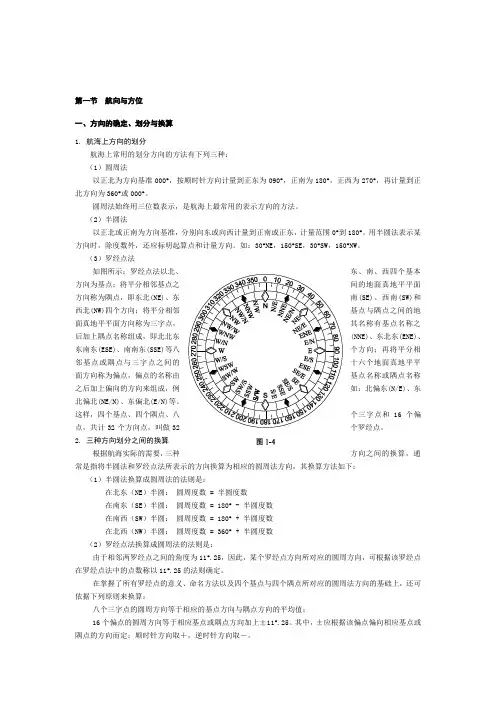
第一节航向与方位一、方向的确定、划分与换算1. 航海上方向的划分航海上常用的划分方向的方法有下列三种:(1)圆周法以正北为方向基准000°,按顺时针方向计量到正东为090°,正南为180°,正西为270°,再计量到正北方向为360°或000°。
圆周法始终用三位数表示,是航海上最常用的表示方向的方法。
(2)半圆法以正北或正南为方向基准,分别向东或向西计量到正南或正东,计量范围0°到180°。
用半圆法表示某方向时,除度数外,还应标明起算点和计量方向。
如:30°NE,150°SE,30°SW,150°NW。
(3)罗经点法如图所示:罗经点法以北、东、南、西四个基本Array方向为基点;将平分相邻基点之间的地面真地平平面方向称为隅点,即东北(NE)、东南(SE)、西南(SW)和西北(NW)四个方向;将平分相邻基点与隅点之间的地面真地平平面方向称为三字点,其名称有基点名称之后加上隅点名称组成,即北北东(NNE)、东北东(ENE)、东南东(ESE)、南南东(SSE)等八个方向;再将平分相邻基点或隅点与三字点之间的十六个地面真地平平面方向称为偏点,偏点的名称由基点名称或隅点名称之后加上偏向的方向来组成,例如:北偏东(N/E)、东北偏北(NE/N)、东偏北(E/N)等。
这样,四个基点、四个隅点、八个三字点和16个偏点,共计32个方向点,叫做32个罗经点。
2. 三种方向划分之间的换算根据航海实际的需要,三种方向之间的换算,通常是指将半圆法和罗经点法所表示的方向换算为相应的圆周法方向,其换算方法如下:(1)半圆法换算成圆周法的法则是:在北东(NE)半圆:圆周度数 = 半圆度数在南东(SE)半圆:圆周度数 = 180° - 半圆度数在南西(SW)半圆:圆周度数 = 180° + 半圆度数在北西(NW)半圆:圆周度数 = 360° + 半圆度数(2)罗经点法换算成圆周法的法则是:由于相邻两罗经点之间的角度为11°.25,因此,某个罗经点方向所对应的圆周方向,可根据该罗经点在罗经点法中的点数称以11°.25的法则确定。
航海学第二节航向和方位(圆周法、半圆法、罗经点法)
圆周法
圆周法
度量: 以正北为基准 (0000),顺时针 方向度量,度量 范围0000-3600。
000 N
W
E
S
圆周法
度量: 以正北为基准 (0000),顺时针 方向度量,度量 范围0000-3600。
000 N
W
E 090
S
圆周法
度量: 以正北为基准 (0000),顺时针 方向度量,度量 范围0000-3600。
二、航向、方位和舷角
依据基准北所确 定的船舶的航向 和物标的方位, 统称向位。
一、真向位
N
1、真航向[True
Course]:
TC
航向线:船首尾线向船首方向的 C 延长线。 真航向:以真北为基准顺时针度 量到航向线的角度,代号TC. 范围:000°~ 360°,常用圆 周法表示。
A
真方位[True
32
0
3
30
340
3 50
0
10
20
30
40
N /W W NN N / NW W N
N /E NN E N E/ N N E
50
N
60
N
70
/ WN W W W /N
W
W
SW
W S /W
SW
SS
30
1点=
24
/S
360 32
0
0 =11 .25
W /S W WS W / SW
250
/E NE E EN E /N E E /S ES SE E /E
32 0
3 30
340
3 50
0
10
【科普】船舶在海上航行的航向与方位

【科普】船舶在海上航行的航向与方位(一)方向确定航行在茫茫大海上的船舶是怎样来确定方向的呢?为确定方向,首先要确定方向的基准线,航海上常用南北线作为方向的基准线。
1方向基准线——南北线过测者作一个与测者铅垂线相垂直的地平平面(测者地面真地平平面),该平面与测者的子午圈平面的交线就是测者的南北线。
其中近北极的一方是正北方向,近南极的一方是正南方向。
2东西线通过测者铅垂线与测者子午圈平面相垂直的平面叫做测者的卯酋圈平面,它与测者地平平面相交的直线为测者的东西线。
当测者面北背南时,测者东西线的右方是正东方向,左方是正西方向。
(二)方向划分仅在测者地平平面上确定北东南西四个基点的方向还是不够的。
航海上进一步划分方向的方法有:圆周法、半圆法、罗经点法。
(三)航向、方位和舷角1真航向当船舶横倾时,过船舶中铅垂线的船首尾面与测者真地平平面相交的直线称为船首尾线。
船首尾线向船首方向的延长线称为船首线;当船舶航行时该线即为航向线。
以真北线为基准,顺时针方向计量到船舶的航向线的角度称为真航向,缩写为TC。
真航向的度量方法是:以真北线为基准,顺时针方向由0000到3600计量,计算到船舶航向线。
凡航向均用三位数表示。
2真方位测者与物标的连线称为物标方位线。
以真北线为基准,顺时针方向计量到物标方位线的角度称为真方位,缩写为TB。
真方位的度量方法是:以真北线为0000,顺时针方向由0000到3600计量,计算到物标方位线。
凡方位均用三位数表示。
3舷角船首线与物标方位线之间的夹角称为舷角或相对方位(Q)。
4真方位与舷角的换算物标的真方位是以测者真北线为基准度量的,因此它与航向的变化无关,只要测者位置不变,航向的变化不会引起真方位的变化;而物标的舷角是以船首线为基准度量的,因此航向改变后,舷角也就随着改变。
航向、方位与舷角之间的关系是:TB=TC+ Q(四)方向的测定船舶在海上航行时是通过罗经来指示航向和观测物标方位,目前,船舶上配备的罗经有陀螺罗经和磁罗经两种。
航海学 第二章 第2节 海上方向的测定分解
NG
GC
0
GB
陀罗航向[Gyrocompass Course] 陀罗方位[Gyrocompass Bearing]
C 以陀北为基准顺时针方向度 量的航向和方位。代号分别 为GC和GB。 范围:000°~360°
270
90
180
M
GMI CAPT.L
(2)陀罗航向、陀罗方位与真航向、 真方位的关系
Nc N
N Nc
C
(-)
C
CC
C
(+)
C
CC
TC CB
TB
TC CB
TB
A
A
M GMI CAPT.L
M
2. 罗航向、罗方位与真航向、真方位的 关系
Nc NT
C (-)
CC
TC = CC +ΔC
C
TB = CB +ΔC
TC CB
TB
A
M
GMI CA航向为300° ,则陀罗差为:
据推测,地磁磁极大约650年绕地极变化一周。
(1)磁差的产磁生北[Magnetic North]:
地球表面某点的磁罗经 不受外力只受地磁力作 用时,它的 0°方向。 (与该点的地磁磁力线 的切线方向相一致)
GMI CAPT.L
1)磁差
N NM
Var
(+)
[MagneticVariation] )(Var) NM N 真北与磁北之间的夹角。磁差以0°
A、+2° B、2°E C、2°W D、2°低
2、陀罗方位358°的真方位是000°,则陀罗差为:
A、2°E B、2°W C、2°高 D、-2°
3、真北与罗北之间的夹角为:
第二节 航向与方位

产生原因:地磁极沿椭圆轨道绕地极缓慢移动 特征:同一地点的磁差随时间逐渐变化,每年大约变化 0~0.2,叫做磁差的年变化或年差。 年差可用东(E)或西(W)表示, 也可用磁差绝对值的增加(+,increasing)或减少(-, decreasing)表示。
17
三字点(8个)
平分相邻基点与隅点之间的 地面真地平平面方向。 命名:基点名称+隅点名称。 即北北东(NNE)、东北东(ENE)、 东南东(ESE)、南南东(SSE)等 八个方向
18
偏点(16个)
平分相邻基点或隅点与三字点之间 的十六个地面真地平平面方向。
命名:基点名称或隅点名称 +偏向的方向。
44
(3)磁差资料的获取
①在航海图的罗经花上 给出该方位圈中心点处的磁差值、 测量年份与年差数据。
年差 测量磁差
如: 430E 1982 (9E) 磁差偏西612 (1989),年差约+4 Variation 300W(1965) decreasing about 2annually
测量年份
45
磁差的旧式表示法
代号Q;
②半圆舷角——由船首
Q左
线向右或向左度量到物标方位线。
计量范围:0~180。
向右度量的称右舷角。代号Q右;
向左度量的称左舷角。代号Q左;
28
物标的正横(Abeam)
物标右正横 Q=090 =90 右
物标左正横 Q=270 =90 左
注意
物标的真方位 与航向无关
物标的舷角 与航向有关
29
NM NC Dev
49
(2)自差的变化 ①自差随航向的变化而变化 自差的大小和符号与船舶钢铁磁化的性质和程度(船磁)有关, 而船磁又与船首向和地磁磁力线方向的相对位置有关,即船 磁的大小和方向是随航向的不同而改变的。 ②自差还可能因船舶装载钢铁和磁性矿物、磁罗经附近铁 器和电器的变动和船舶倾斜而有所变动。
(完整版)航海学知识点
(完整版)航海学知识点第⼀篇航海学(地⽂航海)第⼀章坐标、⽅向和距离第⼀节地球形状和地理坐标⼀、地球形状1. 第⼀近似体――地球圆球体航海上为了计算上的简便,在精度要求不⾼的情况下,通常将⼤地球体当作地球圆球体。
2. 第⼆近似体――地球椭圆体在⼤地测量学、海图学和需要较为准确的航海计算中,常将⼤地球体当作两极略扁的地球椭圆体。
地球椭圆体即旋转椭圆体,它是由椭圆P N QP S Q′绕其短轴P N P S旋转⽽成的⼏何体(图1-1)。
表⽰地球椭圆体的参数有:长半轴a、短半轴b、扁率c和偏⼼率e。
⼆、地理坐标1. 地球上的基本点、线、圈地理坐标是建⽴在地球椭圆体表⾯上的。
要建⽴地理坐标,⾸先应在地球椭圆体表⾯上确定坐标的起算点和坐标线图⽹。
如图所⽰:椭圆短轴即地球的⾃转轴――地轴(P N P S);地轴与地表⾯的两个交点是地极,在北半球的称为北极(P N),在南半球的称为南极(P S);通过地球球⼼且与地轴垂直的平⾯称为⾚道平⾯,⾚道平⾯与地表⾯相交的截痕称为⾚道(QQ′),它将地球分为南、北两个半球;任何⼀个与⾚道⾯平⾏的平⾯称为纬度圈平⾯,它与地表⾯相交的截痕是个⼩圆,称为纬度圈(AA′);通过地轴的任何⼀个平⾯是⼦午圈平⾯,它与地表⾯相交的截痕是个椭圆,称为⼦午圈(P N QP S Q′);由北半球到南半球的半个⼦午圈,叫作⼦午线,⼜称经线(P N QP S,P N Q′P S);通过英国伦敦格林尼治天⽂台⼦午仪的⼦午线,叫作格林⼦午线或格林经线(P N GP S)。
2. 地理坐标地球表⾯任何⼀点的位置,可以⽤地理坐标,即地理经度和地理纬度来表⽰。
地理经度简称经度,地⾯上某点的地理经度为格林经线与该点⼦午线在⾚道上所夹的劣弧长,⽤λ或Long表⽰。
某Array点地理经度的度量⽅法为:⾃格林⼦午线起算,向东或向西度量到该点⼦午线,由0°到180°计量。
向东度量的称为东经,⽤E标⽰;向西度量的称为西经,⽤W标⽰。
航向和方位
40 5 50
0 60
N
0 70
80 90 100 110 12
W
E
24
50 02
0 13 0
0 23
S
0 14
150
160
170 180 190 200 21
0 22 0
罗经点法
四个基点 四个隅点: NE、SE、SW、NW
0 32
260 270 280 290 30 0
330
3 340
50 0 10 20
(END)
31 0
N
N/E N N E NE N /N E
0 32
260 270 280 290 30 0
330
3 340
50 0 10 20
30
40 5 50
0 60
NW W N /W W W/N
50 02
S SW W / S SW S S/W
W W /S W WS W / SW
N /W W NN /N N NW W W N
二、航向、方位和舷角 航向、
依据基准北所确 定的船舶的航向 和物标的方位, 和物标的方位, 统称向位。 统称向位。
一、真向位
N
1、真航向[True
Course]: Course]:
TC
航向线: 航向线:船首尾线向船首方向的 C 延长线。 延长线。 真航向: 真北为基准顺时针度 真航向:以真北为基准顺时针度 量到航向线的角度,代号TC TC. 量到航向线的角度,代号TC. 范围:000° 360° 范围:000°~ 360°,常用圆 周法表示。 周法表示。
S 180
半圆法
半圆法
度量 法1:以正北为基准, 分别向东或向西度量 到正南,度量范围00 到1800。
第二节 航向与方位
• 4. 船首向(heading,Hdg):指在任何情况下, 船舶某一瞬间的船首方向。代号Hdg。 • 5. 方位线(bearing line):在地球表面上连接测 者与物标的大圆AM,叫做物标的方位圈,而 物标方位圈平面与测者地面真地乎平面相交的 直线A’M’,叫做物标的方位线,代号BL。 • 6.真方位(true bearing):在测者地面真地平 平面上,从正北方向线顺时针计算到物标方位 线的角度,叫做物标的真方位,代号TB 。它 在地面上是从测者子午圈平面到物标方位圈平 面之间的两面角。
三、罗经向位,罗经差和向位换算
• 1.罗经向位 • 船舶上测定航向和方位的仪器是罗经 (compass)。目前配备的罗经有磁罗经 (magnetic compass)和陀螺罗经 (gyrocompass)(俗称电罗经)两大类型。
(1).陀罗北NG:陀螺罗经刻度盘0°所指的方向
(2).罗 北NC:磁罗经刻度盘0°所指的方向
• 磁罗经自差表或自差曲线都是以罗航向 为引数来查取的。因此,如果仅知道真 航向,而不知道罗航向时应该采用罗航 向的近似值,即用磁航向代替罗航向作 为查表引数,来查取自差。在剩余自差 不太大的情况下,用磁航向来代替罗航 向作为引数查自差表,所求自差的误差 是不大的,是可以满足航海上的精度要 求的。
(2)测者地面真地平平面: 通过测者眼睛并与
测者铅垂线相垂直的平面.
(3)测者子午圈平面: 包含测者子午圈的平面
南北线:测者子午圈平面与测者地面真地 平平面相交的直线
(6)东西线:测者东西圈平面与测者地面真 地
平平面相交的直线
• 2. 方向的划分 • (1)、圆周法:以正北为000°,按顺时针方 向计算至正东为090°,正南为180°,正 西270°,再计算至正北为360°.
航海学 第二章 第2节 海上方向的测定
例 2003年某日某船磁罗经航向CC=100º .0,测得某灯 塔的罗方位CB=050º .0,海图上该处磁差资料为 “西 2º 15´.0(1986)2´.0”,求真航向TC=?真方位TB=?
⑴ 根据磁差和年差,计算航行年度磁差(Var); Var= 1º .7
⑵ 根据罗航向查《自差表》求得自差(Dev); Dev= 3º .3
GMI CAPT.L
自差曲线
自差(Dev) +4O +3O O +2 +1O O 0 O -1 -2O -3O -4O
O O O O O 030O 060O 090O 120O 150O 180O 210O 240 270 300 330 360
罗航向(CC)
GMI CAPT.L
罗经差、磁差、自差
GMI CAPT.L
三个向位间换算
GMI CAPT.L
①因地而异: 低纬地区,磁差较小;靠近磁极地区,磁差变化显 著。极区航行,磁罗经无法使用。 ②因时而异 年差[Annual Change]:磁差每年的变化量。 年差表示方法有两种: a. 用磁差每年绝对值增加(+)或减小(-)的量来表示. 注意:年差的“+”和“-”并不表示磁差向东或向西变 化,只表示磁差的绝对值是增大还是减小. b. 用东(E)或西(W)来表示年差向东(E)或西(W) 变化,新版海图用此法的较多。 ③ 日某船真航向TC1=200º .0,计划于物标 M的真方位TB=110º .0时转入真航向TC2=260º .0 ,海 图上该处磁差资料为 “西9º 15´.0(1986)2´.0”, 用磁罗经航行,求执行的罗航向CC1=?转向时看物 标M的罗方位CB=?转向后执行的罗航向CC2=?
2、磁罗经自差