
KS1488焊线机操作手册
K&S1488焊线机的操作手册一.功能菜单1.1参数介绍1.Tip offset : bond head 在此高度由加速下降转变为匀速下降7 G$ b7 A5 z4 X" T$ r* T9 \3 K2.Bond velocity : bond head 匀速下降的速度6 x. v: o1 O" q* g/ M1 {5 q1 G3 {3.Bond time : 打点时USG POWER 作用时间: ~2 J# S! h2 \* Y* a6 \4.Bond power : 打点时USG 能量大小5.Bond force : 打点过程中由Z motor 施加给capillary的力6.Power profile : USG能量释放形式,例如:方波6 H! ]- M- j9 n# a7.Ball size : 空气中烧球大小! e" y8 Z; ~' [% t8.Tail length : 控制线尾长度9.EFO gap : 打火时capillary 与EFO wand tip之间的垂直距离; @5 v) b I6 W- l' Y10.Contact threshold : 调整bond head 与工作面接触灵敏度: Z6 ?7 d" k. w! M' @7 F7 a11.Initial force : USG作用前施加到工作面上的力4 o) q/ a3 x3 C: o) @2 qForce time clocks : 控制Initial force作用的时间Force RAMP time : Initial force上升时间12.Ball seat USG bleed : 在Tip位置超声波震动使球处在标capillary正中G I/V select : USG 能量输出方式* \% Z0 X) M H+ \6 c4 d$ ?G delay clocks : USG 在接触被侦测到以后延迟作用时间/ \5 l! y# w7 E! m% f15.Capillary offset : lead 上打点位置补偿}+ ]$ N- y$ q& zG bleed : bond head抬起时USG大小17.RAMP up : bonding过程中能量上升' x: e6 l' T$ h- s7 d! L( m6 bRAMP up : bonding过程中能量下降Loop height : loop高度调整`% x* e. C0 V' eDelta loop : loop 高度微调7 e3 H+ x2 n# o4 I1 ^$ u18.Kink height : 控制loop颈部高度7 D9 d* E s7 o) c! t19.Flat length oop平坦部分长度,仅限于worked trajectory " | ?9 [2 j: c% p20.Loop factor : 控制放线长度Loop factor 2 : 控制bond2线的拉紧度Loop factor3 : Loop平坦部分长度,用于低线弧,会降低速度H1 t. d5 q1 t' p; a% j. f; x Loop factor 4 :线弧成形速度21.Contact angle : bond2接触角度22.TOL(ON/OFF) : bond head到达loop最高点行动轨迹P3 U- R, Y* x4 F7 1.2 菜单介绍; R, W3 p1 W6 p1. XYZ axis servo calibration :XY gain之差不小于2, 否则要检查电路板; s3 }1 D4 {) r: e g B2. Inject mode : Normal/Gripper3 ]9 q' z1 z+ D* eNormal模式先感应L/F边沿再抓,适用标准L/FGripper 模式先将L/F抓过来,再感应L/F边沿抓取,适用短L/F3. Eject mode : Normal/Fast% p H- X/ z6 w- j4 a; D# y$ gNormal模式一次一次的推进magazine1 {/ c: R3 }0 AFast模式分两次推进magazine# W, O6 V0 L4 |6 @/ l/ B! p4. Jam detection) t$ d G% b; h1 Kteach bond position 最后一步learn 的位置在L/F将进未进之时,设的低则eject越慢8 r7 m/ Z# e2 x+ [3 @) `; S5.Select Index mode : Normal/Adaptive/MAPNormal : 先PRS识别再压2 j$ H/ d* [, x: W5 P0 YAdaptive : 第一粒先PRS识别再压,其余直接压MAP : 前五条先PRS识别再压,其余直接压6.Index speed : Normal/SlowNormal 正常速度适Slow 低速度, 适用于薄L/F7.Lot separationRun完设定lot L/F后Magazine即推出7 T, Q$ K9 d- p j p' t$ _1 ?8.PRS/VLL err ,clp open ! o! P1 m5 O: q% L7 ], b, g* V2 B- p, |用来控制机器报警时clamp处于关闭还是打开9. Normal/Heavy springNormal 一般情况使用P; E- I1 r; v7 i) M& _, r* EHeavy spring 用于多排device情况10.alternate output slots设为on时output magazine每次下降两格11.L/F orientation Detect用来识别L/F是否装反" B4 t7 Y F( v/ i9 _ m4 ?7 Q, J12.L/F initial Bias ON/OFF1 g3 L- r9 t/ L! Y- A设为ON时,gripper先把L/F向向前顶,再抓13.Set index parameter3 R% l3 u$ i. D4 hheat time L/F 在预热区停留的时间PRS error preheat time : PRS找不到时加热等待时间Index motor delay : index motor 等多长时间会再动作14.X Gripper offset :防止SENSOR 感应在L/F的孔上15.Y Gripper offset :Gripper 抓L/F时Y方向的位置5 O( [8 U' _$ e16.device picth dist.第一粒到第二粒的距离17.X edge to bond cntr. : L/F 长度的一半( \" I4 [( j' u# ?- K% K18.Y edge to bond cntr. : L/F 宽度的一半/ L- Q' w9 l; {& {3 i5 h* v19.Device per L/F : 一条L/F有多少粒20.Clamp level offset : 若设为1mil heat block 就会上升1mil,但% G/ H& t& m' `8 r) I5 v6 A设的太高会影响368021.Elevator 2-step offset /F 进magazine 一点点后再往上升设定的距离.% i5 J4 Y# L&N+ E+ @! O2 T# @3 V22.Elevator parameterstotal slots / mag : magazine 的槽树; \2 L. o1 E* p ]pitch between slots : slot 到slot 的距离pitch between magazine : 一个magazine最上面一个槽的中心到上面一个magazine最下面一个槽的中心距离+ d" h0 ?4 t5 q9 umagazine base to 1st slot : magazine 底面到第一个槽的距离unstacking dimension magazine : 最上面那个凸体的高度% m! | p% Z5 b2 T! Q7 |2 Q& r3 ] 23.table mapping : 做完大修后,必须做' U5 L, w: T9 C2 h1 u- Tx-y, y-x : 焦距和放大倍数要求在0.055 H E# p0 M: z* fx-x, y-y :说明CCD CAMERA 与X Y TABLE 是否平行,若能做出即平行24.perform USG calibrationComplete : 做完大修后,测transducer 的垂直度够不够和cable有没有接错./ A. o3 f#X+ k3 gAir only : 一般做& p- P. }: Z6 t" W: I* hCalibrated scale DACDAC 为数码模拟转换器/ R0 T5 {, c0 m" `/ m5 i2 xUse Z total : 打同种产品可用同种参数Constant R-out : 打同种产品不能用同种参数(不稳定)) p; r) Y( R3 f5 gScale DAC ratio : 调节它可把输出能量增大Scale DAC offset : 放在最大注:改了此参数会影响其它参数Tune DAC valve : 若其参数超出范围,检查USG电路板,. N1 a+ h/ Y7 a( `& b S25.Z – resolution :% q4 i5 S) w9 z3680就是在Z=-3680 75时capillary 与leadframe垂直且完全接触,26.bond force的力由Z-motor 提供( B3 \) m% g" F/ K7 q% UForce scale factor 0.4 ~ 0.604 gms/count2 o* m; u& ~! {- [6 \6 ?7 O2 c*" Q3 A0 C' c/二.设备调整( J& p& F9 C/ o e2.1 Bond head 的调整manual ----- A ,change 到Z方向(按下F)调整垂直度! g) w% l4 F# U( D4 f; l) Z将铁棒装在装capillary 的位置$ W6 p4 U8 w: |3 b) [看棒与三层gauge是否平行即接触面有无缝,若有则调整transducer的两个镙丝调上限用gauge 将capillary 装上换下铁棒4 L& `3 s' B. Q& q+ c) i' w; c调整Z方向那根蓝色电缆旁边的镙丝,当capillary刚好与三层gauge第一层接触时,停止调整,拧紧侧面的螺丝调下限使Z= -3680 75 时( w. W5 a% f3 l# E4 z调整那根蓝色电缆前端的螺丝,使capillary刚好与三层gauge 最下面一层接触时停止调整,拧紧侧面的螺丝备注:当他们刚刚接触时Z方向有“*”出现do Z-resolution calibration Z=-3680 75 其值必须在0.098 ~0.102之间+ F3 w& H3 j. r8 C1O7 O; y+ Mdo USG calibration % `5 Q5 Y# p4 M& s2 ?; o# P- Hdo bond force calibrationforce offset = 2030 20! e. X) |$ N; C aforce scale factor = 0.400 ~ 0.612 gms/count( `3 A/ m# g! D' T) { U3 {EFO height 调整5 J8 c5 f+ ]- [" IZ=-950时使EFO wand 与capillary 在一直线4 P: V4 \7 W$ f, y; u8) Save MDP2.2 调整Bond Plane Height的高度.1.确认capillary已安装好,然后拿掉Window clamp 抬高Heatblock.) c9 M! \2 V G& q" z;l8 ~4 x8 N$ g2.检查参数Contact threshold(表面灵敏度)应为50,从首页上选择A(Manual)A D(Impact parameter) D(Contact threshold). 9 S! B8 _% I, g' I4 R3.开始做Bond plane height,从首页上选择L8 p" z7 B; \$ CD(Utilities) C(Setup procedures) D(W/H) B(Machine setup) shift+B.移动BOND HEAD 使capillary移到H/B的最高点的上方,再按下ENTER键,机器就开始自动校准bond plane height.4.如果校准成功,则会回到上一页(shift+B),保存MDP.如果校准不成功,则荧屏会显示Failure的字样,则应该检查并调整H/B的高度Z-height=-378075mils.+ r4 O8 @* i6 N# ?% ?( g% `2 {" N8 R$ `5 F( v% x. ]+ @/ o2.3 调整前轨道的高度9 J; g3 {; g6 H A/ t. _1.关闭Platform solenoid 的气压, 使Platform松开E(W/H)B(Solenoids)F(W/H)D(support platform)/ `4 D+ A {% mA(manual control)Error(of FTCP). (或直接关闭总的气阀)/ y) _; g) [, t+ q" x2.松开固定后轨道的螺丝.4 p0 B$ }/ F6 y. Z8 |3.设置当前所用Lead frame的厚度(5mils).进入主菜单,选择D(Utilities)C(Setup procedures)D(Work holder)A(Parameter setup)set Lead frame parameters4.调整Platform的高度.(用Y-calibration gauge)1 d8 e: O2 {0 ^5 r! y5 [1). 在Manual里面按F键,使BOND HEAD在H/B上切换到Z方向,转动XY ENCODER 使capillary下降接触到H/B表面的最高点,直到*出现,记录下此时Z方向的读数.I7 I$ `" L: Z! }# I4 N7 Y: d2). 拿掉H/B,并在前轨道上装上Y-calibration GUAGE5 I! p% `0 F3 a& n* W8 \3). 设置参数Y-EDGE To Bond Center :D(Utilities) C(Setup procedures) D(Work hold) A(Parameter setup) C(Set Lead frame parameters) C.将此参数从980mils改为500mils4). 在Manual里面按F键, 使BOND HEAD在Y-calibration GUAGE上切换到Z方向,转动XY ENCODER 使capillary下降接触到Y-calibration GUAGE的表面,直到*出现, 记录下此时Z的读数.3). 以上两个数值的差就是H/B与前轨道高度的差值, 调节控制Platform上下运动的螺丝, 使前轨道的高度比H/B的低约为5-9mils.% ]# U4 }. H$ R0 P0 J$ e g- w一般来说L/F的厚度设置为5mils, 螺丝逆时针旋转11圈.可以根据实际情形,具体操作.Y+ h1 {3 O9 x8 _) I$ l1 H9 [; N+ K) J/ }7 Z; n5 U; x; o1 p$ f8 4). 调整结束之后, 要将参数Y-EDGE To Bond Center改为980mils.5. 调整Interfere-with-Platform 和Interfere-With-H/B传感器6. 锁紧固定后轨道的螺丝.5 w0 d' T7 L8 U7 J, L7. 开启Platform solenoid 的气压./ w2 e( M5 [2 f# Y: `8. 保存MDP. ! [/ k& L; d% y4 Z7 H! A注意事项:1.设置The heater为ON2.保证CAP装的好, 金线必须掐掉3.装Y-calibration GUAGE时, 必须使其要与前轨道齐平$ ]( K& @0 p' {2 h# ^# H5 ^% J f6 t4.当锁紧固定后轨道的螺丝时, 必须使后轨道平贴着PLATFORM2 ]0 F& R2 n2 p; \% o; j2.4 调整Gripper与Platform之间的距离(20mils)1.关闭Platform solenoid的气压, 放开Platform. M6 _# J, G1 _2 zE(W/H)B(Solenoids)F(W/H)D(support platform). U( e4 g: w8 }0 S) q2 D8 ]A(manual control)Error(of FTCP).(或直接关闭总的气阀)" k+ Y9 G4 ?0 t1 @, |8 y2.在FTCP上按下E-Stop3. 将20mils的shim放在Gripper与Platform之间, 调节定位螺丝使Gripper能够顺利的在轨道上滑行, 特别是在靠近W/H中间的一段,不能与Platform有明显的挤压现象.反复调整,最后锁紧Standoff.7 {7 @( J& t7 p5 Y; s) N. ]% j' J: A9 E: ^! q/ z4 n) \2.5 调整Gripper的高度1.Gripper上有三个screw.前面1个,是用来控制gripper 的上半部分;后面2个,是用来控制gripper的下半部分.2.将gripper处于闭合的状态,松开上面的三个screw.将Lead frame放于gripper中间首先调整前面的一个screw(顺时针上扬,逆时针下压),使gripper的上半部分刚好与Lead frame 接触并下压一点点,不要过; 然后一起调整gripper后面的2个screw(顺时针下压, 逆时针上扬),注意要一起调整,使gripper的下半部分刚好与Lead frame接触.调好之后,将3个screw 锁紧.; J% T7 M4 g) j/ K* U3.如何检查调整的效果呢? 将Theta bar 向后拉平,让gripper抓住Lead frame,然后松开Theta bar,使Lead frame能够被推平,而gripper又能够抓紧Lead frame.还有一个方法就是,跑一条dummy,观察其背面是否有划痕. # Y3 z' g7 R" S* v: q5 c+ N5 S9 Z; F" D2 f* ~4 O* \. j2.6 H/B水平的调整- z2 |4 P& T! A' } P1.取走Window Clamp,抬高Heat Block.2.进入菜单D C D B F C(T each H/B Operate point)3.调节灯光和焦距,使H/B能够清晰的被看见.0 L: Z' t; Z. c; W& t7 b4. 检查H/B是否与crosshair 垂直,如果不垂直,则松开琐紧H/B水平的板手”H/B theta locking lever”,调节”H/B theta adjustment knob”.调整好之后琐紧”H/B theta lockinglever”.: d6 }4 i- P4 x' p9 T% f" w/ y2.7 调整Y方向的距离1. 检查和调节传感器Interfere with platform.. d U3 y/ x$ S1)关闭供气系统,放开Platform;2)选择3片Shim,4+5+6=15mil,放在右边的Standoff与Platform之间.3)进入Sensor 菜单,检查传感器Interfere with platform,此时应没有*号;0 H3 d P# g' r; z5 N6 o4)去掉4mil的shim,再检查,此时应有*号;( R% D9 m1 f: E: f7 {5)若Sensor 状态不正常,可以松开W/H下面固定此Sensor的2 个Screw,调整其前后的位置,然后重复3)和4)* `& Q T& f+ t- r+ G2.检查和调节传感器Interfere with H/B.调节好传感器Interfere with platform 之后,锁紧Interfere with platform.然后gauge(用少许力向后拉) Platform,进入Sensor菜单,检查传感器Interfere with H/B,此时有*号;松开Platform,则无*号.- b2 I* Z6 W% T) S9 W: R1 q3.设参数Y Gripper offset ,从首页上选择8 E9 u0 t1 Q4 ^7 K. q5 l YSelect from the main menuD(Utilities)C(Set up procedures)D(W/H)A(Parameter set up)B(Set index parameters)通常设置为本100.4.做Y方向的Calibration.- }4 k2 M( [. _8 O" v2 \& h& n: g1)拿走Window clamp;2)Select from the main menu 7 H+ d; F* }9 f6 i g# eD(Utilities)C(Set up procedure)D(W/H)B( Machine setup )SHIFT+B;3)按照屏幕提示,完成Calibration.5 F7 v7 j S' z% F4 a1 |- l% T6 x# P% k) P2 ~5 e4 [3 X3 X* U6 @2 @& x3 y# u! G5 h. \/ h5 d0 C7 z8 \, o% s7 h: p) f* V0 H' I# y9 z$ ?+ B9 p3 Z9 3 o3 \# S" R% O KNS 1484XQ Turbo Training Material For Basic Calibration5 L" M7 d$ K, g) t4 _/ E一.Calibration Item:r4 n, z' u! a) P2 R; r8 _+ _1. Z-Resolution calibration2. Bond Force calibration3. X.Y.Z Servo calibration4. PRS calibration5. USG calibration5 m2 z0 Y2 G! U( [1 \二.Calibration的具体操作与要求:1.Z-Resolution calibration:a.具体菜单如下:(D)Utilities (C) set up procedure (F)Next Frame (F)Next Frame (B)Z-Resolution Calibration (D)Automatic Calibration(6 level gauge)b.移走window clamp&heat block,装上6-level gauge,并且保持温度打开,capillary中无金线.c.按[E]把GAUGE 上升至打线位置,移动BOND HEAD 使CAPILLARY头正好在GAUGE 中央(按[F]键可以切换Y与Z方向运动).d.对好位置后,按Enter键.(确保EFO wand不撞transducer&gauge);机器会自动完成校正.e.完成后,数值将显示在屏幕上2.Bond Force calibration:a.具体菜单如下:(D) Utilities (C) set up procedure (F) Next Frame (F) Next Frame (C) Bond Force Calibration (A) Calibrationb.进入(A)Calibration后, 屏幕上会提示把capillary移至打开的window clamp中间的空框.接着按Enter键,Transducer 会往下打,系统会自动做并持续一定的时间.c. 然后,机器屏幕会提示再挂一个50克的gauge在Capillary上做测试.d. 测试数据范围:0.400-0.608gram3.X.Y.Z Servo Calibration:a.具体菜单如下:(D)Utilities (C)Set up procedure (A)XYZ Axes Servo Calibration (B)XYZ Axes Automatic Adjustb.进入(B)XYZ Axes Automatic Adjust后, 屏幕上会提示把capillary移至打开的window clamp中间的空框,因为在做Z 方向时,Transducer是做上下运动的.接着按Enter键,系统会自动进行校正,最后屏幕上会显示X,Y servo gain 的数值,其要求如下:X-Y Servo gain(65~85)X-Y Servo offset(0+/-8)Lock time(<=25ms)之后进入F(Measure axis performance) A(X axis)&B(Y axis)检测X,Y方向的lock time.4.PRS Calibration:a.具体菜单如下:(D)Utilities (C)Set up procedure (F)Next Frame (A)PRS Optics Calibrationb.先Index一条有Die的dummy L/F,在Die上寻找有特征的地方,如图所示c.在按Enter键后,系统会完成校正,其范围如下:XX=0.6375+/-0.03;YY=2.32~2.48;XY=0+/-0.05;YX=0+/-0.05G Calibration:a.具体菜单如下:(D)Utilities (C)Set up procedure (F)Next Frame (F)Next Frame (A)USG Setup (B)Perform USG Calibration(AIR Only)也可以(D)Utilities (D)Capillary Change (B)USG setup (B)Perform USG Calibration(AIR Only)b.在完成后,要看Transducer Impedance的数值.。
焊线操作指南
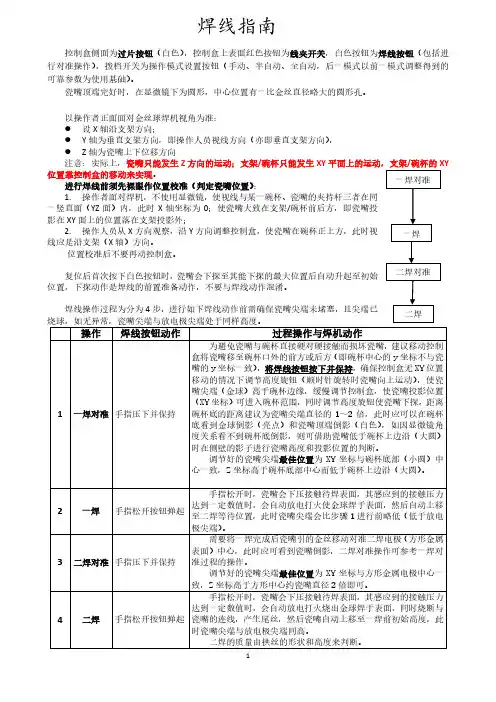
控制盒侧面为过片按钮(白色),控制盒上表面红色按钮为线夹开关,白色按钮为焊线按钮(包括进行对准操作),拨档开关为操作模式设置按钮(手动、半自动、全自动,后一模式以前一模式调整得到的可靠参数为使用基础)。
瓷嘴顶端完好时,在显微镜下为圆形,中心位置有一比金丝直径略大的圆形孔。
以操作者正面面对金丝球焊机视角为准:● 设X 轴沿支架方向;● Y 轴为垂直支架方向,即操作人员视线方向(亦即垂直支架方向),● Z 轴为瓷嘴上下位移方向注意:实际上,瓷嘴只能发生Z 方向的运动;支架/碗杯只能发生XY 平面上的运动,支架/碗杯的XY 位置靠控制盒的移动来实现。
进行焊线前须先裸眼作位置校准(判定瓷嘴位置):1. 操作者面对焊机,不使用显微镜,使视线与某一碗杯、瓷嘴的夹持杆三者在同一竖直面(YZ 面)内,此时X 轴坐标为0;使瓷嘴大致在支架/碗杯前后方,即瓷嘴投影在XY 面上的位置落在支架投影外;2. 操作人员从X 方向观察,沿Y 方向调整控制盒,使瓷嘴在碗杯正上方,此时视线应是沿支架(X 轴)方向。
位置校准后不要再动控制盒。
复位后首次按下白色按钮时,瓷嘴会下探至其能下探的最大位置后自动升起至初始位置,下探动作是焊线的前置准备动作,不要与焊线动作混淆。
焊线操作过程为分为4步,进行如下焊线动作前需确保瓷嘴尖端未堵塞,且尖端已焊线指南对准操作可以多次使用高度调节旋钮配合控制盒的移动来完成,不可急躁,切记焊线的4步操作一步一动。
基本原则是避免瓷嘴在横向(X 、Y 方向)和纵向(Z 方向)与焊机部件或支架硬碰硬。
若焊线完成后金线在一焊和二焊焊点之间形成稳定完美的抛物线形状,可将控制盒上部的拨档开关拨至半自动模式(竖直位置),则下一次焊线操作中,部分手动模式下需要调节的参数无需再次调节。
A 控制盒按钮被压下保持状态。
电焊机操作规程

电焊机操作规程一、引言电焊机是一种常见的焊接设备,用于将金属材料连接在一起。
为了保证电焊操作的安全和质量,制定本操作规程,规范电焊机的使用和操作。
二、适合范围本操作规程适合于所有使用电焊机进行焊接作业的人员。
三、安全准备1. 确保工作区域没有可燃物或者易燃物,并保持通风良好。
2. 穿戴适当的个人防护装备,包括焊接面罩、焊接手套、防火服和防护鞋。
3. 检查电焊机的电源线和插头是否完好无损。
4. 确保电焊机接地线连接良好。
四、电焊机操作步骤1. 打开电焊机的电源开关,并调整电流和电压至适当的设置。
2. 检查焊接电极是否安装正确,并紧固电极夹紧螺母。
3. 将焊接工件夹紧在工作台上,并确保工件的接地良好。
4. 将焊接面罩佩戴在面部,并将手套穿戴好。
5. 将焊接电极挨近焊接工件,同时按下电焊机的焊接按钮。
6. 在焊接过程中,保持焊接电极与焊接工件的接触,并保持适当的焊接速度。
7. 焊接完成后,松开焊接按钮,将焊接电极远离焊接工件。
8. 关闭电焊机的电源开关。
五、常见问题及解决方法1. 焊接时浮现电弧不稳定或者断裂的情况:检查焊接电极是否磨损严重,如果磨损严重需要更换新的焊接电极。
2. 焊接过程中浮现焊渣飞溅的情况:适当调整焊接电流和电压,确保焊接电极与焊接工件的距离适当。
3. 焊接产生的烟雾过大:确保工作区域通风良好,必要时可以使用烟雾排风设备。
六、安全注意事项1. 不要将电焊机暴露在潮湿的环境中,以免发生电击事故。
2. 不要触摸电焊机的电极和焊接工件,以免烫伤。
3. 禁止在没有防护措施的情况下观察焊接过程,以免受到辐射伤害。
4. 在使用电焊机时,禁止穿戴湿渌渌的衣物,以免发生电击事故。
5. 禁止在未经许可的情况下擅自操作电焊机,以免发生安全事故。
七、紧急处理措施1. 在发生火灾时,即将切断电焊机的电源,并使用灭火器或者其他灭火设备扑灭火源。
2. 在发生电击事故时,即将切断电焊机的电源,并进行急救处理,必要时即将送医院治疗。
KS1488焊线站工程培训资料

焊線站設備型號:K/S 1488 Turbo/Plus目錄一:焊線站基本操作流程1.1開機程式 (1)1.2焊線前作業準備程式………………………1~~41.3手動模式 (5)1.4自動模式 (5)1.5關機程式 (6)二:焊線站機台校正流程2.1焊針更換…………………………………… 6~~142.2 编辑…………………………………………14~~252.3 XYZ伺服校正……………………………… 25~~262.4 BOND FORCE校正……………………… 27~~292.5 CHANGE CROSSHAIR BOX SIZE……… 30~~312.6 Z-RESOLUTIN校正………………………31~~342.7 PRS OPTICS校正…………………………35~~372.8 工作臺調整………………………………37~~45一:焊線站基本操作流程1.1開機程式1.1.1打開氣閥1.1.2按下顯示器開關,指示燈亮1.1.3按“MOTOR STOP”鍵1.1.4按“CLEAR”鍵1.1.5推溫度按鈕至“ON”1.2焊線前作業準備程式1.2.1將靜電環接地端插入機台接地孔1. 2.2確認產品方向無誤後,將裝有待焊線產品料盒放入左升降器內,空料盒放入右升降器1.2.3將金線盒平放,打開上盒蓋,取出線圈;用鑷子夾取金線的起始點粘片粘貼於線盒上,防止丟失;然後把線圈正確放入線軸(接地端朝裏)按MANUAL FEED按鈕手動放長所需金線長度,然後依次穿過各路徑,拉出焊針一定長度金線(約2CM~3CM)1.3手動模式在主功能表下按“A”鍵,進入“MANUAL”手動介面。
按“INDEX”鍵進入一條L/F1.3.1 切球:1.3.1.1轉動X/Y軸圓盤,使用十字中心方框在DIE周圍或LEAD上尋找合適切線點1.3.1.2按“ERROR”鍵出現“HALF CYCLE”介面1.3.1.3按“ENTER”鍵確認,機台自動切線結球1. 3.1.4用鑷子將切下的金線夾出1.3.2打一根線1.3.2.1轉動X/Y軸圓盤,使用十字中心方框在DIE尋找所需第一打點,按“ENTER”鍵確認.1.3.2.2轉動X/Y軸圓盤,使用十字中心方框在LEAD上尋找所需第二打點,按“ENTER”鍵確認,機台將自動打一根線1. 3.2.3跳顆按“INDEX”鍵進入下一顆1.4自動模式1.4.1在主功能表下按“C”鍵,進入自動介面“AUTO”。
焊机操作规程
焊机操作规程一、使用前的准备1. 检查电压:检查输入电压是否与机器标牌上的电压相符。
2. 检查地线:将地线夹具连接到工作桌面或地面上。
3. 检查电缆:检查电缆是否有任何破损或断裂现象。
4. 检查枪头和地钳:检查枪头和地钳是否完整,是否有破损现象。
5. 热保护器测试:按下“测试”按钮,检查热保护器是否正常工作。
二、操作方法1. 将工件放在工作桌面上,并将地钳夹在工件上。
2. 插上电缆,并连接枪头。
3. 调整焊接电流和时间:根据工艺要求,在控制面板上调整焊接电流和时间。
4. 开始焊接:按下“开始”按钮进行焊接,焊接完成后按下“停止”按钮。
5. 切断电源:在使用完毕后应关闭电源,并断开电缆和枪头。
三、操作注意事项1. 确保使用环境安全:在使用焊机时,应确保使用环境安全,远离易燃和易爆物品。
2. 注意人身安全:在使用过程中应戴上防护眼镜、手套等防护用品,以保障人身安全。
3. 保持焊机清洁:使用过程中应注意保持焊机的清洁,切勿将焊渣等污垢存放在焊机内部。
4. 注意维修保养:如有故障或需要维保时,请联系专业人士进行维护。
切勿在未经专业人士指导下尝试进行焊机维修工作。
5. 遵守相关法规:在使用焊机时,应遵守相关法规,并遵循安全操作规程。
四、故障处理1. 电源故障:检查电源电压、电缆、插头等是否正常。
2. 散热器故障:检查散热器是否有异响或异味,如有问题应及时处理。
3. 控制系统故障:检查控制系统是否有明显的故障或异常,如有问题应及时联系专业人士处理。
4. 焊接异常:检查焊接是否顺畅,焊接效果是否符合要求。
以上就是焊机操作规程,希望能为您提供一些帮助。
焊机操作规程

焊机操作规程
1.打开电源开关,打开加热旋钮,使电热板升温。
2.打开气源,放掉水气。
3.检查和调整各压力表气源压力,设定熔融与对接时间和温度。
4.待电热板升至所设定温度时,即可开机工作。
5.打开选择开关(单动或联动),按运行键,把型材放到后面的
工作台上面,移动机头至适当位置锁定,再把型材放到前面的工作台上面,分别按前后压紧键,将型材压紧。
如发现型材没放好,可再按一次压紧键,压紧即松开,调整后再次按压紧键即可。
第二次按运行键,一切焊接程序均自动运行直至焊接结束自动复位。
6.运行过程中,如发现动作或操作有误,应立即按急停键,停
止运行,调整后,再重新操作。
7.焊接完毕,关机时先关闭气源、电源,然后放掉余气。
8.做好本班次的工作记录,清扫设备上的垃圾,做好设备的维
护保养。
KS力系-操作教程

报警调试:#428 #429 料盒高度不对先解除报警重新测量输入料盒参数#755 机器故障先关机、然后按主板上的复位键(白色)重新启动#370 #371 出料、进料卡料#260 #280 温度不达标报警工作台超温#262 气压不足报警#488 抓料手有问题或者 MSAMP线路板不行#351 夹具碰撞报警取出夹具在按照7-4复位,或者把轨道上的铁片感应器用纸隔离#332 夹具底板碰撞报警#132 金线出线感应器报警拆下来清洗 AIR GUIDE 感应器气压开关 TESIONER 焊头气压开关#144 #143 关闭3-4-6里面的第8大项 OFF 关闭#180 打火杆手动烧球失败#320 拉料不到位摄像头没找到支架按2对好支架点或者按4重新做支架查找PR#224 芯片PR报警按1手动对点按5重新更改芯片PR#225 支架PR报警按1手动对点按5重新更改支架PR#251 #252瓷咀使用次数到期报警按4-3-3后,使用次数清零#390 进料端没有料盒#391 #389 出料端没有料盒#323 出料时阻力过大#393 出料端料盒过多#392 进料端料盒过多#270 压板没合拢#490 #491 工作台上无支架进料时Y方向没感应到到支架#103 #108 金线断线重新穿金线–烧球–或者调节参数#326 #327 进料感应器报警#146 测高报警支架不平或者夹具不平#301 复位没有完成或者是不正确#830 开机时候电源检测冷开机的时候,有时候会出现这个报警,直接解除报警。
#424 进料端夹子感应器没感应到料盒先尝试让机器修复,如不行检查感应器是否有问题#409 #393 出料感应器异常先尝试让机器修复,如不行检查感应器是否有问题#262 气压不足看实际气压是多少,标准气压要求50 以上3-7-2-2 删除焊线一组程序3-7-4 复制一整排程序3-4-6 焊线参数设置3-6 复制芯片PR 3-5里面子程序(2项修改操作点 3项修改PR点) U1指芯片L1指支架1-2 补线 1、ONLE 2、第几组 3、第几条补好线后要把2、3项改为14-6-1 调节夹具盖板、底板的高度 3项:底板高度数值越小越高, 4项:盖板高度数值越小越往下压3-3-5 做支架的外围PR3-1-1 删除表面程序(重新做新的程序,就要先删除表面程序)3-3-4 做红光程序时,用于做支架碗杯上面的第一焊点3-2-4 手动拉料对点对压板3-2-1 自动拉料对点对压板1-6-4-1 分组扫描或者全部扫描 PD -分组扫描 PP全部扫描3-5 进入修改芯片对角点、PR 、焊线点位置5-3-2 打火杆自动焊线时的打火位置 280左右 Shife + F9 修改数字按1确认修改5-3-1 校正摄像头跟瓷咀印中心点,按F8 B1校正后,按1确认(焊偏可以用此校正)8-1-1 不能调焊线参数使用8-1-1 输入密码点击5项再点击1项退出就可以修改了3-9 程序线乱了校正 7-4 轨道复位1-6-2-6 手动进料模式焊线(料盒、轨道有问题可用此模式)4-6-3 调节进料速度( siow 慢速、medium 中速、fast 快速)4-6-6 调节出料速度( siow 慢速、medium 中速、 fast 快速) Ejectyoffset 50 出料摆动速度4-6-4 进料、出料感应器开关 Y-Registraeion (拉料口感应器) YES 开 NO 关闭Y-Pull offset (进料摆动感应器) YES 开 NO 关闭5-4-2 校正瓷咀平行高度(校正时取下打火杆,采用专用夹具校正)3-1-4-2 保存当前程序(或者按Shife + F1 也可以保存覆盖)1项、2项为输入程序名称7-5-1 查看各个感应器是不是坏的,摆动、或者摇动感应器看屏幕有没有反应。
焊线机操作指导书资料
放线 穿线按钮 线夹开关左键 鼠标中键 、键盘功能介绍功能菜单的树型子菜单左键滚轮右键键YX)、在移动table时,速度不要过快,防止table撞到极限位置,造成损坏。
错 误 信 息 处 理1、真空错误:下图错误报警信息为真空错误,处理方法:a) :观察pcb 有无变形的现象,如有变形现象通知当班技术员处理;b) :观察pcb 背面及轨道上有没有杂物,导致pcb 板材与加热快贴合不紧;如有将其清除即可; c) :机器本身气压不足导致,通知当班技术员处理。
2、 PR 错误处理方法。
2.1、 晶片PR 错误(第一点)。
下图为:晶片悬空导致晶片PR 搜索失败处理方法:a 、参考制程不良允许范围,判定此产品是否合格;如判定为不良品按0键跳过;b 、如判定为良品,则根据屏幕提示依次对准晶片参考点即可作业。
:机器真空不足。
请检查气压。
:如图所示:晶片PR错误提示。
2.2、pcb PR错误(第二点)。
下图为:第二焊点PR搜索失败.处理方法:根据屏幕提示依次对准PCB的第一个点和第二个点即可。
注意:a)、参考点一定要根据屏幕右上角的屏幕提示对准,杜绝第二点焊偏的现象。
b)、先看清楚报警信息(是第一点PR错误还是第二点PR错误)再进行操作,避免导致漏焊。
PCB根据屏幕对准参考点第一个参考点对准后点击确第二个参考点根据屏幕提示对准参考对准后点击确认3、断线下图为:断线报警信息断线提示信息3.1、穿线步骤穿线方法:a)、准备镊子,戴好指母套;b)、将金线扯直(不能有损伤及弯曲)放在整线器口处,按下整线器真空开关将金线吸至整线器下端;将金线扯直放在整线器口处,按下整线器真空开关金线被吸至整线器下端。
按下线夹开关,将线穿过瓷嘴瓷嘴,再烧球。
将残、废金线放入金线回收盒内4、瓷嘴寿命报警当瓷嘴的使用次数达到设置寿命,此数值显示红色,需通知当班技术员更换瓷嘴。
a)、瓷嘴达到设定使用次数后Capiliay计数报警,字体显示红色;需技术员更换新的瓷嘴,并在瓷嘴使用记录表上登记使用的开始时间至更换时间;b)、瓷嘴达到寿命后不可继续作业,必须先知会技术员,只有当技术员确定ok才可以作业;c)、瓷嘴寿命计算公式:如寿命是500k线条数,那么机器Capiliay limit设定为1500k。
自动焊线机操作手册
Wc Lmp线夹开关
Shift+Pan Lgt工作台灯光开关
EFO打火烧球键
Inx支架输送一单元
Shift+IM左料盒前进一格
Main直接切至主目录
Shift+IM左料盒后退一格
Shift+IM HM换左边料盒
Shift+OM右料盒前进一格
Shift+OM右料盒后退一格
Ed Loop切至修改线弧目录
MAIN—4—3项:设定线弧模式,一般用Q型
按键盘Ed Loop键,设定线弧参数。2.Loop Height(Manu)线
弧高度调节;3.Reverse Dist/Angle线弧反向角度调节。
MAIN—3—1项:设定基本焊接参数
五:常见品质异常问题的基本原因分析:
1、松焊、空焊:
查看时间Time、功率Power、压力Force是否设定正确,预备功率是否过低,搜索压力是否过小或两个焊点是否压紧等。
1、调用程式:
进入MAIN——9DiskUtilities——0.Hard DiskProgram——1.Load Bond Program——用上下箭头选择适合机种的程式——Enter——A——Stop。
2、轨道高度调整:
进入MAIN——6.WH MENU——0.Setup lead Frame——3.Device Height——A.利用上下箭头设定支架高度,以压板刚好压在杯沿下为准(数字越高支架越往下降、数字越低支架越往上升)————Stop。
1.TEACH MENU(教读程序)
2.AUTO BOND(自动作业内容)
3.PARAMETER(参数)
4.WIRE PARAMETER(焊线参数)
焊线机操作指导书教学提纲
鼠标Clear Treak 清除轨道功能O/C Track 打开轨道R Elev Chg 卸载出料盒R Elev Up 右料盒上升一一格R Elev Down 右料盒下降一格O/C WC/TP 打开压板左键滚轮右键YX)、在移动table时,速度不要过快,防止table撞到极限位置,造成损坏。
错误信息处理1、真空错误:下图错误报警信息为真空错误,处理方法:a):观察pcb有无变形的现象,如有变形现象通知当班技术员处理;b):观察pcb背面及轨道上有没有杂物,导致pcb板材与加热快贴合不紧;如有将其清除即可;c):机器本身气压不足导致,通知当班技术员处理。
:机器真空不足。
请检查气压。
:如图所示:晶片PR错误提示。
2.2、pcb PR错误(第二点)。
下图为:第二焊点PR搜索失败.处理方法:根据屏幕提示依次对准PCB的第一个点和第二个点即可。
注意:a)、参考点一定要根据屏幕右上角的屏幕提示对准,杜绝第二点焊偏的现象。
b)、先看清楚报警信息(是第一点PR错误还是第二点PR错误)再进行操作,避免导致漏焊。
PCB第一个参考点对准后点击确根据屏幕提示对准参考第二个参考点对准后点击确认断线提示信息3.1、穿线步骤穿线方法:a)、准备镊子,戴好指母套;b)、将金线扯直(不能有损伤及弯曲)放在整线器口处,按下整线器真空开关将金线吸至整线器下端;将金线扯直放在整线器口处,按下整线器真空开关金线被吸至整线器下端。
按下线夹开关,将线穿将残、废金线放入金线回收盒内4、瓷嘴寿命报警当瓷嘴的使用次数达到设置寿命,此数值显示红色,需通知当班技术员更换瓷嘴。
a)、瓷嘴达到设定使用次数后Capiliay计数报警,字体显示红色;需技术员更换新的瓷嘴,并在瓷嘴使用记录表上登记使用的开始时间至更换时间;b)、瓷嘴达到寿命后不可继续作业,必须先知会技术员,只有当技术员确定ok才可以作业;c)、瓷嘴寿命计算公式:如寿命是500k线条数,那么机器Capiliay limit设定为1500k。
焊线机操作说明
焊线机操作说明一、引言焊线机是一种常用的工业设备,用于在电子制造业中进行焊接工作。
本文档将为您提供焊线机的详细操作说明,以帮助您正确、安全地使用焊线机来完成您的焊接任务。
二、安全注意事项在操作焊线机之前,请务必遵循以下安全注意事项:1. 在操作焊线机之前,确保您已经熟悉并理解了焊线机的操作说明和安全警告。
2. 操作焊线机时,请戴上适当的个人防护装备,如安全眼镜、耳塞、手套等。
3. 在操作焊线机时,请确保周围环境干燥、无腐蚀性气体,并远离易燃物品。
4. 焊线机仅供专业人员使用,请勿让未经培训的人员接触或操作焊线机。
5. 在操作焊线机时,请确保它安装在平稳、坚固的台面上,并使用稳定的电源供应。
6. 当焊线机未使用时,请将其断开电源,以防意外触碰导致伤害。
三、焊线机操作步骤以下是焊线机的基本操作步骤:1. 准备工作:a. 确认焊线机安装在平稳的台面上,电源供应稳定。
b. 检查焊线机是否正常工作、无损坏。
c. 确认焊线机所需焊丝、焊接材料等是否齐全。
2. 打开焊线机:a. 将焊线机插头插入适当的电源插座。
b. 打开焊线机的电源开关。
3. 设置焊接参数:a. 根据您的焊接需求,调整焊线机的电流和电压设置。
b. 在调整焊接参数时,请参考焊线机操作手册中的建议。
4. 准备焊接材料:a. 按照焊接任务的要求,准备好需要焊接的材料,如焊丝、焊接件等。
b. 清洁待焊接的材料表面,以确保焊接质量。
5. 开始焊接:a. 将焊线机的焊枪靠近焊接材料,确保两者之间的距离合适。
b. 按下焊线机上的焊接按钮,开始进行焊接。
c. 在焊接过程中,保持焊枪平稳,并将焊丝逐渐送入焊接材料中。
6. 完成焊接:a. 当焊接完成时,松开焊接按钮,停止焊接。
b. 关闭焊线机的电源开关。
c. 请等待焊接材料冷却后再进行后续操作。
四、常见故障排除在使用焊线机时,可能会遇到一些常见的故障。
以下是一些常见故障及其排除方法:1. 无法启动焊线机:a. 确保焊线机已经插入正确的电源插座,并且电源供应正常。