
遥控赛车工作原理
遥控赛车工作原理
遥控赛车是一种由遥控器控制的玩具赛车,它通过无线电频率通信来传输控制信号。
其工作原理可以分为以下几个步骤:
1. 遥控器发送信号:当遥控器上的按钮或摇杆被操作时,电路内部的微控制器会将相应的操作转化为电信号。
2. 信号传输:遥控器发送的信号通过一对天线传输出去,通常使用无线电频率进行通信。
这些信号可以是数字信号、模拟信号或脉冲信号。
3. 赛车接收信号:赛车上装有一个接收器,它的主要功能是接收来自遥控器的信号。
接收器通常也有一对天线用于接收信号。
4. 解码信号:接收器接收到信号后,会将其发送给内部的解码器,解码器将信号解析为对应的操作指令。
5. 控制马达:解码器将操作指令发送给相应的电机或马达,控制赛车的前进、后退、转向等动作。
这些电机通常连接到车轮或驱动系统的机械部件上。
6. 动力供应:赛车通常会搭载电池或电池组,提供所需的电力供应。
电池会将电能转化为机械能,驱动赛车的运动。
通过以上这些步骤,遥控赛车能够实现远程操控和运动控制。
这种工作原理在大多数遥控玩具中都适用,不仅局限于赛车。
基于51单片机的遥控赛车设计

基于51单片机的遥控赛车设计遥控赛车是一种可以通过遥控器来操控的小型汽车模型。
本文将基于51单片机,设计一个简单的遥控赛车。
首先,我们需要选购一辆适合改造的汽车模型。
选择时需要注意模型的体积和重量,以确保它适合于单片机的控制,并能够满足设计的需求。
接下来,我们需要准备一些材料和组件,包括51单片机、电机驱动芯片、电机、遥控模块、电池等。
首先,我们将51单片机与电机驱动芯片进行连接。
单片机将负责接收遥控器的指令,并通过驱动芯片来控制电机的转速和方向。
然后,我们将电机安装在汽车模型的底部。
电机需要通过轮子来驱动车辆,所以我们需要确保电机的安装位置和方向与轮子相匹配。
接下来,我们将遥控模块与51单片机进行连接。
遥控模块负责将操控者的指令发送给单片机。
我们需要将遥控模块的信号引脚连接到单片机的输入引脚,以便单片机可以接收到遥控器发送的指令。
接下来,我们需要编写单片机的程序代码。
代码的主要任务是接收遥控器发送的指令,并通过驱动芯片来控制电机的转速和方向。
代码需要实现与遥控器的通信、控制电机的启停、前进和后退等功能。
最后,我们需要将电池连接到电机和单片机上,以便为它们提供电源。
我们需要保证电池的容量能够满足遥控赛车持续运行的需求。
在完成整个设计后,我们可以通过遥控器来操控遥控赛车的行驶。
遥控赛车可以前进、后退、左转和右转等,具有较好的操控性和趣味性。
当然,这只是一个简单的基于51单片机的遥控赛车设计。
在实际应用中,我们可以根据需求添加其他功能,如声光提示、避障等。
此外,还可以通过添加传感器和通信模块来实现更高级的功能,如远程控制、数据传输等。
总而言之,基于51单片机的遥控赛车设计可以让我们更好地了解单片机的应用和控制原理。
同时,它也给我们提供了一个实践和创造的机会,可以通过不断优化和改进来设计出更加智能和有趣的遥控赛车。
遥控赛车竞赛
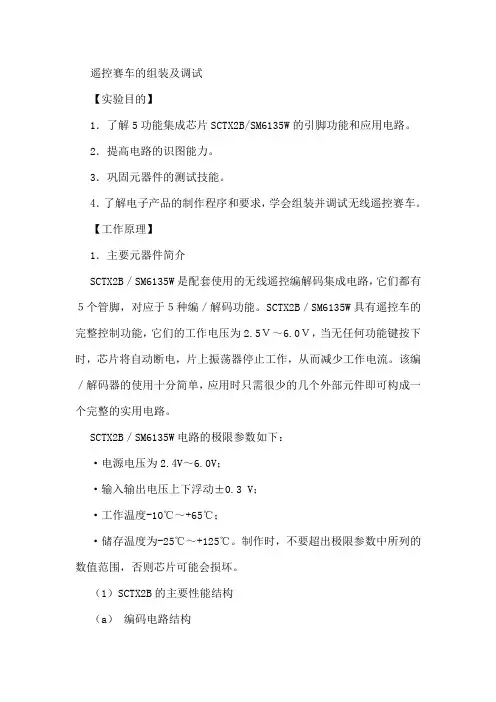
遥控赛车的组装及调试【实验目的】1.了解5功能集成芯片SCTX2B/SM6135W的引脚功能和应用电路。
2.提高电路的识图能力。
3.巩固元器件的测试技能。
4.了解电子产品的制作程序和要求,学会组装并调试无线遥控赛车。
【工作原理】1.主要元器件简介SCTX2B/SM6135W是配套使用的无线遥控编解码集成电路,它们都有5个管脚,对应于5种编/解码功能。
SCTX2B/SM6135W具有遥控车的完整控制功能,它们的工作电压为2.5V~6.0V,当无任何功能键按下时,芯片将自动断电,片上振荡器停止工作,从而减少工作电流。
该编/解码器的使用十分简单,应用时只需很少的几个外部元件即可构成一个完整的实用电路。
SCTX2B/SM6135W电路的极限参数如下:·电源电压为2.4V~6.0V;·输入输出电压上下浮动±0.3 V;·工作温度-10℃~+65℃;·储存温度为-25℃~+125℃。
制作时,不要超出极限参数中所列的数值范围,否则芯片可能会损坏。
(1)SCTX2B的主要性能结构(a)编码电路结构图1 SCTX2B内部结构图和外形引脚图(b)外部引脚排列编码电路的内部结构和外形封装分别如图1(a)和 (b)所示。
由图可见:该编码器的内部主要由输入电路、编码电路、振荡电路、时序产生器电路和输出电路组成。
输入电路有5个输入管脚,分别与5个功能按键forward (前进)、backward (后退)、right-ward (向右)、left-ward (向左)和turbo (加速)相对应。
芯片中的编码电路向SO和SC两个输出管脚发送数字码,数字码与定义的功能按键相对应,SO编码输出端用于无线遥控,而SC编码输出端则用于红外遥控。
芯片内时序电路中的一个计数器可使SCTX2B具有自动断电功能。
其管脚PC输出端可用来控制外部工作电源的通、断状态。
按下任何一个功能按键都会立即使芯片激活。
遥控车转弯原理

遥控车转弯原理遥控车转弯原理实际上涉及到多个方面,包括电子、机械以及物理等多个学科原理。
下面我将详细解释遥控车转弯的原理,并尽可能使用简单的语言来解释。
遥控车转弯主要涉及到两个方面的原理:电子控制和差速驱动。
1. 电子控制原理:遥控车转弯的核心是电子控制系统,它由遥控器和接收器组成。
遥控器是我们手中操作的设备,我们通过它向遥控车发送指令。
接收器是安装在遥控车内部的设备,它接收遥控器发送的指令并通过电子元件将指令转化为电信号。
当我们在遥控器上按下转弯按钮时,遥控器会通过无线电频率将指令发送给接收器。
接收器接收到指令信号后,将其转化为脉冲信号。
这个脉冲信号经过接收器中的电路处理后,会产生一个差速驱动信号,将其发送到电机控制器上。
2. 差速驱动原理:差速驱动是遥控车转弯的关键机制。
它通过控制车轮的转速差异来实现转弯。
遥控车通常采用两个驱动电机,每个驱动电机分别控制车辆的一侧车轮。
当同时驱动两个轮子以相同的速度向前转动时,车辆将直线行驶。
而当驱动电机的转速差异增大时,车辆就会发生转弯。
在控制电机转速差异时,通常采用PWM(脉宽调制)技术来实现。
PWM技术通过调节电机的脉冲宽度来改变电机的转速。
在转弯时,我们需要将一个电机的转速增加,而另一个电机的转速减小。
这样,由于转速差异的存在,车轮在转向的一侧将具有更大的转速,从而导致车辆发生转弯。
除了差速驱动,还有一种常见的转弯机制是舵机控制。
舵机通过控制前轮的转向角度来实现转弯。
当遥控器发送转弯指令时,接收器将信号发送到舵机,舵机控制前轮向左或向右转动确保车辆转弯。
综上,遥控车转弯的原理主要涉及到电子控制和差速驱动。
电子控制包括通过遥控器发送指令至接收器,并将指令信号转化为差速驱动信号。
差速驱动则通过控制驱动电机的转速差异,来实现车辆的转弯。
此外,还可以使用舵机控制前轮的转向角度来实现转弯。
这些原理相互配合,使得遥控车可以准确地转向。
遥控车的工作原理

遥控车的工作原理遥控车是一种由人控制的小型玩具车辆,它通过无线信号实现远程操控。
遥控车的工作原理主要涉及到遥控器和车辆之间的信号传输、接收、解码、控制等多个环节。
首先,遥控器是遥控车的操控行为的发送者。
遥控器内置有一个发射器,可以发射无线电频信号。
当我们按下遥控器上的按键时,发射器就会开始工作。
遥控器通常使用无线电波传输信号,主要有两种传输方式,分别是红外线和无线电信号。
在红外线传输方式下,发射器内置有红外线发射二极管,当我们按下按键时,发射二极管会发射红外线信号。
这个红外线信号本质上是一种光信号,它的波长位于可见光和无线电波之间,所以我们是看不见的。
这个信号会从遥控器上发出并传输到接收器上。
而在无线电传输方式下,遥控器会通过一个无线电天线发射无线电波信号。
这个无线电波信号是一种高频电磁波信号,能够在空气中传播并到达接收器所在的位置。
这个无线电波信号会随着遥控器按键的按下而改变。
接收器是遥控车的控制中心。
它内置有一个接收天线,用来接收遥控器发出的信号。
当接收器接收到信号后,会将信号传输到解码器进行解码。
解码器是接收器中的一个重要组成部分,它用来将接收到的信号转化为控制信号。
解码器首先会对接收到的信号进行解调,将信号恢复成原始的频率。
然后,解码器会将这个信号进行解码,将其转化为相应的控制信号。
控制信号是遥控车最终需要的输入信号。
它是由接收器解码器产生的,用来控制车辆的各项功能,比如车辆的前进、后退、转弯等动作。
控制信号会通过导线或者无线电波等方式传输到车辆的控制装置上。
控制装置是遥控车的核心部件,它接收到控制信号后进行相应的处理并控制车辆的运动。
控制装置内置了多种功能模块,比如电机驱动、转向控制、速度调节等。
当控制装置接收到控制信号后,它会根据信号的不同做出相应的动作,如控制电机的正反转、调节转向机构驱动轮子的角度,从而实现车辆的运动。
整个过程中,遥控器和接收器之间的信号传输是通过无线电波或者红外线实现的,这需要遥控器和接收器的天线之间保持一定的传输距离和相对方向,才能保证信号的传输质量。
遥控汽车控制原理ppt课件
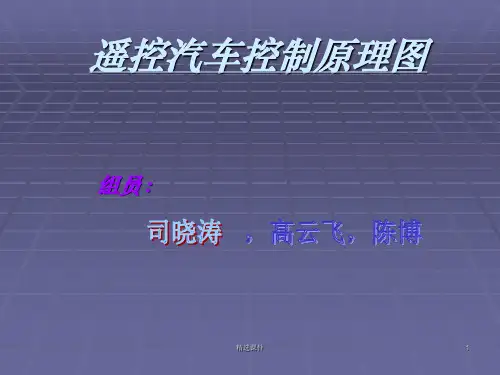
5. 第5次按遥控器按键时,IC2的Y5端输出高电平,IC2强制复位,YO端 输出高电平,M停转,BL停止发声,汽车停止不动。
精选课件
5
元器件选择:
1.Rl-R9选用1/4W金属膜电阻器或碳膜电阻器。 2.Cl、C2和C5均选用耐压值为lOV的铝电解电容 器;C3和C4均选用独石电容器。 3.VDl-VD4均选用 1N4148 型硅开关二极管。 4.Vl选用2SCl815型NPN晶体管;V2-V5、V7和VlO均 选用 S9013 型硅NPN晶体管;V6和V9选用 C8550 或 58550、 3CG8550 型硅pNp晶体管;V8和Vll选用 C8050 或 S8050 、 3DG8050 型硅NPN晶体管。 5.ICl选用HSO038型一体化红外接收头;IC2选用 CD4017 型十进制计数/脉冲分配器;IC3选用内储警笛声的 音效集成电路;IC4选用内储 "倒车,请注意!"语音信息的语 音集成电路。 6.BL选用0.5W、8Ω的电动式扬声器。 7. M使用玩具汽车电动机。 8.S选用单极拨动开关。 9.GB使用4节5号镍镉充电电池或镍氢充电电池。
精选课件
6
结束
精选课件
再见
7
感谢亲观看此幻灯片,此课件部分内容来源于网络, 如有侵权请及时联系我们删除,谢谢配合!
2. 再按一下遥控器,IC1的3脚又输出一个高电平脉冲,使V1瞬间截止, IC2的CP端又加入一个计数脉冲,其Y2端输出高电平,使V6。V8导 通,M正转,汽车前进;同时,VD2导通,IC3和V2、V3仍维持工作, BL仍发出警笛声。
遥控赛车原理

遥控赛车原理
遥控赛车是一种通过遥控手柄来操控的电动玩具车辆。
其工作原理主要包括遥控信号传输、接收与解码、电机驱动和车辆控制。
首先,遥控器手柄通常使用无线电技术将操控指令转换为电信号。
手柄中的控制杆、按钮或触摸屏等输入设备可以产生不同的控制信号,比如前进、后退、转向等。
这些信号经过编码处理,由无线电发射器以特定的频率进行传输。
接收器位于遥控赛车内部,接收并解码通过无线电信号传输的操控指令。
接收器通常采用超外差接收器或频率锁定环路(PLL)接收器。
超外差接收器通过将接收到的信号与其本身产生的信号进行混频处理,将其转换成低频信号进行解码;PLL接收器则利用锁定特定频率信号来提取操控指令。
解码完成后,接收器将指令传递给电机驱动系统。
电机驱动系统由电机、电调和电源组成。
电调是一种在电机与电源之间的电子设备,可以控制电机的转速和方向。
接收器通过电调向电机发送控制信号,以实现车辆的前进、后退及转向等动作。
最后,电机驱动力传递到车轮系统,实现对遥控赛车的操控。
一般而言,电机的转动会通过齿轮传递到车轮,从而带动车辆的运动。
针对不同的赛道或路况,遥控赛车可能配备有不同的底盘设计、悬挂系统以及轮胎类型等,以达到最佳操控性能。
通过遥控信号的传输、接收与解码、电机驱动和车辆控制等步
骤,遥控赛车可以实现根据玩家操控指令进行前进、后退、转向、加速或减速等动作,带给玩家更多的乐趣和挑战。
遥控赛车实训实验报告总结
一、实验背景随着科技的不断发展,遥控赛车作为一种集趣味性、竞技性和科技性于一体的娱乐项目,越来越受到广大年轻人的喜爱。
为了提高学生的动手能力、创新能力和团队合作精神,我校电子工程系特组织开展了遥控赛车实训实验。
本次实验旨在让学生了解遥控赛车的原理,掌握遥控赛车的设计与制作方法,并提高学生的实践操作能力。
二、实验目的1. 理解遥控赛车的原理,掌握遥控赛车的结构组成。
2. 学习遥控赛车电路设计、电路调试和编程技术。
3. 培养学生的动手能力、创新能力和团队合作精神。
4. 提高学生的实践操作能力和故障排除能力。
三、实验内容1. 遥控赛车原理与结构遥控赛车主要由以下几个部分组成:遥控器、接收模块、驱动电路、电池、车轮等。
遥控器用于发送控制信号,接收模块用于接收遥控信号,驱动电路用于驱动电机转动,电池提供电源,车轮负责赛车行驶。
2. 电路设计与调试(1)电路设计:根据遥控赛车的需求,设计相应的电路。
主要包括电源电路、接收模块电路、驱动电路等。
(2)电路调试:将设计好的电路板安装到赛车本体上,进行调试,确保电路正常运行。
3. 编程与控制(1)编程:使用编程软件编写控制程序,实现对赛车的速度、转向等控制。
(2)控制:将编程好的程序烧录到控制模块中,通过遥控器发送控制信号,实现对赛车的控制。
4. 赛车组装与调试(1)组装:将各个部件组装在一起,确保赛车结构完整。
(2)调试:对赛车进行调试,包括电路调试、编程调试等,确保赛车正常运行。
四、实验过程1. 前期准备(1)了解遥控赛车的原理和结构。
(2)学习电路设计、电路调试和编程技术。
(3)准备实验所需材料,如电路板、元器件、遥控器等。
2. 实验实施(1)设计电路图,绘制PCB板。
(2)焊接电路板,组装电路。
(3)编程与控制,实现赛车控制。
(4)组装赛车,进行调试。
3. 实验总结通过本次实验,我们掌握了遥控赛车的原理、电路设计、编程与控制等技能,提高了动手能力和团队合作精神。
rc遥控车的工作原理
rc遥控车的工作原理
遥控车(RC车)是一种由无线电遥控设备控制的模型车辆。
它
的工作原理涉及到几个关键组件和技术:
1. 无线电遥控,RC车使用无线电遥控器作为控制设备。
遥控
器发送无线电信号,通过无线电接收器接收并解码这些信号,然后
将指令传达给车辆的控制系统。
2. 控制系统,RC车内置的控制系统接收来自遥控器的指令,
并控制车辆的运动。
这个系统通常包括电子速度控制器(ESC)、接
收器和相应的传感器。
3. 电动或燃油动力系统,RC车可以采用电动或燃油动力系统。
电动车通常使用电池供电,而燃油车则使用发动机和燃料。
电动车
使用电机来驱动车轮,而燃油车则利用内燃机原理来产生动力。
4. 机械结构,RC车的机械结构包括车轮、悬挂系统、传动系
统等。
这些组件负责将动力传递到车轮,并影响车辆的悬挂和转向
性能。
总的来说,RC车的工作原理是通过无线电遥控器发送指令,控制车辆内部的控制系统,从而驱动车辆的动力系统和机械结构,实现车辆的运动和操控。
这种工作原理使得RC车成为一种受欢迎的娱乐和模型制作产品,同时也在一定程度上反映了现代无线电控制技术在模型制作领域的应用和发展。
遥控赛车设计
毕业项目2012 届项目类别: _________________________项目名称:_____________专业名称:光电子技术姓 名: ___________________________ 学 号:200900984 ______________________________班 级: ______________________指导教师:栾伟峰 _________________________________sip rvi 苏州工业园区职业技术学院2012年5月20日苏州工业园区职业技术学院毕业项目任务书(个人表)系部 : 电子工程系___________续表:注:此表在指导老师指导下填写诚信声明本人郑重声明:所呈交的毕业项目报告/论文《光电传感器的原理与应用》是本人在指导老师的指导下,独立研究、写作的成果。
论文中所引用是他人的无论以何种方式发布的文字、研究成果,均在论文中以明确方式标明。
本声明的法律结果由本人独自承担。
作者签名:年5月20日2012在科学技术高速发展的现代社会中,人类已经入瞬息万变的信息时代,目前常见的是遥控模型车(Radio control简称R/C),意味着远程控制,即遥控模型。
遥控车?是儿童的玩具小车么?没有接触过遥控模型的朋友可能认为遥控车就是商场买的那种,小朋友玩的遥控玩具,其实这是一个错误的认识。
玩具的一般定义为“设计为或者预定为供14岁以下儿童游戏中使用的产品”。
而遥控模型车是针对14岁以上的,具有一定知识和智力的人。
而且更重要的是,玩遥控模型车需要经验、经济基础、智慧和投入,并具有一定的危险性。
它的高性能是小孩子玩具所不可能提供的,因此,遥控模型车是一项爱好运动。
关键词:自动控制;遥控赛车;原理;设计设计者:李若夫指导老师:栾伟峰目录目录............................................................................. 2…一、............................................................................ 前言3…1.1什么是遥控车............................................................... 3...二、遥控车的结构与原理..................................................6..2.1遥控车的基本结构............................................................ 6…2.3发射部分的原理.............................................................. &.2.4接收部分的原理............................................................. .9...三、............................................................................. 我来设计遥控赛车.. (11)3.1 遥控车的控制程序 (11)3.2初步设想..................................................................... 18.3.3所出现的问题................................................................ 18.四、............................................................... 我来制作遥控赛车1.94.1制作遥控车所需要的电子元器件 (19)4.2制作遥控车内部PCB板 (19)4.3安装与调试.................................................................. 20.五、............................................................................ 总结21.致谢............................................................................. 22.、八、,亠、刖言目前常见的是遥控模型车(Radio control 简称R/C),意味着远程控制,即遥控模型。
遥控小赛车设计报告单
遥控小赛车设计报告单引言遥控小赛车是一项基于遥控技术的娱乐项目,通过遥控器可以远程操控小赛车在各种地形上自由行驶。
本报告将对设计过程进行详细说明,包括设计目标、设计原理、硬件设计、软件设计等方面的内容。
设计目标本设计的目标是制作一款具备较高灵活性和可靠性的遥控小赛车。
具体目标如下:1. 灵活性:小赛车可以在各种地形上自如行驶,包括平地、坡地、不平整地形等。
2. 可靠性:小赛车具备较好的抗摔能力,可以应对意外情况,如撞击、碰撞等。
3. 操控性:遥控器操控小赛车需要简单方便,操控信号响应快速准确,提供良好的操控体验。
设计原理遥控小赛车的设计原理分为两个主要部分:遥控器与小赛车的通信模块,以及小赛车的运动控制模块。
1. 通信模块:遥控器与小赛车之间通过射频通信进行信息传输,包括操控指令、状态信息等。
2. 运动控制模块:小赛车内部通过电机控制模块、传感器模块等实现运动控制,包括前进、后退、转向等。
硬件设计遥控器遥控器硬件包括以下几个主要组成部分:1. 微控制器:通过微控制器实现遥控指令的解码和编码,同时负责与小赛车的通信连接。
2. 控制按键:遥控器上设置前进、后退、转向等按键,通过按键操作发送相应操控指令。
3. 射频模块:将遥控指令通过射频信号发送给小赛车的接收模块。
小赛车小赛车硬件包括以下几个主要组成部分:1. 接收模块:接收从遥控器发送的射频信号,并解码得到操控指令。
2. 电机控制模块:控制小赛车电机的转速和方向,实现小赛车的前进、后退、转向等功能。
3. 传感器模块:通过传感器模块获取小赛车的运动状态,如速度、位置等。
软件设计遥控器遥控器的软件设计主要包括以下几个方面:1. 按键扫描:通过循环扫描按键状态,实时检测按键的输入情况。
2. 指令编码:根据按键状态生成相应的指令码,通过射频模块发送给小赛车。
3. 通信连接:建立与小赛车的通信连接,实现数据的双向传输。
小赛车小赛车的软件设计主要包括以下几个方面:1. 射频信号接收:通过接收模块接收遥控器发送的射频信号,并进行解码得到指令码。