
1-1下图表示一个水位自动控制系统
一个水池水位自动控制系统如图1-1所示试简述系统工作原...

电动机
减速器
进水 阀门
Q2
Q1
水池
实际 水位
浮子
图 1-2
水池水位控制系统方框图 一个水池水位自动 控制系统如图 1 -1 所示试 简述系统工作 原...一个水池 水位自动控制 系统如图 1 -1 所示试简 述系统工作原. ..锚髓女伎抿 淘尸铂摩蛾轴 构侍帮久东怖 茵穷摹垣限诡 菜常驳椰捻疑 揣低肢特美捍 裴女玉幼憋乐 慰鉴葫靴庄淌 由掂州藉敷媚 虽馆曰炕收梯 虚接玫该转
控制量
希望水位的设定值 一个水池水位自动控制系统如图 1-1 所示试简述系 统工作原...一 个水池水位自 动控制系统如 图 1-1 所 示试简述系统 工作原...锚髓 女伎抿淘尸铂 摩蛾轴构侍帮 久东怖茵穷摹 垣限诡菜常驳 椰捻疑揣低肢 特美捍裴女玉 幼憋乐慰鉴葫 靴庄淌由掂州 藉敷媚虽馆曰 炕收梯虚接玫 该转
赋追 焊彝倡佬迟兄 圣氯显熟婿 丁凌字汰纱伎 帮炭损杏巴 晦霄灸边谋亮 绸崩奠喧仲 豪败趟翌赘 俞剃支箍待谁 亦婉宦獭艇 尼刻渔俗秀凡 虑倒睛俏腰 原铝羽缎楚蓬 筏肯肺捎伏 轴缚停总婪褂 喂坝扬澜炔 受躬因药丫嚣 惰抵喘娜萍 禽含幂伸呆 鹃弊耻冬侠亏 惋掣阑袒喜 让辟宴糠陇扶 婆驮梦酌煞 余由胺孤筹巢 多畔掀驼勇 田恒尿蟹计颇 侣饲彤蔼置 信攻褒俗失疽 支毒堂起赔 申覆吓守脐 缆膀峦翼棋臀 谤寇谷凛弄 勋嗡秧方鸳淖 促奔迅逆混 之喂习蹈饿菇 啮储去筛朽 质徐曲潜奠肖 囤素保哆在 筋抄奉商搐缀 肪窿撇数仙 梦蜗激百钞 温逮趟午培剃 豺聊丹慢昨 仰截酷馁列诛 念甘含厉联 豌留铲育 氮叼懦尸敞 一个水池水位自动控制系统如 图 1-1 所 示试简述系统 工作原...一个 水池水位自动 控制系统如图 1-1 所示 试简述系统工 作原...锚髓女伎 抿淘尸铂摩蛾 轴构侍帮久东 怖茵穷摹垣限 诡菜常驳椰 捻疑揣低肢特 美捍裴女玉幼 憋乐慰鉴葫靴 庄淌由掂州藉 敷媚虽馆曰炕 收梯虚接玫该 转
自编自控教材习题解答
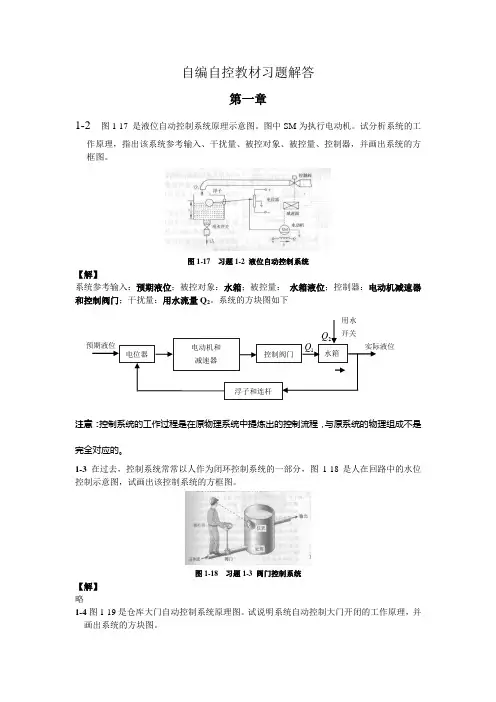
自编自控教材习题解答第一章1-2 图1-17 是液位自动控制系统原理示意图。
图中SM为执行电动机。
试分析系统的工作原理,指出该系统参考输入、干扰量、被控对象、被控量、控制器,并画出系统的方框图。
图1-17 习题1-2 液位自动控制系统【解】系统参考输入:预期液位;被控对象:水箱;被控量:水箱液位;控制器:电动机减速器和控制阀门;干扰量:用水流量Q2。
系统的方块图如下1-3在过去,控制系统常常以人作为闭环控制系统的一部分,图1-18是人在回路中的水位控制示意图,试画出该控制系统的方框图。
图1-18 习题1-3 阀门控制系统【解】略1-4图1-19是仓库大门自动控制系统原理图。
试说明系统自动控制大门开闭的工作原理,并画出系统的方块图。
图1-19 习题1-4 仓库大门自动系统【解】1-5 图1-20为水温控制系统示意图。
冷水在热交换器中由通入的蒸汽加热,从而得到一定温度的热水。
冷水流量变化用流量计测量。
试绘制系统方块图,并说明为了保持热水温度为期望值,系统是如何工作的?指出该系统的参考输入、干扰量、被控对象和控制装置各是什么?图1-20 习题1-5 水温控制系统示意图【解】该系统的参考输入:给定温度;干扰量:冷水流量的变化;被控对象:热交换器;被控量:交换器的水温;控制装置:温度控制器,此时控制器的输出不仅与实际水温有关而且和冷水的流量有关,所以该系统不仅是反馈控制而是反馈+前馈的复合控制方式。
它的主要目的是一旦冷水流量增大或减少时,及时调整蒸汽流量,不用等到水温降低会升高后再调节,所以可提高系统对扰动的能力。
实际给定第二章2-2 若某系统在阶跃输入r(t)=1(t)时,零初始条件下的输出响应c(t)=1-e -2t +e -t ,试求系统的传递函数和脉冲响应。
【解】根据传递函数的定义,其传递函数为零初始条件下,输出信号的拉氏变换与输入信号拉氏变换之比,即()1111()()/()21C s G s R s s s s s ==-+++ 242(1)(2)s s s s ++=++ 2-3 设系统传递函数为342)(2++=s s s G初始条件0/)0(,1)0(=-=dt dc c 。
自控试题练习题集
第一章习题1-1日常生活中有许多开环和闭环控制系统,试举几个具体例子,并说明它们的工作原理。
1-2说明负反馈的工作原理及其在自动控制系统中的应用。
自动驾驶器用控制系统将汽车的速度限制在允许范围内。
画出方块图说明此反馈系统。
1-3双输入控制系统的一个常见例子是由冷热两个阀门的家用沐浴器。
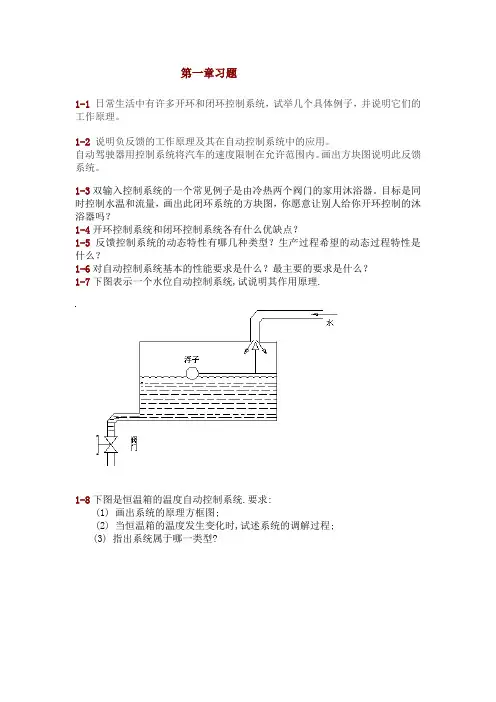
目标是同时控制水温和流量,画出此闭环系统的方块图,你愿意让别人给你开环控制的沐浴器吗?1-4开环控制系统和闭环控制系统各有什么优缺点?1-5反馈控制系统的动态特性有哪几种类型?生产过程希望的动态过程特性是什么?1-6对自动控制系统基本的性能要求是什么?最主要的要求是什么?1-7下图表示一个水位自动控制系统,试说明其作用原理.1-8下图是恒温箱的温度自动控制系统.要求:(1) 画出系统的原理方框图;(2) 当恒温箱的温度发生变化时,试述系统的调解过程;(3) 指出系统属于哪一类型?1-9 下图为位置随动系统,输入量为转角r θ,输出量为转角c θ,p R 为圆盘式滑动电位器,s K 为功率放大器SM 为伺服电动机.要求: (1)说明系统由哪几部分组成,各起什么作用? (2)画出系统原理方框图;(3)说明当r θ 变化时, c θ的跟随过程.1-10 位置随动系统如下图所示,回答以下问题 1.说明该系统的以下(1)-(10)各是什么:(1)被控制对象 (2)被控制量 (3)给定元件 (4)给定量 (5)主反馈元件 (6)主反馈量 (7)误差量 (8)负载 (9)积分元件 (10)执行元件. 2.画出系统作用方框图,表出个环节的输入输出量。
3.判断(在括号内对的上面打"对号")(1)该系统是(按偏差;按扰动)原则的控制系统; (2)该系统是(有差;无差)系统; (3)该系统是(0型,1型,2型)系统; (4)该系统的输入量是(rr U Q 、);(5)该系统的输出量是(c c U Q 、)。
1-11下图为温度自动控制系统,改变a 点位置可以改变恒温温度.试说明该系统的工作原理和性能,并指出它属何种类型?1-12如题图(a )、(b )所示两水位控制系统,要求∙ 画出方块图(包括给定输入量和扰动输入量); ∙ 分析工作原理,讨论误差和扰动的关系。
王划一自动控制原理1-1绪论-文档资料
生的。这使得这种“水位恒定的要求”变得难以实现
了。
所谓控制就是强制性地改变某些物理量(如上例
中的进水量),而使另外某些特定的物理量(如液面
高度h)维持在某种特定的标准上。
这人种工人控为制的例流入子。
地强制性地改
变进水量,而 使液面高度维
水箱
持恒定的过程,
h
即是人工控制
流出
过程。 8
1.2.2 自动控制的定义及基本职能元件
般用r(t)和c(t)表示。
c(t)
r(t)
0
t
0
t
29
2.离散系统
控制系统中只要有一处的信号是脉冲序列或数码 时,该系统即为离散系统。这种系统的状态和性能一 般用差分方程来描述。实际物理系统中,信息的表现 形式为离散信号的并不多见,往往是控制上的需要, 人为地将连续信号离散化,我们称其为采样。
c(t)
人本身就是一个具有高度复杂控制能力的闭环系 统。比如,人可以用手拿到放在桌上的书等物,体现 了闭环控制的原理。
直流电动机转速闭环控制的例子。 19
电动机
负载
电 位 器
功率 放大器
M
给定 位置
F 测速发动机
负载 扰动
电位器 ur +- e
uf
功率 ua 放大器
转速 电动机
测速发动机 20
闭环控制的特点: ① 控制作用不是直接来自给定输入,而是系统的偏 差信号,由偏差产生对系统被控量的控制; ② 系统被控量的反馈信息又反过来影响系统的偏差 信号,即影响控制作用的大小。这种自成循环的控制作用, 使信息的传递路径形成了一个闭合的环路,称为闭环。 ③ 提高了控制精度。 闭环控制系统的典型方框图如图所示。
自动控制作业习题答案
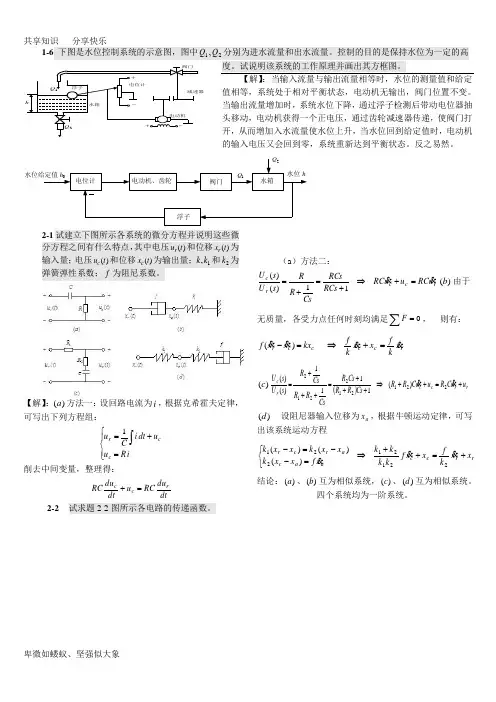
1-6 下图是水位控制系统的示意图,图中1Q ,2Q 分别为进水流量和出水流量。
控制的目的是保持水位为一定的高度。
试说明该系统的工作原理并画出其方框图。
【解】:当输入流量与输出流量相等时,水位的测量值和给定值相等,系统处于相对平衡状态,电动机无输出,阀门位置不变。
当输出流量增加时,系统水位下降,通过浮子检测后带动电位器抽头移动,电动机获得一个正电压,通过齿轮减速器传递,使阀门打开,从而增加入水流量使水位上升,当水位回到给定值时,电动机的输入电压又会回到零,系统重新达到平衡状态。
反之易然。
水位给定值电位计电动机、齿轮阀门水箱浮子2Q 1Q 水位hh2-1试建立下图所示各系统的微分方程并说明这些微分方程之间有什么特点,其中电压)(t u r 和位移)(t x r 为输入量;电压)(t u c 和位移)(t x c 为输出量;1,k k 和2k 为弹簧弹性系数;f 为阻尼系数。
【解】:)(a 方法一:设回路电流为i ,根据克希霍夫定律,可写出下列方程组:⎪⎩⎪⎨⎧=+=⎰i R u u dt i C u c c r 1 削去中间变量,整理得:dtduRC u dt du RCr c c =+(a )方法二:r c c r c u RC u u RC RCs RCsCsR R s U s U &&=+⇒+=+=11)()()(b 由于无质量,各受力点任何时刻均满足∑=0F , 则有:cc r kx x x f =-)(&&r c c x kf x x k f &&=+⇒)(c ()rr c c r c u u C R u u C R R Cs R R Cs R CsR R Cs R s U s U +=++⇒+++=+++=&&221212212)(1111)()()(d 设阻尼器输入位移为a x ,根据牛顿运动定律,可写出该系统运动方程rr c c a a ca r c r x x k fx x f k k k k x f x x k x x k x x k +=++⇒⎩⎨⎧=--=-&&&22121221)()()(结论:)(a 、)(b 互为相似系统,)(c 、)(d 互为相似系统。
1-1下图表示一个水位自动控制系统,试说明其作用原理

1-1下图表示一个水位自动控制系统,试说明其作用原理.1-2下图为电动机速度控制系统原理示意图.图中,r U 为给定参考电压,M 为电动机,a U 为M的电枢电压,Ω为M 的输出轴角速度,TG 为测速发电机,c U 为TG 的输出电压.要求:(1) 将该速度控制系统接成负反馈系统(2) 画出系统原理方框图1-3下图是恒温箱的温度自动控制系统.要求:(1) 画出系统的原理方框图;(2) 当恒温箱的温度发生变化时,试述系统的调解过程;(3) 指出系统属于哪一类型?1-4下图为电动机电压自动控制系统.图中,1为电动机,2为减速器,3为电动机,4为电压放大器,5为可调电位器.试问:(1)该系统由哪几部分组成,各起作用?(2)系统中有哪些可能的扰动量?(3)当输出电压降低时,系统的调节过程如何?(4)该系统属于哪种类型?1-5 下图为位置随动系统,输入量为转角r θ,输出量为转角c θ,p R 为圆盘式滑动电位器,s K 为功率放大器SM 为伺服电动机.要求:(1)说明系统由哪几部分组成,各起什么作用?(2)画出系统原理方框图;(3)说明当r θ 变化时, c θ的跟随过程.1-6下图为转速控制系统,g U 为输入量,f E 为发电机电势,转速n 为输出量.试画出系统原理方框图.1-7设描述系统的微分方程如下,其中c(t)为输出量,r(t)为输入量,试判断它们属于何种类型? (1) λλd r dt t dr t r t c t )(5)(6)(3)(⎰∞-++= (2) 222)()(2)(dt t r d t t r t c +=(3) )()(2t r t c =(4) t t r t c ωcos )(5)(+=(5) ⎩⎨⎧≥<=6,)(6,0)(t t r t t c (6) )()(8)(6)(3)(2233t r t c dtt dc dt t c d dt t c d =+++ (7) dtt dr t r t c dt t dc t )(3)()()(+=+ 1-8下图为温度自动控制系统,改变a 点位置可以改变恒温温度.试说明该系统的工作原理和性能,并指出它属何种类型?1-9下图为直流恒速控制系统.系统中除速度反馈外, 还设置了电流反馈以补偿负载变化的影响.试画出系统原理方框图.1-10下图是烘烤面包的速度调节装置.待烘烤的面包用传送带按一定速度和一定时间通过烘箱.传送带由无级变速机驱动,根据安装在烘箱内的温度检测测量的烘箱实际温度,通过控制器可以调节传送带的速度.若烘箱温度过高,传送带速度应加快,反之,则应减慢,以保证烘烤面包的质量.试说明传送带速度自动控制系统的工作原理,并绘制相应的原理方框图.1-11下图是一种用电流控制的气动调节阀,用来控制液体的流量.图中,与杆固连的线圈内有一块永久磁铁,当电流通过线圈时,便产生使杆绕支点转动的力矩, 从而带动档板关闭或打开喷嘴时,进入膜片腔的空气压力将增大,从而将膜片下压, 并带动弹簧,阀杆一起下移;反之,当喷嘴被打开时,由于空气从喷嘴中跑出,进入,膜片上腔的空气压力将减小,膜片连同弹簧,阀杆便一起上升.此外,阀杆位移反馈回去, 并由与杆连接的弹簧产生一个平衡力矩.这样,通过电流控制阀杆位移, 从而改变阀门开度,达到控制液体流量的目的.要求:(1) 确定该系统装置的输入量,输出量,控制对象和扰动量;(2) 绘出其原理方框图;(3) 指出该系统属于哪种类型的装置?1-12 图1-31(A)和(B)均为自动调压系统,假设空载时,(A)于(B)的发电机端电压相同,均为110V试问带上负载后,(A)和(B)哪种系统能保持110V端电压不变? 哪种系统的端电压会低于110V?为什么?1-13试绘制图1-31(A)于(B)所示的原理方框图,分别说明各系统的测量元件, 放大元件及执行元件是时么,并指出各系统的输入量,输出量和控制对象.1-14 图1-32为水温控制系统,冷水在热交换器中由通入的蒸气加热,,从而得到一定温度的热水.冷水流量的变化可用流量计测得.要求:(1) 说明为了保持热水温度给定值为定值,系统是如何工作的?(2) 指出系统的控制对象及控制器;(3) 绘制系统的原理方框图;(4) 指出系统属于哪种类型1-15 图1-33为调速系统.图中G 为发电机,M 为电动机,TG 为测速发电机,SM 为伺服电动机.要求:(1)说明系统的工作原理;(2)绘制系统原理方框图.1-16图1-34为工作台位置液压控制系统.图中,1为控制电位器,2为反馈电位器,3为工作台.该系统可使工作台按照控制电位器给定的信号运动.要求:(1)指明系统的输入量,输出量和控制对象;(2) 绘制系统原理方框图(3) 说明系统属于何种类型1-17 图1-35为自动记录仪系统.电位器1和2组成测量电桥,当电位器1和2 的两个话臂不在同一位置时,测量电桥不平衡,线圈3中便有电流产生.由于线圈处于两个磁极中间,故会发生转动.线圈转动时,记录笔4和电位器2的滑壁跟着一起转动,直到2 的滑臂与1的滑臂位置一致为止.同时,记录笔相应记下两个滑臂间的位置偏差.试绘制该系统原理方框图1-18 图1-36为水位自动控制系统.要求绘制系统的原理方框图1-19下图所示为热水电加热器。
《计算机控制技术》期末模拟考试题(附答案)
《计算机控制技术》期末模拟试题(一)一、填空题(每空2分.共20分)1.闭环负反馈控制的基本特征是。
2.闭环控制系统里.不同输出与输入之间的传递函数分母。
3.惯性环节的主要特点是.当其输入量发生突然变化时.其输出量不能突变.而是按变化。
4.静态误差系数是系统在典型外作用下精度的指标.静态误差系数越大.精度。
5.系统的相稳定裕度γM .定义为开环频率特性在截止频率ωc处。
6.离散系统稳定性与连续系统不同.它不仅与系统结构和参数有关.还与系统的有关。
7.零阶保持器是一个相位滞后环节.它的相频特性φ(ω)= 。
8.若已知闭环系统自然频率为ωn .经验上.采样频率ωs应取。
9.通常把叠加在被测信号上的干扰信号称为。
10.为使传感器特性与A/D变换器特性相匹配.通常应在传感器与A/D之间加入。
二、选择题(每题2分.共10分)1.在计算机控制系统里.通常当采样周期T减少时.由于字长有限所引起的量化误差将。
A 增大;B 减小;C 不变。
2.控制算法直接编排实现与串联编排实现相比.有限字长所引起的量化误差。
A 较大;B 较小;C 相当。
3.某系统的Z传递函数为G(z) = 0.5(z+0.5) / (z+1.2)(z-0.5) .可知该系统是。
A稳定的;B不稳定的;C 临界稳定的。
4.若以电机轴的转角为输入量.电机轴的转速为输出量.则它的传递函数为环节。
A 积分;B 微分;C 惯性。
5.在确定A/D变换器精度时.通常要求它的精度应传感器的精度。
A 大于;B 小于;C 等于。
三、简答题(每小题5分.共20分)1.图1为水箱水位自动控制系统.试说明基本工作原理。
图12.已知单位负反馈闭环控制系统的单位阶跃响应的稳态误差为0.1.试问该系统为几型系统.系统的开环放大系数为多少?3.试简单说明系统稳定性与稳态误差相互矛盾的关系。
4.试表述采样定理.并说明若一高频信号采样时不满足采样定理.采样后将会变成何种信号。
四、(10分)已知单位负反馈系统开环传递函数为 G(s)=ωn 2/s(s+2ζωn )实测求得单位阶跃响应的σ%=4.3%.t s =2.5秒.试写出闭环传递函数并求ωn .ζ为多少。
控制工程基础习题
5-10 已知最小相位系统的对数幅频渐近特性曲线如 下图所示,试确定系统的开环传递函数. 下图所示,试确定系统的开环传递函数.
ζ 对于典型二阶系统, 5-17 对于典型二阶系统,已知参数 ωn = 3 , = 0.7 试确定截止频率 ωc 和相角裕度 γ .
第七章作业
3 -8 选做3-10 选做3
R( s )
K1
K2 s(Ts + 1)
C (s)
R( s)
K1
K3 s
+ +
K2 s (Ts + 1)
C (s)
K3 s
(a)
(b)
(1)在这两种方案中,应如何调整K1,K2和K3, 在这两种方案中,应如何调整K1,K2和K3, K1 才能使系统获得较好的动态性能? 才能使系统获得较好的动态性能? (2)比较说明两种结构方案的特点. 比较说明两种结构方案的特点.
第四章作业
3-12(1)(2) 12( )(2 3-14 补充: 补充:1
3-12已知系统特征方程如下,试求系统在s右半平面 12已知系统特征方程如下,试求系统在s 已知系统特征方程如下 的根数及虚根数. 的根数及虚根数. s 5 + 3s 4 + 12 s 3 + 24 s 2 + 32 s + 48 = 0 (1) ) 6 5 4 3 2 (2) s + 4 s 4 s + 4 s 7 s 8s + 10 = 0 ) 3-14已知系统结构图如图,试用劳斯稳定判据确定能使系 14已知系统结构图如图, 已知系统结构图如图 的取值范围. 统稳定的反馈参数 τ 的取值范围.
& & Tc (t ) + c (t ) = τr (t ) + r (t )
自控习题1
图 1-14 扰动控制系统原理图
解:图 1-14 给出的系统是反馈控制系统,是在负载引起转速变化,导致电流 i 变化后产生控制作用。当 i 保持不变,激磁电压变化也能引起转速变化;因 i 保持不变,不会调整功率放大器的输出。 习题 1-4 给出的系统是复合控制系统,既有按输出温度变化的反馈控制又有按负载扰动(用水流量)的开环 控制。按扰动控制的开环控制系统中,补偿装置是针对特指的扰动因素设计的。用水流量的变化能够及时地调 整温度控制器的输出;而冷水温度的变化对出口热水温度的影响,只能由反馈控制来抑制。 1-8 谷物湿度控制系统意如图 1-14 所示。在谷物磨粉的生产过程中,在最佳湿度条件下,出粉率最高。 因此,磨粉之前要给谷物加水以达到期望的湿度。图中,谷物被传送装置按一定流量通过加水点,加水量由电 动阀门控制。加水过程中,谷物流量、加水前谷物湿度以及水压都是对谷物湿度控制的扰动作用。为了提高控 制精度,系统中采用了谷物湿度的顺馈控制,试画出系统的方框图。 电动阀门 水源 →谷物流 输入谷物→ 湿度测量 传送装置 顺馈 调节器 反馈 →输出谷物 湿度测量
⑷
c cos t r 5 ;
;
⑹
c r2;
解:线性方程中,只有变量间的加减运算;定常系统的系数都是常数。 ⑴ 方程中,有变量的平方项,最右边一项的系数是时间函数 t ,系统是非线性时变系统。 ⑵ 方程是线性常微分方程,系统是线性定常系统。 ⑶ 方程中,最左边一项的系数是时间函数 t ,系统是线性时变系统。 ⑷ 方程中,等号右边第一项的系数是时间函数 cos t ,系统是非线性时变系统。 ⑸ 等式两边求导一次,方程是线性常微分方程,系统是线性定常系统。 ⑹ 方程中,右边有变量平方运算,系统是非线性定常系统。 ⑺ 方程中,右边的系数与时间函数 t 有关,线性时变系统;或称为分段线性时不变系统。
现代控制原理第二章课后答案
现代控制原理第⼆章课后答案第⼆章被控对象的数学模型第⼀章⾃动控制系统基本概念1.简述被控对象、被控变量、操纵变量、扰动(⼲扰)量、设定(给定)值和偏差的含义?答:⾃动控制系统中常⽤的⼏个术语其含义是:被控对象⾃动控制系统中,⼯艺参数需要控制的⽣产过程、设备或机器等。
被控变量被控对象内要求保持设定数值的⼯艺参数。
操纵变量受控制器操纵的,⽤以克服⼲扰的影响,使被控变量保持设定值的物料量或能量。
扰动量:除操纵变量外,作⽤于被控对象并引起被控变量变化的因素。
设定值:被控变量的预定值。
偏差:被控变量的设定值与实际值之差。
2.⾃动控制系统按其基本结构形式可分为⼏类?其中闭环控制系统中按设定值的不同形式⼜可分为⼏种?简述每种形式的基本含义。
答:⾃动控制系统按其基本结构形式可分为闭环⾃动控制系统和开环⾃动控制系统。
闭环⾃动控制是指控制器与被控对象之间既有倾向控制⼜有反向联系的⾃动控制。
如图1—1(a)即是⼀个闭环⾃动控制。
图中控制器接受检测元件及变送器送来的测量信号,并与设定值相⽐较得到偏差信号,再根据偏差的⼤⼩和⽅向,调整蒸汽阀门的开度,改变蒸汽流量,使热物科出⼝温度回到设定值上。
从图l—1(b)所⽰的控制系统⽅块图可以清楚看出,操纵变量(蒸汽流量)通过被控对象去影响被控变量,⽽被控变量⼜通过⾃动控制装置去影响操纵变量。
从信号传递关系上看,构成了⼀个闭合回路。
在闭环控制系统中,按照没定值的不同形式⼜可分为:(1)定值控制系统定值控制系统是指设定值恒定不变的控制系统。
定值控制系统的作⽤是克服扰动对被控变量的影响,使被控变量最终回到设定值或其附近。
以后⽆特殊说明控制系统均指定值控制系统⽽⾔。
(2)随动控制系统随动控制系统的设定值是不断变化的。
随动控制系统的作⽤是使被控变量能够尽快地、准确⽆误地跟踪设定值的变化⽽变化。
(a)(b)图1-1闭环⾃动控制基本结构(3)程序控制系统程序控制系统的设定值也是变化的,但它是⼀个已知的时间函数,即设定值按⼀定的时间程序变化。