
【CN110082734A】汽车车载毫米波雷达外部标定的标定装置、标定系统及标定方法【专利】
(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910349602.0(22)申请日 2019.04.28(71)申请人 安徽瑞泰智能装备有限公司地址 243000 安徽省马鞍山市当涂县承接产业转移示范园区北京大道嘉善科技园内(72)发明人 舒金林 邓书朝 童宝宏 晋入龙 孙晋军 孙畅 柳敏 秦然然 (74)专利代理机构 芜湖思诚知识产权代理有限公司 34138代理人 阮爱农(51)Int.Cl.G01S 7/40(2006.01)G01S 13/93(2006.01) (54)发明名称汽车车载毫米波雷达外部标定的标定装置、标定系统及标定方法(57)摘要本发明公开了汽车车载毫米波雷达外部标定的标定装置、标定系统和标定方法。本发明汽车车载毫米波雷达外部标定的标定装置,它包括底板、吸波反射机构,吸波反射机构放置在底板上;吸波反射机构包括若干块吸波材料板、若干个雷达反射装置、上支撑底座,吸波材料板和雷达反射装置均固定在上支撑底座上,每个雷达反射装置的前面至少设置有一个吸波材料板,上支撑底座放置在底板上。在汽车生产线或汽车维修服务站中使用本发明外部标定的标定装置和标定系统,可以实现对雷达安装位置的标定,用于校正汽车车载毫米波雷达支架装置的安装位置,从而保证汽车所装的雷达位置正确,从而提高了
车辆的安全性能。
权利要求书2页 说明书7页 附图3页CN 110082734 A2019.08.02
CN 110082734
A1.汽车车载毫米波雷达外部标定的标定装置,其特征是:它包括底板(9)、吸波反射机构,吸波反射机构放置在底板(9)上;吸波反射机构包括若干块吸波材料板(4)、若干个雷达反射装置(5)、上支撑底座(6),吸波材料板(4)和雷达反射装置(5)均固定在上支撑底座(6)上,每个雷达反射装置(5)的前面至少设置有一个吸波材料板(4),上支撑底座(6)放置在底板(9上。2.根据权利要求1所述的标定装置,其特征是:雷达反射装置(5)优选为四个,每个雷达反射装置(5)包括上部的标准反射目标、下部的底座,两者固接,底座固定在上支撑底座(6)上;雷达反射装置(5)上部的标准反射目标是RCS(雷达散射截面积)为0dB的标准角反射器。3.根据权利要求1所述的标定装置,其特征是:所述的吸波材料板(4)为雷达波专用吸波材料,其个数不少于雷达反射装置(5)的个数。4.根据权利要求1所述的标定装置,其特征是:标定装置还包括左右移动机构,左右移动机构包括左右驱动电机(1)、横向传动齿轮(2)、横向传动齿条(3)、下支撑底座(7)、运动滚轮组(8),支撑块(11)、齿条支撑块(12);下支撑底座(7)位于上支撑底座(6)的下面、两者相接触,运动滚轮组(8)设置在下支撑底座(7)的下面,且与底板(9)相接触,左右驱动电机(1)的输出端连接横向传动齿轮(2),横向传动齿轮(2)与横向传动齿条(3)相啮合,左右驱动电机(1)通过支撑块(11)固定在底板(9)上,横向传动齿条(3)的左端从左边的齿条支撑块(12)中穿过、其右端固定在右边的支撑块(12)中,左边的齿条支撑块(12)固定在底板(9)上,右边的齿条支撑块(12)固定在下支撑底座(7)的底面上。5.根据权利要求4所述的标定装置,其特征是:左右移动机构还包括左右移动辅助机构,左右移动辅助机构包括两个移动单元,两个移动单元相对于横向移动齿条(3)前后对称设置;每个移动单元均包括横向移动导杆(13)、左右两个小支撑块(14),横向移动导杆(13)的左端从左边的小支撑块(14)中穿过、其右端固定在右边的小支撑块(14)中,左边的小支撑块(14)固定在底板(9)上,右边的小支撑块(14)固定在下支撑底座(7)的底面上。6.根据权利要求1或4所述的标定装置,其特征是:标定装置还包括上下移动机构,上下移动机构包括上下驱动电机(10)、纵向传动齿轮(15)、纵向传动齿条(16);上下驱动电机(10)的输出端连接纵向传动齿轮(15),纵向传动齿轮(15)与纵向传动齿条(16)相啮合,纵向传动齿条(16)一端为自由端,另一端与连接块(17)固接,连接块(17)固定在上支撑底座(6)上,上下驱动电机(10)通过支撑座(21)固定在下支撑底座(7)上。7.根据权利要求6所述的标定装置,其特征是:上下移动机构还包括导向板(20),导向板(20)固定在支撑座(21)上,其与纵向传动齿条(16)之间通过V形槽配合。8.根据权利要求6所述的标定装置,其特征是:上下移动机构还包括上下移动辅助机构,上下移动辅助机构包括两个移动单元,两个移动单元相对于纵向移动齿条(16)前后对称设置;每个移动单元均包括纵向移动导杆(18)、导向套(19),纵向移动导杆(18)的下端固定在下支撑底座(7)上,导向套(19)套在纵向移动导杆(18)外、其下端固定在上支撑底座(6)上。9.汽车车载毫米波雷达外部标定的标定系统,其特征是:它包括一套权利1-8任一所述的汽车车载毫米波雷达外部标定的标定装置,还包括一个实施标定毫米波雷达安装位置的雷达标定区域、已安装毫米波雷达传感器的待标定车辆、标定控制柜;其中,
雷达标定区域位于汽车总装车间检测线的前部或汽车维修服务站;权 利 要 求 书1/2页
2CN 110082734 A
【CN110488231A】车辆雷达系统及其校准方法【专利】

(19)中华人民共和国国家知识产权局
(12)发明专利申请
(10)申请公布号 (43)申请公布日
(21)申请号 201910349244.3
(22)申请日 2019.04.28
(30)优先权数据15/979732 2018.05.15 US
(71)申请人 通用汽车环球科技运作有限责任公司地址 美国密歇根州 申请人 赛兰卓斯有限公司
(72)发明人 D·拉斐尔里 O·比尔勒 I·比莱克
(74)专利代理机构 中国专利代理(香港)有限公司 72001代理人 王丽辉
(51)Int.Cl.G01S 7/40(2006.01)G01S 13/91(2006.01)G01S 13/93(2006.01)
(54)发明名称车辆雷达系统及其校准方法(57)摘要一种车辆雷达系统和校准方法,其提供系统校准,使得可以以提高的准确度计算目标物体参数。一般而言,校准方法使用多个假设校准矩阵,其表示可能的系统或阵列校准的有根据的猜测,以获得多个波束形成图像。然后为每个波束形成图像导出模糊度量,其中模糊度量通常表示波束形成图像的质量或分辨率。该方法然后基于它们的模糊度量选择假设校准矩阵,其中所选择的矩阵与具有最佳波束形成图像分辨率(例如,最小量的图像模糊度)的模糊度量相关联。然后,使用所选择的假设校准矩阵来生成新校准矩阵,该校准矩阵又可以用于校准车辆雷达系统,从而可以
获得更准确的目标物体参数。
权利要求书3页 说明书14页 附图3页CN 110488231 A2019.11.22
CN 110488231
A1.一种校准车辆雷达系统的方法,所述车辆雷达系统包括具有多个发射天线的发射天
线阵列和具有多个接收天线的接收天线阵列,所述方法包括以下步骤:
用所述发射天线阵列发射多个发射信号;
用所述接收天线阵列接收多个接收信号;
基于所述多个接收信号获得多个天线响应,所述天线响应中的每一个包括与目标物体
有关的位置信息;
将多个假设校准矩阵应用于所述多个接收天线响应中的每一个以获得多个校准阵列
超声波雷达标定的步骤

超声波雷达标定的步骤
超声波雷达是一种常见的测距设备,可以广泛应用于工业、汽车、机器人等领域。为了保证超声波雷达的精确测距,需要进行标定。下面将介绍超声波雷达标定的步骤。
1. 准备工作
在进行超声波雷达标定之前,需要准备一些必要的设备和工具。首先,需要一台计算机,用于控制超声波雷达和记录测距数据。其次,需要一根稳定的支架,用于固定超声波雷达。此外,还需要一些测量工具,如尺子、卷尺等,用于测量距离。
2. 搭建实验平台
将超声波雷达安装在稳定的支架上,确保它可以稳定地固定在一个位置。在安装之前,需要将超声波模块与控制电路进行连接,并接通电源。然后,将实验平台放在一个开阔的地方,确保周围没有干扰物。
3. 测量距离
通过控制计算机,开始进行距离测量。将目标物体放置在超声波雷达的测量范围内,然后控制计算机发送超声波信号。超声波从雷达发射出去后,会被目标物体反射回来,并被雷达接收到。计算机会根据接收到的信号计算出测距结果,并将数据记录下来。
4. 计算标定系数
测量完成后,需要计算标定系数。标定系数是用来校正超声波雷达的测距误差的参数。为了计算标定系数,需要通过测量距离和实际距离之间的关系来进行,实际距离可以通过使用其他准确的距离测量设备来确定。
5. 重复测量和调整 一次测量和计算并不足以确保准确的标定结果。为了提高标定的准确性,需要多次重复上述步骤,并在每次测量之后进行调整。通过对多次测量结果的统计分析,可以得出最终的标定系数。
6. 校准和验证
完成标定后,需要进行校准和验证,以确保标定的准确性。校准时,可以选择一些特定的距离进行检查,然后通过测量得出的值与实际值进行比对,来验证标定的准确性。如果发现有较大的偏差,则需要重新进行标定。
总结:
超声波雷达标定的步骤主要包括准备工作、搭建实验平台、测量距离、计算标定系数、重复测量和调整,以及校准和验证。通过按照这些步骤进行标定,可以提高超声波雷达的测距精确度。标定的准确性对于超声波雷达在实际应用中的性能和可靠性至关重要。因此,确保对超声波雷达进行准确标定是非常重要的。
【CN110133607A】一种车载毫米波雷达的自动化测试系统及方法【专利】

(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910316573.8(22)申请日 2019.04.19(71)申请人 惠州市德赛西威智能交通技术研究院有限公司地址 516006 广东省惠州市仲恺高新区和畅五路西8号投资控股大厦(72)发明人 张禅亮 吴书城 廖剑雄 (74)专利代理机构 惠州创联专利代理事务所(普通合伙) 44382代理人 潘丽君(51)Int.Cl.G01S 7/40(2006.01)
(54)发明名称一种车载毫米波雷达的自动化测试系统及方法(57)摘要本发明涉及一种车载毫米波雷达模拟场景的自动化测试系统及方法,测试系统包括测试控制电脑、车辆及场景仿真工具、雷达目标模拟器和被测雷达,测试控制电脑中设置有控制系统,利用上述测试系统进行的测试方法为将车辆及场景仿真工具和系统结合在一起,利用车辆及场景仿真工具进行车辆类型、道路环境、天气状况等工况场景的仿真搭建,利用目标模拟器和被测雷达进行目标信息的发射与接收,利用控制系统对目标信息的实时采集、保存,并与仿真工具已搭建的工况场景信息进行比较、判定和分析处理,并自动输出检测报告。本发明将车辆及场景仿真工具和系统集成在一起,形成一个完整的、有效的、
集成的毫米波雷达自动化测试系统。
权利要求书2页 说明书8页 附图1页CN 110133607 A2019.08.16
CN 110133607
A1.一种车载毫米波雷达模拟场景的自动化测试系统,其特征在于,包括测试控制电脑、车辆及场景仿真工具、雷达目标模拟器和被测雷达,所述测试控制电脑中设置有控制系统,所述控制系统分别与车辆及场景仿真工具、雷达目标模拟器和被测雷达连接,所述车辆及场景仿真工具分别与雷达目标模拟器和被测雷达连接,所述雷达目标模拟器和被测雷达之间设有至少两组双向发送/接收模块,用于雷达目标模拟器与被测雷达之间信号的双向发送与接收。2.根据权利要求1所述的车载毫米波雷达的自动化测试系统,其特征在于,所述控制系统包括信号采集模块和存储模块,所述信号采集模块用于采集被测雷达探测到目标车辆的信息,采集到的信息在存储模块中以一定形式保存下来,用于与车辆及场景仿真工具中已创建好的静态或动态场景信息进行比较、判定和分析处理后,自动输出检测报告。3.根据权利要求1所述的车载毫米波雷达的自动化测试系统,其特征在于,所述双向发送/接收模块与被测雷达之间设有至少两条并行分布的弧形导轨。4.根据权利要求3所述的车载毫米波雷达的自动化测试系统,其特征在于,所述双向发送/接收模块包括一组发送/接收天线,每组发送/接收天线并排安装在一条弧形导轨上,发送/接收天线分别通过混频器后与射频前端连接,所述发送/接收天线通过柔性射频线与射频前端连接,所述射频前端通过数据线与雷达目标模拟器连接。5.根据权利要求1至4任一项权利要求所述的车载毫米波雷达的自动化测试系统,其特征在于,所述被测雷达、双向发送/接收模块位于暗箱内,所述测试控制电脑、车辆及场景仿真工具、雷达目标模拟器位于暗箱外部。6.一种车载毫米波雷达模拟场景的自动化测试方法,所述测试方法为利用权利要求1-5所述测试系统进行的自动化测试方法,包括以下步骤:第一步:仿真信息搭建,在车辆及场景仿真工具中进行车辆各类工况场景的仿真搭建;第二步:雷达安装与调试,将被测雷达安装在转台上,并标定校准,然后根据被测雷达的特点,设置转台至合适的角度;第三步:雷达发射信号并变频,系统启动后,被测雷达上电工作并不断的发射高频电磁波信号,由RF射频前端的接收天线接收并进入混频器,与本振进行混频,将雷达发射的高频电磁波信号变换成中频信号传输至雷达目标模拟器;第四步:仿真信息的调用与模拟,将第一步中搭建的仿真工况场景信息调出,并输入到雷达目标模拟器中加以模拟形成目标信号,目标信号与雷达发射并变换后的中频信号进行混频,混频后的中频信号包含模拟目标信息:第五步:信号发射,含有模拟目标信息的中频信号,再次经过RF射频前端,经本振和混频器混频,将中频信号变换到雷达的工作频率上,然后通过RF射频前端的发射天线发射出去,供被测雷达检测使用;第六步:雷达接收,被测雷达识别和处理发射天线发过来的静态或动态场景信息的信号;第七步:信号采集、保存及分析处理,控制系统中的信号采集模块实时采集被测雷达探测到目标车辆的信息,采集到的信息在存储模块中保存,控制系统将采集和保存的目标车辆信息与车辆及场景仿真工具中创建好的静态或动态场景信息进行比较、判定及分析处理后,
车载激光雷达标定的方法与制作流程

一种车载激光雷达标定的方法,属于汽车自动驾驶领域。汽车自动驾驶技术中涉及的多传感器之间的融合技术不足。一种车载激光雷达标定的方法,设置一块标定板,配合安装在车辆上的激光雷达提取标定板的四个角点的步骤;测量四个角点在车体坐标系的物理坐标,结合由激光雷达提取的四个角点计算得到旋转平移矩阵的步骤;对两个激光雷达数据之间的进行坐标转换,拼接多台激光雷达,对激光雷达的标定的步骤。本技术具有精确将自动驾驶车辆之间的多传感器融合的优点。
权利要求书1.一种车载激光雷达标定的方法,其特征是:所述方法包括:
在自动驾驶车辆前设置一块标定板,配合安装在车辆上的激光雷达提取标定板的四个角点的步骤;
测量四个角点在车体坐标系的物理坐标,结合由激光雷达提取的四个角点计算得到旋转平移矩阵的步骤;
对两个激光雷达数据之间的进行坐标转换,拼接多台激光雷达,实现对激光雷达的标定的步骤。2.根据权利要求1所述一种车载激光雷达标定的方法,其特征在于:所述的提取标定板的四个角点是指提取激光雷达数据中标定板的四个角点,具体包括以下步骤:步骤一一、获取点云数据:
将标定板设置于激光雷达前方6~10m的距离处,标定板的板面垂直于地面,用于承接激光雷达的发射信号;所述的标定板为一块2米×2米的正方形木板;
之后,在6~10m的距离之间选取4个距离值分别测量角点数据,得到4组角点数据;所述的角点数据是指在车体坐标系下的XYZ三维数据;
步骤一二、切割标定板所在的点云区域:
首先,将激光雷达向前的方向定义为X轴,将获取的点云数据记录的每个点的三维坐标表示为p(x, y, z);
然后,通过下式计算每个点偏离X轴的角度α和距离激光雷达的距离d;
最后,设定距离X轴的最大角度和最小角度,以及距离激光雷达前方的最大距离和最小距离,在此范围内计算包含标定板在内的点,并对该区域进行筛选,将筛选出的符合条件的点存入新的指针中;
步骤一三、提取标定板:
在切割后的区域内,利用PCL中的RANSAC算法,使用平面参数模型并设置迭代阀值提取标定板的平面;
汽车雷达标定方案(角反射器标定)

毫米波雷达标定(角反)
毫米波雷达标定,如果按路测进行标定会有局限性:标定需要>150米长度的栏杆,对栏杆的长度有
要求,必须有150米长度的栏杆,且左雷达标定时左边需要有长度为150米以上栏杆,右雷达标定
时右侧需要有长度为150米以上栏杆。各个地方4s店周边道路不一定有这个场地。
目前其他客户端标定方案(角反方式)参考如下:
1、场地总要求:
(1)地面水平、平坦,场地空旷,不允许有斜坡,被测车辆周围5m不允许有其它障碍物,障碍物包括路沿、树、人、及其它看的见物体;
(2)固定四个轮胎导轨(用于车子位置相对固定),可以考虑导向轨道,与轮胎的总间隙5mm之内(生产下线标定多采用此方式),或者采用轮胎夹爪+横杆固定激光器辅助对正的方式(售后标定多采用
此方式);
(3)在车尾两个角落处,沿着BSD雷达A面中心的法线方向(后角落沿着车身40度方向,具体坐标根据实际车型的BSD雷达布置数据进行),在距离雷达3.2米处各放置角反射器,角反中心点
高度与雷达在车上布置高度一致(如需兼容其他车型建议支持30cm~90cm高度可调),角放射器锥角正对着雷达中心,偏差≤0.4°,角放射器其余部分如固定支架等用吸波材料包好,防止信号反射。
(4)测试过程中,上述范围不允许行人、电瓶车、汽车等进行干扰。确保没有干扰后,开始测试。
(5)测试环境不建议有暴雨、暴雪等恶劣天气下进行,小雨、小雪、夜晚不受影响。
2、工具清单:包含轮胎夹爪,横杆,激光器,角反3、标定总体步骤:
(1)夹爪固定到轮胎上,调整激光器离轮胎中心的距离,即如下的S这个参数值,使激光器
沿着雷达50°角度(即雷达A面中心的法线方向)打出激光;(2)沿着激光线上,3.2米处放置角反,这样摆好角反和整车的相对位置,则可进行标定:
(3)操作诊断仪,点击左后、右后盲区雷达例程控制中的“角反标定”,如提示标定成功,则标定
无问题。
4、工装参数要求:
(1)角反材料尺寸要求:
角反材料:材料为不锈钢,单面抛光
多线激光雷达标定系统及标定方法与相关技术
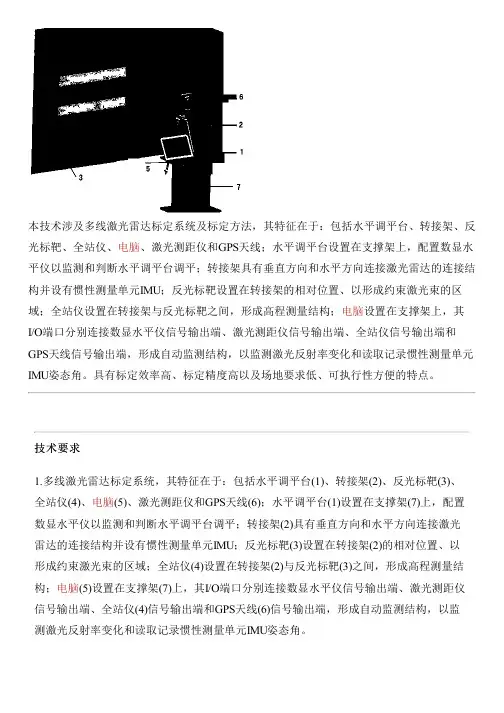
本技术涉及多线激光雷达标定系统及标定方法,其特征在于:包括水平调平台、转接架、反
光标靶、全站仪、电脑、激光测距仪和GPS
天线;水平调平台设置在支撑架上,配置数显水
平仪以监测和判断水平调平台调平;转接架具有垂直方向和水平方向连接激光雷达的连接结
构并设有惯性测量单元IMU
;反光标靶设置在转接架的相对位置、以形成约束激光束的区
域;全站仪设置在转接架与反光标靶之间,形成高程测量结构;电脑设置在支撑架上,其
I/O
端口分别连接数显水平仪信号输出端、激光测距仪信号输出端、全站仪信号输出端和
GPS
天线信号输出端,形成自动监测结构,以监测激光反射率变化和读取记录惯性测量单元
IMU
姿态角。具有标定效率高、标定精度高以及场地要求低、可执行性方便的特点。
技术要求
1.
多线激光雷达标定系统,其特征在于:包括水平调平台(1)
、转接架(2)
、反光标靶(3)
、
全站仪(4)
、电脑(5)
、激光测距仪和GPS
天线(6)
;水平调平台(1)
设置在支撑架(7)
上,配置
数显水平仪以监测和判断水平调平台调平;转接架(2)
具有垂直方向和水平方向连接激光
雷达的连接结构并设有惯性测量单元IMU
;反光标靶(3)
设置在转接架(2)
的相对位置、以
形成约束激光束的区域;全站仪(4)
设置在转接架(2)
与反光标靶(3)
之间,形成高程测量结
构;电脑(5)
设置在支撑架(7)
上,其I/O
端口分别连接数显水平仪信号输出端、激光测距仪
信号输出端、全站仪(4)
信号输出端和GPS
天线(6)
信号输出端,形成自动监测结构,以监
测激光反射率变化和读取记录惯性测量单元IMU
姿态角。2.
根据权利要求1
所述的多线激光雷达标定系统,其特征在于:转接架2呈状,其上面、
侧面和底面各设有安装孔用于与水平调平台(1)
连接,形成垂直方向和水平方向的激光雷
达连接结构;转接架(2)
固定在水平调平台(1)
上;水平调平台(1)
用于将激光雷达调平和激
光束的对齐和调整。
3.
根据权利要求1
所述的多线激光雷达标定系统,其特征在于:水平调平台(1)