
轮系的类型和应用
a) 2
b) 2
5
4
H
5
H1
H2
1
1
4
3
3
6
轮系的功用
1、实现相距较远的两轴之间的传动
2.实现分路传动
V
IV
VI
主轴
滚齿机上实现滚刀与轮坯范成运动 的传动A
52 H
1’ 2’
41 63
4.实现换向传动
a) 1
b) 1
2
23
4 a3
5、实现大速比和大功率传动 行星轮系可以由很少几个齿轮获得很大的
轮系运转时,至少有一个齿轮的几何轴线绕其他
固定轴线作回转运动。
2 4
O
O H
基本周转轮系的组成:
1 3
1、行星轮:
几何轴线是运动的,至少有一个或有多个。
2、中心轮(太阳轮): 与行星轮啮合的齿轮,用“K”表示。最多有两个;
特殊时有一个。
3、系杆(转臂): 支持行星轮的构件.用“H”表示。只有一个。
周转轮系的分类:
n3
i4
13
Z 1n1 Zn43 n3 n4
, nH
Z3
Z1
n4 .
1
1)在车走直线时:
n1 n3 nH
2)在车走弯道时:
n1 n3 (r L) (r L)
n1
r
r
L
n4; n3
r
r
L
n4
1、按自由度分: F=1, 行星轮系; F=2, 差动轮系;
2、按中心轮分:
2K-H型,有两个中心轮(基本周转轮系); 3K-H型,有三个中心轮(混合轮系)。
2 24
H
2
25
2
H
1 3
2K-H型
41 3
3K-H型
三、复合轮系(混合轮系):
在轮系中,既包含定轴轮系部分, 又包含周转轮系部分;或是由几个基本 周转轮系组成的轮系。
传动比,如下图中,若z1=100,z2=101, z2′=100,z3=99,可以求得从系杆到轮1的
传动比
iH 1
H 1
10000
6.用作运动合成
Z2 H
Z1
Z3
在该轮系中:Z1
iH
13
Z3
n1 n3
nH
nH
n1H
2
( n1
Z3 Z1
1
n3 )
7.用作运动分解
r
n1
5
4
2
13
2 H
2L
在差动轮系中:
§6-1 轮系的类型和应用
轮系:由一系列齿轮组
成的齿轮传动系统。
轮系类型:
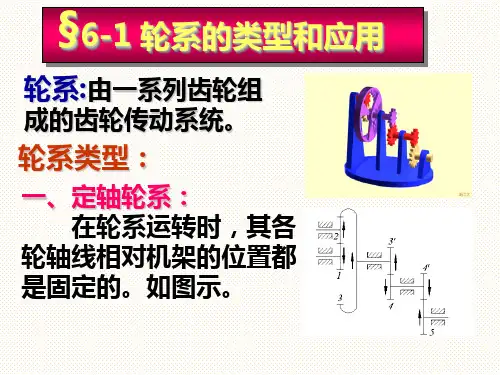
一、定轴轮系: 在轮系运转时,其各
轮轴线相对机架的位置都 是固定的。如图示。
1、平面定轴轮系:
在定轴轮系中,所有齿轮的轴线均平行;
2、空间定轴轮系:
在定轴轮系中,所有齿轮的轴线不都平行。
14 23 5
6 7
1 3
2
4
二、周转轮系:
机械原理第11章 轮系
2 H 1
ω1 ω2 ω3 ωH
ω = ω1 −ωH ω = ω2 −ωH ω = ω3 −ωH H ωH = ωH −ωH = 0
H 1 H 2 H 3
3 转化轮系传动比计算
H z2z3 z3 ω1 ω1 −ωH H =− =− i13 = H = ω3 ω3 −ωH z2z1 z1
2 H 1 3
z2z4 ⋅ ⋅ ⋅ zn ω1 −ωH i = =± ωn −ωH z1z3 ⋅ ⋅ ⋅ zn−1
H 1n
4 真实轮系传动比计算 1)差动轮系 差动轮系(F=2) 差动轮系
ω1 、ωn和ωH中有 个量已知,未知量可求; 中有2个量已知 未知量可求; 个量已知,
z2z4 ⋅ ⋅ ⋅ zn ω1 −ωH i = =± ωn −ωH z1z3 ⋅ ⋅ ⋅ zn−1
i16< 0,1与6转向相反。 转向相反。 , 与 转向相反
(2)封闭型复合轮系 ) 封闭型复合轮系 ●结构特点 单自由度基本轮系的首尾分别与双自由 度差动轮系的两个基本构件固连。 度差动轮系的两个基本构件固连。
●解题方法步骤 1)区分基本轮系 (1)区分基本轮系 从行星轮入手,找出所有周转轮系; 从行星轮入手,找出所有周转轮系; 其余则为定轴轮系。 其余则为定轴轮系。 (2)列传动比方程 2)列传动比方程 3)联立求解 (3)联立求解 系杆 支 承 行星轮 啮合 太阳轮
n4 4 (90)
【解】
z2z3z4 n1 − nH i = =− n4 − nH z1z2' z3'
H 14
3(30) 2 (30) 3'(20)
30⋅ 30⋅ 90 =− = −6.48 25⋅ 25⋅ 20 1− nH 1− nH = −6.48 = −6.48 2 2 nn − −−H
轮系的类型与应用
18
平面定轴轮系和空间定轴轮系的传动比 大小均可用上式计算, 但转向的确定有不同的方法。
平面定轴轮系的转向关系可用在上式右 侧的分式前加注(-1)m来表示, m为从输入轴到输出轴所含外啮合齿轮 的对数。 若传动比的计算结果为正,则表示输入 轴与输出轴的转向相同, 为负则表示输入轴与输出轴转向相反。
空间定轴轮系
Βιβλιοθήκη 空间定轴轮系含有轴线不 平行的齿轮传动,其传动 比前的“+”、“-”号 没有实际意义。 因而空间定轴轮系输入轴 与输出轴之间的转向关系 不能用上述方法来确定, 而必须在机构简图上用箭 头来表示,如图6-9所示。
20
对于圆锥齿轮传动,表示方向的箭头应该 同时指向啮合点即箭头对箭头,或同时背 离啮合点即箭尾对箭尾,如图6-10所示。
2
z2 z3 z1 z 2 '
101 99 100 100
9999 10000
1 H
1
9999 10000
1 10000
H
所以:
i H 1 10000
这种转化机构传动比 i13 为正值的行星轮系称为正号机构。该 轮系各轮齿数相差不多,却可以获得很大的传动比,但是效率 很低,反行程,即齿轮1为主动时可能发生自锁。
利用轮系可以在齿轮外形尺寸 较小的情况下获得大的传动比, 如图6-5所示。 同样,利用行星轮系可以由很 少的几个齿轮获得很大的传动 比,如例6-2中仅用二对齿轮, 其传动比竟高达 10000。 值得注意的是,这类行星轮系 用于减速传动时其传动比愈大, 机械效率愈低。所以,它只适 用于某些微调机构,不宜用于 传递动力。
机械设计基础第五章轮系

2. 根据周转轮系的组合方式,利用周转轮系传动比计算公式求
03
出周转轮系的传动比。
实例分析与计算
1
3. 将定轴轮系和周转轮系的传动比相乘,得到复 合轮系的传动比。
2
4. 根据输入转速和复合轮系的传动比,求出输出 转速。
3
计算结果:通过实例分析和计算,得到了复合轮 系的输出转速。
05 轮系应用与实例分析
仿真结果输出
将仿真结果以图形、数据等形式输出,以便 进行后续的分析和处理。
实验与仿真结果对比分析
01
数据对比
将实验数据和仿真数据进行对比 ,分析两者之间的差异和一致性 。
结果分析
02
03
优化设计
根据对比结果,分析轮系设计的 合理性和可行性,找出可能存在 的问题和改进方向。
针对分析结果,对轮系设计进行 优化和改进,提高轮系的性能和 稳定性。
04 复合轮系传动比计算
复合轮系构成及特点
构成
由定轴轮系和周转轮系(或几个周转轮系)组合而成,称为复合轮系。
特点
复合轮系的传动比较复杂,其传动比的计算需结合定轴轮系和周转轮系的传动比计算公式进行。
复合轮系传动比计算公式
对于由定轴轮系和周转轮系组成的复合轮系,其传动比计算 公式为:i=n1/nK=(Z2×Z4×…×Zk)/(Z1×Z3×…×Zk-1)×(1)m,其中n1为输入转速,nK为输出转速,Z为各齿轮齿数 ,m为从输入轴到输出轴外啮合齿轮的对数。
火车车轮与轨道
通过轮系保证火车在铁轨 上的平稳运行和导向作用 。
船舶推进器
利用轮系将主机的动力传 递给螺旋桨,推动船舶前 进。
军事装备中轮系应用举例
坦克传动系统
采用轮系实现坦克发动机的动力 输出与行走机构的连接,确保坦 克在各种地形条件下的机动性。
机械设计基础轮系
机械设计基础轮系在机械设计中,轮系的设计和布局是至关重要的。
轮系,或者称为齿轮系,是由一系列齿轮和轴组成的,它们通过精确的配合和排列,将动力从一个轴传递到另一个轴,或者改变轴的转速。
这种设计广泛应用于各种机械设备中,如汽车、飞机、机床等。
一、轮系的基本类型根据轮系中齿轮的排列和组合方式,我们可以将其分为以下几种基本类型:1、定轴轮系:在这种轮系中,齿轮是固定在轴上的,因此轴的旋转速度是恒定的。
这种轮系主要用于改变动力的大小和方向。
2、行星轮系:在这种轮系中,有一个或多个齿轮是浮动的,它们可以随着轴一起旋转,也可以绕着轴旋转。
这种轮系主要用于平衡轴的转速和改变动力的方向。
3、差动轮系:在这种轮系中,有两个或多个齿轮的旋转速度是不一样的,它们之间存在一定的速度差。
这种轮系主要用于实现复杂的运动规律。
在设计轮系时,我们需要遵循以下原则:1、确定传递路径:根据机械设备的需要,确定动力从哪个轴输入,需要传递到哪个轴。
2、选择合适的齿轮类型:根据需要传递的动力大小、转速等因素,选择合适的齿轮类型(直齿、斜齿、锥齿等)。
3、确定齿轮的参数:根据需要传递的动力大小、转速等因素,确定齿轮的模数、齿数、压力角等参数。
4、确定齿轮的排列方式:根据需要实现的传动比、转速等因素,确定齿轮的排列方式(串联、并联等)。
5、确定轴的结构形式:根据需要传递的动力大小、转速等因素,确定轴的结构形式(实心轴、空心轴、悬臂轴等)。
6、确定支承形式:根据需要传递的动力大小、转速等因素,确定支承形式(滚动支承、滑动支承等)。
7、确定润滑方式:根据需要传递的动力大小、转速等因素,确定润滑方式(油润滑、脂润滑等)。
在满足设计要求的前提下,我们还可以通过优化设计来提高轮系的性能。
以下是一些常用的优化方法:1、优化齿轮参数:通过调整齿轮的模数、齿数、压力角等参数,来提高齿轮的承载能力和降低噪声。
2、优化齿轮排列:通过优化齿轮的排列方式,来提高传动效率、降低传动噪声和减少摩擦损失。
第六章轮系

第6章 轮系
6.2 轮系的传动比 6.2.2 周转轮系的传动比
(2) 传动比计算方法 一般周转轮系转化机构的传动比 z2 zn 1 H H i1n n H z1 z n 1
行星轮系,ω1、ωn中一个为0(不妨设ωn=0),则上述通式改写为:
i1H n
(2) 传动比计算方法 一般周转轮系转化机构的传动比 z zn H i1H 1 2 n n H z1 z n 1 正号机构:
H 行星轮系传动比: i1H 1 i1n
i1nH>0的机构 i1H<1 iH1可能很大(0<i1H<1时),也可能是负数(i1H<0时); 效率总是小于转化机构效率,往往很低以至产生自锁; 可实现很大传动比,但不宜用于传递动力的场合。
ω3 2 H 1 3 ω1 2 H ωH 1 ω2 3
第6章 轮系
6.1 轮系的类型与应用 6.1.2 周转轮系
(2) 分类 根据自由度数的不同分类。 自由度为2的周转轮系差动轮系; 自由度为1的周转轮系行星轮系;
2 H 1 2 H 1
行星轮系
3
差动轮系
3
F=3n-2PL-PH F=3n-2PL-PH =3×3-2×3-2=1 =3×4-2×4-2=2
一个基本周转轮系至多只有三个中心轮
第6章 轮系
6.1 轮系的类型与应用 6.1.3 混合轮系
定义:由定轴轮系和周转轮系或者由两个以上的周转轮系所组成的轮系;
双排2K-H 型
定轴轮系
周转轮系
第6章 轮系
6.1 轮系的类型与应用 6.1.4 轮系的功能
轮系的类型和应用.
H
5 1
H1
H2
1
3
3
4
6
轮系的功用
1、实现相距较远的两轴之间的传动
2.实现分路传动
IV
VI
V
主轴
滚齿机上实现滚刀与轮坯范成运动 的传动简图。
3.实现变速传动
a) 1
2
b)
B 5
A
2
H
6 1’
4
1
2’
3
4.实现换向传动
a)
1
b)
1
2 4
a
3
2
3
5、实现大速比和大功率传动 行星轮系可以由很少几个齿轮获得很大的 传动比,如下图中,若z1=100,z2=101, z2′=100,z3=99,可以求得从系杆到轮1的传 动比
轮系运转时,至少有一个齿轮的几何轴线绕其他 固定轴线作回转运动。
二、周转轮系:
2
4
H O
O
基本周转轮系的组成: 3 1、行星轮: 几何轴线是运动的,至少有一个或有多个。 2、中心轮(太阳轮): 与行星轮啮合的齿轮,用“K”表示。最多有两个; 特殊时有一个。 3、系杆(转臂): 支持行星轮的构件.用“H”表示。只有一个。
§6-1
轮系类型:
轮系的类型和应用
轮系:由一系列齿轮组
成的齿轮传动系统。 一、定轴轮系: 在轮系运转时,其各 轮轴线相对机架的位置都 是固定的。如图示。
1、平面定轴轮系:
在定轴轮系中,所有齿轮的轴线均平行;
2、空间定轴轮系:
在定轴轮系中,所有齿轮的轴线不都平行。 1 2 3 4 5 6 7
1
2 3 4
4 13
定轴轮系的类型及其应用课件
• 定轴轮系概述
• 定轴轮系的参数计算 • 定轴轮系的维护与保养
01
定轴轮系概述
定轴轮系的定义
定轴轮系是指由一系 列固定轴线上的齿轮 组成的传动系统。
这些轴线在空间中构 成一条路径,称为传 动轴线。
每个齿轮的轴线都固 定,并与相邻的轴线 平行或相交。
定轴轮系的组成
承受较大载荷
蜗轮蜗杆定轴轮系可以承受较大的 载荷,适用于传递大功率的动力。
链传动定轴轮系的应用
传递运动
链传动定轴轮系可以将一个轴上的旋 转运动传递到另一个轴上,同时也可 以改变旋转方向。
适应较大距离
承受较大载荷
链传动定轴轮系可以承受较大的载荷, 适用于传递大功率的动力。
链传动定轴轮系可以适应较大的距离, 适用于需要较长传动距离的场合。
平行轴定轴轮系:各齿轮的轴线相互平行,齿轮的旋转轴线与主轴线共 线。这种类型的定轴轮系适用于传递动力或改变转速的场合。
交错轴定轴轮系:各齿轮的轴线相互交错,齿轮的旋转轴线与主轴线不 共线。这种类型的定轴轮系适用于需要改变旋转方向或旋转角度的场合。
圆锥齿轮定轴轮系
圆锥齿轮定轴轮系由一系列圆锥齿轮按一定传动比啮合而成。圆锥齿轮具有较大的 传动比和较高的承载能力,适用于传递大功率、大扭矩的场合。
定轴轮系的应用
圆柱齿轮定轴轮系的应用
01
02
03
传递运动
圆柱齿轮定轴轮系可以将 一个轴上的旋转运动传递 到另一个轴上。
改变转速
通过改变齿轮的齿数和转 速比,可以改变输出轴的 转速。
改变方向
通过使用正齿轮或斜齿轮, 可以改变旋转方向。
圆锥齿轮定轴轮系的应用
传递运动
第七章 行星轮系
TaaH Ta (a H ) 0, 表明Taa H为输入功率,齿轮a为主动齿轮。
在转化机构中,行星架H为固定构件,当齿轮a为输入轮时,齿轮b
就成为输出构件,所以Tb b 0,功率由a传到b,其机械效率:
H
TbbH TaaH
Tb
TaaH bH
H
Ta H
a b
H H
Ta H iaHb
第七章 行星轮系
总传动比:iabe iabH iHb e
iabH 1 iaHb , iHb e
iabe
1 iaHb 1 ieHb
1 1 iebH 1 ieHb
iaHb
zb za
, iehb
z f zb ze zg
当iebH接近于1时,可以得到很大的传动比。
第七章 行星轮系
例8-2,如图所示3K-1型行星机构,中心
igHb
g b
H H
zb zg
如果V固定,则行星轮g不能作整圈的回转,
ωg由=0于,这V与时,g的由H转输速入是,相b输同出的。
iHg
H g
,由于b
0,
H b H
zb zg
, iHb
H b
zb zb zg
g H H
zb zg
, 可解得:iHg
zg zb zg
负号表示H与g转向相反。
在行星轮系的效率计算中,主要考虑啮合传动的功率损失
第七章 行星轮系
1,2K-H 型行星轮系效率计算 行星轮系啮合功率损失的分析:
齿轮啮合功率损失主要由:齿面相对滑动速度、摩擦系数 和法向力的大小所决定。
行星轮系与定轴轮系的区别:在于行星轮的自转与公转。
在转化机构中,虽然各构件的绝对角速度有变化,但影响 传动效率的相对滑动速度没有变化,所以,可以近似地认为: 行星轮系转化机构与原机构的摩擦损失功率相同。
第6章 轮系
链传动 中心距变化范围 大载荷变化范围 大,平均传动比 较准确 瞬时传动比不准 确,在冲击振动 载茶下使用寿命 较低 0.95~0.98
中心距变化范围大,结 构简单,传动平稳,能 缓和冲击振动,起安全 装置作用 外廓尺寸大,轴上压力 较大,传动比不准确, 使用寿命较短 0.92~0.9——带轮小、速 度高时,效率较低。喧 传动效率也较低,平均 可取0.95
0.92~0.96(开式) 0.96~0.99(闭式) 0.4~0.45(自锁) 0.7~0.92(不自锁)
中小
中
瞬时传动比恒定,功率和速度适 应范围广,效率高,寿命长 传动比大,传动平稳,结构紧凑, 可实现自锁,但效率低 传动平稳,能自锁,增力效果好 平均传动比准确,可在高温下工 作,传动距离大,高速时有冲击 和振动 传动平稳,能保证恒定传动比 过载打滑,传动平稳,可在运转 中调节传动比 过载打滑,传动平稳,能缓冲吸 振传动距离大,不能保证定传动 比 从动件可实现各种运动,高副接 触磨损较大 结构简单,易制造,耐冲击,能 传递较大的载荷,可远距离传动
3
空间轮系【例】分析如图所示轮系传动路线。
i总=i19
传动路线:
z 2 z 4 z 6 z8 z 9 z1 z3 z5 z7 z8
i总=i19 z /z
7 8
/ 5/ 1/z n1 Ⅰ z22Ⅱ zz4 Ⅲ zz6 z4 z6 z39 z
8 9
/ Ⅳ 1 zz5zz7Ⅵ n9 z 3 z Ⅴ
二、轮系末端是螺旋传动的计算
z1 z3 z5 zk 1 n1Ph v nk Ph n1 Ph= z 2 z 4 z6 z k i
z1 z3 z5 zk 1 L Ph z 2 z 4 z6 z k
轮系的类型
《机械原理》第九章齿轮系及其设计——轮系的类型轮系:由一系列齿轮组成的传动系统。
通常用来实现变速、变向及实现大传动比等。
轮系:由一系列齿轮组成的传动系统。
通常用来实现变速、变向及实现大传动比等。
轮系:由一系列齿轮组成的传动系统。
通常用来实现变速、变向及实现大传动比等。
76N S1234589101112HME 通常用来实现变速、变向及实现大传动比等。
轮系:由一系列齿轮组成的传动系统。
轮系分类周转轮系定轴轮系(轴线固定)复合轮系平面定轴轮系空间定轴轮系根据轮系在运转过程中各轮几何轴线在空间的相对位置是否变化分:轮系分类周转轮系定轴轮系(轴线固定)复合轮系平面定轴轮系空间定轴轮系根据轮系在运转过程中各轮几何轴线在空间的相对位置是否变化分:轮系分类周转轮系定轴轮系(轴线固定)复合轮系平面定轴轮系空间定轴轮系根据轮系在运转过程中各轮几何轴线在空间的相对位置是否变化分:轮系分类周转轮系定轴轮系(轴线固定)复合轮系平面定轴轮系空间定轴轮系根据轮系在运转过程中各轮几何轴线在空间的相对位置是否变化分:1234轮系分类周转轮系定轴轮系(轴线固定)复合轮系平面定轴轮系空间定轴轮系根据轮系在运转过程中各轮几何轴线在空间的相对位置是否变化分:在轮系运转过程中至少有一个齿轮几何轴线的位置并不固定,而是绕着其它定轴齿轮轴线回转的轮系——周转轮系。
轮系分类周转轮系定轴轮系(轴线固定)复合轮系平面定轴轮系空间定轴轮系根据轮系在运转过程中各轮几何轴线在空间的相对位置是否变化分:2H13在轮系运转过程中至少有一个齿轮几何轴线的位置并不固定,而是绕着其它定轴齿轮轴线回转的轮系——周转轮系。
图示轮系中,齿轮1、3的轴线相重合,它们均为定轴齿轮,而齿轮2的转轴装在构件H的端部,在构件H的带动下,它可以绕齿轮1、3的轴线作周转。
轮系分类周转轮系定轴轮系(轴线固定)复合轮系平面定轴轮系空间定轴轮系根据轮系在运转过程中各轮几何轴线在空间的相对位置是否变化分:2H13中心轮——与行星轮相啮合的定轴齿轮1和3,又称为太阳轮。