
51控制舵机程序大全
关于51单片机控制舵机(减速电机类似)的详解

sfr CCAPM0=0xDA;//PCA 模块 0 的工作模式寄存器
//--------------------------------------//7 1 0 //- ECMn CAPPn CAPNn MATn T0Gn PWMn ECCFn 6 5 4 3 2
//--------------------------------------//ECOMn:使能比较器, 1 时使能比较器 功能 //CAPPn:正捕获,1 时使能上升沿捕 获 //CAPNn:负捕获,1 时使能下降沿捕 获 //MATn:匹配:1 时,PCA 计数器的值与
//---------------------------------------------//ECF:PCA 计数溢出中断使能:1 时, 使能 寄存器 CCON CF 位的中断。0 时禁止该功能。
sfr CL=0xE9;//CL 和 CH 为正在自由递增计数的 16 位 PCA 定时器的值。
sfr CH=0xF9; /***PWM0 相关特殊功能寄存器***/ sfr CCAP0L=0xEA;//PCA 模块 0 的捕捉/比较寄存器低 8 位 sfr CCAP0H=0xFA;//PCA 模块 0 的捕捉/比较寄存器高 8 位
//-------------------------------//CIDL:计数阵列空闲控制,0 时,空闲 模式下 PCA 计数器继续工作;1 时空闲模式 PCA 停止工作。
//--------------------------------------------//CPS2 CPS1 CPS0: PCA 计数脉冲选择 //000:系统时钟,FOSC/12 //001:系统时钟,FOSC/2 //010:定时器 0 的溢出,可实现可调频 率 PWM 输出
单片机控制 舵机 参考程序

单片机控制舵机参考程序
51 单片机的资源都差不多,这里采用STC89C52 作为控制芯片,上位机的输出控制信号,利用串口接收控制舵机。
理论上,只用一个定时器就可以产生无限多路PWM波输出,但事实上,PWM输出越多,定时器中断里面操作的语句就越多,很繁杂,单片机的运行速度会变得很慢,以致于输出PWM波周期大于一般舵机的控制周期20ms,或者频率产生误差,导致舵机的颤抖。
所以,只利用一个定时器输出PWM有一定限制,路数不能太多,如果需要控制的舵机数量太多,建议更换带有PWM输出的单片机。
下面是单片机控制三路舵机的程序。
#include
sbit duoji1=P3 ;//PWM 输出口1
sbit duoji2=P2;//PWM输出口2
sbit duoji3=P2 ;//PWM 输出口3
intt,xinhao[3],flag;//xinhao[3]是上位机传来的三个控制信号
void main()
{
EA=1;
flag=0;
for(t=0;t xinhao[t]=15;//初始化控制信号
t=0;
TMOD=0x21;//设置定时器1 的工作方式为3,用于产生波特率,//接收串口的数据,设置定时器0 的工作方式为1,//用于控制舵机的PWM 波输出TH1=0xfd;//设置串口波特率为9600
TL1=0xfd;。
舵机控制程序

在机器人机电控制系统中,舵机控制效果是性能的重要影响因素。
舵机可以在微机电系统和航模中作为基本的输出执行机构,其简单的控制和输出使得单片机系统非常容易与之接口。
舵机是一种位置伺服的驱动器,适用于那些需要角度不断变化并可以保持的控制系统。
其工作原理是:控制信号由接收机的通道进入信号调制芯片,获得直流偏置电压。
它内部有一个基准电路,产生周期为20ms,宽度为1.5ms 的基准信号,将获得的直流偏置电压与电位器的电压比较,获得电压差输出。
最后,电压差的正负输出到电机驱动芯片决定电机的正反转.当电机转速一定时,通过级联减速齿轮带动电位器旋转,使得电压差为0,电机停止转动.舵机的控制信号是PWM信号,利用占空比的变化改变舵机的位置。
一般舵机的控制要求如图1所示。
图1 舵机的控制要求单片机实现舵机转角控制可以使用FPGA、模拟电路、单片机来产生舵机的控制信号,但FPGA成本高且电路复杂。
对于脉宽调制信号的脉宽变换,常用的一种方法是采用调制信号获取有源滤波后的直流电压,但是需要50Hz(周期是20ms)的信号,这对运放器件的选择有较高要求,从电路体积和功耗考以上的控制电压的变化虑也不易采用.5mV就会引起舵机的抖动,对于机载的测控系统而言,电源和其他器件的信号噪声都远大于5mV,所以滤波电路的精度难以达到舵机的控制精度要求。
也可以用单片机作为舵机的控制单元,使PWM信号的脉冲宽度实现微秒级的变化,从而提高舵机的转角精度。
单片机完成控制算法,再将计算结果转化为 PWM信号输出到舵机,由于单片机系统是一个数字系统,其控制信号的变化完全依靠硬件计数,所以受外界干扰较小,整个系统工作可靠。
单片机系统实现对舵机输出转角的控制,必须首先完成两个任务:首先是产生基本的PWM 周期信号,本设计是产生20ms的周期信号;其次是脉宽的调整,即单片机模拟PWM信号的输出,并且调整占空比。
当系统中只需要实现一个舵机的控制,采用的控制方式是改变单片机的一个定时器中断的初值,将20ms分为两次中断执行,一次短定时中断和一次长定时中断.这样既节省了硬件电路,也减少了软件开销,控制系统工作效率和控制精度都很高。
51单片机一个定时器控制多路舵机
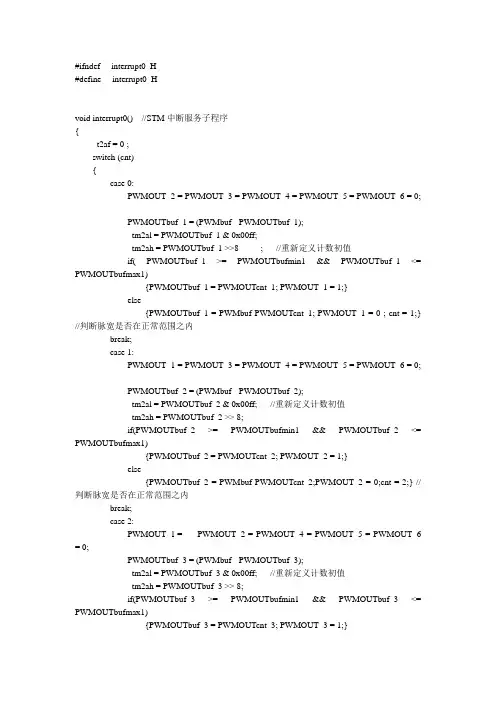
#ifndef __interrupt0_H__#define __interrupt0_H__void interrupt0() //STM中断服务子程序{_t2af = 0 ;switch (cnt){case 0:PWMOUT_2 = PWMOUT_3 = PWMOUT_4 = PWMOUT_5 = PWMOUT_6 = 0;PWMOUTbuf_1 = (PWMbuf - PWMOUTbuf_1);_tm2al = PWMOUTbuf_1 & 0x00ff;_tm2ah = PWMOUTbuf_1 >>8 ; //重新定义计数初值if( PWMOUTbuf_1 >= PWMOUTbufmin1 && PWMOUTbuf_1 <= PWMOUTbufmax1){PWMOUTbuf_1 = PWMOUTcnt_1; PWMOUT_1 = 1;}else{PWMOUTbuf_1 = PWMbuf-PWMOUTcnt_1; PWMOUT_1 = 0 ; cnt = 1;} //判断脉宽是否在正常范围之内break;case 1:PWMOUT_1 = PWMOUT_3 = PWMOUT_4 = PWMOUT_5 = PWMOUT_6 = 0;PWMOUTbuf_2 = (PWMbuf - PWMOUTbuf_2);_tm2al = PWMOUTbuf_2 & 0x00ff; //重新定义计数初值_tm2ah = PWMOUTbuf_2 >> 8;if(PWMOUTbuf_2 >= PWMOUTbufmin1 && PWMOUTbuf_2 <= PWMOUTbufmax1){PWMOUTbuf_2 = PWMOUTcnt_2; PWMOUT_2 = 1;}else{PWMOUTbuf_2 = PWMbuf-PWMOUTcnt_2;PWMOUT_2 = 0;cnt = 2;} //判断脉宽是否在正常范围之内break;case 2:PWMOUT_1 = PWMOUT_2 = PWMOUT_4 = PWMOUT_5 = PWMOUT_6 = 0;PWMOUTbuf_3 = (PWMbuf - PWMOUTbuf_3);_tm2al = PWMOUTbuf_3 & 0x00ff; //重新定义计数初值_tm2ah = PWMOUTbuf_3 >> 8;if(PWMOUTbuf_3 >= PWMOUTbufmin1 && PWMOUTbuf_3 <= PWMOUTbufmax1){PWMOUTbuf_3 = PWMOUTcnt_3; PWMOUT_3 = 1;}else{PWMOUTbuf_3 = PWMbuf-PWMOUTcnt_3;PWMOUT_3 = 0;cnt = 3;} //判断脉宽是否在正常范围之内break;case 3:PWMOUT_1 = PWMOUT_2 = PWMOUT_3 = PWMOUT_5 = PWMOUT_6 = 0;PWMOUTbuf_4 = (PWMbuf - PWMOUTbuf_4);_tm2al = PWMOUTbuf_4 & 0x00ff;_tm2ah = PWMOUTbuf_4 >>8 ; //重新定义计数初值if( PWMOUTbuf_4 >= PWMOUTbufmin1 && PWMOUTbuf_4 <= PWMOUTbufmax1){PWMOUTbuf_4 = PWMOUTcnt_4; PWMOUT_4 = 1;}else{PWMOUTbuf_4 = PWMbuf-PWMOUTcnt_4; PWMOUT_4 = 0;cnt = 4;} //判断脉宽是否在正常范围之内break;case 4:PWMOUT_1 = PWMOUT_2 = PWMOUT_3 = PWMOUT_4 = PWMOUT_6 = 0;PWMOUTbuf_5 = (PWMbuf - PWMOUTbuf_5);_tm2al = PWMOUTbuf_5 & 0x00ff; //重新定义计数初值_tm2ah = PWMOUTbuf_5 >> 8;if(PWMOUTbuf_5 >= PWMOUTbufmin1 && PWMOUTbuf_5 <= PWMOUTbufmax1){PWMOUTbuf_5 = PWMOUTcnt_5; PWMOUT_5 = 1;}else{PWMOUTbuf_5 = PWMbuf-PWMOUTcnt_5;PWMOUT_5 = 0;cnt = 5;} //判断脉宽是否在正常范围之内break;case 5:PWMOUT_1 = PWMOUT_2 = PWMOUT_3 = PWMOUT_4 = PWMOUT_5 = 0;PWMOUTbuf_6 = (PWMbuf - PWMOUTbuf_6);_tm2al = PWMOUTbuf_6 & 0x00ff; //重新定义计数初值_tm2ah = PWMOUTbuf_6 >> 8;if(PWMOUTbuf_6 >= PWMOUTbufmin1 && PWMOUTbuf_6 <= PWMOUTbufmax1){PWMOUTbuf_6 = PWMOUTcnt_6; PWMOUT_6 = 1;}else{PWMOUTbuf_6 = PWMbuf-PWMOUTcnt_6;PWMOUT_6 = 0;cnt = 0;} //判断脉宽是否在正常范围之内break;default: break;}}#endif。
51单片机 PWM电位器控制舵机

/*-----------------------------------------------名称:IIC协议 PCF8591ADDA转换内容:此程序通过IIC协议对DAAD芯片操作,读取电位器的电压,并输出模拟量,用LED亮度渐变指示,晶体选用12MHz------------------------------------------------*/#include"reg52.h"#include <intrins.h> //包含NOP空指令函数_nop_();#define AddWr 0x90 //写数据地址#define AddRd 0x91 //读数据地址sbit Sda=P1^2; //定义总线连接端口sbit Scl=P1^1;sbit control_signal=P1^5;data unsigned int Display[8];//定义临时存放数码管数值unsigned char code Datatab[]={0x3f,0x06,0x5b,0x4f,0x66,0x6d,0x7d,0x07,0x7f,0x6f};//7段数共阴码管段码表unsigned int ADtemp; //定义全局变量unsigned int high,low;static unsigned int count1;/*------------------------------------------------延时程序------------------------------------------------*/void mDelay(unsigned char j){unsigned int i;for(;j>0;j--){for(i=0;i<125;i++){;}}}/*------------------------------------------------初始化定时器0------------------------------------------------*/void Init_Timer0(void){TMOD |=0x01; //定时器设置 0.1ms in 11.0592M crystal TH0=(65536-78)/256;TL0=(65536-78)%256; //定时0.1mSET0=1;//定时器中断打开EA=1;//总中断TR0=1; //启动定时器0}/*------------------------------------------------启动IIC总线------------------------------------------------*/void Start(void)Sda=1;_nop_();Scl=1;_nop_();Sda=0;_nop_();Scl=0;}/*------------------------------------------------停止IIC总线------------------------------------------------*/ void Stop(void){Sda=0;_nop_();Scl=1;_nop_();Sda=1;_nop_();Scl=0;}/*------------------------------------------------应答IIC总线------------------------------------------------*/ void Ack(void){Sda=0;_nop_();Scl=1;_nop_();Scl=0;_nop_();}/*------------------------------------------------非应答IIC总线------------------------------------------------*/ void NoAck(void){Sda=1;_nop_();Scl=1;_nop_();Scl=0;_nop_();}/*------------------------------------------------发送一个字节------------------------------------------------*/ void Send(unsigned char Data){unsigned char BitCounter=8;unsigned char temp;do{temp=Data;Scl=0;_nop_();if((temp&0x80)==0x80)Sda=1;elseSda=0;Scl=1;temp=Data<<1;Data=temp;BitCounter--;}while(BitCounter);Scl=0;}/*------------------------------------------------读入一个字节并返回------------------------------------------------*/ unsigned char Read(void){unsigned char temp=0;unsigned char temp1=0;unsigned char BitCounter=8;Sda=1;do{Scl=0;_nop_();Scl=1;_nop_();if(Sda)temp=temp|0x01;elsetemp=temp&0xfe;if(BitCounter-1){temp1=temp<<1;temp=temp1;}BitCounter--;}while(BitCounter);return(temp);}/*------------------------------------------------读取AD模数转换的值,有返回值------------------------------------------------*/unsigned int ReadADC(unsigned char Chl){unsigned int Data;Start(); //启始信号Send(AddWr);//0x90Ack();Send(0x40|Chl);//写入选择的通道,本程序只用单端输入,差分部分需要自行添加 //Chl的值分别为0、1、2、3,分别代表1-4通道Ack();Start();Send(AddRd); //读入地址Ack();Data=Read(); //读数据Scl=0;NoAck();Stop();return Data; //返回值}/******************************************************************//* 主程序 *//******************************************************************/void main(){Init_Timer0();while(1){unsigned int angle;ADtemp=ReadADC(0); //ADtemp的取值范围是0-255,定时的时间范围是0.5-2.5ms high=65075-7.2*ADtemp; //( high=65035-7.8*ADtemp;12MHz)(65535-(460+7.2*ADtemp 11.0592MHz) low=47563+7.2*ADtemp; // ( low=46035+7.8*ADtemp; )( 65535-(17972-7.2*ADtemp 11.0592MHz )angle=ADtemp*0.7;Display[0]=Datatab[angle/100];//处理0通道电压显示Display[1]=Datatab[(angle%100)/10];Display[2]=Datatab[angle%10];while(1){P0=Display[count1];//用于动态扫描数码管P2=count1;mDelay(1);count1++;if(count1==3) //表示扫描8个数码管{count1=0;break;}}}}/******************************************************************//* 定时器中断函数,需要更改/******************************************************************/void tim(void) interrupt 1 using 1{static unsigned char count;if (!count){control_signal = 1; //给高电平TH0=high/256;TL0=high%256; //定时0.05mS,经过示波器的测量}else{control_signal=0 ;TH0=low/256;TL0=low%256; //定时0.05mS,经过示波器的测量}count=~count;}。
51单片机 舵机控制程序

51单片机舵机控制程序题目:基于51单片机的舵机控制程序设计与实现第一章:引言1.1 研究背景51单片机是一种广泛应用于嵌入式系统中的微控制器,具有成本低、功耗低、可靠性高等优点。
而舵机是一种能够控制角度的电机装置,广泛应用于机器人、航模和自动化设备等领域。
本章旨在探讨基于51单片机的舵机控制程序设计与实现的意义和必要性。
1.2 研究目的本研究的主要目的在于设计并实现一套稳定、高效的舵机控制程序,为使用51单片机的嵌入式系统提供角度控制功能。
通过本研究,可以提高舵机控制的精度和稳定性,拓展舵机的应用领域。
第二章:51单片机舵机控制程序的设计2.1 硬件设计根据舵机的控制特点,我们需要通过PWM信号控制舵机转动的角度。
在硬件设计上,我们需要使用51单片机的定时器功能产生PWM信号,并通过IO口输出给舵机。
具体的设计方案包括选择合适的定时器、设置定时器的工作模式和频率等。
2.2 软件设计在软件设计上,我们需要通过编写51单片机的控制程序实现舵机的控制。
具体的设计流程包括:(1)初始化:设置定时器的工作模式和频率,配置IO口的输出模式。
(2)角度控制:根据舵机的角度范围和控制精度,将目标角度转换为占空比,并通过PWM信号控制舵机转动到目标角度。
(3)稳定性优化:通过对定时器周期和占空比的调整,优化舵机的稳定性,减小舵机的误差。
第三章:51单片机舵机控制程序的实现3.1 硬件搭建在实现阶段,我们需要根据硬件设计方案选购相应的硬件元件,并将其搭建成一个完整的舵机控制系统。
具体的搭建过程包括:(1)选购舵机和51单片机等硬件元件,并连接相关的信号线。
(2)按照硬件设计方案,搭建并调试舵机控制系统。
3.2 软件编写在软件实现阶段,我们需要使用51单片机的编程语言(如C语言或汇编语言)编写舵机控制程序,并通过编译和烧录等步骤将程序下载到51单片机中。
具体的编写过程包括:(1)按照软件设计方案,编写舵机控制程序的相关函数和逻辑。
基于51单片机的舵机控制
基于51单片机的舵机控制2010-05-2319:48基于单片机的舵机控制方法具有简单、精度高、成本低、体积小的特点,并可根据不同的舵机数量加以灵活应用在机器人机电控制系统中,舵机控制效果是性能的重要影响因素・舵机可以在微机电系统和航模中作为基本的输出执行机构,其简单的控制和输出使得单片机系统非常容易与之接口舵机是一种位置伺服的驱动器,适用于那些需要角度不断变化并可以保持的控制系统•其工作原理是:控制信号由接收机的通道进入信号调制芯片,获得直流偏置电压・它内部有一个基准电路,产生周期为20m6宽度为1.5ms的基准信号,将获得的直流偏置电压与电位器的电压比较,获得电压差输出口最后,电压差的正负输出到电机驱动芯片决定电机的正反转・当电机转速一定时,通过级联减速齿轮带动电位器旋转,使得电压差为0,电机停止转动*舵机的控制信号是PWM1号,利用占空比的变化改变舵机的位置・一般舵机的控制要求如图1所示力腌8脉维=2ins图1舵机的控制要求单片机实现舵机转角控制可以使用FPGA模拟电路、单片机来产生舵机的控制信号,但FPG腋本高且电路复杂・对于脉宽调制信号的脉宽变换,常用的一种方法是采用调制信号获取有源滤波后的直流电压,但是需要50Hz(周期是20ms)的信号,这对运放器件的选择有较高要求,从电路体积和功耗考虑也不易采用口5mV以上的控制电压的变化就会引起舵机的抖动,对于机载的测控系统而言,电源和其他器件的信号噪声都远大于5mV所以滤波电路的精度难以达到舵机的控制精度要求也可以用单片机作为舵机的控制单元,使PWM&号的脉冲宽度实现微秒级的变化,从而提高舵机的转角精度・单片机完成控制算法,再将计算结果转化为PWM1号输出到舵机,由于单片机系统是一个数字系统,其控制信号的变化完全依靠硬件计数,所以受外界干扰较小,整个系统工作可靠单片机系统实现对舵机输出转角的控制,必须首先完成两个任务:首先是产生基本的PW惆期信号,本设计是产生20ms的周期信号;其次是脉宽的调整,即单片机模拟PWM1号的输出,并且调整占空比・当系统中只需要实现一个舵机的控制,采用的控制方式是改变单片机的一个定时器中断的初值,将20ms分为两次中断执行,一次短定时中断和一次长定时中断“这样既节省了硬件电路,也减少了软件开销,控制系统工作效率和控制精度都很高具体的设计过程:例如想让舵机转向左极限的角度,它的正脉冲为2ms,则负脉冲为20ms-2ms=18ms所以开始时在控制口发送高电平,然后设置定时器在2ms后发生中断,中断发生后,在中断程序里将控制口改为低电平,并将中断时间改为18ms 再过18ms进入下一次定时中断,再将控制口改为高电平,并将定时器初值改为2m§等待下次中断到来,如此往复实现PWM1号输出到舵机・用修改定时器中断初值的方法巧妙形成了脉冲信号,调整时间段的宽度便可使伺服机灵活运动为保证软件在定时中断里采集其他信号,并且使发生PWM1号的程序不影响中断程序的运行(如果这些程序所占用时间过长,有可能会发生中断程序还未结束,下次中断又到来的后果),所以需要将采集信号的函数放在长定时中断过程中执行,也就是说每经过两次中断执行一次这些程序,执行的周期还是20ms软件流程如图2所示*开足附中断改变定时时间中断程序(中断返图2产生PWMf号的软件流程如果系统中需要控制几个舵机的准确转动,可以用单片机和计数器进行脉冲计数产生PWM1号脉冲计数可以利用51单片机的内部计数器来实现,但是从软件系统的稳定性和程序结构的合适性看,宜使用外部的计数器,还可以提高CPU勺工作效率・实验后从精度上考虑,对于FUTAB麻列的接收机,当采用1MHz勺外部晶振时,其控制电压幅值的变化为0.6mV,而且不会出现误差积累,可以满足控制舵机的要求•最后考虑数字系统的离散误差,经估算误差的范围在±0.3%内,所以采用单片机和8253、8254这样的计数器芯片的PWM1号产生电路是可靠的•图3是硬件连接图图3PWA信号的计数和输出电路(点击放大)基于8253产生PWM1号的程序主要包括三方面内容:一是定义8253寄存器的地址,二是控制字的写入,三是数据的写入•软件流程如图4所示,具体代码如下・//关键程序及注释://定时器T0中断,向8253发送控制字和数据voidT0Int()interrupt1(TH0=0xB1;TL0=0xE0;//20ms的时钟基准//先写入控制字,再写入计数值SERVO0=0x30;//选择计数器0,写入控制字PWM0=BUF0L;〃先写低,后写高PWM0=BUF0H;SERVO1=0x70;//选择计数器1,写入控制字PWM1=BUF1L;PWM1=BUF1H;SERVO2=0xB0;//选择计数器2,写入控制字PWM2=BUF2L;PWM2=BUF2H;}定义8253寄存器地址图4基于8253产生PWAS号的软件流程当系统的主要工作任务就是控制多舵机的工作,并且使用的舵机工作周期均为20ms时,要求硬件产生的多路PW械的周期也相同・使用51单片机的内部定时器产生脉冲计数,一般工作正脉冲宽度小于周期的1/8,这样可以在1个周期内分时启动各路PW瞰的上升沿,再利J用定时器中断T0确定各路PW瞰的输出宽度,定时器中断T1控制20ms的基准时间<■第1次定时器中断T0按20ms的1/8设置初值,并设置输出I/O口,第1次T0定时中断响应后,将当前输出I/O口对应的引脚输出置高电平,设置该路输出正脉冲宽度,并启动第2次定时器中断,输出I/O口指向下一个输出口•第2次定时器定时时间结束后,将当前输出引脚置低电平,设置此中断周期为20ms的1/8减去正脉冲的时间,此路PWM言号在该周期中输出完毕,往复输出•在每次循环的第16次(2X8=16)中断实行关定时中断T0的操作,最后就可以实现8路舵机控制信号的输出也可以采用外部计数器进行多路舵机的控制,但是因为常见的8253、8254芯片都只有3个计数器,所以当系统需要产生多路PWM1号时,使用上述方法可以减少电路,降低成本,也可以达到较高的精度•调试时注意到由于程序中脉冲宽度的调整是靠调整定时器的初值,中断程序也被分成了8个状态周期,并且需要严格的周期循环,而且运行其他中断程序代码的时间需要严格把握在实际应用中,采用51单片机简单方便地实现了舵机控制需要的PWMF号・对机器人舵机控制的测试表明,舵机控制系统工作稳定,PWM■空比(0.5〜2.5ms的正脉冲宽度)和舵机的转角(-90°〜90°)线性度较好.。
51舵机控制
51舵机控制第一章:引言51舵机是一种广泛应用于机器人和航空模型等领域的电子组件,可实现精确的角度控制和动作实现。
本文旨在介绍51舵机的原理和控制方法,并探讨其在实际应用中的优势和局限性。
第二章:51舵机的工作原理51舵机是一种电机与减速装置的组合,通过电机控制减速装置的运动,从而实现角度的变化。
其内部包含有感应器和控制电路,能够探测舵机的角度,并根据输入的控制信号调整舵机的位置。
第三章:51舵机的控制方法51舵机可以通过PWM信号来控制。
PWM信号的周期通常为20ms,高电平的宽度通过改变来实现不同的角度控制。
具体控制方法包括设置舵机的中位角度、最大旋转角度和最小旋转角度,以及根据需求编写相应的控制程序。
第四章:51舵机在实际应用中的优势和局限性51舵机具有体积小、重量轻、控制精确等优势,在机器人、航空模型等领域有广泛的应用。
然而,其局限性也不可忽视,如成本较高、容易受到外界环境的影响等。
因此,在实际应用中需要对其优势和局限性进行综合考虑,选择合适的控制方法和适用场景。
综上所述,本文对51舵机的工作原理和控制方法进行了介绍,分析了其在实际应用中的优势和局限性。
通过深入研究和实践,可以进一步提升51舵机的控制效果和应用范围,为机器人和航空模型等领域的发展做出更大的贡献。
第一章:引言51舵机作为一种常用的电子组件,广泛应用于机器人和航空模型等领域,其精确的角度控制和动作实现功能使其成为了许多项目的重要组成部分。
本文将介绍51舵机的工作原理和控制方法,并探讨其在实际应用中的优势和局限性,以期为读者提供更多了解和应用该舵机的参考。
第二章:51舵机的工作原理51舵机的工作原理主要通过电机控制减速装置的运动,从而实现角度的变化。
舵机内部包含有感应器和控制电路,感应器负责测量舵机的角度,而控制电路接收输入的控制信号并相应调整电力输出,以使舵机转动到指定位置。
舵机通常采用直流电机和减速装置的组合,其中减速装置会将电机输出的高速转动转变为较低速度和更高扭矩的转动,以提供更精确和平稳的运动。
51单片机舵机控制
51单片机舵机控制论文题目:基于51单片机的舵机控制研究第一章:引言1.1 研究背景舵机是一种常用的电子元器件,广泛应用于自动化系统、机器人和遥控模型等领域。
通过控制舵机角度和转速,可以实现物体位置和方向的控制。
因此,舵机控制技术对于自动控制系统的实现具有重要意义。
1.2 研究目的本研究旨在通过基于51单片机的舵机控制,探索舵机控制的原理、方法和应用,为相关领域的开发和应用提供参考。
第二章:舵机控制原理2.1 舵机工作原理舵机是一种精密的转动执行器,根据输入的控制信号控制转动角度和转速。
舵机内部包含电机、减速机构和位置反馈装置。
通过控制输入信号的脉宽,可以控制舵机的转动范围。
2.2 51单片机51单片机是一种常用的微控制器,具有丰富的外设接口和强大的控制能力。
通过编写程序,可以实现对舵机的控制。
第三章:舵机控制方法3.1 舵机控制电路设计通过设计合适的电路,可以提供稳定的电源和信号输入。
电路包括电源电路和信号输入电路。
3.2 舵机控制程序设计通过编写51单片机的程序,实现舵机控制功能。
程序通过控制脉冲信号的宽度和频率,控制舵机的角度和转速。
第四章:舵机控制应用4.1 自动化系统中的舵机控制舵机可以应用于自动控制系统中,实现对物体位置和方向的控制。
例如,可以通过舵机控制机械手臂的运动,实现精确抓取和放置操作。
4.2 机器人中的舵机控制舵机是机器人关节控制的核心部件,通过控制舵机的转动角度,可以实现机器人各个关节的运动。
舵机控制技术是机器人动作的基础。
4.3 遥控模型中的舵机控制舵机广泛应用于遥控模型中,用于控制模型车辆、飞机等的转向。
舵机控制技术可以提高遥控模型的灵活性和操控性。
结论本研究基于51单片机的舵机控制研究,通过对舵机的工作原理和控制方法进行分析,实现了对舵机的精确控制。
舵机控制技术在自动化系统、机器人和遥控模型等领域具有广泛应用前景。
本研究的成果对相关领域的开发和应用具有重要意义。
4.1 自动化系统中的舵机控制在自动化系统中,舵机常用于控制机械手臂的运动。
51控制多路舵机
51控制多路舵机章节一:引言(约250字)近年来,随着机器人技术的迅速发展,多路舵机控制系统的研究成为了热点领域之一。
多路舵机控制系统可以实现机器人各个部件的精确控制,为机器人动作的灵活性与多样性带来了巨大的提升。
本文将介绍一种基于51单片机的多路舵机控制方法,其具有简单、稳定、高效的特点。
章节二:设计与实现(约250字)本文中,我们设计了一个基于51单片机的多路舵机控制系统。
系统由一个主控制板和多个舵机组成,其中主控制板负责接收外部输入信号,通过PWM信号驱动各个舵机实现精确控制。
为了提高控制的稳定性,我们使用了PID控制算法来对舵机的角度进行调整和修正。
为了提高系统的可拓展性,我们还设计了扩展接口,可以根据需要连接更多的舵机。
章节三:系统性能测试与分析(约250字)为了验证本文所设计的多路舵机控制系统的性能,我们进行了一系列的实验。
在实验中,我们测试了系统的控制精度、动作反应速度以及稳定性。
实验结果表明,本文所设计的多路舵机控制系统具有较高的控制精度和动作反应速度,在稳定性方面表现出色。
章节四:结论(约250字)本文提出了一种基于51单片机的多路舵机控制系统的设计方案。
通过采用PID控制算法和PWM信号驱动技术,系统可以实现对多个舵机的精确控制。
实验结果证明了系统的稳定性和可靠性。
然而,本文所设计的多路舵机控制系统仍然存在一些局限性,如可拓展性不够强、算法复杂度较高等。
在未来的研究中,可以进一步改进系统设计,提高其性能和可拓展性,以满足不同领域的需求。
章节二:设计与实现(续)(约250字)在设计与实现的过程中,我们首先确定了舵机的数量和位置,根据需求选择了适当的舵机型号。
接下来,我们设计了主控制板的电路图和PCB布局,并进行了制造和组装。
主控制板上集成了51单片机、PWM模块和扩展接口等功能模块,以实现对舵机的精确控制和扩展能力。
在软件方面,我们使用C语言编写了控制程序。
首先,我们编写了舵机驱动模块,实现了PWM信号的发生和舵机角度的控制。