
超声波测距原理概述
基于51单片机的超声波测距系统贾源完成日期:2011年2月22日目录一、设计任务和性能指标 (2)1.1设计任务 (2)1.2性能指标 (2)二、超声波测距原理概述 (3)2.1超声波传感器 (4)2.1.1超声波发生器 (4)2.1.2压电式超声波发生器原理 (4)2.1.3单片机超声波测距系统构成 (4)三、设计方案 (5)3.1AT89C2051单片机 (6)3.2超声波测距系统构成 (7)3.2.1超声波测距单片机系统 (8)图3-1:超声波测距单片机系统 (8)3.2.2超声波发射、接收电路 (8)图3-1:超声波测距发送接收单元 (9)3.2.3显示电路 (9)四.系统软件设计 (10)4.1主程序设计 (10)4.2超声波测距子程序 (11)4.3超声波测距程序流程图 (12)4.4超声波测距程子序流程图 (13)五.调试及性能分析 (13)5.1调试步骤 (13)5.2性能分析 (14)六.心得体会 (14)参考文献 (15)附录一超声波测系统原理图 (17)附录二超声波测系统原理图安装图 (18)附录三超声波测系统原理图PCB图 (19)附录四超声波测系统原理图C语言原程序 (20)参考文献 (25)一、设计任务和性能指标1.1设计任务利用单片机及外围接口电路(键盘接口和显示接口电路)设计制作一个超声波测距仪器,用LED数码管把测距仪距测出的距离显示出来。
要求用Protel 画出系统的电路原理图,印刷电路板,绘出程序流程图,并给出程序清单。
1.2性能指标距离显示:用三位LED数码管进行显示(单位是CM)。
测距范围:25CM到 250CM之间。
误差:1%。
二、超声波测距原理概述超声波是由机械振动产生的,可在不同介质中以不同的速度传播。
由于超声波指向性强,能量消耗缓慢,在介质中传播的距离较远,因而超声波经常用于距离的测量,如测距仪和物位测量仪等都可以通过超声波来实现。
超声测距是一种非接触式的检测方式。
与其它方法相比,如电磁的或光学的方法,它不受光线、被测对象颜色等影响。
对于被测物处于黑暗、有灰尘、烟雾、电磁干扰、有毒等恶劣的环境下有一定的适应能力。
因此在液位测量、机械手控制、车辆自动导航、物体识别等方面有广泛应用。
特别是应用于空气测距,由于空气中波速较慢,其回波信号中包含的沿传播方向上的结构信息很容易检测出来,具有很高的分辨力,因而其准确度也较其它方法为高;而且超声波传感器具有结构简单、体积小、信号处理可靠等特点。
利用超声波检测往往比较迅速、方便、计算简单、易于做到实时控制,并且在测量精度方面能达到工业实用的要求。
超声波测距的方法有多种,本超声波测中系统的原理为: 检测出从超声波发射器发出的超声波,经气体介质的传播到接收器的时间,将这个时间与气体中的声速相乘,就是声波传输的距离。
超声波发射器向某一方向发射超声波,在发射时刻的同时单片机开始计时,超声波在空气中传播,途中碰到障碍物就立即返回来,超声波接收器收到反射波就立即停止计时。
超声波在空气中的传播速度随温度变化,其对应值如表2-1 ,根据计时器记录的时间t (见图2-1),就可以计算出发射点距障碍物的距离( s ) ,即: s = v t / 2 。
表2-1 声速与温度的关系温度(℃) -30 -20 -10 0 10 20 30 100声速(m/s) 313 319 325 323 338 344 349 386图2-1 超声波测距时序图2.1超声波传感器2.1.1 超声波发生器为了研究和利用超声波,人们已经设计和制成了许多超声波发生器。
总体上讲,超声波发生器可以分为两大类: 一类是用电气方式产生超声波,一类是用机械方式产生超声波。
电气方式包括压电型、磁致伸缩型和电动型等; 机械方式有加尔统笛、液哨和气流旋笛等。
它们所产生的超声波的频率、功率和声波特性各不相同,因而用途也各不相同。
目前较为常用的是压电式超声波发生器。
2.1.2 压电式超声波发生器原理压电型超声波传感器的工作原理:它是利用压电效应的原理,压电效应有逆效应和顺效应,超声波传感器是可逆元件,超声波发送器就是利用压电逆效应的原理。
所谓压电逆效应如图2-2所示,是在压电元件上施加电压,元件就变形,即称应变。
若在图a 所示的已极化的压电陶瓷上施加如图b所示极性的电压,外部正电荷与压电陶瓷的极化正电荷相斥,同时,外部负电荷与极化负电荷相斥。
由于相斥的作用,压电陶瓷在厚度方向上缩短,在长度方向上伸长。
若外部施加的极性变反,如图c所示那样,压电陶瓷在厚度方向上伸长,在长度方向上缩短。
图2-2压电逆效应图2.1.3单片机超声波测距系统构成单片机AT89C51发出短暂的40kHz信号,经放大后通过超声波换能器输出;反射后的超声波经超声波换能器作为系统的输入,锁相环对此信号锁定,产生锁定信号启动单片机中断程序,读出时间t,再由系统软件对其进行计算、判别后,相应的计算结果被送至LED数码管进行显示。
限制超声波系统的最大可测距离存在四个因素:超声波的幅度、反射物的质地、反射和入射声波之间的夹角以及接收换能器的灵敏度。
接收换能器对声波脉冲的直接接收能力将决定最小可测距离。
图2-3 超声波测距系统框图三、设计方案按照系统设计的功能的要求,初步确定设计系统由单片机主控模块、显示模块、超声波发射模块、接收模块共四个模块组成。
单片机使用51系列的AT89C2051单片机,该单片机工作性能稳定,同时也是在单片机课程设计中经常使用到的控制芯片。
发射电路由单片机输出端直接驱动超声波发送。
接收电路使用三极管组成的放大电路,该电路简单,调试工作小较小。
图3-1:系统设计框图硬件电路的设计主要包括单片机系统及显示电路、超声波发射电路和超声波接收电路三部分。
单片机采用AT89C2051。
采用12MHz高精度的晶振,以获得较稳定时钟频率,减小测量误差。
单片机用P3.5端口输出超声波换能器所需的40kHz的方波信号,P3.6端口监测超声波接收电路输出的返回信号。
显示电路采用简单实用的3位共阳LED数码管,段码输出端口为单片机的P1口,位码输出端口分别为单片机的P3.2、P3.1、P3.0口,数码管位驱运用PNP三极管S9012三极管驱动。
3.1 AT89C2051单片机AT89C2051是美国ATMEL 公司生产的低电压,高性能CMOS 8位单片机,片内含2k bytes 的可反复擦写的只读程序存储器(PEROM)和128 bytes 的随机存取数据存储器(RAM),器件采用ATMEL 公司的高密度、非易失性存储技术生产,兼容标准MCS-5l指令系统,片内置通用8位央处理器和Flash存储单元,功能强大。
AT89C2051单片机可为您提供许多高性价比的应用场合。
主要性能参数·与MCS-51 产品指令系统完全兼容·2k字节可重擦写闪速存储器·1000次擦写周期·2.7V-6V 的工作电压范围·全静态操作:0Hz-24MHz·两级加密程序存储器·128×8字节内部RAM·15个可编程I/O 口线·2个l6位定时/计数器·6个断源·可编程串行UART 通道·可直接驱动LED 的输出端口·内置一个模拟比较器·低功耗空闲和掉电模式功能特性概述AT89C2051提供以下标准功能:2k字节Flash 闪速存储器,128字节内部RAM,15个I/O 口线,两个16位定时/计数器,—个5 向量两级断结构,一个全双工串行通信口,内置—个精密比较器,片内振荡器及时钟电路。
同时,AT89C2051可降至0HZ 的静态逻辑操作,并支持两种软件可选的节电工作模式。
空闲方式停止CPU 的工作,但允许RAM,定时/计数器,串行通信口及断系统继续工作。
掉电方式保存RAM 中的内容,但振荡器停止工作并禁止其它所有部件工作直到下一个硬件复位。
3.2 超声波测距系统构成本系统由A T 8 9 C 2 0 5 1单片机控制,包括单片机系统、发射电路与接收放大电路和显示电路几部分组成,如图3-1 所示。
硬件电路的设计主要包括单片机系统及显示电路、超声波发射电路和超声波接收电路三部分。
单片机的晶振采用12MHz高精度的晶振,以获得较稳定时钟频率,减小测量误差。
通过单片机的P3.5端口输出超声波换能器所需的40kHz的方波信号,P3.6端口监测超声波接收电路输出的返回信号。
显示电路采用简单实用的3位共阳LED数码管,段码输出端口为单片机的P1口,位码输出端口分别为单片机的P3.2、P3.1、P3.0口,数码管位驱运用PNP三极管S9012三极管驱动。
超声波接收头接收到反射的回波后,经过接收电路处理后,向单片机P3.7输入一个低电平脉冲。
单片机控制着超声波的发送,超声波发送完毕后,立即启动内部计时器T0计时,当检测到P3.7由高电平变为低电平后,立即停止内部计时器计时。
单片机将测得的时间与声速相乘再除以2即可得到测量值,最后经3位数码管将测得的结果显示出来。
3.2.1 超声波测距单片机系统超声波测距单片机系统主要由:A T 8 9 C 2 0 5 1单片机、晶振、复位电路、电源滤波部份构成。
如图3-1。
图3-1:超声波测距单片机系统3.2.2 超声波发射、接收电路超声波发射、接收电路如图3-1。
超声波发射部份由电阻R2及超声波发送头T40板成;接收电路由BG1、BG2X组成的两组三级管放大电路组成;检波电路、比较整形电路由C7、D1、D2及BG3组成。
40kHz的方波由A T 8 9 C 2 0 5 1单片机的P 3 .5驱动超声波发射头发射超声波,经反射后由超声波接收头接收到40kHz的正弦波,由于声波在空气中传播时衰减,所以接收到的波形幅值较低,经接收电路放大,整形,最后输出一负跳变,输入单片机的P3脚。
该测距电路的40kHz方波信号由单片机A T 8 9 C 2 0 5 1 的P 3 .5发出。
方波的周期为1/40ms,即25µs,半周期为12.5µs。
每隔半周期时间,让方波输出脚的电平取反,便可产生40kHz方波。
由于单片机系统的晶振为12M晶振,因而单片机的时间分辨率是1µs,所以只能产生半周期为12µs或13µs的方波信号,频率分别为41.67kHz 和38.46kHz。
本系统在编程时选用了后者,让单片机产生约38.46kHz的方波。
图3-1:超声波测距发送接收单元由于反射回来的超声波信号非常微弱,所以接收电路需要将其进行放大。
接收电路如图4 所示。
接收到的信号加到BG1、BG2组成的两级放大器上进行放大。
简述超声波测距的原理。

简述超声波测距的原理。
《超声波测距原理》超声波测距是一种常用的测距技术,广泛应用于工业、医疗、科学研究等领域。
它利用超声波的特性,通过测量声波传播时间,来计算目标物体与测距设备之间的距离。
超声波是一种频率高于人耳可听到的声波,它的频率一般在20kHz到200kHz之间。
超声波在空气、液体和固体中的传播速度不同,一般为340米/秒至1500米/秒之间。
这些特点使超声波成为一种适合测距的工具。
超声波测距的原理非常简单。
首先,发送器会发出一个短暂的超声波信号,这个信号会被目标物体反射回来。
接收器会接收到反射的信号,并记录下信号从发送到接收所经过的时间。
通常情况下,超声波测距设备会有一个内置的计时器来测量这段时间。
根据声波传播的速度和时间,可以使用基本的物理公式来计算目标物体与测距设备之间的距离。
公式如下:距离 = (声波传播速度 ×传播时间)/ 2其中,传播速度是超声波在特定介质中的传播速度,传播时间是信号从发送到接收所经过的时间。
由于声波在不同介质中的传播速度不同,测距设备需要根据具体的应用场景来选择适当的传播速度。
超声波测距具有准确性高、测量范围广的优点。
它可以测量离测距设备几个毫米到几十米的距离,而且误差一般在几个毫米左右。
此外,超声波测距设备的结构简单,体积小型,重量轻,易于携带和安装。
超声波测距技术广泛应用于工业领域,用于测量物体的距离、位置和速度。
在自动控制和导航系统中,超声波测距设备可以用于避障和目标定位。
在医疗领域,超声波测距设备被用于医学影像学,如超声心动图和超声造影等。
总之,超声波测距通过测量声波传播时间,利用声波传播的速度,来计算目标物体与测距设备之间的距离。
它具有准确性高、测量范围广的优点,广泛应用于工业、医疗和科学研究等领域,为人们的生活和工作提供了更多便利。
超声波传感器测距原理
超声波传感器测距原理超声波传感器是一种常用的测距装置,它利用超声波在空气中的传播速度来测量距离。
超声波传感器主要由发射器、接收器和控制电路组成。
当发射器发出超声波脉冲时,这些超声波脉冲会在空气中传播,当遇到障碍物时会被反射回来,接收器接收到这些反射波并将其转换为电信号,控制电路再根据接收到的信号来计算出距离。
超声波传感器测距的原理主要是利用超声波在空气中的传播速度来计算出距离。
在空气中,超声波的传播速度大约为340m/s,因此可以通过测量超声波从发射到接收的时间来计算出距离。
当发射器发出超声波脉冲后,经过一段时间后接收器才能接收到反射回来的超声波,根据发射和接收的时间差,可以通过简单的计算得出距离。
超声波传感器测距的原理非常简单,但是在实际应用中需要考虑一些因素。
首先,超声波在空气中的传播速度会受到温度、湿度等环境因素的影响,因此在测距时需要对这些因素进行修正。
其次,超声波在传播过程中会受到障碍物的影响,如果遇到多个障碍物,可能会出现多次反射,这时需要对接收到的信号进行处理,以准确计算出距离。
除了以上因素外,超声波传感器测距还需要考虑到超声波的发射角度和接收角度。
发射器和接收器的位置和角度会影响到超声波的传播路径,因此需要对超声波的传播路径进行精确的控制,以确保测距的准确性。
总的来说,超声波传感器测距的原理是利用超声波在空气中的传播速度来计算出距离,通过测量超声波的发射和接收时间差来实现测距。
在实际应用中,需要考虑到环境因素、障碍物的影响以及发射接收角度等因素,以确保测距的准确性和稳定性。
超声波传感器在工业自动化、机器人、车辆等领域有着广泛的应用,其测距原理的稳定性和准确性对于实际应用具有重要意义。
超声波传感器测距原理
超声波传感器测距原理超声波测距原理是在超声波发射装置发出超声波,它的根据是接收器接到超声波时的时间差,与雷达测距原理相似。
超声波发射器向某一方向发射超声波,在发射时刻的同时开始计时,超声波在空气中传播,途中碰到障碍物就立即返回来,超声波接收器收到反射波就立即停止计时。
(超声波在空气中的传播速度为340m/s,根据计时器记录的时间t(秒),就可以计算出发射点距障碍物的距离(s),即:s=340t/2)1、特点介绍超声波指向性强,在介质中传播的距离较远,因而超声波经常用于距离的测量,如测距仪和物位测量仪等都可以通过超声波来实现。
利用超声波检测往往比较迅速、方便、计算简单、易于做到实时控制,并且在测量精度方面能达到工业实用的要求,因此在移动机器人的研制上也得到了广泛的应用。
为了使移动机器人能自动避障行走,就必须装备测距系统,以使其及时获取距障碍物的距离信息(距离和方向)。
本文所介绍的三方向(前、左、右)超声波测距系统,就是为机器人了解其前方、左侧和右侧的环境而提供一个运动距离信息。
2、分类为了研究和利用超声波,人们已经设计和制成了许多超声波发生器。
总体上讲,超声波发生器可以分为两大类:一类是用电气方式产生超声波,一类是用机械方式产生超声波。
电气方式包括压电型、磁致伸缩型和电动型等;机械方式有加尔统笛、液哨和气流旋笛等。
它们所产生的超声波的频率、功率和声波特性各不相同,因而用途也各不相同。
较为常用的是压电式超声波发生器。
压电式超声波发生器实际上是利用压电晶体的谐振来工作的。
超声波发生器内部结构,它有两个压电晶片和一个共振板。
当它的两极外加脉冲信号,其频率等于压电晶片的固有振荡频率时,压电晶片将会发生共振,并带动共振板振动,便产生超声波。
反之,如果两电极间未外加电压,当共振板接收到超声波时,将压迫压电晶片作振动,将机械能转换为电信号,这时它就成为超声波接收器了。
超声波测距原理
超声波测距原理超声波测距是利用超声波在空气中传播的特性来测量距离的一种技术。
它通常被应用在工业自动化、智能车辆、无人机等领域,具有测距精度高、反射面要求低、不受光照影响等优点。
超声波测距的原理基于声波在空气中的传播速度恒定的特性,通过测量超声波的发射和接收时间来计算距离。
首先,超声波传感器会发射一束超声波脉冲,这个脉冲会在空气中以声速传播。
当这个脉冲遇到一个物体时,部分声波能量会被物体反射回传感器。
传感器会立即切换成接收模式,开始接收反射回来的超声波。
通过测量发射和接收超声波的时间差,可以计算出物体与传感器之间的距离。
超声波测距的原理可以用以下公式表示,距离 = 时间差×声速 / 2。
其中,时间差是发射和接收超声波的时间间隔,声速是超声波在空气中传播的速度。
由于超声波在空气中的传播速度大约为340m/s,因此可以通过测量时间差来计算出物体与传感器之间的距离。
超声波测距的精度受到多种因素的影响,其中包括超声波传感器的发射频率、接收灵敏度、环境温度、声波反射面的性质等。
发射频率越高,测距精度越高,但穿透能力越弱;而接收灵敏度则决定了传感器对反射回来的超声波的捕捉能力。
环境温度的变化会影响声速,从而影响测距的准确性。
此外,反射面的性质也会影响超声波的反射情况,不同的材质和形状都会对超声波的反射产生影响。
为了提高超声波测距的精度和稳定性,通常需要对传感器进行校准和滤波处理。
校准可以通过对传感器的发射频率和接收灵敏度进行调整,以及通过环境温度的补偿来提高测距的准确性。
滤波处理则可以通过滤除噪声信号和干扰信号,使测距结果更加稳定可靠。
总的来说,超声波测距原理是利用超声波在空气中传播的特性来测量距离的一种技术。
它通过测量超声波的发射和接收时间来计算物体与传感器之间的距离,具有测距精度高、反射面要求低、不受光照影响等优点。
在实际应用中,需要考虑多种因素对测距精度的影响,并进行相应的校准和滤波处理,以提高测距的准确性和稳定性。
超声波测距原理
超声波测距学习板,可应用丁汽车倒车、建筑施工工地以及一些工业现场的位置监控,也可用丁如液位、井深、管道长度的测量等场合。
测量精度1cm, 测量时与被测物体无直接接触,能够活晰稳定地显示测量结果。
超声波测距原理:超声波发生器的内部结构有两个压电晶片和一个共振板,当它的两极外加上固有振荡频率的脉冲电压时压电晶片会发生共振并产生超声波。
如果共振板接收到超声波时,也会迫使压电晶片产生振动,反过来将机械能转换为电信号,成为超声波接收器。
在超声波测距电路中,发射端连续输出一系列脉冲方波,然后判断接收端,实现超声测距一般有以下两种方法:①读取输出端脉冲电压的平■均值,该电压〔其幅值根本固定〕与距离成正比,测量电压即可测得距离;②测量输出脉冲的宽度,即发射超声波与接收超声波的时间间隔t,故被测距离为S=1/ 2vt。
我们的产品采用第二种方案。
由丁超声波的传播速度和温度有关,如果温度变化不大,那么可认为声速根本不变。
如果测距精度要求很高,那么应通过温度补偿的方法加以校正。
超声波测距适用丁高精度的中长距离测量。
因为超声波在标准空气中的传播速度为331.45米/秒,由单片机负责计时,单片机使用12M晶振,所以此系统的测量精度理论上可以到达毫米级。
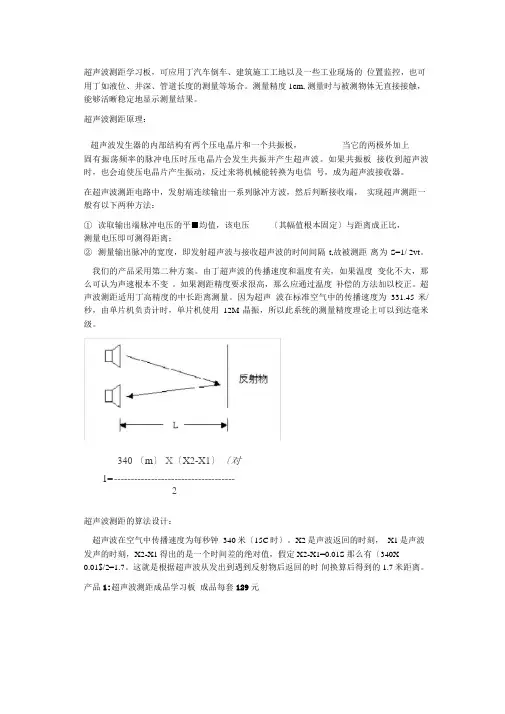
340 〔m〕X〔X2-X1〕〔对1=------------------------------------2超声波测距的算法设计:超声波在空气中传播速度为每秒钟340米〔15C时〕。
X2是声波返回的时刻,X1是声波发声的时刻,X2-X1得出的是一个时间差的绝对值,假定X2-X1=0.01S 那么有〔340X0.01$/2=1.7。
这就是根据超声波从发出到遇到反射物后返回的时间换算后得到的1.7米距离。
产品1:超声波测距成品学习板成品每套129元产品性能特点:我们的超声波测距成品学习板大小为90*75*10毫米,板上自带:超声波收发传感器、接收放大电路、四位LED数码显示、四位按键〔四个按钮和蜂鸣器届丁功能预留,程序中无定义〕,电源局部自带整流、滤波、稳压电路,允许交流7〜15V或者直流9〜16V输入,经过实际测试,测量范围可达0.27〜3.5米,测量精度为1厘米。
超声波测距原理

一、引言由于超声波指向性强,能量消耗缓慢,在介质中传播的距离较远,因而超声波经常用于距离的测量,如测距仪和物位测量仪等都可以通过超声波来实现。
利用超声波检测往往比较迅速、方便、计算简单、易于做到实时控制,并且在测量精度方面能达到工业实用的要求,因此在移动机器人的研制上也得到了广泛的应用。
为了使移动机器人能自动避障行走,就必须装备测距系统,以使其及时获取距障碍物的距离信息(距离和方向)。
本文所介绍的三方向(前、左、右)超声波测距系统,就是为机器人了解其前方、左侧和右侧的环境而提供一个运动距离信息。
二、超声波测距原理1、超声波发生器为了研究和利用超声波,人们已经设计和制成了许多超声波发生器。
总体上讲,超声波发生器可以分为两大类:一类是用电气方式产生超声波,一类是用机械方式产生超声波。
电气方式包括压电型、磁致伸缩型和电动型等;机械方式有加尔统笛、液哨和气流旋笛等。
它们所产生的超声波的频率、功率和声波特性各不相同,因而用途也各不相同。
目前较为常用的是压电式超声波发生器。
2、压电式超声波发生器原理压电式超声波发生器实际上是利用压电晶体的谐振来工作的。
超声波发生器内部结构如图1所示,它有两个压电晶片和一个共振板。
当它的两极外加脉冲信号,其频率等于压电晶片的固有振荡频率时,压电晶片将会发生共振,并带动共振板振动,便产生超声波。
反之,如果两电极间未外加电压,当共振板接收到超声波时,将压迫压电晶片作振动,将机械能转换为电信号,这时它就成为超声波接收器了。
3、超声波测距原理超声波发射器向某一方向发射超声波,在发射时刻的同时开始计时,超声波在空气中传播,途中碰到障碍物就立即返回来,超声波接收器收到反射波就立即停止计时。
超声波在空气中的传播速度为340m/s,根据计时器记录的时间t,就可以计算出发射点距障碍物的距离(s),即:s=340t/2 图1 超声波传感器结构这就是所谓的时间差测距法。
三、超声波测距系统的电路设计本系统的特点是利用单片机控制超声波的发射和对超声波自发射至接收往返时间的计时,单片机选用8751,经济易用,且片内有4K的ROM,便于编程。
超声波雷达的测距原理
超声波雷达的测距原理超声波雷达是一种利用高频超声波进行测距的无线电波雷达。
它的原理是利用超声波在空气中的传播速度与距离的关系,通过发射和接收超声波信号来测量距离。
超声波的频率通常在20kHz到200kHz之间,这种频率的声波在空气中传播时,具有较强的穿透力和折射力。
因此,超声波雷达可以穿透一定的障碍物,如烟雾、雾气、沙尘等,进行远距离的测量。
超声波雷达的测距原理主要分为两种:时间测距和频率测距。
一、时间测距时间测距是利用超声波在发射和接收之间传播的时间来计算距离。
超声波发射器向目标发射超声波信号,当信号遇到目标时,会被反射回来,经过接收器接收。
接收器接收到信号后,会将信号转换为电信号,然后计算发射和接收之间的时间差,再根据声波在空气中的传播速度计算出距离。
时间测距的优点是精度高,可以达到毫米级别。
但是,它的缺点是受到环境影响较大,如温度、湿度等因素会影响声波在空气中的传播速度,从而影响测距精度。
二、频率测距频率测距是利用超声波的频率变化来计算距离。
当超声波发射器向目标发射超声波信号时,信号会被目标反射回来,经过接收器接收。
接收器接收到信号后,会将信号转换为电信号,并进行频率分析。
由于声波在空气中传播时会受到多次反射和折射,所以接收到的信号会受到多普勒效应的影响,导致频率发生变化。
根据多普勒效应的原理,可以计算出发射器和目标之间的相对速度,进而计算出距离。
频率测距的优点是受环境影响较小,可以适应多种环境条件。
但是,它的缺点是精度较低,一般只能达到厘米级别。
总的来说,超声波雷达的测距原理是利用超声波在空气中的传播速度与距离的关系,通过发射和接收超声波信号来测量距离。
时间测距和频率测距是两种常用的测距方法,它们各有优缺点,需要根据具体的应用场景选择合适的方法。
声波测距原理
声波测距原理
声波测距是一种通过发射声波并测量其返回时间来确定物体距离的技术。
其原理基于声波在空气中传播速度恒定的特性。
声波测距通常使用超声波或者脉冲声波。
当发射器发出声波时,它会以一定速度在空气中传播。
一旦遇到物体,声波将会被物体表面反射。
接收器接收到反射的声波,并测量从发射到接收所用的时间。
根据声波在空气中传播速度的已知值,可以通过计算时间和速度的乘积,得出物体与传感器之间的距离。
声波测距的精度取决于声波的频率和传感器的性能。
超声波测距通常用于近距离测量,其频率一般在20kHz到200kHz之间。
而脉冲声波测距则适用于较远距离的测量,其频率可以更高。
声波测距在工业、测绘、机器人等领域具有广泛的应用。
它可以用来测量障碍物的位置和距离,实现自动避障、导航以及距离测量功能。
同时,声波测距还可以用于液位测量、水下探测等特殊场景。
由于声波测距无需直接接触目标,且测量过程非常安全,因此在许多实际应用中备受青睐。
超声波测距的应用原理
超声波测距的应用原理1. 介绍超声波测距是一种常见的测量距离的技术,广泛应用于工业自动化、智能家居、机器人等领域。
本文将介绍超声波测距的原理及其在实际应用中的一些案例。
2. 超声波测距原理超声波测距利用声波在空气中传播的特性进行测量。
其原理主要包括发射超声波脉冲、接收超声波反射信号以及计算测距距离三个步骤。
2.1 发射超声波脉冲超声波传感器会发射一个超声波脉冲信号,通常频率在20kHz到200kHz之间。
脉冲信号在空气中传播,并在目标物体上发生反射。
2.2 接收超声波反射信号当超声波脉冲信号被目标物体反射后,超声波传感器会接收到反射信号。
接收到的信号经过放大和滤波处理后,被转换成数字信号。
2.3 计算测距距离根据超声波传感器发送脉冲信号到接收到反射信号的时间间隔,可以计算出测距距离。
测距公式如下:距离 = (声速 × 时间间隔) / 2其中,声速通常使用常数值343m/s,时间间隔以秒为单位。
3. 超声波测距的应用案例3.1 工业自动化超声波测距广泛应用于工业自动化领域,例如在机器人的导航和避障中。
通过使用超声波传感器,机器人可以测量到周围的障碍物距离,从而做出相应的动作或路径调整。
3.2 智能家居超声波测距也被应用于智能家居系统中。
例如,在智能安防系统中,超声波传感器可以检测到入侵者的接近,并触发相应的报警系统。
此外,超声波测距还可以用于智能灯光系统中,自动调节灯光的亮度和发散角度。
3.3 车辆辅助系统超声波测距在车辆辅助系统中也得到了广泛应用。
例如,在倒车雷达系统中,超声波传感器可以探测到车辆后方的障碍物,提供给驾驶员倒车时的参考,并发出警告信号。
3.4 液位测量超声波测距还可以用于液位测量领域。
传感器发射超声波脉冲进入液体,当脉冲到达液体表面后会发生反射,传感器接收到反射信号后可以计算出液位的高度。
4. 总结超声波测距技术通过发射和接收超声波信号来测量目标物体的距离。
它在工业自动化、智能家居、车辆辅助系统以及液位测量等领域有着广泛的应用。
超声波测距模块原理
超声波测距模块原理
超声波测距模块是一种常见的测距设备,它利用超声波的特性来实现距离的测量。
超声波是一种机械波,它的频率高于人类听觉的上限,通常被定义为20kHz 以上的声波。
超声波测距模块通常由发射器和接收器两部分组成,通过发射超声波并测量其返回时间来计算距离。
超声波测距模块的原理非常简单,首先是发射器发出超声波脉冲,然后接收器接收到超声波的回波。
利用超声波在空气中的传播速度是已知的,我们可以通过测量超声波发射和接收的时间差来计算距离。
具体的计算公式如下:距离 = (发射和接收时间差×声速) / 2。
其中,发射和接收时间差是以秒为单位的时间,声速是超声波在空气中的传播速度,通常为340m/s。
超声波测距模块的工作原理可以分为发射和接收两个过程。
在发射过程中,发射器会产生一系列超声波脉冲,并将其发射出去。
而在接收过程中,接收器会不断地监听回波,并记录下超声波发射和接收的时间差。
通过这一过程,超声波测距模块可以快速、准确地测量目标物体与传感器之间的距离。
超声波测距模块在实际应用中具有广泛的用途,例如在智能车辆中用于避障、在工业自动化中用于定位、在智能家居中用于安防等。
由于其简单、稳定、准确的特点,超声波测距模块已经成为许多电子设备中不可或缺的部分。
总的来说,超声波测距模块利用超声波的发射和接收原理,通过测量超声波的传播时间来实现距离的测量。
它具有测量精度高、响应速度快、结构简单等优点,因此在许多领域得到了广泛的应用。
希望本文对超声波测距模块的原理有所帮助,谢谢阅读!。