
实时多任务系统设计的一些心得
老古开发网版权所有 2005年11月 设计:老古,
2005-11-16 10:18:51 页面缓存:60分钟 16毫秒
北京翻译基地-51286580
71种语言互译.专家外籍执笔. 超大型翻译连锁机构,擅长加急,标书.
Goooooogle
提供的广告
导航:首页→文章分类→ARM 设计→第2页→[实时多任务系统设计的一些心得]
| -文章搜索 - |
第693篇:实时多任务系统设计的一些心得
发布时间:2005年1月15日
点击次数:2099
详细内容:实时多任务系统设计的一些心得
对于实时任务来说,主线流程的优化尤为重要,主线流程是指任务按照正常流程接受合法消息时,所走的最常调用分支。
这些分支效率的高低,将直接影响到整个任务的平均响应速度,所以应该仔细的优化。
应该尽量避免在主线流程中做printf 等十分费时的流操作。
而主线流程的并且优化完后,要对主线流程的运行效率(或者说一个主线流程的平均处理时间和最坏处理时间)做测试,这个测试数据将做为整个实时系统调度策略设计的基础数据。
实时的含义是指在规定的时限内能够传递正确的结果,迟到的结果就是错误。
实时程序在设计时,必须充分考虑到这一点,必须按照给定的时限和硬件运行速度来设计算法,优化代码,而不是草草设计完了等结果行就行,不行再改。
对于实时系统的设计来说,实时和分时单元的合理划分,是提高整个系统实时性能的一个重要手段。
例如,对于信令处理系统来说,对信令的翻译、解释和转移、传递、应答是实时单元,而对于信令的监视打印、非法信令的打印等则是分时单元。
实时单元应该放到实时任务里面去处理,而分时单元的处理应该由实时任务通过消息或者共享内存模式传递数据,启动分时进程的在线或者后台处理。
对于实时系统的设计,实时任务的划分合理与否,将直接影响整个实时系统的平均响应速度。
一般说来,很多时候,我们设计时要考虑将两(多)个逻辑上应该分成两(多)个任务的任务合并为一个任务。
例如:有两个任务A 和B ,他们分别做两个优先级没有明显分别的处理,他们通过消息通信,任务A 是消息的发送者,任务B 是消息的接受者,如果他们之间通信的消息量很大,可能就需要考虑将这两个任务合并。
当然前提是从逻辑上讲,这两个任务的合并是可能的。
对于嵌入式实时软件的设计,要对实时嵌入内核在对应的硬件平台上的的任务切换时间、中断延迟时间有一个准确了解,以便于任务设计和中断处理程序的设计。
任务切换时间是实时操作系统将控制权从一个任务的执行中取回,然后交给另外一个任务所需要的时间。
它包括保存目前正在执行任务所需要的时间,另外一个任务调入系统执行所需要的时间以及实时操作系统决定下一个调度任务所须的调度时间。
中断延时时间是指系统确认中断开始直到执行中断服务程序的第一条指令为止整个处理过程所需要的时间。
实时操作系统的中断延迟时间由下列三个因素决定:
——处理器硬件电路的延迟时间,通常这个时间可以忽略。
——实时操作系统处理中断并将控制权转移给相关处理程序所需要的时间。
——实时操作系统的中断禁止时间,这是实时操作系统为了保护重要的系统程序代码暂停接受中断的可能需要的最长时间。
对于实时任务的实现来说,必须在主循环中调用系统调用诸如psos+的tm_wkafte()之类的系统调用,将控制权交还实时操作系统,否则优先级比此任务低的任务将没有机会被调度到。
欢迎进入老古论坛对实时多任务系统设计的一些心得进行讨论
上一个:实时操作系统比较
下一个:volatile 的用法
页码,1/105年11月16日 实时多任务系统设计的一些心得 老古开发网文章。
一种基于TMS320F2812的实时多任务控制系统软件设计方法的研究
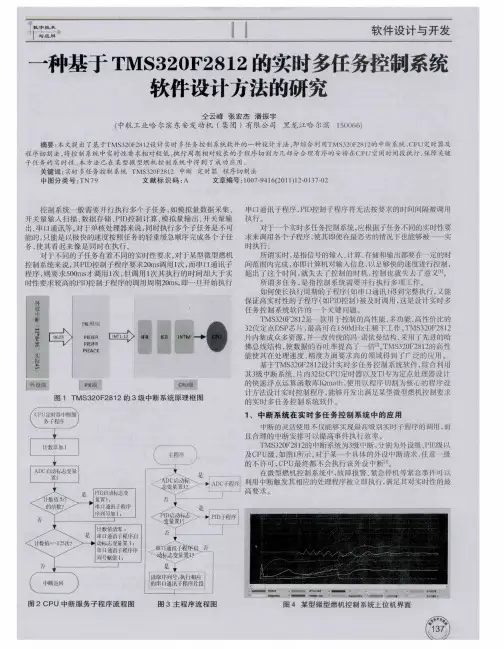
3 P 、C U定时器在实时多任务控制 系统中应用
对于一个实时多任务控制系统 , 许多子程序的调用与相对时间 有关 , on调用一次PD 如2 r s I 控制程序、0ms 50 i N用一 次串口通讯子程 序、 点火操作 最长时间为 1秒等 。 0 显然 使 用 延 时程 序 不 但 不容 易 实 现精 确 定 时 , 重要 的是 会 占 更 用C U时间 , P 不利于实现实时多任务控制 系统的设计 。 种有效 的方法是利用T 3 0 2 1片上的C U定时器进行 MS 2 F 82 P 定时, 由定时 中断子程序去判断时序 , 发相应的子程序 , 以很好 触 可 的协调 不同实时性要求 的子程序 有序 执行 。 T 3 0 2 1器 件 上 有 3 3 位 C U定 时器 ( I R / / ) MS 2 F 8 2 个 2 P T ME 0 1 2 。 当r 3o 2 l运行在10 z ,P r 2F 82 A 5MH 时 C U定时器可以触发最短66n .7s
一
[] 1 于海生, 丁军航 . 微型计算机控制 技术 ( 2版 ) 第 . 清华大学 出版
社,0 9 1 原理及 其 C 言程序开发. T ¥2F8 2 语 清华大学出版
社,0 8 20 . [ ] E A N T U E T .M 3 0 2 1 S yt m C n r l n n 3T X S IS R M N ST S 2 x 8 D PS s e o t o d I — X a
t r u t e e e c u d , 0 8 e r p sR f r n e G ie2 0 .
软件设计 与开发
2、程序切割法
正如 引言中所提到 的, 一旦 长执行 时间的子程序被 主程序调 用, 调用周期较短的子程序将不能够按设计要求被及时调 用 , 而 从 影响控制器 的控 制性 能及响应事件的实时性 。 我们 以微型燃机控制系统P D I 控制 子程序 和串 口通讯子程序 为例进行研 究说 明。 系统 要求每2 ms 0 调用1 I 控制子程序 , 次PD 执行 1 I 控 制子程序 的时间大 约为2 。 E通讯 子程序为每50 次PD ms串 l 0ms 执行 1 , 次 执行1 次大 约需要 lO 。 口通讯 子程 序一旦被主程序 O ms 串 调 用执行 , 其执行完毕前PD控制子程序将无法被调用 。 在 I 如何 既 能够使 串E通讯子程序被执行 , l 又能使PD I 控制子程序 按设 计要 求 的2ms 用周期被实时调用 ? 0 调 注意到P D 制子程序两次调用时间间隔虽然为2ms但每 次 I控 0 , 的执行时间仅为2 , P msC U还有大约1ms 8 的空闲时间( 暂假定系统 只有P D I 控制和 串 口通讯两个子程序需要 执行 )串 口通讯子程序 1 。 次执行时间虽然为 10 , 0 ms但调用周期为50 , 0ms 即在 50 内执行 0ms 完整个通讯程序 即能满足其 实时性设计要求 。 种有效的解决方案是将 串 E通讯 子程序切割为几个执行周 l 期很短( 小于C U空闲时间1ms的子程序 , P 8 ) 分别安排在P D I 控制子 程序执行后被 执行 , 每个子程序只完成很少数 据的传输任务 , 经过 多次调用 即可 完成1 完整 的数据通讯任务 , I 控 制子程序合 次 与P D 计总执行 时间小 于50 , 0 ms能够满 足通讯任 务的实时性能要求 。 这 就是本文提 出的实时多任务控制系统 的程序切割设 计方法 。 通过程序切割法还可 以对控制系统中其它子 程序进行切割分 步执行 , 满足其不 同的实时性要求 。
基于ReWorks操作系统的实时多任务程序设计
中国新技术新产品 一5 3—
Q 1 盟 Q : Q ( 2
信 息 技 术
Ch i n a Ne w Te c h no l o g i e s a n d Pr o d u c t s
基于 R e Wo r k s 操作系统的实时多任务程序设计
董 巍 马 云 ( 1 坤 国电子科技 集 团公 司第 3 8 研 究所, 安徽 合肥 2 3 0 0 3 1 ; 2 冲 国电子科技 集团公 司第 3 2 研 究所 , 上海 2 0 0 2 3 3 )
一
如何按照功能进行任 务划分 、 任 务优先级 的 设置、 任 务 间通 信机 制 的选 择 、 中断处 理程 序的编写 、 如何在多个 处理器之 间进行任务 的分配 和采取 什么样 的任 务调 度策 略等关 键技术 。 对于多项任务的划分 以及分配和调
Hale Waihona Puke 开销 大 ; V x Wo r k s 操 作系统, 功能强大 、 价 格 昂贵 ; p S O S 操 作系 统, 技术服 务 资源匮乏 ; Q N X操作系统 , 开发工 具少 ,应用不 普及 ; R e Wo r k s 操作 系统 周 产操作 系统 , 它有着 非 常优秀 的功效 。 R e Wo r k s 是一个 运行 在 目 标 机 上 的高 性 能 和 可 裁 减 的 嵌 入 式 实 时 操 作 系 统
( R T 0 s ) , 自 从面世至今 , 它凭借着 自身的优 势, 比如稳定性好 , 安全性高等等的一些优
点 ,被大 范围的运用到很 多的行业之 中 , 比
如通信以及医疗装置等等, 在我们国家有着
数量非常庞大 的使用者 。 1 关于R e Wo r k s 它是一 项嵌 入式的实时的操作体 系 , 有
多任务处理能力的工作总结

多任务处理能力的工作总结在现代职场中,多任务处理能力是一个非常重要的工作技能。
无论在哪个行业,我们都需要同时处理多项任务,以保证工作的高效和顺利进行。
以下是我个人对多任务处理能力的一些总结和心得体会。
一、合理分配时间和优先级在处理多个任务时,首先需要明确每个任务的重要性和紧急程度。
通过评估任务的紧迫程度,可以确定每个任务要花费的时间和注意力的分配。
建议使用时间管理工具,如日程表或任务列表,以帮助我们跟踪并合理分配时间。
另外,要学会合理设置任务的优先级。
将重要且紧急的任务放在首位处理,确保它们被及时解决。
次要但紧急的任务可以在有空闲时间时进行处理,而不至于影响其他更为重要的任务的完成。
二、细分任务和制定计划将大的任务分解为更小的子任务是提高多任务处理能力的有效方法。
通过将任务细分,我们可以更好地掌握每个子任务的进展情况,并更容易管理和调整工作进度。
为了更好地规划和安排工作,可以制定一个详细的计划,将每个子任务的截止日期以及完成所需的步骤列出来。
同时,在制定计划时可以考虑一些缓冲时间,以防止出现一些意外情况导致任务延误。
合理的时间安排和计划能够帮助我们更好地应对多个任务的同时推进。
三、注意切换和专注在处理多个任务时,我们需要不断地在不同的任务间进行切换。
这需要良好的专注力和快速适应不同任务的能力。
在切换任务时,需要清晰地明确当前任务的要求和目标,并迅速进入新任务的工作模式。
在处理任务时,避免分心和不必要的干扰是非常重要的。
可以选择在专注模式下工作,关掉手机消息推送、隐藏浏览器标签等,以减少干扰和提高效率。
同时,在执行任务过程中,及时记录相关信息和进展情况,以便之后再次切换回任务时能够快速回想起。
四、培养灵活性和应变能力在处理多个任务时,难免会出现一些意外的情况和优先级的变化。
这时我们需要具备一定的灵活性和应变能力,及时调整计划和资源,以应对新的需求和挑战。
灵活性不仅是在工作中适应变化,也包括了解自身的能力和局限性。
实时多任务操作系统的结构
浅析实时多任务操作系统的结构【摘要】本文首先从实时系统的特征引入,然后通过介绍操作系统的分类和定义,来引出实时多任务操作系统的基本构成和主要特点。
最后简要讨论一下z-80微机系统的os监控程序的组成及功能,并在此基础上展开z-80微机工业实时控制系统的实时操作系统的分析。
【关键词】实时操作系统;多任务操作系统;结构在21世纪的今天,物联网技术发展迅速,并被广泛应用到工业控制的各个领域之中,正在成为工业革命和工业改造的主导技术力量。
这都是在产生和发展了实时操作系统之后,才成为现实的。
一台或几台计算机只有在实时操作系统的统一组织和合理调度之下,才能组成一个实时控制系统,才能实现对复杂的工业过程的实时控制。
而它又是在一般操作系统(简称为os)基础上发展起来的,要设计实时os,应首先掌握os的一般原理,运用设计os的基本方法和技巧,结合实时os的结构特点加以具体实现。
本文将在介绍os有关概念的基础上,对实时os进行详细分析,以使我们从实时os出发,来解剖z-80系统监控程序,掌握z-80微机工业实时控制系统的实时os的设计方法和技巧,并进一步展开系统应用程序设计的讨论。
1 实时系统的特征实时系统是能及时响应外部发生的随机事件,并以足够快的速度完成对事件的处理的计算机应用系统。
所谓外部事件是指与计算机相连接的设备(探测设备,控制对象,键盘等)提出的服务要求,如数据采集,情报检索,控制器输出等。
由此可见,实时系统具有如下特点:1.1 对外部事件响应须在一定时间内完成例如,雇员上下班排队打卡时,计算机须在几秒钟内捕获卡片上的数据,如果在下一张卡片插入时未获取数据,该数据就会丢失。
同样,要求的各种输出也须在一定时间完成。
这一时间总和叫系统响应时间,范围一般从几毫秒到几秒,缩短响应时间是设计实时系统的关键。
1.2 必须满足一定峰值负荷要求一个实时系统的负荷可能很不均匀,但必须满足一定峰值负荷要求。
例如,实时雇员考勤系统,早晚上下班时,该系统频繁工作,从打卡机捕获和处理数据的能力须满足雇员上下班记录出勤情况要求。
基于实时操作系统T-Kernel的多任务软件设计

t s k调用 ,使任务进 入到了 ssed状态 。 up n 在 T K re 中,为了进行任务管理 ,O 需要 的主要信息 —e l n S
包括 T S A KI D,T S A K状态 ,T S A K优先度 等都 被保存在 T S AK
C N R LB O K即 T B中。T S D在进 行任务 相关 的系 O T O LC C A KI 统调 度发行 时使 用 。R O T S对 于任 务的管 理就是 通 过对 任务
T B的 管 理来 实现 。 C
要求 ,例 如一些定周期 动作的功 能或动作 , 比如定期 更新显
示 信息 和电源系统的监测 等。 综 上所述 ,对 于此款播放 器软件 ,主要分 成如下 几个任
务 ,如 表 1 示 。 所 表 1 任 务 列 表
序号 务 任 l Iia ntI i 任务 描述 进行 系统 的初始 化
服务子程 序共 同完成 。任务与任 务之 问、任务 与中断服 务子
程序之 间必须协调动 作 、互相 配合 。如 果有多个 任务访 问共 享资 源而不使资源被 破坏 ,或 者一个任 务需要将 某个任 务 已 经完成 的情况通知 另外一个或 多个 任务 ,任务之 间就需 要互 相进行通信 :
Ab t a t t o fd s n f rmu i t s s s f r s r s a c e n t i p p r F rt ,t e b sc fr a i p rt g s r c :A meh d o e i o h - a k o t e i e e rh d i h s a e . i l h a i so e l me o e ai g wa sy t n s se T— e n l s i t d c d i cu i g t e t s n g me t t e ma a e n fs n h o iai n a d c mmu ia in a d y t m K r e n r u e , n l d n h a k ma a e n , h n g me to y c r nz t n o i o o nc t , n o t e i tru t S c n l , a i g T- r e - a e ot r e i n o e p a e r e a l ,i d s rb s h w t e in mu t h n e r p . e o d y t k n Ke l b s d s f n wae d sg f h l y rf x mp e t e c e o o d sg l — t o i i t s o w r ,s c s t e ts iiin f t e s f r n h e in o l — r g a a k s f a e u h a h a k d vso o h ot e a d t e d sg f mu t p o r mmi g t wa i n .An tl s,t i p p r d a a t h s a e i t d c ss f r e e o me t x e e c n k sa s mmay n r u e o t e d v l p n p r n e a d ma e u o wa e i r.
嵌入式实时多任务操作系统安全性的分析与研究

嵌入式实时多任务操作系统安全性的分析与研究作者:刘永奎蒋天发来源:《现代电子技术》2008年第14期摘要:随着嵌入式技术的发展,嵌入式实时多任务操作系统已经被广泛使用,因为其安全性关系到整个信息系统,若处理不当可能引起系统的崩溃,因此很有必要研究其安全性。
针对嵌入式实时多任务操作系统的安全性提出2点改进:调度策略的改进;软件分层。
实践表明这2个方法能很好地保护系统的安全。
当然,每个系统都有其固有的安全缺陷,这就需要在实践中不断摸索和积累经验。
最后以Linux操作系统为例具体分析如何提高其安全性。
关键词:实时多任务操作系统;时间片轮转调度;Linux操作系统;权限分割;缓冲区溢出(College of Computer,outh Central University for Nationalities,Wuhan,430073,China)[J13]Abstract:With the development of embedded technology,RO has been used spreadlyBecause its security is related to the whole information system,if handled improperly may cause the collapse of system,so it is necessary to research its securitytwo improvements about the security of RO are put forward in this paper:one is the improvement of scheduling,the other is software layeredPractice shows that these two methods can protect the system very wellOf course,each system has inherent security flaws,this requires exploring and accumulating experience gradually in practiceFinally,takes Linux operation system as example to analyze how to improve its secutityKeywords:RO;round[CD2]robin scheduling;Linux operating system;authortity segmentation;buffer overflow许多实时操作系统本身就有不安全性和不可靠性,这些不安全因素就给黑客的入侵和病毒的攻击留下了可趁之机。
基于VxWorks的实时多任务软件设计
1 引言
入 式操 作 系 统 ,进行 交 叉 开发 。嵌 入 式 实 时操 作 系
统 及 其 软 件 交 叉 开 发 环 境 对 开发 安 全 可 靠 的 高性
能 复杂 的嵌 入式 软 件 系统起 着 非 常 重要 的作用 。 V Wok 作 为一 个 运 行 在 目标 机 上 的 高 性 能 、 x rs 可裁 减 的嵌入 式 实 时操 作 系统 ( T S—R a —Tm RO el i e
特 别 是 最 近两 年 ,V Wok 操 作 系统 越来 越 多地 占 x rs 据 了 国内嵌 入 式应 用 市 场 。
2 嵌 入 式 系统 的 特点
运 行 在 目标 机 上 的 高性 能 、可 裁减 的实 时操 作
系统。
( )T ra oI E 2 o d n D
运 行 在 主机 上 的一 个 集成 开 发 环境 。 ( )连 接主 机 和 目标 机 的 多种 通信 方 式 3 主 机 和 目标 机 间 的通 信方 式 包 括 以太 网 、串 口 线 , E或 R I C OM仿 真 器 等 四种 。
维普资讯
20 第 1 0 2年 0期
微 电子 学 与计 算 机
6 3
基 于 V W o k 的 实 时 多任 务 软 件 设 计 x rs
De in o a sg fRe l—Ti lia k Sot r s d Vx o k me Mu tt s fwa e Ba e W r s
实时多任务集群管理系统的研究与应用
( . C l g f ot r, r wetr oye h ia ie s y 1 ol eo f e No t se P ltc nc l v ri ,Xia 0 2 h n ; e S wa h n Un t ’ n7 7 ,C ia 1 0 2 C l g f o ue,Notwetr 0ye h ia iest,Xia 0 2 hn ) . ol eo mp tr e C r h se P ltc nc l v ri n Un y ’n7 7 ,C ia 1 0
到 目前 为 止 , 群 管 理 系 统 主 要 应 用 在 大 型 数 据 库 、 行 集 并 计 算 和 We 服 务 器 , 且 面 向高 容 量 事 务 数 据 计 算 和 大 型 信 b 而
调 度策略 , 将每 个任 务调度 到 一个分 区中任 务处理 时 间最短 的计 算节点 上进行 处理 ; 负载 平衡 采用 主动 式 、 部 、 局 动态 负载
平衡策略 , 避免 了以前 的广播 式的 负载发 送机 制 , 以减 少 网络通信 量 。 可
关 键词 : 集群管 理 系统; 实 时集群 ; 负载均衡 ; 多任 务调度 ; 分 区; 广播
0 引 言
随着 计 算 机 技 术 的快 速 发 , 然 单 台 计 算 机 的 性 能 和 虽
器上 , 务器需要将用户请 求分 配到多个节 点上进行计算 。 服 因
此 , 时 多 任 务集 群 管 理 系 统 吸 收 了传 统 的 胖 客 户 机 / 服 务 实 瘦
器 结构 的优 点, 用 3 C S结构 。3 结构 的特 点就是在传 采 层 / 层 统两层 结构 的基础上加入 了一个 中间服 务器( 管理节 点)将 原 ,
嵌入式系统中的实时操作系统设计与实现
嵌入式系统中的实时操作系统设计与实现嵌入式系统已经成为了现代科技的重要领域。
它们被用于各种规模和领域,从个人电子设备到大规模制造业设备,以及军事和航空航天应用等。
嵌入式系统的核心是实时操作系统(RTOS),它可以满足实时性和低功耗方面的需求。
在本文中,我们将探讨RTOS的设计和实现,以及它如何在嵌入式系统中发挥重要作用。
嵌入式系统中的RTOSRTOS是一种操作系统,其主要目的是在一个给定时间内,使系统能够在预期的时间内响应外部事件。
在嵌入式系统中,RTOS 用于管理各种任务和进程。
这些任务和进程通常被称为线程,它们可以异步执行,但在执行时会按照一定的优先级进行排序。
一些任务可能需要高优先级或实时响应;而其他一些任务可能较为简单,可以使用低优先级运行。
RTOS的优点使用RTOS来设计和实现嵌入式系统可以带来许多优势。
以下是一些主要优势:1. 支持多任务:RTOS可以支持多个线程之间的同步和异步执行。
这意味着可以同时执行多个任务,从而提高了系统的效率和性能。
2. 提供实时性:RTOS的主要优点之一是它可以提供实时性。
该系统被设计为在特定时间内响应外部事件,以满足实时应用的要求。
此外,RTOS还可以确保对关键任务的快速响应,从而避免了与误差等一些严重问题的出现。
3. 降低功耗:嵌入式系统通常需要在电池供电的情况下运行,因此,降低功耗是非常重要的。
RTOS是一个轻量级的系统,可以在低功耗模式下进行运行,从而延长电池的寿命。
RTOS的结构RTOS的结构由三个部分组成:内核、任务和进程、以及低级别的硬件驱动。
1. 内核: 在RTOS中,内核是操作系统的核心部分。
它提供了构建任务和进程的基本机制,例如线程调度、进程同步、内存管理等。
2. 任务和进程: 任务和进程是由内核创建的。
它们由操作系统负责在给定的时间内进行调度和执行。
使用RTOS,可以创建一些任务,这些任务可以相互独立地执行,并将相关的资源封装在一起。
RTOS介绍范文
RTOS介绍范文实时操作系统(RTOS)是一种专门为嵌入式系统设计的操作系统。
与传统的操作系统相比,RTOS的一个主要特点是具有更高的实时性能和更好的可靠性。
在嵌入式系统中,实时性能是非常重要的,因为这些系统常常需要在严格的时间限制下完成特定的任务。
RTOS在嵌入式系统中有着广泛的应用,如航空航天、汽车、医疗设备、工业自动化、家电等领域。
它们需要高度可靠性、稳定性和响应速度。
RTOS通过在硬件和软件层面进行优化,能够满足这些需求。
RTOS有几个主要的特点:1.实时性能:RTOS有着更高的实时性能,可以在严格的时间限制下完成任务。
它能够提供精确的任务调度和响应,保证关键任务的高优先级执行。
2.多任务支持:RTOS支持多任务运行,可以同时处理多个任务。
它通过任务调度器来决定任务的执行顺序和优先级,确保任务能够按照预定的顺序和时序执行。
4.可靠性和容错性:RTOS设计时考虑了系统的可靠性和容错性。
它提供了针对故障和错误的处理机制,如软件异常处理、任务监控和错误恢复等。
5.资源管理:RTOS对系统资源进行管理和分配,并提供了各种资源管理机制,如内存管理、设备管理和中断管理。
这些机制能够优化资源的使用和提高系统的效率。
RTOS的开发和使用可以通过工具链、开发环境和调试工具等来支持。
开发人员可以使用RTOS的API和函数库来编写和调试嵌入式应用程序。
此外,RTOS还提供了各种工具和模块,如时钟模块、调度器模块和通信模块等,方便开发人员进行系统的配置和调试。
总结起来,RTOS是为嵌入式系统设计的一种高实时性、高可靠性的操作系统。
它提供了丰富的特性和机制,能够满足嵌入式系统对实时性能和可靠性的要求。
通过RTOS的开发和使用,可以提高嵌入式系统的性能和可靠性,提升系统的稳定性和响应速度。
随着嵌入式系统的应用越来越广泛,RTOS的地位也越来越重要。