
经典雷达资料-第15章 动目标显示(MTI)雷达-5
经过修正的相位噪声谱密度如图15.48所示。
相对于载波,总噪声功率可由曲线下面的噪声功率积分来决定。
每段功率谱密度随频率变化的方程为图15.46 微波振荡器的单边带相位噪声谱密度和有效噪声密度图15.47 基于系统参数对微波振荡器相位噪声的修正(系统参数见书中内容)雷 达 手 册·576·图15.48 组合修正和修正后的相位噪声谱密度⎥⎥⎦⎤⎢⎢⎣⎡⨯=)lg(101110)(f f f p f p 斜率 (15.28)式中,P f 1为在f 1的功率谱密度,单位是W/Hz (为方便起见,载波功率假设为1W );“斜率”为该段的斜率,单位是dB/10倍频程;f 1为P f 1处的频率。
对于具有恒定斜率的的每段频谱而言,该方程可以用Vigneri 方法[31]或用带积分功能的计算器(如Hewlett Packard HP-15C )求积分运算。
表15.3给出这个例子的积分结果。
注意:假设条件是载波功率为1W ,如-149.4dBc/Hz 变成1.148×10⁻¹⁵W/Hz ,则在所有段计算积分功率时,先对它们求和,然后转化为dBc 。
最终结果-66.37dBc 就是由振荡器噪声导致的对改善因子I 的限制。
对I SCR (dB )的极限是I (dB )加上目标积累增益(dB )。
表15.3 用图15.47进行校正的如图15.46所示的相位噪声谱密度积分值发射脉冲的时间抖动会使MTI 系统的性能变坏。
时间抖动会使脉冲的前沿及后沿对消失败,而每一个未被对消的部分的幅度为∆t /τ。
这里,∆t 为抖动时间;τ为发射脉冲宽度。
总的剩余功率为2(∆t /τ)2,因此,由于时间抖动对改善因子所产生的限制为)]2/(lg[20t I ∆=τ(dB)。
第15章 动目标显示(MTI )雷达·577·对改善因子的这种限制是根据非编码发射脉冲并假定接收机带宽与发射脉冲持续时间相匹配得出的。
在脉冲压缩雷达系统中,接收机带宽较宽,以时间带宽积B τ计算,于是每个脉冲结束时杂波剩余功率按B τ积成比例增大。
线性调频脉冲压缩系统对改善因子的限制为)]2/(lg[20ττB t I ∆=。
脉冲压缩雷达系统采用脉组脉冲波形,就应将上式中的因子2再乘以波形中的子脉冲数。
例如,对于有13个子脉冲的Barker 码来说,对改善因子I 的限制为)]13132/(lg[20t I ∆⨯=τ dB (15.29)脉冲宽度的抖动产生的剩余为时间抖动剩余的一半,并且有ττB I PW lg 20∆= dB (15.30) 式中,∆PW 为脉冲宽度的抖动。
发射脉冲的幅度抖动也会对改善因子产生限制,这时有AA I ∆=lg 20 dB (15.31) 式中,A 为脉冲的幅度;∆A 为脉冲之间的幅度变化。
因为总会出现很多达不到限幅电平的杂波,故即使在对消器前采用限幅的系统中,此种限制也仍然适用。
但是,在大多数的发射机中,当频率稳定度或相位稳定度满足要求后,幅度的抖动就不大起作用了。
在A/D 转换器中,取样时间的抖动也会限制MTI 的性能,如果脉冲压缩在A/D 变换之前或没有脉冲压缩,则限制为ττB J I lg 20= dB (15.32) 式中,J 为时间抖动;τ为发射脉冲宽度;τB 为时间带宽乘积。
如果脉冲压缩在A/D 变换之后,则限制为ττJB I lg 20= dB (15.33) 对可得到的MTI 改善因子的各项限制已归纳在表15.4内。
这时假设各项不稳定的峰-峰值是在脉冲到脉冲之间发生的,在脉冲间进行参差MTI 运用时也往往如此。
若已知不稳定为随机的,则在这些公式中的峰值可用脉冲之间峰-峰值的均方根代替,所得出的结果基本上与Steinberg 的结论相同[32]。
表15.4 不稳定的限制雷 达 手 册如果不稳定出现在某些已知的频率上,如高压电源的纹波,则有关不稳定的效果可按等效多普勒频率的目标在MTI 系统速度响应曲线上的响应来确定。
例如,当响应比最大响应低6dB 时,则对改善因子I 的限制差不多要比由表15.4的公式计算出的限制小6dB 。
如果全部不稳定源是互相独立的,并且通常都是这种情况,则各剩余杂波功率可相加,以确定对MTI 性能的总限制。
脉冲的频率或相位变化如能从脉冲到脉冲准确地重复出现,则它们就不会对MTI 的良好运作产生什么影响。
惟一应当注意的问题是,如果在发射脉冲时间内相位有漂移或相参振荡器或稳定本振有失调而使得回波脉冲与调谐好的中频频率有显著的失谐时,则灵敏度就会降低。
如果容许在脉内有1rad 的相位漂移,则系统的失谐即可高达1/(2πτ)Hz ,并且仍旧不会使MTI 的性能变坏。
为了举例说明脉冲间的稳定性要求,我们以一部频率为3 000MHz 、发射2μs 的非编码脉冲的雷达为例,并且没有单项系统不稳定性会将100 n mile 距离上的MTI 改善因子限制到低于50dB ,即电压比为316:1。
发射机的脉间均方根频率变化(若采用脉控振荡器)必须小于Hz 5043161=π=∆τf 即稳定度约为2×10⁻⁷。
发射机的脉间均方根相移变化(若采用功率放大器)必须小于18.0rad 00316.03161===∆φ 稳定本振或相参振荡器的频率变化必须小于Hz 4.0)1036.12100)(2(31616=⨯⨯π=∆-f 即对稳定本振(频率约为3GHz )而言,短期频稳度为10-10;而对相参振荡器(假定中频为30MHz )而言,短期频稳度为10-8。
相参振荡器(若采用脉冲振荡器)必须锁定在下述范围内第15章 动目标显示(MTI )雷达·579·18.0rad 00316.03161===∆φ 定时脉冲的抖动必须小于s 105.423161*********--⨯=⨯==∆τt脉冲宽度的抖动必须小于s 106316102131696--⨯=⨯==∆τPW 脉冲幅度的变化必须小于3.000316.03161===∆A A % A/D 取样的时间抖动必须小于s 106316102131696--⨯=⨯==τJ 以上各项要求中惟一不容易满足的就是稳定本振的稳定度[33][34]和相参振荡器的锁定精度。
然而,在大带宽(窄压缩后脉冲)系统中,时间抖动要求变得很重要,并且可能要求在系统关键部位采用专门的时钟再生电路。
量化噪声对改善因子的影响A/D 引入的量化噪声会对MTI 所能获得的改善因子产生限制。
考虑如图15.49所示的常规的视频MTI 系统。
因为峰值信号电平受到线性限幅放大器的控制,相位检波器输出的峰值偏移量也已知,因此设计的A/D 应能覆盖此偏移量。
如果A/D 采用N 位,并且相位检波器的输出从-1~+1,则量化间隔为2/(2N -1)。
由A/D 所引入的信号电平偏差的均方根值为]12)12/[(2-N 。
当信号达到相位检波器的全部偏移时,将模/数转换器对信号电平的影响代入表15.4的公式,即可求出对MTI 改善因子的限制,即]0.3)12lg[(20]0.3)12[(1lg 20lg 201-=⎪⎭⎪⎬⎫⎪⎩⎪⎨⎧-=∆=-N N A A I (15.34) 因为两个正交通道都产生独立的A/D 噪声,故对全距离信号改善因子的平均限制为]5.1)12lg[(20]2/0.3)12lg[(20-=-=N N I (15.35)正常情况下,如果信号并没有达到A/D 转换器的全部偏移,那么量化对I 的限制要相对重些。
例如,如果设计一个系统使所关心的最强杂波平均电平比A/D 转换器峰值小3dB ,则对I 的限制会成为]75.0)12lg[(20-N (见表15.5)。
雷达手册·580·图15.49 数字MTI设想表15.5 A/D量化对I限制的典型值A/D量化噪声的讨论是在假定A/D转换器为理想情况下进行的。
特别是在高变换速率的情况下,许多A/D转换器是不理想的。
这同样引起比这里预想的更严重的系统限制(见15.12节)。
用脉冲之间的均方根偏差来代替式(15.34)中的 A,且假设脉冲之间的量化误差相互独立。
Brennan和Reed[35]曾计算过,当量化间隔与脉冲间的杂波变化粗略可比时(这就会使数/模转换器输出一系列的具有同一电平的脉冲序列),就会出现“无噪声效应”。
不过在采用实际的系统参数时,不会出现这种“无噪声效应”。
第15章动目标显示(MTI)雷达·581·脉冲压缩问题当MTI系统与脉冲压缩技术一起使用时,则系统在杂波中检测目标的性能可能和一部发射等效的窄脉冲系统的性能一样好,也可能不如一部发射同样宽度的非编码脉冲的系统的性能好。
在上述两个极端情况之间,系统性能的好坏程度取决于杂波环境的类型、系统的不稳定性和所使用的信号处理方式。
除非对系统的不稳定采取专门的措施,否则MTI-脉冲压缩雷达系统在杂波环境下就可能完全不能工作。
脉冲压缩接收机与MTI一起使用的理想情况如图15.50(a)所示。
如果脉冲压缩系统是理想的,则被压缩后的脉冲看起来就像雷达在发射和接收窄脉冲一样,而MTI的处理也和没有用脉冲压缩时相同。
实际上,由于两方面的原因,压缩脉冲是有时间副瓣的。
第一个原因是系统的设计,如有的元件可能与频率成非线性关系等。
这些副瓣是稳定不变的,也就是说,从一个脉冲到下一个脉冲它们会准确地重复出现。
出现脉冲副瓣的第二个原因是系统的不稳定性,如本机振荡器噪声、发射机电源噪声、发射机时间抖动及发射管噪声。
这些副瓣具有类噪声性质,并且与杂波幅度成正比。
例如,假设具有类噪声性质的副瓣分量比峰值发射信号低40dB。
类噪声性质的分量并不能在MTI系统中被对消,因此对每一个超过系统门限40dB 或更多一些的杂波区域来说,其剩余的部分就会超过检测门限。
如果杂波超过门限60dB,则MTI系统的剩余输出就要超过检测门限20dB,于是就使MTI失效。
图15.50(b)表示了这种影响。
雷达手册·582·图15.50 有MTI的脉冲压缩:(a)理想但难于实现的组合;(b)振荡器对发射机不稳定的影响。
在系统和杂波不稳定性所强加的限制的范围内,已经有一种方法很成功地使MTI系统的性能达到最佳,如图15.51所示(在以下的讨论中,发射机噪声用来代表所有可能引起类噪声脉冲压缩时间副瓣的系统不稳定性)。
图15.51 实际的MTI脉冲压缩组合限幅器1调整到使其输出端动态范围等于发射机峰值功率与在系统带宽内的发射机噪声之间的范围。
限幅器2调整到使其输出端动态范围等于所期望的MTI改善因子。
通过设置这两个限幅器可使发射机噪声和其他不稳定因素(如量化噪声和杂波的内部运动)所引发的杂波剩余分别与对消器输出的前端热噪声相等。
经典雷达资料-第16章 机载动目标显示(AMTI)雷达-1
第16章机载动目标显示(AMTI)雷达FRED M. STAUDAHER16.1 采用AMTI技术的系统机载搜索雷达最初是为远程侦察机探测舰艇研制的。
第二次世界大战后期,美海军研制了几种机载预警(AEW)雷达,用来探测从舰艇雷达天线威力区之下飞近特遣舰队的低空飞机。
在增大对空和对海面目标的最大检测距离方面,机载雷达的优点是显而易见的,只要了解下述情况就很清楚了,高度为100ft的天线桅杆,其雷达视线距离只有12n mile,而与其相比,飞机高度为10 000ft时,雷达视线距离则为123n mile。
神风突击队袭击造成多艘哨舰的损失引起了机载自主探测与控制站的设想,后来这种系统发展成为一种用于洲际防空的边界巡逻机。
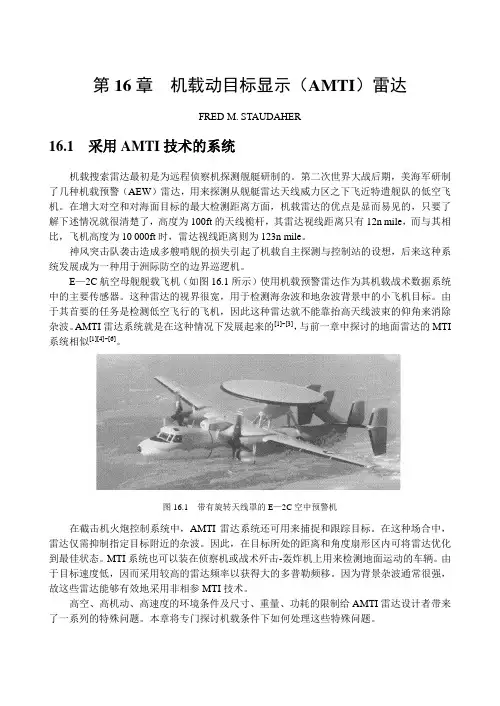
E—2C航空母舰舰载飞机(如图16.1所示)使用机载预警雷达作为其机载战术数据系统中的主要传感器。
这种雷达的视界很宽,用于检测海杂波和地杂波背景中的小飞机目标。
由于其首要的任务是检测低空飞行的飞机,因此这种雷达就不能靠抬高天线波束的仰角来消除杂波。
AMTI雷达系统就是在这种情况下发展起来的[1]~[3],与前一章中探讨的地面雷达的MTI 系统相似[1][4]~[6]。
图16.1 带有旋转天线罩的E—2C空中预警机在截击机火炮控制系统中,AMTI雷达系统还可用来捕捉和跟踪目标。
在这种场合中,雷达仅需抑制指定目标附近的杂波。
因此,在目标所处的距离和角度扇形区内可将雷达优化到最佳状态。
MTI系统也可以装在侦察机或战术歼击-轰炸机上用来检测地面运动的车辆。
由于目标速度低,因而采用较高的雷达频率以获得大的多普勒频移。
因为背景杂波通常很强,故这些雷达能够有效地采用非相参MTI技术。
高空、高机动、高速度的环境条件及尺寸、重量、功耗的限制给AMTI雷达设计者带来了一系列的特殊问题。
本章将专门探讨机载条件下如何处理这些特殊问题。
第16章机载动目标显示(AMTI)雷达·637·16.2 覆盖范围的考虑搜索雷达一般要求有360︒方位角覆盖。
MTI动目标显示雷达

样,取样后的波形和频谱均将发生变化。
动目标显示雷达的工作原理及主要组成
当用多普勒效应来鉴别运动目标回波和固定目标回波时, 与普通脉冲雷 达的差别是必须在相位检波器的输入端加上基准电压(或称相参电压) ,该 电压应和发射信号频率相参并保存发射信号的初相, 且在整个接收信号期间 连续存在。 工程上,基准电压的频率常选在中频(相位检波器的相位基准) 。各种 回波信号均与基准电压比较相位。从相位检波器输出的视频脉冲,有固定目 标的等幅脉冲串和运动目标的调幅脉冲串。通常在送到终端(显示器或数据 处理系统)去之前要将固定杂波消去,故要采用相消设备或杂波滤波器,滤 去杂波干扰而保存运动目标信息。 下面着重讨论相参电压的获取和固定杂波 消除这两个特殊问题。
脉冲工作状态时的多普勒效应 盲速和频闪
盲速:是指目标虽然有一定的径向速度������������ ,但若其回波信号经过相位检 波器后,输出为一串等幅脉冲,与固定目标的回波相同,此时的运动速度称 为盲速。 (������������ 等于脉冲重复频率������������ 的整数倍) 频闪: 频闪效应是指当脉冲工作状态时,相位检波器输出端回波脉冲信 号的包络调制频率������������ ,与目标运动的径向速度������������ 不再保持正比关系。此时如 用包络调制频率测速时将产生测速模糊。 (即������������ 超过重复频率������������ 的一半) 产生盲速和频闪效应的基本原因在于, 脉冲工作状态是对连续发射的取
2.消除固定目标回波
在相位检波器输出端, 固定目标的回波是一串振幅不变的脉冲,而运动 目标的回波是一串振幅调制的脉冲。将它们加到偏转调制显示器上,固定目 标的回波是振幅稳定的脉冲,而运动目标的回波呈现上下“跳动”的“蝴蝶 效应” 。 可以根据这种波形特点, 在偏转显示器上区分固定目标与运动目标。 如果要把回波信号加到亮度调制显示器或终端数据处理设备, 则必须先消除 固定目标回波。 最直观的一种办法是将相邻重复周期的信号相减,使固定目 标回波由于振幅不变而相互抵消; 运动目标回波相减后剩下相邻重复周期振 幅变化的部分输出。 A. 相消设备特性 相消设备等效于一个梳齿形滤波器,其频率特性在������ = ������������ ������ 各点均为零。 固定目标频谱的特点是,谱线位于������������������ 点上,因而在理想情况下,通过相消 器这样的梳齿滤波器后输出为零。 但当目标的多普勒频率为重复频率整数倍 时,其频谱结构也有相同的特点,故通过上述梳状滤波器后无输出。 B. 数字相消器 相消器需要迟延线将信号迟延一个脉冲重复周期并和未迟延的信号相 减。 现代大规模的集成电路的迅猛发展,可完全用数字技术来实现信号的存 储、延时和各种实时运算。 首先把从相位检波器输出的模拟信号变为数字信号。 以时钟脉冲控制取 样保持电路对输入相参视频信号取样, 被时间量化的取样保持信号送到模数 转换电路(A/D 变换器)进行幅度分层,转为数字信号输出。数字信号的延 迟可用存储器完成, 将数字信号按取样顺序写入存储器内,当下一个重复周 期的数字信号到来时, 由存储器中都会出同一距离单元的信号进行相减运算, 在输出端得到跨周期相消的数字信号。 一般取样间隔应小于脉冲宽度的一半, 即在一个脉冲宽度以内取样两次 以上。A/D 变换器的量化位数 N 应选到 N≥7 后,量化损失低于 0.08dB,可 以忽略其影响。N 的选择还对系统改善因子有影响。
几种典型动目标指示雷达系统的参数特性介绍(一)

几种典型动目标指示雷达系统的参数特性介绍(一)作者:覃金海来源:《大东方》2018年第04期摘要:本文基于文献检索,主要对目前的典型MTI系统进行了介绍,分别对AN/PPS系列地面监视雷达、F-SAR系统、JSTARS系统、TanDEM-X的ATI功能进行了研究与总结,介绍了它们的主要原理以及参数特性。
一、AN/PPS系列地面监视雷达是AN/PPS-5是AN/PPS系列地面监视雷达于1950年代推出的第一个型号,它是一种地对地的轻型便携式多普勒脉冲雷达,在越南战争中表现突出,列装于步兵和坦克部队,可以对6km距离的人员或者10km距离的车辆目标进行全天候的探测和运动目标检测。
AN/PPS-5具有视觉成像以及有声成像功能,“计划位置指示器(PPI)”可以进行视觉成像;“有声指示器”则是能够将目标的速度记录下来,然后把速度的数值进行声音应答。
AN/PPS-5还具有两种工作模式,分别是手动扫描模式和自动扇形区域扫描。
并且由于其用于搭载地基平台,雷达系统的密封性能非常好,并且设计十分坚固,能够很好的适应恶劣的地形条件,还可以在集装箱的保护下浸入水中甚至是进行伞降。
该雷达可以安装在悍马车和吉普车等车载平台上使用,也能作为单兵装备直接是携带使用。
在AN/PPS系列中除了AN/PPS-5雷达,较为有名的还有AN/PPS-4、AN/PPS-6以及AN/PPS-15地面监视雷达。
AN/PPS-4的体积较小,高只有约1.2m,AN/PPS-4和AN/PPS-6的探测范围都比AN/PPS-5小,但其他功能比较接近。
AN/PPS-15则是目前已经公布的AN/PPS系列的最后一款地面监视雷达,该雷达制作了A、B两型,自1974年生产、1976年服役后沿用至今,其能够对战场上的车辆、船只以及人员等移动目标进行近距离的探测和定位。
AN/PPS—15可以全天候运转,并且能够适应多种气象和地形条件,能够为步兵侦察任务提供很好的装备、技术保障。
经典雷达资料-第15章 动目标显示(MTI)雷达-1

第15章动目标显示(MTI)雷达Willian W.ShraderV.Gregers-Hansen15.1 引言MTI雷达的用途是抑制来自建筑物、山、树、海和雨之类的固定或慢动的无用目标信号,并且能检测或显示飞机之类的运动目标信号。
图15.1是两张平面位置显示器(PPI)的照片,表明了一部正常工作的MTI雷达的效果。
从中心亮点到平面位置显示器的最边缘为40n mile,距离刻度环间距为10 n mile。
其中,左图是正常的视频显示,显示了固定的目标回波;右图是MTI雷达抑制杂波的照片,在天线扫描3次的时间内,照相机快门始终是打开的,因此飞机目标呈现连续的3个回波。
图15.1 MTI系统的效果这两张照片显示了MTI系统的效果。
在天线连续转3圈时,由于照相机的快门一直是打开的,所以在右面的照片上,飞机看起来就是相邻的3个亮点。
PPI的量程是40 n mile。
MTI雷达利用动目标回波的多普勒频移来区分动目标和固定目标。
在脉冲雷达系统中,这一多普勒频移表现为相继返回的雷达脉冲间回波信号的相位变化。
假设雷达所辐射的射频脉冲能量被一幢楼房和飞向雷达站的一架飞机所反射。
反射回波需经一定的时间方能返回雷达。
雷达又发射第二个射频脉冲,楼房反射的回波信号仍将经历完全相同的时间后返回。
但雷达手册²576²是从飞机反射回的信号所经历的时间却稍微少一些,这是因为在两个发射脉冲之间,飞机已向雷达的方向靠近了一段距离。
回波信号返回雷达所需的准确时间并不重要,但脉冲间时间是否变化却很重要。
时间的变化(对飞机目标而言,数量级为几个毫微秒)可以用回波信号的相位与雷达基准振荡器相位之间加以比较来确定。
如目标在脉冲间发生移动,则回波脉冲的相位就会发生变化。
图15.2是一种相参MTI雷达的简化框图。
射频振荡器向发射脉冲的脉冲放大器馈送能量。
同时,射频振荡器还用做确定回波信号相位的相位基准。
在发射脉冲的间隔时间内,相位信息储存在脉冲重复间隔(PRI)存储器中,并且还与前一个发射脉冲的相位信息相减。
雷达原理与系统知识要点总结(必修)
成绩构成:平时20%(原理10%+系统10%,含考勤和课堂测试),期中30%,期末40%,课程设计10%。
雷达原理与系统(必修)知识要点整理第一章:1、雷达基本工作原理框图认知。
2、雷达面临的四大威胁3、距离和延时对应关系4、速度与多普勒关系(径向速度与线速度)5、距离分辨力,角分辨力6、基本雷达方程(物理过程,各参数意义,相互关系,基本推导)7、雷达的基本组成(几个主要部分),及各部分作用第二章雷达发射机1、单级振荡与主振放大式发射机区别2、基本任务和组成框图3、峰值功率、平均功率,工作比(占空比),脉宽、PRI(Tr),PRF(fr)的关系。
第三章接收机1、超外差技术和超外差接收机基本结构(关键在混频)2、灵敏度的定义,识别系数定义3、接收机动态范围的定义4、额定噪声功率N=KTB N、噪声系数计算及其物理意义5、级联电路的噪声系数计算6、习题7、AGC,AFC,STC的含意和作用第四章显示器1、雷达显示器类型及其坐标含义;2、A型、B型、P型、J型第五章作用距离1、雷达作用距离方程,多种形式,各参数意义,PX=?Rmax=?(灵敏度表示的、检测因子表示的等)2、增益G和雷达截面A的关系2、雷达目标截面积定义3、习题4、最小可检测信噪比、检测因子表示的距离方程5、奈曼皮尔逊准则的定义6、虚警概率、检测概率、信噪比三者关系,习题.(会看图查数)由概率分布函数、门限积分区间表示的各种概率形式;6.5 CFAR●什么是CFAR●慢变化CFAR的框图和原理●快变化CFAR的框图和原理,(左右平均、左右平均选大)●CFAR的边缘效应,图及分析7、为什么要积累,相参积累与非相参积累对信噪比改善如何,相参M~M倍。
8、积累对作用距离的改善,(方程、结论、习题)9、大气折射原因、直视距离计算(注意单位Km还是m)10、二次雷达方程、习题。
11、分贝表示的雷达方程,计算、习题,普通雷达方程的计算。
第六章距离测量1、R,tr,距离分辨力、脉宽、带宽关系2、最短作用距离、最大不模糊距离与脉宽、重频关系3、双重频判距离模糊、习题。
MTI雷达知识
MTI雷达知识MTI 雷达的目的是抑制来自建筑、山、树、海和雨等固定或慢动的无用目标信号,并保留对如飞机等运动目标信号的检测或显示。
MTI 雷达利用动目标带给回波的多普勒频移来区分动目标和固定目标。
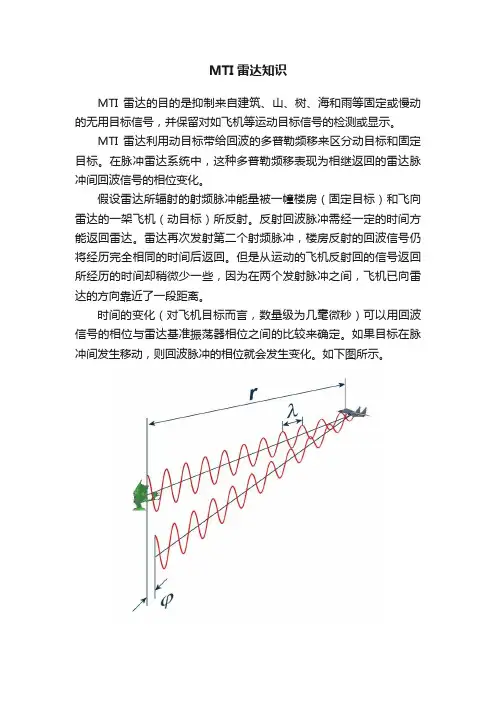
在脉冲雷达系统中,这种多普勒频移表现为相继返回的雷达脉冲间回波信号的相位变化。
假设雷达所辐射的射频脉冲能量被一幢楼房(固定目标)和飞向雷达的一架飞机(动目标)所反射。
反射回波脉冲需经一定的时间方能返回雷达。
雷达再次发射第二个射频脉冲,楼房反射的回波信号仍将经历完全相同的时间后返回。
但是从运动的飞机反射回的信号返回所经历的时间却稍微少一些,因为在两个发射脉冲之间,飞机已向雷达的方向靠近了一段距离。
时间的变化(对飞机目标而言,数量级为几毫微秒)可以用回波信号的相位与雷达基准振荡器相位之间的比较来确定。
如果目标在脉冲间发生移动,则回波脉冲的相位就会发生变化。
如下图所示。
图源自网络下图是一种相干MTI 雷达的简化框图。
射频振荡器向发射脉冲的脉冲放大器馈送信号。
同时,射频振荡器还用作确定回波信号相位的相位基准。
在发射脉冲的间隔时间内,相位信息存储在脉冲重复间隔(PRI)存储器中,并且和当前一个接收脉冲的相位信息相减。
只有当回波信号为动目标回波时,减法器才有输出。
下图是一幅完整的 MTI 雷达方框图。
当该雷达工作在 L 或 S 波段,典型脉冲间隔为1~3ms,采用真空管放大器,如速调管时脉宽为几微秒;当使用固态发射机时,为进行脉冲压缩,脉宽为几十微秒。
接收信号由低噪声放大器(LNA)放大,然后通过与稳定本振混频经一个或多个中频(IF)下变频。
接收机输出端接中频带通限幅器保护后面的 A/D 转换器,并防止 A/D饱和。
在早期 MTI 系统中,中频限幅器起到限制动态范围以降低MTI输出杂波残留的目的。
接收信号然后通过A/D 转换器转换成同相和正交分量(I 和 Q),方法是使用一对相位检测器或直接采样。
同相分量(I)和正交分量(Q)输出是中频信号幅度和相位的函数,过去称为双极性视频,但更确切的说法是接收信号的复包络。
活动目标指示(MTI)雷达
a
a
i
e
s :
I
n
n
f
,
nr
l
e
一
a
t i
e o
o
n
-
d
,
I P
r o a
n v e r s e
b bil i t y
,
i
t
T
I
n
e
m
.
}
m
5
.
u n
i
t i
o
n
o
I E
:
e
E P
a
,
1 95 2
P
a a
a
r
1 1 1 d f
a r
,
3 7 44
o
r
良量 接 近
3
。
P
T h
.
M
e
W
o
r
o
dw
r
d
r o
八e
出 翌 来段针接收 机
而 从后 脸概率 来 进 行 敲针 ; 同 时 还 提 供 了 在 噪声干扰的 条 件下 利 用 粽 合 的 非 枝 性 滤波 器 来
几 可 消除 干 扰以 翌 现信号 的 理渝权据 是 关 于 这方 面的 研 究 工作 还 是 不 完 备 的 或 者羡 只 是 iflJ 始 阶段 进 一 步 的
。
[5 ]
:
2 6 3 4
7
.
.
B
.
B
,
.
r
日e
IH 泊
o 3
概 军 输教 程
,
丁 寿田蒸
,
高 等 教 育出
(参考资料)雷达系统课后习题和答案
雷达原理习题集第一章1-1.已知脉冲雷达中心频率=3000MHz,回波信号相对发射信号的延迟时间为 1000μs,回波信号的频率为 3000.01MHz,目标运动方向与目标所在方向的夹角 60°,求目标距离、径向速度与线速度。
1-2.已知某雷达对σ=的大型歼击机最大探测距离为 100Km,a)如果该机采用隐身技术,使σ减小到,此时的最大探测距离为多少?b)在 a)条件下,如果雷达仍然要保持 100Km最大探测距离,并将发射功率提高到 10倍,则接收机灵敏度还将提高到多少?1-3. 画出 p5图 1.5中同步器、调制器、发射机高放、接收机高放和混频、中放输出信号的基本波形和时间关系。
第二章2-1. 某雷达发射机峰值功率为 800KW,矩形脉冲宽度为 3μs,脉冲重复频率为 1000Hz,求该发射机的平均功率和工作比2-2. 在什么情况下选用主振放大式发射机?在什么情况下选用单级振荡式发射机?2-3. 用带宽为 10Hz的测试设备测得某发射机在距主频 1KHz处的分布型寄生输出功率为10μW,信号功率为 100mW,求该发射机在距主频 1KHz处的频谱纯度。
2-4. 阐述 p44图 2.18中和 p47图 2.23中、的作用,在 p45图 2.21中若去掉后还能否正常工作?2-5. 某刚性开关调制器如图,试画出储能元件 C的充放电电路和①~⑤点的时间波形2-6. 某人工长线如图,开关接通前已充电压10V,试画出该人工长线放电时(开关接通)在负载上产生的近似波形,求出其脉冲宽度L=25μh,C=100pF,=500Ω2.7. 某软性开关调制器如图,已知重复频率为2000Hz,C=1000pF,脉冲变压器匝数比为1:2,磁控管等效电阻=670Ω,试画出充放电等效电路和①~⑤点的时间波形。
若重复频率改为1000Hz,电路可做哪些修改?2.8.某放大链末级速调管采用调制阳极脉冲调制器,已知=120KV,Eg=70V,=100pF,充放电电流I=80A,试画出a,b,c三点的电压波形及电容的充电电流波形与时间关系图。
雷达原理介绍
(t)= K t2 f (t)= (t)/2= K t
(t)
f (t)
B 2
Tp
0
TpLeabharlann tTp22
2
0
B 2
Tp t 2
由于它的频率是随时间线性变化的,所以称之为线性调频
信号, 称K为调频斜率。显然,LFM信号频率变化范围, 即频谱宽度B等于:
将会远远优于脉宽Tp 。
角度分辨率
雷达的角度分辨率表征
了雷达将目标从角度上分开
的能力。雷达的发射波束越
2
窄,其角度分辨率越高而天
1
线孔径越大,波束越窄,角
分辨率就越高。但是,限于
r
天线的制造、加工和安装水
平,真实天线的孔径存在着
2 1
无法逾越的上限。
雷达波束张角 与发射波长、天
r
线孔径D之间存在近似关系:
D = Tp / Tr = Pt / Pav ≤ 1 当雷达发射信号是连续波时,其工作比D = 1。
基本原理
目标回波
接收信号:
噪声
t
雷达接收机输出波形由两部分组成:一是各种目标被
发射电磁波照射后的反射回波(图中假设只有一个目标),
称之为信号;另一是接收机噪声,无论有没有目标回波,
它总是存在并影响对信号的分析。记信号峰值功率为Ps, 噪声平均功率为Pn,定义雷达接收信噪比SNR:
探测的最小目标缩小了63倍,或者雷达的作用距离R增加 了(TpB)1/8 2.8倍。
LFM信号接收流程
LFM信号的接收流程框图与各信号表达式如下所示:
s(t)
sm(t) 匹配滤波器 sMF(t)
雷达术语中英文对照
雷达术语中英文对照1. A型显示器(距离显示器) A scope(range indicator)2. 交流二极管充电A.C. diode charging3. 交流阻抗A.C. impedance4. 交流谐振充电A.C. resonant charging5. A/R型显示器A/R scope6. 电枢控制Aarmature control7. 绝对误差Absolute error8. 吸收性复盖层Absorbent overlay(coverage)9. 减震器Absorber10. 吸收式衰减器Absorptive attenuator11. 交流控制系统AC control system12. 加速度信息Acceleration inFORMation13. 附件Accessory14. 捕捉目标试验Acquisition object test15. 截获概率试验Acquisition probability test16. 低仰角截获试验Acquisition test at the lowest elevation17. 有源滤波器Active filter18. 有源校正网络Active corrective network19. 有源干扰Active jamming20. 阵列单元的有效阻抗Active-impedance of an array element21. 执行元件Actuator(driving) element22. 自适应天线Adaptive antenna23. 自适应天线系统Adaptive antenna system24. 自适应能力Adaptive capability25. 自适应检测器Adaptive detector26. 自适应跳频Adaptive frequency hopping27. 自适应干扰机Adaptive jammer28. 自适应动目标显示Adaptive MTI29. 加法器Adder30. 导纳Admittance31. 气悬体干扰Aerosol jamming32. 通风车Air blower carriage33. 空气滤渍器Air filter34. 空中交通管制雷达Air traffic control radar35. 机载引导雷达Airborne director radar36. 机载动目标显示Airborne MTI37. 机载雷达Airborne radar38. 机载测距雷达Airborne range-finding radar39. 机载警戒雷达Airborne warning radar40. 机载截击雷达Airborne-intercept radar41. 空心偏转线圈Air-core deflection coil42. 护尾雷达Aircraft tail warning radar(A TWR)43. 飞机跟踪试验Aircraft tracking test44. 全空域录取All-zone extraction45. 换批Alternate the batch number46. 调幅干扰AM jamming47. 调幅调相转换AM/PM conversion48. 模糊函数Ambiguity function49. 模糊图Ambiguity pattern50. 衰减量Amount of attenuation51. 放大器Amplifier52. 放大元件Amplifier element53. 增幅管Amplitron54. 幅度鉴别恒虚警技术Amplitude discrimination CFAR technique55. 幅裕度Amplitude margin56. 幅度噪声Amplitude noise57. 幅度方向图Amplitude pattern58. 振幅量化Amplitude quantization59. 分层Amplitude quantizing60. 比幅单脉冲雷达Amplitude-comparison monopulse radar61. 幅频特性Amplitude-frequency characteristic62. 幅频一致性Amplitude-frequency equalization63. 调幅信号Amplitude-modulated signal64. 幅值-相位仪Amplitude-phase meter65. 模拟移相器Analog phase shifter66. 信号的模拟处理Analog processing of signal67. 模拟信号Analog signal68. 模拟式扫描(连续式扫描) Analog sweep69. 模-数变换Analog-to-digital conversion70. 模拟显示Analogue display71. 模拟测距Analogue ranging72. 频率分析法Analysis method of frequency domain73. 解析信号Analytic signal74. 角度欺骗干扰Angle deception jamming75. 角度截获概率Angle intercept probability76. 角度噪声Angle noise77. 跟踪角速度和角加速度Angle tracking velocity and acceleration78. 角闪烁误差Angular glint error79. 角增量正余弦函数运算器Angular increment sine-cosine arithmeticunit80. 天线Antenna81. 天线抗干扰技术Antenna anti-jamming technique82. 天线回零装置Antenna back device83. 天线控制系统Antenna control system84. 孔径型天线的天线效率Antenna efficiency of an aperture-type antenna85. 天线电轴Antenna electrical boresight86. 天线升降机构Antenna elevating subsiding machine87. 天线增益Antenna gain88. 天线裹冰厚度Antenna icing depth89. 天线锁定装置Antenna locking device90. 天线方向图Antenna pattern91. 天线波瓣自动记录仪Antenna pattern automatic recorder92. 天线座Antenna pedestal93. 天线指向Antenna pointing94. 天线功率增益Antenna power gain95. 天线读数机构Antenna reading device96. 天线风洞试验Antenna test in tunnel97. 天线测试转台Antenna test turning platFORM98. 天线拖车Antenna trailer99. 抗有源干扰能力Anti-active jamming capability100. 抗轰炸能力Anti-bomb capability101. 抗海浪试验Anti-clutter test against the sea102. 防撞信息Anticollision inFORMation103. 防撞雷达Anti-collision radar104. 抗干扰试验Anti-jamming test105. 抗无源干扰能力Anti-passive jamming capability106. 反雷达伪装Anti-radar camouflage107. 反雷达复盖层Anti-radar overlay(coverage)108. 反辐射导弹Anti-radiation missile109. 抗饱和Anti-saturation110. 抗风能力Anti-wind capability111. 口面阻挡损失Aperture blockage loss112. 口面照射效率Aperture illumination efficiency113. 区域杂波开关Area clutter switch114. 区域动目标显示Area moving-target indication115. 阵列天线Array antenna116. 人工线(脉冲形成网络)Artificial line(pulse FORM network)117. 人工空间电离干扰Artificial space ionization jamming118. 炮兵侦察校射雷达Artillery target-search and gun-pointing adjustment radar 119. 随机仪表Associated instrumentation120. 天文雷达Astronomical radar121. 大气吸收损耗Atmospheric absorption loss122. 天电干扰Atmospheric interference123. 气压开关Atmospheric pressure switch124. 大气折射误差Atmospheric refraction error125. 衰减Attenuation126. 衰减常数Attenuation constant127. 衰减器Attenuator128. 姿态线Attitude line129. 自相关函数Autocorrelaton function130. 自相关器Auto-correlator131. 相控阵组件的自动检查装置Automatic check device for array elements132. 自动控制系统Automatic control system133. 自动检测Automatic detection134. 自动录取Automatic extraction135. 自动录取设备Automatic Extractor136. 自频调系统的捕捉带宽Automatic frequency control system pull-in bandwidth 137. 自频调系统的跟踪带宽Automatic frequency control system tracking bandwidth 138. 自动频率控制Automatic frequency control(AFC)139. 自动增益控制Automatic gain control (AGC)140. 自动增益控制Automatic gain control (AGC)141. 自动噪声电平调整Automatic noise leveling (ANL)142. 自动相位控制Automatic phase control143. 自动改批Automatically change the batch number144. 自动编批Automatically order the batch number145. 自主显示器Autonomous indicator146. 辅助偏转线圈Auxiliary deflection coil147. 辅助偏转板Auxiliary deflection plates148. 有效性Availability149. 平均功率Average power150. 轴向偏焦Axial offset-focus151. 轴比Axial ratio152. 轴系精度Axis train precision153. 方位轴Azimuth axis154. 方位驱动装置Azimuth drive device155. 方位编码器Azimuth encoder156. 方位信息Azimuth inFORMation157. 方位大齿轮Azimuth main drive gear158. 方位分辨率Azimuth resolution159. 方位同步传动装置Azimuth transmitting selsyn devic。