
系统辨识复习提纲
系统辨识复习提纲1. 什么是系统?什么是系统辨识?系统泛指由一群有关联的个体组成,根据预先编排好的规则工作,能完成个别元件不能单独完成的工作的群体,即一群有相互关联的个体组成的集合称为系统。
系统辨识是根据系统的输入输出时间函数来确定描述系统行为的数学模型。
2. 什么是宽平稳随机过程,其遍历定理内容是什么?网上的宽平稳随机过程概念:给定二阶矩过程{X(t),t ∈T},如果对任意的t,t+h ∈T,有 (1)E[X(t)]=Cx (常数) (2)E[X(t)X(t+h)]=R(h)则称{X(t),t ∈T}为宽平稳(随机)过程或广义平稳(随机)过程。
老师课件里的:平稳性概念、宽平稳概念(1)随机过程的统计性质不随时间变化。
(独立随机过程) (2)宽平稳涉及到的统计性质局限在均值函数和相关函数。
(均值不变,相关函数只和时间差有关) 各态遍历性(历经性)概念 集平均:∑∑==≈-=≈Nk k k x x Nk k x t x t x N t t R t t R t x N t 1212121111)()(1)(),()(1)(μ时间平均:⎰-∞→=TTT t d t x T t x )(21limˆ)(⎰-∞→+=+TTT t d t X t x T t X t x )()(21limˆ)()(ττ 如果{}1)}({)(===x t x E t x P μ及{}1)(})()({)()(==+=+τττx R t x t x E t x t x P则称平稳随机过程)(t x 是各态遍历(各态历经)的平稳随机过程。
浩维的答案:在数学中,平稳随机过程或者严平稳随机过程,又称狭义平稳过程,是在固定时间和位置的概率分布与所有时间和位置的概率分布相同的随机过程:,即随机过程的统计特性不随时间的推移而变化。
这样,数学期望和方差这些参数也不随时间和位置变化。
如果平稳随机过程()t x de 各集和平均值等于相对应的时间平均值x =μx ,()()τ+t x t x =Rx ()τ,式中x 伪随机过程()t x 的时间平均值;x μ为与以为概率密度有关的数字特征量集合均值;Rx ()τ为自相关函数。
则称()t x 是各态遍历的平稳随机过程。
3. 简述噪声模型及其分类。
噪声模型:)()()(111---=z C z D z H 分类:1) 自回归模型,简称AR 模型,其模型结构为 )()()(1k v k e z C =- 2) 平均滑动模型,简称MA 模型,其模型结构为)()()(1k v z D k e -= 3) 自回归平均滑动模型,简称ARMA 模型,其模型结构为))()()()(11k v z D k e z C --—45.设一个随机序列)},,2,1(),({L k k z ∈的均值是参数θ 的线性函数{()}()z k k τθ=E h其最小二乘估计为:L L L L L z H H H ΛΛθττ1WLS )(ˆ-=试给出其递推形式的详细推导过程,要求其最终其递推矩阵为保对称的。
P64 6、简述在最小二乘估计问题中引入加权因子的作用。
P58引入加权因子的目的是为了便于考虑观测数据的可信度7.假如给出在不同温度下测量同一热敏电阻的阻值,根据测量值确定该电阻的数学模型,并求出当温度在t 时的电阻值。
(1)利用头两个数据给出00010(0)()()ˆ(0)(0)0T L L TL L L -⎧==⎪⎨=⎪⎩P P H H θP H z (2)写出最小二乘的递推公式;(3)计算ˆ()[(),()]T k a k b k =θ并要求在计算过程中给出矩阵(),()k k P K 的值。
8.简述系统辨识中的模型、逆模型及广义模型的概念,Bayes 辨识和Kalman 滤波分别采用什么模型?模型-把关于实际过程的本质的部分信息简缩成有用的描述形式。
它是用来描述过程的运动规律,是过程的一种客观写照或缩影,是分析、预报、控制过程行为的有力工具。
模型是实体的一种简化描述。
模型保持实体的一部分特征,而将其它特征忽略或者变化。
不同的简化方法得到不同的模型。
9.在线辨识和离线辨识的差别是什么?如果系统的模型结构已经选好,阶数也已确定,在获得全部数据之后,用最小二乘法、极大似然法或其它估计方法,对数据进行集中处理后,得到模型参数的估计值,这种方法称为离线辨识。
离线辨识的优点是参数估计值的精度较高,缺点是需要存储大量数据,运算量也大,难以适用于实时控制 。
在线辨识时,系统的模型结构和阶数是事先确定好的。
当获得一部分新的输入输出数据后,在线采用估计方法进行处理,从而得到模型的新的估计值。
在线辨识的优点是所要求的计算机存储量较小,辨识计算时运算量较小,适合于实时控制,缺点是参数估计的精度较差。
为了实现自适应控制,必须采用在线辨识,要求在很短的时间内把参数辨识出来。
P92 10.已知确定性问题的梯度校正参数辨识方法的参数估计递推公式为ˆˆˆ(1)()()()[()()()]k k k k y k k k τ+=+-h h θθR θ并且权矩阵)(k R 选取如下形式。
12()()[(),(),,()]N k c k diag k k k ΛΛΛ= R如果权矩阵满足以下条件。
(1)0(),(12)L i H k i N ΛΛΛ<≤≤= ,,,; (2)N 个()i k Λ中存在一个()m k Λ,使得)()1()()()1()(k k k k k k i i i m m m ΛΛΛΛΛΛ+-≥+-(3)2120()()()Ni ii c k k h k Λ=<<∑;(4))(ˆ)(~0k k θθθ-=与)(k h 不正交。
证明不管参数估计值的初始值如何选择,参数估计值总是全局一致渐近收敛的,即有)(ˆlim θθ=∞→k kP118 11.(1)设X 和Y 是两个随机变量(向量),且X 取值所形成的空间为 S , 试解释ˆ(){}Yh X Y X *==E 的几何含义; (2)随机逼近原理的内容为:给定α,设方程(){}h x Y X x α===E有唯一解。
可以取X 的样本值为 ,,21x x ,对应Y 的样本值为),(),(21x y x y ,通过迭代,逐步逼近上述方程的解。
试叙述随机逼近R-M算法的内容。
(2)运用极大似然估计给出参数估计,所得的统计量一般是什么统计量?其物理涵义是什么? 概率密度(3)设对某电阻进行测量,其观测值服从正态分布),(2σμN ,现获取的样本为n X X ,...,1,试求),(σμ的极大似然估计。
13.分析极大后验参数估计方法与条件期望参数估计方法之间的内在联系。
14.辨别预测、滤波与平滑三个概念,简述Kalman 滤波的步骤。
P160,P169 15.模型参考自适应辨识方法与自校正自适应辨识方法的差别是什么? 16.简述BP 网络在线逼近原理及离线建模原理并比较它们的差异。
17.简述模糊系统的自适应模糊控制算法。
18.简述基于遗传算法的静态摩擦参数辨识算法。
19.简述Bayes 辨识基本原理。
P148 20.什么是模型参考自适应控制?P17221.简述基于RBF 网络辨识的自校正控制原理。
22.简述模糊系统模糊逼近原理。
23.简述 Hopfield 网络原理及在优化问题求解中的应用。
7题:表1中是在不同温度下测量同一热敏电阻的阻值,根据测量值确定该电阻的数学模型,并求出当温度在C ︒70时的电阻值。
要求用递推最小二乘求解: (a )设观测模型为利用头两个数据给出⎪⎩⎪⎨⎧===-0L T L L T L L z H P θH H P P 000)0()0(ˆ)()()0(10 (b )写出最小二乘的递推公式; (c )利用Matlab 计算T k a k b k )](),([)(ˆ=θ并画出相应的图形。
解:首先写成[][]⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=+==a b t a b h h a bt k k z k k 1)()(12θτh θL L H z =表1 热敏电阻的测量值i iv bt a y ++=T L L z z ],...,[1=z ,⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=1......1121L L t t t H ,⎥⎦⎤⎢⎣⎡=a b θ 的形式。
利用头两个数据给出最小二乘的初值:,126120.50⎥⎦⎤⎢⎣⎡=L H ⎥⎦⎤⎢⎣⎡=7907650L z 这样可以算得⎪⎩⎪⎨⎧===-0L T L L T L L z H P θH H P P 000)0()0(ˆ)()()0(10 求得⎪⎪⎩⎪⎪⎨⎧⎥⎦⎤⎢⎣⎡==⎥⎦⎤⎢⎣⎡==671.8182 4.5455 )0()0(ˆ36.2397 1.5372- 1.5372- 0.0661)()0(000L T L L z H P θP P 注意对于手工计算,可以直接用2阶矩阵求逆公式⎥⎦⎤⎢⎣⎡---=⎥⎦⎤⎢⎣⎡-a c b d bc ad d c b a 11有了初值,可以写出递推公式:T1032]1010 980 942 910 873 850 826 [=L z⎥⎥⎥⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡= 1.0000 95.7000 1.0000 88.0000 1.0000 80.0000 1.0000 73.0000 1.0000 61.0000 1.0000 51.0000 1.0000 40.0000 1.0000 32.7000 L H ⎥⎦⎤⎢⎣⎡=1)(k t k h 这样可以根据公式进行计算。
⎪⎪⎪⎩⎪⎪⎪⎨⎧⎥⎦⎤⎢⎣⎡Λ+---=⎥⎦⎤⎢⎣⎡Λ+--=--+-=-)(1)()1()()()()1()()(1)()1()()()1()()]1(ˆ)()()[()1(ˆ)(ˆ1k k k k k k k k k k k k k k k k k k z k k k h P h K K P P h P h h P K h K ττττθθθ 算得:P(1) =0.0134 -0.3536 -0.3536 9.6685 P(2) =0.0047 -0.1397 -0.1397 4.4118 P(3) =0.0017 -0.0594 -0.0594 2.2224 P(4) =0.0008 -0.0327 -0.0327 1.4264 P(5) =0.0005 -0.0198 -0.0198 1.0025 P(6) =0.0003 -0.0143 -0.0143 0.8103 P(7) =0.0002 -0.0110 -0.0110 0.6863 P(8) =0.0002 -0.0088 -0.0088 0.5986Tk ⎥⎦⎤⎢⎣⎡=702.7620 702.9683 705.3110 708.4127 702.9463 698.6728 675.2295 661.3131 3.4344 3.4292 3.3668 3.2778 3.4443 3.5878 4.4470 5.0134 )(ˆθ12题(3)给一个例子:以正态分布为例。
系统辨识课程教学大纲09

《系统辨识》教学大纲一、概况1.开课学院、学科:信息工程学院、控制理论与控制工程2.课程代码:3.课程名称:系统辨识4.学时/学分:36学时/2学分5.预修课程:自动控制原理6.教材和参考材料:侯媛彬等编著,《系统辨识及其MATLAB仿真》,科学出版社,2004;李鹏波等,系统辨识基础,中国水利水电出版社,2006。
7.适用专业:控制理论与控制工程专业二、课程的地位、作用和任务本课程是硕士学位课,为学习《自适应控制》、《先进控制》等后续课程打下基础。
系统辨识是研究建立系统数学模型的一种理论和方法,在对系统进行分析、综合、仿真、预测时,必须首要建立系统的数学模型,而系统辨识就是通过实验或运行数据,得出一个与所测系统等价的数学模型,是一门应用范围很广泛的学科。
三、课程的教学内容和基本要求系统辨识讲述辨识的基本理论和方法,并分析各种方法的特点和内在联系,并介绍辨识技术的实际应用。
本课程的教学内容较多,由于只有36学时,所以主要介绍基本原理和方法。
通过本课程的教学,学生要掌握基本的辨识理论和辨识技术;能独立设计辨识实验,并编程计算;学习一些现代建模技术。
各章节的教学内容和学时分配如下:第一章辨识的基本概念(2学时)第一节系统和模型了解第二节辨识建模的定义掌握第三节辨识问题的表示形式及原理掌握第四节辨识的内容和步骤作掌握第二章经典的传递函数辨识方法(6学时)第一节时域法——阶跃响应法掌握一阶惯性滞后环节的辨识、二阶自衡对象的辨识、二阶欠阻尼自衡对象的辨识、n阶自衡对象的辨识、n阶等容对象的辨识、无自衡对象的辨识。
第二节面积法了解第三节频域法——频率特性拟合掌握第三章辨识的基本理论及古典辨识方法(相关分析法)(8学时)第一节随机过程的基本概念及其数学描述了解第二节白噪声的产生方法及其仿真掌握白噪声概念,白噪声的产生方法及仿真,伪随机信号的产生与性质、M序列自相关函数,逆M序列的概念与性质,M序列生成仿真。
第三节相关分析法掌握频率响应辨识、脉冲响应辨识、相关分析法应用。
云南-系统辨识基础(08243)复习资料
系统辨识基础(08243)复习资料选择题:1.描述线性连续系统的模型有?2.描述线性离散系统的模型有?3.辨识的准则是指?4.辨识中常用的误差是?5.如果系统的结构、组成和运动规律已知,则系统可以称为?6. 如果系统的结构、组成和运动规律部分已知称之?全部未知?7.下列哪种信号是辨识中常用的输入信号?8.频谱覆盖宽、能量均匀分布是哪种信号的特点?9. 系统辨识的基本内容?10下列哪种辨识方法需要输出量条件概率密度函数的先验知识?11.下列属于图表模型的是?12.下列属于物理模型的是?13.相关法在存在噪声时,效果较好14.在线辨识的缺点是?离线辨识的优点是?判断改错15.方程误差为白噪声是最小二乘法得到无偏估计的充分条件,非必要条件16.最小二乘法既能用于离线估计,又能用于在线估计17.当方程噪声为正态分布白噪声时,极大似然估计与最小二乘估计等价18.M序列是一种伪随机序列19.自衡对象不含有纯积分环节,无自衡对象至少含有一个纯积分环节名词解释20.物理模型21.图表模型22.脉冲响应23.阶跃响应24. 渐消记忆法25.限定记忆法26.在线辨识27.离线辨识28.最小二乘法29.极大似然法简答题30.辨识中合理的输入信号应满足什么条件?一般辨识中采用哪些输入信号?31.白噪声过程有什么特点?实际工程中一般采用什么信号?32. 什么是递推算法?与一次完成算法相比,有什么优缺点?33.什么是一次完成算法?与递推算法相比,有什么优缺点?34.一般如何评价一个估计方法的好坏?基本最小二乘法的统计性质如何?极大似然法的统计性质如何?35.一般如何评价一个估计方法的好坏?综合题36.试用最小二乘法拟合这些数据。
37.某系统的阶跃响应曲线如图所示,试用两点法写出其传递函数。
(注:要有详细的步骤)t。
系统辨识复习提纲(答案版)
系统辨识复习提纲1.什么是系统?什么是系统辨识?系统泛指由一群有关联的个体组成,根据预先编排好的规则工作,能完成个别元 件不能单独完成的工作的群体。
即一群有相互关联的个体组成的集合称为系统。
系统辩识就是:利用对未知系统的试验数据或在线运行数据(输入/输出数据)以及原理和原则建立系统的(数学)模型的科学。
2.什么是宽平稳随机过程,其遍历定理内容是什么?答:在数学中,平稳随机过程或者严平稳随机过程,又称狭义平稳过程,是在固定时间和位置的概率分布与所有时间和位置的概率分布相同的随机过程:即随机过程的统计特性不随时间的推移而变化。
这样,数学期望和方差这些参数也不随时间和位置变化。
如果平稳随机过程()t x de 各集和平均值等于相对应的时间平均值x =μx ,()()τ+t x t x =Rx ()τ,式中x 伪随机过程()t x 的时间平均值;x μ为与以为 概率密度有关的数字特征量集合均值;Rx ()τ为自相关函数。
则称()t x 是各态遍历的平稳随机过程。
3.简述噪声模型及其分类。
P130噪声模型:)()()(111---=z C z D z H分类:1) 自回归模型,简称AR 模型,其模型结构为 )()()(1k v k e z C =- 2) 平均滑动模型,简称MA 模型,其模型结构为)()()(1k v z D k e -=3)自回归平均滑动模型,简称ARMA 模型,其模型结构为))()()()(11k v z D k e z C --=4.白噪声与有色噪声的区别是什么?答:辨识所用的数据通常含有噪声。
如果这种噪声相关性较弱或者强度很小,则可近似将其视为白噪声。
白噪声过程是一种最简单的随机过程。
严格地说,它是一种均值为零、谱密度为非零常数的平稳随机过程,或者说它是由一系列不相关的随机变量组成的一种理想化随机过程。
白噪声过程没有“记忆性”,也就是说t 时刻的数值与t 时刻以前的过去值无关,也不影响t 时刻以后的将来值。
系统辨识复习资料
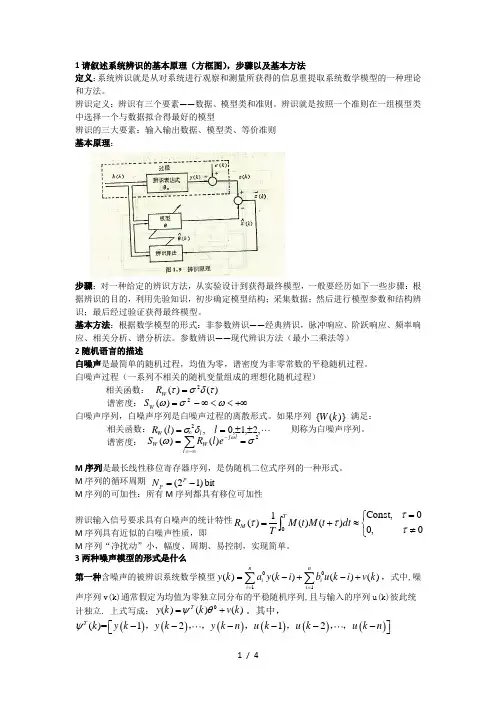
1请叙述系统辨识的基本原理(方框图),步骤以及基本方法定义:系统辨识就是从对系统进行观察和测量所获得的信息重提取系统数学模型的一种理论和方法。
辨识定义:辨识有三个要素——数据、模型类和准则。
辨识就是按照一个准则在一组模型类中选择一个与数据拟合得最好的模型辨识的三大要素:输入输出数据、模型类、等价准则基本原理:步骤:对一种给定的辨识方法,从实验设计到获得最终模型,一般要经历如下一些步骤:根据辨识的目的,利用先验知识,初步确定模型结构;采集数据;然后进行模型参数和结构辨识;最后经过验证获得最终模型。
基本方法:根据数学模型的形式:非参数辨识——经典辨识,脉冲响应、阶跃响应、频率响应、相关分析、谱分析法。
参数辨识——现代辨识方法(最小二乘法等)2随机语言的描述白噪声是最简单的随机过程,均值为零,谱密度为非零常数的平稳随机过程。
白噪声过程(一系列不相关的随机变量组成的理想化随机过程)相关函数: 谱密度: 白噪声序列,白噪声序列是白噪声过程的离散形式。
如果序列 满足: 相关函数: 则称为白噪声序列。
谱密度:M 序列是最长线性移位寄存器序列,是伪随机二位式序列的一种形式。
M 序列的循环周期 M 序列的可加性:所有M 序列都具有移位可加性辨识输入信号要求具有白噪声的统计特性 M 序列具有近似的白噪声性质,即 M 序列“净扰动”小,幅度、周期、易控制,实现简单。
3两种噪声模型的形式是什么 第一种含噪声的被辨识系统数学模型0011()()()()n ni i i i y k ay k i b u k i v k ===-+-+∑∑,式中,噪声序列v(k)通常假定为均值为零独立同分布的平稳随机序列,且与输入的序列u(k)彼此统计独立. 上式写成:0()()()T y k k v k ψθ=+。
其中,()()()()()()()=1212T k y k y k y k n u k u k u k n ψ------⎡⎤⎣⎦,,,,,,,)()(2τδστ=W R +∞<<∞-=ωσω2)(W S )}({kW ,2,1,0,)(2±±==l l R l W δσ2)()(σωω==∑∞-∞=-l l j W W e l R S ⎩⎨⎧≠=≈+=⎰0,00,Const )()(1)(0ττττT M dt t M t M T R bit )12(-=P P N第二种含噪声的被辨识系统数学模型:它与第一种的区别仅在于噪声的状况不同,第二种被辨识系统如下图所示:ξ(k)为噪声序列,假设为零均值独立同分布的平稳随即序列,且 ()()()y k x k k ξ=+ 由由以上两式可推导出0011()()()()n ni i i i y k a y k i b u k i v k ===-+-+∑∑,式中01()()()n i i v k k a k i ξξ==--∑4阐述最小二乘辨识方法的原理、数学模型以及推导数学模型:推导过程:含噪声的数学模型为:0011()()()()n ni i i i y k ay k i b u k i v k ===-+-+∑∑ 式中,噪声序列v(k)通常假定为均值为零独立同分布的平稳随机序列,且与输入的序列u(k)彼此统计独立. 上式写成:0()()()T y k k v k ψθ=+ 0θ是被辨识系统的真实参数向量(2n 维,n 为系统的阶数)。
系统辨识复习整理
1.系统辨识的概念系统辨识是采用系统运行或试验过程中猎取的系统输入-输出数据求得系统数学模型(传递函数)的方法和技术。
2.过程的概念通常泛指具有时间或空间上的跨度的对象。
详细的如:工程系统、生物系统或社会经济系统都可以称为过程3.模型的概念指过程运动规律的本质描述。
4.模型依据描述形式分类(1)直觉模型指过程的特性以非解析的形式直接存储在人脑中靠人的直觉掌握过程地进行。
(2)物理模型实际过程的一种物理模拟。
(3)图表模型以图形式或表格的形式来表现过程的特性,也成为非参数模型。
(4)数学模型用数学结构的形式来反映实际过程的行为特点。
5.依据模型的特性,数学模型可以分为线性和非线性模型系统线性与关于参数空间线性本质线性与本质非线性动态和静态模型确定性和随机性模型宏观(积分方程)和微观(微分方程)模型等6.建立过程数学模型的两种主要方法(1)机理分析法通过分析过程的运动规律、应用一些己知的规律、定理和与原理建立过程的数学模型,这种方法也称为理论建模(2)测试法——辨识方法采用输入输出数据所供应的信息来建立过程的数学模型白箱一一理论建模黑箱一一辨识建模灰箱一一理论建模与辨识建模结合7.辨识的定义辨识有三个要素-数据、模型类和准则,辨识就是依据一个准则在一组模型类中选择一个与数据拟合得最好的模型8 .系统辨识的步骤(1)依据辨识目的,采用先验学问,初步确立模型结构(2)采集数据(3)进行模型参数和结构辨识(4)验证获得最终模型9 .随机过程无穷多个随机函数的总体称为随机过程。
两层含义:随机过程ξ⑴在任一时刻都是随机变量;随机过程ξ⑴是大量样本函数的集合。
10 .各种随机过程计算公式二维分布函数:F2(Xl y r2;t1,t2)=P{(tι)≤Λι,ξ(t2)≤X2}二维概率密度函数:C,..、 ∂2F 2(X v X 2U l J 2)f 2{X v X 2'y t v t 2)=--I ,2∂x i -OX 2一维和n 维类推数学期望:反映了随机过程取值的集中位置E{a)}=Z 马P(巧)=α(E)(离散)E{ξ(t)}=「xf(x)dx≈a(t)(连续) J-CO方差:反映了随机过程的集中程度σ2=D[ξ(t)]=E [[ξ(t)-a(t^)=£[ξ(t)-a(t)ff(x)dx自协方差:用来衡量任意两个时刻上获得的随机变量的统计相关特性即出)=£{/&)")]4(小一岫)]}=「L[%一ag )][x 2-a (h )]启为,WM 冉)四dx ι自相关函数:R(M 2*…2)]x 2∕2(x l ,x 2i∕1√2)dx ∣dX2二者关系:B(G J 2)=R(A √2)-F[⅞(η)]∙E[ξ(t 2)]互协方差函数:«1,G)=EHe«1)-%«1)][〃«2)一%«2)])相互关函数:%(22)=顼其幻帆幻]特殊的:RS(T)=O表示两个随机过程是不相关(正交的随机过程)11.平稳随机过程对于任意的正整数n和任意实数5t2,…,tn,T,随机过程g⑴的n维概率密度函数满意)∕f(X1,X2,∙∙∙,Xπ7l√2,∙∙∙√π)=Λ(X1,X2,∙∙∙^√r i+Γ^2+Γ‹∙∙^,J+R则称ξ⑴为平稳随机过程(严平稳随机过程或狭义平稳随机过程)若随机过程g⑴的数学期望和方差与时间无关,自相关函数仅是T的函数,则称它为宽平稳随机过程或广义平稳随机过程12.各态历经性随机过程中的任一实现都经受了随机过程的全部可能状态。
《系统辨识》第1讲要点
《系统辨识》第1讲要点《系统辨识》第1讲要点●引言课程名称:系统辨识(System identification)现代控制论:辨识、状态估计和控制理论什么是辨识(Identification)?System Identification系统辩识,又译为“系统识别”和“系统同定”,目前尚无公认的统一定义。
《中国大百科全书》中记述为:系统辩识是根据系统的输入/输出时间函数,确定系统行为的数学模型,是现代控制理论的一个分支(中国大百科自动控制卷486-488页)。
(1) 辨识是研究建立系统或生产过程数学模型的一种理论和方法。
(2) 辨识是种从含有噪声的测量数据(输入、输出数据)中提取被研究对象数学模型的一种统计方法。
(3) 辨识模型是对象输入输出特性在某种准则意义下的一种近似。
近似的程度取决于人们对系统先验知识的认识和对数据集性质的了解程度,以及所选用的辨识方法是否合理。
(4) 辨识技术帮助人们在表征被研究的对象、现象或系统、过程的复杂因果关系时,尽可能准确地确立它们之间的定量依存关系。
(5) 辨识是一种实验统计的建模方法。
通俗地说,系统辩识是研究怎样利用对未知系统的试验数据或在线运行数据(输入/输出数据)建立描述系统的数学模型的科学。
钱学森把系统广义概括为“依一定顺序相互联系着的一组事物”。
“系统辩识”是“系统分析”和“控制系统设计”的逆问题。
基于实际系统的复杂性,描述其特性的数学模型具有“近似性”和“非唯一性”;辩识方法亦有多样性。
没有绝对好的数学模型和绝对好的辩识方法。
什么是较好的模型?依据辩识的不同目的,有不同答案。
一般说,能够满足目的要求的,比较简单的模型,是较好的模型。
参考书:1.方崇智、萧德云编著,《过程辨识》,清华大学出版社,北京,19882.蔡季冰编著,《系统辨识》,北京理工大学出版社,北京,19893.Lennart Ljung,《系统辨识-使用者的理论》(第二版),清华大学出版社,北京,2002预修课程:线性系统理论、自动控制理论基础、概率统计与随机过程第1章系统辨识的一些基本概念1.1 过程和模型1.1.1 过程(Process)●过程的描述框图(“黑箱”模型)●过程的行为特性表现在过程的输入输出数据之中。
山东XX工程大学《系统辨识基础》复习题
山东XX工程大学《系统辨识基础》复习题一、单项选择题1.如果对系统的客观规律一无所知,只能从系统的测试数据获取系统模型,则该问题为【】A 白箱B灰箱C黑箱 D 蓝箱2.下列哪种模型用来描述线性离散系统?【】A 描述函数B传递函数C微分方程D差分方程3.下列哪种信号是辨识中常用的输入信号?【】A伪随机序列B斜坡信号C阶跃信号D加速度信号4.下面哪些内容不属于系统辨识的基本内容?【】A观测数据B模型结构辨识C模型参数辨识D模型验证5.下面哪个不属于系统辨识过程中的3大要素之一?【】A输入输出数据 B AIC准则C模型类 D 等价准则6.下面哪个数学模型属于非参数型?【】A微分方程B状态方程C传递函数D脉冲响应模型7.下列哪个属于物理模型?【】A阶跃响应图B风洞C脉冲响应图 D 频率特性图8.下列哪种辨识方法需要输出量条件概率密度函数的先验知识?【】A最小二乘法B相关法C极大似然法D预报误差法9.以下哪种辨识算法对噪声最敏感【】A极大似然法B相关分析法C基本最小二乘D辅助变量法10.以下哪种方法可解决数据递推的饱和现象?【】5.下面哪个不属于系统辨识过程中的3大要素之一?【】A输入输出数据 B AIC准则C模型类 D 等价准则6.下面哪个数学模型属于参数型?【】A传递函数B频率响应C阶跃响应D脉冲响应模型7.下列哪个属于图表模型?【】A沙盘B风洞C频率特性图D汽车模型8.下列哪种辨识方法需要输出量条件概率密度函数的先验知识?【】A最小二乘法B相关法C预报误差法D极大似然法9.以下哪种辨识算法对噪声最敏感?【】A基本最小二乘B相关分析法C极大似然法D辅助变量法10.以下哪种方法可解决数据递推的饱和现象?【】A普通最小二乘法B随机逼近法C渐消记忆法D增广最小二乘法A限定记忆法B随机逼近法C普通最小二乘法D增广最小二乘法二、判断题11.极大似然法可以用于线性系统和非线性系统。
【】12.白噪声信号一定是均匀分布的。
系统辨识与仿真复习2021
如何判定最小二乘系统参数辨识过程中模型阶次n 是否合适?
给出自己的判定方法,例如从残差的分布
思考题
• 如果基于普通的最小二乘参数辨识的结果不理想,请问导致的原因 可能有哪些?有什么相应的解决方案?
• 1,数据饱和 • 2,有色噪声
请展开描述如何开展一个实际控制对象的建 模以及参数辨识的过程,可以举例说明
然估计就是使 p(zL | )|ˆML max 的参数估计,(显然这
个对函数数形本 式身为就是ln一p(z个L |概 )率TˆM)L, 0即然有后对p参(z数L |
)
T
0 或它的
ˆML
求导,求导的
目的是取大,并通过极大化这个函数获得模型的参数辨识。
而最小二乘法也是求导,但是为了使准则函数取小。
• 所谓数据饱和现象,就是随着时间的推移,采集的数据越来越多,新数据 提供的信息被旧数据所淹没。如果辨识算法对新旧数据给予相同的信任度, 那么随着从新数据中获得的信息量相对下降,算法会慢慢失去修正的能力。 这时,参数估计值可能还偏离真值较远,就无法更新了。对于一个时变过 程来说,它又将导致参数估计值不能跟踪时变参数的变化,也就是说,增 益矩阵也随着数据的长度的增加而逐渐趋于零,从而使得最小二乘算法失 去修正能力。另外,随着递推法在有限字长的计算机上实现时,每步都存 在着一个舍入误差,因此数据饱和后可致新的采样值不仅无法进行参数估 计,反而可能是所计算的正定矩阵P(k)不再是正定的,甚至失去对称性。 为了克服数据饱和现象,可以采用降低老数据信度的办法来修正算法
z(k ) z k h k ˆ k 1
它用来描述k时刻的输出预报误差。 残差是用来描述k时刻的输出偏差,定义为:
(k) z k h k ˆk
极大似然参数估计与最小二乘估计主要区别是什么?
08243 系统辩识基础
系统辨识基础复习资料(课程代码:08243)知识点汇总:1.所谓系统,按通常的意义去理解,就是按某种相互依赖关系联系在一起的客体的集合。
2.所谓系统辨识,利用对未知系统的试验数据或在线运行数据(输入/输出数据)以及原理和原则建立系统的(数学)模型的科学。
3.系统辨识的步骤:(1)先验知识和建模目的的依据;(2)实验设计;(3)结构辨识;(4)参数估计;(5)模型适用性检验。
4.系统的数学模型,描述系统输入与输出之间数量关系的数学表达式称为系统的数学模型。
5. 目前最流行的控制系统辅助工具是Matlab。
6.机理分析和系统辨识相结合建模方法也称为“灰箱问题”。
7.机理建模这种建模方法也称为“白箱问题”。
8.频谱覆盖宽、能量均匀分布是白噪声信号的特点。
9.最小二乘法辨识方法不属于系统辨识的经典方法。
10.关于多阶最小二乘法,描述错误的是计算简单,计算量小,只用五步基本的最小二乘法可获得较好的结果。
11.渐消记忆法是指对旧数据加上遗忘因子,按指数加权来使得旧数据的作用衰减。
12.脉冲响应数学模型属于非参数型。
13.检验模型的标准是模型的实际效果,检验应从不同的侧面检验其可靠性。
14.与周期测试信号相比,阶跃响应法不能够比较准确地反映对象的动态特性。
15.闭环系统前向通道的阶次不是可辨识的。
16.使辨识系统可被辨识的最低要求是辨识时间内系统的动态必须被输入信号持续激励。
17.观测数据内容不属于系统辨识的基本内容。
18.输入数据不属于系统辨识过程中的3大要素。
19.棕箱不属于按提供的实验信息分类的建模方法。
20.数学建模不属于现代控制论的三大支柱。
21.不属于传递函数辨识的时域方法的是时间图索法。
22.关于递推算法收敛性的结论错误的是递推辅助变量法收敛于非真值。
23.设A为n×n矩阵,B为n×m矩阵,C为m×n矩阵,并且A,A+BC和I+CA-1B都是非奇异矩阵,则下列等式横成立的是[A+BC] -1=A-1-A-1B[I+CA-1B]-1CA-1。
系统辨识总复习
通过辨识企业运营过程中的关键因素和变量关系,可以建立企业经营决策模型,实现企业资源的优化配 置和经济效益的最大化。
06
系统辨识的挑战和未来发展
系统辨识面临的挑战
复杂系统建模
对于具有高度非线性、时变 性和不确定性的复杂系统, 如何建立准确的数学模型是 一个重要挑战。
数据质量和数量
系统辨识的未来发展趋势
基于深度学习的系统辨识
利用深度学习强大的特征提取和表达 能力,提高系统辨识的准确性和效率。
数据驱动与模型驱动相结合
结合数据驱动和模型驱动的优势,发 展混合辨识方法,提高辨识精度和实 用性。
多源信息融合
利用多源信息进行系统辨识,提高辨 识结果的鲁棒性和可靠性。
实时在线辨识
针对动态变化的系统,发展实时在线 辨识技术,实现系统的实时状态监测 和性能评估。
缺点
对于非线性系统辨识效果较差,且对噪声和异常 值敏感。
梯度校正法
原理
应用
优点
缺点
梯度校正法是一种迭代 优化算法,它通过计算 目标函数的梯度并按照 一定的步长进行更新来 寻找最优解。
在系统辨识中,梯度校 正法常用于非线性系统 的参数估计。通过定义 合适的目标函数,如误 差平方和或似然函数, 并使用梯度校正法进行 迭代优化,可以得到系 统的参数估计值。
设计实验
根据被辨识对象的特性和辨识目的,设计合适的实验,包括输入信号 的选择、采样时间的选择、数据长度的确定等。
系统辨识的步骤
采集数据
按照实验设计进行数据采集,获取被辨识对象的输入输出数据。
数据预处理
对采集到的数据进行预处理,如去除噪声、异常值处理等,以提高数 据质量。
选择模型结构和参数估计方法