
萝卜圈虚拟机器人汽车总动员比赛规则及注册流程
广东省青少年虚拟机器人竞赛萝卜圈虚拟机器人汽车总动员比赛规则及注册流程
一、竞赛概况
在一个虚拟的物理环境下,要求机器人在规定的时间内从规定赛道的起点抵达终点。
在赛道中设置多种得分方式和能量补充站,完成得分动作越多、用时越少,得分越高。
在比赛中,参赛队员除了要掌握机器人编程和对物理、力学平衡等知识的应用外,还要考虑如何面对一个多任务的项目,在有限时间内通过合理高效的策略取得最好的成绩。
二、竞赛场景
竞赛场景是一个大型的场景,竞赛时随机从中抽取某段赛道作为比赛场景,赛道中有各种道路形态(直道、弯道、上下坡等),并会出现用于补充能量的能量补充站。
在比赛场景中的赛道由行车道、路肩、各种得分标记区、栏杆及各种路边建筑组成,行车道与路肩以及各种得分区有明显的颜色区分,起点和终点由系统指定。
图1 赛道组成
竞赛环境中重力加速度为固定值,各种物体有各自的物理属性,参赛队在设计机器人时应考虑各种应对措施。
三、虚拟挑战项目规则
(一)竞赛路线
要求机器人从起点出发,在规定时间内沿指定赛道到达终点。
赛道指定后,在起始点、终点、十字路口、丁字路口使用栏杆将赛道与非赛道隔离。
(二)各组别赛道情况
表格1 各组别赛道情况
(三)赛道变化因素
赛道在赛前临时指定,赛道中的各种得分元素也可能会产生变化,如:
1)得分标记的数量和位置;
2)快速过弯有效时间;
(四)任务中止
任务仿真过程中发生以下情况,将导致当次仿真的终止:1)超过任务限时;
2)机器人脱离赛道(在垂直投影时,机器人整体离开路肩);
3)任务过程中机器人尺寸超出限制;
4)手动结束仿真;
任务中止后,选手可选择是否提交当次仿真的成绩。
(五)任务相关时间
1)竞赛时长:指竞赛的整个过程的时长,选手需在此时长内
完成搭建机器人、编写控制程序和完成仿真等所有操作。
本
次比赛各组别竞赛时长为90分钟。
2)任务限时:指机器人从起点出发到达终点所用的最长时间,
在此时间内未到达终点时,任务自动结束。
各组别的任务限
时分别如下:
小学组:240秒;
初中组:210秒;
高中组:180秒;
3)任务耗时:指机器人从起点出发到达终点实际经过的时间。
(六)机器人规格
搭建的参赛机器人应符合以下规格:
1)机器人的直径不能超过5米,具体尺寸以系统的计算结果
为准。
机器人在赛道的全程中不能超过此限制。
2)机器人最多可安装6个直流电机。
3)机器人最多可安装5个灰度传感器。
4)整个机器人的所有部件(包含控制器、直流电机、轮子、
传感器、安装块等部件)的数量不得超过100个。
(七)机器人能量
机器人控制器自带能量,各组别的机器人的能量如下:
小学组:5000单位能量
初中组:800单位能量
高中组:800单位能量
(八)任务得分
任务得分的计算公式如下:
任务得分 = 基础分 + 附加分 + 时间奖励分各分值说明:
基础分:各组别机器人在任务限时内从起点出发到达终点时可获得基础分60分。
附加分:机器人在任务中有多种获得附加分的方式——标记位得分、快速过弯得分、飞车得分。
机器人在任务限时内未成功到达终点,获得的附加分依然有效。
各附加分的分值如下:
标记位得分:5分;
快速过弯得分:10分;
飞车得分:20分
时间奖励分:机器人在任务限时内从赛道起点达到终点时,可获得时间奖励分,其计算公式如下:
时间奖励分 = (任务限时–任务耗时)(秒)×1分
(九)名词解释
1)标记位得分:在赛道中有多个区域会出现能发射红外光的得分
标记点,当机器人接触到此得分标记,将获得本处标记位得分。
在机器人获得某标记位的得分后,标记位即消失。
2)快速过弯得分:在赛道中有一个或多个具有明显标记的弯道,
机器人在规定时间内通过弯道时,可获得快速过弯得分。
通过
弯道的时间在机器人任何一部分进入弯道路段开始计时,在机
器人整体离开弯道时停止计时。
通过快速过弯路段后,无论是
否获得此快速过弯得分,再次通过时均不会再得分。
3)飞车得分:在赛道中有一个或多个有明显标记的上下坡路段,
机器人经过此路段时,能整体腾飞并在空中滑行超过2米,在
机器人驶出此路段时,可获得飞车得分。
飞车距离从机器人整
体离开路面时为起点,机器人任何一部再次接触路面时为终点
进行计算。
通过飞车路段时,无论是否获得此路段飞车得分,
再次通过时均不会再得分。
4)能量补充站:在机器人运行过程中,各种电子组件需要消耗能
量,在机器人自带的能量不足以很好的完成比赛的情况下,可
以进入能量补充站补充能量。
能量补充站在赛道中会出现多
个,并有明显标记。
只有机器人的控制器在垂直投影上进入能
量补充站时才开始补充能量,能量补充站每秒钟为控制器补充
100个单位的能量。
机器人可多次进入能量补充站以补充能量。
四、技能测试项目规则
参赛选手必须使用组委会统一提供的材料在规定的时间完成搭建和测试的任务。
现场组装时间为40分钟。
总分值为100分,其中搭建占50分;测试占30分;效率占20分。
计分细则:1.按搭建参考图所给出的步骤计分,每搭建完成一个步骤,就能得到相应的分值。
2.以现场出题的测试任务为准。
3.在30分钟内完成搭建任务的可取得效率分值。
五、其他
(一)竞赛安排
竞赛分为两阶段进行,第一阶段为网络初赛;第二阶段为现场总决赛,包含虚拟挑战项目(占80%)和技能测试项目(占20%)。
按小学、初中、高中分组进行,同一组别的参赛选手需在同一时段内参与竞赛。
(二)竞赛时长
要求选手在竞赛时长内完成构建机器人、编写控制程序、调试并完成竞赛任务及提交成绩。
在此时长内选手可多次修改机器人或控制程序,但修改之后将从起点重新开始仿真。
(三)成绩提交
在各组别选手的成绩提交次数为5次,成绩提交有以下几种情形:
1)任务成功完成后,出现成绩结果时,选手可选择提交本次成绩;
2)超出任务限时,出现成绩结果时,选手可选择提交本次成绩;
3)任务进行过程中,选手可主动结束当前仿真,并可选择提交本
次成绩;
4)任务中止时,出现成绩结果时,选手可选择提交本次成绩;
(四)竞赛成绩与排名
选手的竞赛成绩是所有提交的成绩中(最多5次)的最好成绩。
排名以最好成绩为依据,当2个以上选手的最好成绩相同时,比较第2高的成绩,第2高的成绩更好的选手排名靠前,依此类推。
当5次
成绩都相同时,通过抽签决定最终名次。
(五)故障处理
如果竞赛用计算机及竞赛环境中途出现故障(网络中断或死机等),选手可重新启动计算机或更换电脑后继续比赛,之前的比赛信息(机器人、控制程序和已提交过的成绩)将做一定时间内的保留,如果裁判认定某一队故意利用本规则获利,该队将受到警告,严重者将取消其比赛资格。
六、场景平面示意图
图2 场景平面示意图
七、注册报名流程
1.登录广东省青少年科技教育网站;
2.网站首页点击“虚拟机器人”,在新页面中点击“萝卜圈虚拟机器
人竞赛”;
3.按照页面提示填写完整准确的信息(多个账号可用同一个邮箱);
4.注册后请查收邮件中收到的激活码,用激活码在页面上激活账号;
5.账号激活后即可下载安装和使用萝卜圈客户端,并进入相关专区
进行练习和竞赛;
6.技术支持
服务电话:400-803-8802
帮助中心:/help
QQ群:371560120。
2024版虚拟机器人校本课程第一课《萝卜圈虚拟机器人》

点击工具栏中的“运行”按钮,启动 虚拟机器人的仿真。
18
编程环境与代码编写
编程环境介绍
萝卜圈虚拟机器人软件提供图形化编程环境;
编程环境中包含各种功能模块,可通过拖拽的方式进行编程;
2024/1/26
19
编程环境与代码编写
• 编程环境支持多种编程语言,如Python、C 等。
2024/1/26
中存在的问题和改进方向。
经验分享
学生们分享了在学习和制作过程 中的经验和心得,包括遇到的问 题和解决方法,以及对自己学习
和成长的帮助。
2024/1/26
33
未来发展趋势探讨
1 2
技术发展趋势 探讨了虚拟机器人技术的未来发展趋势,包括更 加逼真的模拟效果、更强大的智能算法、更广泛 的应用领域等。
教育应用前景 分析了虚拟机器人在教育领域的应用前景,如辅 助教师教学、提高学生的实践能力和创新能力等。
组件库
提供各种可用于搭建虚拟机器人的组件。
2024/1/26
16
界面功能与操作指南
选择组件
在组件库中选择需要的组件,拖拽至 仿真区域;
搭建机器人
在仿真区域中,使用选择的组件搭建虚 拟机器人;
2024/1/26
17
界面功能与操作指南
2024/1/26
调整参数
根据需要,调整机器人的各项参数, 如速度、角度等;
和数据结构进行程序设计。
2024/1/26
编程练习
通过大量的编程练习,熟练掌握编 程语言、语法规则和程序设计方法, 提高编程能力。
调试与优化
学会使用调试工具进行程序调试, 掌握基本的优化方法,如减少循环 次数、使用更高效的算法等,提高 程序的运行效率。
上海虚拟机器人活动 萝卜圈”iRobotQ

上海虚拟机器人活动萝卜圈”iRobotQ
编辑:管理员
(加入日期:2012-5-11 浏览次数:1225)
2012年5月5日、6日,上海市“淮海杯”青少年萝卜圈IRobotQ 3D虚拟机器人活动初赛分别在各区青少年活动中心举行。
IROBOTQ机器人在线仿真平台是全球首款基于物理引擎及网络的机器人互动仿真平台,平台凭借先进的应用模式及技术创新,成功入围全国中小学信息技术创新与实践活动(NOC)网络机器人野外生存赛项专用平台,也是全国儿童青少年计算机表演赛战略合作伙伴,并在全国众多的校园中得到了广泛的应用。
3维机器人在线仿真平台在人工智能教学、信息技术教学、课外科技创新活动、社团、网络自主学习等各种领域体现了自身独特的应用价值,为老师与学生构建了一个轻松愉快的学习环境。
此次活动是学生在英特网上在线构建简易机器人、编程、在线实现仿真机器人野外生存。
我区学生在紧张和欢快的气氛中取得了初中组第一名至第九名的好成绩(成绩是全市实时在线)。
中预学生程易铭不但取得了第一名,而且,他编制的程序突出了程序模块化的特性。
第二名是编程严谨的女同学毛以欢,她编制的程序层次清楚,在展示的过程中,同学们容易理解和学习。
汽车总动员活动指南
虚拟机器人 “汽车总动员”竞赛规则一、 任务在一个虚拟的物理环境下,要求机器人在规定的时间内从规定赛道的起点抵达终点。
在赛道中设置多种得分方式、能量补充站和救护车(救护车为高中组项目专有),完成得分动作越多、用时越少,得分越高。
在比赛中,参赛队员除了要掌握机器人编程和对物理、力学平衡等知识的应用外,还要考虑如何面对一个多任务的项目,在有限时间内通过合理高效的策略取得最好的成绩。
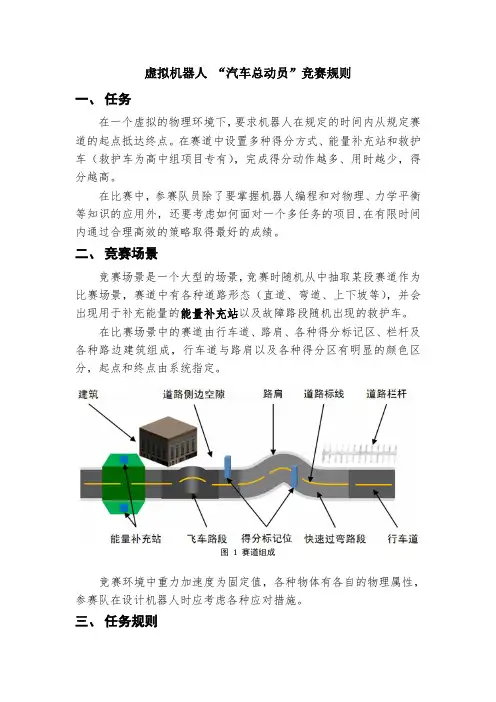
二、 竞赛场景竞赛场景是一个大型的场景,竞赛时随机从中抽取某段赛道作为比赛场景,赛道中有各种道路形态(直道、弯道、上下坡等),并会出现用于补充能量的能量补充站以及故障路段随机出现的救护车。
在比赛场景中的赛道由行车道、路肩、各种得分标记区、栏杆及各种路边建筑组成,行车道与路肩以及各种得分区有明显的颜色区分,起点和终点由系统指定。
竞赛环境中重力加速度为固定值,各种物体有各自的物理属性,参赛队在设计机器人时应考虑各种应对措施。
三、 任务规则图 1 赛道组成(一)竞赛路线要求机器人从起点出发,在规定时间内沿指定赛道到达终点。
赛道指定后,在起始点、终点、十字路口、丁字路口使用栏杆将赛道与非赛道隔离。
(二)各组别赛道情况表格 1 各组别赛道情况(三)赛道变化因素赛道在赛前临时指定,赛道中的各种得分元素也可能会产生变化,如:1)得分标记位置;2)快速过弯有效时间;3)(高中组)故障车和救护车的出现位置;(四)任务中止任务仿真过程中发生以下情况,将导致当次仿真的终止:1)超过任务限时;2)机器人脱离赛道(在垂直投影时,机器人整体离开路肩);3)碰撞救护车;4)任务过程中机器人尺寸超出限制;任务中止后,选手可选择是否提交当次仿真的成绩。
(五)任务相关时间1)竞赛时长:指竞赛的整个过程的时长,选手需在此时长内完成搭建机器人、编写控制程序和完成仿真等所有操作。
本次比赛各组别竞赛时长为120分钟。
2)任务限时:指机器人从起点出发到达终点所用的最长时间,在此时间内未到达终点时,任务自动结束。
萝卜圈虚拟机器人汽车总动员比赛规则及注册流程
广东省青少年虚拟机器人竞赛萝卜圈虚拟机器人汽车总动员比赛规则及注册流程一、竞赛概况在一个虚拟的物理环境下,要求机器人在规定的时间内从规定赛道的起点抵达终点。
在赛道中设置多种得分方式和能量补充站,完成得分动作越多、用时越少,得分越高。
在比赛中,参赛队员除了要掌握机器人编程和对物理、力学平衡等知识的应用外,还要考虑如何面对一个多任务的项目,在有限时间内通过合理高效的策略取得最好的成绩。
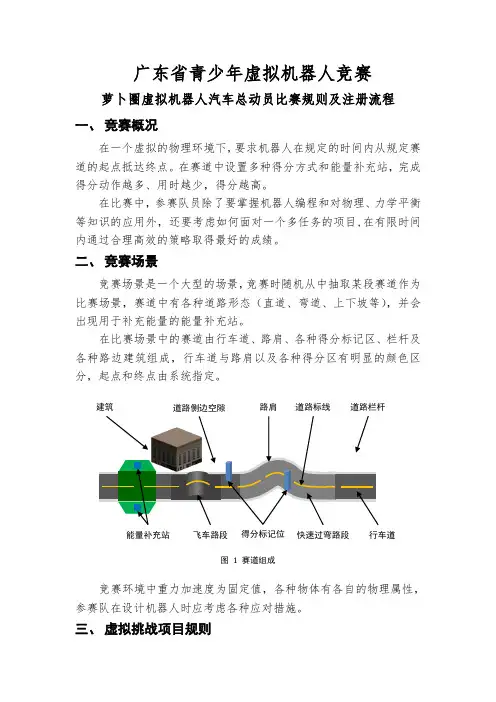
二、竞赛场景竞赛场景是一个大型的场景,竞赛时随机从中抽取某段赛道作为比赛场景,赛道中有各种道路形态(直道、弯道、上下坡等),并会出现用于补充能量的能量补充站。
在比赛场景中的赛道由行车道、路肩、各种得分标记区、栏杆及各种路边建筑组成,行车道与路肩以及各种得分区有明显的颜色区分,起点和终点由系统指定。
图1 赛道组成竞赛环境中重力加速度为固定值,各种物体有各自的物理属性,参赛队在设计机器人时应考虑各种应对措施。
三、虚拟挑战项目规则(一)竞赛路线要求机器人从起点出发,在规定时间内沿指定赛道到达终点。
赛道指定后,在起始点、终点、十字路口、丁字路口使用栏杆将赛道与非赛道隔离。
(二)各组别赛道情况表格1 各组别赛道情况(三)赛道变化因素赛道在赛前临时指定,赛道中的各种得分元素也可能会产生变化,如:1)得分标记的数量和位置;2)快速过弯有效时间;(四)任务中止任务仿真过程中发生以下情况,将导致当次仿真的终止:1)超过任务限时;2)机器人脱离赛道(在垂直投影时,机器人整体离开路肩);3)任务过程中机器人尺寸超出限制;4)手动结束仿真;任务中止后,选手可选择是否提交当次仿真的成绩。
(五)任务相关时间1)竞赛时长:指竞赛的整个过程的时长,选手需在此时长内完成搭建机器人、编写控制程序和完成仿真等所有操作。
本次比赛各组别竞赛时长为90分钟。
2)任务限时:指机器人从起点出发到达终点所用的最长时间,在此时间内未到达终点时,任务自动结束。
各组别的任务限时分别如下:小学组:240秒;初中组:210秒;高中组:180秒;3)任务耗时:指机器人从起点出发到达终点实际经过的时间。
第八章 虚拟机器人比赛主题、规则及平台使用说明
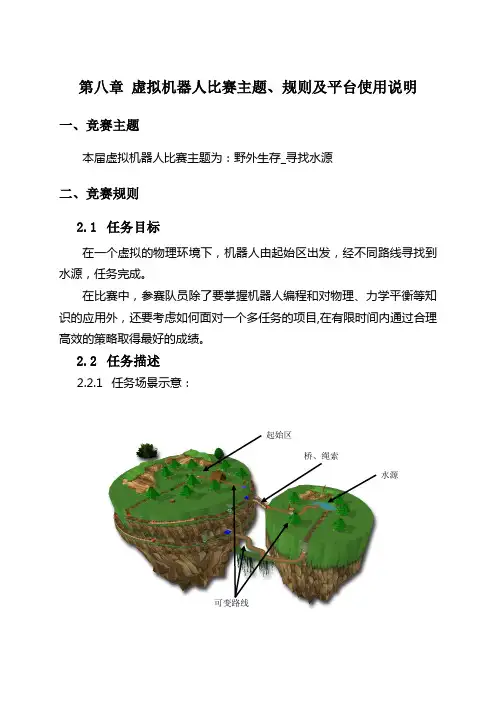
第八章虚拟机器人比赛主题、规则及平台使用说明一、竞赛主题本届虚拟机器人比赛主题为:野外生存_寻找水源二、竞赛规则2.1任务目标在一个虚拟的物理环境下,机器人由起始区出发,经不同路线寻找到水源,任务完成。
在比赛中,参赛队员除了要掌握机器人编程和对物理、力学平衡等知识的应用外,还要考虑如何面对一个多任务的项目,在有限时间内通过合理高效的策略取得最好的成绩。
2.2任务描述2.2.1任务场景示意:起始区桥、绳索水源可变路线2.2.2路线类型说明包括滑索、吊桥、石板桥三类。
2.2.3得分物类型说明野果无毒蘑菇求生哨工兵铲电筒指北针水壶野外生存用表2.2.4变化元素说明A.机器人起始区的位置和朝向可能会发生变化(起始区出发的两条线路中反向延其中一条作为出发区),见下图示意:B.机器人行进路线上标志块的位置可能发生变化(红色标志块不一定就在护栏部分的入口或出口处),见下图示意:C.得分物体的数量、位置可能会发生变化。
D.能量补充站的数量、位置、补充速度可能会发生变化。
E.机器人行进路线上可能会增设一些障碍(增设类似石头类的障碍,干扰机器人正常行走),见下图示意:F.三类路线形状可能会发生变化(可能会变成S型或者急转弯类型路线)。
2.2.5相关名词解释:A.竞赛次数:每个比赛阶段中所规定的竞赛机会。
B.竞赛时长:每次竞赛总时间,在竞赛时长内可进行在线浏览竞赛场景、搭建机器人、编写控制程序、进行仿真、调试程序等。
C.提交次数:在每次竞赛中可以提交成绩的次数,各组别均为5次。
D.任务限时:机器人应在此时间内完成任务。
E.能量补充:在路线沿途有多个能量补充站,当机器人的控制器处于能量补充区域时,会按一定速度为机器人补充能量。
2.3机器人规格要求A.机器人直径尺寸任何情况下不得超过5(即50个1×1×1安装块)。
B.机器人的重量不得超过3000。
C.机器人的零件总数不得超过100个。
D.机器人的初始能量为固定值。
虚拟机器人项目选手竞赛操作流程

宁夏自治区中小学生智能机器人竞赛
网络虚拟机器人竞赛项目
1)竞赛操作流程
2)登录
启动“iRobotQ 3D 机器人在线仿真平台”软件,在登录窗口(见图 3)输入现场分配或抽签的用户名、密码、选择服务器,单击“Go!”开始登录。
选手在登陆系统后选择各自所在的组别任务,无须选择机器人和程序即可选择座位进入仿真,但选手能够在进入仿真后对此机器人和程序实行不限次的编辑操作以完成比赛任务。
4)成绩提交
每个选手在规定的竞赛时长内有5次提交成绩的机会。
千万别忘记:提交成绩!,同时能够查看当前排名!!
特别注意:
1、 和平时训练流程不一样,比赛模式下无法选择已有的机器人和
程序实行仿真,而需要在进入仿真环境后,通过修改机器人和图 2 登录窗口
1.输入用户名
2.输入密码
3.选择服务器
4.单击“Go ”开始登录
1.选择组别
2.选择座位
编辑程序 编辑机器人
程序功能来实现现场设计(能够通过体验在线平台的比赛模拟房间了解过程。
)
2、千万记得在仿真过程中“提交成绩”,系统才会记录你的最终
成绩,有5次成绩提交机会,合理分配。
虚拟机器人校本课程的第一课 《萝卜圈虚拟机器人的编程环境和基本操作》优质课教学设计
《萝卜圈虚拟机器人的编程环境和基本操作》教学设计
一、教材分析
本节课是我校《虚拟机器人》校本课程的第一课,用到的仿真平台是“萝卜圈虚拟机器人”。
本课以完成“加油,前进”和“转过拐角”两个游戏任务的方式来呈现知识,让学生对用编程控制机器人行为这一过程进行初步体验,激发他们学习编程和探索机器人领域的兴趣,为后续学习打下基础。
二、学情分析
本节课的教学对象是小学六年级的学生,他们有了一定的信息技术能力,好奇心和求知欲都比较强,在学习本节课之前已经通过各种不同的途径,如书本、网络等,对机器人有了感性的认识并有较浓厚的兴趣,但对于机器人编程来说,属于零起点。
三、教学目标
基于以上两点我把本课的教学目标设定为:
知识与技能:(1)了解萝卜圈虚拟机器人的操作界面和编程环境。
(2)掌握【电机】、【延时】模块的作用及参数设置。
过程与方法:(1)体验用程序来控制机器人小车前进和转弯的过程。
(2)培养学生分析问题、解决问题的能力及程序设计的思维方法。
情感、态度、价值观:(1)激发学生学习机器人、学习编程的兴趣。
(2)培养学生不畏难、敢探索的优良品质。
教学重点与难点
重点:体验用程序来控制机器人小车前进和转弯的过程。
难点:能正确修改参数指挥机器人完成转弯动作。
四、教学准备
多媒体网络广播软件、萝卜圈虚拟机器人网络客户端,导学案、微课视频
五、评价设计
采用多元过程性评价。
评价内容主要有学生的学习表现、任务完成情况;评价手段主要有教师即时评价、小组评比栏及萝卜圈虚拟平台上的过关任务排名及积分榜。
六、课时设计
1课时(40分钟)。
七、教学过程设计。
虚拟机器人入门教程
起始区
轨迹线
技术支持................................................................... 23
萝卜圈三维机器人在线仿真平台
第一章 介绍
1.1 介绍
欢迎使用“萝卜圈三维机器人在线仿真平台”(以下简称“萝卜圈仿真”),它提供了全 面的机器人仿真解决方案。
第四章 离线仿真............................................................ 19 4.1 仿真导航 ......................................................................................................................... 19 4.2 仿真操作 ......................................................................................................................... 19 4.3 使用仿真包 ..................................................................................................................... 20
1.3 登录
启动完毕后,登录窗口如图 2 所示。在登录窗口上输入用户名、密码,选择服务器, 选择登录模式为离线模式,单击“Go!”开始登录,登录完毕后进入离线模式主窗口。
1 输入/选择用户名 2 输入密码 3 选择服务器 4 选择离线模式 5 单击“Go”开始登录
虚拟机器人综合技能规则(萝卜圈)
虚拟机器人综合技能(萝卜圈)比赛主题与规则一、参加范围(1)参赛组别:小学、初中、高中(含中职)、青少年宫组。
(2)参赛人数:以小组为单位参加,每组限1人。
(3)指导教师:1人(可空缺)。
二、虚拟机器人综合技能比赛简介虚拟机器人综合技能比赛要求参加比赛的选手在一个计算机三维虚拟环境中,在规定的时间内现场自行设计机器人、编制机器人运行程序、调试和操作机器人并完成规定的任务。
比赛的目的是检验青少年对机器人技术的理解和掌握程度,激发青少年对机器人技术的兴趣,培养动手、动脑的能力。
三、比赛场地与环境1.场地图2是比赛场地的示意图,待命区的位置只是示意。
2.赛场规格与要求2.2.1 机器人比赛场地尺寸为长30、宽20。
场地内四周的16块拼装块是固定的,中央淡蓝色的8、9、10、11、14、15、16、17号拼装块内容为可变。
第4节中所述的机器人要完成的任务一般分布在场地周围的16块固定拼装块上。
图1 比赛场地示平面意图图2 比赛场地示意图2.2.2 两种拼装块底色均为白色,内有宽度为0.25的黑色引导线(图中粗线)。
以下凡是涉及黑线间的尺寸,均指其中心线。
固定拼装块上的引导线是连接对边中点的直线。
可换拼装块的图形在赛前公布。
2.2.3 每个固定拼装块被黑色引导线分为东北、东南、西南、西北四个分区。
2.2.4 场上有一块长5、宽5的白色锥台,是机器人的待命区,如图3所示。
机器人要从待命区启动,完成任务后还要回到待命区。
锥台上虽画有黑色引导线,但机器人可以从任何一边上下。
图3锥台2.2.5 在黑色引导线的十字或丁字交叉处,可能会出现0.5× 0.5的深蓝色转弯标志。
机器人在遇到转弯标志时的正确动作方式如图4所示。
图4转弯标志及允许的出路口行驶方向2.2.6竞赛中所用的可换拼装块图形从图5中选取。
有些可换拼装块上可能有0.06高的突起、坡度约12°的坡道、宽3.2高3.2的涵洞,等等。
图5各种拼装块示意图2.2.7待命区、转弯标志的位置、非十字引导线拼装块的图形以及位置和方向,等等,在赛前准备时公布。
萝卜圈汽车总动员算法设计
汽车总动员算法设计
• 机器人算法设计: 2.2简单走中间-2 if(距离右-距离左) >150 (70,70,62,62) elseif(距离左-距离 右)>150 (62,62,70,70) if(距离右-距离左) >80 (70,70,66,66) elseif(距离左-距离 右)>80 (66,66,70,70) else (70,70,70,70) 原理:距离差越大差 速越大。
Байду номын сангаас
汽车总动员算法设计
汽车总动员算法设计
汽车总动员算法设计
汽车总动员算法设计
汽车总动员算法设计
汽车总动员算法设计
汽车总动员算法设计
汽车总动员算法设计
• 机器人算法设计: 2.1简单走中间-1 if(距离右-距离左)> 80 (70,70,66,66) elseif(距离左-距离右) >80 (66,66,70,70) else (70,70,70,70) 原理:当左右两侧距离 差大于80时,以差速4 做相应方向的弧度跑以 调整机器人行进方向中 左右两侧距离基本相同。