
国外研制的作战无人水面艇
国外研制的作战无人水面艇作者:余辉来源:《无人机》2017年第09期当前,各国的无人水面艇(USV)已经开始武装化,但是利用无人水面艇从事各类海上军事活动还处在相对初期阶段。
美国海军部门的一份市场报告显示,预计在2017-2022年间,USV行业的规模将扩大近一倍。
其中,国防应用可能会占据主导位置。
随着传感器、声呐、软件、机器学习和计算机算法等技术的进步,USV能力也得到了极大的提高,特别是海上的自主作战能力。
许多国家的海军都在研制新的USV,这些USV不再是简单的“眼睛和耳朵”,而是能开展包括反水雷(MCM)、电子战(EW)和反潜战(ASW)在内多种作战行动的重要装备。
此外,这些USV安全性、使用效率也得到了极大提高,成本效益也更好。
以反水雷任务为例,有人驾驶的扫雷舰船一天的花销可能要高达10万美元/艘,利用无人潜航器(UUV)进行扫雷耗时且低效,水下通信也一直是一个难以突破的挑战。
相比以上系统,USV既能节省开支,又能提高效率,且不受通信问题限制。
“海上猎手”2016年4月,美国海军对外展示了 40m长的“海上猎手”(Sea Hunter)试验型无人水面艇,并声称该平台将进一步发展为监视和ASW平台。
美国国防部副部长称“海上猎手”将成为USV发展的一个“拐点”,他认为在今后五年内,USV作战舰队必将出现在西太平洋和波斯湾上,很可能会彻底改变海上作战、商业运输的护航方式,无人货船将来往于各国之间,USV 将完成各种军事任务,避免作战人员的伤亡。
美国海军声称,“海上猎手”是目前世界上最大的USV,可以在世界各大洋巡逻,搜寻并跟踪敌方舰船和潜艇,航行速度约为50km/h,可以在海上停留数月执行相应任务,航程可达18520km,全过程不需要船上有人。
雖然“海上猎手”能够自主探测前方有否其他海上航行器和障碍物并规避碰撞的能力,但是为了安全,试验阶段的“海上猎手”仍搭载了操控人员随行,不过后续一旦验证系统安全可靠,将完全转为无人驾驶的自主航行模式。
美国海军还指出,“海上猎手”无需远程控制,只在出发前对其发出执行任务命令,指示将前往的地点和需要完成的任务,船载软件将控制其自主完成任务后安全返回基地。
此外,“海上猎手”的雷达以及自动舰船识别系统可以自主地对周边范围进行有效监控,一旦发现可疑船只,“海上猎手”将用携带的多种传感器和先进的光学系统对船只进行检查。
目前,美国的反潜战持续跟踪无人艇(ACTUV)研究团队还在研制一种相机拍摄技术,可以帮助“海上猎手”完成舰船的分类。
据了解,美国军方计划为“海上猎手”项目投资2000万美元,预计未来“海上猎手”的运行成本为每天1.5万~2万美元之间,从成本上看相当低廉。
“保护者”无人水面艇以色列拉斐尔(Rafael)先进防务系统公司研制的“保护者”(Protector)无人水面艇系统,被认为是当今世界上最成熟的作战无人水面艇,具备较强的监视、识别和侦听能力,能执行侦察、识别和拦截敌舰、反恐、反水雷战、电子战和精确打击等任务。
“保护者”USV以9m长的刚性充气艇为基础,采用喷水推进方式,排水量4t,航速超过55.6km/h,续航时间8h,最大可携带1000kg的任务载荷,主要传感器包括导航/搜索雷达和Toplite光电指挥仪稳定瞄准系统,其中Toplite系统包括了第三代前视红外传感器、黑白/彩色电荷耦合(CCD)摄像机、视觉安全激光测距仪、先进关联跟踪器和激光指示器等,可在白天、夜晚以及各种不利的天气条件下,完成自动探测及目标指示。
其他装备还包括内置“导航星”空间无线电导航系统接收机的惯性控制系统,水面目标搜索雷达及以色列自行研制的“桅顶灯”(Mast ceiling light)光电系统(集成了视频和热成像摄像机以及激光测距仪)以及向不明身份的船只下达警告命令的扩音系统。
在火力方面,“保护者”配备了拉斐尔武器开发集团(Rafael arms development authority)研制的迷你“台风”稳定武器系统,可使用12.7mm机枪或40mm自动榴弹发射器。
迷你“台风”武器系统还配装有计算机化的火力控制系统和用于昼夜作战的摄像机,操控者可以在指挥所通过小型便携操纵台和电视显示器进行遥控射击。
未来稍大型号的“保护者”还可以选装一门30mm 的舰炮。
“保护者”的其他设计特点包括:采用了模块化设计,可以根据不同的任务需要快速安装各种针对性的艇载设备,执行反恐、情报、侦察和监视、火力支援等多种任务;充分利用了隐身技术,甲板没有雷达反射物和会增大雷达反射截面的设施和直角部位,艇体侧面和上层建筑都为小角度倾斜,并在某些部位采用了雷达吸波材料;大量使用新材料,艇体采用玻璃钢复合材料,艇的边梁和框架都用碳纤维及轻质复合材料取代传统的钢材料,不仅加固了艇体结构,同时减轻了艇体重量,也降低了使用成本。
“保护者”无人水面艇从2005年起开始装备以色列海军,并成为主力作战无人水面艇,虽然“保护者”能够高速航行但在极端环境下却不能保持船体稳定,当天气状况不好、海况不稳定时,“保护者”必须被收回。
此外,“保护者”也不能像无人机那样发射导弹,使得其作战价值大大降低。
“海上骑士”无人水面艇针对“保护者”USV的不足,拉斐尔公司又升级发展了“海上骑士”(SeaK night)USV,虽然很多系统设计与功能和“保护者”类似,但实际上它已经成为一种全新的系统。
从一开始,“海上骑士”就被作为一种攻击性武器系统来设计,不仅体型更大,还增加了发射导弹的功能,使其成为真正的无人导弹艇。
据称这也是全球首个能发射导弹的无人艇。
目前,以色列国防军海军开始组建“海上骑士”无人水面艇分队,以逐渐替代“保护者”USV。
据以色列海军军官透露,一个“海上骑士”分队将由4艘无人艇和30名操控人员组成,用以执行侦察、识别和拦截敌舰以及反恐、反水雷战、电子战和精确打击等任务。
不过,短期内将主要用于海域巡逻。
“海上骑士”搭载了反恐/海上护航任务载荷,除Toplite光电定位仪稳定瞄准系统和迷你“台风”稳定武器站,还配备了一个四轮“长钉”延程(Spike ER)导弹发射器,并装备了水炮系统用于非致命威慑,由于采用模块化设计,所有的被动和主动任务载荷都可以在2h内完成更换。
“海上骑士”继承了“保护者”的高速航行的优点,最大速度75km/h。
艇长增加至11m,体型也更大,航行更加稳定,可以前往距岸500km远处的海域执行任务,续航时间也延长至12h,可以长时间航行执行复杂的侦察任务。
操控方面,“海上骑士”既可以由岸上基地控制站实现操控,也可以接收海上舰艇的遥控指令,当需要执行火力威慑时,“海上骑士”可以用导弹攻击,也能用水炮喷射水柱进行警告式攻击。
在执行护航任务时,“海上骑士”使用Toplite光电传感器探测敌对目标,查看敌方雷达信号发射的方向,并进行分类,一旦确认为敌方目标,就会自行发射导弹将其摧毁,从探测到击落只需几秒钟,且整个过程无需人在船上。
“海上骑士”也可以被用于对付敌方的群体攻击,保护有人驾驶船只的人员。
通常是部署一个或两个“海上骑士”无人水面艇作为第一道防线,每个水面艇都分别执行各自的任务。
在执行反恐任务时,“海上骑士”能第一时间拦截不明身份船只,避免作战人员遭受小型武装或自杀式袭击,实现人员零伤亡。
在执行侦察任务时,“海上骑士”通过先进导航雷达、全球定位系统、红外传感器和摄像机,获取周边的海上图像、搜集情报,进行实时监视。
在特殊情况下,“海上骑士”还可用于配合常规舰艇,由操控人员在舰艇上遥控,参与海面战斗,对付有重装甲的舰艇,或对敌方舰艇进行拦截,甚至能在危急时刻用舰炮攻击直升机。
目前,“海上骑士”的功能还在不断升级与拓展,未来还将用于拦截敌方潜水人员、安全投弹和投掷深水炸弹的任务。
此外,“海上骑士”也在开发用于拦截岸边地面单位的反坦克导弹。
“海鸥”无人水面艇众所周知,UUV进行水下通信是非常困难的,压缩并传送声呐数据更是一个挑战。
USV 可以同时连接两种航行器,因此其另一个主要作用就是作为水面舰艇和UUV之间的通信节点。
如“保护者”USV在执行扫水雷任务时,一边利用多波束声呐探测浅水区域中的水雷,一边使用艇上声学任务载荷实时地与执行任务的UUV进行通信,接收UUV传输的图像,最后再将汇总信息传输到地面或者水面舰艇上的控制站。
这样就避免了UUV在执行反水雷任务时需要回到水面之后才能传输获取的数据的问题。
同时,其他一些国家的开发商也在努力突破水下通信技术障碍。
2017年5月,加拿大国防部宣布,研制了一种鱼雷外形的UUV,可以使水下通信的过程更快捷。
这种UUV利用声呐扫描海底,并使用图像识别技术来搜索水下类似水雷外形的不明物。
随后,UUV可以将图像发送到远处的接收器,接收器最远可至130m。
然后,操控人员可以查看图像并将其发送给其他船员或遥控UUV对该区域进行更详细的探索。
虽然现在还没有任何一个国家的海军反水雷部队完全用无人系统取代有人系统,但是美国和英国等一些国家正朝着这个方向前进,一些原始设备制造商(OEM)也正在积极地开发相应的技术。
以色列埃尔比特系统公司声称,“海鸥”(Seagull)多任务无人水面艇已经已完成研制工作,将全面投入使用。
“海鸥”USV是一种专门用于端到端(从头到尾)扫雷任务的系统,可以探测、分类、定位,识别在海底悬浮以及在水面漂移的水雷,并予以清除。
“海鸥”长12m,最高时速达60km/h,在航速15km/h的情况下可以持续工作4天,通过光电和红外传感器以及各种声呐来搜索海上威胁。
该系统也是目前世界上唯一一种从一开始就被设计为具备多任务能力的USV,操控人员可以通过一台控制器同时控制两艘水面艇。
由于“海鸥”具有高度自主能力,操控者只需下达任务指令,无需制定任务流程,水面艇就能自主搜索识别和清除水雷。
此外,“海鸥”的艇首还配备1挺遥控机枪,艇尾携带声呐或者扫雷工具,可以携带各种设备。
除了反水雷任务外,“海鸥” USV还可以执行反蛙人和反潜战等任务。
在反潜战任务中,“海鸥” 将配备了吊放声呐和鱼雷等任务载荷。
“海鸥”无人水面艇系统一般由两艘水面艇和一个控制系统组成,在执行反水雷任务时,第一艘船使用K5900侧扫声呐和R2Sonic前向声呐,用于搜索,探测和分类,最大航行速度为22.2km/h,通常以14.8~18.5km/h之间航行。
第二艘USV将控制一个小型遥控潜水器(ROV)和一个带爆炸性弹头的UUV,先用ROV进行水下识别,一旦识别出水雷之后就用携爆炸头的UUV将其清除,全过程自主进行,包括由USV发射和回收ROV和UUV,而控制站也不受位置的约束。
“海鸥”无人水面艇系统采用的反水雷手段比现今一般的反水雷方式要快很多,当第一艘USV扫描出疑似目标后,第二艘会去进一步识別和清除,同时,第一艘USV可以继续扫描,所以可以在很短的时间内覆盖很大的一片水域。
水面无人艇(USV)的关键技术

水面无人艇(USV)的关键技术水面无人艇(USV)的关键技术水面无人艇(Unmanned Surface Vessel,USV)近年来受到国内外越来越多的关注。
国内外USV的最新进展和成果前文已经介绍过了,这里不再累述,本文重点介绍USV的控制方式、动力机构、自动避碰技术及路径优化和未来技术发展,并针对我国内河环境展望了USV在航道数据测量和海事巡航方面的应用前景。
一、USV技术发展(一)USV控制方式USV 船舶控制方式主要有3种,即远程遥控、自主航行、远程遥控/自主航行双模。
1.远程遥控远程遥控是利用远程通信技术实现USV与岸上控制中心的信息交互,达到远程操控船舶的目的。
在USV航行时,控制中心与其交互的信息包括航行状态信息、视觉信息、故障诊断信息和控制指令等。
考虑到通信数据量大、实时性需求高的特点,比较适合的远程通信技术主要有WiFi,蜂窝网和卫星通信等,其中WiFi由于具备网络传输速率高、抗干扰能力强等特点,比较适合几百米范围内的通信,蜂窝网需要在其覆盖范围内使用,而卫星通信不受距离限制,但成本较高。
2.自主航行ASV与USV在概念上有所区别,主要表现在:①ASV 的航行、碰壁策略由自动控制系统提供,自动控制系统由远程控制中心或者由船舶自身控制,但船舶上允许有维护和服务人员;②USV可以是自主航行,也可以远程控制,但船舶上没有人。
ASV要求船舶自身具有完整的动力控制系统、航迹/航向控制系统、自动避碰系统、故障诊断系统和应急处置系统。
ASV一旦失控可能会造成十分严重的后果,因此在航行时ASV应与普通船舶一样遵守相同的交通规则,且一旦有故障发生,应采取应急措施。
3.远程遥控/自主航行双模以目前理论水平和技术条件而言,完全替代人来操控船舶是很难实现的。
采用远程遥控/自主航行双模这样一种比较常见和安全的控制方式是比较合适的。
船舶为自主航行船舶,船舶电脑系统中显示的航行路径、气象导航和轨迹参数会实时地更新和存储,通过雷达、AIS和红外传感器监测周围环境。
美国军方试验世界最大无人船--“Sea Hunter”号

美国军方试验世界最大无人船--“Sea Hunter”号
佚名
【期刊名称】《军民两用技术与产品》
【年(卷),期】2016(0)13
【摘要】美国军方已经开始试验世界上最大的无人驾驶船——“Sea Hunter”号。
该船长40.2m,原型航行速度约为48.3km/h,配备了多种传感器和先进的
光学系统,可在完全无人驾驶的情况下完成所有任务,一次出海可在海上跟踪敌方潜艇数月,
【总页数】1页(P25-25)
【关键词】Hunter;无人驾驶船;美国军方;Sea;世界;试验;航行速度;光学系统
【正文语种】中文
【中图分类】TP393.09
【相关文献】
1.世界最大木片运输船“巴达维亚”号顺利完成首航助力亚太森博浆纸打造世界级浆纸基地 [J], 杨晓雷
2.日最大的新型补给舰"摩周"号下水/韩用超升降法建造海上原油生产设备船/世界最大的海龟濒临灭绝/日研制出高效海水淡化装置/南极鱼潜泳到北极/科学家发现
南极超龄微生物/海洋动物化石可作地球"温度计"/机器鱼用人造肌肉制成 [J],
3.我国最大海上客滚船下水/"白塔"号、"新厦门"号下水交船/高性能、省油的VOLVO Penta D12柴油机/新型无人潜航器 [J],
4.中国最大太阳能无人机突然曝光让美国军方震动 [J], 华语
5.试航中的美国“海上搜索者”(Sea Hunter)自主型无人试验舰 [J],
因版权原因,仅展示原文概要,查看原文内容请购买。
美国海军典型无人水面舰艇一览
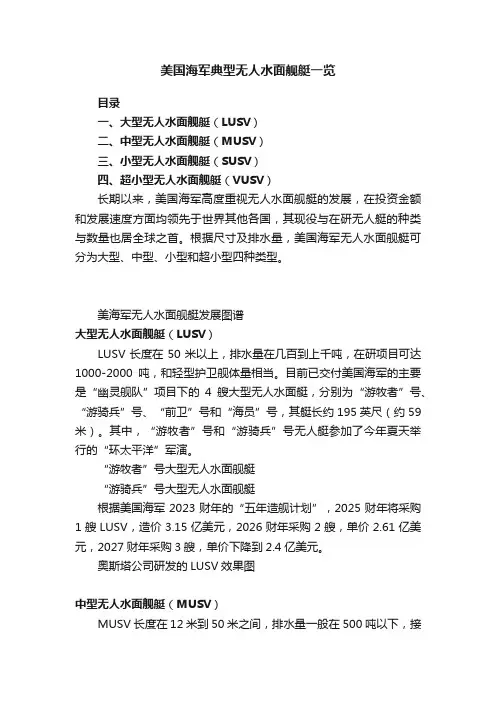
美国海军典型无人水面舰艇一览目录一、大型无人水面舰艇(LUSV)二、中型无人水面舰艇(MUSV)三、小型无人水面舰艇(SUSV)四、超小型无人水面舰艇(VUSV)长期以来,美国海军高度重视无人水面舰艇的发展,在投资金额和发展速度方面均领先于世界其他各国,其现役与在研无人艇的种类与数量也居全球之首。
根据尺寸及排水量,美国海军无人水面舰艇可分为大型、中型、小型和超小型四种类型。
美海军无人水面舰艇发展图谱大型无人水面舰艇(LUSV)LUSV长度在50米以上,排水量在几百到上千吨,在研项目可达1000-2000吨,和轻型护卫舰体量相当。
目前已交付美国海军的主要是“幽灵舰队”项目下的4艘大型无人水面艇,分别为“游牧者”号、“游骑兵”号、“前卫”号和“海员”号,其艇长约195英尺(约59米)。
其中,“游牧者”号和“游骑兵”号无人艇参加了今年夏天举行的“环太平洋”军演。
“游牧者”号大型无人水面舰艇“游骑兵”号大型无人水面舰艇根据美国海军2023财年的“五年造舰计划”,2025财年将采购1艘LUSV,造价3.15亿美元,2026财年采购2艘,单价2.61亿美元,2027财年采购3艘,单价下降到2.4亿美元。
奥斯塔公司研发的LUSV效果图中型无人水面舰艇(MUSV)MUSV长度在12米到50米之间,排水量一般在500吨以下,接近大型巡逻艇的吨位。
1.“海上猎人”无人艇“海上猎人”号无人舰长40米,排水量达140吨、续航力达6200千米、航速最高可达27节(50公里/小时)、可持续执行任务长达30天,专为跟踪无声柴电潜艇设计建造。
据称,该舰是世界上最大的无人驾驶船只。
美军方认为,“海上猎人”号或成为首款可远距离独立航行的无船员船只。
该艇已于2018年服役。
基于“海上猎人”设计的“海鹰”号也已经于2021年进入美海军服役。
“海上猎人”采用三体结构,在不需要加重龙骨的情况下提供了更高的稳定性,但更大的宽度会使机动性降低。
美军UUV分类标准
美军UUV分类标准美军无人水下车辆(UUV)是一种无人驾驶的水下机器人,它们被设计用于执行各种任务,包括水下搜索、侦察、测绘和布设设备等。
根据其设计和功能,美军将UUV分为不同的分类,以便更好地组织和管理这些水下车辆。
下面将对美军UUV的分类标准进行详细介绍。
首先,根据UUV的用途和任务,美军将其分为作战UUV和非作战UUV两大类。
作战UUV主要用于执行军事任务,包括水下侦察、搜寻和打击敌方目标等,通常具有较强的隐蔽性和作战能力。
而非作战UUV则主要用于执行科研、测绘、海洋观测等民用任务,通常不具备作战功能,但在一定程度上可以为军事行动提供支持。
其次,根据UUV的推进方式,可以将其分为自主推进UUV和被动推进UUV 两类。
自主推进UUV通常配备推进器和控制系统,能够自主进行航行和操纵,具有较强的灵活性和自主性。
而被动推进UUV则主要依靠水流或其他外部因素进行推进,通常用于执行测绘和科研任务,对操纵要求较低。
此外,根据UUV的尺寸和载荷能力,可以将其分为微型UUV、中型UUV和大型UUV三类。
微型UUV通常体积小、携带能力较弱,适用于狭窄水域和轻型任务;中型UUV具有一定的载荷能力和作业范围,适用于中等规模的任务执行;大型UUV通常具有较强的携带能力和作业范围,适用于复杂的任务和长时间的水下作业。
最后,根据UUV的传感器和装备配置,可以将其分为测绘UUV、侦察UUV 和打击UUV三类。
测绘UUV通常配备海洋测绘设备和传感器,用于执行海底地形测绘和资源勘探等任务;侦察UUV通常配备声纳、摄像头等侦察设备,用于执行水下目标搜索和侦察任务;打击UUV通常配备鱼雷、水雷等武器装备,用于对敌方水下目标进行打击和摧毁。
综上所述,美军UUV的分类标准主要包括用途和任务、推进方式、尺寸和载荷能力以及传感器和装备配置等方面。
通过对UUV进行科学的分类,可以更好地组织和管理这些水下车辆,提高其作战和执行任务的效率和效果。
溪流笔谈▏水面无人船艇的分类、应用及其发展
溪流笔谈▏水面无人船艇的分类、应用及其发展水面无人船艇(USV)是一种水面机器人,按照任务需求搭载各种不同的功能模块,自主或者半自主完成一系列任务的具有一定智能性,可高速航行于水面的小型水面船艇。
USV是一个复杂的系统,涉及到船舶设计、通信传输、环境感知、数据融合、运动控制、人机交互、人工智能等多个专业领域,研究内容包括导航与定位、控制与决策、感知与融合、能源与动力、船体与载荷、通信与数据等众多方面,以达到船舶的自主航行、智能避障、目标识别、多模通信等功能。
无人船艇通过搭载不同的载荷可以执行危险、艰苦、不适合有人船只工作的任务,也可以执行对航行精度要求较高的测量测绘任务,多无人船艇集群协同工作。
随着卫星定位与通讯技术、自主导航技术以及智能规划和控制技术的进步,未来可以更快速、机动、高效协同地完成更多作业任务。
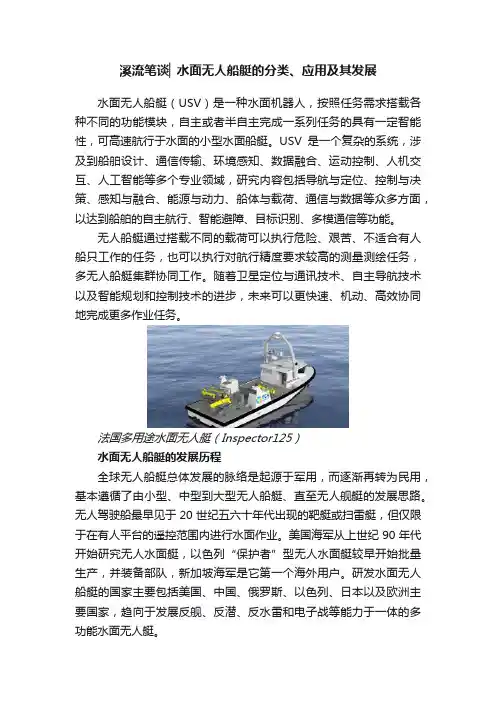
法国多用途水面无人艇(Inspector125)水面无人船艇的发展历程全球无人船艇总体发展的脉络是起源于军用,而逐渐再转为民用,基本遵循了由小型、中型到大型无人船艇、直至无人舰艇的发展思路。
无人驾驶船最早见于20世纪五六十年代出现的靶艇或扫雷艇,但仅限于在有人平台的遥控范围内进行水面作业。
美国海军从上世纪90年代开始研究无人水面艇,以色列“保护者”型无人水面艇较早开始批量生产,并装备部队,新加坡海军是它第一个海外用户。
研发水面无人船艇的国家主要包括美国、中国、俄罗斯、以色列、日本以及欧洲主要国家,趋向于发展反舰、反潜、反水雷和电子战等能力于一体的多功能水面无人艇。
近年来,随着卫星定位与通讯技术、自主导航技术以及智能规划和控制技术的进步,装备智能化程度的提升,水面无人艇将逐步具备独立或协同遂行反潜、反舰等作战任务的能力,在海上作战中发挥重要作用。
美国海军2007年发布《海军无人水面艇主计划》,提出了重点发展3-11米级的X级、“港口”级、“通气管”级和“舰队”级四类艇型的发展规划,已批量化列装应用;在中型无人船艇发展上,探索发展了16米级“水虎鱼”无人船艇和40米级“海上猎人”号探潜无人船艇;在大型无人船艇或无人舰发展上,美海军2,000吨级的“守护者”号和“流浪者”号无人水面舰分别于2020年6月和2021年7月下水试航,拟于2022年交付美海军。
美国海军“海上猎人”号无人艇解析

沧海论舰ANGHAILUNJIAN32铁军·国防TIEJUN GUOFANG美国海军“海上猎人”号无人艇解析美国海军学会网站称,即将举行的“环太平洋-2022”多国联合演习中,美国海军就将出动全部4种无人水面舰艇,检验它们与有人舰队的配合作战能力。
“所有4艘无人水面舰艇将分散开来,将在‘环太平洋’演习与不同的特遣部队指挥官合作,从指挥和控制以及有效载荷角度来锻炼我们的能力。
”报道称,参加“环太平洋-2022”演习的美国海军无人舰艇包括“海上猎人”号、“海鹰”号反潜巡逻艇和隶属“幽灵舰队霸主”计划的“游骑兵”号和“游牧者”号。
军用无人艇,是依靠遥控或自主方式在水面航行的无人化、智能化作战平台。
按其任务一般可分为武备攻击型无人艇、侦察巡逻型无人艇和运输救援型无人艇等。
由于采用了无人化设计,战时无人艇将不存在人员伤亡危险。
它能在敌方防守严密、水文气象条件复杂、生化辐射等高危环境下,执行火力打击、水下破障、抵近侦察巡逻、装备物资运输及应急救援等任务。
“海上猎人”号无人艇(Sea Hunter)是专为跟踪低噪音的常规潜艇而设计建造的,被称为是“世界上最大的无人驾驶船只”。
该艇由美国国防高级研究计划局(DARPA)同总部位于美国弗吉尼亚州的国家安全技术公司Leidos合作研发,采用长而窄的车身,由双螺旋三体船设计支撑。
船体为文 / 边 岩Copyright©博看网. All Rights Reserved.沧海论舰ANGHAILUNJIAN33铁军·国防TIEJUN GUOFANG船舶提供增强的稳定性和升力;船舶可以使用远程监控模型自主运行,也能根据需要作为远程驾驶船舶。
2015年1月26日,该艇完成在美国密西西比内河的操纵性能测试,持续航行35海里,自动避开了浮标、浅水区等障碍物;秋季,在哥伦比亚河进行测试。
2016年1月27日,开始在俄勒冈州的波特兰附近进行海上测试;4月7日,正式被命名为“海上猎人”。
无人水面艇终极版
无人水面艇无人水面艇(unmanned surface vessel,简称USV),是一种无人操作的水面舰艇。
主要用于执行危险以及不适于有人船只执行的任务。
一旦配备先进的控制系统、传感器系统、通信系统和武器系统后,可以执行多种战争和非战争军事任务.1发展历史无人舰艇的历史可追溯到二战时期,彼时,它们只是被作为一次性的制导武器使用;冷战开始后,旨在搜寻和清扫水雷的无人航行器开始列装各国海军,这些早期遥控舰艇多由电缆发送的导航信号或母舰通过无线电控制,自主活动能力有限。
上世纪90年代以后,人工智能和自动化技术的进步,让水上水下的无人舰艇迎来了真正的活跃期,更复杂的水下机器人(AUVs)和水面机器人(ASVs)也从概念走向现实。
目前,西方国家的无人舰艇大多担负侦察任务,具备攻击能力的改型也已开始列装。
2国际现状美国海军从上世纪90年代开始研究无人水面艇。
2007年,美国海军发布《海军无人水面艇主计划》,为无人水面艇赋予了7项任务,同时还界定了无人水面艇的船型、尺寸和标准等要素,这标志着美国无人水面艇走上正规发展阶段。
以色列“保护者”型无人水面艇已经开始批量生产,并装备部队。
新加坡海军是它第一个海外用户,在一次演习中,他们利用登陆舰搭载2艘“保护者”无人水面艇,进行海上保卫和封锁行动,据新加坡国防部称,“保护者”无人水面艇是“非常高效的”。
目前,德国、日本也在积极研究无人水面艇。
中国无人水面艇的发展尚处于起步阶段,民用方面已取得进展,“天象1号”无人水面艇曾在奥运会青岛奥帆赛期间,作为气象应急装备为奥帆赛提供气象保障服务。
3特点(1)艇性特点:对于艇型来说,国际普遍采取硬壳充气艇,长为6m到11m之间。
采用充气艇的方式,船底采用内设刚性龙骨的v型结构,充气胎与骨架板件组合,可在正常工作压力下使整个艇具有足够刚性,气胎分隔成3到5个独立气室可保证艇的抗沉性。
另外四周充气部分也可起到良好的抗冲击缓冲作用,艇体边界有充气浮力胎,可极大避免风浪中倾斜的危险。
水面无人艇研究现状与发展趋势
基础科技船舶物资与市场 130 引言水面无人艇,是一种无人驾驶的水面船舶,主要通过智能控制实现自主驾驶,多用于执行危险且不适宜有人船只执行的任务。
水面无人艇航速较快,部分能达到40 ~50 kn ;具有一定的续航能力,大约能持续航行几百海里,且可以与岸基或母船进行实时通讯,另外水面无人艇上配备先进的武器系统、通讯系统、控制系统以及智能感知系统,使得水面无人艇作战性能更强大,适用性更广泛。
水面无人艇依托母船平台或岸基进行布放和回收,布放后的水面无人艇集群之间能够进行组网和协同作战,这也大大提升水面无人艇编队及整体作战体系的战斗能力[1]。
水面无人艇在军用领域和民用领域都有广泛的应用前景。
本文介绍水面无人艇的组成构架和关键技术,并分析国内外水面无人艇的研究现状和发展趋势。
1 水面无人艇组成水面无人艇主要由艇体、动力与能源系统、导航与控制系统、通信系统、感知/信息采集系统、任务系统等组成,经由地面基站或母船进行控制或信息交换[1]。
艇型是最基本的组成部分,影响水面无人艇的安全性、快速性、平稳性及耐波性等参数,目前许多水面无人艇都在刚性充气艇的基础上进行设计。
常用的材料有铝合金、玻璃纤维等,壳体中间为泡沫夹层,近年研制出的一些水面无人艇采用碳纤维与碳纳米管材料。
导航与控制系统能够实时显示水面无人艇的位置信息,根据这些信息控制水面无人艇的航向、航速,以及在自主模式下实现自动路径规划等。
水面无人艇一般有2种推进方式,分别为螺旋桨和喷水推进。
水面无人艇上安装有水面无人艇研究现状与发展趋势唐杭斌(中国船舶集团有限公司第七一五研究所,浙江 杭州310023)摘 要 :水面无人艇(Unmanned Surface Vehicle ,USV )是一种通过智能控制方式从而实现无人驾驶的水面船舶。
由于其能够长时间执行危险任务,且具有较好的机动性、自主操控性并能够携带一定重量的载荷,被广泛应用于多种水域,以执行反水雷、反潜、情报监视与侦查、环境监测等多种任务。
世界无人水面艇发展综述
世界无人水面艇发展综述无人水面艇(USV,Unmanned Surface Vehicle),是指依靠遥控或自主方式在水面航行的无人化、智能化作战平台。
可通过飞机或大型舰艇携载,到达预定地点后施放,也可直接在基地近岸使用,实现保护己方、打击敌方的作用。
无人水面艇较无人潜航器和无人机的研究起步较晚,但发展迅速,目前已受到世界各海上强国的高度重视。
本文将追溯世界无人水面艇的发展历史,介绍世界各国USV的服役特点与研制情况,分析其关键技术,并展望未来发展趋势。
无人水面艇发展回顾无人水面艇的发展历史最早可以追溯到1898年,当时著名发明家尼古拉・特拉斯发明了名为“无线机器人”的遥控艇。
首次应用于实战则在二战时期,最初设计成鱼雷状用以清除碎浪带的水雷和障碍物。
诺曼底登陆战役期间,盟军为实现其战略欺骗和作战掩护的目的,曾设计出一种装载大量烟幕剂的无人水面艇,可按预先设定的航向机械地驶往欺骗海域,从而造成舰艇编队登陆的假象。
二战后期美国海军还曾通过在小型登陆艇上加装无线电控制的操舵装置和扫雷火箭弹,用于浅海雷区作业。
二战结束后,无人水面艇得到了进一步的发展,主要用于扫雷和战场损伤评估(BDA)等任务,如1946年的“十字路口行动”中,原子弹每次爆炸后,均使用无人水面艇收集辐射水域样品。
到20世纪60年代,苏联研制了小型遥控式无人水面艇,用于向敌方舰艇发动自杀式的撞击爆炸性攻击。
这一时期,美国将一型V-8汽油机驱动的7米玻璃钢小艇改装为遥控扫雷艇,配备到胡志明市南部的第113水雷分队,用于越南境内的扫雷作业。
20世纪70~80年代,由于技术的限制,无人水面艇发展并未获得很大突破,主要应用于军事演习和火炮射击的海上靶标。
20世纪90年代,美国研制的遥控猎雷作战原型(RMOP)艇成功在波斯湾从“库欣”号驱逐舰进行了海上作业。
1997年1~2月的“SHAREM 119”演习中,RMOP进行了长达12天的猎雷行动。
随着信息技术、自动控制技术、导航技术及材料科学等方面的进步,无人水面艇技术也得到了新的发展,截止目前,已有十几个国家研制、部署了无人水面艇。
“海上猎人”号无人水面舰艇从加利福尼亚自主航行到夏威夷
龙源期刊网
“海上猎人”号无人水面舰艇从加利福尼亚自主航行到夏威夷
作者:
来源:《无人机》2019年第03期
Leidos公司宣布,美国海军研究办公室(ONR)的中等排水量无入水面艇“海上猎人”成为第—艘成功从圣地亚哥自主航行到夏威夷珍珠港的船只,并且沒有一名船员在船上,除了护送船的人员因检查电力和推进系统而短暂登艇以外。
Leidos公司设计建造了132ft长的三体船“海上猎人”,这是第一艘能够长时间航行并执行各种任务的无人驾驶自主船,其成本仅为载人船只的一小部分。
这一最新成果是扩展测试阶段的一部分。
Leidos公司防务集团总裁格里-法萨诺说:“‘海上猎人’项目在无人驾驶、完全自主的海军舰艇设计和生产方面处于世界领先地位。
最近的远距离任务是这类任务中的第一次,它向美国海军表明,自主技术已经准备好从开发和试验阶段过渡到高级任务测试阶段。
”
“海上猎人”将在2019年继续进行长续航和任务包测试。
美国海军研究力公室公司授予Leidos公司—份潜在价值为4350万美元的合同,研发目前正在密西西比州建造的“海洋猎人2号”。
这艘姊妹舰将基于第一艘“海上猎人”的经验教训、不断发展的任务需求和进一步扩展的增强自主性进行研制。
格里.法萨诺表示:“我们才华横溢的工程师、科学家和分析专家团队拥有数十年的经验,这使我们能够交付第二艘高度自主的船只,保障我们军人的安全,同时监测海洋环境。