
拉格朗日方程
势力场和势力
质点从力场中某一位置运动到另一位置时,作用力的功与质点经历的路径
无关,而只与其起点及终点位置有关,这就是所谓的势力场。重力场、万有
引力场和弹性力场都是势力场。在势力场中质点所受的力称为势力。
势能
所谓势能是把质点从当前位置移至势能零点的过程中势力所作的功。根据势 能的定义,特别需要强调的是:势能大小与规定的势能零点位置有关。
x12 y12 l12
x2 x1 2 y2 y1 2 l22
利用自由度DOF计算的公式,可得到双摆的自由度为
DOF =3×2-4=2
设刚性杆l 1与x轴的夹角为q 1 ,刚性杆l 2与x轴的夹角为q 2 ,方向如 图所示,那么用和可以完全确定双摆在任何瞬时的位置, q 1和q 2可以作
为双摆的广义坐标。
d dt
L qi
L qi
D Q
qi
i
( i 1, 2, ..., n )
式中:L 为Lagrange 函数,它是系统动能V和势能U之差, L = V - U 。 而
qi 和
qi ( i = 1, 2, …, n) 是系统的广义坐标和广义速度;D 1 n 2 i1
n
c i j qi qj
Q =0 k
(k 1, 2, , n)
虚位移原理可表述为:在理想约束情况下,n 个自由度的系统达到平衡的 充要条件是n 个广义力都等于零。
动能
分析力学基础 3 动能和势能
设质量为m i的质点在某位置时的速度是
r,则质点在此位置的动能为 i
V = 1 m r r
2 ii i
其中,
ri =
n
k 1
其数学表达式为:
Ri m iri 0 (i 1, 2, , p)
其中,R i 为主动力F i和约束反力f i的向量和。
应用D’Alembert原理可将虚位移原理推广到动力学问题。上式左边可看成质 点上的合力,计算整个质系的虚功,有
p
d W (Fi fi mi ri ) d ri 0
作用于质点系所有主动力在该位置处的任何虚位移中的虚功之和等于零。
分析力学基础 2 虚位移原理 虚位移原理
受定常理想约束的质点系在某一位置平衡的必要与充分条件是:
作用于质点系所有主动力在该位置处的任何虚位移中的虚功之和等于零。
p
其数学表达式为: d W F d r 0
i
i
i 1
其中,Fi为作用于质点系的主动力, dri为虚位移。上式也称为虚功方程。
ri qk
qk
+
ri t
若振动系统由p个质点组成,则系统的动能为
V=1
p
m r r
2 i1
ii
i
当系统具有定常约束时,各质点的坐标只是广义坐标的函数,而不显
含时间 t 。系统的动能可写成:
V = 1 2
p
n
m i
i 1
k 1
r i
q k
n
q k
l 1
r i
q l
q l
改变求和的次序,得:
质点的自由度
质点在空间需要3个独立坐标才能确定它在任何瞬时的位置,因此, 它的自由度为3。n个毫不相干、无任何约束的质点组成的质系自由度为 3n。
刚体的自由度
一个刚体在空间需要6个独立坐标才能确定其在任何瞬时的位置,因 此它的自由度为6。m个无约束刚体组成的系统自由度为6m。
振动系统的自由度
振动系统力学模型中若有n个质点和m个刚体,那么它的自由度DOF 必定满足下列方程:
V = 1 n n 2 k 1 l 1
p i 1
m i
r i
q k
r i
q l
q k
q l
分析力学基础 3 动能和势能
或: V = 1 n n m q q
2 k 1 l 1
kl k l
p
其中,qk
和
q l
为广义速度,
m k
l为广义质量系数,mk
l
=
m i
i 1
r i
q k
r i
q l
。
势能
分析力学基础 3 动能和势能
在线性系统中,势能是广义坐标的二次函数。可用矩阵形式表示成:
U = 1 {q} T [ K ]{q} 2
其中,[ K ]为刚度矩阵。一般地,刚度矩阵是对称、半正定矩阵。
例 4 右图表示由刚性杆l 1和质量m 1及刚性杆l 2和质量m 2组
成的两个单摆在O’ 处用铰链连接成双摆,并通过铰链O
解 由于刚体A在xoy平面中移动,因此需要三个广义坐标(x, y和q)描述其
在任意时刻的位置。
而刚体A只能沿刀片方向移动,因
此有约束方程:
y tanq
x
自由度数为2,小于广义坐标数。
虚位移
分析力学基础 2 虚位移原理
所谓非自由质点系的虚位移是指在某一固定时刻,约束所允许发生的
坐标微小改变量。
虚位移只是约束允许的可能位移 ,并不一定是系统的真实位移。它与时
间t 的变化无关。
虚位移用d 表示,真实微小位移用d表示。
虚功
力在虚位移上的元功称为虚功。
力的分类
作用于系统的力可分为两类:约束反力和主动力。
理想约束约束作用于系统的力。
在系统运动或平衡中处于主导地位。
在虚位移上不做功的约束称为理想约束。
虚位移原理
受定常理想约束的质点系在某一位置平衡的必要与充分条件是:
微振动时,系统的势能在平衡位置附近展开并保留广义坐标的二次项:
U
=1 2
(
m1
m2
)
g
l
1q2 1Fra bibliotek1 2
m2
g
l2
q
2 2
]
分析力学基础 3 动能和势能
系统的动能为
V
1 2 m1
l
2 1
q
2 1
1 2m2
[
l
2 1
q12
l
2 2
q22
2 l1
l 2 q1 q2
cos ( q 2
q1
)]
1 2
(m1
1 m12 m 21 2 m 2 l1 l 2
则系统的动能可写成
V
1 2
(m1
m
2)
l
2 1
q12
m2
l1
l
2
q1 q2
1 2
m
2
l
2 2
q22
分析力学基础 3 动能和势能
U
=1 2
(
m1
m2
)
g
l
1
q
2 1
1 2
m2
g
l2
q
2 2
]
V
1 2
(m1
m
2)
l
2 1
q12
m2
l1
l
2
q1 q2
1 2
在理想约束i下1,约束反力虚功之和为零,因此有
p
d W (Fi mi ri ) d ri 0 i 1
动力学普遍方程
作用在理想约束质系上所有的主动力和惯性力任意瞬时在虚位移上的虚功之 和等于零。
分析力学基础 5 Lagrange方程 Lagrange方程
拉格朗日方程利用广义坐标来描述非自由质点系的运动,这组方程以系统 的动能、势能、耗散函数和广义力的形式出现,具有以下形式:
m2)
l
2 1
q12
m2
l1
l
2
q1 q2
cos(q
2
q
1
)
1 2
m2
l
2 2
q22
通常,系数 m i j 一般不是常数,这里m 1 2和m 21是广义坐标的函数
1 m12 m 21 2
m 2 l 1 l 2 cos ( q 2 q 1 )
当系统在平衡位置附近作小运动时,系数 m i j 取其在平衡位置附近台劳级 数的第一项:
j 1
是耗散函数,其中c i j为系统在广义坐标q j方向有单位广义速度时,在广义
坐标q i方向产生的阻尼力; Q i 是在广义坐标方向q i的广义力,Q i W qi ,
其中W是除阻尼力外的其他非保守力所作的功。 qi 和 qi 分别是对广义
坐标和对广义速度求偏导数,d d t 是对时间求一次导数。
Lagrange方程为非自由质点系的动力学问题提供了一个普遍、简单又 统一的方法。
分析力学基础 5 Lagrange方程
例 5 右图表示由刚性杆l 1和质量m 1及刚性杆l 2和质量m 2组
成的两个单摆在O’ 处用铰链连接成双摆,并通过铰链O
与固定点连接,使双摆只能在平面内摆动。求系统作微振 动时的振动微分方程。
对图(b)所示的系统,悬挂质量的悬丝不可伸长, 因此在空间的位置必 须满足质量离悬挂点的距离保持不变的条件,即满足下列方程约束方程:
x2 y2 z2 l2
这样,坐标 x 、 y 和 z 就再不独立。若用球面坐标r 、y 和j 来表示, 必须满足条件 r = l ,只要用y 和j 两个坐标就能完全确定质量在任何瞬
对换求和的次序,得:
d
n
W=
k 1
p i 1
F i
r i
q k
d
q k
p
其中, Q =
F
r i
k
q i
i 1
k
(k为与1,广2义, 坐标, qn)k 对应的广义力。
这样,虚功方程可以写成:
n
d W = Q d q =0
k
k
k 1
由于虚位移是约束所允许的任意可能位移,因此可任意选择,当上式成立 时,有:
拉格朗日方程

以约瑟夫·刘易斯·拉格朗日命名的拉格朗日方程是拉格朗日力学的主要方程。
它可以用来描述物体的运动,特别适合于理论物理学的研究。
拉格朗日方程的功能等效于牛顿力学中的牛顿第二定律。
拉格朗日方程:对于一个完整的系统,用广义坐标表示的动力学方程通常指第二种拉格朗日方程,该方程首先由法国数学家J.-L.拉格朗日推导。
通常可以这样写:
其中,t是由广义坐标QJ和广义速度q'j表示的系统动能;QJ 是与QJ对应的广义力;n(= 3n-k)是整个系统的自由度;n是系统的质点数;K是完全约束方程的数量。
完整系统的拉格朗日方程
完整系统的拉格朗日方程
从虚拟位移原理,我们可以得到没有约束力的具有理想约束的粒子系统的平衡方程,而动态静态方法(D'Alembert原理)则采用静态方法来建立粒子系统的动力学方程。
通过将两者结合起来,可以得到没有约束力的粒子系统动力学方程,这是一般的动力学方程。
拉格朗日方程是广义动力学方程在广义坐标系下的具体表达。
拉格朗日方程可用于建立无约束力的动力学方程,也可用于求解在给定运动定律下作用于系统的有功力。
如果要查找约束力,可以将拉格朗日方程与动态和静态方法或动量定理(或质心的运动定理)结合起来。
通常,我们将基于牛顿定律和基于牛顿定律的力学理论称为牛顿力学(也称为矢量力学),将拉格朗日方程和基于其的理论称为拉格朗日力学。
拉格朗日力学描述了机械系统在配置空间中的运动,适合研究受约束粒子系统的运动。
拉格朗日力学在解决微振动和刚体动力学问题中起着重要作用。
分析力学基础-拉格朗日方程

其他应用领域
要点一
机器人学
在机器人学中,拉格朗日方程被用于描述机器人的运动规 律。通过建立机器人运动的拉格朗日方程,可以求解出机 器人的关节角度和速度,为机器人的运动控制提供理论依 据。
要点二
生物力学
在生物力学中,拉格朗日方程也被应用于描述生物体的运 动规律。例如,在分析动物的运动行为或人体姿势控制时 ,可以使用拉格朗日方程来描述生物体的运动状态和变化 规律。
解析解法的优缺点分析
优点
解析解法可以得到系统的精确解,适用 于简单模型和特定条件下的复杂模型。
VS
缺点
对于复杂模型,解析解法可能非常困难甚 至无法求解,需要借助数值方法或其他近 似方法。
04
拉格朗日方程的数值解法
数值解法的概念和步骤
概念
数值解法是一种通过数学计算来求解数学问 题的方法,它通过将问题离散化,将连续的 问题转化为离散的问题,然后使用计算机进 行计算求解。
步骤
1.建立数学模型:根据实际问题建立数学模 型,将实际问题转化为数学问题。2.离散化 :将连续的问题离散化,将连续的时间和空 间划分为若干个小的单元,每个单元称为一 个网格点或节点。3.求解离散化后的方程: 使用数值方法求解离散化后的方程,得到每 个网格点的数值解。4.后处理:对计算结果 进行后处理,提取所需的信息,并进行分析
分析力学基础-拉格 朗日方程
目录
• 引言 • 拉格朗日方程的推导 • 拉格朗日方程的解析解法 • 拉格朗日方程的数值解法 • 拉格朗日方程的应用领域
01
引言
拉格朗日方程的背景和重要性
背景
拉格朗日方程是分析力学中的基 本方程,它描述了系统的运动规 律。
重要性
拉格朗日方程在理论物理、工程 技术和科学研究等领域有着广泛 的应用,是理解和研究复杂系统 运动行为的关键工具。
理论力学 第3章 拉格朗日方程

记
3.1 拉格朗日方程
拉格朗日关系
3.1 拉格朗日方程
由拉格朗日关系
又
3.1 拉格朗日方程
3.1 拉格朗日方程
3.1 拉格朗日方程
(1)动能的显式: 直角坐标 平面极坐标 柱坐标 球坐标
ቤተ መጻሕፍቲ ባይዱ
1 2 T mi r i i 1 2
n
单个质点
x, y , z
r ,
, , z
3.1 拉格朗日方程
[思考2] 滑块作简谐运动
自由度 s 1 ,广义坐标为 :
X x0 cos t l sin
X l cos
Y l cos Y l sin 约束力 T T sin i T cos j
约束力的虚功
3.2 运动积分 诺特定理
3.2 运动积分 诺特定理
讨论:质点在有心力场中的动能和势能
1 2 2 r 2 T m r 2
k 2m V r
2 1 k m 2 2 2 r L T V m r 2 r
广义坐标:r,
L 0
对应一个循环积分:
3.1 拉格朗日方程
(2)系统势能:(以弹簧原长为弹性势能零点,滑块A所在 平面为重力势能零点)
1 2 V kx m2 gl cos 2
(3)拉格朗日函数:
L T V 1 1 1 2 2 2 2 m 2 l m 2 xl cos kx m 2 gl cos ( m1 m 2 ) x 2 2 2
r Fi i q
n
3.1 拉格朗日方程
3.1 拉格朗日方程
拉格朗日方程
d ∂L ∂L ( )− =0 & dt ∂θ ∂θ
d ∂L 1 2 && & = 3 ml θ d t ∂θ
∂L = −kb 2θ ∂θ
1 2 && ( ml )θ + kb 2θ = 0 3
3kb 2 & θ& + 2 θ = 0 ml
3kb 2 2 ωn = ml 2
n
ωn为圆频率
2 2
ωn 频率:f n = 2π
ri = ri ( q1 , q 2 , L , q k , t ) 则: v i = dri = 因: dt & & & 即: vi = vi (q1 , q2 , L , qk , q1 , q2 , L , qk , t )
广义速度
∂ri ∂r &j + i ∑ ∂q q ∂t j =1 j
k
'
m2 g
δθ
B
δ Wθ Qθ = =0 δθ
δθ ≠ 0
代入拉格朗日方程: 代入拉格朗日方程:
& & (m1 + m2 )&& + m2 Lθ&cosθ − m2 Lθ 2 sinθ + kx = F (t ) x 1 & m2 (2l )2θ& + m2 L&&cosθ + m2 gLsinθ = 0 x 3
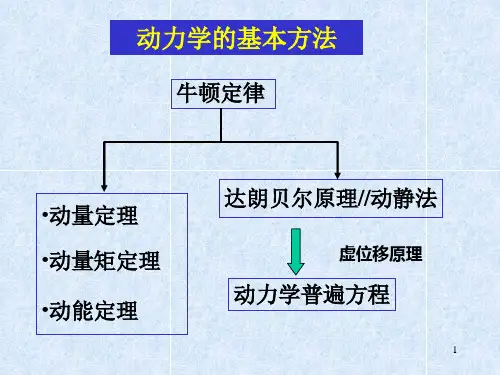
动力学的基本方法
牛顿定律
•动量定理 动量定理 •动量矩定理 动量矩定理 •动能定理 动能定理
达朗贝尔原理//动静法 达朗贝尔原理 动静法
虚位移原理
动力学普遍方程
理论力学 拉格朗日方程
xl
cos
1 2
k
x2
m2
gl
cos
L x
(m1
m2
)
x
m2
l
cos
,
L x
kx
d dt
L x
(m1
m2
)
x
m2
lcos
m2
l
2
sin
L
m2
l
2
m2
xlcos
,
L
m2
xl
sin
m2
glsin
(c)
代入质点系动力学普遍方程,得:
n
n
n
(Fi miai )ri Fi ri miairi 0 (d )
i 1
i 1
i 1
n
Fi
i 1
ri
n
Fi
i 1
( jk1qrij
q
j
kn
) (F
j1 i1
i
ri q j
)q j
kn
质点 M i : mi , 。ri 若取系统的一组广义坐标为
q,1则, q2 ,qk
ri ri (q1,q2 ,qk ,t) (i1,2,n)
(a)
vi
dri dt
jk1qrij
q j
ri t
(i 1,2n)
( b)
称
q j
dq j为广义速度。 dt
7
ri jk1qrij q j (i1,2,n)
22
dL dt
拉格朗日方程

拉格朗日方程是理论力学中非常重要的方程。
像牛顿力学一样,它是对机械系统的描述。
但是与牛顿力学不同,他从整个系统的角度分析了系统的运动状态,而牛顿力学则分别分析了每个粒子。
这两种方法是等效的,可以相互推论,但使用方案却大不相同。
拉格朗日方程以数学物理学家约瑟夫·拉格朗日(Joseph Lagrange)的名字命名,是分析力学中的重要方程,可用于描述物体的运动,特别适合于理论物理学的研究。
拉格朗日方程的功能等效于牛顿力学中的牛顿第二定律。
假定一个物理系统满足一个完整系统的要求,即所有广义坐标彼此独立,则拉格朗日方程式为:其中,是拉格朗日量,广义坐标,时间函数和广义速度。
以分析力学为指导,有三种方法可以指导拉格朗日方程。
最原始的方法是使用D'Alembert原理来指导Lagrange方程(请参阅D'Alembert原理)。
在更高级的水平上,拉格朗日方程可从哈密顿原理(指哈密顿原理)推导。
最简而言之,它可以通过数学变分方法的欧拉-拉格朗日方程推导:集合函数sum:,,,;哪里是自变量。
如果该函数获得局部平稳值,则Euler-Lagrange方程将保持在区间。
现在,进行以下变换:将自变量设置为时间,将函数设置为广义坐标,并将函数设置为拉格朗日量,从而可以获得拉格朗日方程。
为了满足此转换的正确性,广义坐标必
须彼此独立,因此系统必须是完整的系统。
拉格朗日量是动能减去势,势必须是广义势。
因此,该系统必须是单人系统。
分析力学拉格朗日方程
分析力学拉格朗日方程拉格朗日方程是描述物体在力的作用下运动规律的一个重要工具,是分析力学中的核心内容之一、它由意大利科学家拉格朗日在17世纪末提出,是一种基于能量的方法,对于描述系统的运动非常方便和有效。
拉格朗日方程的形式为:d/dt(dL/dq) - ∂L/∂q = Q,其中L为系统的拉格朗日函数,q表示广义坐标,t表示时间,Q表示外力。
拉格朗日函数L通常由系统的动能和势能函数构成,即L = T - V,其中T表示动能,V表示势能。
拉格朗日方程的推导是基于广义坐标的变分原理,即作用量最小原理。
根据广义坐标的定义,系统的运动可以由广义坐标的函数关系描述。
在运动过程中,系统的作用量S定义为积分∫Ldt,即拉格朗日函数关于时间的积分。
根据变分原理,作用量的真实路径使得作用量的变分δS等于零。
通过变分运算可以得到拉格朗日方程。
拉格朗日方程的形式简洁、便于应用,可以用来描述各种复杂的物体和系统。
它可以用来研究刚体的转动、弹簧振子的运动、多体系统的动力学等。
拉格朗日方程的特点是将系统的动能和势能统一在一个函数中描述,因此能够非常清晰地反映出系统的能量变化情况。
拉格朗日方程的应用可以帮助我们解决物理问题和工程实践中的许多复杂情况。
例如,在机械系统中,可以根据拉格朗日方程求解刚体的绕定轴转动、杆塔的动力学问题等。
在电磁学中,可以使用拉格朗日方程来推导电磁场的变化规律,解决复杂电磁场的问题。
在天体力学中,拉格朗日方程可以用来计算行星、卫星和人造星的轨道运动。
总之,拉格朗日方程是分析力学中的一种重要工具,可以简洁明确地描述物体在力的作用下的运动规律。
它具有普适性和广泛的应用性,对于理解和解决物理问题有着重要的意义。
理论力学经典课件-第九章拉格朗日方程
理想弹性振子的振动分析
总结词
理想弹性振子是一个简化的模型,用于研究振动的规 律。通过拉格朗日方程,可以分析其振动行为。
详细描述
理想弹性振子是一个质量为m的质点,连接到一个无 质量的弹簧上。当振子受到一个外部力作用时,它会 开始振动。通过应用拉格朗日方程,可以计算出振子 的振动频率和振幅。
地球的运动分析
详细描述
分离变量法是一种求解偏微分方程的常用方法。它通过假设解可以表示为多个独立变量的乘积,将偏微分方程转 化为多个常微分方程,从而简化了求解过程。这种方法在求解波动方程、热传导方程等偏微分方程时非常有效。
哈密顿正则方程法
总结词
利用哈密顿原理和正则方程推导出系统 的运动方程,适用于完整约束系统。
VS
相对论力学中的拉格朗日方程
总结词
相对论力学中的拉格朗日方程是经典拉格朗 日方程的进一步发展,它考虑了相对论效应 ,适用于高速运动和高能量密度的物理系统 。
详细描述
在相对论力学中,由于物体的高速运动和相 对论效应的影响,经典拉格朗日方程需要进 行相应的修正。相对论力学中的拉格朗日方 程能够更好地描述高速运动和高能量密度下 的物理过程,如相对论性粒子的运动、高能
要点一
总结词
地球的运动是一个复杂的系统,涉及到多个力和力的矩。 通过拉格朗日方程,可以分析地球的运动轨迹和规律。
要点二
详细描述
地球的运动包括自转和公转,受到太阳和其他天体的引力 作用。通过应用拉格朗日方程,可以计算出地球的运动轨 迹和周期,以及地球上不同地区的重力加速度和潮汐现象 等。
非保守系统的拉格朗日方程
总结词
非保守系统中的拉格朗日方程需要考虑非保 守力的影响,这需要引入额外的变量和方程 来描述系统的运动。
5第3章拉格朗日方程
第3章拉格朗日方程以动力学普遍方程为基础,拉格朗日导出了两种形式的动力学方程,分别称为第一类和第二类拉格朗日方程。
将达朗贝尔原理与虚位移原理相结合,建立起动力学普遍方程,避免了理想约束力的出现;再把普遍方程变为广义坐标形式,进一步转变为能量形式,导出了第二类拉格朗日方程,实现了用最少数目的方程描述动力系统;应用数学分析中的乘子法,采用直角坐标形式的普遍方程和约束方程而建立的一组动力学方程,是第一类拉格朗日方程,便于程式化处理约束动力系统问题。
拉格朗日方程是分析力学得以发展之源。
3.1 第二类拉格朗日方程第二类拉格朗日方程是分析力学中最重要的动力学方程,它给出动力学问题一个普遍、简单而又统一的解法。
拉格朗日方程只适用于完整约束的质点系。
3.1.1 几个关系式的推证为方便起见,在推导拉格朗日方程前,先推证几个关系式。
质点系由n个质点、s个完整的理想约束组成,它的自由度数为k=3n–s,广义坐标数与自由度数相等。
该系统中,任一质点M i的矢径r i可表示成广义坐标q1,q2,…,q k和时间t的函数,即r i=r i(q1,q2,…,q k,t)i=1,2,…,n它的速度(3-1)i=1,2,…,n式中称为h个广义坐标的广义速度,分别为广义坐标和时间的函数,与广义速度没有直接的关系。
式(3-1)对求偏导数,则有(3-2)这是推证的第一个关系式,它表明,任一质点的速度对广义速度的偏导数等于其矢径对广义坐标的偏导数。
为推证第二个关系式,将式(3-1)对广义坐标q j求偏导数,或(3-3)这是第二个关系式,它表明,任一质点的速度对广义坐标的偏导数等于其矢径对广义坐标的偏导数,再对时间的一阶导数。
再看看质点的动能对广义坐标的偏导数。
有(A)又式(3-2)、式(3-3)代入上式,并注意式(A)的关系,(3-4)3.1.2 第二类拉格朗日方程动力学普遍方程可以改写为(3-5)左侧的第一项主动力的虚功之和,可以用广义力Q h在广义虚位移q h上所做的功之和表示,即(3-6)值得指出,这里的主动力并非平衡问题中的主动力,因此,这里的广义力Q h不等于零。
拉格朗日方程
拉格朗日方程拉格朗日方程(Lagrange Equations)是描述质点系统在广义坐标下的运动的一种方法。
它是由意大利数学家拉格朗日在1755年提出的。
拉格朗日方程是一种非常有用的方法,可以用来解决复杂的力学问题。
本文将阐述拉格朗日方程的概念、定义、推导和应用。
一、拉格朗日方程的概念拉格朗日方程是一种描述物理系统的运动的数学工具。
它是在广义坐标系下描述系统的运动的。
广义坐标系是指可以描述系统运动的坐标系,与传统的笛卡尔坐标系不同。
拉格朗日方程允许我们用少量的代数方程式描述物理系统的运动,而不必考虑物体的确切轨迹。
二、拉格朗日方程的定义拉格朗日方程可以用来描述质点系统的运动。
一个质点系统是由一些质点组成的体系,它们在一起相互作用并受到外力的作用。
拉格朗日方程消除了这些参与到系统运动中的力,并通过一组数学公式描述质点的运动。
这些公式通常由拉格朗日函数和广义坐标定义。
三、拉格朗日方程的推导假设有一个质点系统,它包含了n个质点。
每个质点都有质量m(i),位于位置向量r(i)。
一个质点所受的总力为F(i),则拉格朗日函数为:L = T - V其中,T表示动能,V表示势能,它们都是广义坐标的函数,正好表示质点的位置。
T的公式为:T = 1/2 m(i)*v(i)^2其中,v(i)表示第i个质点的速度向量。
势能V可以描述整个质点系统的势能。
假设在质点系统中有m个约束条件C(k),它们是广义坐标q的函数,如C(k)(q) = 0。
约束条件通常是描述系统中相互作用的限制条件。
根据达朗贝尔原理,可以推导出拉格朗日方程的表达式。
达朗贝尔原理是指系统中所有质点所受力的合力是零,即:∑F(i) = 0假设广义坐标为q = (q1, q2, …, qn),其变化率为dq(i)/dt。
则对于所有的i,可以得到:F(i) = m(i) d^2r(i)/dt^2然后对约束条件C(k)求偏微分:∂C(k) / ∂ri * d^2ri/dt^2 + ∂C(k) / ∂rj * d^2rj/dt^2 = 0其中,i和j分别代表C(k)所属于的质点。