
经典控制理论——第三章1
其闭环传递函数为:
K X c ( s) s 1 1 GB ( s) X r ( s) 1 K 1 s 1 Ts 1 s K
图3-5 一阶控制系统
稳定性分析:一阶系统的脉冲响应 传递函数 G s 的Laplace反变换是系统的脉 冲响应 g t 。 当 r t t 时 R s 1
根据一阶系统的响应曲线可以求T 常用的方法 ① c(t) =0.632 处,t=T ② t=0处曲线斜率 k=1/T
稳态性分析
r(t) c(t)
1 c1 t e T
c2 t 1 e
t T
c ss lim ct
t
ess lim r t c t
t 的物理概念是指加了扰动并消除(采 用脉冲函数来模拟干扰主要是取其下沿。也 可以是方波,即加一段时间后又放掉)。 如用g t 表示脉冲响应,在数学上,上述对 控制系统稳定性定义的描述可转化为这样的 数学表达式: 若 lim g t 0 系统稳定 t
若
lim g t 0
动态性能指标定义1
h(t) h(t)
A A A 100% 超调量σ%= A 100% = 超调量σ% B B
峰值时间t B 峰值时间tpp B
上 升 上 升 时间t 时间tr r
调节时间t 调节时间ts s
tt
动态性能指标定义2
h(t)
调节时间 ts 上升时间tr
t
动态性能指标定义3
h(t) A σ%= A 100% B
(1) 延迟时间td :阶跃响应第一次达到稳态 值50%所需的时间。 (2) 上升时间tr : 响应从稳态值的10%上升到稳态值的 90%所需的时间。(对过阻尼系统)或响 应从稳态值的5%上升到稳态值的95%所需 的时间。(对过阻尼系统) 响应从稳态值的0%上升到稳态值的 100%所需的时间。(对欠阻尼系统)
稳定性分析:一阶系统的脉冲响应
lim 由稳定性的分析有:t g t 0 时控制系统稳 定, lim g t 0 ,控制系统不稳定。本系统: t
t 1 T 1 lim g t lim L1 G s lim L1 lim T e 0 t t t t Ts 1
稳态误差=输出量的期望值-输出量的实际稳态值
动态性描述 反映系统动态过程的性能称为系统的 动态性能。描述系统动态性能的指标称为 动态指标。 通常,对系统动态性能的描述约定为: 以系统对单位阶跃信号的响应为准,定义 具体的指标。由于系统的响应与初始条件 有关,为了便于比较,通常采用标准初始 条件(即零初始条件,亦在输入加入以前, 系统的输出及输出的各阶导数均为零)。 不失一般性,设系统的单位阶跃响应如 图:
3-1
自动控制系统的时域指标
一、对控制性能的要求 (1)系统应是稳定的; (2)系统达到稳定时,应满足给定的稳态误差的要求; (3)系统在暂态过程中应满足暂态品质的要求。
二、自动控制系统的典型输入信号
1.阶跃函数 阶跃函数的定义是:
0,t 0 xr (t ) A,t 0
幅值为1的阶跃函数称为单位阶跃函数, 如图3-1所示。
t
r1 t t
r2 t 1t
0
0
无差 跟踪
t T
1
t T
0
无差 跟踪
有差 跟踪 不能 跟踪
r3 t t
c3 t t T Te
t T
12 t Tt T 2 2
T
Tt T 2
t 1 2 1 2 r4 t t c4 t t Tt T 2 T 2 e T 2 2
这种函数的拉氏变换是:
X r ( s ) L[lim ] A
0
A
图3-4 单位脉冲函数
性能指标的时域描述
动态过程----动态性能指标 稳态过程----稳态性能指标 分析的思路:数学描述 稳定性 动态性 稳态性
稳定性描述 线性系统稳定性的定义,常采用俄国学者 李亚普诺夫在1892年给的定义。 线性控制系统稳定性的定义: 若线性控制系统在初始扰动 t 的影响 下,其过渡过程随着时间的推移逐渐衰 减并趋向于零,则称该系统为渐近稳定, 简称稳定。反之,若在初始扰动 t 的影 响下,系统的过渡过程随时间的推移而 发散,则称该系统为不稳定。
B
t tr tp ts
3-2 一阶系统的阶跃响应
分析的思路:一阶系统的数学描述 稳定性 动态性 稳态性
一、一阶系统的数学模型
一阶系统的微分方程为:
dxc (t ) T xc (t ) x r (t ) dt
式中,xc(t) 为输出量,xr(t) 为输入量,T 为时间 常数。 一阶系统的结构图,如图3-5所示。
C s Gs Rs Gs
C t L1 C s L1 G s g t
上式表明:系统的传递函数与系统的脉冲 响应有单值对应的关系,由于传递函数是 系统的一种数学模型,能反映系统的静、 动态性能,故系统的脉冲响应也可以反映 系统的静、动态性能,即系统的脉冲响应 也可以作为系统的数学模型。
一阶系统时域分析
无零点的一阶系统 Φ(s)=
k(t)=
1 T
k ,T 时间常数 Ts+1 (画图时取k=1,T=0.5)
- t e
T
h(t)=1-e-t/T r(t)= 1(t)
c(t)=t-T+Te-t/T r(t)= t
r(t)= δ(t) 单
1 单 k(0)= T 单 位 1 位 (0)= T K 位 斜 脉 阶 坡 跃 冲 响 响 应 应 响
t
系统不稳定
这就给出了控制系统稳定性的判断方法
事实上,对于线性定常系统
正常工作输入
干扰
在正常输入上 迭加干扰信号
系统稳定时
limc1 c 2 c1 t
t
即
lim g t 0
t
稳态性描述 在时域分析法中,控制系统的稳态性能是指: 时间t趋于无穷大时,系统输出的状态,称 为系统的稳态响应。 系统稳态响应的优劣程度,主要是看系统 实际输出状态与希望输出状态之间的差距,即 稳态误差。 稳态误差的大小是衡量系统稳态性能的重 要指标。
第三章 自动控制系统的时域分析
本章主要内容
介绍了控制系统时 域性能分析法的相关概 念和原理。包括各种典 型输入信号的特征、控 制系统常用性能指标、 一阶、二阶系统的暂态 响应、脉冲响应函数及 其应用、控制系统稳定 性及稳定判据、系统稳 态误差等。
本章重点
应重点掌握典型输 入信号的定义与特征、控 制系统暂态和稳态性能指 标的定义及计算方法、一 阶及二阶系统暂态响应的 分析方法、控制系统稳定 性的基本概念及稳定判据 的应用、控制系统的稳态 误差概念和误差系数的求 取等内容。
’ 2
问应
h(T)=0.632h(∞) h(2T)=0.865h(∞) h(3T)=0.95h(∞) 1 、3个图各如何求T? h(4T)=0.982h(∞) 2 、调节时间t =?)=1/T 1 K’(0)= T2 T
? 3 、r(t)=vt时,ess=?
4、求导关系
图3-7 一阶系统的单位阶跃响应
按照定义容易求得: td=0.69T tr =2.20T tp =不存在 ts=4T ( =2%) 3T ( =5%) %=0 n=0
响应曲线的初始斜率为1/T t d 1 T 1 c t e dt T T t 0
一阶系统的时间常数 T小,1/T大,初始陡, 上升快,ts小; T大,1/T小,初始平,上升慢,ts大。
(3) 峰值时间tp :响应超过稳态值,达到第一个 峰值所需要的时间。 (4) 调节时间ts :响应达到并停留在稳态值的5% 或2%误差范围内所需的最小时间。 (5) 超调量: 设c(tp)是在tp处的值,则
%
c t p c c
100%
(6)震荡次数 n :响应曲线在ts时刻之前震荡的次 数,曲线与输入稳态值相交次数的一半。
线性系统的重要结论(适合:线性定常) dr2 t d 2 r3 t d 3 r4 t r1 t 2 3
dt dt dt
有
dc2 t d 2 c3 t d 3 c4 t c1 t 2 dt dt dt 3
结论:系统对输入信号导数的响应等于 系统对输入信号响应的导数 同理:系统对输入信号积分的响应等于 系统对输入信号响应的积分
( r t t )
T 0
即 T >0 时系统稳定
一阶系统的单位脉冲相应曲线
动态性分析:一阶系统的单位阶跃响应
因为单位阶跃输入的拉氏变换为: X r ( s ) 1 s 可得 : X c (s) GB (s) X r (s)
1 1 Ts 1 s
注意: 性能指标按特征分为两类: 快速性指标:td , tr , tp , ts。 振荡性指标: n 若响应曲线无超调现象,则不定义 tp 。这时, 记 % =0(超调量为零) 最常用的的指标是: t s , % 。 理论上, t s , % 及 t r 指标是越小越好,但实际 中是做不到的。
图3-1 单位阶跃函数
它表示为:
xr (t ) 1(t ),或xr (t ) u(t )
单位阶跃函数的拉氏变换为:
1 X r ( s ) L[1(t )] s
2.斜坡函数 这种函数的定义是:
0,t 0 xr (t ) At,t 0
该函数的拉氏变换是:
A X r ( s ) L[ At ] 2 s
取Xc(s)的拉氏反变换,可得单位阶跃响应 : 1 1 1 1 1 1 xc (t ) L L 1 Ts 1 s s s T
(完整word版)现代控制理论习题解答(第三章)
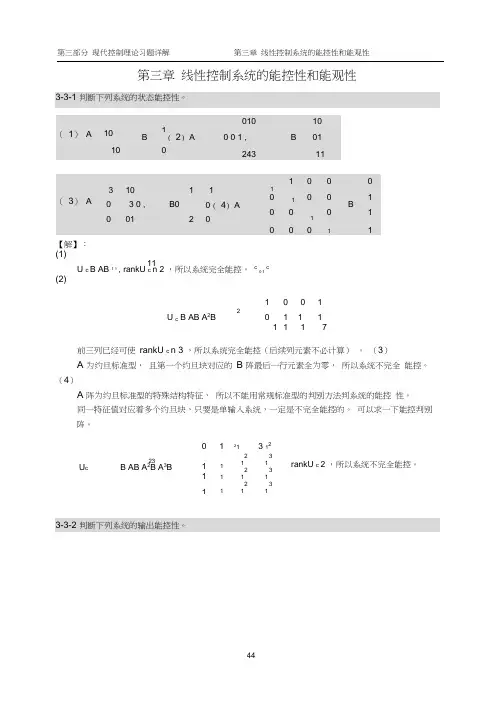
第三章 线性控制系统的能控性和能观性01010( 1) A10 1B( 2) A 0 0 1 ,B 011024311113 10 1 1( 3) A0 10 1 0 3 0 , B00 ( 4) AB0 0 11 001211【解】:(1)11U c B AB 1 1, rankU c n 2 ,所以系统完全能控。
c 0 1 c(2)10 0 1 2U c B AB A 2B1 1 11 1 17前三列已经可使 rankU c n 3 ,所以系统完全能控(后续列元素不必计算) 。
(3)A 为约旦标准型, 且第一个约旦块对应的B 阵最后一行元素全为零, 所以系统不完全 能控。
(4)A 阵为约旦标准型的特殊结构特征, 所以不能用常规标准型的判别方法判系统的能控 性。
同一特征值对应着多个约旦块,只要是单输入系统,一定是不完全能控的。
可以求一下能控判别阵。
1213 1223B AB A 2B A 3B2 3 U c1 1 12 13 1 11 12 31111rankU c 2 ,所以系统不完全能控。
3 1110 10 0 x0 3 0x 0 0ux0 01x 0u (1)0 0 12(2)61161101yxy10 0x1 10解】:1)311 已知 A 0 30,B0 001220 0 D CB CAB CA 2B 0 0 前两列已经使 rank D CBCAB110 1 0 00 , C ,D1 1 0 0 031112CA B m2, 所以系统输出能控。
(2) 系统为能控标准型,所以状态完全能控。
又因输出矩阵 状态维数 n ,所以状态能控则输出必然能控。
C 满秩,且输出维数 m 小于1 0x0 01xx1 1 (1)2 43 ; (2) 1 x 0;011y1 1xyx12 12 1 0 4 0 0x0 20xx4 0x(3);(4)0 030 1y0 1 1x y11 4x解】:1)已知 A01 00 242-3-3 判断下列系统的能观性。
第三章控制对象的动态特性习题与参考解答

第三章控制对象的动态特性习题与参考解答3-1 什么是自衡特性?具有自衡特性被控过程的系统框图有什么特点?1)在扰动作用破坏其平衡工况后,被控过程在没有外部干预的情况下自动恢复平衡的特性,称为自衡特性。
2)被控过程输出对扰动存在负反馈。
3-2 什么是单容过程和多容过程?1)单容:只有一个储蓄容量。
2)多容:有一个以上储蓄容量。
3-3 什么是控制通道和扰动通道(干扰通道)?对于不同的通道,对象的特性参数(K、T、τ)对控制有什么不同的影响?对于一个被控对象来说,输入量是扰动量和操纵变量,而输出是被控变量。
由对象的输入变量至输出变量的信号联系称为通道。
操纵变量至被控变量的信号联系称为控制通道;扰动量至被控变量的信号联系称为扰动通道。
一般来说,对于不同的通道,对象的特性参数(K、T、τ)对控制作用的影响是不同的。
对于控制通道:放大系数K大,操纵变量的变化对被控变量的影响就大,即控制作用对扰动的补偿能力强,余差也小;放大系数K小,控制作用的影响不显著,被控变量的变化缓慢。
但K太大,会使控制作用对被控变量的影响过强,使系统的稳定性下降。
在相同的控制作用下,时间常数T大,则被控变量的变化比较缓慢,此时对象比较平稳,容易进行控制,但过渡过程时间较长;若时间常数T小,则被控变量变化速度快,不易控制。
时间常数太大或太小,在控制上都将存在一定困难,因此,需根据实际情况适中考虑。
滞后时间τ的存在,使得控制作用总是落后于被控变量的变化,造成被控变量的最大偏差增大,控制质量下降。
因此,应尽量减小滞后时间τ。
对于扰动通道:放大系数K大对控制不利,因为,当扰动频繁出现且幅度较大时,被控变量的波动就会很大,使得最大偏差增大;而放大系数K小,既使扰动较大,对被控变量仍然不会产生多大影响。
时间常数T大,扰动作用比较平缓,被控变量变化较平稳,对象较易控制。
纯滞后的存在,相当于将扰动推迟τ0时间才进入系统,并不影响控制系统的品质;而容量滞后的存在,则将使阶跃扰动的影响趋于缓和,被控变量的变化相应也缓和些,因此,对系统是有利的。
3-1系统的时域性能指标

0 .0 5 y ( )
y ( )
或 0 .0 2 y ( )
y ( ) 2
tr td ts
t
稳态误差:系统稳定后实际输出与期望输出之间的差值。
16:13
10
小结
典型输入作用及其之间的关系 瞬态过程和稳态过程 系统响应的性能指标
16:13
11
16:13 7
⒊ 峰值时间 t p : y max 输出响应超过稳态值达到第 一个峰值ymax所需要的时间。y () ⒋ 最大超调量(简称超调量) % : 瞬态过程中输出响应的最大值 超过稳态值的百分数。
%
y max y ( ) y ( ) 100 %
y
0.05 y ( ) 或 0.02 y ( )
0
t
16:13
6
三、动态和稳态过程的性能指标
如果系统在阶跃输入下的动态性能满足要求,则在其他输入下 的动态性能也能令人满意,阶跃输入曲线如图所示: (一)动态性能 ⒈ 延迟时间 t d : 输出响应第一次达到稳态值 的50%所需的时间。
y ()
y
⒉ 上升时间:r t0t Nhomakorabeatd
tr
输出响应第一次达到稳态值y(∞)所需的时间。或指由稳态值 的10%上升到稳态值的90%所需的时间。
自动控制原理
自动化教研室
第三章 线性系统的时域分析
本章主要内容
1. 2. 3. 4. 5.
系统的时域性能指标 一阶系统的时域分析 二阶系统的时域分析 线性系统的稳定性分析 线性系统的稳态误差计算
16:13
2
3.1 线性系统的时域性能指标
time domain performance index
现代控制理论第三章

方法二:
转化为约旦标准形 ( Aˆ, Bˆ ) ,再根据 Bˆ 判断
方法三: 传递函数
3.2 线性连续系统的能控性
方法一:线性定常连续系统(A,B), 其状态完全能控的 充要条件是其能控性矩阵的秩为n,即:
rankQc = n Qc = [ B AB A2B … An 1B ]
0 0 2
3
4 1 0
4 2
(2)
x (t)
0
4
0 x(t) 0 0u(t)
0 0 2
3 0
3.2 线性连续系统的能控性 方法三:
3.2 线性连续系统的能控性 例:从输入和状态矢量间的传递函数确定其能控性?
3.2 线性连续系统的能控性 例:判断线性连续系统能控性?
解:
3.2 线性连续系统的能控性
3.3 线性系统的能观测性
例:判断能观测性?
x (t)
2 1
1 3
x(t
)
1
1
u(t)
y(t
)
1 1
0 0 x(t)
解:
C Q0 CA
10 1 0
2 1 2 1
rankQo = 2 = n
系统能观测
3.3 线性系统的能观测性
例: 若系统的状态空间表达式为
x (t)
a d
5
x(t
)
1
7
(2)
x (t)
5
x(t)
1
y(t) 0 4 5x(t)
3 2 0 y(t) 0 3 1 x(t)
(3)
3 1 0
0 3 1
x (t) 0 0 3
x(t)
2
第三章控制论

例子
图中控制装置的输入为给定温度600℃与测量 元件测出的实际炉温之差,当这个温度差大于 规定的精度范围时, 控制装置发出控制, 缩小炉 温与设定温度600℃之间的差值。一旦炉温达 到所要求的精度范围, 控制装置停止控制,这 样炉温就被控制在600℃左右的精度范围内。
3、传递函数
简单的说就是输入输出的关系,即输入信号从系统的输入 端到输出端的变化方式。它通常用输出与输入之比来表示,有 时也用图形和表格。
控制论主要研究系统中普遍存在的共同行为方 式和被考察系统中展开的信息调节过程。
它与信息论不同,信息论在于研究信息的运动 规律和过程,而控制论则主要讨论系统如何取得信 息、处理信息并利用信息来调节自己得行为方式实 现系统所追求得的目标。
经典控制论——现代控制论——大系统 控制理论
研究大系统的结构方案、动方向上看,输入是从环境 到系统,输出是从系统到环境。
从原因和结果方面看,输入是原因,输出是结果。
联系:
输入输出是相对的 反馈机制说明输入输出是相互作用、相互转化的
例子
某加热炉,工业生产要求炉温必须恒定保持在600℃左右,精度范围为 ±1℃。可以将加热炉作为被控对象采用控制装置来构成一个自动 控制系统,控制加热炉的温度在600℃左右的精度范围内变化。系 统框图:
为控制论的产生和发展提供强有力的工具
统计数学:概率论、随机过程理论 统计力学:经典力学
2、生命科学为控制论的产生提供了可类比对象
从系统追求目的的行为方式看,任何系统在获取信息、处理信 息和利用信息来达到自己的控制目的上都是相似的。
3、数理逻辑学和计算机科学的形成是控制论产生的前奏
系统接收外界的刺激后,只要这个刺激量达到了系统作出应答 所必须的阈值它就会作出应答,否则它就完全不应答。
现代控制理论第三章
B
AB
0 1 An 1B n 1
如果系统是能控的,对于任意给定的初始状态x(0)都 能解出 i , i 0, , n 1,其有解的充分必要条件为
rank B AB An 1 B n
判断下面系统的能控性
输出能控性定义:如果系统的输入信号能在有限的 时间区间[t0,tf]内,将系统的任意初始输出转移到y(tf), 那么该系统为输出完全能控的。
输出能控性判据:考虑系统
x ' Ax Bu y Cx Du
状态完全能控的充分必要条件是
rank CB CAB CAn 1 B D m
上式表明,根据在[0,tf]时间的量测值y(t),能够 将初始状态x(0)唯一地确定下来的充要条件是
C CA n rank n 1 CA
(1)在能观测性定义中之所以把其规定为对初始 状态的确定,是因为一旦确定了初始状态,便可以 根据给定的输入信号u(t),利用状态转移方程求出系 统在各个瞬时的状态。 (2)能观测性表示的是y(t)反映状态向量x(t)的能 力,考虑到输入信号u(t)所引起的输出是可计算的, 所以在分析能观测性问题时,常令u(t)=0。
S1的能控性等价于S2的能观性
S1的能观性等价于S2的能控性
四、能控标准型和能观标准型(单变量系统线性系统) 1 、能控标准型 若系统的状态空间表达式为:
x ' Ac x bcu y Cc x
0 Ac 0 an
1 0 an 1
0 1 a1
能控性判据:考虑系统
x ' Ax Bu
状态完全能控的充分必要条件是
rank B AB An 1 B n
自控(第六版 胡寿松)第三章
3.1
时间响应性能指标
3.2
3.3
一阶系统的时域响应
二阶系统的时域响应
3.4
3.5
系统的稳定性分析
系统稳态性能分析
2
3.1
时间响应性能指标
工程实际中,有些系统的输入信号是已知的(如恒值系 统),但对有些控制系统来说,常常不能准确地知道其输 入量是如何变化的(如随动系统)。
因此,为了方便系统的分析和设计,使各种控制系统有一 个进行比较的统一的基础,需要选择一些典型试验信号作 为系统的输入,然后比较各种系统对这些输入信号的响应。
11
y(t) p
1 0.5 0
稳态误差
td tr t p
ts
t
峰值时间tp:响应超过其稳态值到达第一个峰值所需时间。 调节时间ts:响应到达并保持在稳态值内所需时间。 超调量%:响应的最大偏离量h(tp)与稳态值h(∞)之差的百 分比,即 h( t p ) h() % 100% h() 稳态性能:由稳态误差ess描述。
17
3.2.2 单位斜坡响应
设系统的输入为单位斜坡函数r(t)=t,其拉氏变换为 R( s ) 1 / s 2 则输出的拉氏变换为
C ( s) 1 1 1 T T 2 2 Ts 1 s s s s 1
t T
T
t T
r(t)=t
C ( t ) t T Te
R( s ) L[ r ( t )] A ( t )e st dt
0
A ( t )e dt A ( t )e st dt A
st 0 0
0
单位脉冲函数的拉氏变换为R(s)=1。
现代控制理论第三章答案可修改全文
xc xc
0u 0
y cRc 1
1
1
xc xc
【习题3-12】试将下列系统按能观性进行结构分解。
1 2 1 0
(1) x 0 1
0
x
0u
1 4 3 1
y 1 1 1x
【解】判别能观性
c 1 1 1
N
cA
2
3
2
cA2 4 7 4
构造变换矩阵
Rank(N ) 2 n
将能控子空间按能观性分解
xc
0 1
8 1/ 3 6xc 1/ 6
1/ 3 1 1/ 3xc 0u
y1 1 2xc
c 1 2 Nc cA 2 4
Rank(Nc ) 1
Ro1
1 1
2
0
0 1 Ro 1/ 2 1/ 2
按能观性分解后:
0 0
即:
2 1 1
(2)
A
1 3
2
4
b
1 1
c 1
0
【解】M b
Ab
1 1
1 2
3
4
c 1 0
N cA 1
2
1 M
1
1 2 3 4
3 4 1 2
0
10
N
1
2 2 0
完全能控完全能观的条件:
3 2
4
0
1
2
0
(3)
M b
0 0 2 1
A 1
0
3
b
2
Ac 2
Tc21 ATc2
0 1
5 4
bc2
Tc21b
1 4
7 1
31 1 1
1 0
自动控制原理-胡寿松-第三章-线性系统时域分析法
课前提问
3-3 二阶系统的时域分析(非常重点、难点)
二阶系统定义:能够用二阶微分方程描述的系统称为二阶系统。 本节内容
0. 预备知识 1. 二阶系统的数学模型 2. 二阶系统的单位阶跃响应 3. 欠阻尼二阶系统的动态过程分析 4. 过阻尼二阶系统的动态过程分析 5. 二阶系统的单位斜坡响应 6. 二阶系统性能的改善 7. 非零初始条件下二阶系统的响应过程
超调量 % :
显然 h(tp) hmax
若 h(tp) h() 则响应无超调
实际中,常用的动态性能指标
tr
tp
评价系统起始段的响应速度;
ts
评价系统整个过渡过程的响应速度,是响应速度和阻尼程度的综合指标。
%
评价系统的阻尼程度;
思考:稳态误差从图中怎么看?
3-2 一阶系统的时域分析
一阶系统定义:能够用一阶微分方程描述的系统称为一阶系统。
第三章 线性系统的时域分析法
系统的数序模型确定后,便可以用多种不同的方 法去分析控制系统的动态性能和稳态性能。
在经典控制理论中
时域分析的一般思路:
时域分析法 根轨迹法 频域分析法
数数数数
数数数数数数数 求解微分方程
数数数数
数数数数
优点:直接在时间域对系统进行分析,具有直观、准确的 优点,并可以提供系统时间响应的全部信息。
本章内容
▪ 3-1 系统时间响应的性能指标 ▪ 3-2 一阶系统的时域分析 ▪ 3-3 二阶系统的时域分析 ▪ 3-4 高阶系统的时域分析 ▪ 3-5 线性系统的稳定性分析 ▪ 3-6 线性系统的稳态误差计算 ▪ 3-7 控制系统时域设计
第三章李雅普诺夫稳定性分析
xe为该系统的一个平衡状态。
Page: 14
Modern Control Theory
3-3 李雅普诺夫稳定性
现 代 三、 李雅普诺夫意义下的稳定性定义 控 制 1.李雅普诺夫意义下的稳定性 理 x 定义: 0, ( , t0 ) 当x0满足: 0 xe 论 有 x (t ; x0 , t0 ) xe
2、内部稳定性:
系统在受到小的外界扰动后,系统状态方程解的收敛性,而与输入作用无关。
系统的稳定性都是相对平衡状态而言的。
Modern Control Theory
Page: 13
3-3 李雅普诺夫稳定性
现 代 二、对象及其平衡状态 控 制 1、系统: x f ( x, t ) 理 论
其解:
2
半正定
2
3)
2 V x x12 x2
V x 3x1 2 x2
半负定
5)
2 V x x1 x2 x2
不定
Page: 9
Modern Control Theory
3-2 预备知识
现 代 5) 不定:能找到 -x≠0,使 V x xT Px 0 控 又能找到-x≠0,使V(x)<0, 称其为不定 制 理 论
x2
1 1 1 x1 x3 1 3 1 x2 1 1 3 x3
p1 1
Modern Control Theory
p2 4
p3 2
Page: 11
3-2 预备知识
现 代 控 制 理 论
方法二:配方法
2 2 V ( x) x12 3x2 3x3 2x1x2 2x2 x3 2x1x3