
单排双级行星轮运动特性方程式的推演
1
单排双级行星轮运动特性方程式的推演
李书江
1单排双级行星轮系的结构,如图所示。
下图为受力图,其中R 1、R 2、R 3、R 4分别为太阳轮、齿圈及两个行星轮的节度圆半径;F 1、F 2、F 3、F 4、F 5分别是太阳轮、齿圈、两行星轮及行星架相互之间的作用力;A 是太阳轮、齿圈和行星架的运动中心;B 、C 分别为两个行星轮的自转中心。
2单排双级行星轮系运动特性方程式的推导
2.1分析行星轮B 的平衡
(1)根据行星轮力矩平衡条件,有:
3133R F R F ⨯=⨯,即,F 1=F 3
(2)根据行星轮力的平衡条件,有:
0431=++F F F
故,在⊥AB 方向的分力有:
2 F 41=F 1+F 3cos a ,即,F 41=F 1(1+cos a )
2.2分析行星轮C 的平衡
(1)根据行星轮力矩平衡条件,有:
43342R F R F ⨯=⨯,即,F 2=F 33
由于,F 1=F 3,F 33=F 3(作用力与反作用力) 故,
F 2= F 1 ,F 33= F 1
(2)根据行星轮力的平衡条件,有: 03352=++F F F
故,在⊥AC 方向的分力有:
F 51=F 2+F 33cos b ,即,F 51= F 1(1+cos b )
2.3 求解三元件转矩
令三元件中太阳轮、齿圈及行星架的转矩分别为M 1、M 2、M 3,则:
M 1=F 1×R 1 ;
M 2 = -F 2×R 2= -F 1×R 2 ;
M 3= F 51(R 2-R 4) -F 41(R 1+R 3)
= F 1(1+cos b )(R 2-R 4)-F 1(1+cos a )(R 1+R 3)
2.4有关尺寸关系
(1)由图.2不难看出,
∠b=∠c ;∠a=∠d=180°-∠f
(2)在三角形△ABC 中,根据余弦定理得:
)
)(()()()(cos cos 4243231242243R R R R R R R R R R c b -++--++== ))(()()()(cos )180cos(cos 31432
43231242R R R R R R R R R R f
f a o +++-+--=-=-=
2.5功率守恒
根据能量守恒定律,太阳轮、行星架及齿圈三元件的输入和输出功率相等,即三者功率代数和为零,即:
M 1×n 1+M 2×n 2+M 3×n 3=0
式中n 1、n 2、n 3分别为太阳轮、齿圈、行星架
转动角速度。
将2.2.3的M 1、M 2、M 3以及2.2.4中的cosa 、cosb 代入上式,整理得:
n 1×R 1+ n 3×(R 2﹣R 1) = n 2×R 2-------(1)
3单排双级行星轮系运动特性应用式
3.1齿轮传递关系
由齿轮传递原理可知,模数相同的齿轮才能配对使用。
因此,单排行星轮系相啮合各齿轮的模数均相同。
若太阳轮和齿圈的齿数分别为Z 1、Z 2,那么:
2 R 1 = m ×Z 1 2 R 2 = m ×Z 2
3.2运动特性方程应用式
将3.1中的两式代入(1),得出单排双级行星轮系运动特性应用式:
n 1 Z 1+ n 3( Z 2 -Z 1)= n 2 Z 2
3。
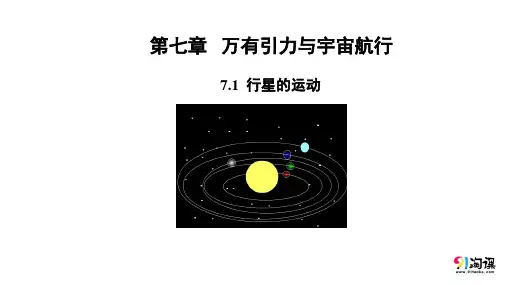
人教版(新教材)高中物理必修2精品课件2:7.1行星的运动
万有引力定律
在中学阶段,我们将椭圆轨道按照圆形轨道处理,则开普勒定律描述为:
1.所有的行星围绕太阳运动的轨道都 是椭圆,太阳处在所有椭圆的一个焦 点上 2. 对于每一个行星而言,太阳和行星的 连线在相等的时间内扫过相等的面积
3.所有行星的轨道的半长轴的三次方跟 它的公转周期的二次方的比值都相等
1.行星绕太阳运动的轨道十分接近圆, 太阳处在圆心
万他的导师家第谷所记录的数据时, 也是以行星绕太阳做匀速圆周运动的模型来思考问题的,但是所 得结果却与第谷的观测数据至少有8分的角度误差。当时公认的第 谷的观测误差不超过2分,开普勒想,这不容忽视的8分也许是因 为人们认为行星绕太阳做匀速圆周运动所造成的。至此,人们长 期以来视为真理的观念——天体做匀速圆周运动,第一次受到了 怀疑。后来开普勒又仔细研究了第谷的观测资料,经过四年多的 刻苦计算先后否定了19种设想,最后终于发现了天体运行的规律 开普勒三大定律。
万有引力定律
第三定律公式表述:
a3 T2
k
1. a 指椭圆轨道的半长轴,T指行星公转周期 2. 开普勒定律不仅适用于行星,也适用于卫星,只不过 此时比值 k 是由中心天体所决定的另一恒量。
万有引力定律
类 比 家 庭 姓 氏
张家一家
万有引力定律
在中学阶段,我们将椭圆轨道按照圆形轨道处理
万有引力定律
2.对于某一行星来说,它绕太阳做圆 周运动的角速度(或线速度)不变, 即行星做匀速圆周运动 3.所有行星的轨道的半长轴的三次方 跟公转周期的二次方的比值都相等。 即R³/T²=k
万有引力定律
课堂小结
一、地心说与日心说 地球是中心→地球偏心→ 太阳是中心→宇宙无限 (科学精神推动了认识发展) 二、行星运动定律 1、第一定律(轨道定律) 2、第二定律(面积定律 3、第三定律(周期定律) R 3/ T2 =k (k是一个只与中心天体质量有关的物理量)
变轨和双星问题课件
轨道变化的形式
对地球的影响
轨道变化可以表现为周期性变化、椭圆化、偏心率变化等。
双星系统的轨道变化可能会影响地球的轨道运动,从而影响地球的气候和生态系统的稳定性。
03
02
01
04
变轨问题的数学模型
ห้องสมุดไป่ตู้
牛顿第二定律是描述物体运动状态改变的规律,即F=ma,其中F表示物体受到的合外力,m表示物体的质量,a表示物体的加速度。在变轨问题中,我们需要根据已知的力和运动状态,求解未知的运动状态。
双星变轨问题
双星系统是由两个恒星在引力作用下绕其公共质心运动的天体系统。
定义
双星系统通常在分子云中形成,当两个独立的恒星形成后,它们之间的引力相互作用使它们形成一个双星系统。
形成过程
根据两颗恒星之间的距离和轨道特性,双星系统可以分为近双星和远双星。
分类
双星系统的轨道变化是由于恒星之间的相互作用力,包括引力相互作用和恒星物质交换。
天文学中的变轨问题研究也是变轨问题的一个重要应用领域。通过对天体变轨现象的研究,可以深入了解天体的运动规律和演化历程,有助于推动天文学的发展。
例如,研究彗星的轨道变化,可以了解彗星的起源和演化历程;研究行星的轨道变化,可以了解行星的演化历程和形成机制。
06
变轨问题的未来发展
随着科技的不断进步,变轨技术将得到进一步优化,提高变轨精度和效率。
许多长周期彗星的轨道都是双曲线轨道变轨的例子,其轨道从双曲线变为椭圆或抛物线。
在双曲线轨道变轨问题中,通常需要用到万有引力定律和开普勒定律等公式来描述和预测轨道的变化。
双曲线轨道变轨通常发生在彗星等小天体上。当彗星在远离太阳时,由于太阳的引力作用,其轨道可能会从双曲线变为椭圆或抛物线。
双星系统专题知识专业知识讲座

本文档所提供的信息仅供参考之用,不能作为科学依据,请勿模仿。文档如有不
双星的运动 当之处,请联系本人或网站删除。
显示轨迹线 隐藏轨迹线
本文档所提供的信息仅供参考之用,不能作为科学依据,请勿模仿。文档如有不
根据双星模当型之处讨,请论联系双本星人或运网站动删除特。 点:
• 1.两颗恒星做什么运动?画出各自的运动轨 迹,并标出对应的轨道半径? • 匀速圆周运动
• 2.两颗恒星的线速度与半径及质量有什么关系? (用V=RW或线速度的定义式推导)
解: ω1 =ω2 (1) V1=r1ω1 (2) V2=r2ω2 (3)
由(1)、(2)、(3)得
V1:V2=r1:r2=m2:m1
思考:两颗恒星的向心加速度与质量的关系?(向心力公式推导)
a1:a2=m2:m1
本文档所提供的信息仅供参考之用,不能作为科学依据,请勿模仿。文档如有不
匀速圆周运动相等相等和和万有引力向心力作用力反作用力越大越小质量大的物体文档仅供参考如有不当之处请联系改正
本文档所提供的信息仅供参考之用,不能作为科学依据,请勿模仿。文档如有不
学习目标:当之处,请联系本人或网站删除。
1、了解双星模型。
2、理解双星模型的特点及其运动规律。
3、会用万有引力定律及相关公式解决双星 问题。
• 5.两颗恒星间的距离和各自做圆周运动的轨道 半径是否相同?找出对应的轨道半径与两者间 距离的关系?
不相等 L=r1+r2
本文档所提供的信息仅供参考之用,不能作为科学依据,请勿模仿。文档如有不 当之处,请联系本人或网站删除。
根据向心力的来源推导各物理量的关系
• 1.两颗恒星的旋转中心有什么特点?两颗恒星的 质量与半径有什么关系?(万有引力与含有角速 度的向心力表达式联立)
单排双级式行星齿轮机构的速比计算
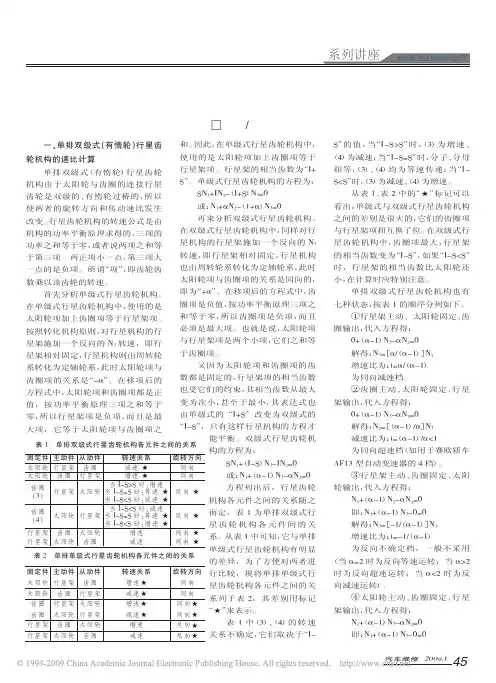
种前部输入轴输入、前部行星架输出 的结构。
变速器的执行元件有:前进档离 合器 C1、倒档离合器 C2、惯性离合器 C3、超速档离合器 C( 4 图 1 中的 C0)、 2/4 档制动器 B( 1 可带动和制动两太 阳轮)、1/倒档制动器 B2、单向离合器 F( 0 可带动后齿圈)和 F( 1 可带动或制 动前齿圈)。前、后两排的传动系数 为:
系列讲座 AUTOMOBILE MAINTENANCE
单排双级式行星齿轮机构的速比计算
□上海/邓正思
一、单排双级式(有惰轮)行星齿 和。因此,在单级式行星齿轮机构中,
轮机构的速比计算
使用的是太阳轮项加上齿圈项等于
单排双级式(有惰轮)行星齿轮 行星架项。行星架的相当齿数为“I+
机构由于太阳轮与齿圈的连接行星 S”。单级式行星齿轮机构的方程为:
45 汽车维修 2009.1
系列讲座 AUTOMOBILE MAINTENANCE
解得:N1=-(α-1)N3 减速比为:i=-(α-1)
动变速器,它有 3 个档位(1 档、倒档 和超速档)是双级式行星齿轮机构工
由上式可知,它们的旋转方向 作,现详细介绍如下。
相反,但其转速关系比较复杂,可以
赛欧 轿 车 装 备 的 AF13 型 自 动
表 1 单排双级式行星齿轮机构各元件之间的关系
固定件 主动件 从动件
转速关系
旋转方向
太阳轮 行星架 齿圈
减速 ★
同向
太阳轮 齿圈 行星架
增速 ★
同向
齿圈 (3)
当 I-S>S 时:增速 行星架 太阳轮 当 I-S=S 时:等速 ★ 反向 ★
当 I-S<S 时:减速 ★
齿圈 (4)
当 I-S<S 时:减速 太阳轮 行星架 当 I-S=S 时:等速 ★ 反向 ★
杠杆法在复合轮系教学上的应用
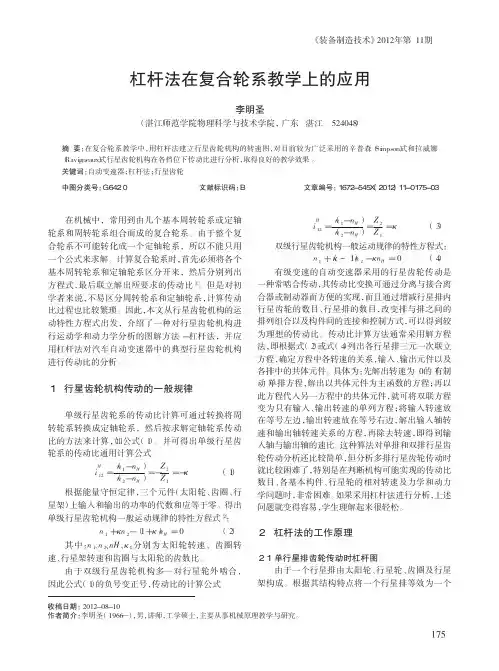
星架)上输入和输出的功率的代数和应等于零。得出
单级行星齿轮机构一般运动规律的特性方程式[2]:
n1 + κn2 - (1 + κ)nH = 0
(2)
其中:n1、n2、nH、κ1 分别为太阳比。
由于双级行星齿轮机构多一对行星轮外啮合,
因此公式(1)的负号变正号,传动比的计算公式
《装备制造技术》2012 年第 11 期
杠杆法在复合轮系教学上的应用
李明圣
(湛江师范学院物理科学与技术学院,广东 湛江 524048)
摘 要:在复合轮系教学中,用杠杆法建立行星齿轮机构的转速图,对目前较为广泛采用的辛普森(Simpson)式和拉威娜 (Ravigneaux)式行星齿轮机构在各档位下传动比进行分析,取得良好的教学效果 。 关键词:自动变速器;杠杆法;行星齿轮
要,既可以将杠杆重叠,又可以将杠杆分开:重叠时,
将相互连接的部分合并为一个点;将杠杆分开时,连
接点用一水平线来表示。两种情况都要对杠杆的力
臂进行调整,调整时要保证连接部分合并点之间的
力臂长度相等,并且各杠杆力臂长度比不变,这样将
多个行星排的杠杆图合并为一个总杠杆图,并在图
上标上离合器 C、制动器 B、单向离合器 F 以及输入
数目、各基本构件、行星轮的相对转速及力学和动力
学问题时,非常困难。如果采用杠杆法进行分析,上述
问题就变得容易,学生理解起来很轻松。
2 杠杆法的工作原理
2.1 单行星排齿轮传动时杠杆图 由于一个行星排由太阳轮、行星轮、齿圈及行星
架构成。根据其结构特点将一个行星排等效为一个
收稿日期:2012-08-10 作者简介:李明圣(1966—),男,讲师,工学硕士,主要从事机械原理教学与研究。
单排单行星齿轮机构一般运动规律方程式

单排单行星齿轮机构一般运动规律方程式1. 引言1.1 概述在现代机械领域中,齿轮传动作为一种常见的传动方式,被广泛应用于各种机械装置和设备中。
单排单行星齿轮机构作为其中的一类特殊结构,在其简洁紧凑的设计和高效率的工作原理下取得了广泛关注。
本文将深入研究单排单行星齿轮机构的运动规律方程式,以揭示其运转过程中的内部性质与特点。
1.2 文章结构本文共分为五个主要部分。
引言部分(第1节)简要介绍了撰写这篇长文的背景,并对文章所涉及内容进行了预览。
接下来是单排单行星齿轮机构的介绍(第2节),包括其定义和组成部分、工作原理以及应用领域。
之后是关键部分,即单排单行星齿轮机构的运动规律方程式(第3节),包括转速比计算公式推导、输入输出转矩计算方法以及齿轮传动效率分析与优化。
第4节将通过实例分析与研究结果展示来验证前面提到的方程式和方法的可行性,并介绍运动规律的仿真验证与实际应用案例。
最后,文章将在结论与进一步研究建议部分(第5节)总结研究结果并提出未来扩展研究的建议。
1.3 目的本文的目的在于通过深入研究单排单行星齿轮机构的运动规律方程式,揭示其内部传动特性和工作原理。
通过对转速比计算公式推导、输入输出转矩计算方法以及齿轮传动效率分析与优化等方面进行详细探讨,旨在为工程师提供一个全面且系统的了解和应用指南。
同时,本文还将通过实例分析与研究结果展示验证所提出的方程式和方法,并展示其在实际应用中的有效性和可行性。
最后,本文将总结当前研究结果,并提出进一步扩展研究方向的建议,以促进该领域未来更深入而宏观的发展。
2. 单排单行星齿轮机构的介绍2.1 定义和组成部分单排单行星齿轮机构是一种常见的传动装置,由一个太阳齿轮、多个行星齿轮和一个内六角环齿轮组成。
其中,太阳齿轮位于中心,行星齿轮与太阳齿轮相互啮合,并通过内六角环齿轮将力传递到外部。
2.2 工作原理在单排单行星齿轮机构中,太阳齿轮为输入端,通过其旋转驱动行星齿轮运动。
人教版高中物理必修二第六章行星的运动(19张)-PPT优秀课件
地 心 说
地球是宇宙的中心,并且静止不动,一切行 星围绕地球做圆周运动
哥白尼
日 心 说 太阳是宇宙的中心,并且静止不动,一切行星都
围绕太阳做圆周运动。
怎么回 事呢?
第 谷(丹麦天文学家) 否定19 种假设 开普勒(德国天文学家)
二十年的精心观测 8分的误差 四年多的刻苦计算 行星轨道为椭圆
3、开普勒第三定律 (周期定律)
所有行星的椭圆轨道的半长轴的三次方跟公转 周期的二次方的比值都相等。
即:a3 / T 2 = k
半短轴b
人教版高中物理必修二 第六章第一节 行星的运动 课件(共19张PPT)【PPT优秀课件】-精 美版
焦点
半长轴a
人教版高中物理必修二 第六章第一节 行星的运动 课件(共19张PPT)【PPT优秀课件】-精 美版 人教版高中物理必修二 第六章第一节 行星的运动 课件(共19张PPT)【PPT优秀课件】-精 美版
人教版高中物理必修二 第六章第一节 行星的运动 课件(共19张PPT)【PPT优秀课件】-精 美版
练习2:神舟六号沿半径为R的圆周绕地球运动,
其周期为T,如果飞船要返回地面,可在轨道上的 某一点A处,将速率降低到适当数值,从而使飞
船沿着以地心为焦点的特殊椭圆轨道运动,椭圆 和地球表面在B点相切,如图所示,如果地球半 径为R0,求飞船由A点到B点所需的时间。
人教版高中物理必修二 第六章第一节 行星的运动 课件(共19张PPT)【PPT优秀课件】-精 美版
练习1:如图所示是行星m绕恒星M运动情况 的示意图,下列说法正确的是( ) A.速度最大点是B点 B.速度最小点是C点 C. m从A到B做减速运动 D. m从B到A做减速运动
人教版高中物理必修二 第六章第一节 行星的运动 课件(共19张PPT)【PPT优秀课件】-精 美版
高中物理专题6.1行星的运动讲基础版含解析新人教版必修2
高中物理专题6.1行星的运动讲基础版含解析新人教版必修26、1 行星的运动※知识点一、两种对立的学说内容局限性地心说地球是宇宙的中心,而且是静止不动的,太阳、月亮以及其他行星都绕地球运动都把天体的运动看得很神圣,认为天体的运动必然是最完美、最和谐的匀速圆周运动,但计算所得的数据和丹麦天文学家第谷的观测数据不符日心说太阳是宇宙的中心,而且是静止不动的,地球和其他行星都绕太阳运动※知识点二、开普勒行星运动定律定律内容公式或图示开普勒第一定律所有行星绕太阳运动的轨道都是椭圆,太阳处在所有椭圆的一个焦点上开普勒第二定律从太阳到行星的连线在相等的时间内扫过相等的面积开普勒第三定律所有行星的轨道的半长轴的三次方跟它的公转周期的二次方的比值都相等公式:,k是一个与行星无关的常量★1、开普勒第一定律说明了不同行星绕太阳运行时的椭圆轨道是不同的。
2、开普勒第二定律说明了行星在近日点的速率大于在远日点的速率。
3、开普勒第三定律(1)表达式=k,其中a是椭圆轨道的半长轴,T为公转周期,k是与太阳质量有关而与行星无关的常量。
(2)行星的椭圆轨道都很接近圆。
在近似的计算中,可以认为行星以太阳为圆心做匀速圆周运动。
若用r代表轨道半径,T代表周期,开普勒第三定律可以写成=k。
(3)开普勒定律不仅适用于行星,也适用于卫星,此时k是由行星的质量决定的。
★1、适用范围天体的运动可近似看成匀速圆周运动,开普勒第三定律既适用于做匀速圆周运动的天体,也适用于做椭圆运动的天体。
2、用途(1)知道了行星到太阳的距离,就可以由开普勒第三定律计算或比较行星绕太阳运行的周期。
反之,知道了行星的周期,也可以计算或比较其到太阳的距离。
(2)知道了彗星的周期,就可以由开普勒第三定律计算彗星轨道的半长轴长度,反之,知道了彗星的半长轴也可以求出彗星的周期。
3、k值:表达式=k中的常数k,只与中心天体的质量有关,如研究行星绕太阳运动时,常数k只与太阳的质量有关,研究卫星绕地球运动时,常数k只与地球的质量有关。
自动变速器行星齿车轮系统传动原理
动,这种运动状态
我们称之为“差
动传动”。
Ⅲ:齿轮l的
自动变速器行星齿车轮系统传动原理
作者: 作者单位: 刊名:
英文刊名: 年,卷(期): 引用次数:
李巍
汽车维修 AUTOMOBILE MAINTENANCE 2004,(8) 0次
本文链接:/Periodical_qcwx200408034.aspx
以上是单排行星轮系几种特殊 传动方案的传动比演算方法,对于 更为复杂的复合式行星轮系,我们 只要记住单排行星轮系的运动特性 方程式rll+d n2一(1+仅)n3=0,并结合 轮系各元件之间的具体连接方式, 便可精确地推导出运行机构的传动 状态。
(未完待续)
万方数据
2004…AUmTOM吣OBI怔LE⑧
仅=百Z2=鲁,R2=吣
同时行星架半径与太阳轮、内 齿圈半径有如下关系:
R3-譬粤:掣R。
根据杠杆力矩的平衡,可得到 行星齿轮的力平衡条件为:
Pl=P2币口P3=一2P2 因此,太阳轮、内齿圈和行星架 的力矩关系可写成:
Ml=PlRI
M2=a PlRl
(1)
M3=一(d+1)PlRl 根据能量守恒定理,三元件的
作用于内齿圈2上的力矩:M:=
P2R2
传动方案进行计算。 1.齿圈制动、太阳轮输
入、行星架输出 由于内齿圈制动,式
(3)中n:=O,传动比为:
i13=,+d=-每
再谈行星齿轮机构的运动规律
再谈行星齿轮机构的运动规律专家会诊————一——编者按:本刊2006年第10期刊登了————一——————————~————,曹利民老师的《丰田A761/A760自动变速器动力传递路线分析》一文后,收到了一些读者的来电或来信,指出文中给出了单级行星齿轮机构和双级行星齿轮机构的运动规律,但其中对双级行星齿轮的运动规律(见表1)与某知名专家编写的教材中给出的运动规律(见表2)有所不同,不知哪个是正确的.也有的读者说,自己已经动手转动双级行星齿轮机构,实际的运动规律与曹利民老师给出的结论一致,但不知这一结论的理论依据是什么.本刊将这些读者反馈转交给了曹利民老师,这是他给出的答复.表1双级行星齿轮机构的运动规律(本刊)表2双级行星齿轮机构的运i由规律(其他教材)■谨.|l彰J1l-l≥J1一一叠一啊目■I=_i一1太阳齿轮行星齿轮架内齿圈1一增速反向1减速同向仑行星架齿圈减速同向2行星齿轮架太阳齿轮内齿圈1一1宅齿圈行星架增速同向3行星齿轮架内齿圈太阳齿轮减速同向一14内齿圈行星齿轮架太阳齿轮1一!增速同向行星架太阳轮不确定l'x.1-J5太阳齿轮内齿圈行星齿轮架减速同向1太阳轮行星架不确定厦l口J6内齿圈太阳齿轮行星齿轮架增速同向程齿圈太阳轮增速同向7任两原件连成一体1直接传动襄太阳轮齿圈减速同向即无任一元件锁定又无任二元件连成一体三元件不传递动力自由转动再谈行星齿轮栅构的运动规律读者朋友,大家好:你们的反馈转交给我后,有些已给了回复,有些还没有回复,因人数较多,在这里一并回复.我们已熟悉了定轴轮系中齿轮啮合的运动规律,◆图2614T45E60汽车维修技师◆图262(待续)比如齿轮的外啮合改变旋转方向;齿轮的内啮合不改变旋转方向;多级齿轮啮合的传动比只与最初级和最末端齿轮的齿数有关系,与中间轮的多少及轮的齿数没有关系等等.在行星齿轮机构中,如果行星架固定,还可以按定轴轮系齿轮啮合的运动规律和传动比计算方法来推断;如果行星架不固定,则行星齿轮在自转的同时,还随着行星架的转动而公转,这使得定轴轮系的运动规律及传动比的计算方法有所不同.行星齿轮机构的运动规律分析的基础是定轴轮系,双级行星齿轮机构运动规律的分析基础是单级行星齿轮机构,下面先看一下单级行星齿轮机构的运动规律.最简单的行星齿轮机构由一个太阳轮,一个内齿圈和一个行星架组成,我们称之为一个单排单级行星排,如图1所示.由于行星齿轮机构具有两个自由度,为了获得固定的传动比,需将太阳轮,齿圈或行星架三者之一制动(转速为o)或约束(以某一固定的转速旋转),以获得我们所需的传动比如果将三者中的任何两/t-连接为一体,则整个行星齿轮机构以同一速度旋转.1.太阳轮2.行星轮3.内齿lI4.行星架!虽皇壁堡垦堂整塑行星齿轮机构的运动规律包括旋转方向和传动比两个重要指标,目前,在自动变速器的资料中,有关传动比的计算公式有以下几个:(nl—nH)/(n3一nH)=--Z3/Zl式(1)式中:n.一太阳轮转速n一行星架转速n一内齿圈转速Z.一太阳轮齿数Z一内齿圈齿数nl+o【n2一(1+o【)n3—0式(2)式中:n,一太阳轮转速n,一内齿圈转速n一行星架转速o【:内齿圈齿数/太阳轮齿数一Z,/Z.Z2一Z.+Z3式(3)式中:Z.一太阳轮齿数Z,一行星架假想齿数Z一内齿圈齿数下面对这3个公式的原理及推导过程作以介绍.上面提到的定轴轮系齿轮传动比计算公式为i一(一1)(所有的从动齿轮数乘积)/(所有的主动齿轮数乘积)一(一1)mZ/Z.,它对行星齿轮机构是不适用的.因为在行星齿轮机构中,星轮在自转的同时,还随着行星架的转动而公转,这使得定轴轮系传动比的计算方法不再适用.我们可以用"相对速度法"或"转化机构法"对行星齿轮机构的传动比进行分析,这一方法的理论依据是"一个机构整体的绝对运动并不影响其内部各构件间的相对运动",这就好像手表表针的相对运动并不随着人的行走而变化一样,这一理论是一位名叫Willes的科学家于1841年提出的.假定给整个行星轮系加上一个绕中心点旋转的运动(一),这个运动的角速度与行星架转动的角速度(co)相同,但方向相反,这时行星架静止不动,使星轮的几何轴线固定,我们就得到了一个定轴轮系,这样就能用定轴轮系的方法进行计算了. 用转速n代替角速度co,不同构件转化前和转化后的转速见表3.表3不同构件转化前和转化后的转速■■■■■…-_______.■■■■一?l____一1太阳轮n.=n1一nH2内齿圈n3:n3一nH3行星架nH:H=0利用定轴轮系传动比计算公式有:iHl3一nH1/n3一(n1一nH)/(n3--rlH)一(一1)Z2Z3/Z.Z2~Z3/z.式(4)如果把13(一Z,/Z.代入式(2)中,可得到式(1)或式(4).由此可见,这3个公式其实是同一个公式的不同表达方式.但需注意:这些公式只适用于单级的行星齿轮机构.在式(4)中,假设固定内齿圈,使n:0,代入式(4)得式(5):nl/nH一(Zl+Z3)/Zl式(5)又:I'lH—nl/nH=ZH/Zl式(6)联解式(5),(6)可得出:ZH—Zl+Z3即"行星架的假想齿数是太阳轮齿数和内齿圈齿数之和".注意,这一结论只适用于单级行星齿轮机构,在双级行星齿轮系就不适用了.下面对单极行星齿轮机构运动状态进行分析.1.太阳轮固定(n.一0),行星架驱动,内齿圈输出:将n10代入式(4),有i=nH/n3一z3/(z.+z),传动比小于1,即为同向增速运动.2.太阳轮固定(n,一0),内齿圈驱动,行星架输出:将rl10代入式(4),有i=n3/nH:(Z.+Z3)/Z3,传汽车维修技师61■■■I诊会家专动比大于l,即为同向减速运动.3.齿圈固定(1q一0),行星架驱动,太阳轮输出:将n一0代入式(4),有i=nH/nl=zl/(zl+z3),传动比小于l,即为同向增速运动.4.齿圈固定(1q一0),太阳轮驱动,行星架输出:将n,一0代入式(4),有i=nl/nH一(zl+z3)/Zl,传动比大于l,即为同向减速运动.5.行星架固定(n一0),齿圈驱动,太阳轮输出:将n一0代入式(4),有i=n/n,=--Z,/Z,传动比小于l,且为负值,即为反向增速运动.6.行星架固定(n一0),太阳轮驱动,齿圈输出:将n一0代入式(4),有i=n./n=--Z/Z.,传动比大于l,且为负值,即为反向减速运动.根据以上分析,可得出单级行星齿轮机构的运动规律,见表4.表4单捧单级行墨齿轮机构的运动规律太阳轮行星架齿圈增速同向太阳轮齿■行星架减速同向齿圈行星架太阳轮增速同向齿一太阳轮行星架减速同向行星架齿圈太阳轮增速反向行星架太阳轮齿■髓反向双级行星齿轮机构示意图见图2,它与单排单级行星齿轮机构相比,多了一只啮合齿轮.◆图2双级行墨同样,根据转换法,对于多级啮合行星齿轮系,我们通过单排单级行星齿轮机构传动比的计算公式,可以推出如下公式:iHCK—nHG/nHK一(nG—nH)/(nK~nH)一(一1)m (从G到K所有的从动齿轮数乘积)/(从G到K所有的主动齿轮数乘积),(式中in为从G到K啮合齿轮的62汽车维修技师..对数)式(7)对于双级行星齿轮机构,m=2,从式(7)我们可以得出双级行星齿轮机构的运动方程式为:iHI3一nH1/nH3一(nl—nH)/(n3一nH)一(一1)z2Z3/ z,z,:z/z.式(8)上式也可以这样理解:因双级结构多了一级外啮合,故与单级相比传动比方向相反,式(4)中将原来的"一"号变为"+"号.在式(8)中,假设固定内齿圈.使n一0,代入式(8)得式(9):nl/n}{一(z3一z1)/Zl式(9)又:I'lH—nl/nH—zH/Zl式(10)IN解式(9),(10)可得出:ZH—Z3一Zl即双级行星齿轮机构中,行星架的假想齿数是内齿圈齿数减去太阳轮齿数.可见,双级行星齿轮机构的速比计算公式和行星架的假想齿数与单排单级行星齿轮机构是不同的.下面对双级行星齿轮机构运动状态进行分析:对于单排双级行星齿轮机构,有z>z,(z一Z.)<z,但(z一z.)与z.的大小比较不确定,所以在下面的旋转规律分析中,有些条件不具备的情况没有列出增速还是减速.1.太阳轮固定(n,一0),行星架驱动,内齿圈输出:将nl一0代入式(8),有i=nH/n3一z3/(z3一z1),传动比大于l且为正,即为同向减速运动.2.太阳轮固定(n,一0),内齿圈驱动,行星架输出:将nl一0代入式(8),有i=n,/n}{一(z3一z1)/Z3,传动比小于l且为正,即为同向增速运动.3.齿圈固定(n一0),行星架驱动,太阳轮输出:将n3—0代入式(8),有i=nH/nl=--Zl/(z3一z1),传动比为负,但是大于还是小于l不确定,故为反向运动. 4.齿圈固定(n一0),太阳轮驱动,行星架输出:将n3—0代入式(8),有i=nl/nH一一(z3一z1)/Zl,传动比为负,但是否大于或小于l不确定,故为反向运动. 5.行星架固定(n一0),齿圈驱动,太阳轮输出:将nH一0代入式(8),有i=n3/nl—z1/Z3,传动比小于l,且为正值,即为同向增速运动.6.行星架固定(n一0),太阳轮驱动,齿圈输出:将nH一0代入式(8),有i=nl/n3一z3/zl,传动比大于l,且为正值,即为同向减速运动.根据以上分析,将双级行星齿轮机构的运动规律列于表l,对于双级行星齿轮机构,有Z>z.,(z一Z.)<z,但(z一z.)与Z.的大小比较不确定,所以在表1的旋转规律中,有些条件不具备的情况没-N~ll出增速还是减速.以上结论经过笔者在修理实践和教学过程中多次验证.田W渗¨会凉专■■■■■。