
波音747中文操作手册
波音747-400 操作手册目 录主飞行显示(Primary Flight Display) (4)导航显示(Navigation Display) (7)自动飞行(Automatic Flight ) (9)发动机指示及机组警告系统显示(Engine Indication and Crew Alerting System (EICAS) display) (12)电气系统(Electrical System) (14)液压系统(Hydraulics system) (16)发动机(Engines ) (17)燃油系统(Fuel System ) (18)气源系统(Pneumatics ) (20)其它多功能显示页(Other MFD pages) (22)飞行管理计算机(Flight Management Computer) (24)FMC控制显示组件(FMC Control Display Unit (CDU) ) (25)CDU页(CDU pages ) (26)CDU飞行前程序(CDU Preflight Procedure) (26)IDENT页(IDENT page ) (27)位置初始页(POS INIT page) (27)航路页(ROUTE page ) (27)性能初始页(PERF INIT page ) (28)推力限制页(THRUST LIM page) (29)起飞参考页(TAKEOFF REF page) (30)进近参考页(APPROACH REF page ) (31)航段页(LEGS page )................................................................................... . (32)飞行进程页(PROGRESS page) (34)起飞、降落页(DEPARTURES and ARRIVALS pages ) (35)VNAV爬升页(VNAV CLB page) (36)VNAV巡航页(VNAV CRZ page) (37)VNAV下降页(VNAV DES page) (38)等待页(HOLD page) (39)导航无线电页(NAV RADIO page) (41)近地警告系统(Ground Proximity Warning System (GPWS)) (42)无线电面板(Radio panel ) (43)自动刹车(Autobrakes) (44)乘客信息(Passenger Signs ) (44)时钟(Clock ) (44)主飞行显示(PDF)PFD布局空速指示器指令速度显示方式控制面板(MCP)中选择的速度,或当MCP速度窗空白时显示FMC的指令速度收襟翼速度指示当前(10度襟翼)或下一个(5度襟翼)襟翼位置的收襟翼速度。
地面上不显示。
最小机动速度显示失速前的机动速度范围。
低于此速度转弯可能会导致飞机失速当前空速数字空速读数最小速度低于此速度,会导致飞机失速V1 and VR速度FMC 计算的V1和VR速度。
仅在地面上时显示。
当飞行前初始化设置未完成或V速度未在FMC的TAKEOFF页中被确定时,以黄色的“NO V SPD”代替马赫数 / 地速当高于0.4马赫时显示马赫数,低于0.4马赫时显示地速高度指示器垂直速度指示器气压高度表拨正按照EFIS 面板上的选择,显示气压设定值或STD 。
当在过渡高度以上而STD 未设置,或低于过渡高度层而仍设置为STD 时,显示为黄色(表示需改变设置)。
指令高度显示MCP 上选择的高度当前高度显示当前气压高度。
当低于10000英尺,第一个数字被绿框代替。
当接近MCP 选择的高度900至300英尺时,显示为白色粗体。
当离开MCP 选择的高度300至900英尺时,显示为黄色。
最低下降高度EFIS 面板上选择的最低下降高度。
当EFIS 上的MTRS 按钮被按下时,额外的米制读数会出现在英制的当前高度和指令高度读数上决断高度显示EFIS 面板中选择的决断高度(DH )。
当飞机低于决断高度时,闪烁为黄色。
无线电高度当前距地面的无线电高度。
当高于2500英尺AGL 时不显示。
当低于决断高度时显示为黄色。
EFIS 面板英寸汞柱选择显示米制重设DH / MDA DH 或MDA 调节MDA 选择DH 选择在气压选择和标准大气压(29.92英寸汞柱)间切换气压设置调节百帕选择当前垂直速度指示指针指示当前垂直速度,单位为千英尺/分钟选择的垂直速度显示MCP 上选择的垂直速度。
仅在V / S 模式工作时显示 当前垂直速度读数当超过+/-400英尺/分钟时显示垂直速度。
上升时显示在指示器的上方,下降时显示在指示器的下方航向指示器AFDS 工作状态指示飞行模式通告显示激活或预位的自动油门、横滚及俯仰自动驾驶模式。
激活模式显示为绿色。
预位模式在激活模式下方显示为白色。
当一种模式改变时,会在其周边显示方框10秒 自动油门模式横滚模式俯仰模式当前航向当前飞机航向选择航向MCP 航向窗口中选择的航向。
当选择航向超出刻度环的可视部分时,航向标牌会停在靠近选择航向的一边当前航迹当前飞机的地面航迹,在侧风中会偏离航向自动着陆打开,所有3台自动驾驶仪都在CMD 模式任何CMD 键按下;飞机由自动驾驶仪控制飞行指引开关打开而CMD 键没有按下;飞行指引杆可视FD CMD LAND3EFIS 面板上的ND 控制四种ND 模式,APP,VOR,MAP,和PLAN 由调节左或右的ND 模式开关来选择。
按压CTR 按钮可在圆形(满刻度)模式和扩展模式(弧形)间切换左右助航设备选择开关,选择ND 上的左右导航台指针的信号源APP 和VOR 模式当前的地速和真空速 风指示器显示风向、风速。
无风时显示CALM (静风)左助航台信息 左助航台源,导航台标识和DME 距离VOR1导航指示器指示NAV1无线电台选择的航道 左助航设备指示指向EFIS 面板上选择的VOR1或ADF 的方向(细箭头代表ADF,粗箭头代表VOR )右助航器信息 右助航台源,导航台标识和DME 距离右助航设备指示指向EFIS 面板上选择的VOR2或ADF 的方向TF 旗VOR1 朝向-背离旗标VOR1 CDIVOR1航道偏离指示器当前磁航向VOR 居中模式ILS 信息ILS 台标识和DME 距离下滑道偏离下滑道偏离指示器APP 扩展模式选择ND 模式圆形或扩展ND 显示选择ND 显示范围显示机场显示航路点 显示VOR 台显示距离弧线左助航设备选择开关右助航设备选择开关MAP 模式PLAN 模式计划模式用于回顾激活的FMC 计划航路。
该显示以北为基准,上半部与MAP 模式相同,下半部则显示激活的航路。
当EFIS 方式开关转到PLAN 位时,最初以激活的第一个航路点为中心显示。
如果FMC LEGS 页打开,便可看到一个<CTR>记号出现在航路点名称后。
这样的居中显示可通过按压FMC CDU 上的STEP>提示符前进到下一个航路点,或通过按CDU 上的 NEXT PAGE 键转到下一页的第一个航路点。
调定的导航台被NAV 无线电调定的VOR 台位置VOR 台从助航台数据库中获得的VOR 导航台位置 跑道符号选择的起飞或目的地机场跑道及中心延长线 正在飞行航路所飞航路的航路点和航路段下一航路点激活的航路点名字,预计到达时间和需要飞行的距离当前地面磁航迹航向标志 当前磁航向范围显示该数字是从飞机符号到罗盘圆弧的距离,到刻度环的距离是该数字的两倍。
在EFIS 面板上选择高度距离环以现有的垂直速度,到距离环处飞机将达到MCP 上选择的高度趋势指引预测飞机在30,60和90秒后的位置航路的更改以白色虚线表示下降阶段,下降剖面偏离转到下一个航路点将以下一个航路点为中心在ND上显示自动驾驶仪和飞行指引系统允许在指令和飞行指引两种模式中自动飞行。
在指令模式中,自动驾驶仪可控制飞机的俯仰,横滚和推力。
在飞行指引模式中,自动驾驶仪产生控制指令并移动PFD 上的飞行指引杆以引导飞行员。
自动油门系统按照运行中的自驾模式操作推力杆以调节推力。
自动驾驶仪有三个通道:俯仰、横滚和推力。
一些自动驾驶仪模式仅控制一个通道,而另外一些则可控制两个通道。
横滚模式是单通道。
它们包括:HDG HOLD 通过自动驾驶仪控制机翼面滚转,当翼面坡度为零时保持现有航向。
HDG SEL 转向并保持MCP 航向窗中选择的航向。
转弯时的倾斜角度可自动控制,也可由人工使用倾斜转弯角度选择器设定。
LNAV 横向导航。
按照FMC 产生的横滚指令沿激活航路飞行。
LOC 截获并保持航向道。
基本俯仰模式也是单通道:ALT HOLD 当该模式工作时截获并保持现有高度。
在V/S 或FLCH 模式,当飞机达到MCP ALT 窗中选择的高度时,该模式也会工作。
V/S 工作时,显示当前垂直速度在VERT SPD 窗中,并保持该垂直速度。
垂直速度可通过V/S 指轮开关调节。
G/S 截获并保持下滑道另外的俯仰模式是双通道,控制俯仰和推力:FLCH 开始爬升或下降到MCP ALT 窗口中选择的高度。
如果爬升,油门保持爬升推力;如果下降,油门被置于慢车位。
调节飞机的俯仰以保持MCP IAS/Mach 窗中选择的速度,降低机鼻则加速,抬高机鼻则减速。
VNAV 垂直导航。
控制俯仰和推力使飞机按照垂直剖面和FMC (为有效现行航路)产生的速度飞行。
还有两个推力模式,它们是:SPD 自动油门调节推力以保持ISA / MACH 窗中选择的速度。
THR 自动油门保持FMC 中选定的参考推力并在EICAS 中显示。
APP 模式控制飞机的俯仰和横滚以沿着航向道和下滑道作ILS 进近。
自动驾驶模式通过方式控制面板(MCP)上的开关控制,下图自动油门预位开关预位自动油门。
如果自动油门没有预位,推力控制模式不会工作。
自动驾驶仪工作按钮如果飞行指引模式已经工作,在现有选择的模式下可分别开启任意一个自动驾驶仪。
如果飞行指引模式关闭,在飞行中可使HDG HOLD 和V/S 模式工作。
自动驾驶仪脱离键按下,断开所有自动驾驶仪。
当在Down 位,可阻止自动驾驶仪接通。
飞行指引开关在PFD 上显示飞行指引杆。
在地面上自动驾驶仪不工作时打开,预位TO/GA 俯仰和横滚模式。
在飞行中自动驾驶仪不工作时打开, 接通HDG HOLD 和V/S 模式。
当使用VNAV 模式,正常的程序是在起飞前把巡航高度设置在MCP 的高度窗中,并在接近下降顶点时重新设置该高度为零或MDA 。
直到不再选择低高度,下降才不会进行。
当VNAV 模式工作时,就象其它垂直模式一样,MCP 高度窗是一个“限制”。
FMC九步搞定设置
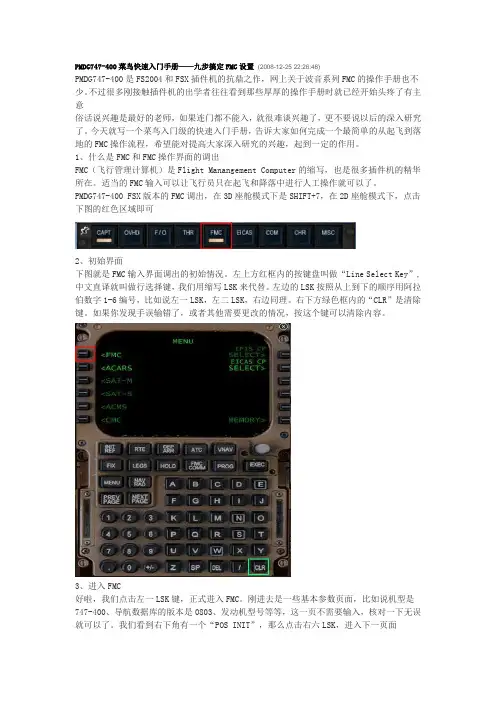
PMDG747-400菜鸟快速入门手册——九步搞定FMC设置(2008-12-25 22:26:48)PMDG747-400是FS2004和FSX插件机的抗鼎之作,网上关于波音系列FMC的操作手册也不少。
不过很多刚接触插件机的出学者往往看到那些厚厚的操作手册时就已经开始头疼了有主意俗话说兴趣是最好的老师,如果连门都不能入,就很难谈兴趣了,更不要说以后的深入研究了。
今天就写一个菜鸟入门级的快速入门手册,告诉大家如何完成一个最简单的从起飞到落地的FMC操作流程,希望能对提高大家深入研究的兴趣,起到一定的作用。
1、什么是FMC和FMC操作界面的调出FMC(飞行管理计算机)是Flight Manangement Computer的缩写,也是很多插件机的精华所在。
适当的FMC输入可以让飞行员只在起飞和降落中进行人工操作就可以了。
PMDG747-400 FSX版本的FMC调出,在3D座舱模式下是SHIFT+7,在2D座舱模式下,点击下图的红色区域即可2、初始界面下图就是FMC输入界面调出的初始情况。
左上方红框内的按键盘叫做“Line Select Key”,中文直译就叫做行选择键,我们用缩写LSK来代替。
左边的LSK按照从上到下的顺序用阿拉伯数字1-6编号,比如说左一LSK,左二LSK,右边同理。
右下方绿色框内的“CLR”是清除键。
如果你发现手误输错了,或者其他需要更改的情况,按这个键可以清除内容。
3、进入FMC好啦,我们点击左一LSK键,正式进入FMC。
刚进去是一些基本参数页面,比如说机型是747-400、导航数据库的版本是0803、发动机型号等等,这一页不需要输入,核对一下无误就可以了。
我们看到右下角有一个“POS INIT”,那么点击右六LSK,进入下一页面4、输入位置本文中,我以南京禄口(ZSNJ)到上海虹桥(ZSSS),中间只经过一个导航点为无锡(VMB)为例。
大家看下图,红框内本来是空的,大家按顺序用鼠标点击上面的字母按键“Z”,“S”,“N”,“J”,然后点左二LSK,输入我们的参考机场,确定我们的位置5、航路的输入下图中红框内的内容都是需要我们输入的,ORIGIN代表我们现在的机场,我们输入ZSNJ;DEST代表我们的目的地,我们输入ZSSS;RUNWAY代表我们要起飞的跑道,真实世界中,我们是需要监听机场的ATIS来获得起飞跑道信息的,这里我们直接选择06跑道起飞。
【技术贴】怎样开波音747
【技术贴】怎样开波音747第一步是打开电源,连接地面电源并打开仪表板和外部灯光。
也就是应该点亮仪表灯光和机翼灯光,并且开始启动飞机。
确认设置停车位刹车――这样才能保持地面供电安全飞机不会移动。
1.将battery和standby power调至ON位。
这时仪表板和位置灯光点亮,表明飞机已供电。
2.将GRD PWR switch调至ON位。
此时飞机由ground power unit (GPU)供电。
第二步,现在开启Auxiliary Power Unit (APU)。
APU可以为飞机供电供气,使我们客舱舒适,同时能启动发动机。
没有bleed air(引气)是不可能打开空调系统和启动发动机的。
1.打开left forward fuel pump,使其给APU供油。
如果你使用APU的时间很长,那还得将left center pump打开,防止燃油不平衡。
2.将APU switch调至START位――它会归位到ON并启动APU。
等排气温度Exaust Gas Temperature (EGT)上升并稳定后,再进行下一步。
3.当APU GEN灯亮起后,将两个APU GEN都调至ON。
APU GEN OFF灯熄灭后,电力就由APU 供给了。
第三步,下面进行顶板设置,要遵循从上到下,由左及右的设定方法驾驶舱头顶板1.把Yaw Damper调至ON。
Yaw Damper灯会亮它会防止"Dutch Roll(荷兰滚)",并可以减少方向舵的使用及计算。
2. GALLY电门调至ON(厨房电源接通),它会在飞行中供给厨房及乘客电子娱乐设备。
3. emergency exit 护盖盖好,"no smoking"和"fasten belts"调至ON/AUTO。
4.因为是今天的首班飞行,将ignition switch 调至"IGN R"。
其余飞行就用"IGN L" ――绝不可用"BOTH"。
PMDG747简明操作范例

PMDG747简明操作范例写在前面首先申明本范例针对的对象是有一定基础,能够完成默认大型客机起降而对插件飞机不甚了解的玩家。
高手就不用浪费时间了,当然能给予指教也是欢迎的。
本范例完全站在新手的角度,介绍了PMDG747飞机从起飞到降落完整过程的最简要操作过程。
既然是最简要操作过程,就不包括冷仓启动等内容,飞行时不联系ATC,很多操作也并不符合真实的航空规范。
毕竟新手在面对比默认机复杂的多的PMDG747,将其顺利飞起,并安全降落,从中培养兴趣才是最重要的。
本范例使用的航路从上海虹桥机场(ZSSS)到北京首都机场(ZBAA)。
使用的航线如下:ZSSS SID VMB A593 VYK STAR ZBAA该航路表明:飞机从虹桥(ZSSS)起飞,经过离场程序,到达VMB导航点,从VMB 导航点上A593航路,最终到达VYK航点,然后通过进场程序到达北京机场(ZBAA)。
1.起飞前操作进入FS后,选择PMDG747飞机,从虹桥机场起飞并直接停在跑道35上,在Loading 之后,我们首先看到的是PMDG747的2D驾驶舱,起飞前操作如下:⑴设置起飞所用的油量。
PMDG并非使用FS默认的油量管理系统,而是采用自己的一套工具,按 ALT 键打开FS上方菜单,选择PMDG->General->Options选项,跳出图1所示的窗口:图1 油量设置在弹出的窗口中,首先点击Fuel选项,然后选择油量,由于此次飞行上海到北京距离只有1000Km多,因此只要图示的值就可以了。
最后点击下方的Apply Now按钮。
⑵将MCP(图2的东西就是MCP)上自动油门开关A/T和飞行引导开关FD打开。
图2 MCP面板⑶通过快捷键shift+8打开仪表板,将auto break按钮打到RTO,自动安全带指示和自动吸烟指示自动,进行TCAS测试(防撞系统,AI机靠近时起报警),测试通过后打开TCAS。
图3 shift+8仪表⑷通过快捷键shift+2打开顶板,最下面一行为机上各个灯光开关。
P3D PMDG 波音747客机 中文指南 3.8门的管理
37d
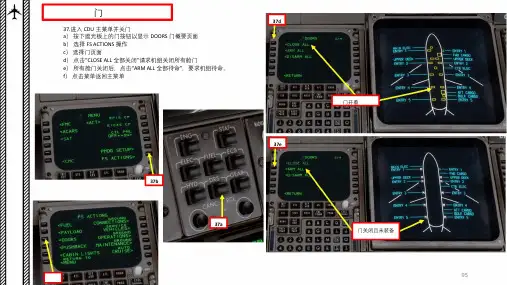
37.进入CDU主菜单并关门
a)按下遮光板上的门按钮以显示DOORS门概要页面
b)选择FS ACTIONS操作
c)选择门页面
d)点击“CLOSE ALL全部关闭”请求机组关闭所有舱门
e)所有舱门关闭后,点击“ARM ALL全部待命”,要求机组待命。
f)点击菜单返回主菜单
门开着
37e
37b
37a
门
上层入口门
入口门3入口门4
入口门5
入口门1入口门2
入口门4右侧门
入口门2
后货舱门
入口门3
散货门
上层入口门
Hale Waihona Puke 入口门1前货舱门98
EntryDoor5
门关闭且未装备
95
37c
门
39.进入CDU主菜单并关门
d)点击“全部关闭”请求机组关闭所有舱门
e)所有舱门关闭后,点击“全部待命”,要求机组待命。
f)点击菜单返回主菜单
门开着
37e
门关闭且未装备
门关闭并装备
39f门关并装备
96
39f
门
您可以通过CDU访问DOORS第2、3和4页中的各个门命令。
97
左侧门
波音747、777和A321型飞机的座椅电源快速参考指南说明书

LONGHAULSHORTHAUL - in-seat power will be progressively fitted across the fleet from 2018Where power is available in World Traveller cabins, the sockets are shared in between seats.Technical detailsCurrently there are two different systems in use for providing in-seat power on board: direct current (DC) and alternating current (AC) based systems. The facilities available to you will depend on your class of travel and, in some circumstances, the type of aircraft serving your flight. In-seat power is currently not available on our UK Domestic services or most European shorthaul services.Direct current (DC)-based systemThe DC-based system provides 15V and is capable of delivering a maximum 75 Watts of power via an EMPOWER (hypertronics) type connector mounted at the seat. This system requires an adaptor which can be used with any EMPOWER-compatible adaptor. Due to losses in efficiency when using an adaptor/inverter the full 75 Watts of power may not be available to power your device.This is dependant on the quality of adaptor/inverter and the power that your device requires.Alternating current (AC)-based systemThis system features a multi-country style pin socket delivering 110V AC. The system can deliver a maximum of 125 Watts. For this system, we recommend that passengers carry a a standard mains travel adaptor to allow you to convert to any of the accepted plug formats.Which aircraft am I flying on? offers you three ways of checking which aircraft type you will be flying on:1. B efore you book — simply click on the flight number at any point during your flight search to bring up the flight details including aircraft type.2. U nder “Manage My Booking” — log in to Manage My Booking at any time to check your flight details. Select your flight then select “More Flight Information“3. U nder “Information“ — select “arrivals and departures”, enter your flight details and select your flight. For safety and damage protection, disconnect laptops and other devices when not in use.。
FSX默认机-波音 747-400 飞行说明
力了。 收起襟翼,放下扰流板,滑行到终端的时候放下刹车。
襟翼
下表列出了不同襟翼设定下的建议机动速度。最小收襟翼高度是400英尺, 但是1000英尺将 能够符合大多数噪音降低程序。当伸出或者收回襟翼时,根据你是缓慢降落和快速爬升来设 置下一个合适的襟翼设定。 襟翼位置 小于一半燃油 大于一半燃油 收起 210 220 1度 190 220 5度 170 180 10度 160 170 15度 150 160 25度 140 150 记住,这些是襟翼操作的最小速度。在倾斜角达到40度时,以低于这个速度飞行将会引发操 纵杆振动。VFE 速度,请参考膝板。如果以大倾斜角机动,建议在这些速度上加15到20节, 通常这提供了较好的安全余度。在紧急爬升时,放低机头而增加额外的15到20节速度,还会 让你从驾驶舱获得更好的前方视野。 在不利的天气条件下,滑行时襟翼设定为收起,在起飞前检查这个步骤上把襟翼设定为起飞 襟翼角度。类似的,一旦降落,尽可能的收起襟翼。 从航路高度下降期间,波音747-400通常不使用襟翼来增加下降率。正常下降通过设定妥当 的配置到初始进近点(IAP)高度来实现的。
着陆
最大着陆重量是630000磅。选择跑道界限以外1000英尺远的一个点,然后对准它。调整你的 配平姿态保持这个点在你的挡风玻璃视野中是稳定的。 当界限在你的下方退出视野的时候,转移注意点到跑道的3/4远位置。当飞机主轮大约离地 15英尺的时候,通过抬升机头大约3度来拉平。移动推力杆设定到慢车位,飞行在跑道上。 为保持着陆时飞机机身后有足够的间隙,飞机要飞到跑道上预期的着陆点,不要把飞机降落 到跑道的前端进行软着陆。 着陆前要设定自动刹车。当主起落架触地时,平稳的施加刹车。 如果你把速度制动器把柄设定在 ARM 位置,那么它会自动的展开。如果没有的话,现在就把 速度制动器控制杆移到 UP 位置。增加反推力,确保在空速低于60节的时候已经不使用反推
PMDG747简明操作范例
PMDG747简明操作范例写在前面首先申明本范例针对的对象是有一定基础,能够完成默认大型客机起降而对插件飞机不甚了解的玩家。
高手就不用浪费时间了,当然能给予指教也是欢迎的。
本范例完全站在新手的角度,介绍了PMDG747飞机从起飞到降落完整过程的最简要操作过程。
既然是最简要操作过程,就不包括冷仓启动等内容,飞行时不联系ATC,很多操作也并不符合真实的航空规范。
毕竟新手在面对比默认机复杂的多的PMDG747,将其顺利飞起,并安全降落,从中培养兴趣才是最重要的。
本范例使用的航路从上海虹桥机场(ZSSS)到北京首都机场(ZBAA)。
使用的航线如下:ZSSS SID VMB A593 VYK STAR ZBAA该航路表明:飞机从虹桥(ZSSS)起飞,经过离场程序,到达VMB导航点,从VMB 导航点上A593航路,最终到达VYK航点,然后通过进场程序到达北京机场(ZBAA)。
1.起飞前操作进入FS后,选择PMDG747飞机,从虹桥机场起飞并直接停在跑道35上,在Loading 之后,我们首先看到的是PMDG747的2D驾驶舱,起飞前操作如下:⑴设置起飞所用的油量。
PMDG并非使用FS默认的油量管理系统,而是采用自己的一套工具,按 ALT 键打开FS上方菜单,选择PMDG->General->Options选项,跳出图1所示的窗口:图1 油量设置在弹出的窗口中,首先点击Fuel选项,然后选择油量,由于此次飞行上海到北京距离只有1000Km多,因此只要图示的值就可以了。
最后点击下方的Apply Now按钮。
⑵将MCP(图2的东西就是MCP)上自动油门开关A/T和飞行引导开关FD打开。
图2 MCP面板⑶通过快捷键shift+8打开仪表板,将auto break按钮打到RTO,自动安全带指示和自动吸烟指示自动,进行TCAS测试(防撞系统,AI机靠近时起报警),测试通过后打开TCAS。
图3 shift+8仪表⑷通过快捷键shift+2打开顶板,最下面一行为机上各个灯光开关。
波音747冷舱启动
就是XP10刚进入的时候给的那款机型,这是我目前为止见到的最精美的一款模型,3D建模的仿真度非常高,而且按钮只有在可以使用的状况下才能点击。
没图我说个J8。
话不多说,开始冷舱启动,因为是根据checklister 1.1提供的检查单启动,省略了很多在真实飞行中需要的步骤,各位看官请见谅。
不像737-800中看顶板需要点开菜单,这款744需要按shift+0获取自由视角来看顶板和FMC等设施,需要的时候可以按住“o”键固定视角,那于是乎我们就开始吧。
首先看顶板,打开电池供电,打开护盖打开直流电源关上电池护盖(这里需要注意,关上电池护盖时鼠标需要拖动的方向和打开的时候是一样的,也就是向上拖动)航电开关打到AUTO,这时候就已经有响声了接下来启动APU,旋钮拉到START位它会自动归位到ON。
此时APU正在启动。
这个时候我们听到的噪音和我们正常登机时候听到的是一样的。
稍等一阵过后,两个EXT GENERATOR 的可用标志亮起来了。
打开四个BUS TIE。
接下来切换为APU供电,两个里边点一个就行接下来打开BUS供电打开液压泵开关惯性基准系统开关燃油增压泵开关APU引气打开,这时候客舱就变得舒适了~接下来把视角拉到底部,引擎cutoff关闭在右侧顶板上打开红色防撞灯接下来启动发动机。
744启动的时候挺有意思,先找到这四个货:它们就是启动发动机用的,启动的时候要按照4-1-2-3的顺序来启动。
启动的时候要把这东西拉下来。
等上面的灯变白了就放回去然后过一会这个灯就熄灭了,说明启动完毕了。
发动机启动完后就可以关闭APU了,首先断掉APU供电。
然后将APU开关置于OFF整个冷舱启动工作就完成了。
接下来联系地面放行吧。
我就不掺合了。
P3D PMDG 波音747客机 中文指南 8.4进近
最后进近421.最后进近1500英尺后,放下起落架。
2.将襟翼操纵杆设置为30度3.Arm装备速度制动器(您可以单击控制杆旁边的ARMED text装备文本)4.将MCP速度设置为VREF+5(137+5)kts(速度带上显示)。
换言之,将自动驾驶仪MCP SPEED设置为142。
5.着陆将使用Autoland自动着陆(LAND3)完成。
•当在400英尺飞行时,自动驾驶仪将切换到LAND着陆模式,以便将飞机设置在适当的高度和姿态,以适当地闪光。
•在50英尺高度飞行时,自动驾驶仪将切换到闪光模式,以便使VREF+5速飞机灯闪光,从而平稳着陆。
•接地时,自动驾驶仪将切换到ROLLOUT卷展模式。
此模式将使飞机保持在跑道中心线上。
VREF速度5注:如果由于某种原因,你决定改为人工着陆,一个好的程序是断开自动驾驶仪开关和自动油门开关,并跟随飞行指引仪通过人工飞行到达跑道。
然后目视降落飞机。
不要跟随飞行指导仪着陆:他们的设计不是为了提供超过这个DH(决策高度)的精确设计。
33142 ARM text 装备文本(点击点)156 11571.当你听到一个声音提示“MINIMUMS最低”,这意味着你已经达到了你的最低决策高度。
你现在已经准备好着陆了。
2.在20英尺处,稍微向上拉以降低下降速度3.在10英尺处,油门回到怠速4.在着陆时,将鼻子推入地面以改善与跑道的粘附性并使刹车最大化(自动刹车系统已经为你制动)158159。
PMDG747完整带飞教程
PMDG747完整带飞教程声明:1、本教程只适用于模拟飞行,切莫在真实飞行中使用2、此为文本版,与其他任何形式的视频版无任何关系。
若需要转载或引用此文本版,请注明出处。
3、2606主编,7478协助修改,未经许可,不得转载!在开始设置飞机之前,请到/file/c4j82jnp#(提取码:c4j82jnp)下载PMDG747的冷舱文件。
文件下载后放到FS主目录的PMDG\747400\PanelState目录下。
本次教程是从香港赤腊角机场(VHHH)到广州白云机场(ZGGG)从VHHH 07L跑道起飞,ZGGG 02R跑道降落为了方便,我们直接把飞机停在VHHH的07L跑道上,但是在实际和连飞中都是不允许的。
具体航路参照:/info/index.php?id1=vhhh&id2=zggg&ran d=0#down打开链接后,找到:点击PMDG747,打开右键“点击下载”目标另存为。
把文件下载放到FS目录下PMDG>FLIGHTPLANS第一次使用PMDG744的话,有些地方需要设置,不然后续有些地方会与教程不符,具体如下:1.像刚刚载入冷舱时,在工具栏找到插件>PMDG>Options(注意!与载入冷舱文件不同,这次要打开的是Options)打开后是这个面板找到看到把红色箭头的地方勾上。
然后找到最下面的看到这里把红色箭头的两个地方勾上。
本文说明:1.本人的游戏版本是FSX英文版,有某些操作可能跟FS2004或者FSX的中文版有不同,具体请参照自己的版本2.冷舱的意思是飞机完全关闭的状态。
3.因为本机型是747-400,所以简称744。
4.PMDG 747 机模的很多旋转开关,都支持鼠标左右键点击旋转,往左旋点鼠标左键,往右旋点鼠标右键。
5.PMDG744的很多面板可以通过使用快捷键或者位于驾驶舱视角的顶部功能栏打开,使用快捷键就是通过按键盘Shift+数字键1~9打开;使用功能栏就是通过这个打开(这个必须是F10视角才能看见,如果在F10视角没看见,就点击F10视角中窗口的中部就能打开或关闭)(以后如果文中提及打开某某面板,请参照这一说明)6.本教材使用的是PMDG744载客型,如果你发现顶板的某些部分与本教程不同,证明你选择的是载货型。