
自控原理习题答案(陈铁牛版)
《自动控制原理》习题答案普通高等教育“十一五”国家级规划教材全国高等专科教育自动化类专业规划教材《自动控制原理》习题答案主编:陈铁牛机械工业出版社第一章习题答案1-11-21-3闭环控制系统主要由被控对象,给定装置,比较、放大装置,执行装置,测量和变送装置,校正装置等组成。
被控对象:指要进行控制的设备和过程。
给定装置:设定与被控量相对应给定量的装置。
比较、放大装置:对给定量与测量值进行运算,并将偏差量进行放大的装置。
执行装置:直接作用于控制对象的传动装置和调节机构。
测量和变送装置:检测被控量并进行转换用以和给定量比较的装置。
校正装置:用以改善原系统控制性能的装置。
题1-4 答:(图略)题1-5 答:该系统是随动系统。
(图略) 题1-6 答:(图略)第二章习题答案题2-1 解:(1)F(s)=12s 1+-Ts T(2)F(s)=0.5)421(2+-s s(3)F(s)=428+⋅s e s sπ(4)F(s)=25)1(12+++s s(5)F(s)=32412ss s ++ 题2-2 解:(1) f(t)=1+cost+5sint (2) f(t)=e -4t(cost-4sint)(3) f(t)=t t t te e e 101091811811----- (4) f(t)= -tt t te e e ----+-3118195214(5) f(t)= -tt e e t 4181312123--+++题2-3 解:a)dtdu u C R dt du R R c c r 22111=++)( b)r c c u CR dt du R R u C R dt du R R 1r 12112111+=++)( c) r r r c c c u dtdu C R C R dtu d C C R R u dtdu C R C R C R dtu d C C R R +++=++++)()(1211222121122111222121 题2-4 解:a) G(s)=1)(212++s T T sT (T 1=R 1C, T 2=R 2C )b) G(s)=1)(1212+++s T T s T (T 1=R 1C, T 2=R 2C )c) G(s)= 1)(1)(32122131221+++++++s T T T s T T s T T s T T (T 1=R 1C 1, T 2=R 1C 2, T 3=R 2C 1, T 4=R 2C 2 ) 题2-5 解:(图略) 题2-6 解:33)(+=Φs s 题2-7 解:a) ksf ms s +-=Φ21)(b) )()()(1))(1)(()(21221s G s G s G s G s G s +++=Φc) )()(1)())()(()(31321s G s G s G s G s G s ++=Φd) )()()()(1))()()(323121s G s G s G s G s G s G s -+-=Φe) G(s)=[G 1(s)- G 2(s)]G 3(s)f) )()()()()()()()()()(1)()()()()(43213243214321s G s G s G s G s G s G s G s G s G s G s G s G s G s G s +-++=Φg) )()()()()()()()(1)()()()(43213212321s G s G s G s G s G s G s G s G s G s G s G s -+-=Φ题2-8 解:102310)1()()(k k s s T Ts k k s R s C ⋅++++⋅=1023101)1()()(k k s s T Ts k k s N s C ⋅++++⋅=1023102)1()()(k k s s T Ts s T k k s N s C ⋅++++⋅⋅⋅= 题2-9 解:)()()()(1)()()(4321111s G s G s G s G s G s R s C +=)()()()(1)()()(4321222s G s G s G s G s G s R s C +=)()()()(1)()()()()(432142121s G s G s G s G s G s G s G s R s C +=)()()()(1)()()(4321412s G s G s G s G s G s R s C += 题2-10 解:(1)3212321)()(k k k s k k k s R s C +=3212032143)()()(k k k s s G k k k s k k s N s C +⋅+= (2) 2140)(k k sk s G ⋅-= 题2-11 解:122212211111)()1()()(z z s T s T T C s T T s T k k s s m m d e L ⋅++⋅+++⋅=ΘΘ(T 1=R 1C, T 2=R 2C, T d =L a /R a , T m =GD 2R a /375C e C m )第三章 习题答案3-1. s T 15=(取5%误差带) 3-2. 1.0=H K K=2 3-3.当系统参数为:2.0=ξ,15-=s n ω时,指标计算为:%7.52%222.0114.32.01===-⨯---e eξξπσs t ns 352.033=⨯==ξωs t n p 641.02.01514.3122=-⨯=-=ξωπ当系统参数为:0.1=ξ,15-=s n ω时,系统为临界阻尼状态,系统无超调,此时有:st ns 95.057.10.145.67.145.6=-⨯=-=ωξ3-4.当110-=s K 时,代入上式得:110-=s n ω,5.0=ξ,此时的性能指标为:%3.16%225.0114.35.01===-⨯---e eξξπσs t ns 6.0105.033=⨯==ξωs t n p 36.05.011014.3122=-⨯=-=ξωπ当120-=s K 时,代入上式得:11.14-=s n ω,35.0=ξ,此时的性能指标为:%5.30%2235.0114.335.01===-⨯---e eξξπσs t ns 6.01.1435.033=⨯==ξω由本题计算的结果可知:当系统的开环放大倍数增大时,其阻尼比减小,系统相对稳定性变差,系统峰值时间变短,超调量增大,响应变快,但由于振荡加剧,调节时间不一定短,本题中的调节时间一样大。
3-5. )3.24(1129)(+=s s s G3-6.3=K ,47.0=f K 3-7.1)系统稳定。
2)系统稳定。
3)系统不稳定。
4)系统不稳定,且有两个不稳定的根。
3-8.系统的闭环传递函数为:60070600)601101(12)]([)(2++=+-+==Φs s s s t k L s 将系统传递函数与二阶系统标准式:2222nn ns s ωξωω++比较可知: 15.24600-==s n ω; 43.1600270=⨯=ξ3-9.1)系统稳定的K 值为:0>K 2)系统稳定的条件为:30<<K 3)系统稳定的条件为:2000<<K3-10.(1)系统稳定域为:22)1)(11(0++<<n nK (2)当n=1时,系统稳定范围是:80<<K当n=0.5时,系统稳定范围是:25.110<<K 当n=0.1时,系统稳定范围是:21.1220<<K当n=0.01时,系统稳定范围是:0201.102020<<K 当n=0时,系统稳定范围是:∞<<K 0(3) 在系统时间常数相距越远时,稳定的K 值范围越大。
3-11.(1)a) 当)(1)(t t r =,)(1)(t t n =时,则误差为:11110K K e e e ssn ssr ss -=-+=+= b) 当t t r =)(,t t n =)(时,则误差为: ∞=+=ssn ssr ss e e e (2)a) 当)(1)(t t r =,)(1)(t t n =时,则误差为:0011=++=pss K eb) 当t t r =)(,t t n =)(时,则误差为: 11)(lim K s sE e s ss -==→ 3-12.1)当12=K 时,系统相当于0型。
2)当要求系统具有1型精度时,应有: 02>K3-13.ss s s s s s s s E 1.020********)1()(22⨯++-⨯+++=1.0)(lim 0-==→s sE e s ss3-14.1) 当:21)(ss R =时,0)(lim 0==→s sE e s ss 2) 当:31)(ss R =时,020)(lim a a s sE e s ss ==→ 3-15.证明:系统的误差为:)()()()()()()()(111111111110s R a s a s a s b a s b a s s R a s a s a s b s b s b s b s R s C s R s E nn n n m n m n nn n n n mm m m ++⋅⋅⋅++-+-+⋅⋅⋅+=++⋅⋅⋅++++⋅⋅⋅++-=-=--------由于系统稳定,可用终值定理求稳态误差。
1) 当系统为阶跃输入时:sRs R =)(,则稳态误差为: s Ra s a s a sb a s b a s s s sE e nn n n m n m n n s s ss ⋅++⋅⋅⋅++-+-+⋅⋅⋅+==----→→1111100)()(lim )(lim ,可见稳态误差等于零的条件是:n m a b =2) 当系统为斜坡输入时:2)(s vs R =,则稳态误差为: s va s a s a sb a s b a s b a s sva s a s a sb a s b a s b a s s s sE e nn n n m n m n m n n s n n n n m n n n n n n s s ss ⋅++⋅⋅⋅++-+-+-+⋅⋅⋅+=⋅++⋅⋅⋅++-+-+-+⋅⋅⋅+==------→------→→11111212021111122200)()()(lim)()()(lim )(lim可见稳态误差为零的条件是:n m a b =;11--=n m a b3-16.应选取传函为:sbas s G +=)(的形式,在选择参数使系统稳定的条件下,当:s R s R =)(,sN s N =)(时求得系统的稳态误差为:0)(lim 0==→s sE e s ss3-17.系统的误差为:)()()(11)()()(11)()()()(s N s H s G s R s H s G s C s H s R s E +-+=-=可见干扰作用下的误差的大小与输入作用下的误差有相同的形式,为干扰值的)()(11s H s G +倍。
自动控制原理 课后习题答案(2020年7月整理).pdf
第1章控制系统概述【课后自测】1-1 试列举几个日常生活中的开环控制和闭环控制系统,说明它们的工作原理并比较开环控制和闭环控制的优缺点。
解:开环控制——半自动、全自动洗衣机的洗衣过程。
工作原理:被控制量为衣服的干净度。
洗衣人先观察衣服的脏污程度,根据自己的经验,设定洗涤、漂洗时间,洗衣机按照设定程序完成洗涤漂洗任务。
系统输出量(即衣服的干净度)的信息没有通过任何装置反馈到输入端,对系统的控制不起作用,因此为开环控制。
闭环控制——卫生间蓄水箱的蓄水量控制系统和空调、冰箱的温度控制系统。
工作原理:以卫生间蓄水箱蓄水量控制为例,系统的被控制量(输出量)为蓄水箱水位(反应蓄水量)。
水位由浮子测量,并通过杠杆作用于供水阀门(即反馈至输入端),控制供水量,形成闭环控制。
当水位达到蓄水量上限高度时,阀门全关(按要求事先设计好杠杆比例),系统处于平衡状态。
一旦用水,水位降低,浮子随之下沉,通过杠杆打开供水阀门,下沉越深,阀门开度越大,供水量越大,直到水位升至蓄水量上限高度,阀门全关,系统再次处于平衡状态。
开环控制和闭环控制的优缺点如下表1-2 自动控制系统通常有哪些环节组成?各个环节分别的作用是什么?解:自动控制系统包括被控对象、给定元件、检测反馈元件、比较元件、放大元件和执行元件。
各个基本单元的功能如下:(1)被控对象—又称受控对象或对象,指在控制过程中受到操纵控制的机器设备或过程。
(2)给定元件—可以设置系统控制指令的装置,可用于给出与期望输出量相对应的系统输入量。
(3)检测反馈元件—测量被控量的实际值并将其转换为与输入信号同类的物理量,再反馈到系统输入端作比较,一般为各类传感器。
(4)比较元件—把测量元件检测的被控量实际值与给定元件给出的给定值进行比较,分析计算并产生反应两者差值的偏差信号。
常用的比较元件有差动放大器、机械差动装置和电桥等。
(5)放大元件—当比较元件产生的偏差信号比较微弱不足以驱动执行元件动作时,可通过放大元件将微弱信号作线性放大。
自动控制原理习题及答案
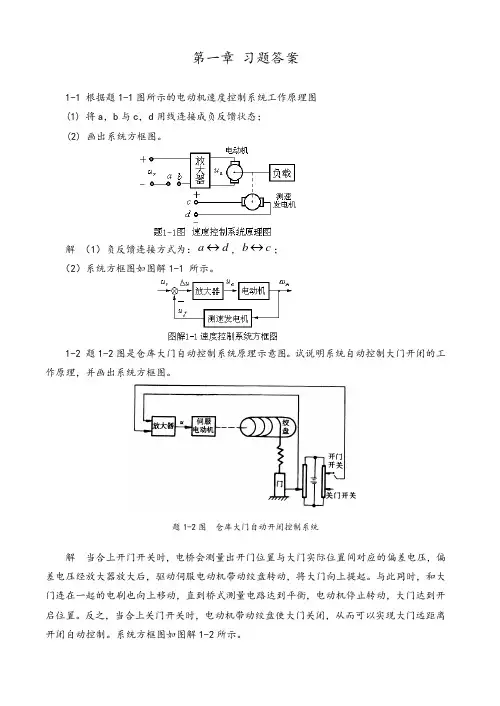
因离心力减小而使套筒向下滑动,并通过杠杆增大供汽阀门的开度,从而使蒸汽机的转速回
升。同理,如果由于负载减小使蒸汽机的转速 增加,则飞锤因离心力增加而使套筒上滑,
并通过杠杆减小供汽阀门的开度,迫使蒸汽机转速回落。这样,离心调速器就能自动地抵制
负载变化对转速的影响,使蒸汽机的转速 保持在某个期望值附近。
指出系统中的被控对象、被控量和给定量,画出系统的方框图。
题 1-5 图 蒸汽机转速自动控制系统
解 在本系统中,蒸汽机是被控对象,蒸汽机的转速 是被控量,给定量是设定的蒸汽
机希望转速。离心调速器感受转速大小并转换成套筒的位移量,经杠杆传调节供汽阀门,控 制蒸汽机的转速,从而构成闭环控制系统。
1-2 题 1-2 图是仓库大门自动控制系统原理示意图。试说明系统自动控制大门开闭的工 作原理,并画出系统方框图。
题 1-2 图 仓库大门自动开闭控制系统
1-3 题 1-3 图为工业炉温自动控制系统的工作原理图。分析系统的工作原理,指出被 控对象、被控量和给定量,画出系统方框图。
题 1-3 图 炉温自动控制系统原理图
1-4 题 1-4 图是控制导弹发射架方位的电位器式随动系统原理图。图中电位器 P1 、P2 并 联后跨接到同一电源 E0 的两端,其滑臂分别与输入轴和输出轴相联结,组成方位角的给定
压减小,直至偏差电压为零时,电机才停止转动。因此,图(a)系统能保持 110 伏不变。
图(b)系统,当 u 低于给定电压时,其偏差电压经放大器 K 后,直接使发电机激磁电流
增大,提高发电机的端电压,使发电机 G 的端电压回升,偏差电压减小,但不可能等于零,
因为当偏差电压为 0 时,i f =0,发电机就不能工作。即图(b)所示系统的稳态电压会低于 110
自动控制原理答案课后答案

C G1G2 + G1 + G2 − G1 G1G2 + G2 = = R 1 + G1G2 + 2G1 1 + G1G2 + 2G1
2-6 解:用梅逊公式求,有两个回路,且接触,可得 Δ = 1 −
∑L
a
= 1 + G1G2G3 + G2 ,可得
C ( s ) G1G2G3 + G2G3 = R ( s ) 1 + G1G2G3 + G2 (1 + G2 )G3 C ( s) = N 2 ( s ) 1 + G1G2G3 + G2 1 + G2 − G2G3 E (s) = R( s ) 1 + G1G2G3 + G2 −(1 + G2 )G3 E ( s) C ( s) =− = N 2 (s) N 2 ( s ) 1 + G1G2G3 + G2
ts = 3.5
1−ξ 2
× 100% = 16.3%
ξω n
= 1.4s
(3) 讨论系统参数: ξ 不变, σ % 不变; ξ 不变, ω n 增加,则 t s 减小; ω n 不变, ξ 增加, 则 σ % 减小, t s 减小 3-5 解: (1) (a)用劳思判据
s3 1 9 2 s 20 100 s1 4 0 0 s 100
1 Ts + 1
X4(s)
— C(s)
τs K + K +τ s ( s + 1)(Ts + 1) ( s + 1)(Ts + 1) C ( s) = = 2 R( s) k Ts + (T + 1) s + ( K + 1) 1+ ( s + 1)(Ts + 1)
自动控制原理课后习题

自动控制原理课后习题1.简答题。
(1)什么是控制系统?控制系统是由控制器、被控对象、控制目标和反馈装置组成的一种系统,用来实现对被控对象的控制和调节。
(2)控制系统的分类有哪些?控制系统可以分为开环控制系统和闭环控制系统。
开环控制系统是指控制器的输出不受被控对象的影响,而闭环控制系统是指控制器的输出受到被控对象的影响并进行调节。
(3)什么是控制对象?控制对象是指控制系统中需要被控制或调节的对象,可以是机械、电气、液压等各种设备和系统。
2.计算题。
(1)某电动机的转速控制系统,控制电压为220V,电动机额定转速为1500rpm,控制器输出电压为180V时,电动机的实际转速为多少?解,根据电动机的转速控制系统原理,实际转速可以通过控制电压和额定转速的比例关系计算得出。
实际转速 = 控制器输出电压 / 控制电压× 额定转速 = 180V / 220V × 1500rpm = 1227.27rpm。
所以,电动机的实际转速为1227.27rpm。
(2)某水箱的液位控制系统,控制器输出信号为4-20mA,对应的液位范围为0-100cm,若控制器输出信号为12mA时,水箱的实际液位为多少?解,根据液位控制系统的标定原理,可以通过控制器输出信号和液位范围的比例关系计算得出实际液位。
实际液位 = (控制器输出信号4mA) / (20mA 4mA) × 液位范围= (12mA 4mA) / (20mA 4mA) × 100cm = 60cm。
所以,水箱的实际液位为60cm。
3.分析题。
(1)为什么在控制系统中需要引入反馈?在控制系统中引入反馈可以实现对被控对象的实时监测和调节,使控制系统能够更加准确地达到控制目标。
(2)闭环控制系统和开环控制系统各有什么优缺点?闭环控制系统能够实现对被控对象的实时监测和调节,具有较高的控制精度,但系统稳定性较差,容易产生振荡和不稳定现象;而开环控制系统系统稳定性较好,但控制精度较低,无法实时监测和调节被控对象。
自动控制原理习题答案详解
自动控制原理习题答案详解自动控制原理习题详解(上册)第一章习题解答1-2日常生活中反馈无处不在。
人的眼、耳、鼻和各种感觉、触觉器官都是起反馈作用的器官。
试以驾车行驶和伸手取物过程为例,说明人的眼、脑在其中所起的反馈和控制作用。
答:在驾车行驶和伸手取物过程的过程中,人眼和人脑的作用分别如同控制系统中的测量反馈装置和控制器。
在车辆在行驶过程中,司机需要观察道路和行人情况的变化,经大脑处理后,不断对驾驶动作进行调整,才能安全地到达目的地。
同样,人在取物的过程中,需要根据观察到的人手和所取物体间相对位置的变化,调整手的动作姿势,最终拿到物体。
可以想象蒙上双眼取物的困难程度,即使物体的方位已知。
1-3 水箱水位控制系统的原理图如图1-12所示,图中浮子杠杆机构的设计使得水位达到设定高度时,电位器中间抽头的电压输出为零。
描述图1-12所示水位调节系统的工作原理,指出系统中的被控对象、输出量、执行机构、测量装置、给定装置等。
图1-12 水箱水位控制系统原理图答:当实际水位和设定水位不相等时,电位器滑动端的电压不为零,假设实际水位比设定水位低,则电位器滑动端的电压大于零,误差信号大于零(0e >),经功率放大器放大后驱动电动机M 旋转,使进水阀门开度加大,当进水量大于出水量时(12Q Q >),水位开始上升,误差信号逐渐减小,直至实际水位与设定水位相等时,误差信号等于零,电机停止转动,此时,因为阀门开度仍较大,进水量大于出水量,水位会继续上升,导致实际水位比设定水位高,误差信号小于零,使电机反方向旋转,减小进水阀开度。
这样,经反复几次调整后,进水阀开度将被调整在一适当的位置,进水量等于出水量,水位维持在设定值上。
在图1-12所示水位控制系统中,被控对象是水箱,系统输出量水位高,执行机构是功率放大装置、电机和进水阀门,测量装置浮子杠杆机构,给定和比较装置由电位器来完成。
1-4 工作台位置液压控制系统如图1-13所示,该系统可以使工作台按照给定电位器设定的规律运动。
自动控制原理完整版课后习题答案
1 请解释下列名字术语:自动控制系统、受控对象、扰动、给定值、参考输入、反馈。
解:自动控制系统:能够实现自动控制任务的系统,由控制装置与被控对象组成;受控对象:要求实现自动控制的机器、设备或生产过程扰动:扰动是一种对系统的输出产生不利影响的信号。
如果扰动产生在系统内部称为内扰;扰动产生在系统外部,则称为外扰。
外扰是系统的输入量。
给定值:受控对象的物理量在控制系统中应保持的期望值参考输入即为给定值。
反馈:将系统的输出量馈送到参考输入端,并与参考输入进行比较的过程。
2 请说明自动控制系统的基本组成部分。
解:作为一个完整的控制系统,应该由如下几个部分组成:①被控对象:所谓被控对象就是整个控制系统的控制对象;②执行部件:根据所接收到的相关信号,使得被控对象产生相应的动作;常用的执行元件有阀、电动机、液压马达等。
③给定元件:给定元件的职能就是给出与期望的被控量相对应的系统输入量(即参考量);④比较元件:把测量元件检测到的被控量的实际值与给定元件给出的参考值进行比较,求出它们之间的偏差。
常用的比较元件有差动放大器、机械差动装置和电桥等。
⑤测量反馈元件:该元部件的职能就是测量被控制的物理量,如果这个物理量是非电量,一般需要将其转换成为电量。
常用的测量元部件有测速发电机、热电偶、各种传感器等;⑥放大元件:将比较元件给出的偏差进行放大,用来推动执行元件去控制被控对象。
如电压偏差信号,可用电子管、晶体管、集成电路、晶闸管等组成的电压放大器和功率放大级加以放大。
⑦校正元件:亦称补偿元件,它是结构或参数便于调整的元件,用串联或反馈的方式连接在系统中,用以改善系统的性能。
常用的校正元件有电阻、电容组成的无源或有源网络,它们与原系统串联或与原系统构成一个内反馈系统。
3 请说出什么是反馈控制系统,开环控制系统和闭环控制系统各有什么优缺点?解:反馈控制系统即闭环控制系统,在一个控制系统,将系统的输出量通过某测量机构对其进行实时测量,并将该测量值与输入量进行比较,形成一个反馈通道,从而形成一个封闭的控制系统;开环系统优点:结构简单,缺点:控制的精度较差;闭环控制系统优点:控制精度高,缺点:结构复杂、设计分析麻烦,制造成本高。
自控原理习题全部解答
第九章 现性系统的状态空间分析与综合习题解答9-1 已知电枢控制的直流伺服电机的微分方程组及传递函数 b aaa a a E dtdi L I R U ++= dtd K E mbb θ= a m m i C M =dt d f dtd J M mm m m m θθ+=22 )()([)()(2m b m a a m m a m a ma m C K f R s R J f L s J L s C s U s ++++=Θ (1) 设状态变量mm m x x x θθθ ===321及输出量m y θ=,试建立其动态方程;(2) 设状态变量mm a x x i x θθ ===321,,及 m y θ=,试建立其动态方程 (3) 设,x T x =确立两组状态变量间的变换阵解:(1)由题意可知: ⎪⎪⎩⎪⎪⎨⎧=======123121xy xx x x x m m mmθθθθ ,由已知 ⎪⎪⎩⎪⎪⎨⎧+===++=m m m m ma m m mb ba a a a a f J M i C M K E E i L i R U θθθ可推导出 ⎪⎪⎪⎩⎪⎪⎪⎨⎧=++-+-===12333221x y U J L C x J L C K f R x J L R J L f x x x x xa ma mm a m b m a m a a m a m由上式,可列动态方程如下=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡321x x x ⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡+-+-m a a m m a m a m b m a J L R J f L J L C K f R 0100010⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡321x x x +⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎣⎡m a m J L C 00a Uy =[]001⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡321x x x(2)由题意可知:,1a i x =mm m y x x θθθ===,,32 可推导出⎪⎪⎪⎪⎩⎪⎪⎪⎪⎨⎧==-=-====+--=+--==23133231111x y x J f x J C J f i J C x x x U L x L K x L R U L L K i L R i x m m m m m m m m a m m m m a aa b a a a a m a b a a a aθθθθθ可列动态方程如下[]⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=321010x x x y由⎪⎩⎪⎨⎧===mm mx x x θθθ 321和⎪⎩⎪⎨⎧===mm a x x i x θθ 321得 aa m m mm a b a aU L x x x J f JC L K L R x x x ⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡---=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡00101000321321⎪⎪⎪⎩⎪⎪⎪⎨⎧-=-======3133221x J f x J C J f i J C x x x x x m m m m m m m a m m m m m θθθθ由上式可得变换矩阵如下⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡-=m m mm J f J C T 010010 9-2设系统微分方程为 u x x x =++23式中 u 为输入量,x 为输出量(1)设取状态变量 xx x x ==21, 试列写动态方程 (2) 设有状态变换2122112,x x x x x x --=+=,试确定变换矩阵及变换后的动态方程 解:(1) 由题意可知⎩⎨⎧+--===u x x x x x x1222123动态方程即为(2) 即⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡--=⎥⎦⎤⎢⎣⎡21213210x x x xU x x U x x x xx x ⎥⎦⎤⎢⎣⎡-+⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡--=⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡--+⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡--⎥⎦⎤⎢⎣⎡--⎥⎦⎤⎢⎣⎡--=⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡--=⎥⎦⎤⎢⎣⎡---112001102111211132102111211121121121121 9-3 设系统微分方程为u y y y y 66116=+++式中u ,y 分别为系统输入,输出量。
《自动控制原理》习题及答案
《自动控制原理》习题解答(教学参考用书)自动控制原理教学组西北工业大学自动化学院2009年7月前言这本《自动控制原理习题解答》与西北工业大学自动化学院自动控制原理教学组编写(卢京潮主编)、西北工业大学出版社出版的国家教委“十一五”规划教材《自动控制原理》配套使用。
供任课教师在备课和批改作业时参考。
新的“十一五”规划教材是在原《自动控制原理》教材基础上经修改完成的,新教材基本保留了原教材的体系结构,主要在具体内容上作了进一步的完善和充实,习题也做了相应调整。
这本习题解答的内容主要由负责各章编写任务的老师提供。
为方便教学,在习题解答之后编入了课程进程表和教学大纲(96学时),供任课教师参考查阅。
对教材或习题解答中发现的错误和不妥之处,恳请各位读者及时记录,并转告编者,以便尽快纠正。
谢谢!。
联系人:卢京潮电 话:88431302 (办公室)135******** (手机)Email: lujc0129@编者2009.5目录一.习题解答 (1)第1章习题及解答 (1)第2章习题及解答 (10)第3章习题及解答 (32)第4章习题及解答 (64)第5章习题及解答 (86)第6章习题及解答 (133)第7章习题及解答 (157)第8章习题及解答 (181)二.课程进程表 (208)三.自动控制原理教学大纲 ( 96时) (210)一、 习 题 及 解 答第1章习题及解答1-1 根据图1-15所示的电动机速度控制系统工作原理图,完成:(1) 将a ,b 与c ,d 用线连接成负反馈状态;(2) 画出系统方框图。
解 (1)负反馈连接方式为:,d a ↔c b ↔;(2)系统方框图如图解1-1 所示。
1-2 图1-16是仓库大门自动控制系统原理示意图。
试说明系统自动控制大门开、闭的工作原理,并画出系统方框图。
图1-16 仓库大门自动开闭控制系统解 当合上开门开关时,电桥会测量出开门位置与大门实际位置间对应的偏差电压,偏差电压经放大器放大后,驱动伺服电动机带动绞盘转动,将大门向上提起。
自控原理第二章习题答案
自控原理第二章习题答案自控原理第二章习题答案自控原理是一门研究控制系统的学科,它关注的是如何设计和优化控制系统,以实现系统的稳定性和性能。
在学习自控原理的过程中,习题是一个非常重要的组成部分,通过解答习题可以帮助我们更好地理解和掌握自控原理的知识。
在本文中,我将为大家提供自控原理第二章习题的答案,希望对大家的学习有所帮助。
1. 什么是反馈控制系统?它有哪些特点?答:反馈控制系统是一种通过测量输出信号,并将其与期望输出信号进行比较,然后根据比较结果对系统进行调整的控制系统。
它的特点包括:- 反馈环节:反馈控制系统中包含了一个反馈环节,通过测量输出信号,将其反馈给系统进行调整,以实现期望的输出。
- 自动调节:反馈控制系统能够根据反馈信号自动地对系统进行调节,无需人工干预。
- 稳定性:反馈控制系统能够提高系统的稳定性,使系统能够快速地恢复到期望状态。
- 抗干扰性能:反馈控制系统能够减小外部干扰对系统的影响,提高系统的抗干扰能力。
2. 什么是比例控制器?它的传递函数是怎样的?答:比例控制器是一种最简单的控制器,它根据误差的大小与比例增益之间的关系来调节系统的输出。
比例控制器的传递函数可以表示为:Gc(s) = Kp其中,Gc(s)为比例控制器的传递函数,Kp为比例增益。
3. 什么是积分控制器?它的传递函数是怎样的?答:积分控制器是一种根据误差的累积值来调节系统的输出的控制器。
积分控制器的传递函数可以表示为:Gc(s) = Ki/s其中,Gc(s)为积分控制器的传递函数,Ki为积分增益,s为复变量。
4. 什么是微分控制器?它的传递函数是怎样的?答:微分控制器是一种根据误差的变化率来调节系统的输出的控制器。
微分控制器的传递函数可以表示为:Gc(s) = Kd*s其中,Gc(s)为微分控制器的传递函数,Kd为微分增益,s为复变量。
5. 什么是比例积分控制器?它的传递函数是怎样的?答:比例积分控制器是一种同时具有比例和积分控制功能的控制器。
自控原理习题解答
②R(s)和N(s)同时作用时系统的输出
∴ C(s) = CR (s) + CN (s)
=
G1G2 + G1G3 + G1G2G3H1
R(s) +
1+ G1G3 + G2H1 + G1G2 + G1G2G3H1
+ 1+ G2H1 + G1G2G4 + G1G3G4 + G1G2G3G4H1 N (s) 1+ G1G3 + G2H1 + G1G2 + G1G2G3H1
s(s + 1)
Kts
1.试分析速度反馈系数Kt对系统稳定性的影响。 2.试求KP、Kv、Ka并说明内反馈对稳态误差的影响。 解: 1.如果没有内反馈,系统的开环和闭环传递函数为
解:将系统开环传递函数与二阶系统典型开环传递函
数比较: 所以:
G(s) =
ωn2
s(s + 2ζωn )
ωn = 10K
2ζωn = 10 ζωn = 5
ζ= 5
10K
−πζ
σ = e 1−ζ 2 ×100%
tp
=π ωd
=
ωn
π 1−ζ 2
tS
(5%)
≈
3
ζωn
分别将K=10 ,K=20代入计算,结果如下:
10K1 = 10 1 + 10 K 2
解之得:K2=0.9 K1=10
Ø 3-4 单位反馈系统的开环传递函数为
G(s) = K = 10K s(0.1s + 1) s(s +10)
试分别求出K=10s–1和K=20s–1时,系统的阻尼比ζ 和