
平面机构自由度计算例题及答案
1.
2. 3.
4. 5.
6.
1.构件数n为7,低副p为9,高副pn为1,局部自由度为1,虚约束为0.
E处为局部自由度,C处为复合铰链.
F=3n-2p-pn=3*7-2*9-1=2(与原动件数目一致,运动确定)
2. B处有复合铰链,有2个转动副。
无局部自由度。
B点左侧所有构件和运动副带入的约束为虚约束,属于与运动无关的对称部分。
n=5, PL=7, PH=0, F= 3n-2PL -PH=3×5-2×7-1×0=1。
运动链有确定运动,因为原动件数= 自由度数。
3.A处为复合铰链,因为有3个构件在此处组成成转动副,所以应算2个转动副。
B处为局部自由度,假设将滚子同构件CB固结。
无虚约束。
n=6, PL=8, PH=1, F= 3n-2PL -PH=3×6-2×8-1=1。
运动链有确定运动,因为原动件数= 自由度数。
4. 没有复合铰链、局部自由度、虚约束。
n=4, PL=5, PH=1, F= 3n-2PL -PH=3×4-2×5-1=1。
运动链有确定运动,因为原动件数= 自由度数。
5. 计算自由度:n=4, P L=6, P H=0, F= 3n-2P L -P H=3×4-2×6-1×0=0,运动链不能动。
修改参考方案如图所示。
6. F处为复合铰链,因为有3个构件在此处组成成转动副,所以应算2个转动副。
B处为局部自由度,假设将滚子同构件CB固结。
移动副M、N中有一个为虚约束,属于两构件在多处组成运动副。
n=7, PL=9, PH=1, F= 3n-2PL -PH=3×7-2×9-1=2。
运动链没有确定运动,因为原动件数< 自由度数。
机械设计平面机构自由度习题

一、填空题[1]决定机构具有确定运动的独立运动参数称为机构的__________________。
[4]形成运动副的两个构件只能在一个平面内相对转动叫_________________________。
[5]房门的开关运动,是____________________副在接触处所允许的相对转动。
[6]在平面机构中,具有两个约束的运动副是___________副。
[7]由于组成运动副中两构件之间的________________形式不同,运动副分为高副和低副。
[8]两构件之间作________________接触的运动副,叫低副。
[9]5个构件组成同一回转轴线的转动副,则该处共有_____________个转动副。
[10]平面运动副的最大约束数为________,最小约束数为__________。
[11]平面机构中若引入一个高副将带入_________个约束,而引入一个低副将带入_________个约束。
[12]机构具有确定运动的条件是_______________________________________________________________________________ ________________。
[13]机构具有确定运动的条件是__________的数目等于自由度数F(F>0)。
[14]当机构的原动件数目_______________其自由度时,该机构具有确定的运动。
[15]运动副是指能使两构件之间既保持________________接触。
而又能产生一定形式相对运动的_____________。
[16]抽屉的拉出或推进运动,是______________副在接触处所允许的相对移动。
[17]两构件之间作______________或____________接触的运动副,叫高副。
[18]组成机构的要素是__________________和________________。
平面机构(运动链)自由度计算辅导

平面机构(运动链)自由度计算辅导运动链是指假设干个构件通过运动副连接而成的系统。
运动链自由度计算要紧解决的问题是:一、运动链的可动性;二、运动链运动的确信性,即运动链成为机构的条件。
一、平面机构(运动链)自由度:㈠、计算公式:F=3n-2P L-P H⑴式中:F—机构(运动链)自由度;n—机构(运动链)中的运动构件数;P L—机构(运动链)中低副数,包括移动副和转动副;P H—机构(运动链)中的高副数。
㈡、公式用途:运动链类型:⑴、固定运动链:组成运动链的构件之间没有相对运动。
如桥梁、钢结构支架等。
⑵、可动运动链:①、运动不确信的可动运动链:运动链可动,但运动链中构件的运动不能确信。
②、具有确信运动的运动链及机构。
运动链中构件的具有确信性。
一、判别运动链可否运动(运动链可动性分析):⑴、当F﹥0 运动链能运动,即运动链是可动的。
⑵、当F≦0 运动链不动,即运动链为固定运动链。
例:判别下面运动链的可动性:图示:n=3,P L=4,P H=1 。
F=3n-2P L-P H =3×3-2×4-1=0运动链不可动。
图示:n=4,P L=5,P H=1 。
F=3n-2P L-P H =3×4-2×5-1=1﹥0运动链可动。
二、判别运动链是不是成为机构:运动链的运动确信性分析。
⑴、当F≦0 运动链不可动,此种运动链不能成为机构;⑵、当F﹥0 运动链可动:①、假设F﹥原动件数,运动链不能成为机构;②、假设F=原动件数,运动链运动确信,运动链成为机构;③、假设F﹤原动件数,运动链不能成为机构。
结论:运动链成为机构的条件:F﹥0,且F等于机构原动件数。
㈢、机构自由度计算时应注意的问题:一、复合铰链及其处置方式:⑴、概念:复合铰链:多个构件(含固定件)在同一处形成两个或两个以上转动副,该处成为复合铰链。
⑵、处置方式:P L=m-1,m为该处构件数(含固定件)。
⑶、常见形式:①、②、③、④、例:计算下面运动链自由度,说明要使运动链成为机构需要几个原动件。
机械设计基础习题与答案

b)
a)
题 3-4 图
题 3-5 试用解析法求一对心直动平底从动件盘形凸轮机构的凸轮轮廓。已知该凸轮以等角速度逆时针方向转动:Φ = 180°,ΦS = 90°,Φ′= 90°;从动件的行程 h 25mm,基圆半径 r0 50mm ;
题解 2-3 图
α γ
Байду номын сангаас
题 2-4 设计一曲柄摇杆机构,已知机构的摇杆 DC 长度为 150mm,摇杆的两极限位置的夹角为 45°,行程速比系数 K=1.5,机架长度取 90mm。(用图解法求解, l = 4 mm/mm) 解答:
题解 2-4 图 题 2-5 设计一摆动导杆机构,已知摆动导杆机构的机架长度 d = 450 mm,行程速比系数 K=1.40。(比例尺 l 13mm / mm )
题 3-2 图
题解 3-2 图
题 3-3 对于直动尖端从动件盘形凸轮机构,已知凸轮推程运动角Φ = π/2, 行程 h= 50 mm,求 当凸轮转动角速度ω=10 rad/s 时,等加速等减速和正弦加速度这两种常用的基本运动规律的最 大速度 vmax 、最大加速度 amax 以及所对应的凸轮转角 。
题 2-6 如图所示,若要求四杆机构的两连架杆对应位置分别是: 1 45, 1 50, 2 90, 2 80, 3 135 , 3 110 ,试用解析法设计此四杆机构。
90° 45°
50°
题 2-6 图
题 2-7 如图所示,已知滑块和摇杆的对应位置分别是 S1=40mm,φ1=60°,S2=30mm,φ2=90°,S3=20mm,φ3=120°。试用解析法确定机构各构件的长度和偏心距 e。
平面机构自由度计算例题及答案

平面机构自由度计算例题及答案在机械设计和分析中,自由度是一个重要的概念,它用来描述机构的运动能力和约束程度。
特别是对于平面机构而言,自由度计算是机构设计和分析的基础。
本文将以一个例题为例,详细介绍平面机构自由度计算的方法,并给出答案。
例题描述:给定一个平面机构,该机构由三个连杆和两个旋转副组成,其中两个连杆用来传递运动,第三个连杆则作为链接杆。
假设该机构中的两个旋转副都分别由一对垂直的直线轴构成。
求该平面机构的自由度。
解题思路:为了计算平面机构的自由度,首先需要明确平面机构的自由度计算公式。
根据机构自由度的定义,平面机构的自由度等于其约束数目减去自由度减去已知条件数目。
对于本例中的平面机构,约束数目为2,已知条件数目为1,因此我们只需要计算平面机构的自由度即可。
解题步骤:1. 确定机构中的运动副:根据题目描述,该机构中的运动副是两个旋转副。
2. 统计机构中的连杆数目:根据题目描述,该机构中共有三个连杆。
3. 计算机构中的运动副数目:根据运动副的定义,旋转副的数目等于直线轴的数目减一。
因此,该机构中的旋转副数目为2。
4. 计算平面机构的自由度:根据平面机构的自由度计算公式,自由度等于连杆数目减去运动副数目。
因此,该机构的自由度为3-2=1。
5. 减去已知条件数目:根据已知条件的定义,已知条件是指在机构中已经确定的尺寸或位置关系。
根据题目描述,已知条件数目为1。
6. 最终计算结果:根据平面机构自由度的定义,平面机构的自由度等于约束数目减去自由度减去已知条件数目。
因此,该平面机构的自由度为2-1=1。
答案解析:根据计算结果,该平面机构的自由度为1。
这意味着该机构具有一个独立自由度,即只能在一个平面内进行单一的自由运动。
根据机构设计和分析的需要,可以对该机构进行进一步优化和改进,以满足特定的运动要求。
总结:通过上述例题的计算,我们了解了平面机构自由度的计算方法。
平面机构自由度的计算是机构设计和分析的基础,对于确定机构的运动能力和约束程度非常重要。
机械设计基础习题答案
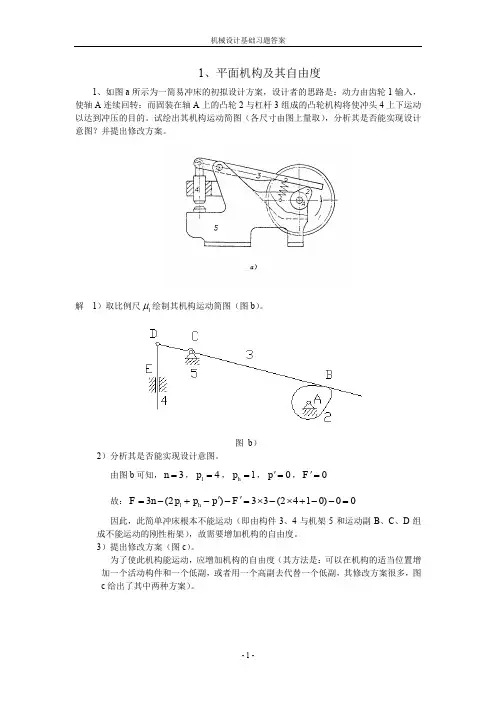
1、平面机构及其自由度1、如图a 所示为一简易冲床的初拟设计方案,设计者的思路是:动力由齿轮1输入,使轴A 连续回转;而固装在轴A 上的凸轮2与杠杆3组成的凸轮机构将使冲头4上下运动以达到冲压的目的。
试绘出其机构运动简图(各尺寸由图上量取),分析其是否能实现设计意图?并提出修改方案。
解 1)取比例尺l μ绘制其机构运动简图(图b )。
图 b )2)分析其是否能实现设计意图。
由图b 可知,3=n ,4=l p ,1=h p ,0='p ,0='F故:00)0142(33)2(3=--+⨯-⨯='-'-+-=F p p p n F h l因此,此简单冲床根本不能运动(即由构件3、4与机架5和运动副B 、C 、D 组成不能运动的刚性桁架),故需要增加机构的自由度。
3)提出修改方案(图c )。
为了使此机构能运动,应增加机构的自由度(其方法是:可以在机构的适当位置增加一个活动构件和一个低副,或者用一个高副去代替一个低副,其修改方案很多,图c 给出了其中两种方案)。
图 c 1) 图 c 2) 2、试画出图示平面机构的运动简图,并计算其自由度。
解:3=n ,4=l p ,0=h p ,123=--=h l p p n F解:4=n ,5=l p ,1=h p ,123=--=h l p p n F3、计算图示平面机构的自由度。
解:7=n ,10=l p ,0=h p ,123=--=h l p p n F解:8=n ,11=l p ,1=h p ,123=--=h l p p n F ,局部自由度解:9=n ,12=l p ,2=h p ,123=--=h l p p n F解: D,E,FG 与D ,H ,J ,I 为对称结构,去除左边或者右边部分,可得,活动构件总数为7,其中转动副总数为8,移动副总数为2,高副数为0,机构自由度为1。
(其中E 、D 及H 均为复合铰链)4、试求图示各机构在图示位置时全部瞬心的位置(用符号ij P 直接标注在图上)。
《机械设计基础》答案

《机械设计基础》作业答案第一章平面机构的自由度和速度分析1-11-21-31-41-5自由度为:或:1-6自由度为或:1-10自由度为:或:1-111-13:求出题1-13图导杆机构的全部瞬心和构件1、3的角速度比。
1-14:求出题1-14图正切机构的全部瞬心。
设s10rad/1,求构件3的速度3v。
1-15:题1-15图所示为摩擦行星传动机构,设行星轮2与构件1、4保持纯滚动接触,试用瞬心法求轮1与轮2的角速度比/。
12构件1、2的瞬心为P12P24、P14分别为构件2与构件1相对于机架的绝对瞬心1-16:题1-16图所示曲柄滑块机构,已知:s mm l AB /100,s mm l BC/250,s rad /101,求机构全部瞬心、滑块速度3v 和连杆角速度2。
在三角形ABC 中,BCAAB BC sin45sin 0,52sinBCA,523cos BCA ,45sin sinBC ABCAC ,mmAC 7.3101-17:题1-17图所示平底摆动从动件凸轮1为半径20r的圆盘,圆盘中心C 与凸轮回转中心的距离mm l AC 15,mm l AB 90,s rad /101,求0和180时,从动件角速度2的数值和方向。
0时方向如图中所示当180时方向如图中所示第二章平面连杆机构2-1 试根据题2-1图所注明的尺寸判断下列铰链四杆机构是曲柄摇杆机构、双曲柄机构还是双摇杆机构。
(1)双曲柄机构(2)曲柄摇杆机构(3)双摇杆机构(4)双摇杆机构2-3 画出题2-3图所示各机构的传动角和压力角。
图中标注箭头的构件为原动件。
2-4 已知某曲柄摇杆机构的曲柄匀速转动,极位夹角θ为300,摇杆工作行程需时7s 。
试问:(1)摇杆空回程需时几秒?(2)曲柄每分钟转数是多少?解:(1)根据题已知条件可得:工作行程曲柄的转角01210则空回程曲柄的转角02150摇杆工作行程用时7s ,则可得到空回程需时:(2)由前计算可知,曲柄每转一周需时12s ,则曲柄每分钟的转数为2-5 设计一脚踏轧棉机的曲柄摇杆机构,如题2-5图所示,要求踏板CD 在水平位置上下各摆100,且mm l mm l ADCD1000,500。
机械设计基础习题及答案3平面连杆机构的自由度
平面机构的自由度和速度分析一、复习思考题1、什么是运动副?运动副的作用是什么?什么是高副?什么是低副?2、平面机构中的低副和高副各引入几个约束?3、机构自由度数和原动件数之间具有什么关系?4、用机构运动简图表示你家中的缝纫机的踏板机构。
5、计算平面机构自由度时,应注意什么问题?二、填空题1、运动副是指能使两构件之间既保持接触。
而又能产生一定形式相对运动的。
2、由于组成运动副中两构件之间的形式不同,运动副分为高副和低副。
3、运动副的两构件之间,接触形式有接触,接触和接触三种。
4、两构件之间作接触的运动副,叫低副。
5、两构件之间作或接触的运动副,叫高副。
6、回转副的两构件之间,在接触处只允许孔的轴心线作相对转动。
7、移动副的两构件之间,在接触处只允许按方向作相对移动。
8、带动其他构件的构件,叫原动件。
9、在原动件的带动下,作运动的构件,叫从动件。
10、低副的优点:制造和维修,单位面积压力,承载能力。
11、低副的缺点:由于是摩擦,摩擦损失比大,效率。
12、暖水瓶螺旋瓶盖的旋紧或旋开,是低副中的副在接触处的复合运动。
13、房门的开关运动,是副在接触处所允许的相对转动。
14、抽屉的拉出或推进运动,是副在接触处所允许的相对移动。
15、火车车轮在铁轨上的滚动,属于副。
三、判断题1、机器是构件之间具有确定的相对运动,并能完成有用的机械功或实现能量转换的构件的组合。
()2、凡两构件直接接触,而又相互联接的都叫运动副。
()3、运动副是联接,联接也是运动副。
()4、运动副的作用,是用来限制或约束构件的自由运动的。
()5、螺栓联接是螺旋副。
()6、两构件通过内表面和外表面直接接触而组成的低副,都是回转副。
()7、组成移动副的两构件之间的接触形式,只有平面接触。
()8、两构件通过内,外表面接触,可以组成回转副,也可以组成移动副。
()9、运动副中,两构件联接形式有点、线和面三种。
()10、由于两构件间的联接形式不同,运动副分为低副和高副。
平面机构自由度计算例题及标准答案
1.2. 3.4. 5.6.1.构件数n为7,低副p为9,高副pn为1,局部自由度为1,虚约束为0.E处为局部自由度,C处为复合铰链.F=3n-2p-pn=3*7-2*9-1=2(与原动件数目一致,运动确定)2. B处有复合铰链,有2个转动副。
无局部自由度。
B点左侧所有构件和运动副带入的约束为虚约束,属于与运动无关的对称部分。
n=5, PL=7, PH=0, F= 3n-2PL -PH=3×5-2×7-1×0=1。
运动链有确定运动,因为原动件数= 自由度数。
3.A处为复合铰链,因为有3个构件在此处组成成转动副,所以应算2个转动副。
B处为局部自由度,假设将滚子同构件CB固结。
无虚约束。
n=6, PL=8, PH=1, F= 3n-2PL -PH=3×6-2×8-1=1。
运动链有确定运动,因为原动件数= 自由度数。
4. 没有复合铰链、局部自由度、虚约束。
n=4, PL=5, PH=1, F= 3n-2PL -PH=3×4-2×5-1=1。
运动链有确定运动,因为原动件数= 自由度数。
5. 计算自由度:n=4, P L=6, P H=0, F= 3n-2P L -P H=3×4-2×6-1×0=0,运动链不能动。
修改参考方案如图所示。
6. F处为复合铰链,因为有3个构件在此处组成成转动副,所以应算2个转动副。
B处为局部自由度,假设将滚子同构件CB固结。
移动副M、N中有一个为虚约束,属于两构件在多处组成运动副。
n=7, PL=9, PH=1, F= 3n-2PL -PH=3×7-2×9-1=2。
运动链没有确定运动,因为原动件数< 自由度数。
平面机构(运动链)自由度计算辅导
平面机构(运动链)自由度计算辅导运动链是指若干个构件通过运动副连接而成的系统。
运动链自由度计算主要解决的问题是:1、运动链的可动性;2、运动链运动的确定性,即运动链成为机构的条件。
一、平面机构(运动链)自由度:㈠、计算公式:F=3n-2P L-P H⑴式中:F—机构(运动链)自由度;n—机构(运动链)中的运动构件数;P L—机构(运动链)中低副数,包括移动副和转动副; P H—机构(运动链)中的高副数。
㈡、公式用途:运动链类型:⑴、固定运动链:组成运动链的构件之间没有相对运动。
如桥梁、钢结构支架等。
⑵、可动运动链:①、运动不确定的可动运动链:运动链可动,但运动链中构件的运动不能确定。
②、具有确定运动的运动链及机构。
运动链中构件的具有确定性。
1、判别运动链能否运动(运动链可动性分析):⑴、当F﹥0 运动链能运动,即运动链是可动的。
⑵、当F≦0 运动链不动,即运动链为固定运动链。
例:判别下面运动链的可动性:图示:n=3,P L=4,P H=1 。
F=3n-2P L-P H =3×3-2×4-1=0运动链不可动。
图示:n=4,P L=5,P H=1 。
F=3n-2P L-P H =3×4-2×5-1=1﹥0运动链可动。
2、判别运动链是否成为机构:运动链的运动确定性分析。
⑴、当F≦0 运动链不可动,此种运动链不能成为机构;⑵、当F﹥0 运动链可动:①、若F﹥原动件数,运动链不能成为机构;②、若F=原动件数,运动链运动确定,运动链成为机构;③、若F﹤原动件数,运动链不能成为机构。
结论:运动链成为机构的条件:F﹥0,且F等于机构原动件数。
㈢、机构自由度计算时应注意的问题:1、复合铰链及其处理方法:⑴、概念:复合铰链:多个构件(含固定件)在同一处形成两个或两个以上转动副,该处成为复合铰链。
⑵、处理方法:P L=m-1,m为该处构件数(含固定件)。
⑶、常见形式:①、②、③、④、例:计算下面运动链自由度,说明要使运动链成为机构需要几个原动件。
机械设计基础习题答案
平面机构及其自由度1、如图a 所示为一简易冲床的初拟设计方案,设计者的思路是:动力由齿轮1输入,使轴A 连续回转;而固装在轴A 上的凸轮2与杠杆3组成的凸轮机构将使冲头4上下运动以达到冲压的目的。
试绘出其机构运动简图(各尺寸由图上量取),分析其是否能实现设计意图?并提出修改方案。
解 1)取比例尺l μ绘制其机构运动简图(图b )。
图 b )2)分析其是否能实现设计意图。
由图b 可知,3=n ,4=l p ,1=h p ,0='p ,0='F故:00)0142(33)2(3=--+⨯-⨯='-'-+-=F p p p n F h l因此,此简单冲床根本不能运动(即由构件3、4与机架5和运动副B 、C 、D 组成不能运动的刚性桁架),故需要增加机构的自由度。
3)提出修改方案(图c )。
为了使此机构能运动,应增加机构的自由度(其方法是:可以在机构的适当位置增加一个活动构件和一个低副,或者用一个高副去代替一个低副,其修改方案很多,图c 给出了其中两种方案)。
图 c 1) 图 c 2) 2、试画出图示平面机构的运动简图,并计算其自由度。
解:3=n ,4=l p ,0=h p ,123=--=h l p p n F解:4=n ,5=l p ,1=h p ,123=--=h l p p n F3、计算图示平面机构的自由度。
解:7=n ,10=l p ,0=h p ,123=--=h l p p n F解:8=n ,11=l p ,1=h p ,123=--=h l p p n F ,局部自由度解:9=n ,12=l p ,2=h p ,123=--=h l p p n F解: D,E,FG 与D ,H ,J ,I 为对称结构,去除左边或者右边部分,可得,活动构件总数为7,其中转动副总数为8,移动副总数为2,高副数为0,机构自由度为1。
(其中E 、D 及H 均为复合铰链)4、试求图示各机构在图示位置时全部瞬心的位置(用符号ij P 直接标注在图上)。