
自控原理习题解答第五章
• 在本章常用的是开环根轨迹增益k*(首1 型),而工程实际中常用的是开环k,一定 要注意两者的定量比例关系。
答 5 1 2 画出零极点在 s 平面上的位置图
s 2 4s 8 s 2 j2 s 2 j2 , 开环极点为:
求k
由式 5 14 得
n
k j1 (s p j ) l 1 l 2 l 3
m
(s z i )
l4
i1
l1 1, l 2 1 2 2 k l1 l 2 l 3 1 .25
l4
5,l3
5,l4 4
• S值如果满足相角方程,也一定满足幅值方 程。
• 注意:
• 测量相角时,规定以逆时针为正,即矢量 与正实轴的夹角。
p 1 0 , p 2 2 j2 , p 3 2 j2 , z 5
1 180
tg 1 2 1.5
126
. 87 , 2 0 ,
3
tg
1
4 0.5
82.87
.4 , 1
tg
1
5
2 - 1.5
29.7
用式 5 11 检验 s 2 是不是根轨迹上的点
m
n
i j 2l 1 , l 0 ,1, 2 ,
1 n 4 , m 1, p 1 0 , p 2 0 , p 3 2 .5 , p 4 5 , z 1 1 .25 2 实轴上的根轨迹: 1.25 — -2.5 ,- 5 — -
3 n m 3 , 渐近线的倾角和渐近线
与实轴的交点
2l 1 , l 0 ,1,2 , l 0 : ; l 1 :
0
1
2
求k
由式 5 14 得
n
k j1 (s p j ) l1 l 2 l 3
m
(s z i )
l4
i1
l1 1.5 2 2 2 2 .5, l 2 0 .5,
l 3 0.5 2 4 2 4 .031 , l 4 k l1 l 2 l 3 1 .25
l4
5 1 .5 2 2 2 4.031
i1
j1
1 1 2 3 2l 1 29 .7 126.87 0 82 .87 180.04
s 2 点满足幅角方程,它是
根轨迹上的点。
3
j
2
2 l 2
p2
l4
l1
1
0
o 1
z1
-1
1
l3
p1
3
-2
p3
-3 -6 - 5 -4 - 3 -2 -1
7.512.5-10k
s0
12.5k
12.5 12.5k
10k 7.512.5k- 0
7.5
7.5 12.5 - 10k 0 解得: k 9.375 (7.5 12.5 - 10k) 10k - 7.5 2 12 .5k 0 解得: k 2.34 由 s 2 得方程:
7.5 12.5 - 10k s 2 7.5 12.5k 0
s 3 3s 2 1 . 5s 2 5s 1 . 5s 2 4 . 5s
nm
3
n
m
a
j1
pj
i1
zi
2 .5 5 1 .25
nm
3
2 .803
4求与虚轴的交点
s2s 2.5s 510ks 1.25 0
s4 7.5s3 12.5s2 10ks12.5k 0
s4
1
s3
7.5
s2
7.512.5-10k
7.5
s1 (7.512.5-10k)10k- 7.52 12.5k
答511
画出零极点s平 在面上的位置图
s2 4s8s2 j2s2 j2
开环极点为:
p1 0,p2 2 j2,p3 2 j2,z 5
3
j
2
p2
2
1
l2
0
o
1
l4
1
z1
l1
p1
-1
l3
3
-2
p3
-3 -6 -5 -4 -3 -2
-1
0
1
2
用 表示极点,用 由图可以计算出
表示零点,用
表示试验点 .。
第五章习题解答
5-1 设闭环系统的开环传递函数为
G(s)H(s)s(sk2(s45s)8)
试用幅角条件检验下列s平面上的点是不是根轨迹上 的点,如是,则用幅值条件计算该点所对应的k值。 (1)点(-1,j0);(2)点(-1.5,j2);(3)点(-6,j0); (4)点(-4,j3);(5)点(-1,j2.37)。
5-2设闭环系统的开环传递函数为
G(s)H(s)s2(0.4k(0s.81s )1()0.12)s
试绘制系统的根轨迹图。
k 0 .8 s 1
答 5 - 2 G s H s
0.8
s 2 0 .4 s 1 0 .2 s 1
0.4 0 .2
10k s 1 .25 s 2 s 2 .5 s 5
1
180
, 2
tg 1
2 1
63 .4 ,
3
tg 1
2 1
63 .4 , 1
0
用式 5 11 检验 s 1是不是根轨迹上的点
m
n
i j 2l 1 , l 0 ,1,2 ,
i1
j1
0 180 63 .4 63 .4 180
s 1点满足幅角方程,它是
根轨迹上的点。
4
2
4 分离点
ss 4s 2 2s 2 k 0
s 4 6s 3 10s 2 8s k 0
k s 4 6s 3 10s 2 8s k
dk 4s 3 18s 2 20s 8 0
ds
s 2 1 . 5s 0 . 5 s 3 s 3 4 . 5s 2 5s 2
解得: s j 3.12 j1 .77
1 .77
5-3设系统的开环传递函数为
G(s)H(s)
k
s(s4)2(s2s2)
试绘制系统的根轨迹图。
答 5
-
3G s H s
ss
4 s
k 1
js
1
j
1n 4, m 0, p 1 0, p 2 -4 , p 3 1 j, p 4 1 j
2 实轴上的根轨迹: 0, 4
3n m 4, 渐近线的倾角和渐近线 与实轴的交点
2l 1 , l 0,1,2
nm
l
0
: 1,2
4
45 ; l
1 : 3,4
3 4
( 135
)
n
m
a pj zij1来自i1nm4 1 j - 1 - j - 0 3 1.5
自动控制原理考试试题第五章习题及答案
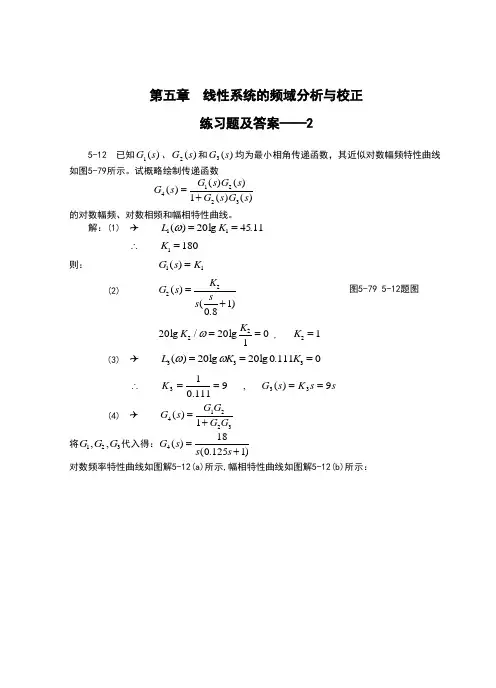
第五章 线性系统的频域分析与校正练习题及答案——25-12 已知)(1s G 、)(2s G 和)(3s G 均为最小相角传递函数,其近似对数幅频特性曲线如图5-79所示。
试概略绘制传递函数 G s G s G s G s G s 412231()()()()()=+的对数幅频、对数相频和幅相特性曲线。
解:(1) ✈L K 11204511()lg .ω== ∴=K 1180则: G s K 11()=(2) G s K s s 22081()(.)=+20201022lg /lg K K ω== , K 21= (3) ✈L K K 333202001110()lg lg .ωω===s s K s G K 9)(,9111.01333====∴(4) ✈G s G G G G 412231()=+ 将G G G 123,,代入得:G s s s 41801251()(.)=+对数频率特性曲线如图解5-12(a)所示,幅相特性曲线如图解5-12(b)所示:图解5-12 (a) Bode图 (b) Nyquist图5-13 试根据奈氏判据,判断题5-80图(1)~(10)所示曲线对应闭环系统的稳定性。
已知曲线(1)~(10)对应的开环传递函数如下(按自左至右顺序)。
题号开环传递函数P N NPZ2-=闭环稳定性备注1G sKT s T s T s()()()()=+++1231110-12不稳定2G sKs T s T s()()()=++1211000稳定3G sKs Ts()()=+210-12不稳定4 G s K T s s T s T T ()()()()=++>12212110 0 0 稳定 5 G s K s ()=30 -1 2 不稳定 6 G s K T s T s s ()()()=++123110 0 0 稳定 7 G s K T s T s s T s T s T s T s ()()()()()()()=++++++5612341111110 0 0 稳定 8 G s KT s K ()()=->1111 1/2 0 稳定 9 G s KT s K ()()=-<1111 0 1 不稳定 10G s Ks Ts ()()=-11-1/22不稳定5-14 已知系统开环传递函数,试根据奈氏判据,确定其闭环稳定的条件:)1)(1()(++=s Ts s Ks G ; )0,(>T K(1)2=T 时,K 值的范围; (2)10=K 时,T 值的范围; (3)T K ,值的范围。
自控原理第五章习题参考答案

5-1 5()0.251G s s =+5()0.251G j j ωω=+()A ω=()arctan(0.25)ϕωω=-输入 ()5cos(430)5sin(460) =4r t t t ω=-︒=+︒(4)A ==(4)arctan(0.25*4)45ϕ=-=-︒系统的稳态输出为()(4)*5cos[430(4)]3045)17.68cos(475)17.68sin(415)c t A t t t t ϕ=-︒+=-︒-︒=-︒=+︒ sin cos(90)cos(90)cos(270)αααα=︒-=-︒=+︒或者,()(4)*5sin[460(4)]6045) 17.68sin(415)c t A t t t ϕ=+︒+=+︒-︒=+︒所以,对于cos 信号输入下的稳态输出计算规律与sin 信号作用下计算相同。
5-3(2)1()(1)(12)G s s s =++ 1()(1)(12)G j j j ωωω=++()A ω=()arctan arctan 2ϕωωω=--起点:0ω= (0)1;(0)0A ϕ==︒ 位于正实轴上。
终点:ω→∞ ()0;()180A ϕ∞=∞=-︒+∆ 从第三象限趋于原点因此,,Nyquist 曲线与虚轴有交点,并且满足:()arctan arctan 290ϕωωω=--=-︒ arctan arctan 290ωω+=︒所以有,1/(2)ωω= 21/2ω=()0.473A ω=== 因此,与虚轴的交点为(0,-j0.47)()ω(3)1()(1)(12)G s s s s =++ 1()(1)(12)G j j j j ωωωω=++()A ω=()90arctan arctan 2ϕωωω=-︒--起点:0ω= (0);(0)90A ϕ=∞=︒∆-- 位于负虚轴(左侧)无穷远方向终点:ω→∞ ()0;()270A ϕ∞=∞=-︒+∆ 从第二象限趋于原点因此,,Nyquist 曲线与实轴有交点,并且满足:()90arctan arctan 2180ϕωωω=-︒--=-︒ arctan arctan 290ωω+=︒1/(2)ωω= 21/2ω=2()0.673A ω===与实轴的交点为(-0.67,-j0))ω(4)21()(1)(12)G s s s s =++ 21()()(1)(12)G j j j j ωωωω=++()A ω=()180arctan arctan 2ϕωωω=-︒--起点:0ω= (0);(0)180A ϕ=∞=︒∆-- 位于负实轴(上侧)无穷远方向终点:ω→∞ ()0;()360A ϕ∞=∞=-︒+∆ 从第一象限趋于原点因此,,Nyquist 曲线与虚轴有交点,并且满足:()180arctan arctan 2270ϕωωω=-︒--=-︒ arctan arctan 290ωω+=︒1/(2)ωω= 21/2ω=()0.94A ω===与虚轴的交点为(0,j0.94))ω=5-4(2)10.5ω=,21ω=,1K =,0ν=(3)10.5ω=,21ω=,1K =,1ν=低频段直线(延长线)与0db 线交点的频率为:1/cK νω'=。
自动控制原理第五章课后答案

五 频域分析法2-5-1 系统单位阶跃输入下的输出)0(8.08.11)(94≥+-=--t e e t c tt ,求系统的频率特性表达式。
【解】: 98.048.11)]([L )(1+++-==-s s s t c s C 闭环传递函数)9)(4(36198.048.11)()()(++=+++-==s s ss s s s R s C s G )9tg 4(tg 2211811636)9)(4(36)(ωωωωωωω--+-+⨯+=++=j ej j j G2-5-2系统时,系统的稳态输出(1))30sin()(0+=t t r ; (2))452cos(2)(0+=t t r ;(3))452cos(2)30sin()(00--+=t t t r 。
【解】:求系统闭环传递函数5tg 21254)5(4)(54)(1)()()()(14)(ωωωω--+=+=+=+==+=j B K K B K ej j G s s G s G s R s C s G s s G根据频率特性的定义,以及线性系统的迭加性求解如下:(1)︒===30,1,11θωr A︒--====-3.1151tg )1(178.0264)1()(1j j j B e eeA j G θωω[])7.18sin(78.0)1(sin )1()sin()(12︒+=++=+=t t A A t A t c r c s θθθ(2)︒===45,2,21θωr A︒--==+=-8.2152tg 274.02544)(1j j B e ej G ωω)2.232cos(48.1)(︒+=t t c s(3))8.662cos(48.1)7.18sin(78.0)(︒--︒+=t t t c s2-5-3 试求图2-5-3所示网络的频率特性,并绘制其幅相频率特性曲线。
【解】:(1)网络的频率特性1)(111)(212212+++=+++=ωωωωωC R R j C jR C j R R C j R j G(2)绘制频率特性曲线)tg (tg 22212121111)(1)(11)(ωωωωωωωT T j eT T jT jT j G ---++=++= 其中1221221,)(,T T C R R T C R T >+==。
自动控制原理及其应用课后习题第五章答案

ω
20 0 -20
10 ωc
1
2 -20dB/dec
ω
-60dB/dec
10 ≈1 ω2 0.5 c
ω c=4.5
5 ≈1 ω c=7.9 ω 0.01 c3
第五章习题课 (5-17)
-20
低频段曲线: 低频段曲线: 20lgK=20dB φ (ω ) 0 ω1=5 ω2=15 -90 相频特性曲线: 相频特性曲线: -180 -270 φ ( )= -90o ω ω=0 φ ( )= -270o ω ω=∞
-60dB/dec
ω
第五章习题课 (5-2)
10(s+0.2) 1.33(5s+1) (5) G(s)= s2(s+0.1)(s+15)=s2(10s+1)(0.67s+1) 解: 低频段曲线: 低频段曲线: 20lgK=2.5dB
第五章习题课 (5-7)
5-7 已知奈氏曲线,p为不稳定极点个数, 已知奈氏曲线, 为不稳定极点个数 为不稳定极点个数, υ为积分环节个数,试判别系统稳定性。 为积分环节个数,试判别系统稳定性。 Im υ=2 (b) p=0 (a) p=0 Im υ=0
ω=0 Re -1 0 ω=0+ -1 0 ω=0 Re
第五章习题课 (5-1)
5-1(1) 已知单位负反馈系统开环传递函数, 已知单位负反馈系统开环传递函数, 当输入信号r(t)=sin(t+30o),试求系统的稳态 当输入信号 , 输出。 输出。 10 G(s)=(s+1) 10 解: φ(s)= (s+11) 10 = 10 = 10 ω A( )= 2 2 112+1√ 122 =0.905 √ 11 +( ) √ ω φ ( )=-tg-1ω =-tg-1 1 =-5.2o ω 11 11 cs(t)=0.9sin(t+24.8o)
自动控制原理第五章课后习题答案(免费)[1]
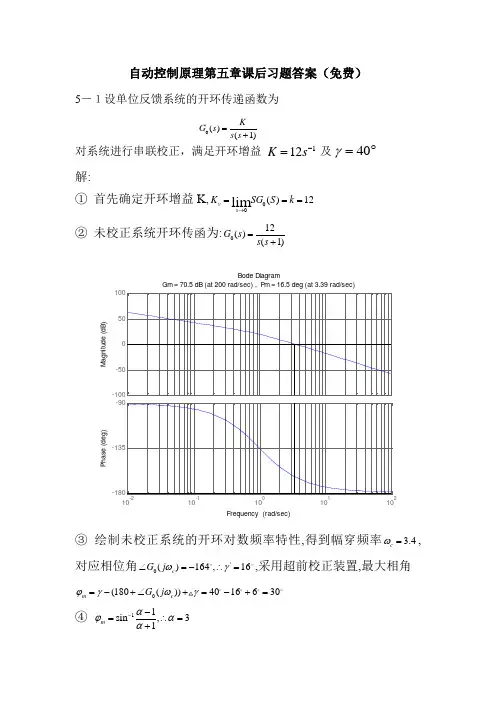
自动控制原理第五章课后习题答案(免费)5-1设单位反馈系统的开环传递函数为对系统进行串联校正,满足开环增益 及 解:① 首先确定开环增益K,00()12lim v s K SG S k →===② 未校正系统开环传函为:012()(1)G s s s =+M a g n i t u d e (d B )1010101010P h a s e (d e g )Bode DiagramGm = 70.5 dB (at 200 rad/sec) , P m = 16.5 deg (at 3.39 rad/sec)Frequency (rad/sec)③ 绘制未校正系统的开环对数频率特性,得到幅穿频率 3.4c ω=,对应相位角'0()164,16c G j ωγ∠=-∴=,采用超前校正装置,最大相角 0(180())4016630m c G j ϕγωγ=-+∠+=-+=④ 11sin ,31m αϕαα--=∴=+ 0()(1)KG s s s =+40γ=︒112K s -=⑤ 在已绘图上找出10lg 10lg3 4.77α-=-=-的频率 4.4m ω=弧度/秒 令c m ωω=⑥0.128/,0.385/m T s T s ωα=⇒==∴=校正装置的传函为:110.385()110.128Ts s G s Ts s α++==++校正后的开环传函为:012(10.39)()()()(1)(10.13)c s G s G s G s s s s +==++ 校正后1801374340γ=-=>,满足指标要求.-100-50050100M a g n i t u d e (d B )101010101010P h a s e (d e g )Bode DiagramGm = 99.2 dB (at 1.82e+003 rad/sec) , P m = 42.4 deg (at 4.53 rad/sec)Frequency (rad/sec)5-2设单位反馈系统的开环传递函数为要求 设计串联迟后校正装置。
《自动控制原理》第五章习题解答

2 ωn s( s + 2ζω n )
G( s) =
当取 r (t ) = 2 sin t 时,系统的稳态输出
css (t ) = 2 sin(t − 450 )
试确定系统参数 ω n , ζ 。 解:根据公式(5-16)和公式(5-17) 得到: c ss (t ) = A G B ( jω ) sin(ωt + ϕ + ∠G B ( jω ))
根据题目给定的条件: ω = 1 A = 2 所以: G B ( jω ) =
2 (ω n − ω 2 ) + (2ζω nω ) 2
=
=1
(1)
∠G B ( jω ) = − arctan
2ξω nω 2ξω = − arctan 2 n = −45 0 2 2 ωn − ω ωn −1
(2)
由式(1)得 ω n = (ω n − 1) + ( 2ζω n )
20
ϕ (ω )
− 89 o
− 87.2 o
− 92.1o − 164 o
− 216 o
− 234.5 o
− 246 o
− 254 o
− 258 o
ω
30
50
100
ϕ (ω )
− 262 o
− 265 o
− 267.7 o
作系统开环对数频率特性图,求得 ω c = 1 ,系统的穿越频率 ω r = 18 系统的幅值裕度和相角裕度为 h =
-26
-20
5-12 已知最小相位系统的对数幅频渐进特性曲线如图 5-50 所示, 试确定系统的开环传递函 数。 解: (a) G ( s ) =
自控原理习题解答第五章
dk 3 2 4s 18s 20s 8 0 ds
s 1.5s 0.5 3 2 s 3 s 4.5s 5s 2
2
s 3s
3
2 2 2
1.5s 5s 1.5s 4.5s 0.5s 2 0.5s 1.5 0.5
s 0.5s 3 3 2 s 4 s 4.5s 5s 2
1
4 95.58
6求与虚轴的交点
s 1.1s 1.3s 0.5s k 0
4 3 2
s4 s3 s s
2
1 1.1 0.93 0.465 1.21k 1.1k
1.3 0.5 1.1k 0
k
s1
0
2 0.465 1.21k 0,0 k 0.38;0.93s 1.1k 0
4
j
45; l 1 : 3, 4 3 (135)
4
m i 1 i
a
p z
j1
nm
0.5 0.3 j0.96- 0.3 - j0.96- 0 0.275 4
4分离点 2 ss 0.5s 0.6s 1 k 0
试绘制系统的根轨迹图。
2实轴上的根轨迹: 0,0.5 3n m 4, 渐近线的倾角和渐近线 与实轴的交点 2l 1 , l 0,1,2
nm l 0 : 1, 2
n
k 答5 - 4Gs Hs ss 0.5 s 2 0.6s 1 1n 4, m 0, p1 0, p 2 -0.5, p 3 0.3 j0.96, p 4 0.3 j0.96
自动控制原理_第5章习题解答-
第5章频率特性法教材习题同步解析一放大器的传递函数为:G (s )=1+Ts K测得其频率响应,当ω=1rad/s 时,稳态输出与输入信号的幅值比为12/2,稳态输出与输入信号的相位差为-π/4。
求放大系数K 及时间常数T 。
解:系统稳态输出与输入信号的幅值比为A ==222172K T ω=+ 稳态输出与输入信号的相位差arctan 45T ϕω=-=-︒,即1T ω=当ω=1rad/s 时,联立以上方程得T =1,K =12放大器的传递函数为:G (s )=121s +已知单位负反馈系统的开环传递函数为5()1K G s s =+ 根据频率特性的物理意义,求闭环输入信号分别为以下信号时闭环系统的稳态输出。
(1)r (t )=sin (t +30°); (2)r (t )=2cos (2t -45°);(3)r (t )= sin (t +15°)-2cos (2t -45°); 解:该系统的闭环传递函数为65)(+=Φs s 闭环系统的幅频特性为365)(2+=ωωA闭环系统的相频特性为6arctan )(ωωϕ-=(1)输入信号的频率为1ω=,因此有37375)(=ωA ,()9.46ϕω︒=- 系统的稳态输出537()sin(20.54)37ss c t t ︒=+ (2)输入信号的频率为2ω=,因此有10()A ω=,()18.43ϕω︒=- 系统的稳态输出10()cos(263.43)2ss c t t ︒=- (3)由题(1)和题(2)有对于输入分量1:sin (t +15°),系统的稳态输出如下5371()sin( 5.54)37ss c t t ︒=+ 对于输入分量2:-2cos (2t -45°),系统的稳态输出为102()cos(263.43)ss c t t ︒=-- 根据线性系统的叠加定理,系统总的稳态输出为)4363.632cos(210)537.5sin(37375)(︒︒--+=t t t c ss绘出下列各传递函数对应的幅相频率特性与对数频率特性。
《自动控制原理》第5章习题答案
jω
期望极点
期望极点
− p3
j
600
j0.58
− p2
-1
− p1
0 -j
-3
-2
σ
-2
19.150 -1
40.880 0.33 0
119.640
校核相角条件: 根据在图中主导极点位置的近似值-0.33 ± j 0.58 和开环极点的位置, 作由各开环极点到期望主导极点的向量,
Φ = -119.640 -40.880 -19.150 = -179.670≈-1800
− p2
-10 -5
− p1
0
σ
②计算期望主导极点位置。
超调量σ% ≤ 20%,调整时间 ts ≤ 0.5s
4
ζω n
= 0.5s , ζω n = 8
σ%=e
−
ζπ
1−ζ 2
= 0.2 , ζ = 0.45 , θ = 63.2 0
故,期望主导极点位置, s1, 2 = −8 ± j15.8
期望极点
Gc ( s ) =
4,控制系统的结构如图 T5.3 所示,Gc(s)为校正装置传递函数,用根轨迹法设计校正装置,
使校正后的系统满足如下要求,速度误差系数 Kv ≥ 20,闭环主导极点 ω n = 4 ,阻尼系数 保持不变。
R(s)
+ -
Gc(s)
4 s ( s + 2)
Y(s)
图 T5.3
解:①校核原系统。
14
+20
0dB
1
Φ (ω ) 度
900 00
5
ω rad/s
ω rad/s
2,控制系统的结构如图 T5.1 所示,试选择控制器 Gc(s), 使系统对阶跃响应输入的超调量
《自动控制原理》答案 李红星 第五章
某系统结构图如题 5-1 图所示,试根据频率特性的物理意义,求下列输入信号作用时,
系统的稳态输出 c s (t ) 和稳态误差 e s (t ) (1) (2)
r (t ) = sin 2t r (t ) = sin(t + 30°) − 2 cos( 2t − 45°)
题 5-1 图
解:
系统闭环传递函数为: Φ ( s ) =
(T1 > 0, T2 > 0, T3 > 0, T4 > 0)
又知它们的奈奎斯特曲线如题 5-7 图(a)(b)(c)所示。 找出各个传递函数分别对应的奈奎斯 特曲线,并判断单位反馈下闭环系统的稳定性
145
题 5-7 图 解:三个传递函数对应的奈奎斯特曲线分别为 b, c, a 对 G1 ( s ) =
要求画出以下 4 种情况下的奈奎斯特曲线,并判断闭环系统的稳定性: a. T2 = 0 ;
141
b. 0 < T2 < T1 ; c. 0 < T2 = T1 ; d. 0 < T1 < T2 。 解: a. 当 T2 = 0 时, Q ( s ) =
K , s (T1 s + 1)
2
其开环幅相曲线如题 5-5 解图 a 所示, P = 0 ,N=2 则 Z=P+N=2,故在 s 平面右半平面有 2 个闭环极点,闭环系统不稳定; b.当 0 < T2 < T1 时, Q( jω ) =
当 τ > T 时,开环幅相曲线始终处于第三象限,如题 5-4 解图 a 所示; 当 T > τ 时,开环幅相曲线始终处于第二象限,如题 5-4 解图 b 所示。
题 5-4 解图 a 开环幅相曲线