
现代雷达信号检测及处理
现代雷达信号检测报告现代雷达信号匹配滤波器报告一 报告的目的1.学习匹配滤波器原理并加深理解2.初步掌握匹配滤波器的实现方法3.不同信噪比情况下实现匹配滤波器检测二 报告的原理匹配滤波器是白噪声下对已知信号的最优线性处理器,下面从实信号的角度来说明匹配滤波器的形式。
一个观测信号)(t r 是信号与干扰之和,或是单纯的干扰)(t n ,即⎩⎨⎧+=)()()()(0t n t n t u a t r (1)匹配滤波器是白噪声下对已知信号的最优线性处理器,对线性处理采用最大信噪比准则。
以)(t h 代表线性系统的脉冲响应,当输入为(1)所示时,根据线性系统理论,滤波器的输出为⎰∞+=-=0)()()()()(t t x d h t r t y ϕτττ (2)其中⎰∞-=00)()()(τττd h t u a t x , ⎰∞-=0)()()(τττϕd h t n t (3)在任意时刻,输出噪声成分的平均功率正比于[]⎰⎰∞∞=⎥⎦⎤⎢⎣⎡-=020202|)(|2)()(|)(|τττττϕd h N d h t n E t E (4)另一方面,假定滤波器输出的信号成分在0t t =时刻形成了一个峰值,输出信号成分的峰值功率正比于20220)()()(⎰∞-=τττd h t u a t x (5)滤波器的输出信噪比用ρ表示,则[]⎰⎰∞∞-==20202220|)(|2)()(|)(|)(τττττϕρd h N d h t u a t E t x (6)寻求)(τh 使得ρ达到最大,可以用Schwartz 不等式的方法来求解.根据Schwartz 不等式,有⎰⎰⎰∞∞∞-≤-0202020|)(||)(|)()(τττττττd h d t u d h t u (7)且等号只在)()()(0*τττ-==t cu h h m (8)时成立。
由式(1)可知匹配滤波器的脉冲响应由待匹配的信号唯一确定,并且是该信号的共轭镜像。
在0=t t 时刻,输出信噪比SNR 达到最大。
在频域方面,设信号的频谱为,根据傅里叶变换性质可知,匹配滤波器的频率特性为(9)由式(9)可知除去复常数c 和线性相位因子之外,匹配滤波器的频率特性恰好是输入信号频谱的复共轭。
式(2)可以写出如下形式:(10)(11)匹配滤波器的幅频特性与输入信号的幅频特性一致,相频特性与信号的相位谱互补。
匹配滤波器的作用之一是:对输入信号中较强的频率成分给予较大的加权,对较弱的频率成分给予较小的加权,这显然是从具有均匀功率谱的白噪声中过滤出信号的一种最有效的加权方式;式(11)说明不管输入信号有怎样复杂的非线性相位谱,经过匹配滤波器之后,这种非线性相位都被补偿掉了,输出信号仅保留保留线性相位谱。
这意味着输出信号的各个频率分量在时刻达到同相位,同相相加形成输出信号的峰值,其他时刻做不到同相相加,输出低于峰值。
匹配滤波器的传输特性,当然还可用它的冲激响应来表示,这时有:(12)由此可见,匹配滤波器的冲激响应便是信号的镜像信号在时间上再平移。
当信号表示为复信号时,匹配滤波器的冲击响应为信号的共轭镜像在时间上平移。
三报告内容与结果3.1 线性调频(LFM)信号脉冲压缩雷达最常见的调制信号是线性调频(Linear Frequency Modulation)信号,接收时采用匹配滤波器(Matched Filter)压缩脉冲。
根据匹配滤波器原理,信号为零中频线性调频信号,其脉冲信号采用线性调频信号,其带宽B为20KHz;脉冲宽度T为10ms;采样频率fs为50KHz。
仿真结果如下:图1 LFM信号的时域波形和幅频特性3.2 无噪声时LFM脉冲的匹配滤波根据匹配滤波器原理,对匹配滤波器进行仿真,无噪声时,仿真结果如下:图2 匹配滤波器的时域输出匹配滤波器输出最大值为第601点,采样间隔=0.02ms,信号持续时间是-5ms到5ms,第601点对应的时间为601*-=7ms,即在信号结束那一时刻取得最大值。
对延迟时间的要求为,大于等于信号持续时间。
3.3 有噪声时LFM脉冲的匹配滤波当信噪比SNR=10dB时,结果如下。
-1.5-1-0.50.511.52时间/s幅度-80-70-60-50-40-30-20-100幅度归一化/d B图3 信号时域波形 图4 匹配滤波器时域输出有噪声时,匹配滤波前时域波形受噪声影响,检测性能降低,匹配滤波后信号能量聚集,信噪比43.2dB 。
当SNR=0dB 时,结果如下。
-4-3-2-1123时间/s幅度-70-60-50-40-30-20-10幅度归一化/d B图5 信号时域波形 图6 匹配滤波器时域输出信噪比SNR=0dB 时,匹配滤波前信号完全淹没在噪声中,检测不出信号,匹配滤波后输出信噪比33.8dB 。
3.4 现代雷达利用匹配滤波器测距设回波信号为,当回波信号通过匹配滤波器时,在时刻达到最大值,根据峰值对应的时刻求出回波信号的延时,,其中为信号持续时间,通过目标回波延时测距,目标距离。
3.4.1 雷达单目标回波仿真一个目标回波信号,无噪声,结果如下。
50100150200250300350400X: 0.022Y: 361时间/s幅度-100-90-80-70-60-50-40-30-20-100X: 0.022Y: 0时间/s幅度归一化/d B图7 匹配滤波输出由图7可知匹配滤波器输出峰值对应的时刻=0.022s ,则信号延时=0.002s ,对应的目标距离Rtar==300km 。
3.4.2 雷达多目标回波仿真两个目标回波信号,一个信噪比为-10dB ,一个信噪比为0dB 。
结果如图8所示。
两个峰值点对应的时间分别为=0.022s ,=0.0226s ,目标延时分别为=0.002s ,=0.0026s ,对应的目标距离分别为Rtar1=300km ,Rtar2=390km 。
经过匹配滤波器后两目标分离开来,能分别测得各自的时间延时和距离,原本无法分辨的两个目标,在匹配滤波后能分辨开来。
00.0050.010.0150.020.0250.030.0350.04-70-60-50-40-30-20-10时间/s幅度归一化/d B图8 匹配滤波输出3.5 现代雷达利用匹配滤波器进行DECHIRP 参数估计三次相位函数(Cubic Phase Function —CPF) 是一种检测和估计单分量二次调频信号参数的方法。
由于其计算复杂度低,而且估计精度在信噪比较高时接近Cramer-Rao 界,因此是一种很好的信号处理方法。
本节针对多分量LFM 信号的情况,提出了基于CPF 进行信号检测与参数估计的方法,过程如下:考虑如下单分量LFM 信号模型()()()2t t j t j be be t s βαφ+== (13)其中()t φ为信号相位,b 为幅度,α为初始频率,β为调频率。
其CPF 定义为()()()⎰+∞--+=02,ττττd e t s t s u t CP ju (14)将式(13)代入式(14)可以得到()()()⎰+∞-+=022222,ττββαd e e b u t CP u j t t j (15)()u t CP ,的能量集中在直线β2=u 上,所以可通过谱峰检测获得调频率β的估计。
在估计出调频率β后,初始频率α可以通过解线性调频(dechirp)技术将原信号解调为正弦信号,通过傅里叶变换得到其估值,同时也可以得到幅度b 的估计。
图9 初始信号的时域和频域图本实验设的是两个线性调频信号的叠加,故不是规则的LFM时频图。
图10 LFM信号CPF三维分布图由图10可以看出,在三维时频图中通过匹配滤波在延时处出现峰值。
两个信号,故沿着时间轴有两个峰值。
图11 LFM信号DECHIRP图经过匹配滤波之后,进行DECHIRP操作,并进行谱峰搜索,此处再次用的匹配滤波器,它们在各自的初始频率714Hz和1330Hz处输出得到相应峰值。
四结论与讨论现代雷达匹配滤波器的输出最大信噪比已经指出,信号的能量越大输出的信噪比就会越大,所以要获得更高的信噪比只能通过加大信号能量的方式来完成,只要信号能量强于噪声功率谱密度,那么在再强的噪声背景下也是能够将信号检测出来的。
但是如果信号能量低于了噪声功率谱密度,那么信号就不容易检测了。
实验中的仿真结果也说明了这一点。
所以对于固定时刻观测而言,信号的匹配检测能力只与信号的能量有关,而与信号形式无关。
当观测时间内存在多个信号时,不同的信号形式具有不同的输出,当信号之间时差满足一定关系时可以从匹配输出上对其进行区分,不同信号形式对应的时差不同,当然这已经是分辨率的问题了。
可以知道,分辨率问题和信号的形式有着密切关系。
实际上从匹配输出的结果图上来看,一般为了检测的需要会设定一定的门限,以决定是否有信号的存在,当匹配输出具有更宽的等效时宽时,应该会具有更大的发现概率,因为对于最大信噪比时刻,发现概率都一样,但对于非最大输出信噪比的时刻,时宽越宽,对信号的检测概率就会越大。
所以从发现概率上来看,简单脉冲的匹配输出的信号检测概率会大于线性调频信号的检测概率。
这说明当从一段时间上观察时,信号形式对于信号检测还是有一定影响的。
匹配滤波器冲激函数与信号复共轭的时间翻转线性相关;当匹配滤波器的输入是匹配的信号加白噪声时,输出相应的峰值与信号的能量成线性关系。
经过匹配滤波器后信号输出信噪比最大,能从噪声中检测信号,仿真结果与理论分析相符。
利用匹配滤波器进行测距,目标回波通过匹配滤波器后,能量聚集,找出输出峰值点对应的时刻即可求出目标回波的延时,进而得到目标的距离。
线性调频信号通过匹配滤波器后,相当于对原信号进行脉冲压缩,原目标回波无法分辨的目标,匹配滤波后能分辨出原本两个目标,提高分辨力。
五附录%%==============现代雷达信号匹配滤波器报告==========%%----即在白噪声的环境下检测,当信号通过匹配滤波器后输出端信噪比最大。
%%---- Edit by sody_zhang, HIT, JAN, 2010%% LFM signalclose allclc%% set parametersc=3e8;B=10e3;T=20e-3;K=B/T;fs=20e3;%% echost=-T/2:1/fs:T/2;N=length(t);s0=exp(1i*pi*K*t.^2);SNR=-10;s1=s0+sqrt(0.5*10^(-SNR/10))*(randn(1,N)+1i*randn(1,N));Rtar1=300e3;tao1=2*Rtar1/c;sr=exp(1i*pi*K*(t-tao1).^2).*(abs(t-tao1)<=T/2)+sqrt(0.5*10^(-SNR/10))*(randn(1,N)+ 1i*randn(1,N));%%% 两个目标% Rtar2=390e3;% tao2=2*Rtar2/c;% sr=sr+3.16*exp(1i*pi*K*(t-tao2).^2).*(abs(t-tao2)<=T/2);%% matched filter Time domainh=conj(s0);MF=conv(sr,h);%% frequency domainNfft=2*N;win=hamming(N).';S0=fftshift(fft(s0,Nfft));S1=fftshift(fft(sr,Nfft));w=-pi:pi/N:pi-pi/N;f=-fs/2:fs/Nfft:fs/2-fs/Nfft;H=conj(S0).*exp(-1i*2*pi*f*T);MF_f=H.*S1;MFoutput=ifft(MF_f);MFoutputmax=max(abs(MFoutput));MFoutput_db=20*log10(abs(MFoutput)/MFoutputmax); figure,plot(unwrap(angle(MF_f)))ylabel('相位')figure,plot(MFoutput_db)%% result% f=-fs/2:fs/Nfft:fs/2-fs/Nfft;% figure,plot(t,real(s1))% xlabel('时间/s')% ylabel('幅度')% figure,plot(f,abs(S0))% xlabel('频率/Hz')% ylabel('幅度')% figure,plot(real(h))NMF=length(MF);t_output=(0:NMF-1)/fs;MFmax=max(abs(MF));MF_db=20*log10(abs(MF)/MFmax);% figure,plot(t_output,abs(MF))% xlabel('时间/s')% ylabel('幅度')% figure,plot(t_output,MF_db)% xlabel('时间/s')% ylabel('幅度归一化/dB')%%==============匹配滤波器实验报告==========%%----即在白噪声的环境下检测,利用匹配滤波器进行DECHIRP参数估计。
雷达系统中的信号处理技术
雷达系统中的信号处理技术摘要本文介绍了雷达系统及雷达系统信号处理的主要内容,着重介绍与分析了雷达系统信号处理的正交采样、脉冲压缩、MTD和恒虚警检测几种现代雷达技术,雷达系统通过脉冲压缩解决解决雷达作用距离和距离分辨力之间的矛盾,通过MTD来探测动目标,通过恒虚警〔CFAR〕来实现整个系统对目标的检测。
关键词雷达系统正交采样脉冲压缩MTD 恒虚警检测1雷达系统概述雷达是Radar〔Radio Detection And Ranging〕的音译词,意为“无线电检测和测距”,即利用无线电波来检测目标并测定目标的位置,这也是雷达设备在最初阶段的功能。
雷达的任务就是测量目标的距离、方位和仰角,还包括目标的速度,以及从目标回波中获取更多有关目标的信息。
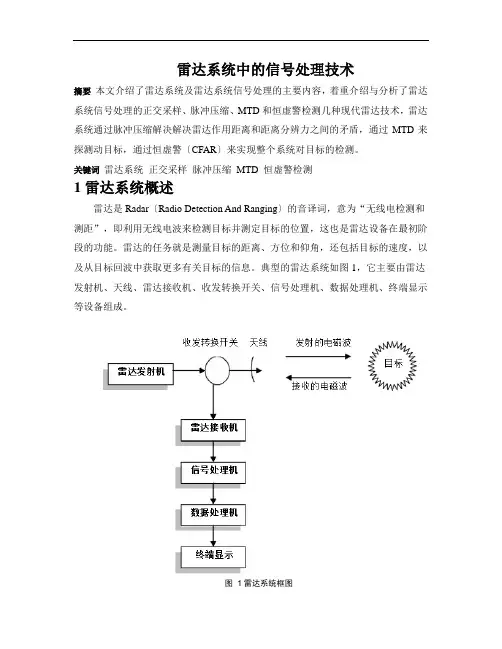
典型的雷达系统如图1,它主要由雷达发射机、天线、雷达接收机、收发转换开关、信号处理机、数据处理机、终端显示等设备组成。
图1雷达系统框图随着现代电子技术的不断发展,特别是数字信号处理技术、超大规模集成数字电路技术、电脑技术和通信技术的告诉发展,现代雷达信号处理技术正在向着算法更先进、更快速、处理容量更大和算法硬件化方向飞速发展,可以对目标回波与各种干扰、噪声的混叠信号进行有效的加工处理,最大程度低剔除无用信号,而且在一定的条件下,保证以最大发现概率发现目标和提取目标的有用信息。
雷达发射机产生符合要求的雷达波形,然后经馈线和收发开关由发射天线辐射出去,遇到目标后,电磁波一部分反射,经接收天线和收发开关由雷达接收机接收,然后对雷达回波信号依次进行信号处理、数据处理,就可以获知目标的相关信息。
雷达信号处理的流程如下:图 2 雷达信号处理流程2雷达信号处理的主要内容雷达信号处理是雷达系统的主要组成部分。
信号处理消除不需要的杂波,通过所需要的目标信号,并提取目标信息。
内容包括雷达信号处理的几个主要部分:正交采样、脉冲压缩、MTD和恒虚警检测。
正交采样是信号处理的第一步,担负着为后续处理提供高质量数据的任务。
新一代雷达信号处理架构优化

新一代雷达信号处理架构优化雷达信号处理是现代雷达系统中至关重要的一环。
随着技术的不断进步和雷达系统的不断升级,新一代雷达信号处理架构的优化已经成为一个重要的研究领域。
本文将从几个方面探讨新一代雷达信号处理架构的优化方法和技术。
首先,在新一代雷达信号处理架构的优化中,一个关键的方面是算法优化。
传统的雷达信号处理算法往往需要大量的计算资源和存储空间,而且在处理大规模数据时效率较低。
因此,研究人员提出了许多基于并行计算和分布式计算的优化算法。
这些算法能够充分利用现代计算平台的高性能计算能力,提高雷达信号处理的效率和实时性。
此外,深度学习和人工智能技术的应用也为雷达信号处理带来了新的突破,能够更好地提取和分析雷达信号的特征,提高目标检测和跟踪的准确性和可靠性。
其次,在新一代雷达信号处理架构的优化中,硬件优化也是至关重要的。
传统的雷达系统往往依赖于专用的硬件设备,如FPGA和ASIC等。
然而,这些硬件设备往往难以进行灵活的配置和升级,限制了雷达系统的性能和功能扩展。
因此,研究人员提出了基于通用处理器和可编程硬件的软硬件结合的优化方案。
这种方案不仅能够提高雷达信号处理的灵活性和可扩展性,还能够大大降低系统的成本和功耗。
同时,新一代雷达系统的信号处理架构还需要考虑到实时性和可靠性的要求,以保证雷达系统在复杂环境下的高效运行。
此外,在新一代雷达信号处理架构的优化中,数据管理和处理也是一个重要的方面。
现代雷达系统产生的数据规模庞大,传统的数据处理方法已经无法满足实时处理和存储的需求。
因此,研究人员提出了基于云计算和大数据技术的数据管理和处理方案。
这种方案能够有效地处理和存储大规模雷达数据,并提供多维度的数据分析和查询功能,为雷达信号处理提供更全面和准确的信息支持。
最后,新一代雷达信号处理架构的优化还需要考虑到网络安全的要求。
随着网络化和信息化的发展,雷达系统变得越来越容易受到网络攻击和干扰。
因此,研究人员提出了基于密码学和网络安全技术的信号处理和数据传输方案。
现代雷达系统分析与设计(陈伯孝)第8章
(8.1.9)
17
代入式(8.1.7),得到总错误概率与联合概率分布密度函数 的关系为
(8.1.10)
18
观察空间的划分应保证总错误概率Pe最小,即后面的积分 值最大。因此,满足
(8.1.11) 的所有点均划在D1范围,判为有信号;而将其它的点,即 满足
的所有点划在D0范围,判为无信号。
4
图8.1 雷达信号检测模型
5
雷达的检测过程可以用门限检测来描述,即将接收机的接 收信号经信号处理后的输出信号(本书中称为检测前输入信号) 与某个门限电平进行比较。如果检测前输入信号的包络超过了 某一预置门限,就认为有目标(信号)。雷达信号检测属于二元 检测问题,即要么有目标,要么无目标。当接收机只有噪声输 入时,为H0假设;当输入包括信号加噪声时,为H1假设,即:
0(只有噪声),式(8.2.9)变成Rayleigh概率密度函数,
(8.2.11)
当
很大时,式(8.2.9)变成均值为A、方差为
的Gaussian概率密度函数,
(8.2.12)
30
对式(8.2.8)中的r积分得到随机变量j的pdf
其中
(8.2.13)
(8.2.14)
31
为标准正态分布函数,在大多数数学手册中可以查达接收信号进行正交双路匹配滤波、平方律检波和判 决的简化框图如图8.5所示。假设雷达接收机的输入信号由目 标回波信号s(t)和均值为零、方差为σ 2n的加性高斯白噪声 n(t)组成,且噪声与信号不相关。
23
图8.5 平方律检波器和门限判决器的简化框图
24
匹配滤波器的输出信号可以表示为
当只有噪声(A=0)时,f(j)简化为{0,2π}区间的均匀分布
现代雷达信号处理的技术发展趋势

现代雷达信号处理的技术发展趋势随着雷达技术的不断发展,雷达信号处理技术也在不断进化。
现代雷达信号处理技术的发展趋势主要包括以下方面:1. 高性能计算平台:随着计算机硬件技术的不断发展,高性能计算平台成为现代雷达信号处理的关键技术之一。
高性能计算平台提供了强大的计算能力和存储容量,可以有效地处理大规模数据,提高雷达数据处理的效率和精度。
2. 数据融合:现代雷达系统往往会同时采集多种信号,如目标的雷达反射信号,电子支援措施等。
因此,数据融合成为提高雷达信号处理效率和精度的重要手段。
数据融合技术能将多源数据结合起来,使得整个系统具有更好的识别能力和鲁棒性。
3. 人工智能技术:近年来,人工智能技术在雷达信号处理中得到了广泛的应用。
通过机器学习和深度学习等技术,可以对复杂的雷达信号进行自动化分析和理解。
人工智能技术能够自我学习和优化,能够不断提高识别的正确率和精度。
4. 多波束技术:多波束技术是一种将雷达信号按照不同的角度进行采集和处理的技术。
多波束技术能够提高雷达信号的准确性和精度,同时还能探测更多的目标。
5. 超分辨率技术:超分辨率技术是一种通过算法技术来提高雷达图像分辨率的技术。
这种技术能够提高雷达信号的分辨率,使得图像更加清晰、具体,提高目标的检测点数和信噪比。
6. 自适应波束形成技术:自适应波束形成技术是一种根据环境和目标的不同进行波束形成的技术。
这种技术能够自动调整波束的形状和方向,适应不同信道的特性和目标的方位和速度。
综上所述,现代雷达信号处理技术在不断发展和创新,上述技术都是为了更好地提高雷达信号处理的效率和精度,使得雷达系统更加智能化和精准化。
随着科技的不断进步和应用的不断推广,相信雷达信号处理技术也将在未来中继续迎来更多的进步和发展。
雷达信号处理PPT电子教案-第七讲动目标检测
滤波
抑制噪声和其他干扰信号,提 高信号的信噪比。
混频
将接收到的信号从射频频段转 换到中频或视频频段,便于信
号处理。
自动增益控制
保持信号的相对稳定,防止因 目标距离远近导致的信号幅度
变化。
信号特征提取技术
多普勒频率提取
运动轨迹拟合
根据多普勒效应原理,提取出目标相对于 雷达的运动速度对应的频率信息。
展望
随着技术的不断发展,雷达信号处理将在智能交通、无人驾驶、无人机侦察等 领域发挥越来越重要的作用,动目标检测技术也将迎来更广阔的发展空间和应 用前景。
感谢您的观看
THANKS
人工智能融合
随着人工智能技术的发展,动目标检测将与人工智能技术进一步 融合,提高检测的准确性和实时性。
多传感器融合
利用多传感器融合技术,动目标检测将能够更好地处理复杂环境和 多变情况,提高目标检测的可靠性。
网络化与分布式处理
未来动目标检测技术将朝着网络化和分布式处理方向发展,实现大 规模数据处理和信息共享。
雷达信号处理ppt电子教案第七讲动目标检测
目录
• 引言 • 动目标检测的基本原理 • 动目标检测的雷达信号处理技术 • 动目标检测的实际应用 • 总结与展望
01
引言
课程背景
01
雷达信号处理是现代雷达系统中 的关键技术,动目标检测是其重 要组成部分。
02
随着雷达技术的不断发展,对雷 达信号处理的要求也越来越高, 动目标检测技术也得到了广泛的 应用。
信号接收
雷达接收到回波后, 将其转换为可处理的 电信号。
信号预处理
对接收到的信号进行 放大、滤波等处理, 以提高信号质量。
信号特征提取
现代雷达信号处理的技术发展趋势
现代雷达信号处理的技术发展趋势雷达信号处理技术是指对雷达接收到的信号进行处理、分析和提取信息的过程。
随着现代科技的不断发展,雷达信号处理技术也在不断地向前迈进。
本文将就现代雷达信号处理的技术发展趋势进行探讨。
1. 高性能数字信号处理技术的应用随着数字信号处理技术的不断进步,现代雷达系统已经逐渐从模拟信号处理转向了数字信号处理。
高性能数字信号处理器的应用使得雷达信号处理的速度和精度得到了显著提升,同时也为雷达系统的功能拓展提供了更大的空间。
数字信号处理技术的应用不仅使得雷达系统的性能得到了大幅提升,同时也为雷达系统的集成和智能化提供了更多可能。
2. 深度学习在雷达信号处理中的应用随着深度学习技术的快速发展,越来越多的研究者开始尝试将深度学习技术应用于雷达信号处理领域。
深度学习技术具有良好的特征提取能力和模式识别能力,能够更好地应对雷达信号处理中的复杂问题。
目前,深度学习技术已经在目标检测、目标分类、信号分析等方面取得了一定的成果,未来有望在雷达信号处理中发挥更大的作用。
3. 多传感器融合技术的发展随着雷达系统的发展,传感器的种类和数量也在不断地增加。
多传感器融合技术的发展使得不同传感器之间能够更好地协同工作,提高了雷达系统的性能和灵活性。
现代雷达系统已经逐渐向着多传感器融合的方向发展,同时也为雷达信号处理技术的发展提供了更多的可能性。
4. 多维雷达信号处理技术的研究随着雷达技术的发展,传统的单维雷达系统已经不能满足人们对雷达系统的需求。
多维雷达系统能够更好地捕捉目标的信息,提高雷达系统的目标识别和追踪能力。
多维雷达信号处理技术的研究已经成为了当前的一个热点领域。
多维雷达信号处理技术的发展将极大地提高雷达系统的性能和适应性。
随着云计算技术的发展,越来越多的雷达系统开始将数据存储和处理迁移到云平台上。
基于云计算的雷达信号处理技术能够更好地应对数据量大、实时性强的需求,同时也为雷达系统的智能化和分布式处理提供了更多可能。
雷达信号处理技术在目标识别中的应用教程
雷达信号处理技术在目标识别中的应用教程雷达技术是一种通过发送和接收电磁波来感知和探测目标的无线通信技术。
在雷达系统中,信号处理是非常重要的环节,它能够提取出目标的特征信息,并对目标进行识别。
本文将介绍雷达信号处理技术在目标识别中的应用教程。
一、雷达信号处理的基本流程雷达信号处理是从雷达接收到的回波信号中提取目标信息的过程。
其基本流程可以分为以下几个步骤:回波信号接收、杂波抑制、脉冲压缩、目标检测和跟踪、特征提取和目标识别。
1. 回波信号接收雷达通过发射电磁波,并接收由目标反射回来的回波信号。
回波信号包含了目标的位置、距离、速度等信息。
在接收回波信号时,需要采用合适的天线和接收系统来接收信号,并进行放大和滤波处理。
2. 杂波抑制在接收到的回波信号中,除了目标所反射的信号外,还包含了一些其他无关的杂波信号。
杂波抑制的目的是将这些杂波信号降低到一个较低的水平,以减小对目标的干扰。
常用的杂波抑制方法包括滤波、干扰消除等。
3. 脉冲压缩脉冲压缩是为了提高雷达系统的分辨能力和测距精度而进行的信号处理技术。
当发射的脉冲信号宽度较宽时,可以在接收端利用滤波器对回波信号进行压缩处理,使其变窄,并提高脉冲的能量密度。
4. 目标检测和跟踪目标检测是识别回波信号中是否存在目标的过程。
常用的目标检测算法有恒虚警率检测(CFAR)等。
目标跟踪是在连续的雷达回波信号中追踪目标的位置和运动状态。
常用的目标跟踪算法有卡尔曼滤波、粒子滤波等。
5. 特征提取和目标识别特征提取是从目标的回波信号中提取出与目标特征相关的参数或特征。
可以利用这些特征对目标进行识别。
常用的特征包括目标形状、速度、散射截面等。
目标识别是根据特征将目标与其他物体进行区分和识别的过程。
常用的目标识别算法有支持向量机、神经网络等。
二、雷达信号处理技术的应用雷达信号处理技术在目标识别中有着广泛的应用。
以下是几个典型的应用领域:1. 军事领域雷达在军事领域中起着至关重要的作用。
雷达信号处理技术研究
雷达信号处理技术研究雷达信号处理技术是雷达系统中至关重要的一环,它通过对雷达返回的信号进行处理,提取出目标的相关信息,完成目标的探测和跟踪。
随着雷达技术的不断发展和普及,雷达信号处理技术也不断得到了深入和完善,各种新的信号处理算法和技术层出不穷,这为雷达系统的性能和应用带来了更大的提升和推动。
在雷达信号处理技术的研究中,频谱分析和滤波技术是其中的核心和基础,其它信号处理算法和技术都是在此基础上发展和完善的。
频谱分析是指对信号进行频域分解和分析,通常用于提取信号的频率成分和功率谱密度等信息,以及判断信号的调制方式和特征等。
在雷达信号处理中,频谱分析可以用于判断目标的速度、加速度等运动参数,以及判断干扰信号和噪声的性质和来源等。
滤波技术是指对信号进行滤波处理,通常用于抑制或增强信号的某些频率成分和干扰,以及改善信号的信噪比和清晰度。
在雷达信号处理中,滤波技术可以用于减小雷达反射信号中的多径效应和杂波等干扰,以及提高雷达系统对目标的探测和跟踪能力。
除了频谱分析和滤波技术外,雷达信号处理中还包括了如下几种常用的算法和技术。
目标检测算法是指对雷达返回信号进行处理,通过一定的判决规则和门限值,判断信号中是否存在目标信号,以及判断目标信号的强度、距离和速度等信息。
目标检测算法是雷达信号处理中最基本和最重要的一环,其准确性和灵敏度直接影响了雷达系统的性能和效能。
脉冲压缩技术是利用波形合成的原理,对雷达发射脉冲进行压缩处理,以增强雷达反射波的能量和分辨率,从而提高雷达系统的探测、跟踪和定位精度。
脉冲压缩技术也是现代雷达系统中非常重要的一种信号处理技术。
跟踪与分类算法是指对雷达返回信号进行跟踪和分类处理,以确定目标的类型、数量和运动轨迹等信息。
跟踪与分类算法也是雷达信号处理中最为困难和复杂的一环,需要考虑信号噪声、干扰、目标运动参数和数据量等多种因素,以确保跟踪和分类的准确性和可靠性。
总之,雷达信号处理技术是雷达系统中至关重要的一环,对雷达系统的性能、效能和应用都具有举足轻重的影响。
《现代雷达技术》课件
模拟雷达阶段主要集中在20世纪50年代 ,该阶段的雷达系统采用模拟电路,功 能较为简单。
数字化雷达阶段开始于20世纪70年代, 该阶段的雷达系统开始采用数字信号处 理技术,提高了雷达的性能和精度。
接收机
接收机是雷达系统的另一重要 组成部分,负责接收和处理回
波信号。
接收机的性能指标包括灵敏度 、动态范围、抗干扰能力等, 直接影响雷达的检测精度和可
靠性。
常见的接收机类型包括超外差 式和直接变频式等,根据雷达 系统的需求选择合适的接收机 类型。
接收机的设计需考虑噪声抑制 、信号处理和稳定性等问题, 以确保接收机能够提供高质量 的回波信号。
《现代雷达技术》ppt课件
contents
目录
• 雷达技术概述 • 现代雷达技术发展历程 • 现代雷达系统组成与工作原理 • 现代雷达的主要技术特点 • 现代雷达技术的应用实例 • 现代雷达技术的挑战与未来发展
01
雷达技术概述
雷达的定义与原理
雷达定义
雷达波传播方式
雷达是一种利用无线电波探测目标的 电子设备。
信号处理与数据处理
数据处理负责对目标数据进行进一步的分析和 处理,包括目标检测、跟踪、识别和多目标处
理等。
随着信号处理和数据处理技术的发展,现代雷达系统 不断引入新的算法和技术,以提高雷达的性能和功能
。
信号处理是雷达系统的关键环节,负责对回波 信号进行滤波、放大、变频和检测等处理,提 取出目标信息。
标速度。
合成孔径雷达
利用高速运动平台,通过信号 处理技术形成大孔径天线,提
高分辨率。
雷达探测系统的信号处理与故障诊断
雷达探测系统的信号处理与故障诊断雷达是一种基于电磁波的远程探测与测距装置,广泛应用于军事、航空、天文学等领域。
雷达系统的核心是信号处理,它负责接收、分析和处理从目标反射回来的信号,以实现目标的检测、跟踪和识别。
然而,在雷达系统的长期使用过程中,故障也是不可避免的。
这篇文章将探讨雷达探测系统的信号处理与故障诊断的重要性以及一些常见故障的诊断方法。
在雷达系统中,信号处理负责对接收到的回波信号进行处理和解析,提取目标的信息。
这包括对信号进行滤波、放大、解调和解算等一系列处理步骤。
信号处理的质量直接影响到雷达的性能和精度。
一般来说,信号处理应具备以下几个方面的要求。
首先,信号处理应具备高灵敏度和低噪声特性。
雷达系统的灵敏度决定了系统对小目标的检测能力,而噪声则会对目标信号的提取造成干扰,影响测距和测速的准确性。
因此,信号处理中的滤波和放大环节至关重要,能够有效提升信号与噪声的比值,从而增强系统的灵敏度。
其次,信号处理应具备高动态范围和抗干扰性。
在雷达工作中,目标的距离、速度和方位可能会因目标的变化而发生突变。
为了适应这种变化,信号处理需要具备较大的动态范围,能够有效地处理强信号和弱信号。
同时,雷达系统工作环境中通常存在各种干扰源,如天线旁瓷砖或飞行器机身的多路径反射,这些噪声会模糊目标信号的特征。
因此,信号处理需要具备抗干扰的能力,能够有效抑制噪声,提高目标信号的清晰度。
此外,信号处理还应具备高实时性和较低的功耗。
雷达系统通常需要实时处理海量的数据,并能够在极短的时间内提供准确的结果。
因此,信号处理的算法和硬件设计应尽量简洁高效,以实现低延迟和高速度的实时处理。
另外,随着节能环保意识的增强,雷达系统的功耗也应尽量降低,以减少能源消耗和环境污染。
当雷达系统出现故障时,快速准确地诊断问题并及时修复,对于恢复系统的正常工作至关重要。
常见的雷达系统故障包括信号处理器出现故障、天线驱动电路故障等。
针对这些故障,可以采用以下几种常见的故障诊断方法。