
平衡重式电动叉车设计
要
平衡重式电动叉车由于其操作控制简便、灵活,其操作人员的操作强度要求 相对内燃叉车而言轻很多,广泛使用在国民经济的各个部门,其电动转向系统、 加速控制系统、 液压控制系统以及刹车系统都由电信号控制大大降低了操作人员 的劳动强度, 这样一来对于提高其工作效率以及工作的准确性有非常大的帮助且 相较于内燃叉车电动车辆的低噪音、无尾气排放的优势也得到许多用户的许可。 如何更好的发挥其优势来取代内燃叉车,对环保有重大意义。本课题研究运用计 算机仿真技术对电动叉车进行虚拟设计, 在产品制造之前将运用 AutoCAD 完成平 衡重式电动叉车变速器、货叉及整车装配的二维绘制,为之后的 Pro/E 软件的三 维图绘制做铺垫, 然后将用 Pro/E 软件对平衡重式电动叉车的各个零件进行三维 绘制并进行整车装配,为之后的 ANSYS 分析建立三维模型,最后将运用 ANSYS 软 件进行仿真研究,就可以发现并更正设计缺陷,完善设计方案,缩短开发周期, 提高设计质量和改善,为生产实际提供理论支持。 关键词:电动叉车;变速器;货叉;三维建模;有限元分析
AБайду номын сангаасSTRACT
Counterbalanced electric forklift operation control because of its simple, flexible, and its operator's operations in terms of strength requirements are relatively much lighter internal combustion forklifts, widely used in various sectors of national economy, the electric power steering system, the speed control system, hydraulic control system and control the brake system greatly reduces the signal by the operator's labor intensity, so that its work for improving the efficiency and accuracy of the work has a very big help, and internal combustion forklift electric vehicles compared to the low noise, no exhaust emissions advantage by many users permission. How to better play to their strengths instead of internal combustion forklifts, of great importance to environmental protection. This study is the use of computer simulation technology for electric forklifts for virtual design, manufacturing completed before the use of AutoCAD transmission counterbalanced electric forklift, fork and two-dimensional vehicle assembly drawing for the following Pro/E, three-dimensional map pave the way to draw, and then use the Pro / E software counterbalanced electric forklift parts for all three-dimensional drawing and make the vehicle assembly, after the ANSYS analysis for the establishment of three-dimensional model, and finally the use of ANSYS simulation software, can be found and correct design flaws and improve the design, shorten the development cycle, improve design quality and improvement, provide theoretical support for the actual production.
1.1 选题背景、目的及意义……………………………………………………1 1.2 国内外研究现状…………………………………………………………… 3 1.3 研究内容及研究方法……………………………………………………… 4 1.3.1 设计主要内容…………………………………………………………4 1.3.2 研究方法………………………………………………………………4
Key words: Electric Forklift; Transmission; Tork; Three-Dimensional Modeling; Finite
Element Analysis
目 录
摘 要………………………………………………………………………………I
Abstract ……………………………………………………………………… II 第 1 章 绪 论……………………………………………………………………1
第 2 章 平衡重式电动叉车设计总体方案…………………………………6
2.1 叉车的定义………………………………………………………………… 6 2.2 蓄电池的选择………………………………………………………………9 2.3 行走电机的选择……………………………………………………………10 2.4 本章小结……………………………………………………………………11
平衡重叉车设计指导书
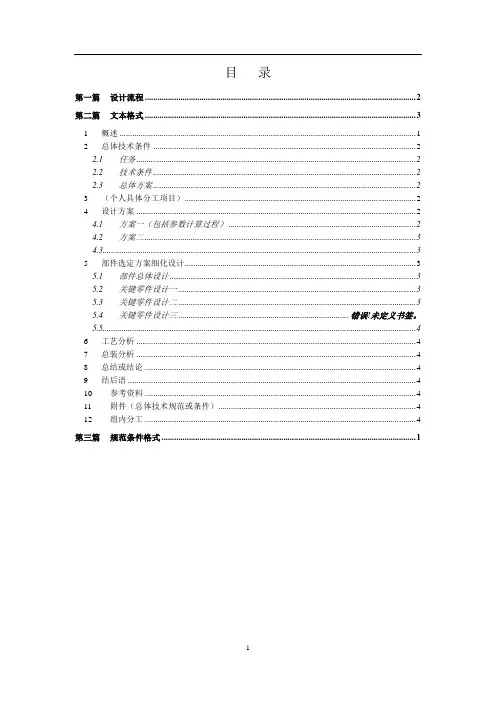
目录第一篇设计流程 (2)第二篇文本格式 (3)1概述 (1)2总体技术条件 (2)2.1任务 (2)2.2技术条件 (2)2.3总体方案 (2)3(个人具体分工项目) (2)4设计方案 (2)4.1方案一(包括参数计算过程) (2)4.2方案二 (3)4.3 (3)5部件选定方案细化设计 (3)5.1部件总体设计 (3)5.2关键零件设计一 (3)5.3关键零件设计二 (3)5.4关键零件设计三 ............................................................................... 错误!未定义书签。
5.5 (4)6工艺分析 (4)7总装分析 (4)8总结或结论 (4)9结后语 (4)10参考资料 (4)11附件(总体技术规范或条件) (4)12组内分工 (4)第三篇规范条件格式 (1)第一篇设计流程1、确定题目2、确定项目性能设计要求(总体任务书)3、制定初步方案4、建立初步系统规范或技术条件5、细化方案、向下分配技术指标、完善系统规范或技术条件6、总体设计、分系统部件设计7、总装分析、修改调整8、制定分项设计任务书、零件设计9、总装分析检查10、完成第二篇文本格式平衡重式叉车姓名学号1 概述叉车是一种特殊的起重机械和卸载搬运车辆,平衡重式叉车是叉车的一种最普通形式。
平衡重式叉车的构造和性能特点是:货物重心位于四个车轮所围成的支撑平面之外,有稳定性问题;其底盘系统与汽车、拖拉运输车辆相比,有前轮驱动、后轮转向、车速较低、爬坡度大、机动性强、刚性悬架、越野性差、结构紧凑、自重较大等特点。
平衡重式叉车基本上有以下四大部分构成:(1)动力部分内燃叉车的动力部分大多是以往复活塞式内燃机为动力,它有汽油机、柴油机以及液态石油气机;电动叉车的动力装置是蓄电池和直流串激电动机构成,为叉车提供动力,一般装于叉车的后部,兼起平衡配重作用。
平衡重式电动叉车设计
平衡重式电动叉车设计首先,平衡重式电动叉车的设计应具备稳定性。
叉车在搬运货物时,会受到货物重量的影响,因此需要在设计中考虑叉车的重心位置,使其能够保持平衡。
一种解决方法是将电池箱和电机放置在车辆的后部,以增加后部重量,提高稳定性。
此外,还可以采用倾斜气囊或避震器等装置,提高车辆的稳定性。
其次,平衡重式电动叉车的设计应具备高效的货物搬运能力。
为了提高搬运效率,可以考虑增加叉车的承载能力。
一种方法是采用高强度材料制作车架和叉子,以提高叉车的承载能力。
另外,还可以采用液压系统来增加叉子的升降力,以适应不同重量的货物。
另外,平衡重式电动叉车的设计应具备便捷的操作性。
为了方便操作员进行搬运工作,应充分考虑驾驶室的布局和控制装置的设计。
驾驶室应采用人性化设计,提供舒适的工作环境,配备合适的座椅和操纵杆,使操作员能够轻松掌握叉车的各项功能。
控制装置应简单直观,操作方便,可以考虑采用液晶显示屏、按键开关等,以提高操作的精准度和效率。
另外,平衡重式电动叉车的设计应具备良好的能源利用效率。
为了提高能源利用效率,可以采用节能型电机和电池。
节能型电机可以减少能源的消耗,延长电池的使用时间。
另外,可以采用能量回收技术来利用制动时产生的能量,减少能源的浪费。
此外,还可以安装能源指示装置,监测电池的电量和使用情况,以提前做好充电准备。
最后,平衡重式电动叉车的设计应具备良好的安全性能。
安全性是设计中的重要考虑因素之一、为了保障操作员和货物的安全,应装备安全防护装置,如安全带、防护栏、警示灯等。
此外,还可以配备安全传感器和监控系统,监测和报警车辆的状态,及时发现潜在的安全隐患,提高工作的安全性。
总之,平衡重式电动叉车的设计是一个综合性的工程,需要考虑到稳定性、搬运能力、操作性、能源利用效率和安全性等多个方面。
只有在这些方面做好设计,才能制造出高效、安全、可靠的平衡重式电动叉车,满足不同工作场所的需求。
电动平衡重乘驾式叉车的仿真模拟与优化设计方法

电动平衡重乘驾式叉车的仿真模拟与优化设计方法1. 引言电动平衡重乘驾式叉车在仓储物料搬运行业中扮演着重要的角色。
为了提高叉车的性能和安全性,仿真模拟和优化设计方法成为关注的焦点。
本文旨在研究电动平衡重乘驾式叉车的仿真模拟与优化设计方法,以提高其工作效率和能力。
2. 仿真模拟方法2.1 叉车动力学模型电动平衡重乘驾式叉车的动力学模型是仿真分析的基础。
模型应包括车体、电动机、传动系统和承载系统等主要组成部分,并考虑到重力、摩擦、惯性和外部负载等因素。
使用多体动力学原理建立数学模型,并结合数值方法求解,可以得到叉车的运动学和动力学响应。
2.2 环境仿真叉车工作环境复杂多变,包括室内仓库、户外货场等多种场景。
通过建立三维虚拟环境,模拟叉车的工作环境,包括地面、障碍物、堆栈货物等,可以评估叉车在不同场景下的运动性能和搬运能力。
可采用Unity3D等仿真软件进行环境建模和物理仿真。
2.3 控制算法仿真控制算法对叉车性能具有重要影响,包括速度控制、转向控制和载重控制等。
通过建立控制算法的仿真模型,可以评估不同算法在各种工况下的效果。
常用的仿真软件包括MATLAB/Simulink和ADAMS等。
控制算法仿真可以通过调节参数、仿真对比等方式,找到最佳的控制策略。
3. 优化设计方法3.1 变量优化在设计过程中,叉车的结构参数和控制参数是关键的设计变量。
通过建立设计参数与叉车性能指标之间的关系,采用全局优化算法(如遗传算法、模拟退火算法等),可以寻找到最优的设计参数组合。
通过适当的约束条件,确保设计具有可实现性和经济性。
3.2 材料优化叉车的结构材料对其负载能力和稳定性有重要影响。
运用材料学和结构力学原理,通过对材料的优化设计,可以提高叉车的强度和刚度。
优化设计方法可以考虑不同材料的性能参数,以及结构形态的优化,例如添加加强筋、轻量化设计等。
3.3 控制策略优化除了控制算法的仿真模拟外,还可以采用优化算法对控制策略进行进一步优化。
电动平衡重乘驾式叉车的自动化仓储系统设计与应用

电动平衡重乘驾式叉车的自动化仓储系统设计与应用随着科技的不断进步和人工智能技术的应用,自动化仓储系统在各个行业中得到了广泛的应用。
在工业和物流行业中,电动平衡重乘驾式叉车作为一种关键的物料搬运设备,其自动化设计和应用也变得越来越重要。
本文将从系统设计和应用两方面来探讨电动平衡重乘驾式叉车的自动化仓储系统。
1. 自动化仓储系统的设计自动化仓储系统的设计是实现物料自动搬运和存储的关键。
在电动平衡重乘驾式叉车的自动化仓储系统中,以下几个方面需要考虑:1.1 叉车的导航系统为了实现自动搬运,叉车需要具备导航系统来识别和定位物料的存储位置。
可以采用激光导航、视觉导航或者无线定位等技术来实现。
这些系统可以通过与仓库管理系统或者物流管理系统的集成,实现实时的路径规划和物料追踪。
1.2 叉车的搬运能力和控制系统自动化仓储系统需要确保叉车具备足够的搬运能力,能够承载和移动不同类型和重量的物料。
同时,叉车的控制系统也需要具备良好的响应速度和精准度,以确保在自动搬运过程中的安全性和效率。
1.3 储存设备和结构自动化仓储系统中的储存设备和结构需要针对特定的物料类型和仓库空间进行设计。
常见的储存设备包括货架、托盘和自动堆垛机等。
这些设备需要具备稳定性和可靠性,以确保物料的安全存储和快速取出。
2. 自动化仓储系统的应用电动平衡重乘驾式叉车的自动化仓储系统在各个行业中有着广泛的应用,如工业生产、物流配送和电商仓储等。
以下是该系统在应用中的几个关键方面:2.1 生产线的自动化运作在工业生产中,自动化仓储系统可以与生产线的其他设备集成,实现整个生产过程的自动化运作。
叉车自动搬运物料,将其从生产线上的一个工作区域运输到另一个工作区域,提高了生产效率和质量控制。
2.2 物流配送的自动化管理在物流行业中,自动化仓储系统可以帮助实现货物的自动化存储和配送。
叉车可以根据仓库管理系统的指令,自动从指定位置取货,并将货物送往指定的搬运车辆或配送区域。
FD30E型新型内燃平衡重式叉车设计

仿跑车舒适座椅
叉车整体
六、设计总结
一、叉车的外观造型简单、稳重、大方,线条分明,并可充 分利用原有产品的大多数零部件和制造工艺; 二、驾驶室内设计符合人机工程学,操作更加舒适、高效; 外部结构严格按照国家标准及相关要求; 三、在不影响操作的前提下,使用圆滑玻璃外凸结构,加大 驾驶室内空间,更宽敞,舒适; 四、色彩选用冷暖色系,能减轻作业者压力,舒缓心情; 五、叉车设计整体感强,紧凑,稳重,安全性能高; 六、驾驶舱及叉车整体都趋向于概念化; 七、产品安全规范严格参照《国家工程车辆安全指标》; 八、硬朗的直线与柔和的弧线相融合; 九、单个整体与多个几何体组成的车体外观造型。
新型内燃平衡重式叉车设计
——设计说明
一、前言
叉车作为在对成件托盘货物进行装卸、堆 垛和短距离运输作业的各种轮式搬运车辆, 已经广泛运用于港口、车站、机场等,并可 进入船舱、车厢和集装箱内进行托盘货物的 装卸、搬运作业,是托盘运输、集装箱运输 必不可少的设备。 在叉车的发展史上,外观上一直没有太 大的变化,以美学的观点来说是缺乏观赏性 的。在高速发展的社会,有实用性的东西同 时具备观赏性的外观才更具竞争力。希望本 次设计能使叉车外观得到视觉的享受,有所 突破。
二、本次设计的主要特点
设计思路 1、叉车底盘、门架、后车架、前围板等基本不变; 2、配重块、车身、左右油箱、座椅等改动较大; 3、先设计车身全封闭,配备空调、风扇等,将来可 以根据客户需求更改为敞开式等款式; 4、整体造型刚柔结合,外观细节清晰合理,操作环 境舒适宽敞,产品体现人机工程,色彩搭配冷暖和 谐; 5、校企双方共同对本设计方案进行修改,共同制作 样机,本项目已申报浙江省第三届大学生“挑战杯” 科技竞赛项目,并将代表学校参加比赛。
电动平衡重乘驾式叉车的电动传动系统优化设计
电动平衡重乘驾式叉车的电动传动系统优化设计近年来,随着物流行业的快速发展,电动叉车成为企业提高效率、降低成本的重要工具。
其中,电动平衡重乘驾式叉车作为一种常见而重要的叉车类型,其电动传动系统的优化设计对叉车的性能和工作效率有着重要影响。
本文将就电动平衡重乘驾式叉车的电动传动系统进行优化设计,以提高其效率和稳定性。
首先,电动平衡重乘驾式叉车的电动传动系统由电动机、电池、减速器和控制系统等组成。
传统的电动传动系统在设计中存在着传动效率低、能量消耗大等问题。
因此,优化设计的首要目标是提高传动效率,降低能量消耗。
为了提高传动效率,我们可以采取以下措施。
首先,选用高效的电动机和减速器。
通过选用效率高的电动机和减速器,可以减少能量损耗,提高机械输出功率。
其次,采用先进的电池技术。
在电动平衡重乘驾式叉车中,电池是电动传动系统的重要组成部分。
采用高能量密度、低内阻的电池,可以提供更持久的电能供应,并减少能量转化时的损耗。
此外,合理选择电池的容量和配置,以满足叉车的工作需求,同时尽量减少不必要的负荷。
除了提高传动效率,优化设计还应关注叉车的稳定性和操控性。
一方面,电动传动系统的设计应确保叉车在起步、制动、转弯等操作时具备良好的稳定性。
这可以通过合理设计传动系统的传动比和控制系统的参数来实现。
另一方面,操控性对叉车的操作员来说至关重要。
在设计中,应充分考虑操作员的使用习惯和反馈需求,通过优化操控杆的布局、按钮的位置和手感等,提升叉车的操控性和人机交互体验。
此外,优化设计还应考虑到电动传动系统的可维护性和安全性。
叉车作为一种常用的物流工具,需要经常进行维护和保养。
因此,在电动传动系统的设计中应尽量降低维护难度,方便检修和更换部件。
同时,安全性也是不容忽视的因素。
合理设计电动传动系统的布局和结构,确保关键部件的可靠性和安全性,降低事故和故障的风险。
最后,随着智能化技术的不断发展,电动平衡重乘驾式叉车的电动传动系统优化设计还应考虑到智能化的应用。
平衡重式叉车 标准
平衡重式叉车标准
平衡重式叉车是一种常见的工业设备,用于搬运和堆垛货物。
它的设计和操作标准对于保障工作场所的安全和效率至关重要。
本文将就平衡重式叉车的标准进行详细介绍,包括设计标准、操作标准和维护标准。
首先,平衡重式叉车的设计标准是确保其结构稳固、操作便捷、安全可靠。
设计标准应符合国家相关法律法规和标准,同时考虑到实际工作环境的要求。
例如,叉车的起重能力、最大行驶速度、转弯半径等参数都应符合标准要求,以确保叉车在不同工作场景下的安全和效率。
其次,操作标准是保证叉车在使用过程中安全高效运行的关键。
操作标准包括叉车的驾驶、货物装卸、堆垛等操作流程,操作人员需按照标准程序进行操作,严禁超载、超速、不当堆垛等行为。
此外,操作人员还需接受相关培训,了解叉车的性能特点和操作规程,确保安全驾驶和操作。
最后,维护标准是确保叉车长期稳定运行的保障。
叉车的日常维护包括定期检查、润滑、更换易损件等,这些工作都需要按照标准程序进行。
叉车的定期维护和保养,可以延长其使用寿命,减少故障率,提高工作效率。
总之,平衡重式叉车的标准涉及设计、操作和维护三个方面,对于保障工作场所的安全和效率至关重要。
只有严格按照标准要求进行设计制造、操作驾驶和维护保养,才能确保叉车的安全可靠运行,为工业生产提供有力支持。
希望本文对于平衡重式叉车的标准有所帮助,谢谢阅读。
麦克纳姆轮平衡重式AGV叉车的总体设计与研究
麦克纳姆轮平衡重式AGV叉车的总体设计与研究摘要:随着自动化技术的不断发展,AGV叉车在物流行业中得到了越来越广泛的应用。
麦克纳姆轮平衡重式AGV叉车具有灵活性高、运动性好等优点,因此备受关注。
本文针对麦克纳姆轮平衡重式AGV叉车进行了总体设计与研究,包括车辆结构设计、运动控制系统设计、安全性分析等方面,为其在物流领域的应用提供了重要参考。
二、麦克纳姆轮平衡重式AGV叉车的总体设计1. 车辆结构设计麦克纳姆轮平衡重式AGV叉车采用平衡重式结构,通过重物平衡系统来实现车辆的平衡。
车辆主体由车架、平衡系统、叉臂、传动系统等部分组成。
车辆采用四轮麦克纳姆轮布置,可以实现全向移动和旋转运动,提高了车辆的操控性和灵活性。
2. 动力系统设计麦克纳姆轮平衡重式AGV叉车的动力系统采用电动驱动方式,配备高性能电机和电池组,可以实现长时间持续工作。
动力系统还包括控制器、传感器等部件,可以实现对车辆的精确控制和定位。
4. 安全性分析在设计麦克纳姆轮平衡重式AGV叉车时,安全性是一个重要的考虑因素。
车辆在运动过程中需要实时监测周围环境,避免与障碍物、人员发生碰撞。
安全性分析包括车辆的避障导航系统设计、紧急停车系统设计等。
三、麦克纳姆轮平衡重式AGV叉车的研究1. 运动学建模与仿真麦克纳姆轮平衡重式AGV叉车的运动学特性与传统叉车有很大不同,因此需要进行建模与仿真研究。
通过对车辆的运动学特性建模,可以分析车辆的运动规律,为控制系统的设计提供理论依据。
2. 载物能力分析麦克纳姆轮平衡重式AGV叉车的载物能力是衡量其实用性的重要指标。
通过对车辆的结构强度、叉臂长度等方面进行分析,可以确定车辆的最大载重能力,为用户提供合理的使用建议。
3. 能量消耗分析麦克纳姆轮平衡重式AGV叉车的能量消耗是影响其使用成本的重要因素。
通过对车辆的动力系统进行能量消耗分析,可以优化车辆的设计,减少能量消耗,提高使用效率。
平衡重式叉车特殊货叉的设计
口李 文举常永贵源自林颖 叉 的增倍 平 移 , 中 间货 叉 靠 两端 附近 设 置 在
两个 可转 动 的链 轮 , 当于 滑 轮 组 的两 个 动 相
备通行所 需宽度决 定 的。 中小 企业 普遍 采用
中叉 运动 , 中叉 在链 轮 和链 条 带 动上 叉 沿 着 中叉 的工 字型 轨道运 动 , 从而 实现双 向伸缩 。
取货的特殊备用货叉 , 则能大大缩短通道宽 度, 提高 仓 库 的有 效 利 用 率 和 库 存 量 。本 文
重点介绍平 衡重式 备用货叉 的设计 方案 。
1 备 用 货 叉 的设计 原 理
nn而 平 衡 重 式 叉 车 所 需 货 架 通 道 宽 度 最 Ⅱ,
大 , 310nn 为 1 1 。 l .
元件 , 能根 据 方 向 盘输 入 角 度 的 大小 对 车 轮
转角 进行 自动控 制。进入 多路 换 向阀组 4的
压力油 在 起 升 、 斜 和伸 缩 三个 控 制 阀都 没 倾 有动作 时 , 接流 回油箱 , 直 由于 流量 控制 阀 l 2
。
;
目
姗
目
’目 用 匡
图 6 叉 车所 需道 路 宽 度 比 较
l O
I l
1 2
3 结束 语
通过 对叉 车作 业 通 道 宽 度 的 比较 , 同 在 样起 重能 力 的叉 车 中 , 衡 重 式 叉 车所 需 货 平 架通 道 宽 度 最 大 。对 平 衡 重 式 叉 车 进 行 改
伸缩 式 备用 货 叉 采 用 齿 轮 齿 条 差 动 机 构, 并对 原有叉车液 压 系统 进行 了改造 , 动 驱
麦克纳姆轮平衡重式AGV叉车的总体设计与研究
麦克纳姆轮平衡重式AGV叉车的总体设计与研究麦克纳姆轮平衡重式AGV叉车是一种新型的自动化叉车,具有独特的平衡重和麦克纳姆轮设计,能够在狭窄的空间内快速、灵活地运输货物,广泛应用于仓储物流领域。
本文将对该AGV叉车的总体设计与研究进行详细介绍。
一、总体设计1.平衡重设计麦克纳姆轮平衡重式AGV叉车采用平衡重设计,通过在叉车后部设置重物来提高叉车的稳定性。
平衡重通常采用铅块或者混凝土块,根据叉车的载重量和运输环境来确定平衡重的重量和位置。
平衡重设计的叉车能够在高速运动和急停时保持稳定,有利于提高工作效率和安全性。
2.麦克纳姆轮设计麦克纳姆轮是一种特殊的全向轮,具有特殊的轮辐设计和轮胎橡胶材质,使得叉车能够在不改变运动方向的情况下实现平移和旋转。
麦克纳姆轮平衡重式AGV叉车通常采用四个麦克纳姆轮,每个轮子都能独立操控,能够实现极其灵活的运动方式,适用于狭窄的运输通道和复杂的货物堆放场景。
3.自动化系统麦克纳姆轮平衡重式AGV叉车通常配备自动化系统,包括定位系统、导航系统、避障系统和物料搬运系统。
定位系统通过激光雷达或者摄像头实现叉车在空间的精确定位,导航系统通过地标或者地图进行导航,避障系统通过传感器和算法实现叉车的自动避障,物料搬运系统通过机械臂或者升降装置实现货物的自动抓取和放置。
自动化系统能够大大提高叉车的自主运动能力,减少人工干预的需求,提高作业效率和精度。
二、研究成果1.运动控制算法针对麦克纳姆轮平衡重式AGV叉车的特殊运动方式,研究人员提出了一种基于李代数的运动控制算法。
该算法能够实现叉车在任意运动方向上的平移和旋转,并且考虑了叉车自身的平衡重影响,能够在高速运动和急停时保持叉车的稳定,提高了叉车的运动性能和安全性。
2.能量回收技术麦克纳姆轮平衡重式AGV叉车在运动过程中会产生大量的惯性能量,研究人员提出了一种基于超级电容器的能量回收技术。
通过在叉车上安装超级电容器装置,将惯性能量转化为电能并存储起来,然后在需要时释放出来,能够大大减少叉车的能耗,提高了叉车的能源利用率和环保性能。