
基于三维可视化技术仿真叉车稳定性试验
( 太原科技大学 机电工程学院 , 山西 太原 00 2 ) 3 04
摘 要 :以平 衡 重 式 叉 车 为 例 , 于三 维 图 形 变 换 理 论 和 可 视 化 技 术 , 用 V sa C+ 基 采 i l +编 程 实 现 了 4种 工 况 下 叉 u 车稳 定 性 试 验 的 仿 真 . 种 仿 真 能 对 稳 定 性 试 验 进 行 可 视 化 显 示 , 过 调 整 设 计 参 数 的值 , 更 好 地 控 制 叉 车 的 这 通 能 稳 定 性 , 而 在 设 计 阶段 就 能 验 证 叉 车 的稳 定 性 、 高 叉 车 的 设 计 质 量 并 节 约 成 本 . 从 提
关键 词 : 稳定性试验 ; 翻倒坡度 ; 三维 图形变换 ; 可视化技 术
中 图分 类 号 : P3 19 T 9 . 文献 标 识 码 : A 文 章 编 号 : 6 2—5 8 (0 0 0 17 5 12 1 )4—0 5 —0 45 6
For i t s ab lt e t ng ba e n hr e di e i klf t iiy t s i s d o t e — m ns onal
sgn p r met r r fne nt Th r f r t i p o c a mp o he d sgn qu lt s v h os nd v r i aa e e i me . e e o e, h sa pr a h c n i r ve t e i a iy, a e t e c ta e —
t e f r l ts a i t e t g smu a i n i c n u t d v a Viu lC + M p o r m mi g u d r f u r i g h o k i t b l y t s i i l t s o d c e i s a f i n o +T r g a n n e o r wo k n c n iin . c o d n l t e v s a ie i lto a fe t e y c n r l t e f r l t s a i t h o g e o d t s A c r i g y, h iu l d smu a i n c n e f c i l o to h o k i t b l y t r u h d — o z v f i
viu lz to t c ni u s a ia in e h q e
t r e d me so a g a h c ta s o m a i n; h e —i n in l r p is r n fr t o
平衡 重 式叉 车 的荷载 位 于 车轮支 撑平 面 之外 , 装卸 搬 运 作业 中有倾 翻 的危 险 . 在 因此 , 仅要 在 产 品 不 阶段 进行 稳定 性试 验 , 还应 该 在设 计 中进 行稳定 性 计算 . 车稳 定性 的计算公 式 是依 据稳 定性 试验 的规 定 叉
的软件 可 以仿 真叉 车稳 定性 试 验 . 于是 , 于 Vsa C+ 基 i l +编程 实现 叉 车稳定 性试 验 的仿 真是 十分 必要 的. u 叉 车 稳定 性试 验 的原理 是 利用倾 斜 平 台上 重力 的分 力 模 拟 实 际工 作 中 的水 平 力 , 验 中均 采 用倾 斜 试
vi ual z t 0n t c s i a i e hni que
T u nf n HA u —i AO Y a -a g, O J n q ,WU S a - a h oj n,S njn i U We - i
( c o l fM a hn r S h o c ie y& Elcr n c gn e ig。 iu nUnv r i fS in ea dTe h oo y, iu n0 0 2 Chn o e to isEn ie rn Tay a ie st o e c n c n lg Tay a 3 0 4, ia) y c
和平衡重式叉车轴载的基本假设推导出来的 , 而稳定性试验 中规定的门架全后倾 的工况破坏了叉车满载 时轴 载 的基本 假设 _ , 1 导致 稳定 性 的计 算公 式不 够 准确 . 旦 叉 车通 不 过 稳定 性 试 验 , 会 造 成 不必 要 的 ] 一 就
经济 损失 . 如果 能 通过 软件 对叉 车稳 定 性进 行虚 拟试 验 , 么就 能在 一定 程度 上 弥补稳 定性 计算 公 式不 准 那 确性 带来 的影 响 , 并且 可 以提 前验证 叉 车稳 定性 , 而 减少 真 实 实验 造 成 的 经济 损 失 . 目前 还没 有 现成 从 而
Abs r c t a t:Ba e n h hr e— d me son lgr ph c r nso mato he r nd viu lz to t c qu s do t e t e i n i a a i s ta f r i n t o y a s a ia in e hni e,
i h t b l y d r n h e i n s a e f t e s i t u i g t e d sg t g . y a i Ke r s s a i t t s i g; o e t r e so e; y wo d : t b l y i et n v ru n d lp
第 8卷 第 4期 21 0 0年 l 2月
中
国
工
程
机
械o 4
De .2 0 c 01
CHI NES OUR EJ NAL OFCONS TRUC O MACHI TI N NERY
基 于 三 维 可 视 化 技 术 仿 真 叉 车 稳 定 性 试 验
慧鱼叉车实验报告
慧鱼叉车实验报告引言慧鱼叉车作为一种自动导航AGV(Automated Guided Vehicle),通过激光雷达、摄像头、路径规划等技术,实现对物品的搬运和仓储操作。
本实验旨在测试慧鱼叉车在不同实验条件下的导航和搬运性能,并评估其在实际应用中的可行性和稳定性。
实验设备本次实验使用的慧鱼叉车具备以下设备和配置:- 激光雷达传感器- 高清摄像头- 平衡车底盘- 多自由度机械臂- 嵌入式电控系统- SLAM(Simultaneous Localization and Mapping)算法实验目的本实验的主要目的如下:1. 验证慧鱼叉车的导航系统在不同环境下的准确性和稳定性;2. 测试慧鱼叉车的搬运能力和装载稳定性;3. 评估慧鱼叉车在实际仓储场景中的可行性和适用性。
实验步骤步骤一:系统初始化和路径规划设置1. 启动慧鱼叉车系统,并进行初始化操作;2. 设置起点和终点,规划导航路径。
步骤二:导航能力测试1. 将慧鱼叉车放置在不同地形和光照条件下的测试场地中;2. 观察慧鱼叉车在导航过程中是否能准确识别障碍物,保持安全的行进路径;3. 测试慧鱼叉车在不同地形上的导航能力,如平坦地面、斜坡、不同类型的地板等。
步骤三:搬运能力测试1. 设计一组不同形状、重量和尺寸的物品,用于测试慧鱼叉车的搬运能力;2. 将物品放置在仓库中的不同位置,并设置搬运任务;3. 观察慧鱼叉车在搬运过程中的稳定性和准确性;4. 记录慧鱼叉车搬运物品的时间、路径和成功率。
步骤四:系统评估1. 分析实验结果,评估慧鱼叉车的导航准确性、稳定性和搬运能力;2. 总结慧鱼叉车在不同实验条件下的表现,并提出优化建议;3. 探讨慧鱼叉车在实际仓储场景中的应用前景和挑战。
实验结果与分析根据实验步骤和设定的测试条件,我们获得了以下实验结果和分析:1. 导航能力测试结果:- 慧鱼叉车能够在不同环境和地形下准确识别障碍物,并规划合适的行进路径;- 在平坦地面上,慧鱼叉车的导航定位误差较小,能够稳定行驶;- 在斜坡和不同类型地板上,慧鱼叉车的导航能力稍有下降,误差略大。
基于虚拟样机技术的货叉式AGV稳定性研究与结构优化

基于虚拟样机技术的货叉式AGV稳定性研究与结构优化随着制造业产业升级,“工业4.0”、数字化车间将不仅仅停留在鲜活的概念阶段。
AGV自动导引车作为数字化车间中的重要一环,得到了越来越多的使用,极大地提高了车间的数字化水平。
高举升货叉式AGV是AGV车型型谱中的一个广泛使用的车型,能够充分的利用车间场地空间。
本文利用虚拟样机技术对货叉式高举升自动导引车(AGV)进行了稳定性研究,对可能发生的危险工况进行预判,并对车体进行优化设计及模态分析,在虚拟环境中对AGV稳定性及车体结构性能进行分析和优化,保证了产品质量和AGV的安全稳定工作。
高举升货叉式自动导引车(AGV)能够更加充分的利用场地空间,其工作环境中不可避免会出现路面不平整的现象,高举升AGV的行驶稳定性问题也越发突出。
本文论述了在设计阶段利用ADAMS建立高举升货叉式AGV虚拟样机模型,根据GB/T20721-2006自动导引车通用技术条件中对于环境适应性的要求,在虚拟样机中令AGV以额定速度额定载重通过5mm台阶路面及8mm沟宽路面,以分析台阶路面对AGV稳定性的影响,对危险情况进行预判,以保证高举升AGV的运行安全。
在整车制造完成之后进行了实地试运行试验,以检验仿真结果是否准确。
令AGV通过30mm沟宽路面以记录货叉叉尖的垂直方向位移,并在仿真环境中设置同样路面进行对比。
通过对比试验得出仿真结果最大偏差为15.6%,仿真结果较为准确,能够较好的预测可能的危险情况。
本文应用workbench对车体进有限元强度及刚度进行校核,车体最大应力和最大变形均小于许用应力及许用变形量要求。
对车体中三个主要受力结构底板、立板和电池板进行尺寸优化,在满足强度和变形量要求的前提下,使车体质量降低了9.8%,节约了材料,并改善了AGV动力性能。
本文应用workbench模态分析模块对AGV车体进行了模态分析,提取了车体的前六阶固有频率。
然后根据AGV额定速度计算出路面不平度激励频率和驱动电机激励频率,并与车体固有频率进行对比,得出了这两种激励都不会因车车体共振的结论,为车体设计提供了依据。
基于Unity3D的某型叉车数值模拟
基于Unity3D的某型叉车数值模拟叉车是一种用于提升和搬运货物的工业车辆,广泛应用于仓储、物流和制造领域。
为了提高叉车的效率和安全性,我们可以利用Unity3D游戏引擎进行数值模拟,对叉车的性能进行模拟和分析。
通过这种模拟可以更好地理解叉车的运行原理和特性,并且可以用于培训和教育用途。
我们需要收集叉车的相关参数和特性,比如叉车的质量、发动机功率、最大承载重量、最大升高高度、车速等。
这些参数将作为模拟的基础数据,用于构建叉车的数学模型。
我们需要建立叉车的物理模型,包括叉车的车身、发动机、升降机构、转向系统等。
这些模型需要根据实际叉车的结构和运动原理进行建模,以保证模拟的真实性和准确性。
接着,我们可以利用Unity3D的物理引擎来模拟叉车的运动和操作。
通过输入参数和控制指令,可以模拟叉车的行驶、升降、转向等动作,并且可以模拟叉车与货物、障碍物之间的碰撞和交互。
在模拟中,我们可以对叉车的性能进行分析和优化。
可以通过改变发动机功率和传动系统来优化叉车的加速性能和最大速度;可以通过改变液压系统的参数来优化叉车的升降性能和稳定性;可以通过改变转向系统的参数来优化叉车的转向灵活性和稳定性。
我们还可以模拟叉车在不同环境和工况下的运行情况。
可以模拟叉车在不同路面和坡度下的行驶性能;可以模拟叉车在不同气候和温度下的工作状态;可以模拟叉车在不同载荷和货物下的搬运性能等。
我们可以利用模拟结果来进行培训和教育。
通过虚拟的叉车模拟,可以让操作人员更好地理解叉车的运行原理和特性,从而提高操作技能和安全意识;可以让工程师和设计师更好地了解叉车的性能和工况,从而优化设计和改进产品。
基于Unity3D的叉车数值模拟可以帮助我们更好地理解和分析叉车的性能和特性,可以用于优化设计、培训操作和提高安全性,对叉车的研究和应用具有重要意义。
基于ADAMS的叉车静态稳定性分析与仿真

由于大型力学分析软件 A A S D M 的运用 , 使复杂模型的稳定性分析成为可能. 本文提出一种新的叉车 静态稳定性应满足的的条件 : 不论叉车是位 于水平地 面还是坡道上 , 将叉车 以及货物、 人等均作为一个整
作者 简介 : 欣平(9 1 , , 苏 16 一)男 教授 , 工学博士 . - a : xn i _ 0 8 6 . r E m i s i n 2 0 @1 3 cn lu pg o
第 1 O卷第 1 期 21 0 2年 3月
中
国
工
程
机
械
学
报
Vo . 0 No. I1 1 Ma .2 2 r 01
C NE E OUR HI S J NALOF ONS C TRUC ON TI MACHI NER Y
基 于 ADAMS的 叉 车 静 态 稳定 性 分 析 与 仿 真
a i ul t o n f r it nd s m a i n o o klf s
S 协. n ,Z U p g HOUJ n - n i i g ig,GU j OAi o g I G a gk n — n ,N E u n -u d
( a digE up n ca i l e at n , ae f la yT a so tt n ini 0 1 1 C ia H nl qi n me t Me hnc prme tAcd myo i r rnprai ,Ta j 3 0 6 , hn ) aD Mit o n
1 叉 车的稳定 性
叉车在作业 中行驶速度较低 , 故在校验其稳定性时 , 略去它在弯道行驶 时的离心力 、 制动时的惯性力
以及 加 速度 , 因此 就简 化 为叉 车在静 止状 态下 的稳 定性 问题 . 1 1 叉 车静 态 稳定性 应 满足 的条 件[ . 1 ] 传统 方法 分 析判 断叉 车 的稳 定 性 , 叉 车 的工 作 情况 分 为两 种 : 按 一种 是 叉 车位 于 水 平地 面 , 因其货 叉 在 四轮支 承平 面之 外 , 故在 货叉 上 的载荷 作用 下有 使 整机 倾 翻 的趋 势 , 可用 失稳 比 ( 车 在外 力 或外 载 荷 叉 作 用 下产 生 的倾 翻力矩 与叉 车 的稳定 力矩 之 比) 评 价这 种 在水 平 地 面上 由 于外力 作 用 而产 生 的 稳定 性 来 问题 ; 另一 种情 况 是叉 车位 于坡 道上 , 随着 坡道 角度 的 增 大 , 过 叉 车重 心 的铅 垂线 超 出支 承面 之 外而 造 通 成 倾 翻 , 以用 稳定 度 ( 可 坡度 ) 来评 价叉 车 在坡 道上 的稳 定性 问题 .
叉车设计稳定性计算
附录A稳定性计算A.1 稳定性计算原则叉车稳定性计算为模拟倾斜平台的试验方法,来计算整车的稳定性符合情况。
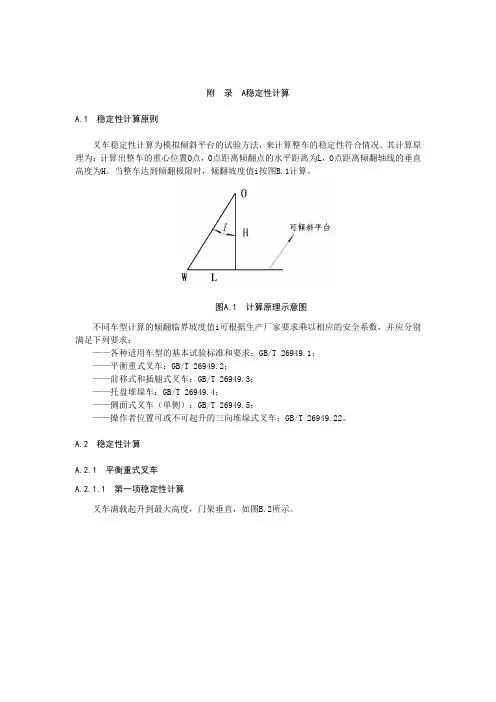
其计算原理为:计算出整车的重心位置O点,O点距离倾翻点的水平距离为L,O点距离倾翻轴线的垂直高度为H。
当整车达到倾翻极限时,倾翻坡度值i按图B.1计算。
图A.1 计算原理示意图不同车型计算的倾翻临界坡度值i可根据生产厂家要求乘以相应的安全系数,并应分别满足下列要求:——各种适用车型的基本试验标准和要求:GB/T 26949.1;——平衡重式叉车:GB/T 26949.2;——前移式和插腿式叉车:GB/T 26949.3;——托盘堆垛车:GB/T 26949.4;——侧面式叉车(单侧):GB/T 26949.5;——操作者位置可或不可起升的三向堆垛式叉车:GB/T 26949.22。
A.2 稳定性计算A.2.1 平衡重式叉车A.2.1.1 第一项稳定性计算叉车满载起升到最大高度,门架垂直,如图B.2所示。
图A.2 第一项稳定性工况倾翻临界坡度按式(B.1)计算。
i 1=L1H 1×100% .......................... (B.1)式中:L 1 ——综合重心距离倾翻轴线C-C 的水平重心距离,单位为米(m ); H 1 ——综合重心距离倾翻轴线C-C 的垂直重心距离,单位为米(m ); i 1 ——倾翻临界坡度,单位为(%)。
A.2.1.2 第二项稳定性计算货叉满载起升到距离地面300mm 处,门架最大后倾,如图B.3所示。
图A.3 第二项稳定性工况倾翻临界坡度按式(B.2)计算。
×100%.......................... (B.2)i2=L2H2式中:L2——综合重心距离倾翻轴线C-C的水平重心距离,单位为米(m);H2——综合重心距离倾翻轴线C-C的垂直重心距离,单位为米(m);i2——为倾翻临界坡度,单位为(%)。
A.2.1.3 第三项稳定性计算叉车满载起升到最大高度,门架最大后倾。
基于Unity3D的某型叉车数值模拟
基于Unity3D的某型叉车数值模拟
一、设计思想
在叉车的数值模拟中,主要需考虑到以下几个方面:道路状况、叉车负载、叉车速度、叉车操控等。
因此,我们首先根据叉车运行的实际情况,确定了以下模拟设计思想:
1.建立道路场景
通过Unity3D创建逼真的仓库场景,设置不同的道路状况,如抗滑性差的路面、不平
整的路面、坡度路面等。
2.实现叉车模型
通过引入模型库,模拟叉车在不同道路状况下的运行情况,包括叉车的行驶、载货、
转向、提升及卸货等功能。
3.实现叉车参数监测
通过引入工业仪表监测仪,实时监测叉车的负载、速度、车辆状态及其它重要参数。
4.提供全面的测试功能
通过引入模拟测试系统,模拟叉车在不同场景下的操作过程,如提升货物、装载货物、行驶在不同道路条件下等。
5.实现数据可视化
通过实时的数据展示和可视化呈现,帮助用户更好地把握叉车性能数据的波动和变化。
二、实现过程
在Unity3D中实现叉车数值模拟,主要是通过引入外部模型库和相关组件来实现的,
具体实现过程如下:
在Unity3D中创建一个具有不同道路状况的实景场景。
通过引入高精度地形图,并设
置地面的透明度和反射率等参数,实现不同道路状况下的逼真地形效果。
通过引入叉车模型库,并在Unity3D中创建叉车模型,实现叉车的行驶、载货、转向、提升及卸货等功能。
在模型调试过程中,需注意叉车转向及提升的细节调节,确保模拟效
果的准确性。
三、总结。
基于Unity3D的某型叉车数值模拟
基于Unity3D的某型叉车数值模拟叉车是一个工业运输设备,广泛应用于不同行业的物流和仓储。
为了提高叉车操作员的技能和安全性,开发者可以使用Unity3D来模拟叉车的数值,以便让操作员了解叉车的具体行为和操作注意事项。
本文将介绍基于Unity3D的叉车数值模拟,包括叉车物理特性、各种场景下的模拟、用户界面和交互设计等方面。
一、叉车物理特性叉车主要由驾驶室、叉臂、铲斗、车架、驱动系统和悬挂系统等几个部分组成。
在Unity3D中,可以通过设置叉车的各种参数和物理特性来模拟叉车的行为。
例如,叉车的质量、重心、轴距、车宽和轮胎直径等参数都可以设置。
此外,叉车的驱动方式(前轮驱动、后轮驱动或四轮驱动)、转向方式(前轮转向或四轮转向)和制动方式(机械制动或电子制动)也都可以模拟。
为了更真实地模拟叉车的行为,还可以设置叉车的物理特性,如摩擦力、弹性系数、动量和转动惯量等。
这些物理特性会影响叉车的加速度、刹车距离、转弯半径和平衡性等,从而影响操作员的行为和感受。
二、各种场景下的模拟叉车在正常运行中会面临不同的场景和条件,包括各种道路条件、不同的货物形状和重量、不同的搬运速度和角度等。
在Unity3D中,可以模拟这些场景并测试叉车的性能。
例如,可以在Unity3D中模拟叉车在不同地形上的行驶,如在平坦道路上和坡道上的行驶。
还可以测试叉车在不同形状和重量的货物上的平衡性和稳定性。
此外,还可以模拟叉车在不同速度和角度下的行驶,以测试其操纵性和反应速度。
三、用户界面和交互设计为方便操作员的学习和操作,叉车数值模拟还需要一个易于使用的用户界面和良好的交互设计。
在Unity3D中,可以通过设置UI面板和UI元素来实现用户界面。
UI面板可以包含各种UI元素,如按钮、标签、文本框和滑块等。
这些元素可以与叉车模拟系统进行交互,例如,通过按钮来控制叉车的行驶方向和速度,或通过滑块来调整叉车的重心和轮距等参数。
此外,叉车数值模拟还需要良好的交互设计,以便操作员可以轻松理解叉车的行为和反应。
全向蓄电池侧面叉车工作稳定性仿真分析
的3 种危险工况进行稳定性仿真分析和评价 。
1 虚 拟样 机模 型的建立
1 1 U 模 型 的建立 . G
响仿真结果 的正确性 。 ()虚拟样机门架模型零部件约束 1 处理模型约束时,主要使用旋转、移动和固定 约束。一级 门架和二级门架之间为移动副约束 ,导 轨和二级门架之 间为移动副约束 ,横拉杆和导轨之 间为固定约束 ,货叉和横拉杆之间为固定约束 ,横 拉杆液压缸 固定在导轨上 ,支撑液压缸 固定在一级 门架上 ,支 撑 液压缸 杆 和二级 门架 固定 连接 ,支撑 轮与一级门架之间为旋转副约束 ,支撑轮与车架之 间为移动副约束 ,见 图 2 。
维普资讯
全 向蓄 电 池侧 面 叉车 工 作 稳 定 性仿 真分 析
河北工业大学机械 学院
摘
罗明军 卞学良 军械 工程学院军械技术研究所 穆希辉
杜峰坡
要 :采用 U G软件对 全向蓄电池侧 面叉 车进行实体建模 ,导入 A A 软件 中 ,运用 Ve 块建立虚 拟 D MS i w模
t a rttp i e nA A S s f a e a d c n u  ̄ te s bl y s la o su d rtr ed g r u o dt n o sd r u lp oo e u n Viw i M ot r , n o d c h t i t i y s g D w a i mu t n n e e a eo c n i o sc n iei i h n s i g n t e s f e sa d d mp p o i n e rt a a i frd s n o u h frl tt c s i t n s a , rv d g a t o i lb ss o e i f c k i u k . r i n i h e c g s o f r Ke wo d : frl tt c ; s bl y s la o ; s f e s A A S y r s o ki u k t it ; i f r a i mu t n t n s ; D M i i
基于Unity3D的某型叉车数值模拟
基于Unity3D的某型叉车数值模拟叉车是一种常见的物流装备,常常被用于仓库和物流中心的物流运输和搬运。
叉车的运行和性能对于生产和物流系统的效率和质量至关重要。
因此,数值模拟成为了优化和改进叉车性能的一种有效手段。
本文将基于Unity3D开发一款叉车数值模拟软件,用于模拟叉车运行过程中的行驶、转弯、举升等物理运动特性以及与货物互动的物流运输过程。
1. 车体建模首先,需要对叉车的车体进行建模。
可以使用Unity3D的基本对象(如立方体、圆柱体等)来构建叉车的框架结构,然后添加细节(如轮子、叉臂、驾驶室等)来使其更真实。
在建模过程中,需要考虑叉车的重心、车轮位置和车身尺寸,以便进行准确的物理模拟。
2. 物理模拟接着,需要对叉车的物理特性进行模拟。
使用Unity3D提供的物理引擎,可以模拟叉车的行驶、转弯、举升等物理运动特性。
在模拟过程中,需要考虑叉车的重量、惯性、转弯半径等参数,并结合车体建模结果进行调整,以使模拟结果更加真实准确。
3. 控制逻辑在物理模拟同时,需要考虑叉车的控制逻辑。
使用脚本语言来实现叉车的行驶、转弯、举升等运动控制以及货物的装卸、移动等物流控制。
在实现过程中,需要结合叉车的物理特性,将车速、角速度、加速度等参数与输入信号(如驾驶员的控制操作)相结合,以实现叉车的精确、稳定的运动。
4. 货物互动叉车的最主要任务是货物的装卸和搬运。
因此,需要在数值模拟中考虑叉车与货物之间的互动关系。
在货物建模时需要考虑重量、形状等因素,并结合控制逻辑实现货物的装卸、移动等功能。
同时,还需要考虑货物的摩擦力、摆放位置、重心等因素对叉车运动的影响。
5. 可视化效果为了更好地展示数值模拟的结果,需要进行叉车场景的绘制和渲染。
使用Unity3D提供的渲染技术和材质系统,可以对叉车和货物进行材质贴图、光照和阴影效果的设置。
同时,可以通过相机视角的切换和后期特效的添加等方式,将模拟结果以更直观、丰富的方式呈现出来。
基于虚拟现实技术的叉车操作训练模拟器研究
N nb stt o S pri n eto pca E u m n C oGu n mi D n o a Z a 9Z ia igoI tue f u ev eadT s fr ei q i et a a g n ni s S l p i9Ga y o h n hj n i
i g i e y we 1 n s v r l.
Ke o d y w r s:frl u k;se r g i lt n;tann i lt n oki t c t f r tei ;smuai n o虚 拟现 实技术 的叉 车操 作训 练模拟 器
近 。 同时 , 向盘转 动与 画面变 化要 配合 准确 。 方 其次 , 由于叉车行 驶速 度较 慢 , 常 只设 2个 挡 通
1 叉 车操 作 训 练 模 拟 器 总体 功 能 设 计
1 1 叉 车操作 训练模 拟器 的机构 功能 和操 作要 求 .
叉 车主 要 由车 体 和 门架 两 大部 分组 成 , 主要 其
研 究 了 叉 车 操 作 模 拟 训 练 技 术 , 析 了叉 车工 作 机 构 的功 能 及 操 作 要 求 , 确 了 训 练 仿 真 机 的功 能 和 结 构 , 行 了 分 明 进 虚 拟 环 境 的设 计 , 发 了 仿 真 机 的 软 硬 件 , 成 了叉 车 操 作 模 拟 训 练 器 的 研 制 , 果 经 过 实 际 检 验 效 果 很 好 。 开 完 成
操纵 机构包 括方 向盘 、 门踏 板 、 油 离合 器 踏 板 、 刹 脚 车踏 板 、 刹车 手柄 、 手 起升 油缸手 柄 、 斜油 缸手 柄 、 倾 属具 手柄 、 向操纵 手柄 、 换 变速操 纵手 柄等 。 由于叉车在性 能和尺寸参数 、 质量及 其功 能等方