
捷联式惯性导航积分算法设计-速度位置计算
捷联惯导积分算法设计 下篇:速度和位置算法Paul G. SavageStrapdown Associates, Inc., Maple Plain, Minnesota 55359摘要:本论文分上下两篇,用于给现代捷联惯导系统的主要软件算法设计提供一个严密的综合方法:将角速率积分成姿态角,将加速度变换或积分成速度以及将速度积分成位置。
该算法是用两速修正法构成的,而两速修正法是具有一定创新程度的新颖算法,是为姿态修正而开发出来的,在姿态修正中,以中速运用精密解析方程去校正积分参数(姿态、速度或位置),其输入是由在参数修正(姿态锥化修正、速度划桨修正以及高分辨率位置螺旋修正)时间间隔内计算运动角速度和加速度的高速算法提供的。
该设计方法考虑了通过捷联系统惯性传感器对角速度或比力加速度所进行的测量以及用于姿态基准和矢量速度积分的导航系旋转问题。
本论文上篇定义了捷联惯导积分函数的总体设计要求,并开发出了用于姿态修正算法的方向余弦法和四元数法;下篇着重讨论速度和位置积分算法的设计。
尽管上下两篇讨论中常常涉及到基本的惯性导航概念,然而本论文提供的材料都假定是为那些熟悉惯性导航的人使用的。
专门用语:12,,A A A =任意坐标系;SF a =定义为由施加的非重力产生的相对于非旋转惯性空间的加速度比力,用加速度计测得;12A A C =将矢量从2A 坐标系投影到1A 坐标系的方向余弦矩阵; I =单位矩阵;A V =列向量,它的各项元素等于矢量V 在坐标系A 的各轴上的投影A V ⨯() =向量AV 的反对称(或交叉积)形式,代表如下矩阵:00ZA YA ZA XA YAXAV V V V V V -⎡⎤⎢⎥-⎢⎥⎢⎥-⎣⎦其中:XA V ,YA V ,ZA V 是AV 的分量,AV ⨯()与A 系矢量的矩阵乘积等于AV与该矢量的叉积;2A ω1A =2A 坐标系相对于1A 坐标系的角速率,当1A 为惯性系(I 系)时,2A ω1A 是由安装在2A 坐标系上的角速率传感器所测到的角速率。
1 导论捷联惯导系统(INS)一般是由惯性角速率传感器和给INS计算机提供数据的加速度计构成的一个正交三轴系统组成的。
惯性传感器直接安装(捷联)到INS底盘构架上,这与原来采用主动多轴方向架隔离安装组合防止传感器旋转的INS技术形成对比。
INS计算机中进行的主要软件函数运算是将敏感的角速率积分成姿态,将加速度计敏感到的比力加速度变换成导航座标系,将软件模型重力与变换比力相加,计算出整个加速度,并将整个加速度双积分成矢量速度和位置。
INS软件设计过程中的关键因素是开发出能在有动态角速率,比力加速度输入的情况下完美无缺地进行姿态、矢量速度以及位置数字积分函数运算的重复数字算法。
如上篇(参考文献【1】)中讨论的那样,大多数现代捷联INS采用一个基于双速算法的姿态修正算法:高阶修正算法是用来自高速算法的输入以中等重复速率进行的。
中速例行程序可以由精确的封闭型姿态修正运算表示。
高速算法的设计目的在于准确计算出在能校正成系统姿态变化(传统上称为锥化)的各个中速算法修正之间的多轴高频角运动。
原来设想成为简单一阶算法的现今高速姿态算法利用了现代计算机日益增加的吞吐能力,已变成以改善精度为目的的高阶算法(参见参考文献【1】第5—7页和文献【8】的第7节)。
在姿态修正函数演变成现有形式这期间,虽然人们在用于比力加速度转换,矢量速度积分以及位置积分函数的配套捷联INS算法方面同时进行了开发研究,但有关此类研究成果的发表的论文极为少见。
本论文的论题恰是这一主题。
比力变换算法的关键是处理初始传感器数据,进而计算出整个矢量算法修正时间间隔内导航座标中的积分比力增量。
矢量速度的修正是在以前的矢量速度值的基础上增加导航系比力增量(加上用于重力和座标系旋转影响的增量)来实现的。
变换算法的一个关键作用是准确计算出矢量速度更新时间周期内的姿态旋转(也就是捷联加速度计的旋转)。
在一些应用方面,这一目的已经通过使用取中心算法得到实现。
在取中心算法中,比力变换用的姿态数据是在矢量速度修正时间间隔的中心点得到修正的(因此,引入了交错姿态修正/矢量速度修正软件结构)。
变换运算由对矢量速度修正间隔内加速度计比力输入进行积分运算和用矢量修正时间间隔中心点的姿态数据将积分过的比力增量变换成导航系的运算这两种运算组成。
后一~种算法的变种是以两倍矢量修正速度对姿态进行修正,以便得出比力增量变化所需速度修正之间的姿态解。
另一个变种是计算用于比力变换的姿态(作为速度修正时间间隔的起始和末尾姿态解算均值)。
两速算法还可用于动态环境下的比力变换,速度积分(与两速姿态积分算法相类似。
参见参考文献【5】和【8】第7.2节)。
设计高速算法的目的是计算高频角振荡和线性振荡(这些震荡能纠正传统上称之为划桨的系统性速度生成);而中速算法的目的是进行建立在高速算法输入基础上的比力变换。
一般来讲,比力变换/速度积分算法一直没有姿态积分算法在分析上那么复杂,一般只局限于在机动条件下的初阶精度。
实际上,迄今为止尚未见到过有关惯性导航位置积分函数方面的研究专著。
据本文作者所知,现代捷联INS通常产生的位置是一个简单的速度不等边四角形(梯形)积分,其积分速率等于或小于速度修正频率。
对于需要精确位置数据动态环境下的应用而言,如此粗略的位置积分算法是远远不够的。
本文为捷联惯性导航比力变换、速度积分以及位置积分算法等的设计提供了一个综合方法。
所提供的资料是由参考文献【8】第7.2节和第7.3节浓缩而成的(参考文献【5】材料的扩展),着重介绍一套严密的分析方程式和便于计算机文件处理和验证的准确的封闭形式的方程组。
论文中提供的速度和位置算法是采用两速计算格式构建起来的;设计中速算法如50-200HZ的目的是为了使在中速修正时间间隔内,在恒定角速率/比力加速度条件下的运算更为精确;中速算法是由如1—4kHz这样的高速运算提供数据的,这类高速运算在恒定角速率/比力加速度条件下会产生动态偏差[速度算法产生划桨和位置算法产生漩涡(作者术语)]。
本文中还介绍了对积分修正时间间隔内导航座标系旋转进行的严密处理的方法。
本论文的层次结构如下:第2节定义所用座标系。
第3节将上篇姿态算法推导式用作公式化描述两速比力加速度变换/速度积分算法的模式。
第3节把第2节用作以下面两种形式推导位置修正算法的框架,两种形式是建立在不等边四角形基础上的传统形式和两速高分辨率形式。
第5节给出可以参考的推导出的算法一览表。
第6节先围绕本文主题进行一般性讨论,随后介绍如何选择使用于特定用途的算法和如何建立这些算法的运算速率。
第7节是结束语。
最后,认识到下面这一点是十分重要的,即:两速方法的初衷是克服早期计算机技术(1965—75)的吞吐量的局限性,这一局限性随着现代高速计算机技术的不断快速发展而迅速消失。
这就促使业内人士最终回到简单的单速算法结构问题上,正由于单速算法结构较为简单.才使所有算法能以重复速率进行运算,而重复速率又十分之高,能精确求算出多轴高频角速率和比力加速度校正的效果。
本论文所介绍的两速结构和上篇是兼容的,可以压缩成一个单速格式,这在下面算法公式推导的一节中有专门介绍。
2 坐标系座标系是一个由连续编号(或连续字母编序)的三个单元矢量定义的分析抽象阵,三个矢量单元按右手法则彼此正交。
该座标系可以想象为一组三条垂直线(轴)通过一个公共点(原点),单元矢量由该原点沿各自轴线向外发散。
本论文中的座标系原点的实际位置是任意设定的。
某一特定座标系中某矢量的分量(或投影)等于该矢量与座标系各单元矢量的点积。
本文中采用的矢量归类为自由矢量,因而,在对它们进行分析描述时座标系中所取位置上没有孰优孰劣的问题。
坐标系定义如下:1.E 系是用于位置定位因而定义的地球固联座标系。
它的典型定义是它有一个轴与地球极轴平行,其他两轴固连于地球并与赤道平面平行;2.N 系是一个导航座标系,Z 轴与当地地球表面参考位置的垂直向上方向平行,N 系用于将加速度积分为速度并定义E 系内当地垂直角方向;3.L 系是当地水平座标系,与N 系平行,但Z 轴垂直向下,而X 和Y 轴沿N 系的Y 和X 轴。
L 系用于描述捷联传感器座标系方向的基准;4.B 系是捷联惯性传感器座标系(机体系),其轴与标准右手正交传感器输入轴相平行;5.I 系是一个非旋转惯性座标系,用作角旋转测量基准。
为I 系选择的特殊方向在其方向与解析运算有关的章节中进行讨论。
3 速度修正算法本节着重推导用参考文献【1】的方程(16)和(18)积分求解参考文献【1】方程(20)的算法,比力变换项的算法以及将参考文献[1]方程(14)和(15)得出的角速率用于互补(复合向心)加速度项(角速率与速度的乘积):(2)N N L B N N N NL B SF P EN IE v C C a g v ωω=+-+⨯ (1) ()N E T EIE N IE C ωω= (2) ()N N N NEN C ZN ZN ZN F u v u ωρ=⨯+ (3)式中v 是相对于大地的速度.分析定义为E 座标系中从大地中心到INS 的位置矢量的时间导数;P g 是铅垂重力(或重力),对于固定的INS 而言,该重力沿铅垂线沿线。
C F 是一个曲线矩阵(3×3),是一个其元素(3,i )和(i,3)等于零且其余元素绕对角线对称的位置函数。
对于球形大地模型而言,C F 的其余元素是偏离对角线的零.且等于对角线从大地到INS 径向距离的倒数。
对于扁球状大地模型而言,其余的C F 项代表投影到INS 高度的大地表面的本地曲面(参见参考文献【8】中5.3节有关闭环形的表述)。
ZN ρ是NEN ω的垂直分量。
ZN ρ的值的大小取决于所采用的N 系的类型,如漂移方位或自由方位。
设计来确保对于所有大地定位来说NEN ω是非奇异的(见参考文献【8】4.6节和文献【10】第88—89页)。
ZN u 是一个向上沿地垂线(N 系的Z 轴)发散的单元矢量。
方程(1)采用的是方向余弦矩阵变换比力,而不是它的替代形式—参考文献[1]方程(17),四元数变换法,如适用于B 系高度以高度四元数法形式计算那种情况下的四元数变换法。
基于四元数比力变换的速度积分算法可以通过扩展这里提供的结果推导出来。
数字速度积分算法可直接的由方程(1)导出:1/m m N N N L Nm m L SF G Cor v v C v v -=+∆+∆ (4)1/(2)mm m t N N N NN G Cor P EN IE t v g v dt ωω-⎡⎤∆=-+⨯⎣⎦⎰(5) 1mmm t L L BSF B SF t v C a dt -∆=⎰(6)式中m 是数字速度积分算法修正速率计算机周期指数。
捷联惯性导航系统的解算方法

捷联惯性导航系统的解算方法捷联惯性导航系统(Inertial Navigation System,简称INS)是一种利用陀螺仪和加速度计等惯性测量单元测量物体的加速度和角速度,然后通过对这些测量值的积分计算出物体的速度和位置的导航系统。
INS广泛应用于航空航天、无人驾驶车辆和船舶等领域,具有高精度和自主性等特点。
INS的解算方法一般分为初始对准、运动状态估计和航位推算三个主要过程。
初始对准是指在启动导航系统时,通过利用外部辅助传感器(如GPS)或静态校准等方法将惯性传感器的输出与真实姿态和位置进行初次校准。
在初始对准过程中,需要获取传感器的初始偏差和初始姿态,一般采用标定或矩阵运算等方法进行。
运动状态估计是指根据惯性传感器的测量值,使用滤波算法对物体的加速度和角速度进行实时估计。
常用的滤波算法包括卡尔曼滤波、扩展卡尔曼滤波和粒子滤波等。
其中,卡尔曼滤波是一种最优估计算法,通过对观测值和状态进行线性组合,得到对真实状态的最佳估计。
扩展卡尔曼滤波则是基于卡尔曼滤波的非线性扩展,可以应用于非线性INS系统。
粒子滤波是一种利用蒙特卡洛采样技术进行状态估计的方法,适用于非高斯分布的状态估计问题。
航位推算是指根据运动状态估计的结果,对物体的速度和位置进行推算。
INS最基本的航位推算方法是利用加速度值对速度进行积分,然后再对速度进行积分得到位置。
但是,在实际应用中,由于传感器本身存在噪声和漂移等误差,导致航位推算过程会出现积分漂移现象。
为了解决这个问题,通常采用辅助传感器(如GPS)和地图等数据对INS的输出进行校正和修正。
当前,还有一些先进的INS解算方法被提出,如基于深度学习的INS 解算方法。
这些方法利用神经网络等深度学习模型,结合原始传感器数据进行端到端的学习和预测,以实现更高精度的位置和姿态估计。
综上所述,捷联惯性导航系统的解算方法主要包括初始对准、运动状态估计和航位推算三个过程。
其中,运动状态估计过程利用滤波算法对传感器的测量值进行处理,得到物体的加速度和角速度的估计。
捷联惯性导航原理
2.捷联惯导力学编排方程
姿态角定义: ψ航向角----载体纵轴在水平面的投影与地理子午线之间 的夹角,用ψ表示,规定以地理北向为起点,偏东方向 为正,定义域0~360°。 θ俯仰角----载体纵轴与纵向水平轴之间的夹角,用θ表 示,规定以纵向水轴为起点,向上为正,向下为负,定 义域-90 ° ~+90 ° 。 γ横滚角----载体纵向对称面与纵向铅垂面之间的夹角, 用γ表示,规定从铅垂面算起,右倾为正,左倾为负, 定义域-180 ° ~+180° 。(载体纵向对称面和 纵轴空 间 铅垂面)
捷联惯性导航原理
2010.11.30 北航通信导航与自动测试实验室
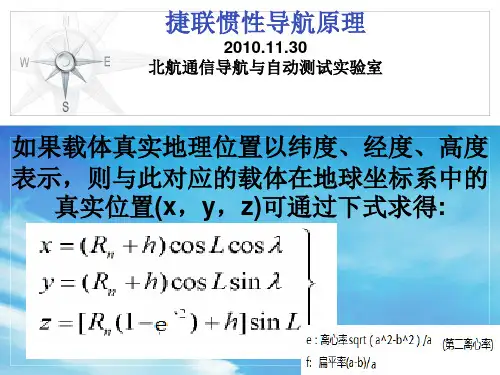
如果载体真实地理位置以纬度、经度、高度 表示,则与此对应的载体在地球坐标系中的 真实位置(x,y,z)可通过下式求得:
地球各点重力加速度近似计算公式: g=g0(1-0.00265cos&)/1+(2h/R) g0:地球标准重力加速度9.80665(m/平方秒) &:测量点的地球纬度 h:测量点的海拔高度 R: 地球的平均半径(R=6370km) s:时间 ????????????????????
f 为地球椭球模型的椭圆度,f= 1/298.257223563
R1 RN h R2 RM h
注意从瞬时速度过来那条线,用来计算w(enn)
3、捷联惯导系统的算法
3.1 姿态更新算法 四元数法:
Q(q0 , q1 , q2 , q3 ) q0 q1i q2 j q3k
1. 惯性导航中的常用坐标系
yt
yb
z e zi
北
xb
zb
zt
xt
O
东
Oe
捷联惯导系统算法.ppt

cos
b Ebz
注意事项:当 θ= 90 度时,方程出现奇点
姿态计算 矩阵方程精确解1
二、方向余弦矩阵微分方程及其解 C C
其中
C bE
CbE
b Eb
0
b Eb
z
z
0
y
x
y x
0
由于陀螺仪直接测得的是载体 相对惯性空间的角速度,所以:
CbE
b ib
E iE
C
E b
或四元数微分方程:
q(t)
(
b ib
b iE
)q(t)
注意事项: 1、上述两个方程中的角速度表达式不一样 2、方程第二项较小,计算时速度可以低一些
增量算法 矩阵方程精确解
一、角增量算法
角增量:陀螺仪数字脉冲输出,每个脉冲代表一个角增量
一个采样周期内,陀螺输出脉冲数对应的角增量为:
C
0
0
c os
0 0 0 sin
sin
sin
c os
cos cos
求解欧拉角速率得
1 0
0
cos
0 sin
惯性器件的误差补偿
姿态计算 欧拉角微分方程1
姿态矩阵的计算 假设数学坐标系模拟地理坐标系 飞行器姿态的描述:
航向角ψ、俯仰角θ、滚动角γ 一、欧拉微分方程
从地理坐标系到载体坐标系 的旋转顺序:
Ψ →θ →γ
捷联惯性导航系统的解算方法课件

02
CATALOGUE
捷联惯性导航系统组成及工作 原理
主要组成部分介绍
惯性测量单元
包括加速度计和陀螺仪,用于测量载体在三个正交轴上的加速度 和角速度。
导航计算机
用于处理惯性测量单元的测量数据,解算出载体的姿态、速度和 位置信息。
控制与显示单元
用于实现人机交互,包括设置导航参数、显示导航信息等。
工作原理简述
学生自我评价报告
知识掌握情况
学生对捷联惯性导航系统的基本原理、解算 方法和实现技术有了深入的理解和掌握。
实践能力提升
通过实验和仿真,学生的动手实践能力得到了提升 ,能够独立完成相关的实验和仿真验证。
团队协作能力
在课程项目中,学生之间的团队协作能力得 到了锻炼和提升,能够相互协作完成项目任 务。
对未来发展趋势的预测和建议
捷联惯性导航系统的解算 方法课件
CATALOGUE
目 录
• 捷联惯性导航系统概述 • 捷联惯性导航系统组成及工作原理 • 捷联惯性导航系统解算方法 • 误差分析及补偿策略 • 实验验证与结果展示 • 总结与展望
01
CATALOGUE
捷联惯性导航系统概述
定义与基本原理
定义
捷联惯性导航系统是一种基于惯性测量元件(加速度计和陀螺仪)来测量载体(如飞机、导弹等)的加速度和角 速度,并通过积分运算得到载体位置、速度和姿态信息的自主导航系统。
01
高精度、高可靠性
02
多传感器融合技术
随着科技的发展和应用需求的提高, 捷联惯性导航系统需要进一步提高精 度和可靠性,以满足更高层次的应用 需求。
为了克服单一传感器的局限性,可以 采用多传感器融合技术,将捷联惯性 导航系统与其他传感器进行融合,提 高导航系统的性能和鲁棒性。
捷联惯导算法与组合导航原理讲义
捷联惯导算法与组合导航原理讲义一、捷联惯导算法捷联惯导(Inertial Navigation System,INS)是一种通过测量惯性传感器的运动参数实现导航定位的技术。
惯性导航系统中包括了加速度计和陀螺仪等传感器,通过测量物体的加速度和角速度,可以推算出物体的位置、速度和姿态等信息。
1.1加速度计加速度计是一种测量物体加速度的传感器。
常见的加速度计有基于压电效应的传感器和基于微机电系统(Microelectromechanical System,MEMS)的传感器。
加速度计的原理是通过测量物体受到的惯性力,推算出物体的加速度。
由于加速度是速度对时间的导数,因此通过对加速度的积分操作,可以计算出物体的速度和位移。
1.2陀螺仪陀螺仪是一种测量物体角速度的传感器。
常见的陀螺仪有机械陀螺仪和MEMS陀螺仪等。
陀螺仪的原理是基于角动量守恒定律,通过测量转动惯量的变化,推算出物体的角速度。
与加速度计类似,通过对角速度的积分操作,可以计算物体的姿态。
1.3捷联惯导算法离散时间模型中,位置、速度和姿态等状态变量通过积分加速度和角速度来更新。
由于加速度计和陀螺仪测量结果存在噪声,因此在积分操作时需要加入误差补偿算法来消除误差。
常见的误差补偿算法有零偏校正和比例积分修正等。
连续时间模型中,位置、速度和姿态等状态变量通过微分方程来描述,并通过求解微分方程来更新状态。
由于计算量较大,通常需要使用数值积分方法来求解微分方程。
常见的数值积分方法有欧拉法、中点法和四阶龙格-库塔法等。
二、组合导航原理组合导航是一种融合多种导航技术的导航方式。
常见的组合导航方式有捷联惯导与GPS组合导航。
组合导航通过融合多种导航系统的测量结果,可以提高导航定位的精度和可靠性。
2.1捷联惯导与GPS组合导航捷联惯导与GPS组合导航是一种常见的组合导航方式。
在这种方式下,捷联惯导提供了高频率的惯导数据,可以提供较高的定位精度,但是由于其测量结果累积误差较大,会逐渐偏离真实轨迹。
惯导精度计算公式
惯导精度计算公式1.定位计算公式:定位计算公式用于计算导航系统的位置和速度。
通常情况下,导航系统会测量三个方向上的加速度(即加速度计),然后通过积分算法来计算导航系统的速度和位置。
速度计算公式:在惯导系统中,速度是通过加速度的积分计算得出的。
通常情况下,速度计算公式如下所示:V(t)=V(t-Δt)+a(t)Δt其中,V(t)表示在t时刻的速度,V(t-Δt)表示在t-Δt时刻的速度,a(t)表示在t时刻的加速度,Δt表示时间间隔。
位置计算公式:在惯导系统中,位置是通过速度的积分计算得出的。
通常情况下,位置计算公式如下所示:P(t)=P(t-Δt)+V(t)Δt其中,P(t)表示在t时刻的位置,P(t-Δt)表示在t-Δt时刻的位置,V(t)表示在t时刻的速度,Δt表示时间间隔。
以上是最基本的速度和位置计算公式,但在实际应用中,还需要考虑一些修正因素,如地球背景力、气动力等,以提高计算的精度。
2.姿态计算公式:姿态计算公式用于计算导航系统的方向和姿态。
姿态通常由三个方向上的角速度(即陀螺仪)测量得出,并通过积分算法计算得到姿态变化。
姿态角计算公式:姿态角度是通过角速度的积分计算得出的。
通常情况下,姿态角计算公式如下所示:θ(t)=θ(t-Δt)+ω(t)Δt其中,θ(t)表示在t时刻的姿态角度,θ(t-Δt)表示在t-Δt时刻的姿态角度,ω(t)表示在t时刻的角速度,Δt表示时间间隔。
3.误差修正公式:惯性导航系统在长时间运行中,由于各种原因,例如器件漂移、传感器误差等,会产生误差。
因此,在进行位置和姿态计算时,需要考虑误差修正的公式。
误差修正公式:误差修正公式通常使用卡尔曼滤波器等方法进行计算,以修正导航系统的误差。
卡尔曼滤波器是一种用于估计系统状态的统计滤波器,通过最小均方误差估计的方法来进行状态估计和修正。
综上所述,惯导精度计算公式包括定位计算公式、姿态计算公式和误差修正公式。
这些公式可以通过测量加速度和角速度的变化,结合积分和滤波算法来计算导航系统的位置、速度和姿态。
第9章 捷联式惯性导航系统 惯性导航
cos cos sin sin sin cos sin cos sin cos sin sin cos cos sin cos sin acx T11 T12 T13 acx Ccp acy T21 T22 T23 acy acz T31 T32 T33 acz
电子信息工程学院
4
电子信息工程学院
5
二 姿态矩阵和修正(p359) 1.定义:机体系与导航系间的方向余弦矩阵。该方向余 弦阵与飞机姿态角有关。 (1)只有航向角时的方向余弦 (2)只有俯仰角时的方向余弦 (3)只有倾斜角时的方向余弦 (4)如果飞机既有航向角,又有俯仰角和倾斜角,即 为全姿态。
ox p y p z p 绕z p 转 ox 'p y 'p z 'p 绕x 'p 转 ox ''p y ''p z ''p 绕x ''p 转 oxc yc zc
1.功能上,具有平台是惯导的所有功能,增加了垂直导航功能。 2.机构上,没有电气机械平台,数学平台代替机电平台,结构简单, 重量轻,故障少。 3.可靠性提高,余度技术使系统可靠性提高。 4.对惯性元件和计算机的要求提高。
电子信息工程学院
3
9.2
一 组成和概念
捷联式惯导系统工作原理
数学平台内容: 1.把加速度计的 沿机体系各轴的 输出转换到导航 系来;2.建立和 修正姿态矩阵, 并计算出飞机的 姿态角。
电子信息工程学院
10
五 垂直通道解算原理 单独用垂直加速度计的输出来计算飞机的高度和 垂直速度存在两个问题:垂直加速度计不能区分飞机 的垂直加速度和引力加速度(或重力加速度);用垂 直加速度进行积分得垂直速度,二次积分得飞机高度 的系统是不稳定系统,它的误差积累是发散的。 1.怎样测得垂直加速度 2.惯性高度通道的不稳定性 3.利用气压高度作惯性垂直高度阻尼的原理
捷联惯导算法与组合导航原理讲义
捷联惯导算法与组合导航原理讲义严恭敏,翁浚编著西北工业大学2016-9前言近年来,惯性技术不论在军事上、工业上,还是在民用上,特别是消费电子产品领域,都获得了广泛的应用,大到潜艇、舰船、高铁、客机、导弹和人造卫星,小到医疗器械、电动独轮车、小型四旋翼无人机、空中鼠标和手机,都有惯性技术存在甚至大显身手的身影。
相应地,惯性技术的研究和开发也获得前所未有的蓬勃发展,越来越多的高校学生、爱好者和工程技术人员加入到惯性技术的研发队伍中来。
惯性技术涉及面广,涵盖元器件技术、测试设备和测试方法、系统集成技术和应用开发技术等方面,囿于篇幅和作者知识面限制,本书主要讨论捷联惯导系统算法方面的有关问题,包括姿态算法基本理论、捷联惯导更新算法与误差分析、组合导航卡尔曼滤波原理、捷联惯导系统的初始对准技术、组合导航系统建模以及算法仿真等内容。
希望读者参阅之后能够对捷联惯导算法有个系统而深入的理解,并能快速而有效地将基本算法应用于解决实际问题。
本书在编写和定稿过程中得到以下同行的热心支持,指出了不少错误之处或提出了许多宝贵的修改建议,深表谢意:西北工业大学自动化学院:梅春波、赵彦明、刘洋、沈彦超、肖迅、牟夏、郑江涛、刘士明、金竹、冯理成、赵雪华;航天科工第九总体设计部:王亚军;辽宁工程技术大学:丁伟;北京腾盛科技有限公司:刘兴华;东南大学:童金武;中国农业大学:包建华;南京航空航天大学:赵宣懿;武汉大学:董翠军;网友:Zoro;山东科技大学:王云鹏。
书中缺点和错误在所难免,望读者不吝批评指正.作者2016年9月目录第1章概述 (6)1.1捷联惯导算法简介 (6)1.2 Kalman滤波与组合导航原理简介 (7)第2章捷联惯导姿态解算基础 (10)2。
1反对称阵及其矩阵指数函数 (10)2。
1。
1 反对称阵 (10)2。
1.2 反对称阵的矩阵指数函数 (12)2。
2方向余弦阵与等效旋转矢量 (13)2.2.1 方向余弦阵 (13)2。
(精品)捷联式惯性导航系统
1 绪论00随着计算机和微电子技术的迅猛发展,利用计算机的强大解算和控制功能代替机电稳定系统成为可能。
于是,一种新型惯导系统--捷联惯导系统从20世纪60年代初开始发展起来,尤其在1969年,捷联惯导系统作为"阿波罗"-13号登月飞船的应急备份装置,在其服务舱发生爆炸时将飞船成功地引导到返回地球的轨道上时起到了决定性作用,成为捷联式惯导系统发展中的一个里程碑。
00捷联式惯性导航(strap-down inertial navigation),捷联(strap-down)的英语原义是“捆绑”的意思。
因此捷联式惯性导航也就是将惯性测量元件(陀螺仪和加速度计)直接装在飞行器、舰艇、导弹等需要诸如姿态、速度、航向等导航信息的主体上,用计算机把测量信号变换为导航参数的一种导航技术。
现代电子计算机技术的迅速发展为捷联式惯性导航系统创造了条件。
惯性导航系统是利用惯性敏感器、基准方向及最初的位置信息来确定运载体的方位、位置和速度的自主式航位推算导航系统。
在工作时不依赖外界信息,也不向外界辐射能量,不易受到干扰破坏。
它完全是依靠载体自身设备独立自主地进行导航,它与外界不发生任何光、声、磁、电的联系,从而实现了与外界条件隔绝的假想的“封闭”空间内实现精确导航。
所以它具有隐蔽性好,工作不受气象条件和人为的外界干扰等一系列的优点,这些优点使得惯性导航在航天、航空、航海和测量上都得到了广泛的运用[1]001.1 捷联惯导系统工作原理及特点惯导系统主要分为平台式惯导系统和捷联式惯导系统两大类。
惯导系统(INS)是一种不依赖于任何外部信息、也不向外部辐射能量的自主式导航系统,具有隐蔽性好,可在空中、地面、水下等各种复杂环境下工作的特点。
捷联惯导系统(SINS)是在平台式惯导系统基础上发展而来的,它是一种无框架系统,由三个速率陀螺、三个线加速度计和微型计算机组成。
平台式惯导系统和捷联式惯导系统的主要区别是:前者有实体的物理平台,陀螺和加速度计置于陀螺稳定的平台上,该平台跟踪导航坐标系,以实现速度和位置解算,姿态数据直接取自于平台的环架;后者的陀螺和加速度计直接固连在载体上作为测量基准,它不再采用机电平台,惯性平台的功能由计算机完成,即在计算机内建立一个数学平台取代机电平台的功能,其飞行器姿态数据通过计算机计算得到,故有时也称其为"数学平台",这是捷联惯导系统区别于平台式惯导系统的根本点。
捷联惯性导航积分算法设计--第一部分:姿态算法
为 安装 在 坐标 ; J
∞ : 坐标 系 A 相对 坐标 系 A。 = 的运 动角速 率 ; 当 A。 为惯 性 系 i , 时
,
上 的角速 率传感 器所 测得 到 的角速率 。
修 回 日期 :2 1 - 7 3 0 10 — 0
角速 率/口 力 速度 效 应 ( 姿态 更新 中的 圆锥 效应 ,速 度更 新 中的划船 效 应 ,高分 辨 率位 置更 新 中的 涡卷 效 应 ( 由作 者定 义 的术语 ) ; 另一路 中速 算法 用于 参数 积分 算法 ( 态 ,速度 或位 置 ) ) 姿 ,其
中前 一路 的输 出为后 一路 的输 入。 算 法的设 计步 骤是 对捷 联 惯 导 系统传 感器 测 量得 到 的角速 率/ 比力进 行运 算 ,又 是姿 态 基准 用 导航 坐标 系旋 转及 速度 的积 分运 算 。本 文作 为 第 一部 分 .定 义 了全 面 的捷联 惯 导 系统 积分 算 法 的设计 需 求 ,给 出 了方 向余 弦矩 阵形 式和 四元数 形 式 的姿 态 更 新算 法。 第二部 分 ( aae . . 捷联 惯 性 导航 积 分算 法设 计第 一部 分 :姿态 算 法” ora o S vg , G,“ P ,Jun l f G ia c ,C nrla d D n m c 即将 发 表 ) ud n e o t n y a is( o )论 述 了速 度 、位 置 积分 算 法 的设 计 方 法 。 第 一 、
, 单位 阵 : _
g 将某 一 四元数 向量 的各 分 量从 A: 坐标 系 转换 到 A 坐标 系的姿 态 四元 数 ;
AI *
,
A
g :g
I共 元 , 一 元 与g的 一 元 相 , -个 素 对 元 的 轭四 数 第 个 素 : 第 个 素 同 第2 元 是q的 应 4 A , I