
第六章 空中三角测量
A0
A
五、像片系统误差预改正
• 内定向并经系统误差预改正后的像点坐标
x x x dx x y y y dy y
内定向
镜头畸变
大气折光
地球曲率
六、物空间坐标近似坐标变换 (平面)
正变换:由大地坐标系到(地面)摄影测 量坐标系的坐标变换
X p sin cos X t Y p cos sin Yt b a X t a b Yt Z p Z t
第二节 航带法单航带解析空中三角测量
一、基本思想与流程
基本思想
把许多立体像对构成的单个模型连结 成一个航带模型,将航带模型视为单 元模型进行解析处理,通过消除航带 模型中累积的系统误差,将航带模型 整体纳入到测图坐标系中,从而确定 加密点的地面坐标
一、基本思想与流程
作业流程
• 像点坐标系统误差预改正 • 立体像对相对定向
y
正形变换
x a0 a1x a2 y y b0 a2 x a1 y
仿射变换
x a0 a1x a2 y y b0 b1x b2 y
x
五、像片系统误差预改正(底片变形)
• 四个框标位于像片的四个角隅时 可用仿射变换
x a0 a1x a2 y y b0 b1x b2 y
Yp
Xt 1
Xp Yt
a b
X p Yt Y p X t X t2 Yt 2 X p X t Y p Yt X t2 Yt 2
a2 b2
2 X 2 Y p p
X t2 Yt 2
六、物空间坐标近似坐标变换 (平面)
逆变换:由(地面)摄影测量坐标系到大 地坐标系的坐标变换
ps1 mf 即航高
X ps2 X ps1 mb X B X Y ps2 Y ps1 mbY BY Z ps2 Z ps1 mbZ BZ+mf
第一个模型各任意点的模型坐标
1 Y pM Y ps1 N 1Y1 m Y ps2 N 2Y2 m 2 1 N 1Y1 m N 2Y2 m m b 2 Z pM Z ps1 N 1 Z 1 m m N 1 Z 1 +mf
r x
( r2 r ) r1 ( r1 r ) r2 r2 r1
r
r r y y r
x
五、像片系统误差预改正(大气折光差改正)
• 大气折光引起像点在径向的变形
r2 r ( f )r f f n0 nH r 其中, r f n0 nH f
第六章 空中三角测量
主要内容
一、空中三角测量概述 二、航带网法空中三角测量 三、光束法空中三角测量
四、独立模型法空中三角测量
第一节 空中三角测量概述
空中三角测量是以像片上量测的像点坐标为依据, 采用严密的数学模型,按最小二乘法原理,用少 量地面控制点为平差条件,在电子计算机上解求 测图所需控制点的地面坐标,空中三角测量是双 像解析摄影测量的扩展,后者是以一个相对作为 计算范围,根据两张像片的内在几何关系,用一 定数量的控制点解求待定点的地面坐标,空三也 是如此,只是计算范围扩大到一条航带或多条航 带。也称加密。把野外实测的控制点称为像片控 制点,根据加密方法算得的控制点称为加密点。
单元模型中大量地面点坐标的计算 解析近景摄影测量和非地形摄影测 量
三、空中三角测量的分类
按阶段可以分为模拟空中三角测量、解析空三 和数字空三。模拟的采用图解法或光学机械法, 在全能型立体测图仪上根据摄影过程的几何反 转原理建立航带模型,实现控制点的加密。解 析的是利用计算机,根据人工观测方法在坐标 量测仪或解析测图仪上量测的像点坐标,采用 一定的数学模型计算出待定点的地面坐标。数 字的又称自动空三,它不需要模拟的或解析的 坐标量测仪器,而是直接在计算机屏幕显示的 数字影像上,自动或半自动地采集加密点的像 点坐标,进而计算出待定点的地面坐标。当前, 数字空三已成为主流的作业方式,但数字空三 仍然沿用解析空三的数学模型。
基于思想
平差形式
特点
未知数少、解 由模拟仪器演 分步近似平差 算快捷,精度 变而来 低 单元模型空间 严密平差 相似变换 摄影过程的几 最严密平差 何反转 未知数多,解 算中等 精度高,未知 数多,计算量 大,速度慢。
独立模型法
光束法
四、解析内定向
• 利用平 面相似 变换, 将像片 架坐标 变换为 以像主 点为原 点的框 标坐标 系坐标
(2)第二像对及以后像对相对定向
第二像对以后各像对中左片的三个角元素,均取前一个像对 中右片的角元素作为固定值,在完成相对定向过程中保持不变, 只改变像对中的右片。
(3)完成相对定向后的特点:
各模型的像空间辅助坐标系、坐标轴向都保持平行,模型比 例尺各不相同,坐标原点也不一致。
模型连接
• 航带内各立体模型利用公共点进行连接,建立起统一的航带 网模型。 • 相对定向完成以后,各像对的像空间辅助坐标都纳入到统一 的坐标系中,各模型的基线分量 bx 彼此平行。但是各模型的基 线分量 bx 是各自独立选取的,这样就造成了各模型的比例尺 大小不一致,若要将航带内所有模型连接构成航带网,必须要 进行各模型之间比例尺的归算。 • 航带内各单个模型建立以后,以相邻两模型重叠范围内三个 连接点的高度应相等为条件,沿航带从左至右,逐个模型的归 化比例尺,统一坐标原点,使全航带各模型连接成一个统一的 自由航带网模型,将模型点的坐标换算到摄影测量坐标系中。 模型连接的实质就是比例尺归化,然后计算模型点坐标。
• 模型连接构建自由航带网
• 航带模型绝对定向
• 航带模型非线性改正
• 加密点坐标计算
主要步骤
1、像点坐标量测与系统误差改正。 2、连续法相对定向建立单个模型。
建立起的航带内各单个模型的像空间辅助坐标系,其特 点是各模型的像空间辅助坐标系统,坐标轴向都保持彼此平 行,但模型比例尺各不相同,坐标原点也不一致。
三、空中三角测量的分类
单模型法
按平差范围
单航带法
区域网法
双像解析摄影测量就是单模型的解析空三。
单航带空三是以一条航带为加密单元进行平差计 算。
区域网空三是以若干条航线作为加密区域,按最 小二乘法进行整体平差运算,以取得加密点的最 或是值。
三、空中三角测量的分类 按数学模型
航带法 独立模型法 光束法
X t 1 Y t 1 Zt Z p b a a X p Y b p
1
第二节 航带法单航带解析空中三角测量
航带法单航带解析空三是航带法区域网 平差的基础,而航带法区域网平差的成 果则为光束法区域网平差提供理想的近 似值。它是利用连续法相对定向建立的 各立体模型内在的几何关系,建立自由 航带网模型,然后根据控制点条件,按 最小二乘原理进行平差,计算航带模型 的非线性变形改正系数,最后求的各加 密点的地面坐标。
4、航带网模型的绝对定向。
建立的航带网模型是摄影测量坐标系,还需要根据地面 控制点,把摄影测量坐标变换为地面摄影测量坐标。即将整 个航带网按控制点的摄影测量坐标和地面摄影测量坐标,进 行空间相似变换,完成航带网模型的绝对定向。使整个航带 网的摄影测量坐标纳入到地面摄影测量坐标系中。
5、航带网模型的非线性改正。
X pM X ps1 N 1 X 1 m m N 1 X 1
模型点坐标计算(连续法相对定向)
第j个模型右摄站点的摄 X PSj X PSj 1 k j mbXj 影测量坐标为: YPSj YPSj 1 k j mbYj Z PSj Z PSj 1 k j mbZj
比例尺归化(连续法相对定向)
相邻模型间比例尺的不同,必然反映在模型之间公共连接点的相对 高程不等,即公共连接点的模型坐标NZ不等。故可用在考虑了航高 差之后的公共连接点在前后两模型中的高程应相等来求解比例尺归 化系数。将归化系数乘后一模型坐标,即可将后一模型归化为前一 模型的同一比例尺,这样就统一了模型的比例尺。
第j个模型各模型点的摄影测量坐标为:
1 YPi YPSj 1 k j m N1 jY1 j YPSj k j m N 2 jY2 j 2 Z Pi Z PSj 1 k j m N1 j Z1 j X Pi X PSj 1 k j m N1 j X 1 j
三、空中三角测量的分类
光束法区域网平差是以一张像片组成的 一束光线作为平差的基本单元,以中心 投影的共线方程作为平差的数学模型, 以像点坐标为观测值,根据相邻像片公 共交会点坐标相等、控制点的加密坐标 与地面坐标相等为条件,解求出每张像 片的外方位元素和加密点的地面坐标
三种区域网平差的比较
类型
航带法
a a’ s
•
大气折光引起像点在坐标向的变形
x dx r r y dy r r
A
五、像片系统误差预改正(地球曲率)
• 地球曲率引起像点在径向的变形
ห้องสมุดไป่ตู้
H 2Rf
2
r
3
•
地球曲率引起像点在坐标向的变形
x x r y y r
地球曲率会引起像点的位移
a
a'
f
S
H
•
四个框标位于像片的中央时可用 比例缩放
x x y x Lx lx Ly ly
五、像片系统误差预改正(摄影机物镜畸变差)
• 摄影机鉴定时提供物镜畸变差参数
x x(k0 k1r 2 k2 r 4 ) y y(k0 k1r 2 k2 r 4 )
第六章解析空中三角测量

第六章解析空中三角测量解析空中三角测量:在一条航带几十个像对覆盖的区域或由几条航带几百个像对的区域内,仅仅由外业实测几个少量的控制点,按一定的数学模型,平差解算出(加密)摄影测量作业过程中所需要的全部控制点(称待测点或加密点)及每张像片的外方位元素,这就是空中三角测量与区域网平差的基本思想,称之为解析空中三角测量或解析空三加密。
解析空中三角测量通常采用的平差模型可分为航带法,独立模型法和光束法;按加密区域分为单航带法和区域网法(区域网法按平差单元分为:航带法区域网平差,独立模型法区域网平差,光束法区域网平差)像点坐标的量测:解析空中三角测量主要是通过测量相应的控制点,加密点以及相应连接点的像点坐标,以解析或数字形式建立立体模型并进行严格的数值解算,因此像点坐标的量测至关重要。
像点坐标的系统误差:摄影物镜的畸变差,大气折光,地球曲率,底片变形等因素底片变形改正,摄影机物镜畸变差改正(对称畸变和非对称畸变),地球曲率改正。
航带网法空中三角测量研究对象是一条航带的模型。
在一条航带内,①利用立体像对按连续法建立单个模型?把单个模型连接成航带模型,构成航带自由网?把航带模型视为一个单元模型进行航带网的绝对定向。
航带法空中三角测量建网过程:1建立航带模型(像点坐标量测及改正系统误差;连续法相对定向建立单个了立体模型;模型连接建立统一的航带自由网)2航带模型的绝对定向3航带模型的非线性改正航带模型的非线性改正:通常采用多项式曲面来逼近复杂的变形曲面,利用提供的控制点的已知值与加密值之间的不符值,通过最小二乘拟合,是控制点处拟合曲面上的变形值与实际相差最小。
采用的多项式一种是对三维坐标分列的多项式,另一种是平面坐标采用正形变换多项式,而高程则采用一般多项式。
航带网法区域网平差步骤:1按单航带模型法分别建立航带模型,以取得各航带模型点在本航带统一的辅助坐标系中的坐标值2各航带模型的绝对定向3计算重心坐标及重心化坐标4根据模型中控制点的加密坐标应与外业实测坐标相等及相邻航带间公共连接点的坐标应相等为条件,列出误差方程式,并用最小二乘准则平差计算,整体解求各航带的非线性改正系数5用平差计算得出的多项式系数分别计算各航带点改正后的坐标值。
第六章-解析法空中三角测量-参考更改版

n-m-q
N11
N12
N13
N22
N23
N33
t1
t2
t3
l1
l2
l3
带状法方程的循环分块解法
上移
N ’22
消元后仍具有带状阵的特征, 用相同的算法继续消元
q
m-q
m
n-m-q
N11
N12
N13
N22
N23
N33
t1
t2
t3
l1
l2
l3
边法化边消元 达到只进行必要的计算, 只占最少的内存的目的
转
置
对
项
称
带宽
航带数
垂直于航带方向编号
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
A
B
C
D
E
F
G
H
I
J
K
L
M
N
O
1,2,…,20 待定点名 A,B,…,O 像片名 高程控制点 平高控制点
×
×
×
×
×
×
×
×
改化法方程
×
1
2
3
4
5
6
7
8
9
10
11
12
13
14
×
×
×
×
×
×
×
×
未知数个数 15×6+20×3=150
多余观测数 234 - 150 =84
解析空中三角测量

a13 a23
a14 a24
a15 a25
dX a13 l X dY l a23 dZ Y
用矩阵符号表示对某一像点的误差方程为
V AX Bt l
其中
a11 A a21
a11 B a21
光束法空中三角测量 光束法空中三角测量是以一个摄影光束(一张像 片)作为平差计算基本单元,理论较为严密的控 制点加密方法。它是以共线条件方程为理论基础, 这一方法的基本作法是,在像片上量测出各控制 点和加密点的像点坐标后,进行区域网的概算, 以确定区域中各像片的外方位元素及加密点坐标 的近似值。而后依据共线条件按控制点和加密点 分别列误差方程式.进行全区域的统一平差计算, 解求各像片的外方位元素以及加密点的地面坐标。
一般步骤: 第一步 像点坐标的量测和系统误差的改正; 第二步 像对的相对定向; 第三步 模型连接——构成自由航带网; 第四步 航带模型的绝对定向; 第五步 航带模型的非线性改正;
第二步 单航带连续法像对定向 选定像空间辅助坐标系与左片的像空问坐标系相重 合。即左片的角元素均为零,航带中第一像对完成 相对定向后,所得相对定向角元素,为像对中右片 的像空间坐标系相对于像空间辅助坐标系的三个角 元素。第二个像对以后的各像对中左片的三个角元 素,均取前一像对中右片的角元素作为定值,在完 成相对定向过程中保持不变,只改变像对中的右片。 这样建立起的航带内各单个模型的像空间辅助坐标 系,其特点是各模型的像空间辅助坐标系统,坐标 轴向都保持彼此平行,模型比例尺各不相同,坐标 原点也不一致。
1 航带法解析空中三角测量 航带法解析空中三角测量研究的对象是一条航带 的模型。把一个航带模型视为一个单元模型进 行解析处理,因此这种方法首先把许多立体像 对构成的单个模型连结成航带模型。在单个模 型连成航带模型的过程中,各单个模型中偶然 误差和残余的系统误差会传递到下一个模型中, 由于这些误差传递累积的结果使航带模型产生 扭曲变形,所以航带模型经绝对定向以后还需 作模型的非线性改正,才能得到所需的结果, 这便是航带法解析空中三角测量的基本原理。
第六章%20解析空中三角测量

南京信息工程大学 摄影测量学
第j个模型右摄站的摄测坐标:
X PS j 1 X PSj k j m bx j Y PS j 1 Y PSj k j m by j Z PS j 1 Z PSj k j m bz j
第j个模型各模型点的摄测坐标:
像片的六个外方位元素以及所有待求点的地面坐标。
其原理就是光束法双像解析。
理论严密,精度高,但计算机要求容量大,计算时间 比其它两种方法长。
第六章
解析空中三角测量
南京信息工程大学 摄影测量学
§ 6-2 航带网法空中三角测量
连续相对定向中旋角误差会引起航带的弯曲,为了改 正航带内误差的非线性变形,一般采用二次多项式进行航 带或区域网的非线性改正。
4、误差改正
X a0 a1 X a2Y a3 X a4 XY X
第六章
解析空中三角测量
南京信息工程大学 摄影测量学
§ 6-2 航带网法空中三角测量
但是,相对定向只考虑地面模型的建立,并不考虑 模型的大小(比例尺),相邻模型之间的比例尺不一致。 为了统一模型比例尺,所以要进行模型连接。
2、模型连接
取第一个模型的比例尺作 为整条模型的比例尺,以相邻 模型公共点高程相等为条件, 计算后一模型的比例尺归化系 数k,将归化系数k乘以后一模 型坐标,即可将后一模型归化 为与前一模型相同的比例尺
§ 6-2 航带网法空中三角测量
如果两个模型的比例尺一致,就有
( N 1 Z 1)
及
模型 1
模型 1
+ bz
1
( N 1 Z 1)
结合两式有
模型 2
=( N 2 Z 2)
空中三角测量

X p
Yp
sin cos
cos Xt
sin
Yt
b a
a Xt
b
Yt
Z p Zt
Yp Xt
Xp
1
Yt
a
X pYt
X
2 t
YpX t Yt2
b
X
pX t YpYt
X
2 t
Yt2
a2 b2
X
2 p
Y
2 p
X
2 t
Yt2
航带法空三是以一条航带作为平差的基本单元,将模型点 的摄影测量作为观测值,根据地面控制点的摄影测量坐标 和地面坐标应相等以及相邻航带公共点坐标应相等为条件 ,用平差解求航带网的非线性变形改正系数,从而求出各 加密点的地面坐标。
独立模型法是以单元模型为平差单元以模型坐标为观测值 ,根据地面控制点的摄影测量坐标和地面坐标应相等以及 相邻模型公共点、公共摄站点的摄影测量坐标应相等为条 件,确定每一个单元模型的旋转、平移和缩放参数,从而 求出各加密点的地面坐标
量
三、空中三角测量的分类
按阶段可以分为模拟空中三角测量、解析空三 和数字空三。模拟的采用图解法或光学机械法, 在全能型立体测图仪上根据摄影过程的几何反 转原理建立航带模型,实现控制点的加密。解 析的是利用计算机,根据人工观测方法在坐标 量测仪或解析测图仪上量测的像点坐标,采用 一定的数学模型计算出待定点的地面坐标。数 字的又称自动空三,它不需要模拟的或解析的 坐标量测仪器,而是直接在计算机屏幕显示的 数字影像上,自动或半自动地采集加密点的像 点坐标,进而计算出待定点的地面坐标。当前, 数字空三已成为主流的作业方式,但数字空三 仍然沿用解析空三的数学模型。
摄影测量学-14-第六章解析法空中三角测量
u1 x1 u2
x2 ①
v1
= y1 v2
R2
y2
w1 − f w2 − f
U=1 N1u=1 bu + N2u2 V=1 N1v=1 bv + N2v2 W=1 N1w=1 bw + N2w2
将模型点的坐标纳入到全航带统一的像空间辅助坐标系?
3、模型连接:利用相邻模型公共点在像空间辅助坐标 系的坐标应相等,求出比例尺归化系数。得到模型点在 统一的航带像空间辅助坐标系坐标
一般在模型重叠区域内取上、中、下三个点测求比例归化系
数,取算术平均值
k=
1 3
(k1
+
k2
+
k3
)
计算顺序:后一模型向前一模型进行归化计算,一个一个
像对依次进行
比例尺归化后,公共 点在相邻模型不再错 开,模型点在各自像 空间辅助坐标系坐标
S1
U1 = ki (N1u1)i
V1 = ki (N1v1)i
+ 前方交会
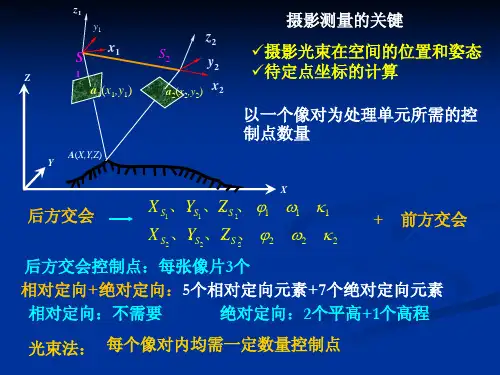
后方交会控制点:每张像片3个
相对定向+绝对定向:5个相对定向元素+7个绝对定向元素
相对定向:不需要
绝对定向:2个平高+1个高程
光束法: 每个像对内均需一定数量控制点
航线数:4 像片数:28
另一个实例 测区情况:东西向85km×39km的 长规则区域,面积约3335平方公里
航线数:8 像片数:225
§6-2 航带网法空中三角测量
一、建立航带模型 1、像点坐标量测及系统误差改正 2、每个像对进行连续像对法相对定向(右片相对左片的相 对定向元素):得到模型点在各自像空间辅助坐标系坐标 (坐标原点和比例尺不统一,需要统一)
第六章 解析空中三角测量基础
非摄影信息: 非摄影信息:
§ 6.2 航带法解析空中三角测量
一、基本思想与流程 二、自由航带网的构建 三、单航带空中三角测量 四、航带法区域网平差
四、解析空中三角测量的分类
根据平差范围的大小 平差范围的大小, 单模型法 平差范围的大小 可以分为
单航带法 航带法 独立模型法 光束法
区域网法 按平差模型) (按平差模型)
四、解析空中三角测量的分类
单模型法:在单个立体像对中加密大量的点或用解析法 高精度地测定目标点的坐标 单航带法:对一条航带进行处理,在平差中无法顾及 到航带之间的公共点条件。 区域网法:由若干条航带组成的区域进行整体平差。 航带法:以航带作为整体平差的基本单位 独立模型法:以单位模型作为平差单位。 光束法:以每张像片相似投影光线为平差单元,从而 解求每张像片的外方位元素及各加密点的地面坐标。
三种区域网平差方法的比较
航带法:分布近似平差,不严密,精度 差,可以提供初始值 独立模型法:较航带法严密;计算较费 时; 光束法:理论严密,精度高,称为解析 空三的主流方法;计算量大
谢谢! 谢谢!
二 本质
由于在进行解析立体测量时,每一个立体像对 至少需要四个已知控制点,一个测区内计算总量约 为几百个控制点,为了解求测区内的控制点而进行 解析空中三角测量,实质上就是控制点的加密 控制点的加密。 控制点的加密
三、摄影测量方法测定(或加密) 点位坐标的意义 意义: 意义
1)不需要直接触及被量测的目标或物体,凡是在影 不需要直接触及被量测的目标或物体, 像上可以看到的目标,不受地面同时条件的限制, 像上可以看到的目标,不受地面同时条件的限制,均 可以测定其位置和几何形状。 可以测定其位置和几何形状 2)可以快速地在大范围内同时进行点位测定,从而 可以快速地在大范围内同时进行点位测定, 大范围内同时进行点位测定 可节省大量的野外测量工作量。 可节省大量的野外测量工作量。 3)摄影测量平差计算时,加密区域内精度均匀,且 摄影测量平差计算时,加密区域内精度均匀, 很少受区域大小的影响
第六章解析空中三角测量
改正公式:
Lx x x lx y y Ly ly
式中Lx,Ly为框标之间的正确距离,lx,ly为框标之间在
像片上的量测距离,x’,y’为像点坐标的量测值。
• 角框标:量测四个框标坐标
改正公式:
x a1 a2 x a3 y a4 xy y b1 b2 x b3 y b4 xy
航带网整体平差的实质是以一条航带模型为平差单元, 解求航带的非线性改正系数,即多项式系数。
三、航带网法区域网平差
航带网法区域网平差,是以单航带作为基础,由几条航带 构成一个区域整体平差,解求各航带的非线性变形改正系 数,进而求得整个测区内全部待定点的坐标。其主要步骤 如下: ⑴按单航带模型法分别建立航带模型,以取得各航带模型 点在本航带统一的辅助坐标系中的坐标值。 ⑵各航带模型的绝对定向 ⑶计算重心坐标及重心化坐标 ⑷根据模型中控制点的加密坐标应与外业实测坐标相等以 及相邻航带间公共连接点的坐标应相等为条件,列出误差 方程式,整体解求各航带的非线性改正系数
然后,根据航带内地面控制点进行航带模型绝对定向,并改正航 带模型的非线性变形,从而获得各加密点的地面坐标。
二、解算过程
像点坐标量测,并进行系统误差改正。 连续法相对定向建立单个模型,计算模型点坐标。 模型连接,建立统一的航带模型,计算模型点在统一航带 网中的坐标。 航带模型的绝对定向。 航带模型的非线性改正 。
用于地籍测量以测定大范围内界址点的统一坐标
单元模型中大量地面点坐标的解析计算
解析近景摄影测量和非地形摄影测量(要求的精度 较高)
解析空中三角测量的信息
影像连接点的设置
距像片边缘不得小于1.5cm
3
7
太原理工大学摄影测量学-第六章空中三角测量4-5资料
元素的近似值。
§5.光束法区域网空中三角测量
一、光束法平差的数学模型
xij f y f ij a1i ( X j X Si ) b1i (Y j YSi ) c1i ( Z j Z Si ) a3i ( X j X Si ) b3i (Y j YSi ) c3i ( Z j Z Si ) a2i ( X j X Si ) b2i (Y j YSi ) c2i ( Z j Z Si ) a3i ( X j X Si ) b3i (Y j YSi ) c3i ( Z j Z Si )
可以组成一个区域网,但是,构网过程中的误差却被限制在 单个模型内,而不会发生误差累积,这样,就可以克服航带 法空中三角测量的不足,有利于加密精度的提高。
§4. 独立模型法区域网空中三角测量
基本思想
独立模型法空中三角测量是把单元模型视为刚体,利用各单
元模型间的公共点彼此连接成一个区域。在连接过程中,每 个单元模型只做旋转、缩放和平移。在变换中要使模型间公 共点的坐标尽可能一致,控制点的摄影测量坐标与其地面坐 标尽可能一致,同时观测值的改正数的平方和最小,然后按
独立模型法空中三角测量的平差计算方法:1) 平面高程参数同时解求;
2)平面高程参数分别解求
§4. 独立模型法区域网空中三角测量
二、独立模型法空中三角测量的数学模型
X tp 单个模型的空间相似变换: Y tp Z tp
i, j
X Xg R Y Yg Zg Z i, j j
vx a11 v y a21
a12 a22
a13 a23
第六章 解析空中三角测量
(2)第二像对及以后像对相对定向
第二像对以后各像对中左片的三个角元素, 第二像对以后各像对中左片的三个角元素,均取前一个像对 中右片的角元素作为固定值,在完成相对定向过程中保持不变, 中右片的角元素作为固定值,在完成相对定向过程中保持不变, 只改变像对中的右片. 只改变像对中的右片.
(3)完成相对定向后的特点: 完成相对定向后的特点:
一,自由航带网的构成
自由航带网的构成包括两部分: 像对的相对定向和模型的连接. 自由航带网的构成包括两部分: 像对的相对定向和模型的连接.
摄影测量学
1,相对定向
(1)航带中第一像对定向
选定的像空间辅助坐标系与左片的像空间坐标系相重合, 选定的像空间辅助坐标系与左片的像空间坐标系相重合,既 左片的角元素全为零.完成相对定向后, 左片的角元素全为零.完成相对定向后,得出右片相对与左片的 三个角元素, 三个角元素,既是右片的像空间坐标系相对于像空间辅助坐标系 的角元素. 的角元素.
摄影测量学
会引起像幅的增大或缩小,甚至切错变换, 会引起像幅的增大或缩小,甚至切错变换,可根据 像片上的框标位置来改正像点坐标. 像片上的框标位置来改正像点坐标.
1
1
2
3
4
2
3
4
摄影测量学
r = k0 + k1r + k 2 r + k3 r + ......
3 5 7
摄影测量学
大气折光会引起像点的位移 f
摄影测量学
三,航带模型的非线性改正
由于误差的影响,绝对定向后的坐标只是一个概略值, 由于误差的影响,绝对定向后的坐标只是一个概略值,要 得到精确位置,还必须进行非线性变形的改正. 得到精确位置,还必须进行非线性变形的改正.一般采用曲面 多项式拟合. 多项式拟合.