
鲁棒控制发展与理论-结课报告-H无穷与u理论
鲁棒控制的发展与理论摘要:首先介绍了鲁棒控制的发展过程,之后主要介绍了H∞控制理论、μ理论的发展、研究内容和实际应用,和鲁棒控制尚待解决的问题及研究热点。
关键词:鲁棒控制理论、H∞控制理论、μ理论、分析、综合1 概述传统控制器都是基于系统的数学模型建立的,因此,控制系统的性能好坏很大程度上取决于模型的精确性,这正是传统控制的本质。
现代控制理论可以解决多输入、多输出( MIMO )控制系统地分析和控制设计问题,但其分析与综合方法也都是在取得控制对象数学模型基础上进行的,而数学模型的精确程度对控制系统性能的影响很大,往往由于某种原因,对象参数发生变化使数学模型不能准确地反映对象特性,从而无法达到期望的控制指标,为解决这个问题,控制系统的鲁棒性研究成为现代控制理论研究中一个非常活跃的领域。
简单地说,鲁棒控制( Robust Control )就是对于给定的存在不确定性的系统,分析和设计能保持系统正常工作的控制器。
鲁棒振定是保证不确定性系统的稳定性,而鲁棒性能设计是进一步确定保有某种指标下的一定的性能。
根据对性能的不同定义,可分为稳定鲁棒性和性能鲁棒性。
以闭环系统的鲁棒性作为目标设计得到的固定控制器称为鲁棒控制器。
鲁棒控制自其产生便得到了广泛的注目和蓬勃发展。
其实人们在系统设计时,常常会考虑到鲁棒性的问题。
当前这一理论的研究热点是在非线形系统中控制问题,另外还有一些关于鲁棒控制的理论如结构异值理论和区间理论等。
2 鲁棒控制理论的发展最早给出鲁棒控制问题解的是Black在1927年给出的关于真空关放大器的设计,他首次提出采用反馈设计和回路高增益的方法来处理真空管特性的大范围波动。
之后,Nquist( 奈奎斯特)频域稳定性准则和Black回路高增益概念共同构成了Bode( 伯德)的经典之著中关于鲁棒控制设计的基础。
20世纪60年代之前这段时期可称为经典灵敏度设计时期。
此间问题多集中于SISO(单变量)系统,根据稳定性、灵敏度的降低和噪声等性能准则来进行回路设计。
20世纪六七十年代中鲁棒控制只是将SISO系统的灵敏度分析结果向MIMO 进行了初步的推广,人们普遍研究灵敏度设计问题,包括跟踪灵敏度、性能灵敏度和特征值/特征向量灵敏度等的设计。
20世纪80年代,鲁棒设计进入了新的发展时期。
此间研究的目的是寻求适应大范围不确定性分析的理论和方法。
在研究鲁棒多变量控制的过程中,先后出现了参数空间法、Kharitonov(卡里托诺夫)法、状态空间法、H ∞方法以及μ方法。
下面就H ∞方法以及μ方法分别加以介绍。
3 H ∞控制理论3.1 H ∞控制理论概念H ∞方法在工程中应用最多,它以输出灵敏度函数的H ∞范数作为性能指标,旨在可能发生“最坏扰动”的情况下,使系统的误差在无穷范数意义下达到极小,从而将干扰问题转化为求解使闭环系统稳定,并使相应的H ∞范数指标极小化的输出反馈控制问题。
H ∞控制理论就是在H ∞空间(Hardy 空间)通过某些性能指标的无穷范数优化而获得控制器的一种控制理论。
H ∞空间是开在右半边平面解析且有解的矩阵函数空间,其范数定义为:[]{}sup ()Re 0F F s s σ∞=><∞ (1)即矩阵函数()F s 在开右半平面的最大奇异值的上阶。
其物理意义是:系统的输入若是有限的能量谱信号,系统的输出则是最大能量谱信号(即代表系统获得最大能量增益)。
3.1 H ∞控制理论的发展H ∞控制理论的研究可分为两大阶段。
分别以Zames 和美国学者Doly 等人发表的两篇论文为标志。
Zames 在1981年发表的重要文章“Feedback and Optimal Sensitivity : Model Reference Transformations, Multiplicative Seminorms, and Approximate Inverse ” 标志了H ∞控制理论的起步。
针对LQG( 线性二次高斯控制linear-quadratic-Gaussian control )设计中将不确定干扰表示成白噪声模型的局限性,Zames 考虑了干扰信号属于某一能量有限的已知信号集的情况下,能使系统内稳定及系统对扰动输出达到最小的控制器设计。
他找到了鲁棒控制与最优控制的一个契合点,是在理论内部超越了LQG 理论的尝试。
此阶段的主要特征是采用纯频域方法,以p H 空间、H ∞范数等概念为基础,研究的方法是把H ∞标准转化为模型匹配问题,然后将模型匹配问题转化为广义距离问题。
主要工具是所有稳定化控制器的Youla-Jabr-Kucera 参数化,传递函数的内外分解,Nevanlina-Pick 插值理论,Nehari 的距离定理等。
这种频率域/算子理论的处理方法目前仍然是一个很活跃的研究领域。
在第二阶段时,H ∞设计转向状态空间分析方法,进一步简化了求解过程。
Doly 等人于1989年,发表论文“State-space Solution to Standard H ∞ and 2HControl Problem”。
不仅对状态反馈,而且对输出反馈的情形给出了H∞标准控制问题有解的充要条件以及次优控制器的参数形式,其证明了可以通过解两个Riccati方程得到H∞控制器,且其阶数与被控对象的阶数相等,从而倒出H∞控制理论标准问题的一个相当清晰的解。
H∞控制问题在概念上和算法上都被大大的简化。
此阶段的主要特征是状态空间方法的采用,它以Lyapunov稳定理论、能控能观等概念为基础,以状态空间实现为工具,不仅得到了所有H∞次优解的表达式而且所得控制器阶数不超过广义对象的阶数。
因而,既具有理论意义,又有实现应用价值。
3.2 H∞控制理论研究(1) 线性H∞控制研究。
从耗散性能理论和微分对策理论出发,利用L增益2分析,非线性H∞控制问题可解决的充分条件被转化为一组Hamilton-Jacobi等式或不等式的可解性问题,并可通过求解来获得鲁棒控制器的形式。
Takagi Sugeno提出了著名的T - S模糊系统模型,为非线性控制系统提供了新的思路。
吴忠强等人利用T - S模糊动态模型描述非线性系统,首先将全局模糊系统表示成不确定系统形式,采用H∞控制策略,设计出使全局模糊系统渐进稳定的控制器。
然后采用并行分配补偿法,设计出使模糊系统全局渐进稳定的H∞控制器。
将模糊控制与现代鲁棒控制相结合解决非线性问题,避免了偏微分方程的求解和一些假设条件。
(2) 时滞系统的H∞控制研究。
时滞现象普遍存在于实际的控制问题中。
时滞往往是使系统的性能变差甚至是造成系统不稳定的主要问题之一,一些学者将H∞控制理论应用到时滞系统的研究中,并且针对不确定性时滞系统的鲁棒H∞控制问题也有研究报道。
在这些研究的系统中,最常见的控制方法是利用系统状态构成线性无记忆反馈。
(3) 区间系统的H∞控制研究。
区间系统是含有参数不确定性的系统中最难研究的一种,这是因为对于一个n阶区间系统,在状态矩阵中就有2n个不确定参数。
尽管如此,近年来关于区间系统的研究还是取得了许多成果。
史忠科等先将区间系统转化为一类范数有界的结构不确定性系。
在此基础上,给出一系列定常区间系统鲁棒稳定性的判据,并利用H∞控制理论,来研究区间系统的鲁棒稳定和干扰抑制问题。
3.3 H∞控制理论应用H∞控制器用于泵控马达伺服系统,把经内环整定后的伺服电机扩展为增广对象()P s,对其求解标准H∞设计问题,得到具有很强鲁棒性的速度控制器。
将H ∞控制器用于船舶自动舵控制。
应用H ∞控制研究了具有冲击影响的宏观经济系统控制问题,给出政府政策和公众预期宏观经济H ∞控制的状态反馈解。
H ∞控制指标在时域的本质是“最大最小”问题,其系统意义是选择控制策略,是观测输出最大扰动最小。
相应于证券组合投资问题,使收益最大风险最小,运用H ∞对证券投资中的不确定性和风险问题的连续时间系统进行了研究。
离散时间系统状态空间模型的提出,推导了奇异H ∞控制策略,为证券组合投资的分析和实际应用提供了新的理论方法。
4 μ理论虽然H ∞控制理论是目前解决鲁棒控制问题比较成功且比较完善的理论体系,然而从实际中可知,H ∞设计方法虽然将鲁棒性直接反应在系统的设计指标中,不确定性反映在相应的加权函数上,但它“最坏情况”下的控制却导致了不必要的保守性;另外H ∞优化控制方法仅仅针对鲁棒稳定性而言,忽略了对鲁棒性能的要求。
因此,鲁棒多变量反馈系统设计方法一直存在的困难,是不能够在统一框架下同时处理性能指标与鲁棒稳定的折中问题。
与H ∞同时期发展的μ理论则考虑到了结构的不确定性问题,它不但能够有效的、无保守性的判断“最坏情况”下摄动的影响,而且当存在不同表达形式的结构化不确定性情况下,能分析控制系统的鲁棒稳定性和鲁棒性能问题。
4.1 μ理论的基本概念对于存在各类结构化不确定性的系统,用结构奇异值方法进行受控系统稳定性和性能分析的过程叫做μ分析。
而设计控制器的过程(即求一稳定控制器K ,使闭环系统在有结构化不确定性的情况下也能保持稳定性和性能),称为μ综合。
对于摄动比较集中的系统,不确定性可以通过估计其上确界,用H ∞范数条件约束来实现鲁棒性能的满足。
当摄动比较分散时,实际系统中的结构不确定性用块对角矩阵∆表示,如式(2)。
{}{}111=,,,,,r s rs F diag I I δδ∆∆∆ (2) 式中,i C δ∈,j j m n j C ⨯∆∈,11s F i j i j r m n ==+=∑∑μ理论通过输入、输出、传递函数、参数变化、摄动等所有线性关联重构,以隔离所有摄动得到如图1所示的块对角有界摄动问题(BDBP 系统)。
zw 图1 块对角有界摄动问题图1中,w 为评价控制性能与模型摄动的外部输入向量,z 为评价控制性能与模型摄动的输出向量,不确定性用式(2)定义的∆表示,系统传递函数矩阵m n M C ⨯∈的结构奇异值μ的定义如式(3)所示。
{}()1max ()min (det()0)M I M μσ-∆=∆-∆= (3)式中,m n C ⨯表示复数域,max ()σ∆表示∆的最大奇异值。
4.2 μ理论的发展对μ理论的发展产生重要影响的是20世纪70年代末鲁棒多变量控制系统的研究,他们对稳定性分析的早期工作,特别是小增益理论和圆盘理论产生了不可估量的影响。
这些理论给出了反馈中非线性环节稳定性的充要条件。
20世纪80年代初,Doly 和Stein 以奇异值为鲁棒性度量工具推广了多变量系统的Bode 幅值设计方法,他们指出影响系统鲁棒性的是系统回差矩阵或逆回差矩阵的奇异值。
然而在越来越多的实践中表明,基于奇异值的方法使非结构化不确定性的假设太粗略,对鲁棒性能的问题不能得到充分解决;对于结构化的对象扰动,基于奇异值的稳定性和品质测度通常是很保守的。
鲁棒控制

问题的最初解法。同时,基于算子理论等现代数学工具,这一解法很快被他们推 广到一般的多变量系统。这方面的代表工作有 Francis, Helton 和 Zames 使用的 Ball-Helton 算子理论解法、Chang 和 Pearson 使用 Saraso 算子理论和矩阵 Nevanlinna- Pick 理论相结合的方法、Safonov 和 Verma 的 Hankel 范数逼近方法。 但遗憾的是, 最初的 H控制理论的标准频域方法在处理 MIMO 系统时,在数学 上和计算上显得十分无能为力。直到 J.C.Doyle 利用状态空间方法,对函数阵的 状态空间内/外互质分解,将其降低成一个状态空间方法可解的 Nehari/Hankel 范数问题, 才初步解决了上述数学计算问题。至此, H控制标准问题的状态空间 一般算法已初步形成,后被称为“1984”方法。它的主要思路是使闭环系统内稳 定的控制器参数化,即使 Youla 参数化方法,把 K 表示为稳定的传递函数 Q 的函 数,使问题变为易于解决的无约束问题。参数化后的标准问题转变为模型匹配问 题 (Model-Matching Problem),然后将模型匹配问题转变为广义距离问题(General Distance Problem) , 这种广义距离问题是函数逼近理论中 Nehari 问题的推广,也 称为扩展 Nehari 问题( Extended NehariProblem)。用 Hankel 范数逼近理论解决 Nehari 问题,最后求得控制器 K。虽然这些计算都可采用状态空间模型, 通过 实数矩阵计算方法进行, 但计算量很大, 求得的控制器也非常复杂。
《鲁棒控制》课堂笔记-3-H无穷控制理论

(6) 跟踪问题
r
u
C1 +
P
y
C2
u = C1r + C2 y
考虑控制性能指标:
min
r−
y
+
2
ρ
u
2 = min
r−y ρu
2
即 ቤተ መጻሕፍቲ ባይዱ
∫ min
∞ 0
(
r
−
y
)2
+
ρ2u2
dt
令
z
=
∆ ∞ ≤γ
该系统鲁棒稳定 iff A0 稳定,且
γ
<
C0 ( sI
) − A0 −1 B0
∞
−1
即
C0
( sI
−
A0
)−1
B0
∞
<
1 γ
(5)状态反馈鲁棒镇定问题
《鲁棒控制》课堂笔记 清华大学自动化系 钟宜生
考虑不确定系统
x&(t ) = Ax (t )+ Bu (t)
其中:W1 称为加权。
问题:求 K 使闭环系统内稳定,且
即
min K
W1Ty d
∞
min
K内镇定P
W1Tyd
∞ -- H∞ 最优问题
《鲁棒控制》课堂笔记 清华大学自动化系 钟宜生
(2)稳定裕度问题
−
K
P
假设闭环系统稳定,定义:
r − y ρu
则
z
=
1
−
1
C1 P − C2P
ρ
C1P 1− C2P
r
= Tzrr
性能指标等价为:
鲁棒控制理论及应用课程吴敏
∂xT
4γ 2 ∂xT
∂x
•
x
=
f
(x) +
1 2γ 2
gg T
∂φ ∂x
(x)
d)在x=0附近,存在光滑正定函数 φ (x)和正常数ε,使哈密顿-
9
雅可比不等式
∂φ ∂xT
f
成立 + 1 ∂φ gg T ∂φ + hTh + ε xT x ≤ 0
4γ 2 ∂xT
∂x
2015年10月25日
鲁棒控制理论及应用课程
•
x=
f
(x) +
1 2γ 2
g1 g1T
∂φ ∂x
−
1 2
g2
g2T
∂ϕ ∂x
+
g1
γ 2
g1T
∂φ ∂x
+
~
z
是渐进稳定的,而且是局部L2稳定的
b)在x=0附近,存在光滑正定函数 φ (x)和正常数ε,使哈密顿-
雅可比不等式 成立,而且 ∂φ ∂xT
f
+
1 4
∂φ ∂xT
⎛ ⎜ ⎝
给定一个常数γ>0,下述条件是等价的。
a)非线性系统Szw是指数稳定的,而且 γ S < zw Lc2 b)近似线性系统 S%zw 是稳定的,而且 S%zw ∞ < γ
c)在x=0附近,存在光滑正定函数 φ (x),使哈密顿-雅可比方程
成立,而且 是指数稳定的 ∂φ f + 1 ∂φ ggT ∂φ + hTh = 0
∂xT
4γ 2 ∂xT
∂x
7
成立,而且
1 gT ∂φ 2
lim 2 ∂x < ∞
鲁棒控制理论

1
这种形式的摄动可用下图表示
q
H
L
W
p
v z
L
-
上图可以简化为
L
p q
H
根据小增益定理,闭环系统稳定的充分条
件是 H 1 L
H L H L ,且 L 摄动系统稳定的充分条 H
1
件是
1
实际上上式是一个充要条件
从方框图可得 稳定条件为
假设相对摄动满足下面不等式
L ' ( j ) L ( j ) L ( j ) W ( j ) , R
则稳定条件变为
L ' ( j ) L ( j ) L ( j ) T 0 ( j ) W ( j )T 0 ( j ) 1, R
W 2 ( j ) L ( j ) 1 L ( j ) ,
上式表明在每一频率下,临界点-1都位于 以 L ( j ) 为圆心,以 W 2 ( j ) L ( j ) 为半径的圆外。
摄动系统框图,设 || || 1
W 2T
W2
K
P
W 2T
即峰值 S
R
大,在高频衰减下来。
考虑SISO反馈系统的回路增益L=PC的Nyquist图,L是 标称值,L’是实际值
-1 L’ L
0
实际闭环系统稳定的充分条件是L’的
Nyquist图不包围-1点。由图可以看出,也 就是对于所有频率有:
L ' ( j ) L ( j ) L ( j ) ( 1) L ( j ) 1 , R
1
1.3.2 控制系统的摄动形式
《鲁棒控制》-3-H无穷控制理论

考虑不确定系统
x (t ) = Ax (t ) + Bu (t )
其中: A = A0 + ΔA ; B = B0 + ΔB
[ΔA ΔB] = DΩ[E1 E2 ] = DΩE
ΩT Ω ≤ I
问题:求状态反馈 u = Kx, s.t.
( E1 + E2 K ) ( sI − A0 − ) B0 K −1 D ∞ < 1
⎤ ⎥ ⎥ ⎥ ⎥⎦
r
=
Tzr r
性能指标等价为:
∫ min ∞ zT z dt = min z 2
0
2
设
{ } r ∈
r
r = Wd, d ∈ H2 ,
d
≤1
2
《鲁棒控制》课堂笔记 清华大学自动化系 钟宜生
-- H∞ 次优问题
问题:求 C1 和 C2 使系统内稳定,且:
⎡
min ⎢ sup ⎣ C1 ,C2 d∈H2 , d 2 ≤1
1 min
K 1+ PK ∞
-- H∞ 最优问题
(3) 频域鲁棒镇定问题
Δ
+
−
P0
K
} G = {P P = P0 + Δ, Δ 稳定,且 Δ ( jω ) ≤ r ( jω ) ,∀ω ∈ R
其中: P0 为标称对象; r ( s) 是已知的稳定的实有理函数。
• 鲁棒镇定: K 镇定 G ,即对 ∀P ∈G, K 使闭环系统内稳定。
问题:
( ) min
K内稳G
Tzw
∞
= min K内稳 P
1+ PK −1
∞
2、鲁棒镇定问题 ⇒ 标准问题
Δ
鲁棒控制理论基础5章
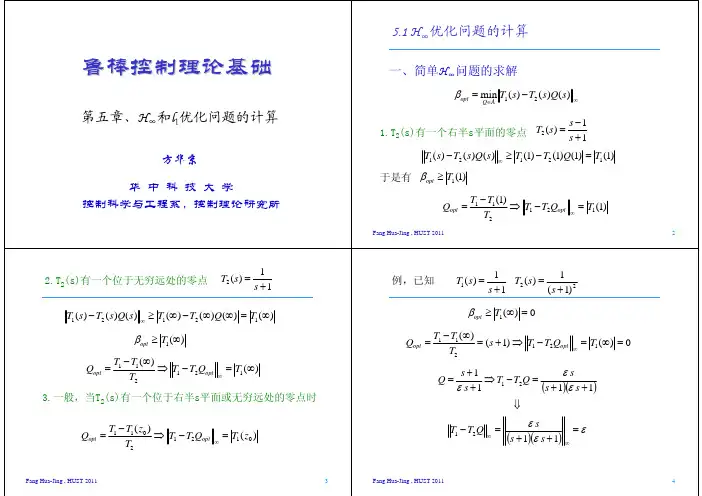
s +1 εs ⇒ T1 − T2Q = (s + 1)(ε s + 1) ε s +1 ⇓
T1 − T2Q
∞
∞
=
εs =ε (s + 1)(ε s + 1) ∞
Fang Hua-Jing , HUST 2011
3
Fang Hua-Jing , HUST 2011
4
ε = 0 . 01
Bode Diagram -40 -45 Magnitude (dB)
⎥ ⎥ ⎥ ⎥ ⎥ ⎥ ⎦
⎡ H ( ρ1 ) ⎤ ⎢ ⎥ M ⎢ ⎥ H = ⎢Re{H ( ρ L +1 )}⎥ ⎢ ⎥ ⎢Im{H ( ρ L +1 )}⎥ ⎢ ⎥ M ⎣ ⎦
[
b1 L bN −1
]
T
EB = H ⇔ b(θ k , HUST 2011
Fang Hua-Jing , HUST 2011
Fang Hua-Jing , HUST 2011
8
三.使用MATLAB求解一般H∞问题 1)hinf
G (s) K (s )
⎡A G ( s ) = ⎢ C1 ⎢ ⎢C2 ⎣ B1 D11 D21 B2 ⎤ D12 ⎥ ⎥ D22 ⎥ ⎦ Fl (G, K ) K c (s )
T T −2 且有 Re λi A + (γ B1 B1 − B2 B2 ) X ∞
{ [
] }< 0 ,
其中
⎡ A∞ K c ( s ) = ⎢ F∞ ⎢ ⎢− C2 ⎣ − Z ∞ L∞ 0 I Z ∞ B2 ⎤ I ⎥ ⎥ 0 ⎥ ⎦
∀i
2) Y∞ 是如下代数Riccati方程的解
《鲁棒控制系统》课件
在工业自动化生产线上,各种设备、传感器和执行器需要精 确控制和协调工作。鲁棒控制系统能够有效地处理各种不确 定性,如设备故障、传感器漂移等,保证整个生产过程的稳 定性和效率。
航空航天
总结词
在航空航天领域,鲁棒控制系统用于 确保飞行器的安全和稳定运行。
详细描述
航空航天领域的飞行器面临着复杂的 环境和严苛的飞行条件,鲁棒控制系 统能够有效地处理各种不确定性和干 扰,保证飞行器的安全和稳定运行。
05
鲁棒控制系统的发展趋势 与展望
人工智能与鲁棒控制
人工智能在鲁棒控制中的应用
利用人工智能算法优化控制策略,提高系统的鲁棒性和 自适应性。
深度学习在鲁棒控制中的潜力
通过训练深度神经网络,实现对不确定性和干扰的高效 处理,提升系统的鲁棒性能。
网络化与鲁棒控制
网络控制系统的发展
随着网络技术的进步,网络化控制系统成为研究的热点,对鲁棒控制提出了新的挑战和 机遇。
鲁棒优化控制
总结词
通过优化方法来设计鲁棒控制律,以实现系统在不确定性和干扰下的最优性能 。
详细描述
鲁棒优化控制是一种基于优化方法的控制策略,通过考虑系统的不确定性和干 扰,来设计最优的控制律。这种方法能够保证系统在各种工况下的最优性能, 提高系统的鲁棒性和适应性。
自适应控制
总结词
通过在线调整控制律参数来适应系统参数的 变化和外部干扰。
要点二
详细描述
电力系统的稳定运行对于整个社会的正常运转至关重要。 鲁棒控制系统能够有效地处理电力系统中的各种不确定性 和干扰,保证电力供应的稳定和可靠。
04
鲁棒控制系统的挑战与解 决方案
系统不确定性
系统不确定性描述
01
鲁棒控制
注:定理中的四个多项式通常被称作Kharitonov顶点多 定理中的四个多项式通常被称作 顶点多 项式。 项式。Kharitonov定理的意义在于它将区间多项式中无 定理的意义在于它将区间多项式中无 穷多个多项式的稳定性与四个定点的稳定性等价起来, 穷多个多项式的稳定性与四个定点的稳定性等价起来, 将无穷检验变为有限检验(顶点检验)。 将无穷检验变为有限检验(顶点检验)。
系统的不确定性
参数不确定性,如二阶系统: 参数不确定性,如二阶系统:
可以代表带阻尼的弹簧装置, 电路等。 可以代表带阻尼的弹簧装置,RLC电路等。这种不确 电路等 定性通常不会改变系统的结构和阶次。 定性通常不会改变系统的结构和阶次。
1 G(s) = 2 , a ∈ [a − , a + ] s + as + 1
Robust Control
姓名: 姓名:丁 琳 学号: 学号:20100272 专业: 专业:检测技术与自动化装置
主要内容
一、引 言 二、发展概况 三、鲁棒控制理论 3.1 Kharitonov定理 定理 3.2 H∞控制理论 四、研究热点
一、引
言
我们总是假设已经知道了受控对象的模型, 我们总是假设已经知道了受控对象的模型,但由于实 际中存在种种不确定因素, 际中存在种种不确定因素,如: • • • • • 参数变化; 参数变化; 未建模动态特性; 未建模动态特性; 平衡点的变化; 平衡点的变化; 传感器噪声; 传感器噪声; 不可预测的干扰输入; 不可预测的干扰输入;
Kharitonov定理: (1)中的每一个多项式均稳定当且仅当 定理: 定理 中的每一个多项式均稳定当且仅当 下面的四个多项式稳定
+ − − + + P (s) = a0 + a1+s + a2 s2 + a3 s3 + a4 s4 + a5 s5 +L 1 − + + 2 − 3 − 4 + 5 P (s) = a0 + a1 s + a2 s + a3 s + a4 s + a5 s +L 2 + − − 2 + 3 + 4 − 5 P (s) = a0 + a1 s + a2 s + a3 s + a4 s + a5 s +L 3 − + + − − P (s) = a0 + a1−s + a2 s2 + a3 s3 + a4 s4 + a5 s5 +L 4
鲁棒控制理论及应用--
维纳滤波器方法的基本思想
r
e
C
u
d
P
y
d: 可以用某种随机过程来表示的外界扰动
把反馈控制问题变成数学上的某些优化问题 卡尔曼-布西滤波器 (Kalman-Bucy Filter)理论
现代控制理论
LQG控制器
e
C
u
d
P
y
Байду номын сангаас
卡尔曼-布西滤 波器
控制问题的解 (分离原理): ·设计卡尔曼-布西滤波器,获得x的估计值; ·设计基于x的估计值的状态反馈增益矩阵K。
涉及课程及其参考书
涉及课程: • 线性系统理论(Linear System Theory) • 最优控制(Optimal Control) 参考书: • 吴敏,桂卫华,何勇:《现代鲁棒控制》(第2版) • 中南大学出版社,2006 • Zhou K, Doyle J C and Glover K.Robust and Optimal Control.Prentice Hall,1996
第一讲:
鲁棒控制研究的基本问题
基本的反馈控制系统
d
r
u
控制器 控制对象
y
v
传感器
n
r-目标输入,y-控制对象输出,u-控制输入
v-传感器输出,n-传感器噪声,d-外部扰动
控制系统设计与不确定性
控 制 理 论 模 设计方法 型 实际 控制 对象
扰来 动自 信控 号制 。系 统 本 身 外 部 的
系统不确定性
非结构不确定性 (Unstructured Uncertainty)
P0
P0 P
结构不确定性 (Structured Uncertainty)
鲁棒控制理论
• LQG控制系统具有一定的相对稳定性,但LQG控制系统 甚至LQ最优调节器对被控对象的模型摄动(模型误差) 的鲁棒稳定性在某些场合很差。
– 如果被控对象不是由一个确定的模型来描述的,而仅 知道其模型属于某个已知的模型集合;
– 1982年,Doyle针对H∞性能指标发展了“结构奇异值”来检验 鲁棒性,极大程度地促进了以∞范数为性能指标的控制理论的 发展
– Youla等人提出的控制器参数化,使Zames的H∞性能指标以及 Doyle的结构奇异值理论揭开了反馈控制理论的新篇章
– H∞控制理论蓬勃发展:从频域到时域、定常系统到时变系统、 线性系统到非线性系统、连续系统到离散系统、确定性系统到 不确定系统、无时滞系统到时滞系统、单目标控制到多目标控 制……
鲁棒控制理论
第六章 H∞标准控制
前言
• 本章在标准框架下讨论H∞控制问题的求解。 • H∞控制理论可分为频域方法和时域方法。本章开始介
绍时域方法。 • 时域状态空间方法包括Riccati方法和LMI (Linear
Matrix Inequality,线性矩阵不等式)方法。 • 本章将重点介绍理论上成熟的Riccati方法(包括状态
– 外部信号(包括干扰信号、传感器噪声和指令信号等) 不是具有已知特性(如统计特性或能量谱)的信号, 也仅知道其属于某个已知的信号集合。
• 在以上两种情况下,控制系统的设计如果采用传统的H2 性能指标,在某些场合不能满足实际的需要。
例
考虑SISO被控对象,其传递函数为P0
s
s
2s
1
3